 عربي

تتمتع الروبوتات بمرونة عالية داخل غلاف عملها، لكن العديد من أنظمة الأتمتة تحتاج إلى حركة تتجاوز هذا الغلاف. قد يحتاج الروبوت إلى السفر عدة أمتار على طول خط الإنتاج، وقد تحتاج خلية الالتقاط والمكان إلى حركة XYZ منسقة، أو قد تحتاج محطة إرساء AGV إلى محور خطي مدمج لوضع أداة التثبيت أو المستجيب النهائي.
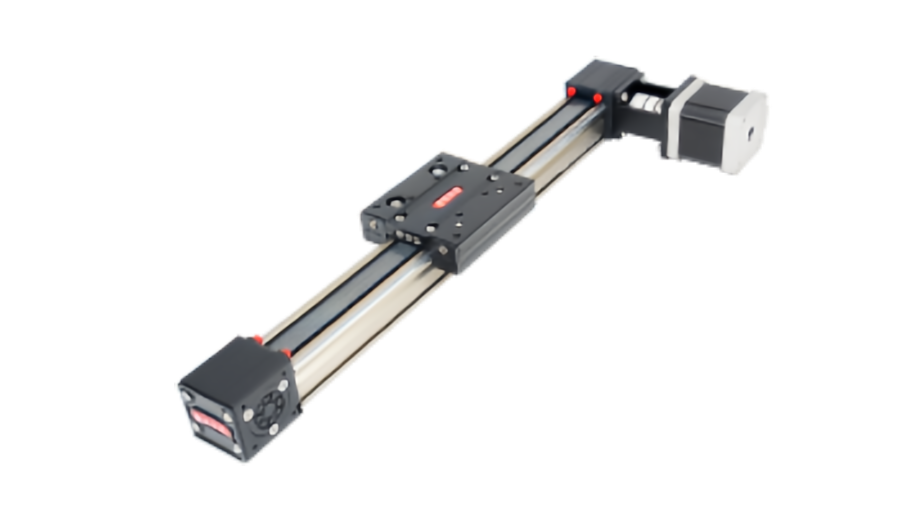
هذا هو المكانالوحدات الخطية في الروبوتاتتصبح مهمة. يمكنهم العمل كمحاور سفر للروبوتات،الروبوت الديكارتيالهياكل أو المحاور العملاقة أو محاور المنصات أو وحدات تحديد المواقع الثانوية التي تعمل على توسيع نطاق الروبوت الرئيسي ومرونته.
يشرح هذا الدليل كيفالوحدات الخطيةتُستخدم في الأتمتة الروبوتية، وما يتطلبه كل تطبيق من نظام الحركة، وكيف يجب على المهندسين تقييم السرعة والحمولة والصلابة والتزامن والسلامة والتكامل قبل اختيار الوحدة النمطية.
لماذا تحتاج الروبوتات إلى محاور خطية؟
يوفر الروبوت ذو الستة محاور حرية زاوية ممتازة، لكن مدى وصوله محدود بسبب هندسة ذراعه. تسمح إضافة محور خطي للروبوت بأكمله أو المستجيب النهائي بالتحرك عبر منطقة عمل أكبر.
تتضمن الأسباب النموذجية لإضافة وحدة خطية ما يلي:
- توسيع نطاق وصول الروبوت على طول الآلة أو خط الإنتاج
- خدمة محطات متعددة مع روبوت واحد
- تقليل الحاجة إلى العديد من الروبوتات الثابتة
- إنشاء حركة اختيار ومكان للسفر الطويل
- بناء هياكل روبوتية ديكارتية أو عملاقة
- تحريك المؤثرات النهائية بشكل مستقل عن ذراع الروبوت
- تحديد موضع التركيبات أو الصواني أو أجهزة الاستشعار أو الأدوات
القاعدة على مستوى النظام:يجب أن يتم تحديد حجم المحور الخطي للروبوت من إجمالي النظام المتحرك، وليس فقط من قطعة العمل. تساهم كتلة الروبوت والأدوات والكابلات والتركيبات والتسارع في زيادة العبء.
المحاور السابعة للروبوت: توسيع ظرف العمل
المحور السابع للروبوت هو محور سفر خطي يحمل قاعدة الروبوت على طول سكة أو وحدة. يسمح لروبوت واحد بالوصول إلى العديد من الآلات أو المنصات أو مناطق العمل.
تشمل التطبيقات الشائعة ما يلي:
- تميل الآلة
- خلايا اللحام
- تجميع جزء كبير
- مناولة المواد
- تقتيش
- تحميل وتفريغ متعدد المحطات
لماذا تغير كتلة الروبوت التصميم الميكانيكي؟
يجب أن يحمل المحور الخطي الروبوت بالكامل، وليس فقط الحمولة الموجودة في قابض الروبوت. يمكن للروبوت ذو الحمولة المتواضعة نسبيًا أن يتمتع بكتلة أساسية كبيرة ويولد لحظات ديناميكية كبيرة أثناء حركة الذراع.
ولذلك ينبغي التحقق من المحور الخطي لما يلي:
- إجمالي كتلة الروبوت والأدوات
- موقف مركز الثقل
- لحظات الانقلاب الديناميكية
- تسريع محور السكك الحديدية
- أحمال التوقف في حالات الطوارئ
- صلابة القاعدة والإطار
السفر الطويل يغير محرك الأقراص المفضل
غالبًا ما تفضل محاور السفر الروبوتية الطويلة جدًا الجريدة المسننة أو غيرها من عمليات النقل طويلة الشوط القابلة للتطوير لأن الأنظمة القائمة على اللولب تصبح محدودة بشكل متزايد بالسرعة الحرجة ومتطلبات الدعم مع نمو الطول.
بالنسبة لمحاور سفر الروبوت الأقصر والأكثر دقة، قد يظل من المناسب استخدام اللولب الكروي أو هياكل الوحدة الخطية المدمجة الأخرى.
خلايا الالتقاط والمكان: وقت الدورة أكبر من السرعة القصوى
تعد أتمتة الانتقاء والمكان أحد التطبيقات الأكثر شيوعًا للوحدات الخطية. قد يستخدم النظام محورًا واحدًا أو جدول XY أو ترتيب XZ أو بنية XYZ الديكارتية الكاملة.
عادةً ما تقدر هذه الأنظمة ما يلي:
- تسارع عالي
- وقت قصير للتحرك
- مواقف توقف متكررة
- كتلة متحركة منخفضة
- عكس الاتجاه السريع
- حركة المؤثر النهائي المستقرة
لماذا يمكن أن يكون التسارع أكثر أهمية من السرعة القصوى؟
إذا كانت السكتة الدماغية قصيرة، فقد لا يظل المحور بأقصى سرعة لفترة طويلة. في هذه الحالة، يهيمن التسارع والتباطؤ على زمن الدورة.
قد لا تتفوق الوحدة النمطية ذات السرعة القصوى للكتالوج العالي ولكن السلوك الديناميكي السيئ على محور أبطأ قليلاً والذي يتسارع ويستقر ويعكس بشكل أكثر كفاءة.
يجب تضمين كتلة المؤثر النهائي
يشمل الحمل المتحرك القابض وأدوات التفريغ وأجهزة الاستشعار والكابلات والمنتج المختار. إذا تم تركيب القابض بعيدًا عن الحامل، فقد يصبح الحمل اللحظي الناتج أكثر أهمية من الحمولة نفسها.
XYZ الروبوتات الديكارتية وأنظمة القنطرية
يمكن دمج الوحدات الخطية في هياكل روبوتية ديكارتية حيث يتحكم كل محور في الحركة في اتجاه خطي واحد.
تتضمن التكوينات النموذجية ما يلي:
- جداول تحديد المواقع XY
- وحدات الاختيار والمكان XZ
- XYZ الروبوتات الديكارتية
- أنظمة جسرية مزدوجة X
- جسور منصات نقالة طويلة المدى
المحاور السفلية تحمل المحاور العلوية
في نظام XYZ، قد يحتاج المحور X إلى تحريك المحور Y والمحور Z والمحركات والمستجيب النهائي والكابلات وقطعة العمل معًا.
يؤدي هذا إلى إنشاء مشكلة تغيير الحجم الهرمي:
الحجم من الأداة إلى الخارج.يحمل المحور Z الأداة، والمحور Y يحمل Z بالإضافة إلى الأداة، وقد يحمل المحور X مجموعة YZ الكاملة.
صلابة العارضة المتقاطعة مهمة
في الأنظمة العملاقة، يمكن أن تنحرف الحزمة الموجودة بين دعامتين تحت وزن العربة Y أو Z وأثناء التسارع. يؤثر هذا على تحديد المواقع والاهتزاز ووقت الاستقرار.
ولذلك ينبغي تقييم القنطرة العريضة على أنها نظام هيكلي، وليس مجرد وحدتين خطيتين قويتين متصلتين بعارضة من الألومنيوم.
تتطلب الجسور ذات المحرك المزدوج المزامنة
قد تستخدم الجسور الكبيرة محورين X متوازيين. يؤدي ذلك إلى تحسين توزيع الحمل ودعم الحزم المتقاطعة العريضة، ولكنه يقدم متطلبات المزامنة.
إذا لم يتحرك الجانبان معًا، فقد يتأرجح الجسر أو يلتوي.
يمكن أن تكون المزامنة ميكانيكية أو إلكترونية
قد تستخدم المزامنة الميكانيكية عمودًا مشتركًا أو ناقل حركة لربط الجانبين. تستخدم المزامنة الإلكترونية محركين وتقوم بتنسيق موقعهما من خلال نظام التحكم.
تتطلب أنظمة الدفع المزدوج الإلكترونية دراسة متأنية لما يلي:
- استراتيجية صاروخ موجه
- مطابقة الموقف بين الجانبين
- ردود فعل التشفير
- ضبط المؤازرة
- صلابة الإطار
- سلوك التوقف في حالات الطوارئ
لا ينبغي أبدًا أن تعتمد القنطرة ذات المحرك المزدوج على تزامن التحكم للتعويض عن المحاذاة الميكانيكية الضعيفة.
المنصات: الوصول والحمولة والتكرار
غالبًا ما تتطلب أتمتة المنصات النقالة سفرًا طويلًا ومظاريف عمل كبيرة وحركة متكررة للحمولات المتوسطة أو الثقيلة.
يمكن استخدام الوحدات الخطية من أجل:
- قم بتمديد الروبوت على طول مواضع البليت المتعددة
- إنشاء أنظمة منصات نقالة ديكارتية
- نقل أدوات معالجة الطبقة
- ضع المنصات الفارغة أو صفائح الانزلاق
- خدمة عدة ناقلات من روبوت واحد
دورة العمل مهمة
يمكن أن تعمل أنظمة منصات التحميل لعدة ساعات مع آلاف الدورات المتكررة. يجب فحص الوحدة للتأكد من عمر المحمل، وتآكل محرك الأقراص، والتشحيم، والتحميل الحراري للمحرك، وعمر حامل الكابل - وليس فقط الحمولة الصافية القصوى.
تؤدي الحمولات الكبيرة إلى إنشاء أحمال لحظية
يمكن للصناديق أو الصواني أو القابضات أن تخلق حملاً زائدًا كبيرًا. قد تولد الأدوات الواسعة لحظات انحراف وانحراف حتى عندما تكون الكتلة الإجمالية ضمن تصنيف الحمولة الصافية الاسمية للوحدة.
الوحدات الخطية لحركة المؤثر النهائي للروبوت
ليس كل محور خطي يحتاج إلى تحريك قاعدة الروبوت. يمكن تركيب وحدات مدمجة على الروبوت أو بالقرب منه لإضافة درجة حرية خطية يمكن التحكم فيها إلى المستجيب النهائي.
تشمل الأمثلة ما يلي:
- تباعد القابض قابل للتعديل
- امتداد الأداة
- الضغط الخطي أو الإدراج
- تعديل الكاميرا أو المستشعر
- آليات التمركز الجزئي
- أنظمة التعامل مع الملعب المتغير
حافظ على إضاءة محاور المؤثر النهائي
كل كيلوغرام يضاف إلى معصم الروبوت يقلل من هامش الحمولة المتاحة ويزيد من القصور الذاتي. ولذلك فإن الوحدات الخطية المدمجة وخفيفة الوزن ذات قيمة خاصة لحركة نهاية الذراع.
يجب تضمين كتلة المحرك والكابلات والأقواس في حساب حمل المعصم المسموح به للروبوت وحساب العزم.
تكامل AGV وAMR: الحركة الخطية في واجهة الهاتف المحمول
غالبًا ما تقوم مركبات AGVs وAMRs بنقل الأجزاء بين المحطات، ولكن قد تظل المنصة المتنقلة بحاجة إلى آلية تحديد موضع خطية لنقل الحمولة أو محاذاتها أو عرضها.
تشمل الاستخدامات المحتملة ما يلي:
- تمديد صينية إلى آلة
- ضبط موضع الإرساء
- رفع أو نقل لاعبا اساسيا
- نقل حقائب اليد أو المنصات
- تحديد المواقع أجهزة الاستشعار أو الموصلات
تفرض الأنظمة المتنقلة قيودًا جديدة
يجب أن يتعامل المحور المتكامل مع AGV غالبًا مع الطاقة المحدودة على متن الطائرة، والاهتزاز أثناء السفر، ومساحة التثبيت المدمجة، وتفاوتات الإرساء المتكررة.
يجب تقييم الوحدة الخطية من أجل:
- انخفاض استهلاك الطاقة
- قفل ميكانيكي أو عقد عند الاقتضاء
- مقاومة اهتزاز النقل
- ترتيب المحرك المدمج
- منزل موثوق به واستشعار محدود
- التفاعل الآمن مع محطات الإرساء
أنواع محركات المحور الخطي للروبوت
| نوع محرك الأقراص | القوة الروبوتية النموذجية | المقايضة المشتركة |
|---|---|---|
| برغي كروي | الدقة والصلابة والتوجه | حدود السرعة العالية طويلة السكتة الدماغية |
| حزام التوقيت | سرعة عالية، سفر طويل، كتلة متحركة منخفضة | انخفاض صلابة الإرسال |
| نظام التوجيه المسنن والترس | سفر طويل جدًا وطول قابل للتطوير | شبكة التروس والتحكم في رد الفعل العكسي |
| المحرك الخطي | تسارع عالي ودقة في القيادة المباشرة | ارتفاع التكلفة ومتطلبات الحرارة/التحكم |
كيفية اختيار محرك الأقراص للمحور الآلي
اختر الكرة اللولبية متى
يحتاج المحور إلى حركة مضغوطة نسبيًا وصلابة عالية ودفع متحكم وأداء جيد لتحديد المواقع.
اختر حزام التوقيت متى
يحتاج المحور إلى مسافة أطول وسرعة عالية وحركة التقاط ومكان سريعة مع متطلبات دقة معتدلة.
اختر الرف والجناح عندما
يجب أن يسافر الروبوت عدة أمتار وإلا يجب أن يتجاوز طول المحور الحدود اللولبية العملية.
اختر المحرك الخطي متى
يتطلب التطبيق تسارعًا عاليًا جدًا، وعكسًا سريعًا، ورد فعل عكسي منخفض لناقل الحركة، وأداء ديناميكي عالي لتحديد المواقع.
هذه نقاط انطلاق هندسية، وليست قواعد ثابتة. يعتمد الاختيار النهائي على الحمل والسكتة الدماغية والسرعة والدقة والبيئة والتكلفة.
المحركات المؤازرة شائعة، ولكنها ليست إلزامية دائمًا
غالبًا ما تستخدم المحاور الآلية عالية الدورة محركات مؤازرة لأنها توفر التحكم في موضع الحلقة المغلقة والأداء الديناميكي القوي والتكامل السهل مع أنظمة الحركة المنسقة.
تعتبر الأنظمة المؤازرة مفيدة بشكل خاص عندما:
- يتسارع المحور بسرعة
- يتحرك الروبوت والمحور الخطي في وقت واحد
- يجب مراقبة الموقف بشكل مستمر
- مطلوب مزامنة المحور المزدوج
- يستخدم الجهاز الاستيفاء المنسق
لا يزال من الممكن أن تكون محركات السائر أو محركات السائر ذات الحلقة المغلقة مناسبة للفهرسة أو محاور الضبط الأبسط حيث تكون السرعة والطلب الديناميكي أقل.
يجب التنسيق بين التحكم في الروبوت والمحور الخطي
يمكن التحكم في محور سفر الروبوت بعدة طرق اعتمادًا على بنية الأتمتة.
قد يكون المحور:
- مدمج في وحدة تحكم الروبوت كمحور خارجي
- يتم التحكم فيها بواسطة PLC أوتحكم الحركة
- تعمل كمحور تحديد المواقع مستقل
- متزامنة إلكترونيا مع محور آخر
التحكم المتكامل بالمحور الخارجي
عندما تتعامل وحدة التحكم في الروبوت مع الوحدة الخطية كمحور منسق إضافي، يمكن أن يتضمن تخطيط مسار الروبوت السفر الأساسي. يعد هذا مفيدًا في عمليات اللحام والمعالجة والتطبيقات التي يجب أن يتحرك فيها الروبوت والسكك الحديدية معًا.
تحديد المواقع المستقلة
بالنسبة لرعاية الماكينة أو نقل المنصات، قد يتحرك السكة إلى محطة ثابتة، ويتوقف، ثم يسمح للروبوت بأداء مهمته. في هذه الحالة، قد يكون تسلسل أبسط كافيا.
تعتمد متطلبات الدقة على المهمة الروبوتية
لا يحتاج كل محور روبوت إلى نفس الدقة.
| طلب | مقياس الحركة الأكثر أهمية |
|---|---|
| اختيار ووضع | التكرار والتسوية |
| تميل الآلة | تحديد المواقع محطة متكررة |
| تقتيش | دقة الموقف والاستقرار الهندسي |
| لحام | تنسيق المسار والصلابة الهيكلية |
| منصات نقالة | التكرار وقدرة الحمولة والمتانة على المدى الطويل |
بالنسبة للعديد من محاور سفر الروبوت، قد تكون الدقة المطلقة أقل أهمية من التكرار لأنه يمكن تعليم إحداثيات المحطة أثناء التشغيل. قد تتطلب التطبيقات الأخرى، مثل الفحص أو التحكم في مسار العملية، أداءً مطلقًا أكثر صرامة.
الصلابة الهيكلية تؤثر على دقة الروبوت
يمكن للوحدة الخطية أن تضع حاملها بدقة بينما لا تزال أداة الروبوت تتحرك بسبب انحراف الإطار أو قاعدة السكة أو قاعدة الروبوت.
وتشمل العوامل الهيكلية الهامة ما يلي:
- التسطيح الأساسي
- تباعد دعم السكك الحديدية
- صلابة قاعدة الروبوت
- انحراف العارضة
- الأدوات المتراكمة
- صلابة الأرضية أو إطار الآلة
دقة الروبوت هي خاصية النظام.يعتمد موضع مركز الأداة على المحور الخطي وهيكل الروبوت وإطار التثبيت والمستجيب النهائي معًا.
يمكن أن تصبح الكابلات والمرافق عبئًا مخفيًا
غالبًا ما تحمل قضبان الروبوت والجسور المتحركة كابلات الطاقة وكابلات التشفير وخطوط الهواء والأنابيب المفرغة وكابلات الاتصالات لمسافات طويلة.
يمكن لحامل الكابل تقديم:
- قوة السحب المتغيرة
- كتلة متحركة إضافية
- تحميل جانبي
- اهتزاز
- الحد الأدنى من قيود نصف قطر الانحناء
لذلك يجب تضمين أنظمة الكابلات أثناء تحديد حجم المحرك والتخطيط الميكانيكي، ولا يتم التعامل معها كملحق يضاف بعد تحديد المحور.
تتغير متطلبات السلامة مع الروبوتات المتحركة الكبيرة
تؤدي إضافة محور خطي إلى زيادة غلاف عمل الروبوت ويمكن أن يخلق مخاطر جديدة. قد تدخل السكة المتحركة وقاعدة الروبوت والأدوات إلى مناطق لا يمكن للروبوت الثابت الوصول إليها.
قد يحتاج تصميم الماكينة إلى مراعاة ما يلي:
- حدود السفر
- توقف نهاية ميكانيكية
- صاروخ موجه آمن
- مسافة التوقف في حالات الطوارئ
- الحراسة والتحكم في الوصول
- السرعة الآمنة ومراقبة الموقف
- عقد المحور العمودي
الوحدة الخطية نفسها ليست سوى جزء واحد من التصميم الكامل لسلامة الماكينة.
مسائل الموثوقية في الأتمتة عالية الدورة
تعمل الخلايا الروبوتية في كثير من الأحيان لنوبات متعددة مع دورات متكررة. يجب أيضًا أن تحافظ الوحدة الخطية التي تعمل بشكل جيد أثناء التشغيل على الدقة والسلاسة على مدار فترات الإنتاج الطويلة.
تعتمد الموثوقية على المدى الطويل على:
- الحمل الصحيح وتحجيم اللحظة
- التسارع المناسب
- تشحيم
- صيانة الحزام أو الرف
- محاذاة الدليل
- حالة حامل الكابل
- التلوث البيئي
- التفتيش الوقائي
عملية اختيار المحور الخطي الآلي الآلي
- تحديد المهمة الروبوتية.السكك الحديدية الروبوتية، الاختيار والمكان، جسر الرافعة، منصات التحميل، واجهة AGV أو حركة المستجيب النهائي؟
- احسب الكتلة المتحركة الكاملةتشمل الروبوت والأدوات والمحاور العلوية والكابلات.
- تحديد السكتة الدماغية ومظروف العمل.
- ضبط وقت الدورة والسرعة والتسارع.
- حساب الحمولة والأحمال لحظة.
- حدد نوع محرك الأقراص.
- التحقق من عزم دوران المحرك والسرعة والجمود.
- تحديد متطلبات التكرار والدقة.
- التحقق من صلابة الهيكل والدعم.
- تخطيط توجيه الكابلات والمرافق.
- اختر بنية التحكم.
- مراجعة السلامة وسلوك التوقف في حالات الطوارئ.
- التحقق من الوصول إلى الصيانة ودورة العمل المتوقعة.
ما يحتاجه QRXQ لتطبيق الروبوتات
للحصول على توصية وحدة خطية مفيدة، قم بتوفير:
- نوع الروبوت أو الأتمتة
- السكتة الدماغية المطلوبة
- إجمالي الكتلة المتحركة
- موقف مركز الثقل
- السرعة القصوى والتسارع
- وقت الدورة المستهدفة
- التكرار المطلوب أو دقة تحديد المواقع
- الترتيب الأفقي أو الرأسي أو العملاقة
- تكوين أحادي المحور أو متعدد المحاور
- تفضيل المحرك والتحكم
- متطلبات الكابلات والمرافق
- بيئة العمل
- وقت التشغيل اليومي
بالنسبة للأتمتة الروبوتية، فإن أفضل وحدة خطية هي تلك التي تتوافق مع المهمة، وليس فقط تلك التي تتمتع بأعلى حمولة أو سرعة.الوصول، والحمل الديناميكي، والصلابة، والمزامنة، والتحكم، وعمر الخدمة كلها تحتاج إلى النظر فيها معًا.
تقوم QRXQ بتقييم المحاور الخطية للروبوت وأنظمة الأتمتة الديكارتية من متطلبات الحركة الكاملة، مما يساعد على مطابقة هياكل اللولب الكروي أو حزام التوقيت أو الجريدة المسننة أو المحرك المباشر مع المهمة الروبوتية الفعلية.
