 বাংলা

লিনিয়ার মডিউলআধুনিক শিল্প অটোমেশনে সবচেয়ে ব্যাপকভাবে ব্যবহৃত মোশন সিস্টেমগুলির মধ্যে একটি। সিএনসি যন্ত্রপাতি এবং সেমিকন্ডাক্টর উত্পাদন থেকে শুরু করে রোবোটিক সমাবেশ এবং স্বয়ংক্রিয় পরিদর্শন সরঞ্জাম, এই নির্ভুল ডিভাইসগুলি ঘূর্ণমান বা ইলেক্ট্রোম্যাগনেটিক শক্তিকে মসৃণ, পুনরাবৃত্তিযোগ্য রৈখিক গতিতে রূপান্তর করে।
রৈখিক মডিউল কাজের নীতি বোঝা প্রকৌশলীদের উপযুক্ত ট্রান্সমিশন প্রক্রিয়া নির্বাচন করতে, অবস্থান নির্ভুলতা মূল্যায়ন করতে, সিস্টেমের নির্ভরযোগ্যতা উন্নত করতে এবং মেশিনের কার্যকারিতা অপ্টিমাইজ করতে সহায়তা করে। মডিউলটি বল স্ক্রু, টাইমিং বেল্ট বা রৈখিক মোটর দ্বারা চালিত হোক না কেন, প্রতিটি নকশা একই ইঞ্জিনিয়ারিং উদ্দেশ্য অনুসরণ করে: উচ্চ নির্ভুলতার সাথে ইনপুট শক্তিকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তর করা।
এই নির্দেশিকাটি ব্যাখ্যা করে যে কীভাবে লিনিয়ার মডিউলগুলি ইঞ্জিনিয়ারিং দৃষ্টিকোণ থেকে কাজ করে, তাদের গতি সংক্রমণ প্রক্রিয়া, ড্রাইভ প্রক্রিয়া, গাইড সিস্টেম, সার্ভো নিয়ন্ত্রণ নীতি এবং প্রধান ড্রাইভ প্রযুক্তিগুলির মধ্যে পার্থক্যগুলিকে কভার করে।
একটি লিনিয়ার মডিউলের কাজের নীতি কি?
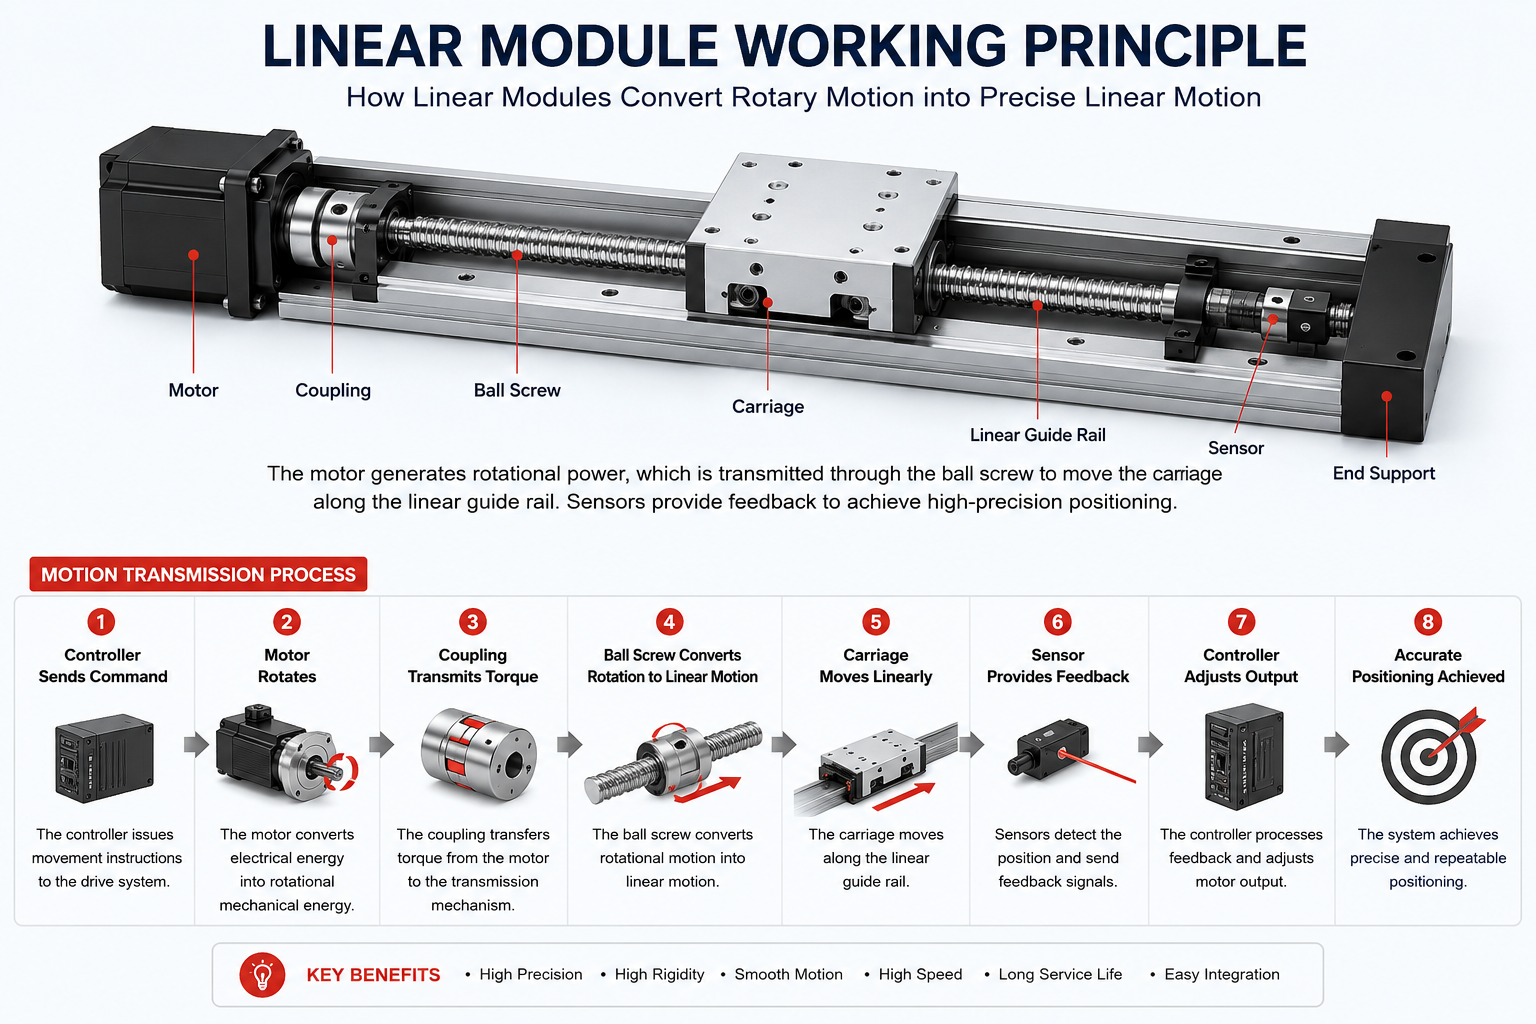
একটি রৈখিক মডিউলের কাজের নীতি হল ঘূর্ণন বা ইলেক্ট্রোম্যাগনেটিক শক্তিকে সুনির্দিষ্ট রৈখিক গতিতে নিয়ন্ত্রিত রূপান্তর। সিস্টেমটি একটি ড্রাইভ সোর্স, ট্রান্সমিশন মেকানিজম, লিনিয়ার গাইড, ক্যারেজ, সেন্সর এবং কন্ট্রোল ইলেকট্রনিক্সকে একটি কমপ্যাক্ট অ্যাসেম্বলিতে সংহত করে যা একটি নির্দিষ্ট অক্ষ বরাবর সঠিক গতিবিধি প্রদান করে।
প্রথাগত যান্ত্রিক স্লাইডের বিপরীতে যা ম্যানুয়াল আন্দোলনের উপর নির্ভর করে, একটি রৈখিক মডিউল স্বয়ংক্রিয়ভাবে প্রোগ্রাম করা অবস্থান সঞ্চালন করে। মোটর যান্ত্রিক শক্তি উৎপন্ন করে, যা একটি ট্রান্সমিশন মেকানিজম যেমন বল স্ক্রু বা টাইমিং বেল্টের মাধ্যমে স্থানান্তরিত হয়। দৃঢ়তা বজায় রেখে এবং ঘর্ষণ কমানোর সময় গাড়িটি নির্ভুল গাইড রেল বরাবর চলে। ফিডব্যাক ডিভাইসগুলি ক্রমাগত ক্যারেজ পজিশন নিরীক্ষণ করে যাতে কন্ট্রোলার রিয়েল টাইমে যেকোনো বিচ্যুতি সংশোধন করতে পারে।
এই ক্লোজড-লুপ মোশন সিস্টেম আধুনিক অটোমেশন সরঞ্জামগুলিকে বিভিন্ন লোডের অধীনে উচ্চ পুনরাবৃত্তিযোগ্যতা, স্থিতিশীল গতি এবং সঠিক অবস্থান অর্জন করতে সক্ষম করে।
কাজের নীতিতে জড়িত প্রধান উপাদান
যদিও বিভিন্ন নির্মাতারা বিভিন্ন ডিজাইন অফার করে, প্রায় প্রতিটি লিনিয়ার মডিউলে বেশ কিছু প্রয়োজনীয় উপাদান থাকে যা গতির সময় একসাথে কাজ করে।
- সার্ভো মোটর বা স্টেপার মোটর
- মোটর কাপলিং
- ট্রান্সমিশন মেকানিজম
- রৈখিক গাইড রেল
- বহনকারী গাড়ি
- সীমিত সেন্সর এবং হোম সেন্সর
- কন্ট্রোলার এবং মোশন ড্রাইভার
- প্রতিরক্ষামূলক আবাসন
প্রতিটি উপাদান সামগ্রিক গতি কর্মক্ষমতা অবদান. যেকোনো একটি উপাদানের গুণমান অপসারণ বা হ্রাস করা সরাসরি অবস্থান নির্ভুলতা, কম্পন, দৃঢ়তা এবং পরিষেবা জীবনকে প্রভাবিত করে।
মোশন ট্রান্সমিশন প্রক্রিয়া
একটি রৈখিক মডিউল একটি অনুক্রমিক গতি সংক্রমণ প্রক্রিয়া অনুসরণ করে। প্রতিটি আন্দোলন বৈদ্যুতিক শক্তি দিয়ে শুরু হয় এবং গাড়ির সঠিক রৈখিক স্থানচ্যুতি দিয়ে শেষ হয়।
- নিয়ামক আন্দোলনের আদেশ পাঠায়।
- সার্ভো বা স্টেপার ড্রাইভার মোটরকে শক্তি দেয়।
- মোটর ঘূর্ণন ঘূর্ণন ঘূর্ণন সঁচারক বল উত্পন্ন করে।
- কাপলিং ট্রান্সমিশন মেকানিজমে টর্ক স্থানান্তর করে।
- ট্রান্সমিশন মেকানিজম ঘূর্ণনকে রৈখিক গতিতে রূপান্তর করে।
- গাড়িটি নির্ভুল গাইড রেল বরাবর ভ্রমণ করে।
- অবস্থান সেন্সর ক্রমাগত প্রতিক্রিয়া প্রদান.
- নিয়ামক সঠিক অবস্থানের জন্য মোটর আউটপুট সামঞ্জস্য করে।
এই সম্পূর্ণ প্রক্রিয়াটি সাধারণত মিলিসেকেন্ডের মধ্যে ঘটে, যা আধুনিক অটোমেশন সিস্টেমগুলিকে প্রতি ঘন্টায় হাজার হাজার পজিশনিং চক্র সম্পাদন করতে দেয়।
ধাপ 1: মোটর যান্ত্রিক শক্তি উৎপন্ন করে
মোটরটি লিনিয়ার মডিউলের প্রাথমিক শক্তি উৎস হিসেবে কাজ করে। বেশিরভাগ শিল্প ব্যবস্থা অ্যাপ্লিকেশনের কর্মক্ষমতা প্রয়োজনীয়তার উপর নির্ভর করে সার্ভো মোটর বা স্টেপার মোটর ব্যবহার করে।
সার্ভো মোটরগুলি এনকোডার প্রতিক্রিয়া সহ বন্ধ-লুপ নিয়ন্ত্রণ প্রদান করে, যা উচ্চ-গতির, উচ্চ-নির্ভুলতা অ্যাপ্লিকেশনগুলির জন্য তাদের আদর্শ করে তোলে। স্টেপার মোটর সাধারণত কম খরচের সিস্টেমের জন্য নির্বাচিত হয় যেখানে মাঝারি অবস্থান নির্ভুলতা গ্রহণযোগ্য।
একবার শক্তিপ্রাপ্ত হলে, মোটর ঘূর্ণনশীল গতি তৈরি করে যা সমগ্র রৈখিক গতি ব্যবস্থার প্রাথমিক শক্তির উৎস হয়ে ওঠে।
সার্ভো মোটর সুবিধা
- উচ্চ অবস্থান নির্ভুলতা
- ক্লোজড-লুপ ফিডব্যাক
- উচ্চ ত্বরণ ক্ষমতা
- স্থিতিশীল উচ্চ গতির অপারেশন
- স্বয়ংক্রিয় ত্রুটি সংশোধন
স্টেপার মোটর সুবিধা
- সরল নিয়ন্ত্রণ
- কম খরচে
- সহজ ইনস্টলেশন
- হালকা-শুল্ক অটোমেশন জন্য উপযুক্ত
- মাঝারি লোড অধীনে নির্ভরযোগ্য অপারেশন
ধাপ 2: কাপলিং ট্রান্সফার টর্ক
মোটর শ্যাফ্ট একটি নমনীয় বা অনমনীয় কাপলিং এর মাধ্যমে ট্রান্সমিশন মেকানিজমের সাথে সংযোগ করে। যদিও তুলনামূলকভাবে ছোট, কাপলিং ট্রান্সমিশন নির্ভুলতা বজায় রাখতে একটি গুরুত্বপূর্ণ ভূমিকা পালন করে।
একটি সঠিকভাবে নির্বাচিত কাপলিং ছোট শ্যাফ্ট মিসলাইনমেন্টের জন্য ক্ষতিপূরণ দেয়, কম্পন হ্রাস করে, শক লোড শোষণ করে এবং অত্যধিক চাপ থেকে বিয়ারিংগুলিকে রক্ষা করে। দুর্বল কাপলিং নির্বাচন প্রায়ই অবস্থানগত ত্রুটি এবং অকাল যান্ত্রিক পরিধান প্রবর্তন করে।
উচ্চ-নির্ভুলতা অটোমেশন সরঞ্জাম সাধারণত পজিশনিং নির্ভুলতা সর্বাধিক করার জন্য শূন্য-ব্যাকল্যাশ কাপলিং নিয়োগ করে।
ধাপ 3: ট্রান্সমিশন মেকানিজম ঘূর্ণনকে রৈখিক গতিতে রূপান্তর করে
ট্রান্সমিশন মেকানিজম হল লিনিয়ার মডিউল কাজের নীতির মূল উপাদান। এর উদ্দেশ্য হল দক্ষতা, অনমনীয়তা এবং পুনরাবৃত্তিযোগ্যতা বজায় রেখে ঘূর্ণনশীল আন্দোলনকে সরল-রেখার গতিতে রূপান্তর করা।
বিভিন্ন ট্রান্সমিশন প্রযুক্তি বিভিন্ন অপারেটিং অবস্থার জন্য অপ্টিমাইজ করা হয়, যা ড্রাইভ নির্বাচনকে সবচেয়ে গুরুত্বপূর্ণ ইঞ্জিনিয়ারিং সিদ্ধান্তগুলির মধ্যে একটি করে তোলে।
বল স্ক্রু কাজের নীতি
একটি বল স্ক্রু রৈখিক মডিউল একটি নির্ভুল-গ্রাউন্ড স্ক্রু শ্যাফ্ট এবং একটি রিসার্কুলেটিং বল বাদাম ব্যবহার করে ঘূর্ণমান গতিকে রৈখিক আন্দোলনে রূপান্তরিত করে। স্টিলের বলগুলি স্লাইডিংয়ের পরিবর্তে স্ক্রু এবং বাদামের মধ্যে রোল করে, নাটকীয়ভাবে ঘর্ষণ হ্রাস করে এবং সংক্রমণ দক্ষতা বাড়ায়।
স্ক্রু ঘোরার সাথে সাথে বল বাদামটি অক্ষীয়ভাবে সরে যায়। যেহেতু ক্যারেজটি বল বাদামের সাথে সংযুক্ত থাকে, তাই ক্যারেজটি ব্যতিক্রমী অবস্থান নির্ভুলতার সাথে গাইড রেল বরাবর মসৃণভাবে চলে।
বল স্ক্রু সিস্টেমগুলি সিএনসি মেশিন টুলস, পরিদর্শন সরঞ্জাম, সেমিকন্ডাক্টর উত্পাদন, পরীক্ষাগার অটোমেশন এবং নির্ভুল সমাবেশ অ্যাপ্লিকেশনগুলিতে ব্যাপকভাবে ব্যবহৃত হয়।
বল স্ক্রু ড্রাইভের সুবিধা
- উচ্চ অবস্থান নির্ভুলতা
- চমৎকার পুনরাবৃত্তিযোগ্যতা
- উচ্চ খোঁচা বল
- ন্যূনতম প্রতিক্রিয়া
- দীর্ঘ সেবা জীবন
প্রাথমিক সীমাবদ্ধতা হল গতি। দীর্ঘ বল স্ক্রুগুলি উচ্চ ঘূর্ণন গতিতে গুরুতর গতির সীমাবদ্ধতা এবং স্ক্রু চাবুকের অভিজ্ঞতা হতে পারে।
টাইমিং বেল্ট কাজের নীতি
একটি টাইমিং বেল্ট রৈখিক মডিউল একটি দাঁতযুক্ত বেল্ট ব্যবহার করে যা মোটরের সাথে সংযুক্ত একটি ড্রাইভ পুলি দিয়ে মেশ করে। পুলি ঘোরার সাথে সাথে, বেল্টটি অবিচ্ছিন্নভাবে নড়াচড়া করে, গাইড রেল বরাবর গাড়ি বহন করে।
বল স্ক্রু সিস্টেমের বিপরীতে, টাইমিং বেল্টগুলি থ্রেডেড ইন্টারফেসের মাধ্যমে ঘূর্ণনকে রূপান্তর করে না। পরিবর্তে, গতি বেল্টের মাধ্যমে সরাসরি প্রেরণ করা হয়, যা অনেক বেশি ভ্রমণ গতি এবং দীর্ঘ স্ট্রোক দৈর্ঘ্যের অনুমতি দেয়।
টাইমিং বেল্ট মডিউলসাধারণত প্যাকেজিং সরঞ্জাম, লজিস্টিক সিস্টেম, পিক-এন্ড-প্লেস রোবট, উপাদান হ্যান্ডলিং লাইন এবং সাধারণ কারখানা অটোমেশনের জন্য নির্বাচিত হয়।
টাইমিং বেল্ট ড্রাইভের সুবিধা
- উচ্চ ভ্রমণ গতি
- দীর্ঘ স্ট্রোক ক্ষমতা
- কম চলমান ভর
- শান্ত অপারেশন
- দীর্ঘ ভ্রমণ দূরত্বের জন্য খরচ কার্যকর
বল স্ক্রু সিস্টেমের তুলনায় ট্রেড-অফ হল নিম্ন পজিশনিং নির্ভুলতা কারণ বেল্টটি ভারী ভারের অধীনে অল্প পরিমাণে ইলাস্টিক বিকৃতি প্রবর্তন করে।
লিনিয়ার মোটর কাজের নীতি
একটি রৈখিক মোটর মডিউল ঐতিহ্যগত যান্ত্রিক সংক্রমণ উপাদান সম্পূর্ণরূপে নির্মূল করে। একটি স্ক্রু বা কপিকল ঘোরানোর পরিবর্তে, ইলেক্ট্রোম্যাগনেটিক বল সরাসরি গাইড রেল বরাবর গাড়ি চালায়।
স্টেটরে স্থায়ী চুম্বক থাকে, যখন চলন্ত কুণ্ডলী সার্ভো অ্যামপ্লিফায়ারের নিয়ন্ত্রণে ইলেক্ট্রোম্যাগনেটিক বল তৈরি করে। যেহেতু ড্রাইভিং উপাদানগুলির মধ্যে কোন যান্ত্রিক যোগাযোগ বিদ্যমান নেই, তাই ব্যাকল্যাশ এবং ট্রান্সমিশন পরিধান কার্যত বাদ দেওয়া হয়।
রৈখিক মোটরগুলি অসামান্য ত্বরণ, অত্যন্ত উচ্চ অবস্থান নির্ভুলতা এবং চমৎকার গতিশীল প্রতিক্রিয়া প্রদান করে, যা সেমিকন্ডাক্টর উত্পাদন, নির্ভুলতা পরিদর্শন, লেজার প্রক্রিয়াকরণ এবং উচ্চ-গতির ইলেকট্রনিক্স উত্পাদনের জন্য পছন্দের সমাধান করে তোলে।
লিনিয়ার মোটর ড্রাইভের সুবিধা
- কোন যান্ত্রিক প্রতিক্রিয়া
- অতি-উচ্চ ত্বরণ
- চমৎকার অবস্থান নির্ভুলতা
- ন্যূনতম রক্ষণাবেক্ষণ
- অসামান্য গতিশীল প্রতিক্রিয়া
যাইহোক, লিনিয়ার মোটর সিস্টেমের জন্য সাধারণত স্ক্রু-চালিত বা বেল্ট-চালিত মডিউলগুলির তুলনায় উচ্চ বিনিয়োগ খরচ এবং আরও উন্নত নিয়ন্ত্রণ প্রযুক্তির প্রয়োজন হয়।
ধাপ 4: লিনিয়ার গাইড সিস্টেম গতির নির্ভুলতা বজায় রাখে
যখন ট্রান্সমিশন মেকানিজম আন্দোলন তৈরি করে, লিনিয়ার গাইড সিস্টেম নিশ্চিত করে যে আন্দোলন স্থিতিশীল, সঠিক এবং পুনরাবৃত্তিযোগ্য। নির্ভুল গাইড রেলগুলি গাড়িকে একটি একক অক্ষে সীমাবদ্ধ করে, অবাঞ্ছিত পার্শ্বীয় স্থানচ্যুতি, ঘূর্ণন বা কম্পন প্রতিরোধ করে।
বেশিরভাগ শিল্প রৈখিক মডিউল রিসার্কুলেটিং বল-টাইপ লিনিয়ার গাইড ব্যবহার করে। ঘূর্ণায়মান উপাদানগুলি উল্লেখযোগ্যভাবে ঘর্ষণ হ্রাস করে যখন যথেষ্ট লোড সমর্থন করে এবং স্ট্রোক জুড়ে সামঞ্জস্যপূর্ণ গতি বজায় রাখে।
গাইড সিস্টেমের গুণমান সরাসরি পুনরাবৃত্তিযোগ্যতা, অনমনীয়তা, লোড ক্ষমতা, কম্পন প্রতিরোধের এবং সামগ্রিক মেশিনের নির্ভরযোগ্যতাকে প্রভাবিত করে।
গাইড সিস্টেমের কার্যাবলী
- সরল-রেখার গতি বজায় রাখুন
- বাহ্যিক লোড সমর্থন
- ঘর্ষণ কমান
- অনমনীয়তা উন্নত করুন
- পজিশনিং পুনরাবৃত্তিযোগ্যতা উন্নত করুন
ধাপ 5: সার্ভো কন্ট্রোল সুনির্দিষ্ট অবস্থান নিশ্চিত করে
একা যান্ত্রিক উপাদান আধুনিক অটোমেশন নির্ভুলতা অর্জন করতে পারে না। নির্ভুল গতি উন্নত সার্ভো কন্ট্রোল সিস্টেমের উপরও নির্ভর করে যা ক্রমাগত গাড়ির অবস্থান নিরীক্ষণ এবং সামঞ্জস্য করে।
একটি বন্ধ-লুপ নিয়ন্ত্রণ ব্যবস্থা প্রকৃত এনকোডার প্রতিক্রিয়ার সাথে নির্দেশিত অবস্থানের তুলনা করে। লোড পরিবর্তন, কম্পন বা জড়তার কারণে কোনো বিচ্যুতি ঘটলে, নিয়ামক অবিলম্বে অবস্থানগত ত্রুটি দূর করতে মোটর আউটপুট সামঞ্জস্য করে।
এই ক্রমাগত সংশোধন প্রক্রিয়া রৈখিক মডিউলগুলিকে দ্রুত ত্বরণ এবং হ্রাসের সময়ও মাইক্রোন-স্তরের পুনরাবৃত্তিযোগ্যতা বজায় রাখতে সক্ষম করে।
একটি লিনিয়ার মডিউলের সম্পূর্ণ গতি চক্র
রৈখিক মডিউলের কাজের নীতিটি আরও ভালভাবে বোঝার জন্য, একটি মুভমেন্ট কমান্ড জারি হওয়ার মুহুর্ত থেকে ক্যারেজ তার লক্ষ্য অবস্থানে না পৌঁছানো পর্যন্ত সম্পূর্ণ গতি চক্র পরীক্ষা করা সহায়ক। যদিও বিভিন্ন ড্রাইভ প্রযুক্তি বিভিন্ন ট্রান্সমিশন মেকানিজম ব্যবহার করে, সামগ্রিক নিয়ন্ত্রণ যুক্তি অনেকাংশে একই থাকে।
- দগতি নিয়ন্ত্রকপিএলসি, ইন্ডাস্ট্রিয়াল পিসি, সিএনসি সিস্টেম বা রোবট কন্ট্রোলার থেকে পজিশনিং কমান্ড পায়।
- নিয়ন্ত্রক লক্ষ্য অবস্থান, ত্বরণ, হ্রাস, ভ্রমণের গতি, এবং চলাচলের দিক গণনা করে।
- সার্ভো ড্রাইভ বা স্টেপার ড্রাইভার মোটরকে বৈদ্যুতিক শক্তি সরবরাহ করে।
- মোটর ড্রাইভ প্রযুক্তির উপর নির্ভর করে ঘূর্ণন ঘূর্ণন ঘূর্ণন সঁচারক বল বা ইলেক্ট্রোম্যাগনেটিক বল তৈরি করে।
- ট্রান্সমিশন মেকানিজম চালিকা শক্তিকে রৈখিক আন্দোলনে রূপান্তর করে।
- গাড়িটি নির্ভুল রৈখিক গাইড রেল বরাবর চলে।
- এনকোডার ক্রমাগত প্রকৃত অবস্থান, গতি এবং আন্দোলনের দিক পরিমাপ করে।
- নিয়ন্ত্রক লক্ষ্য অবস্থানের সাথে প্রকৃত অবস্থানের তুলনা করে।
- যদি কোন পজিশনিং ত্রুটি সনাক্ত করা হয়, সার্ভো সিস্টেম অবিলম্বে বিচ্যুতির জন্য ক্ষতিপূরণ দেয়।
- একবার ক্যারেজ প্রোগ্রাম করা অবস্থানে পৌঁছে গেলে, নিয়ামক মোটরটিকে থামিয়ে দেয় এবং প্রয়োজনে অবস্থান বজায় রাখে।
সামঞ্জস্যপূর্ণ অবস্থান নির্ভুলতা বজায় রেখে স্বয়ংক্রিয় উত্পাদন সরঞ্জামগুলিতে প্রতি ঘন্টায় এই বন্ধ-লুপ প্রক্রিয়া শত শত বা এমনকি হাজার হাজার বার পুনরাবৃত্তি করতে পারে।
বিভিন্ন লিনিয়ার মডিউল ড্রাইভ নীতির তুলনা
একটি অটোমেশন সিস্টেম ডিজাইন করার সময় সঠিক ট্রান্সমিশন মেকানিজম নির্বাচন করা সবচেয়ে গুরুত্বপূর্ণ ইঞ্জিনিয়ারিং সিদ্ধান্তগুলির মধ্যে একটি। প্রতিটি ড্রাইভ প্রযুক্তি নির্ভুলতা, গতি, লোড ক্ষমতা, রক্ষণাবেক্ষণের প্রয়োজনীয়তা এবং সামগ্রিক খরচের ক্ষেত্রে বিভিন্ন সুবিধা প্রদান করে।
| ড্রাইভের ধরন | কাজের নীতি | প্রধান সুবিধা | সাধারণ অ্যাপ্লিকেশন |
|---|---|---|---|
| বল স্ক্রু | ঘূর্ণায়মান স্ক্রু রৈখিক গতি তৈরি করতে একটি পুনঃপ্রবর্তনকারী বল বাদাম চালায়। | উচ্চ নির্ভুলতা, উচ্চ খোঁচা, চমৎকার পুনরাবৃত্তিযোগ্যতা। | সিএনসি মেশিন, অর্ধপরিবাহী সরঞ্জাম, নির্ভুল সমাবেশ। |
| টাইমিং বেল্ট | মোটর একটি কপিকল ঘোরায় যা একটি দাঁতযুক্ত টাইমিং বেল্ট চালায়। | উচ্চ গতি, দীর্ঘ স্ট্রোক, অর্থনৈতিক. | প্যাকেজিং, লজিস্টিকস, পিক-এন্ড-প্লেস সিস্টেম। |
| লিনিয়ার মোটর | ইলেক্ট্রোম্যাগনেটিক ফোর্স যান্ত্রিক ট্রান্সমিশন ছাড়াই গাড়িকে সরাসরি সরিয়ে দেয়। | অতি-উচ্চ গতি, কোন ব্যাকল্যাশ, ব্যতিক্রমী নির্ভুলতা। | ইলেকট্রনিক্স উত্পাদন, লেজার প্রক্রিয়াকরণ, ওয়েফার হ্যান্ডলিং। |
সর্বজনীনভাবে "সেরা" ড্রাইভ প্রক্রিয়া নেই। সর্বোত্তম পছন্দ অ্যাপ্লিকেশনের প্রয়োজনীয় অবস্থান নির্ভুলতা, ভ্রমণ দূরত্ব, পেলোড, অপারেটিং গতি, পরিবেশগত অবস্থা এবং বাজেটের উপর নির্ভর করে।
একটি রৈখিক মডিউলের কার্যকারিতাকে প্রভাবিত করার কারণগুলি
যদিও সমস্ত রৈখিক মডিউল একই অপারেটিং নীতি অনুসরণ করে, তাদের প্রকৃত কর্মক্ষমতা যান্ত্রিক নকশা, উত্পাদন গুণমান, ইনস্টলেশনের সঠিকতা এবং অপারেটিং অবস্থার উপর নির্ভর করে পরিবর্তিত হয়।
ট্রান্সমিশন মেকানিজম
নির্বাচিত ট্রান্সমিশন মেকানিজম সরাসরি অবস্থান নির্ভুলতা, সর্বোচ্চ গতি, থ্রাস্ট ক্ষমতা এবং পরিষেবা জীবন নির্ধারণ করে। বল স্ক্রু সিস্টেমগুলি সাধারণত নির্ভুলতাকে অগ্রাধিকার দেয়, যখন টাইমিং বেল্ট সিস্টেমগুলি গতি এবং দীর্ঘ ভ্রমণের উপর জোর দেয়। রৈখিক মোটর উচ্চ-গতিশীল অ্যাপ্লিকেশনে এক্সেল।
গাইড রেল নির্ভুলতা
গাইড রেলের সরলতা এবং উত্পাদন নির্ভুলতা পজিশনিং পুনরাবৃত্তিযোগ্যতাকে উল্লেখযোগ্যভাবে প্রভাবিত করে। উচ্চ-মানের গাইড রেলগুলি লোডের অধীনে ঘর্ষণ, কম্পন এবং গাড়ির বিচ্যুতি হ্রাস করে।
মোটর নির্বাচন
মোটর ঘূর্ণন সঁচারক বল অবশ্যই চলমান লোড এবং প্রয়োজনীয় ত্বরণের সাথে মেলে। ছোট আকারের মোটরগুলি পদক্ষেপ হারাতে পারে বা প্রোগ্রাম করা গতিতে পৌঁছতে ব্যর্থ হতে পারে, যখন বড় আকারের মোটরগুলি অকারণে সিস্টেমের ব্যয় বাড়িয়ে দেয়।
সার্ভো কন্ট্রোল প্যারামিটার
সার্ভো লাভ, ত্বরণ, হ্রাস, বেগের সীমা এবং ফিল্টারিংয়ের সঠিক টিউনিং সিস্টেমটিকে দোলন বা অত্যধিক কম্পন ছাড়াই মসৃণ গতিবিধি অর্জন করতে দেয়।
ইনস্টলেশন নির্ভুলতা
অনুপযুক্ত মাউন্টিং প্রান্তিককরণ ত্রুটিগুলি প্রবর্তন করে যা ঘর্ষণ বাড়ায় এবং অবস্থান নির্ভুলতা হ্রাস করে। এমনকি উচ্চ-মানের রৈখিক মডিউলগুলি ভুলভাবে ইনস্টল করা হলে তাদের রেট কর্মক্ষমতা অর্জন করতে পারে না।
তৈলাক্তকরণ এবং রক্ষণাবেক্ষণ
নিয়মিত তৈলাক্তকরণ চলমান উপাদানগুলির মধ্যে পরিধানকে কমিয়ে দেয়। যথাযথ রক্ষণাবেক্ষণ পরিষেবার জীবনকে প্রসারিত করে, অপারেটিং শব্দ কমায় এবং লক্ষ লক্ষ অপারেটিং চক্রের উপর অবস্থান নির্ভুলতা বজায় রাখে।
লিনিয়ার মডিউল কাজের নীতি বোঝার সুবিধা
রৈখিক মডিউলগুলি কীভাবে কাজ করে তার একটি পুঙ্খানুপুঙ্খ উপলব্ধি ইঞ্জিনিয়ারদের আরও নির্ভরযোগ্য অটোমেশন সিস্টেম ডিজাইন করতে এবং আরও দক্ষতার সাথে উপাদান নির্বাচন করতে সক্ষম করে।
- সবচেয়ে উপযুক্ত ড্রাইভ প্রক্রিয়া নির্বাচন করুন.
- মেশিনের অবস্থান নির্ভুলতা উন্নত করুন।
- রক্ষণাবেক্ষণ খরচ কমানো.
- সরঞ্জাম নির্ভরযোগ্যতা বৃদ্ধি.
- উত্পাদন দক্ষতা অপ্টিমাইজ করুন.
- সেবা জীবন প্রসারিত.
- যান্ত্রিক কম্পন হ্রাস করুন।
- গতির স্থিতিশীলতা উন্নত করুন।
- সমস্যা সমাধান সহজ করুন।
- কম সামগ্রিক অপারেটিং খরচ.
সাধারণ শিল্প অ্যাপ্লিকেশন
লিনিয়ার মডিউলগুলি আধুনিক উত্পাদন জুড়ে ব্যবহৃত হয় কারণ তারা সুনির্দিষ্ট, পুনরাবৃত্তিযোগ্য এবং প্রোগ্রামযোগ্য রৈখিক গতি প্রদান করে।
সিএনসি মেশিন টুলস
বল স্ক্রু লিনিয়ার মডিউলমেশিনিং সেন্টার, ড্রিলিং মেশিন, মিলিং সরঞ্জাম এবং স্বয়ংক্রিয় টুল পরিবর্তনকারীদের জন্য সঠিক অবস্থান প্রদান করে।
সেমিকন্ডাক্টর ম্যানুফ্যাকচারিং
লিনিয়ার মোটর মডিউল অতি-দ্রুত ত্বরণ এবং ওয়েফার হ্যান্ডলিং, চিপ পরিদর্শন এবং নির্ভুল সমাবেশের জন্য মাইক্রোন-স্তরের অবস্থান নির্ভুলতা প্রদান করে।
প্যাকেজিং সরঞ্জাম
টাইমিং বেল্ট মডিউলগুলি সামঞ্জস্যপূর্ণ উত্পাদন গতি বজায় রেখে ফিলিং, লেবেলিং, সিলিং এবং বাছাই প্রক্রিয়ার মাধ্যমে পণ্যগুলিকে দ্রুত স্থানান্তর করে।
ইলেকট্রনিক সমাবেশ
সারফেস-মাউন্ট উত্পাদন লাইন পিক-এন্ড-প্লেস অপারেশন এবং নির্ভুল উপাদান অবস্থানের জন্য উচ্চ-গতির রৈখিক মডিউলের উপর নির্ভর করে।
স্বয়ংক্রিয় পরিদর্শন সিস্টেম
দৃষ্টি পরিদর্শন সরঞ্জামের সঠিক চিত্র অধিগ্রহণ এবং মাত্রিক পরিমাপ নিশ্চিত করতে অত্যন্ত পুনরাবৃত্তিযোগ্য রৈখিক গতির প্রয়োজন।
চিকিৎসা সরঞ্জাম
পরীক্ষাগার অটোমেশন এবং ডায়াগনস্টিক যন্ত্রগুলি সুনির্দিষ্ট নমুনা পরিচালনা এবং স্বয়ংক্রিয় পরীক্ষার পদ্ধতিগুলি সম্পাদন করতে কমপ্যাক্ট লিনিয়ার মডিউল ব্যবহার করে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
রৈখিক মডিউলের কাজের নীতি কী?
একটি রৈখিক মডিউল একটি ট্রান্সমিশন মেকানিজম, গাইড সিস্টেম এবং মোশন কন্ট্রোলারের মাধ্যমে রোটারি মোশন বা ইলেক্ট্রোম্যাগনেটিক ফোর্সকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তরিত করে।
কিভাবে একটি বল স্ক্রু লিনিয়ার মডিউল কাজ করে?
মোটর একটি নির্ভুল স্ক্রু ঘোরান. একটি পুনঃপ্রবর্তনকারী বল বাদাম স্ক্রু বরাবর ভ্রমণ করে, উচ্চ অবস্থান নির্ভুলতার সাথে একটি সরল রেখায় ক্যারেজকে সরিয়ে দেয়।
কিভাবে একটি টাইমিং বেল্ট লিনিয়ার মডিউল কাজ করে?
মোটরটি একটি দাঁতযুক্ত কপিকল চালায় যা একটি শক্তিশালী টাইমিং বেল্টকে সরিয়ে দেয়। গাড়িটি বেল্টের সাথে স্থির করা হয় এবং নির্ভুল গাইড রেল ধরে ভ্রমণ করে।
কিভাবে একটি লিনিয়ার মোটর মডিউল কাজ করে?
ইলেক্ট্রোম্যাগনেটিক ফোর্স স্ক্রু বা বেল্ট ছাড়াই গাড়িকে সরাসরি সরিয়ে দেয়, অত্যন্ত দ্রুত ত্বরণ এবং চমৎকার অবস্থান নির্ভুলতা প্রদান করে।
কোন ড্রাইভ মেকানিজম সর্বোচ্চ নির্ভুলতা প্রদান করে?
বেশিরভাগ শিল্প অ্যাপ্লিকেশনের জন্য, বল স্ক্রু সিস্টেমগুলি অসামান্য অবস্থান নির্ভুলতা প্রদান করে। অতি-উচ্চ গতিশীল নির্ভুলতার জন্য, রৈখিক মোটর সিস্টেমগুলি সাধারণত সর্বোত্তম সামগ্রিক কর্মক্ষমতা প্রদান করে।
কেন লিনিয়ার গাইড প্রয়োজন?
রৈখিক গাইডগুলি চলমান লোডকে সমর্থন করে, ঘর্ষণ কমায়, সরল-রেখার গতি বজায় রাখে এবং অন্য দিকে অবাঞ্ছিত আন্দোলন প্রতিরোধ করে।
রৈখিক মডিউল উচ্চ গতিতে কাজ করতে পারে?
হ্যাঁ। টাইমিং বেল্ট মডিউল এবং রৈখিক মোটর মডিউলগুলি বিশেষভাবে উচ্চ-গতির অ্যাপ্লিকেশনের জন্য ডিজাইন করা হয়েছে, যখন বল স্ক্রু মডিউলগুলি নির্ভুলতা এবং থ্রাস্টকে অগ্রাধিকার দেয়।
অবস্থান নির্ভুলতা কি নির্ধারণ করে?
অবস্থান নির্ভুলতা ট্রান্সমিশন মেকানিজম, গাইড রেলের গুণমান, এনকোডার রেজোলিউশন, সার্ভো টিউনিং, ইনস্টলেশনের সঠিকতা এবং সামগ্রিক যান্ত্রিক দৃঢ়তার উপর নির্ভর করে।
রৈখিক মডিউল নিয়মিত রক্ষণাবেক্ষণ প্রয়োজন?
হ্যাঁ। পর্যায়ক্রমিক তৈলাক্তকরণ, পরিষ্কার করা, চলমান উপাদানগুলির পরিদর্শন এবং সঠিক প্রান্তিককরণ সঠিকতা বজায় রাখতে এবং পরিষেবা জীবনকে সর্বাধিক করতে সহায়তা করে।
আমি কিভাবে সঠিক লিনিয়ার মডিউল নির্বাচন করব?
রৈখিক মডিউল নির্বাচন করার আগে স্ট্রোকের দৈর্ঘ্য, পেলোড, অবস্থান নির্ভুলতা, ভ্রমণের গতি, অপারেটিং পরিবেশ, ডিউটি চক্র এবং উপলব্ধ ইনস্টলেশন স্থান বিবেচনা করুন।
উপসংহার
একটি রৈখিক মডিউলের কাজের নীতিটি মোটর, ট্রান্সমিশন মেকানিজম, গাইড রেল এবং বুদ্ধিমান গতি নিয়ন্ত্রণের একটি সমন্বিত সিস্টেমের মাধ্যমে নিয়ন্ত্রিত রৈখিক গতিতে বৈদ্যুতিক শক্তির দক্ষ রূপান্তরের উপর ভিত্তি করে। বল স্ক্রু, টাইমিং বেল্ট বা রৈখিক মোটর ব্যবহার করা হোক না কেন, প্রতিটি লিনিয়ার মডিউল শিল্প অটোমেশনের জন্য সুনির্দিষ্ট, পুনরাবৃত্তিযোগ্য এবং নির্ভরযোগ্য আন্দোলন অর্জনের জন্য ডিজাইন করা হয়েছে।
এই সিস্টেমগুলি কীভাবে কাজ করে তা বোঝা ইঞ্জিনিয়ারদের সবচেয়ে উপযুক্ত ড্রাইভ প্রযুক্তি নির্বাচন করতে, মেশিনের কার্যকারিতা উন্নত করতে, রক্ষণাবেক্ষণের প্রয়োজনীয়তা হ্রাস করতে এবং উত্পাদন দক্ষতা সর্বাধিক করতে দেয়। যেহেতু অটোমেশন উত্পাদন শিল্প জুড়ে অগ্রসর হতে চলেছে, রৈখিক মডিউলগুলি নির্ভুল গতি নিয়ন্ত্রণের জন্য সবচেয়ে গুরুত্বপূর্ণ বিল্ডিং ব্লকগুলির মধ্যে একটি হয়ে থাকবে।
কেন QRXQ লিনিয়ার মডিউল বেছে নিন?
QRXQ শিল্প অটোমেশনের জন্য উচ্চ-কর্মক্ষমতা রৈখিক গতি সিস্টেমের নকশা এবং উত্পাদনে বিশেষজ্ঞ। আমাদের পণ্যের পোর্টফোলিওতে বল স্ক্রু রৈখিক মডিউল, টাইমিং বেল্ট রৈখিক মডিউল, রৈখিক মোটর মডিউল, বৈদ্যুতিক সিলিন্ডার এবং কাস্টম মাল্টি-অক্সিস মোশন সিস্টেম অন্তর্ভুক্ত রয়েছে।
উন্নত উত্পাদন সরঞ্জাম, কঠোর মান নিয়ন্ত্রণ, এবং ব্যাপক প্রয়োগের অভিজ্ঞতা সহ, QRXQ বিশ্বব্যাপী CNC মেশিনিং, সেমিকন্ডাক্টর উত্পাদন, ইলেকট্রনিক্স সমাবেশ, প্যাকেজিং অটোমেশন, রোবোটিক্স এবং অন্যান্য অনেক শিল্পের জন্য নির্ভরযোগ্য গতি সমাধান সরবরাহ করে।
আপনার একটি স্ট্যান্ডার্ড লিনিয়ার মডিউল বা সম্পূর্ণ কাস্টমাইজড মোশন সিস্টেমের প্রয়োজন হোক না কেন, আমাদের ইঞ্জিনিয়ারিং টিম আপনাকে আপনার আবেদনের প্রয়োজনীয়তার উপর ভিত্তি করে সবচেয়ে উপযুক্ত সমাধান নির্বাচন করতে সাহায্য করতে পারে।
আপনার প্রকল্প নিয়ে আলোচনা করতে এবং আপনার অটোমেশনের প্রয়োজনের জন্য সঠিক লিনিয়ার মোশন সমাধান আবিষ্কার করতে আজই QRXQ-এর সাথে যোগাযোগ করুন।
