 日本語

リニアモジュールは、現代の産業オートメーションで最も広く使用されているモーション システムの 1 つです。 CNC 機械や半導体製造からロボット組立や自動検査装置に至るまで、これらの精密デバイスは回転エネルギーや電磁エネルギーを滑らかで反復可能な直線運動に変換します。
リニアモジュールの動作原理を理解することは、エンジニアが適切な伝達機構を選択し、位置決め精度を評価し、システムの信頼性を向上させ、機械のパフォーマンスを最適化するのに役立ちます。モジュールがボールネジ、タイミングベルト、またはリニアモーターによって駆動されるかどうかにかかわらず、すべての設計は同じエンジニアリング目標に従っています。つまり、入力電力を高精度で制御された直線運動に変換することです。
このガイドでは、リニア モジュールがどのように動作するかをエンジニアリングの観点から説明し、その動作伝達プロセス、駆動機構、ガイド システム、サーボ制御原理、主要な駆動テクノロジの違いについて説明します。
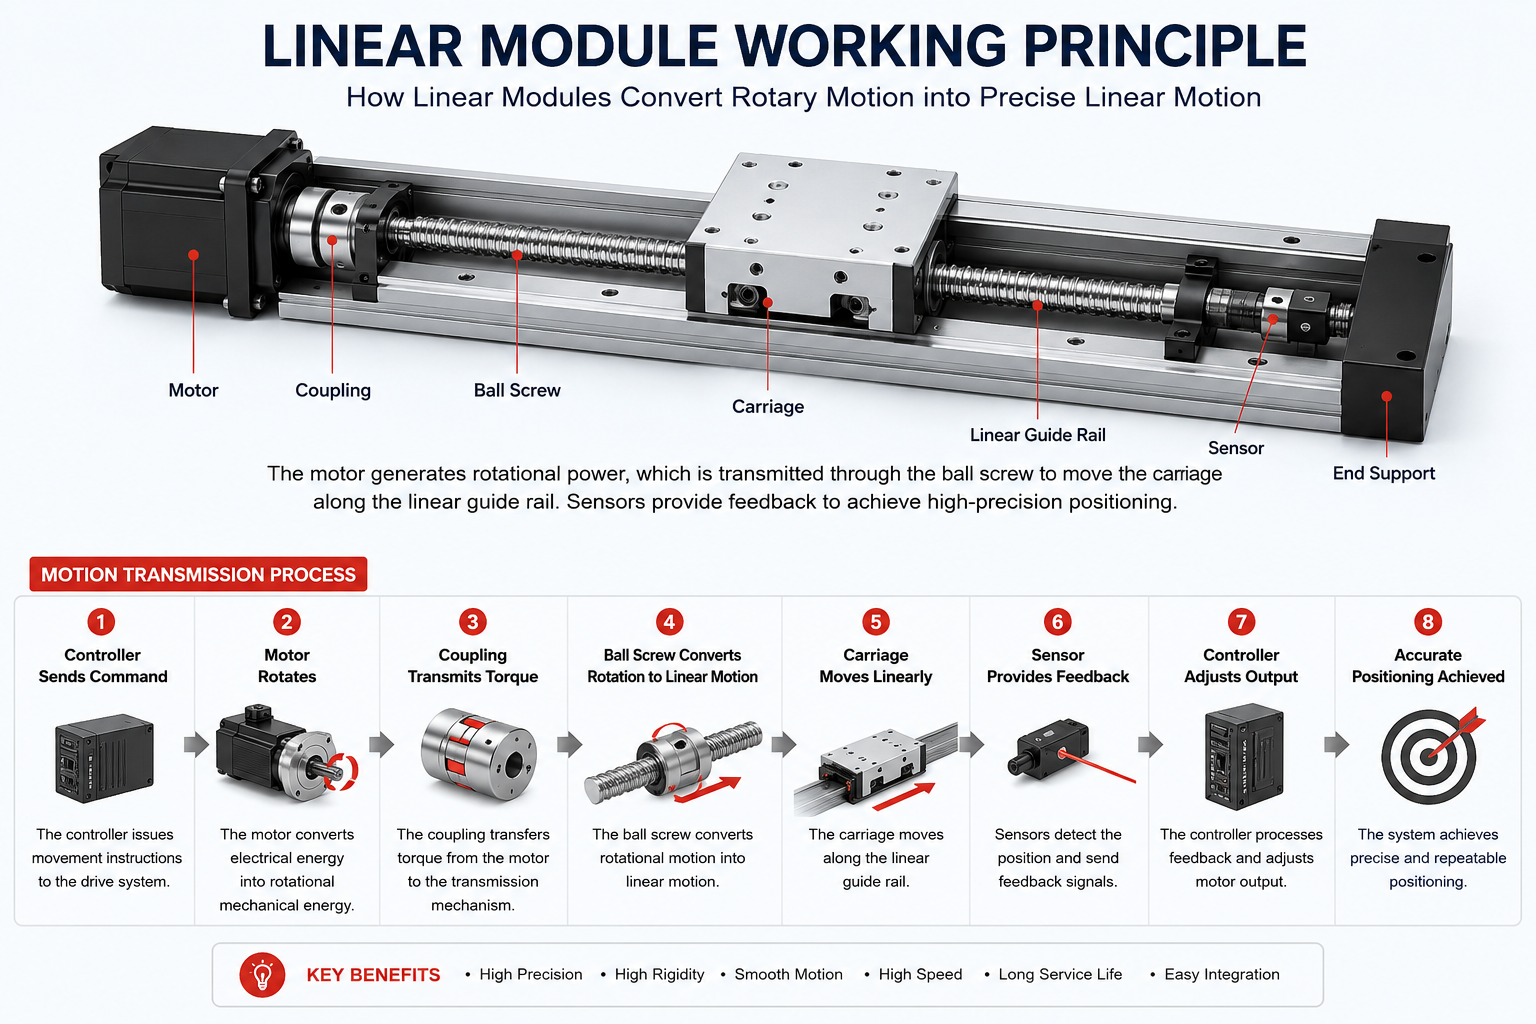
リニアモジュールの動作原理は何ですか?
リニアモジュールの動作原理は、回転エネルギーまたは電磁エネルギーを正確な直線運動に制御して変換することです。このシステムは、駆動源、伝達機構、リニア ガイド、キャリッジ、センサー、および制御電子機器をコンパクトなアセンブリに統合し、固定軸に沿った正確な動きを実現します。
手動の動きに依存する従来の機械式スライドとは異なり、リニアモジュールはプログラムされた位置決めを自動的に実行します。モーターが発生する機械動力は、ボールネジやタイミングベルトなどの伝達機構を介して伝達されます。キャリッジは、剛性を維持し、摩擦を最小限に抑えながら、精密なガイド レールに沿って移動します。フィードバック デバイスはキャリッジの位置を継続的に監視するため、コントローラはリアルタイムで偏差を修正できます。
この閉ループ モーション システムにより、最新の自動化機器は、さまざまな負荷の下でも高い再現性、安定した速度、正確な位置決めを実現できます。
動作原理に関与する主なコンポーネント
さまざまなメーカーがさまざまな設計を提供していますが、ほぼすべてのリニア モジュールは、動作中に連携して動作するいくつかの重要なコンポーネントで構成されています。
- サーボモーターまたはステッピングモーター
- モーターカップリング
- 伝達機構
- リニアガイドレール
- ベアリングキャリッジ
- リミットセンサーと原点センサー
- コントローラーとモーションドライバー
- 保護ハウジング
各コンポーネントは全体的なモーション パフォーマンスに貢献します。 1 つのコンポーネントを削除または品質を低下させると、位置決め精度、振動、剛性、耐用年数に直接影響します。
モーション伝達処理
リニアモジュールは、シーケンシャルモーション伝送プロセスに従います。すべての動きは電力で始まり、キャリッジの正確な直線移動で終わります。
- コントローラーは移動コマンドを送信します。
- サーボまたはステッピング ドライバーがモーターに電力を供給します。
- モーターは回転トルクを発生します。
- カップリングはトルクを伝達機構に伝達します。
- 伝達機構は回転を直線運動に変換します。
- キャリッジは精密ガイド レールに沿って移動します。
- 位置センサーは継続的なフィードバックを提供します。
- コントローラーは正確な位置決めのためにモーター出力を調整します。
この完全なプロセスは通常、数ミリ秒以内に行われるため、最新の自動化システムは 1 時間あたり数千回の位置決めサイクルを実行できます。
ステップ 1: モーターが機械的動力を生成する
モーターはリニアモジュールの主電源として機能します。ほとんどの産業システムでは、アプリケーションの性能要件に応じてサーボ モーターまたはステッピング モーターが使用されます。
サーボ モーターはエンコーダー フィードバックによる閉ループ制御を提供するため、高速、高精度のアプリケーションに最適です。ステッピング モーターは、中程度の位置決め精度が許容できる低コスト システムに一般的に選択されます。
通電されると、モーターは回転運動を生成し、これが直線運動システム全体の初期エネルギー源になります。
サーボモーターの利点
- 高い位置決め精度
- クローズドループフィードバック
- 高い加速能力
- 安定した高速動作
- 自動エラー修正
ステッピングモーターの利点
- シンプルな制御
- 低コスト
- 簡単な取り付け
- 軽負荷の自動化に最適
- 中程度の負荷でも信頼性の高い動作
ステップ 2: カップリングによるトルクの伝達
モーターシャフトは、フレキシブルまたはリジッドカップリングを介してトランスミッション機構に接続されています。カップリングは比較的小さいですが、伝送精度を維持する上で重要な役割を果たします。
適切に選択されたカップリングは、シャフトの小さなミスアライメントを補正し、振動を低減し、衝撃荷重を吸収し、ベアリングを過度の応力から保護します。カップリングの選択が適切でないと、位置決めエラーや早期の機械的摩耗が発生することがよくあります。
高精度の自動化機器では、位置決め精度を最大化するために、バックラッシュゼロのカップリングが一般的に採用されています。
ステップ3:回転を直線運動に変換する伝達機構
伝達機構はリニアモジュールの動作原理の中核要素です。その目的は、効率、剛性、再現性を維持しながら、回転運動を直線運動に変換することです。
さまざまなトランスミッション技術がさまざまな動作条件に合わせて最適化されているため、ドライブの選択はエンジニアリング上の最も重要な決定の 1 つとなります。
ボールねじの動作原理
ボールねじリニアモジュールは、精密研磨されたねじシャフトと再循環ボールナットを使用して、回転運動を直線運動に変換します。スチールボールはネジとナットの間を滑るのではなく転がり、摩擦を大幅に軽減し、伝達効率を高めます。
ネジが回転すると、ボールナットが軸方向に移動します。キャリッジはボールナットに取り付けられているため、ガイドレールに沿ってスムーズに移動し、位置決め精度も抜群です。
ボールねじシステムは、CNC 工作機械、検査装置、半導体製造、実験室オートメーション、および精密組立アプリケーションで広く使用されています。
ボールねじ駆動のメリット
- 高い位置決め精度
- 優れた再現性
- 高推力
- 最小限のバックラッシ
- 長寿命
主な制限は速度です。長いボールねじでは、重大な速度制限が発生し、高い回転速度でねじが回転する可能性があります。
タイミングベルトの動作原理
タイミングベルトリニアモジュールは、モーターに接続された駆動プーリーとかみ合う歯付きベルトを使用します。プーリーが回転するとベルトが連続的に動き、キャリッジをガイド レールに沿って運びます。
ボールねじシステムとは異なり、タイミングベルトはねじインターフェースを介して回転を変換しません。代わりに、動きはベルトを介して直接伝達されるため、より高い移動速度とより長いストローク長が可能になります。
タイミング ベルト モジュールは、包装機器、物流システム、ピック アンド プレイス ロボット、マテリアル ハンドリング ライン、および一般的な工場オートメーションによく選択されます。
タイミングベルトドライブのメリット
- 高い移動速度
- ロングストローク対応
- 低い移動質量
- 静かな動作
- 長距離の移動でも費用対効果が高い
その代償として、高負荷時にベルトの弾性変形がわずかに生じるため、ボールねじシステムに比べて位置決め精度が低くなります。
リニアモーターの動作原理
リニアモーターモジュールは、従来の機械式トランスミッションコンポーネントを完全に排除します。ネジやプーリーを回転させる代わりに、電磁力によってキャリッジがガイド レールに沿って直接駆動されます。
ステータには永久磁石が内蔵されており、サーボアンプの制御により可動コイルが電磁力を発生させます。駆動コンポーネント間に機械的接触が存在しないため、バックラッシュやトランスミッションの摩耗が事実上排除されます。
リニア モーターは、優れた加速性、極めて高い位置決め精度、優れた動的応答を提供するため、半導体製造、精密検査、レーザー加工、および高速エレクトロニクス生産に推奨されるソリューションとなっています。
リニアモータ駆動のメリット
- 機械的なバックラッシュがない
- 超高加速
- 優れた位置決め精度
- 最小限のメンテナンス
- 優れた動的応答性
ただし、リニアモーターシステムは一般に、ねじ駆動またはベルト駆動のモジュールよりも高い投資コストとより高度な制御技術を必要とします。
ステップ4: リニアガイドシステムで動作精度を維持
伝達機構が動きを生成する間、リニアガイドシステムは動きの安定性、正確さ、再現性を保証します。精密ガイド レールはキャリッジを単一軸に拘束し、不要な横方向の変位、回転、振動を防ぎます。
ほとんどの産業用リニア モジュールは、再循環ボール型リニア ガイドを使用しています。転動体は摩擦を大幅に軽減し、同時に相当な負荷をサポートし、ストローク全体にわたって一貫した動きを維持します。
ガイド システムの品質は、再現性、剛性、耐荷重、耐振動性、および機械全体の信頼性に直接影響します。
ガイドシステムの機能
- 直線運動を維持する
- 外部負荷をサポート
- 摩擦を減らす
- 剛性の向上
- 繰返し位置決め精度の向上
ステップ 5: サーボ制御により正確な位置決めを保証
機械コンポーネントだけでは最新のオートメーションの精度を達成することはできません。正確な動作は、キャリッジの位置を継続的に監視して調整する高度なサーボ制御システムにも依存します。
閉ループ制御システムは、指令された位置と実際のエンコーダのフィードバックを比較します。負荷変動や振動、慣性などにより偏差が発生した場合、コントローラーは即座にモーター出力を調整し、位置決め誤差を解消します。
この継続的な補正プロセスにより、リニア モジュールは急加速時や急減速時でもミクロンレベルの再現性を維持できます。
リニアモジュールの完全な動作サイクル
リニア モジュールの動作原理をよりよく理解するには、移動コマンドが発行された瞬間からキャリッジが目標位置に到達するまでの完全な動作サイクルを調べると役立ちます。駆動技術が異なれば使用する伝達機構も異なりますが、全体的な制御ロジックはほぼ同じです。
- のモーションコントローラーPLC、産業用 PC、CNC システム、またはロボット コントローラーから位置決めコマンドを受け取ります。
- コントローラは目標位置、加速度、減速度、移動速度、移動方向を演算します。
- サーボ ドライブまたはステッピング ドライバーはモーターに電力を供給します。
- モーターは、駆動技術に応じて回転トルクまたは電磁力を発生します。
- 伝達機構は駆動力を直線運動に変換します。
- キャリッジは精密リニア ガイド レールに沿って移動します。
- エンコーダは実際の位置、速度、移動方向を継続的に測定します。
- コントローラは実際の位置と目標位置を比較します。
- 位置決めエラーが検出された場合、サーボ システムは直ちに偏差を補正します。
- キャリッジがプログラムされた位置に到達すると、コントローラーはモーターを停止し、必要に応じて位置を維持します。
この閉ループプロセスは、一貫した位置決め精度を維持しながら、自動化された生産装置で毎時間数百回、さらには数千回も繰り返される場合があります。
さまざまなリニアモジュールの駆動原理の比較
正しい伝達メカニズムを選択することは、オートメーション システムを設計する際のエンジニアリング上の最も重要な決定事項の 1 つです。各ドライブ技術は、精度、速度、負荷容量、メンテナンス要件、および全体的なコストの点で異なる利点を提供します。
| ドライブの種類 | 動作原理 | 主な利点 | 代表的な用途 |
|---|---|---|---|
| ボールねじ | 回転ネジが再循環ボールナットを駆動し、直線運動を生み出します。 | 高精度、高推力、優れた繰返し精度。 | CNC機械、半導体装置、精密組立。 |
| タイミングベルト | モーターはプーリーを回転させ、歯付きタイミングベルトを駆動します。 | 高速、ロングストロークで経済的です。 | 梱包、物流、ピックアンドプレイス システム。 |
| リニアモーター | 機械的な伝達を介さず、電磁力により直接キャリッジを移動させます。 | 超高速、バックラッシゼロ、抜群の精度。 | エレクトロニクス製造、レーザー加工、ウェハーハンドリング。 |
普遍的に「最適な」駆動機構は存在しません。最適な選択は、アプリケーションに必要な位置決め精度、移動距離、積載量、動作速度、環境条件、予算によって異なります。
リニアモジュールの動作性能に影響を与える要因
すべてのリニア モジュールは同様の動作原理に従いますが、実際の性能は機械設計、製造品質、取り付け精度、動作条件によって異なります。
伝達機構
選択された伝達機構は、位置決め精度、最高速度、推力能力、耐用年数に直接影響します。一般にボールねじシステムは精度を重視し、タイミングベルトシステムは速度と長い移動量を重視します。リニアモーターは、高動的アプリケーションに優れています。
ガイドレールの精度
ガイドレールの真直度や製造精度は繰返し位置決め精度に大きく影響します。高品質のガイド レールにより、負荷時の摩擦、振動、キャリッジのたわみが軽減されます。
モーターの選択
モーターのトルクは移動負荷と必要な加速度に一致する必要があります。モーターのサイズが小さすぎるとステップが失われたり、プログラムされた速度に到達できない可能性があり、モーターが大きすぎるとシステムコストが不必要に増加します。
サーボ制御パラメータ
サーボゲイン、加速、減速、速度制限、フィルタリングを適切に調整することで、システムは発振や過度の振動のないスムーズな動作を実現できます。
取り付け精度
不適切な取り付けにより位置合わせエラーが発生し、摩擦が増大し、位置決め精度が低下します。高品質のリニアモジュールであっても、正しく取り付けられないと定格性能を発揮できません。
潤滑とメンテナンス
定期的な潤滑により、可動コンポーネント間の摩耗が最小限に抑えられます。適切なメンテナンスにより、耐用年数が延長され、動作ノイズが低減され、数百万回の動作サイクルにわたって位置決め精度が維持されます。
線形モジュールの動作原理を理解する利点
リニアモジュールがどのように動作するかを完全に理解することで、エンジニアはより信頼性の高い自動化システムを設計し、コンポーネントをより効率的に選択できるようになります。
- 最適な駆動機構を選択してください。
- 機械の位置決め精度が向上します。
- メンテナンスコストを削減します。
- 機器の信頼性を高めます。
- 生産効率を最適化します。
- 耐用年数を延ばします。
- 機械的な振動を低減します。
- 動作の安定性が向上します。
- トラブルシューティングを簡素化します。
- 全体的な運用コストの削減。
代表的な産業用途
リニア モジュールは、正確で再現性のあるプログラム可能な直線運動を提供するため、現代の製造業全体で使用されています。
CNC工作機械
ボールねじリニアモジュールマシニング センター、ボール盤、フライス盤、自動工具交換装置に正確な位置決めを提供します。
半導体製造
リニア モーター モジュールは、ウェーハ ハンドリング、チップ検査、精密組み立てにおいて超高速加速とミクロン レベルの位置決め精度を実現します。
包装設備
タイミング ベルト モジュールは、一貫した生産速度を維持しながら、充填、ラベル貼り、シール、仕分けのプロセスを通じて製品を迅速に移動させます。
電子アセンブリ
表面実装生産ラインは、ピックアンドプレイス操作と部品の精密な位置決めに高速リニア モジュールを利用しています。
自動検査システム
画像検査装置では、正確な画像取得と寸法測定を保証するために、再現性の高い直線運動が必要です。
医療機器
研究室の自動化および診断機器は、コンパクトなリニア モジュールを使用して、正確なサンプル処理と自動化されたテスト手順を実行します。
よくある質問
リニアモジュールの動作原理は何ですか?
リニアモジュールは、伝達機構、ガイドシステム、およびモーションコントローラーを介して、回転運動または電磁力を制御された直線運動に変換します。
ボールねじリニアモジュールはどのように機能しますか?
モーターは精密ネジを回転させます。再循環ボールナットがネジに沿って移動し、キャリッジを高い位置決め精度で直線的に移動させます。
タイミングベルトリニアモジュールはどのように機能しますか?
モーターは歯付きプーリーを駆動し、強化されたタイミング ベルトを動かします。キャリッジはベルトに固定されており、精密ガイド レールに沿って移動します。
リニアモーターモジュールはどのように動作するのでしょうか?
電磁力によりネジやベルトを使わずに直接キャリッジを移動させるため、非常に速い加速と優れた位置決め精度を実現します。
どの駆動機構が最も高い精度を提供しますか?
ほとんどの産業用途において、ボールねじシステムは優れた位置決め精度を提供します。一方、超高精度な動的精度が求められる場合、一般的にリニアモーターシステムが最高の総合性能を発揮します。
リニアガイドが必要な理由は?
リニアガイドは、移動する荷重を支え、摩擦を低減し、直線運動を維持し、不要な方向への動きを防ぎます。
リニアモジュールは高速で動作できますか?
はい。タイミングベルトモジュールとリニアモーターモジュールは高速用途向けに特別に設計されていますが、ボールねじモジュールは精度と推力を優先しています。
測位精度を決定する要因は何ですか?
位置決め精度は、伝達機構、ガイドレールの品質、エンコーダの分解能、サーボの調整、設置精度、および全体の機械的剛性に依存します。
リニアモジュールは定期的なメンテナンスが必要ですか?
はい。定期的な潤滑、清掃、可動部品の点検、および適切な位置合わせは、精度を維持し、耐用年数を最大限に延ばすのに役立ちます。
適切なリニアモジュールはどのように選べばよいですか?
リニアモジュールを選択する前に、ストローク長、ペイロード、位置決め精度、移動速度、動作環境、デューティサイクル、および利用可能な設置スペースを考慮してください。
結論
リニアモジュールの動作原理は、モーター、伝動機構、ガイドレール、およびインテリジェントなモーション制御の協調システムを通して、電気エネルギーを効率的に制御された直線運動に変換することに基づいています。ボールねじ、タイミングベルト、リニアモーターのいずれを使用する場合でも、すべてのリニアモジュールは、産業オートメーションにおいて、正確で再現性が高く、信頼性の高い動作を実現するように設計されています。
これらのシステムの動作原理を理解することで、エンジニアは最適な駆動技術を選択し、機械性能を向上させ、メンテナンス要件を削減し、生産効率を最大化することができます。製造業全体で自動化が進むにつれ、リニアモジュールは精密なモーションコントロールにおいて最も重要な構成要素の一つであり続けるでしょう。
QRXQリニアモジュールを選ぶ理由とは?
QRXQ は、産業オートメーション向けの高性能リニアモーション システムの設計と製造を専門としています。当社の製品ポートフォリオには、ボールねじリニアモジュール、タイミングが含まれます。ベルトリニアモジュール、リニアモーターモジュール、電動シリンダー、カスタム多軸モーションシステム。
QRXQは、高度な製造設備、厳格な品質管理、そして豊富なアプリケーション経験を活かし、CNC加工、半導体製造、電子機器組立、包装自動化、ロボット工学、その他世界中の多くの産業向けに、信頼性の高いモーションソリューションを提供しています。
標準的なリニアモジュールが必要な場合でも、完全にカスタマイズされたモーションシステムが必要な場合でも、当社のエンジニアリングチームはお客様の用途要件に基づいて最適なソリューションを選択するお手伝いをいたします。
お客様のプロジェクトについてご相談いただき、自動化ニーズに最適なリニアモーションソリューションを見つけるために、今すぐQRXQにご連絡ください。
