 বাংলা

তাক এবং পিনিয়নলিনিয়ার মডিউলদীর্ঘ-ভ্রমণ, উচ্চ-গতি এবং ভারী-শুল্ক গতির জন্য ব্যাপকভাবে ব্যবহৃত হয় কারণ ড্রাইভের দৈর্ঘ্য একটি দীর্ঘ ঘূর্ণায়মান স্ক্রু ছাড়াই বাড়ানো যেতে পারে। কিন্তু "র্যাক এবং পিনিয়ন মডিউল” বেশ কিছু ভিন্ন ভিন্ন কাঠামো কভার করে।
বুঝতে সবচেয়ে দরকারী উপায়রাক এবং পিনিয়ন রৈখিক মডিউল প্রকারদাঁত ফর্ম, ড্রাইভ বিন্যাস, প্রিলোড পদ্ধতি, সুরক্ষা স্তর এবং মেশিন আর্কিটেকচার দ্বারা তাদের শ্রেণীবদ্ধ করা হয়। একটি পিনিয়ন সহ একটি সোজা র্যাক, দ্বৈত প্রিলোডেড পিনিয়ন সহ একটি হেলিকাল র্যাক, একটি আবদ্ধ দীর্ঘ-ভ্রমণ অক্ষ এবং একটি দ্বৈত-পার্শ্বের ভারী গ্যান্ট্রি সব একই পণ্য পরিবারের অন্তর্গত হতে পারে যখন খুব ভিন্ন কর্মক্ষমতা রয়েছে।
এই নির্দেশিকাটি প্রধান র্যাক মডিউল ডিজাইনগুলি ব্যাখ্যা করে এবং দেখায় যেখানে সোজা র্যাক, হেলিকাল র্যাক, একক- এবং ডুয়াল-পিনিয়ন ড্রাইভ, একক- এবং ডুয়াল-সাইড র্যাক লেআউট, খোলা/ঘেরা কাঠামো এবং ভারী-শুল্ক কনফিগারেশনগুলি সর্বোত্তম মানানসই।
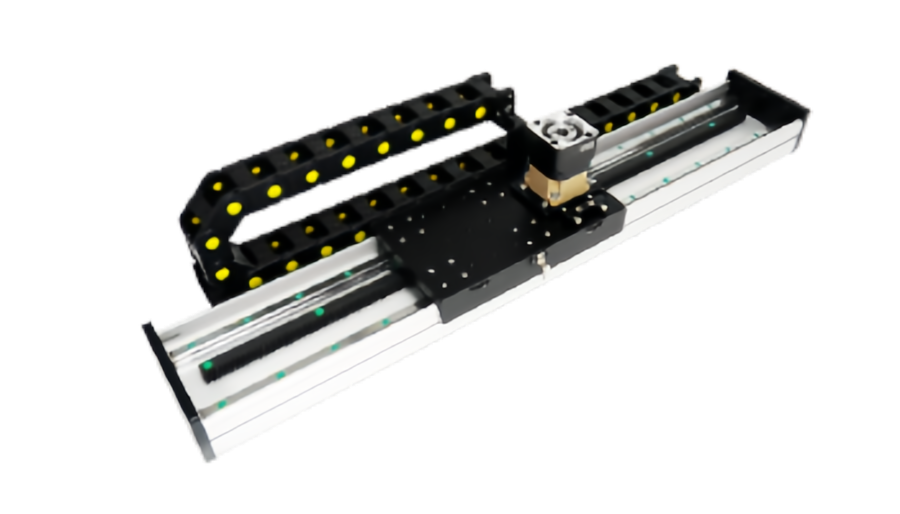
রাক এবং পিনিয়ন মডিউল বিভিন্ন মাত্রায় শ্রেণীবদ্ধ করা যেতে পারে
- সোজা-দাঁত বা হেলিকাল-দাঁতের তাক
- একক-পিনিয়ন বা ডুয়াল-পিনিয়ন ড্রাইভ
- একক-পাশে বা ডুয়াল-সাইড র্যাক ড্রাইভ
- খোলা, আধা-আবদ্ধ বা আবদ্ধ মডিউল
- স্ট্যান্ডার্ড, ওয়াইড-বডি বা ভারী-শুল্ক কাঠামো
- একক গাড়ি বা গ্যান্ট্রি ক্যারেজ
- একক মোটর বা সিঙ্ক্রোনাইজড ডুয়াল মোটর
- একক রাক বিভাগ বা বহু-বিভাগ দীর্ঘ ভ্রমণ
গুরুত্বপূর্ণ:এগুলি বিভিন্ন শ্রেণিবিন্যাস মাত্রা। একটি মডিউল একই সময়ে হেলিকাল, ডুয়াল-পিনিয়ন, আবদ্ধ এবং ভারী-শুল্ক হতে পারে।
সোজা আলনা রৈখিক মডিউল
একটি সোজা আলনা ভ্রমণের দিকে লম্বভাবে দাঁত ব্যবহার করে। সঙ্গমের পিনিয়নেরও সোজা দাঁত আছে।
সাধারণ সুবিধার মধ্যে রয়েছে:
- সহজ দাঁতের জ্যামিতি
- সহজ উত্পাদন এবং পরিদর্শন
- ভাল দক্ষতা
- হেলিক্স কোণ থেকে কোন অক্ষীয় গিয়ার-থ্রাস্ট উপাদান নেই
- বিস্তৃত প্রাপ্যতা
- খরচ কার্যকর দীর্ঘ-ভ্রমণ গতি
যেখানে স্ট্রেইট র্যাক মডিউল সাধারণত ব্যবহার করা হয়
- উপাদান হ্যান্ডলিং
- গুদাম অটোমেশন
- বড় স্থানান্তর অক্ষ
- সাধারণ গ্যান্ট্রি সিস্টেম
- মেশিন লোড হচ্ছে
- দীর্ঘ ভ্রমণ যেখানে মাঝারি শব্দ এবং মসৃণতা গ্রহণযোগ্য
হেলিকাল রাক লিনিয়ার মডিউল
একটি হেলিকাল র্যাক ভ্রমণের দিকের সাপেক্ষে দাঁত কোণ ব্যবহার করে। সঙ্গম হেলিকাল পিনিয়ন একযোগে পুরো দাঁতের প্রস্থ জুড়ে না হয়ে ধীরে ধীরে জড়িত হয়।
এটি প্রদান করতে পারে:
- মসৃণ দাঁত ব্যস্ততা
- অনেক ডিজাইনে উচ্চতর যোগাযোগের অনুপাত
- হ্রাস ট্রান্সমিশন লহর
- সমমানের গুণমান এবং অপারেটিং শর্তে নিম্ন প্রভাবের শব্দ
- নির্ভুল দীর্ঘ ভ্রমণ গতির জন্য ভাল উপযুক্ততা
হেলিকাল র্যাকগুলিও অক্ষীয় বল তৈরি করে
দাঁত কোণীয় হওয়ায় পিনিয়ন একটি অক্ষীয় শক্তির উপাদান তৈরি করে। বিয়ারিং, গিয়ারবক্স আউটপুট শ্যাফ্ট এবং মোটর মাউন্টিং স্ট্রাকচার এই শক্তির প্রতিক্রিয়া করার জন্য ডিজাইন করা আবশ্যক।
হেলিকাল স্বয়ংক্রিয়ভাবে "আরো সঠিক" মানে না।নির্ভুলতা এখনও র্যাক গ্রেড, পিনিয়ন গুণমান, গিয়ারবক্স ব্যাকল্যাশ, প্রিলোড, ইনস্টলেশন এবং প্রতিক্রিয়ার উপর নির্ভর করে।
স্ট্রেইট বনাম হেলিকাল র্যাক: দ্রুত তুলনা
| তুলনা | সোজা আলনা | হেলিকাল র্যাক |
|---|---|---|
| দাঁতের ব্যস্ততা | আরো সরাসরি প্রবৃত্তি | আরও প্রগতিশীল ব্যস্ততা |
| গোলমাল সম্ভাবনা | উচ্চ গতিতে উচ্চতর হতে পারে | প্রায়ই মসৃণ এবং শান্ত |
| অক্ষীয় বল | কোনো হেলিক্স-প্ররোচিত অক্ষীয় বল নেই | অক্ষীয় থ্রাস্ট উপাদান তৈরি করে |
| কাঠামোগত জটিলতা | নিম্ন | উচ্চতর |
| সাধারণ ব্যবহারের দিকনির্দেশ | সাধারণ দীর্ঘ-ভ্রমণ গতি | উচ্চ-মসৃণতা বা স্পষ্টতা দীর্ঘ ভ্রমণ |
একক-পিনিয়ন র্যাক মডিউল
একটি একক-পিনিয়ন সিস্টেম রৈখিক গতি তৈরি করতে একটি র্যাকের সাথে একটি পিনিয়ন মেশিং ব্যবহার করে।
এটি সবচেয়ে সহজ ড্রাইভ আর্কিটেকচার এবং সাধারণ যখন:
- মাঝারি প্রতিক্রিয়া গ্রহণযোগ্য
- গিয়ারবক্স ইতিমধ্যেই যথেষ্ট কম ব্যাকল্যাশ প্রদান করে
- গতি প্রধানত একমুখী
- খরচ এবং সরলতা গুরুত্বপূর্ণ
- অ্যাপ্লিকেশনটি নির্ভুল কনট্যুরিংয়ের পরিবর্তে পরিবহন-ভিত্তিক
কি একক-পিনিয়ন নির্ভুলতা সীমাবদ্ধ?
বিপরীত কর্মক্ষমতা নির্ভর করে:
- গিয়ারবক্স ব্যাকল্যাশ
- তাক-পিনিয়ন ব্যাকল্যাশ
- পিনিয়ন রানআউট
- কেন্দ্র-দূরত্ব সমন্বয়
- মাউন্ট কঠোরতা
ডুয়াল-পিনিয়ন র্যাক মডিউল
একটি ডুয়াল-পিনিয়ন সিস্টেম একই রাকে দুটি পিনিয়ন ব্যবহার করে। কার্যকর প্রতিক্রিয়া কমাতে দুটি ড্রাইভ যান্ত্রিকভাবে বা বৈদ্যুতিনভাবে একে অপরের বিরুদ্ধে পক্ষপাতদুষ্ট হতে পারে।
ডুয়াল পিনিয়ন ব্যবহার করার সাধারণ কারণগুলির মধ্যে রয়েছে:
- উন্নত বিপরীত আচরণ
- উচ্চতর টরসিয়াল দৃঢ়তা
- কম কার্যকর প্রতিক্রিয়া
- উচ্চ-নির্ভুল দীর্ঘ-ভ্রমণের অবস্থান
- বড়-মেশিন কনট্যুরিং
দুই পিনিয়ন সহ যান্ত্রিক প্রিলোড
দুটি পিনিয়ন যান্ত্রিকভাবে আগে থেকে লোড করা যেতে পারে যাতে তাদের দাঁতের ফ্ল্যাঙ্কগুলি আলনা দাঁতের বিপরীত দিকের সাথে যোগাযোগ করে।
এটি দিক পরিবর্তনের সময় মুক্ত গতি কমাতে পারে।
প্রিলোড অবশ্যই সাবধানে নিয়ন্ত্রণ করতে হবে কারণ অতিরিক্ত প্রিলোড বাড়তে পারে:
- গিয়ার জাল ঘর্ষণ
- তাপ
- দাঁত পরিধান
- গিয়ারবক্স লোড
ইলেকট্রনিক ডুয়াল-পিনিয়ন প্রিলোড
ইলেকট্রনিকভাবে প্রিলোড করা সিস্টেমে, দুটি সার্ভো ড্রাইভ একটি নিয়ন্ত্রিত টর্ক বায়াস প্রয়োগ করে বিপরীত দিকে যখন এখনও প্রয়োজনীয় নেট অক্ষ বল তৈরি করে।
এই আর্কিটেকচার প্রদান করতে পারে:
- সক্রিয় প্রতিক্রিয়া দমন
- উচ্চ ড্রাইভ কঠোরতা
- নমনীয় প্রিলোড সমন্বয়
কিন্তু এটি যোগ করে:
- দুটি মোটর বা ড্রাইভ চ্যানেল
- নিয়ন্ত্রণ জটিলতা
- প্রিলোড টর্ক থেকে তাপীয় লোড
- আরো কমিশনিং কাজ
একক পিনিয়ন বনাম ডুয়াল পিনিয়ন
| বৈশিষ্ট্য | একক পিনিয়ন | ডুয়াল পিনিয়ন |
|---|---|---|
| জটিলতা | নিম্ন | উচ্চতর |
| খরচ | নিম্ন | উচ্চতর |
| ব্যাকল্যাশ নিয়ন্ত্রণ | গিয়ার/গিয়ারবক্স মানের উপর নির্ভর করে | সক্রিয় বা যান্ত্রিক প্রিলোড ব্যবহার করতে পারেন |
| নির্ভুল দীর্ঘ ভ্রমণ | অনেক অ্যাপ্লিকেশনের জন্য উপযুক্ত | যেখানে রিভার্সাল নির্ভুলতা গুরুত্বপূর্ণ |
| রক্ষণাবেক্ষণ | সরল | প্রিলোড/সিঙ্ক্রোনাইজেশন চেক প্রয়োজন |
একক-সাইড র্যাক ড্রাইভ
একটি একক-পার্শ্বের র্যাক বিন্যাস চলমান কাঠামোর একপাশে একটি র্যাক ব্যবহার করে।
এটি সরু গাড়ি এবং একক-অক্ষ মডিউলের জন্য সাধারণ যেখানে গাইড সিস্টেম চালনা-প্ররোচিত ইয়াও মুহূর্তকে প্রতিরোধ করতে পারে।
সুবিধার মধ্যে রয়েছে:
- সরল স্থাপত্য
- নিম্ন উপাদান সংখ্যা
- কম খরচে
- সহজ রক্ষণাবেক্ষণ
ডুয়াল-সাইড র্যাক ড্রাইভ
একটি ডুয়াল-সাইড র্যাক লেআউট একটি প্রশস্ত গ্যান্ট্রি বা মেশিন কাঠামোর উভয় পাশে র্যাকগুলি রাখে। প্রতিটি পাশের সাধারণত নিজস্ব পিনিয়ন থাকে এবং প্রায়শই নিজস্ব মোটর/গিয়ারবক্স থাকে।
এটি একটি র্যাকে ডুয়াল-পিনিয়ন প্রিলোড সিস্টেম থেকে মৌলিকভাবে আলাদা।
ডুয়াল-সাইড ড্রাইভ এর জন্য দরকারী:
- প্রশস্ত গ্যান্ট্রি
- ভারী ক্রসবিম
- বড় ফরম্যাটের মেশিন টুলস
- কার্টেসিয়ান রোবট
- দীর্ঘ ভ্রমণ প্যালেটাইজিং সিস্টেম
কেন ওয়াইড গ্যান্ট্রির ডুয়াল-সাইড ড্রাইভ দরকার
যদি একটি প্রশস্ত গ্যান্ট্রি শুধুমাত্র এক পাশ থেকে চালিত হয়, তাহলে ড্রাইভ ফোর্স ক্রসবিমটিকে মোচড় দিতে পারে বা তাক করতে পারে।
ডুয়াল-সাইড ড্রাইভ শক্তিকে আরও প্রতিসমভাবে বিতরণ করে এবং হ্রাস করে:
- গ্যান্ট্রি তির্যক
- গাইড লোডিং ভারসাম্যহীনতা
- ক্রসবিম টর্শন
যাইহোক, উভয় পক্ষের সমন্বয় থাকতে হবে।
ডুয়াল-সাইড ড্রাইভের জন্য ইলেকট্রনিক এবং মেকানিক্যাল স্কোয়ারিং প্রয়োজন
একটি ডুয়াল-ড্রাইভ গ্যান্ট্রি পরিচালনা করা উচিত:
- স্বাধীন হোমিং
- মোটর সিঙ্ক্রোনাইজেশন
- ক্রসবিম স্কোয়ারনেস
- তাক পিচ ম্যাচিং
- গাইড সমান্তরালতা
নিয়ন্ত্রণ সম্পূর্ণরূপে দুর্বল যান্ত্রিক প্রান্তিককরণ সংশোধন করতে পারে না।ইলেকট্রনিক সিঙ্ক্রোনাইজেশন একটি সঠিকভাবে নির্মিত গ্যান্ট্রি বজায় রাখা উচিত, একটি গুরুতরভাবে পাকানো কাঠামোর জন্য ক্ষতিপূরণ নয়।
একক রাক বনাম ডুয়াল র্যাক একক বনাম ডুয়াল পিনিয়নের মতো নয়
| মেয়াদ | এটা সাধারণত মানে কি |
|---|---|
| একক পিনিয়ন | একটি পিনিয়ন একটি র্যাক চালায় |
| ডুয়েল পিনিয়ন | দুটি পিনিয়ন একটি র্যাক নিযুক্ত করে, প্রায়শই প্রিলোড/ব্যাকল্যাশ নিয়ন্ত্রণের জন্য |
| একক পার্শ্ব আলনা | একটি র্যাক লাইন একটি গাড়ি বা গ্যান্ট্রি চালায় |
| ডুয়েল সাইড র্যাক | দুটি র্যাক লাইন একটি প্রশস্ত কাঠামোর বিপরীত দিকে ড্রাইভ করে |
র্যাক এবং পিনিয়ন মডিউল খুলুন
একটি খোলা মডিউল র্যাক, পিনিয়ন বা গাইড এলাকাটিকে আরও অ্যাক্সেসযোগ্য করে।
সুবিধার মধ্যে রয়েছে:
- সহজ পরিদর্শন
- সহজ তৈলাক্তকরণ
- সহজ আলনা প্রান্তিককরণ
- সুবিধাজনক প্রতিস্থাপন
- নিম্ন কভার জটিলতা
খোলা নকশা সুরক্ষিত মেশিন ঘের বা পরিষ্কার শিল্প পরিবেশের ভিতরে সাধারণ।
আবদ্ধ তাক এবং পিনিয়ন মডিউল
র্যাক এবং গাইড সিস্টেমের সরাসরি দূষণ কমাতে আবদ্ধ নকশাগুলি কভার, প্রোফাইল, ইস্পাত স্ট্রিপ বা বহিরাগত হাউজিং ব্যবহার করে।
সম্ভাব্য সুবিধার মধ্যে রয়েছে:
- ধ্বংসাবশেষ থেকে ভাল সুরক্ষা
- ক্লিনার বাহ্যিক চেহারা
- দুর্ঘটনাজনিত যোগাযোগ হ্রাস
- আরও নিয়ন্ত্রিত তৈলাক্তকরণ পরিবেশ
কিন্তু "ঘেরা" মানে স্বয়ংক্রিয়ভাবে জলরোধী, একটি নির্দিষ্ট আইপি রেটিং বা ক্লিনরুম-প্রত্যয়িত ধুলোরোধী নয়।
আধা-আবদ্ধ ডিজাইন
আধা-ঘেরা মডিউল রক্ষণাবেক্ষণ অ্যাক্সেস সহ ভারসাম্য সুরক্ষা।
তারা দরকারী হতে পারে যেখানে:
- পরিমিত ধুলো সুরক্ষা প্রয়োজন
- রাক পরিদর্শন সহজ থাকা উচিত
- সম্পূর্ণরূপে আবদ্ধ সিস্টেমের চেয়ে খরচ কম থাকা দরকার
খোলা বনাম আবদ্ধ র্যাক মডিউল
| বৈশিষ্ট্য | খোলা | ঘেরা |
|---|---|---|
| পরিদর্শন অ্যাক্সেস | খুব সহজ | কভার অপসারণের প্রয়োজন হতে পারে |
| দূষণ সুরক্ষা | নিম্ন | উচ্চতর |
| তৈলাক্তকরণ অ্যাক্সেস | সহজ | পরিষেবা নকশা উপর নির্ভর করে |
| কাঠামোগত জটিলতা | নিম্ন | উচ্চতর |
স্ট্যান্ডার্ড-ডিউটি র্যাক মডিউল
স্ট্যান্ডার্ড-ডিউটি মডিউলগুলি সাধারণ অটোমেশনের জন্য ডিজাইন করা হয়েছে যেখানে লোড, থ্রাস্ট এবং মুহূর্তের প্রয়োজনীয়তা মাঝারি।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- উপাদান স্থানান্তর
- প্যাকেজিং
- সাধারণ গ্যান্ট্রি গতি
- গুদাম হ্যান্ডলিং
- দীর্ঘ-অক্ষ বাছাই এবং স্থান
হেভি-ডিউটি র্যাক এবং পিনিয়ন মডিউল
কভারী দায়িত্ব রাক মডিউলসাধারণত কিছু সমন্বয় ব্যবহার করে:
- বড় রাক মডিউল
- বড় পিনিয়ন
- উচ্চ-টর্ক গিয়ারবক্স
- বিস্তৃত গাইড ব্যবধান
- বড় রৈখিক গাইড
- শক্তিশালী গাড়ি এবং ভিত্তি কাঠামো
- ডুয়াল সাইড ড্রাইভ
ভারী শুল্ক শুধুমাত্র চেহারা দ্বারা না হয়ে প্রকৃত দাঁতের বোঝা, গাইড ক্ষমতা, গিয়ারবক্স টর্ক এবং কাঠামোগত দৃঢ়তা দ্বারা সংজ্ঞায়িত করা উচিত।
"গিয়ার মডিউল" মানে কি
গিয়ার পরিভাষায়, মডিউল দাঁতের আকার বর্ণনা করে। একটি বৃহত্তর গিয়ার মডিউল সাধারণত বড় দাঁত বোঝায় এবং অন্যান্য ডিজাইনের কারণগুলি উপযুক্ত হলে উচ্চতর দাঁতের ভার সমর্থন করতে পারে।
কিন্তু ক্রমবর্ধমান মডিউল এছাড়াও প্রভাবিত করে:
- পিনিয়ন ব্যাস
- ট্রান্সমিশন অনুপাত
- দাঁতের ব্যস্ততা
- স্থান
- মোটর বিপ্লব প্রতি রেজোলিউশন
অতএব, প্রতিটি ভারী-লোড অক্ষের জন্য একটি বড় মডিউল স্বয়ংক্রিয়ভাবে ভাল নয়।
ফাইন-পিচ যথার্থ রাক মডিউল
স্পষ্টতা-ভিত্তিক র্যাক মডিউলগুলি ছোট পিচ, উচ্চ র্যাকের গুণমান এবং শক্তভাবে নিয়ন্ত্রিত মাউন্টিং ব্যবহার করতে পারে।
তারা এর জন্য দরকারী হতে পারে:
- পরিদর্শন
- মেশিনিং
- লেজার কাটিং
- বড় ফরম্যাট মেট্রোলজি
নির্ভুলতা সম্পূর্ণ চেইনের উপর নির্ভর করে: র্যাক, পিনিয়ন, গিয়ারবক্স, প্রিলোড, মাউন্টিং এবং প্রতিক্রিয়া।
বড়-পিনিয়ন হাই-স্পিড ডিজাইন
একটি প্রদত্ত পিনিয়ন rpm-এর জন্য, একটি বড় পিচ ব্যাস প্রতি বিপ্লবে আরও রৈখিক ভ্রমণ তৈরি করে।
এটি একটি লক্ষ্য রৈখিক গতির জন্য প্রয়োজনীয় মোটর/গিয়ারবক্স rpm কমাতে পারে।
কিন্তু একটি বড় পিনিয়নের একই রৈখিক থ্রাস্টের জন্য আরও টর্কের প্রয়োজন হয়:
T = F × r
সুতরাং পিনিয়ন ব্যাস বেল্ট সিস্টেমে পুলি ব্যাসের মতো একটি গতি-থ্রাস্ট ট্রেড-অফ তৈরি করে।
গিয়ারবক্স-ভিত্তিক র্যাক মডিউল
র্যাক ড্রাইভগুলি প্রায়শই সার্ভো মোটর এবং পিনিয়নের মধ্যে একটি গ্রহ বা অন্যান্য হ্রাস গিয়ারবক্স ব্যবহার করে।
গিয়ারবক্স প্রদান করতে পারে:
- উচ্চ আউটপুট টর্ক
- ভাল মোটর-গতি ব্যবহার
- জড়তা মেলে
কিন্তু এটি যোগ করে:
- ব্যাকল্যাশ
- টর্শনাল সম্মতি
- কার্যক্ষমতা হ্রাস
- খরচ
গিয়ারবক্স গুণমান তাই র্যাক-মডিউল কর্মক্ষমতা একটি প্রধান অংশ.
ডাইরেক্ট-ড্রাইভ পিনিয়ন কনফিগারেশন
কিছু সিস্টেম সামান্য বা কোন হ্রাস ছাড়াই পিনিয়ন চালায়, বিশেষ করে যেখানে উচ্চ গতি এবং কম যান্ত্রিক জটিলতা অগ্রাধিকার।
এটির জন্য সাবধানে মোটর সাইজিং প্রয়োজন কারণ মোটরকে অবশ্যই প্রয়োজনীয় পিনিয়ন টর্ক সরাসরি প্রদান করতে হবে।
লং-ট্রাভেল মাল্টি-সেকশন র্যাক মডিউল
র্যাক ড্রাইভের সবচেয়ে বড় সুবিধা হল যে র্যাকটি একাধিক বিভাগ থেকে একত্রিত করা যেতে পারে।
এটি অনুমতি দেয়:
- মাল্টি-মিটার ভ্রমণ
- মডুলার মেশিন এক্সটেনশন
- সহজ পরিবহন এবং ইনস্টলেশন
- পৃথক র্যাক বিভাগের প্রতিস্থাপন
র্যাক জয়েন্টগুলি অবশ্যই দাঁতের ধারাবাহিকতা রক্ষা করবে
মাল্টি-সেকশন ইনস্টলেশন নিয়ন্ত্রণ করতে হবে:
- পিচ ধারাবাহিকতা
- দাঁতের ফেজ
- রাক উচ্চতা
- পার্শ্ব প্রান্তিককরণ
- মাউন্ট সোজাতা
দুর্বল জয়েন্টগুলি প্রভাব, শব্দ এবং পর্যায়ক্রমিক অবস্থানগত ত্রুটি তৈরি করতে পারে।
যথার্থ রাক বনাম স্ট্যান্ডার্ড রাক
| বৈশিষ্ট্য | স্ট্যান্ডার্ড রাক | যথার্থ রাক |
|---|---|---|
| সাধারণ অগ্রাধিকার | পরিবহন এবং সাধারণ গতি | পজিশনিং এবং কনট্যুর কর্মক্ষমতা |
| পিচ নির্ভুলতা | মাঝারি | টাইটার |
| ইনস্টলেশন চাহিদা | স্ট্যান্ডার্ড শিল্প প্রান্তিককরণ | আরো কঠোর মাউন্ট |
| সাধারণ প্রতিক্রিয়া | মোটর এনকোডার প্রায়ই যথেষ্ট | সরাসরি রৈখিক প্রতিক্রিয়া যোগ করতে পারে |
রাক নির্ভুলতা অক্ষ নির্ভুলতার মতো নয়
চূড়ান্ত অবস্থান নির্ভর করে:
- পিনিয়ন গুণমান
- পিনিয়ন রানআউট
- গিয়ারবক্স ব্যাকল্যাশ
- তাক মাউন্ট
- সরলতা গাইড করুন
- মেশিন ফ্রেম
- তাপীয় সম্প্রসারণ
- প্রতিক্রিয়া সিস্টেম
অক্ষ-স্তরের নির্ভুলতা প্রকৃত ভ্রমণের উপর যাচাই করা উচিত।একটি উচ্চ-গ্রেড র্যাক একা উচ্চ মেশিনের নির্ভুলতার গ্যারান্টি দেয় না।
একক-ক্যারেজ র্যাক মডিউল
একটি চলন্ত টুল, ফিক্সচার বা অক্ষের জন্য একটি একক-ক্যারেজ আর্কিটেকচার সাধারণ।
এটি প্রদান করে:
- সরল নিয়ন্ত্রণ
- কম্প্যাক্ট চলন্ত গঠন
- সহজ ইন্টিগ্রেশন
একাধিক-ক্যারেজ এবং স্বাধীন-ক্যারেজ সিস্টেম
লং র্যাক একাধিক চলন্ত গাড়িকেও সমর্থন করতে পারে, প্রতিটির নিজস্ব ড্রাইভ সহ।
এটি এর জন্য দরকারী হতে পারে:
- একাধিক প্রসেসিং হেড
- স্বাধীন পিক-এন্ড-প্লেস স্টেশন
- বড় উত্পাদন লাইন
সংঘর্ষ এড়ানো এবং নিয়ন্ত্রণ স্থাপত্য গুরুত্বপূর্ণ হয়ে ওঠে যখন একাধিক গাড়ি একই ভ্রমণ অঞ্চল ভাগ করে।
অনুভূমিক রাক মডিউল
অনুভূমিক মাউন্ট সবচেয়ে সাধারণ ব্যবস্থা.
মূল চেক অন্তর্ভুক্ত:
- চলন্ত ভর
- ত্বরণ
- প্রয়োজনীয় খোঁচা
- গাইড মুহূর্ত লোড
- তৈলাক্তকরণ ধরে রাখা
উল্লম্ব রাক মডিউল
র্যাক ড্রাইভগুলি উল্লম্বভাবেও ব্যবহার করা যেতে পারে, তবে মাধ্যাকর্ষণ এবং নিরাপত্তা অবশ্যই অন্তর্ভুক্ত করা উচিত।
চেক করুন:
- অভিকর্ষ বল
- মোটর ব্রেক
- গিয়ারবক্স ব্যাকড্রাইভিং
- পুনর্জন্ম শক্তি
- যান্ত্রিক বিরোধী পতন সুরক্ষা
গিয়ারবক্স ঘর্ষণ একটি নিরাপত্তা-রেট হোল্ডিং ফাংশন প্রদান করে অনুমান করবেন না।
XYZ কার্টেসিয়ান সিস্টেমের জন্য র্যাক মডিউল
র্যাক ড্রাইভ কার্টেসিয়ান সিস্টেমের দীর্ঘ X অক্ষে বিশেষভাবে কার্যকর।
একটি সাধারণ মিশ্র স্থাপত্য হল:
- দীর্ঘ ভ্রমণের জন্য রাক-এন্ড-পিনিয়ন এক্স অক্ষ
- সুনির্দিষ্ট ক্রস অবস্থানের জন্য বল স্ক্রু Y অক্ষ
- বল স্ক্রু বা বৈদ্যুতিক-সিলিন্ডার Z অক্ষ ফাংশনের উপর নির্ভর করে
প্রতিটি অক্ষের নিজস্ব গতির প্রয়োজনের জন্য নির্বাচন করা উচিত।
বড় Gantries জন্য রাক মডিউল
বড় গ্যান্ট্রিগুলি প্রায়শই একত্রিত হয়:
- ডুয়েল সাইড র্যাক
- দুটি সার্ভো মোটর
- গিয়ারবক্স
- প্রশস্ত স্থান গাইড রেল
- অনমনীয় ক্রসবিম
এই কাঠামোটি মেশিনিং, লেজার প্রক্রিয়াকরণ, প্যালেটাইজিং এবং বড়-ফরম্যাট অটোমেশনে সাধারণ।
হেলিকাল ডুয়াল-পিনিয়ন যথার্থ মডিউল
কম ব্যাকল্যাশ সহ মসৃণ দীর্ঘ-ভ্রমণ অবস্থানের প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য, একটি সম্ভাব্য আর্কিটেকচার হল:
- হেলিকাল রাক
- ডুয়াল প্রিলোডেড পিনিয়ন
- লো-ব্যাকল্যাশ গিয়ারবক্স
- যথার্থ গাইড সিস্টেম
- যেখানে প্রয়োজন সরাসরি লিনিয়ার এনকোডার
এটি উচ্চ কার্যকারিতা প্রদান করতে পারে, তবে এটি একটি স্ট্যান্ডার্ড স্ট্রেট-র্যাক সিঙ্গেল-পিনিয়ন মডিউলের তুলনায় আরও ব্যয়বহুল এবং জটিল।
স্ট্রেইট সিঙ্গেল-পিনিয়ন ইকোনমি মডিউল
যখন অ্যাপ্লিকেশনটির জন্য প্রধানত নির্ভরযোগ্য দূর-দূরত্বের পরিবহনের প্রয়োজন হয়, তখন একটি পিনিয়ন সহ একটি সোজা আলনা ব্যবহারিক কম-জটিলতার সমাধান হতে পারে।
সাধারণ অগ্রাধিকারগুলি হল:
- দীর্ঘ ভ্রমণ
- মাঝারি নির্ভুলতা
- সরল রক্ষণাবেক্ষণ
- খরচ নিয়ন্ত্রণ
হেভি-ডিউটি ডুয়াল-সাইড গ্যান্ট্রি মডিউল
খুব প্রশস্ত বা ভারী গ্যান্ট্রির জন্য, একটি সাধারণ ভারী-শুল্ক স্থাপত্য হল:
- দুই পাশে তাক
- উভয় পাশে সার্ভো গিয়ারবক্স
- বড় গিয়ার মডিউল
- উচ্চ ক্ষমতা রৈখিক গাইড
- অনমনীয় ইস্পাত বা চাঙ্গা অ্যালুমিনিয়াম মরীচি
লোড শেয়ারিং এবং সিঙ্ক্রোনাইজেশন অপরিহার্য।
অ্যাপ্লিকেশনের সাথে মডিউলের ধরন কীভাবে মেলাবেন
| আবেদন প্রয়োজন | মূল্যায়ন করার জন্য কনফিগারেশন |
|---|---|
| সাধারণ দীর্ঘ ভ্রমণ | সোজা আলনা, একক পিনিয়ন |
| মসৃণ উচ্চ গতির গতি | হেলিকাল রাক |
| কম প্রতিক্রিয়া দীর্ঘ ভ্রমণ | ডুয়াল-পিনিয়ন প্রিলোড |
| প্রশস্ত গ্যান্ট্রি | ডুয়াল-সাইড র্যাক ড্রাইভ |
| নোংরা পরিবেশ | আবদ্ধ বা সুরক্ষিত রাক মডিউল |
| ভারী পেলোড এবং খোঁচা | হেভি-ডিউটি র্যাক, গিয়ারবক্স এবং প্রশস্ত-গাইড কাঠামো |
| যথার্থ মাল্টি-মিটার অক্ষ | যথার্থ রাক + প্রিলোড + সরাসরি প্রতিক্রিয়া প্রয়োজন হলে |
সাধারণ র্যাক-মডিউল টাইপ নির্বাচন ভুল
হেলিকাল র্যাক ধরে নেওয়া মানে সর্বদা উচ্চ নির্ভুলতা
হেলিকাল জ্যামিতি ব্যস্ততা মসৃণতা উন্নত করে, কিন্তু চূড়ান্ত নির্ভুলতা এখনও র্যাক গ্রেড, প্রিলোড, গিয়ারবক্স, মাউন্টিং এবং প্রতিক্রিয়ার উপর নির্ভর করে।
ডুয়াল-সাইড র্যাকের সাথে ডুয়াল পিনিয়ন বিভ্রান্তিকর
ডুয়াল পিনিয়ন সাধারণত একটি র্যাকে ব্যাকল্যাশ নিয়ন্ত্রণ করে। ডুয়াল-সাইড র্যাক একটি প্রশস্ত গ্যান্ট্রির উভয় দিকেই চালায়।
শুধুমাত্র দাঁতের আকার থেকে ভারী দায়িত্ব নির্বাচন করা
গাইডের ক্ষমতা, গিয়ারবক্স টর্ক, ক্যারেজ দৃঢ়তা এবং মেশিনের গঠন যথাযথভাবে বাড়াতে হবে।
র্যাক যুগ্ম প্রান্তিককরণ উপেক্ষা করা
দীর্ঘ ভ্রমণ খারাপভাবে ইনস্টল করা বিভাগ জয়েন্টগুলিতে মসৃণতা এবং নির্ভুলতা হারাতে পারে।
অতিরিক্ত প্রিলোড ব্যবহার করা
অত্যধিক প্রিলোড ঘর্ষণ, তাপ এবং পরিধান বাড়ায়।
আবদ্ধ ধরে নেওয়া মানে রক্ষণাবেক্ষণ-মুক্ত
র্যাক দাঁত, গাইড, গিয়ারবক্স এবং তৈলাক্তকরণ এখনও পরিদর্শন প্রয়োজন।
একটি ব্যবহারিক রাক এবং পিনিয়ন মডিউল নির্বাচন কর্মপ্রবাহ
- প্রয়োজনীয় ভ্রমণ সংজ্ঞায়িত করুন।
- চলমান ভর এবং মাধ্যাকর্ষণ কেন্দ্র সংজ্ঞায়িত করুন।
- সর্বোচ্চ গতি এবং ত্বরণ সংজ্ঞায়িত করুন।
- প্রয়োজনীয় লিনিয়ার থ্রাস্ট গণনা করুন।
- পুনরাবৃত্তিযোগ্যতা এবং পরম অবস্থান পৃথকভাবে সংজ্ঞায়িত করুন।
- সোজা বা হেলিকাল দাঁত ফর্ম নির্বাচন করুন।
- একক বা দ্বৈত পিনিয়ন প্রয়োজন কিনা তা নির্ধারণ করুন।
- একটি প্রশস্ত গ্যান্ট্রির একক-পাশে বা ডুয়াল-সাইড ড্রাইভের প্রয়োজন কিনা তা নির্ধারণ করুন।
- র্যাক মডিউল, পিনিয়নের আকার এবং গিয়ারবক্স অনুপাত নির্বাচন করুন।
- গাইড লোড এবং মুহূর্তের ক্ষমতা পরীক্ষা করুন.
- খোলা, আধা-ঘেরা বা আবদ্ধ সুরক্ষা চয়ন করুন।
- দীর্ঘ ভ্রমণের জন্য র্যাক-সেকশন সারিবদ্ধকরণের পরিকল্পনা করুন।
- তৈলাক্তকরণ এবং রক্ষণাবেক্ষণ অ্যাক্সেস সংজ্ঞায়িত করুন।
- সম্পূর্ণ ভ্রমণে কম্পন, প্রতিক্রিয়া এবং অবস্থান যাচাই করুন।
একটি র্যাক মডিউল টাইপ সুপারিশ করার জন্য QRXQ-এর কী প্রয়োজন
- প্রয়োজনীয় ভ্রমণ
- চলন্ত ভর
- মাধ্যাকর্ষণ অবস্থান
- সর্বোচ্চ গতি
- ত্বরণ
- প্রয়োজনীয় খোঁচা
- অবস্থান নির্ভুলতা
- পুনরাবৃত্তিযোগ্যতা
- একক গাড়ি বা গ্যান্ট্রি কাঠামো
- উপলব্ধ ইনস্টলেশন প্রস্থ
- কাজের পরিবেশ
- দৈনিক ডিউটি চক্র
কোন একক "সেরা" রাক এবং পিনিয়ন মডিউল টাইপ নেই।দাঁতের ফর্ম, পিনিয়ন কাউন্ট, র্যাক লেআউট, ঘের এবং ভারী-শুল্ক কাঠামো বিভিন্ন প্রকৌশল সমস্যার সমাধান করে।
QRXQ সম্পূর্ণ মোশন আর্কিটেকচার থেকে র্যাক এবং পিনিয়ন রৈখিক মডিউলগুলিকে মূল্যায়ন করে, স্ট্রেইট বা হেলিকাল র্যাক, একক বা দ্বৈত পিনিয়ন, একক- বা ডুয়াল-সাইড ড্রাইভ, সুরক্ষা স্তর এবং প্রকৃত দীর্ঘ-ভ্রমণ অ্যাপ্লিকেশনের কাঠামোগত ক্ষমতার সাথে মিলে যায়।
