 বাংলা
গিয়ার র্যাকলিনিয়ার মডিউলস্পেসিফিকেশন নির্ধারণ করে যে একটি রৈখিক অক্ষ প্রয়োজনীয় পেলোড, স্ট্রোক, গতি, ত্বরণ এবং পজিশনিং কর্মক্ষমতা নিরাপদে পরিচালনা করতে পারে কিনা। বল স্ক্রু সিস্টেমের বিপরীতে, একটি র্যাক এবং পিনিয়ন ড্রাইভ স্ক্রু হুইপ বা সমালোচনামূলক ঘূর্ণন গতির দ্বারা সীমাবদ্ধ না হয়ে খুব দীর্ঘ ভ্রমণ দূরত্ব জুড়ে প্রসারিত করতে পারে। যাইহোক, সঠিক আকারের জন্য সর্বাধিক লোড এবং স্ট্রোক চেক করার চেয়ে বেশি প্রয়োজন।
র্যাক মডিউল, পিনিয়ন ব্যাস, গিয়ারবক্স অনুপাত, ড্রাইভ টর্ক, অনুমোদনযোগ্য মুহূর্ত, কাঠামোগত অনমনীয়তা, তৈলাক্তকরণ এবং নিয়ন্ত্রণ কনফিগারেশন সবই সিস্টেমের চূড়ান্ত কর্মক্ষমতাকে প্রভাবিত করে। এই নির্দেশিকাটি প্রধান গিয়ার র্যাক রৈখিক মডিউল স্পেসিফিকেশন ব্যাখ্যা করে এবং দেখায় কিভাবে অ্যাকচুয়েটর নির্বাচনের সময় একসাথে মূল্যায়ন করা উচিত।
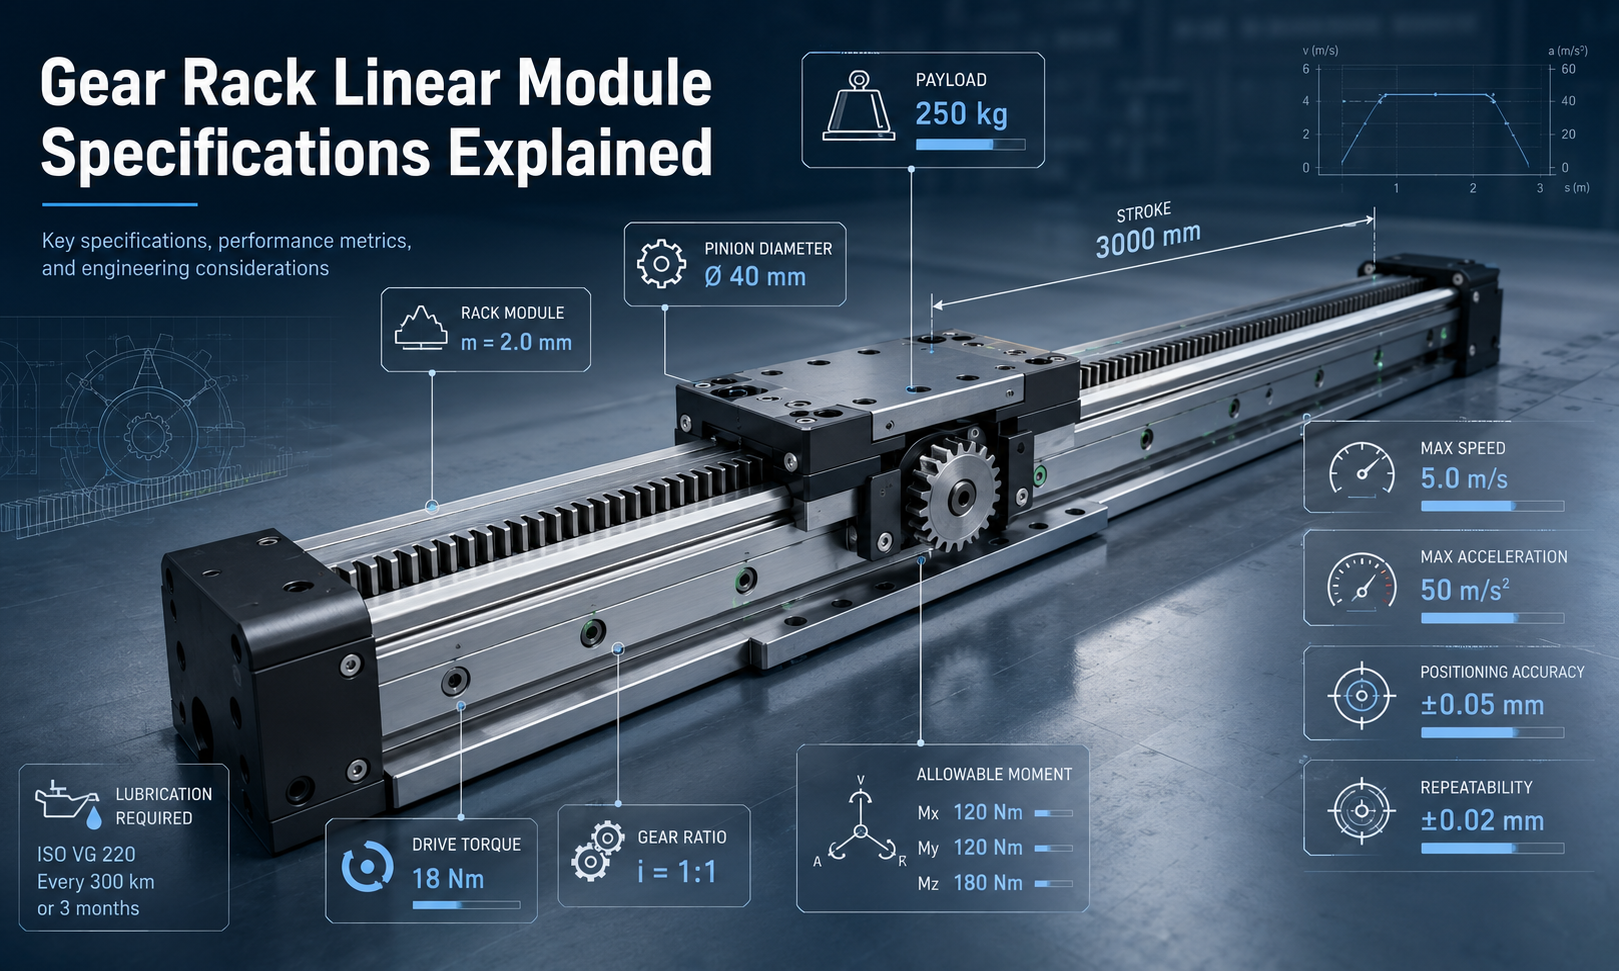
কী গিয়ার রাক রৈখিক মডিউল বিশেষ উল্লেখ
| স্পেসিফিকেশন | এটা কি বর্ণনা | কেন এটা ব্যাপার |
|---|---|---|
| পেলোড | গাড়ির দ্বারা সমর্থিত সর্বাধিক ভর বা বল | অক্ষ ওয়ার্কপিস, টুলিং এবং চলমান সরঞ্জাম বহন করতে পারে কিনা তা নির্ধারণ করে |
| স্ট্রোক | উপলব্ধ রৈখিক ভ্রমণ দূরত্ব | রৈখিক অক্ষের কাজের পরিসীমা সংজ্ঞায়িত করে |
| র্যাক মডিউল | র্যাক এবং পিনিয়ন দাঁতের প্রমিত আকার | দাঁতের শক্তি, চালনা শক্তি, পিনিয়নের আকার এবং সংক্রমণ ক্ষমতাকে প্রভাবিত করে |
| পিনিয়ন ব্যাস | ড্রাইভ পিনিয়নের পিচ ব্যাস | প্রতি বিপ্লব, গতি, টর্ক এবং রেজোলিউশন প্রতি রৈখিক ভ্রমণকে প্রভাবিত করে |
| গিয়ার অনুপাত | মোটর এবং পিনিয়নের মধ্যে গতি হ্রাস অনুপাত | আউটপুট টর্ক, গতি এবং অবস্থানের রেজোলিউশনের ভারসাম্য বজায় রাখে |
| সর্বোচ্চ গতি | সর্বোচ্চ অনুমোদিত রৈখিক অপারেটিং গতি | অক্ষটি চক্র-সময়ের প্রয়োজনীয়তা পূরণ করতে পারে কিনা তা নির্ধারণ করে |
| ত্বরণ | যে হারে গাড়ির গতি পরিবর্তন হয় | জড় বল, মোটর সাইজিং, কাঠামোগত কম্পন এবং চক্র সময় প্রভাবিত করে |
| অবস্থান নির্ভুলতা | নির্দেশিত অবস্থান এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য | সম্পূর্ণ স্ট্রোক জুড়ে পরম গতি নির্ভুলতা নির্ধারণ করে |
| পুনরাবৃত্তিযোগ্যতা | একই অবস্থানে বারবার ফিরে আসার ক্ষমতা | পুনরাবৃত্তিমূলক অটোমেশন, লোডিং এবং সমাবেশ অপারেশনের জন্য গুরুত্বপূর্ণ |
| ড্রাইভ টর্ক | মোটর বা পিনিয়নে প্রয়োজনীয় টর্ক | ড্রাইভ লোড, ঘর্ষণ এবং ত্বরণ শক্তি অতিক্রম করতে পারে কিনা তা নির্ধারণ করে |
| অনুমোদনযোগ্য মুহূর্ত | সর্বোচ্চ রোল, পিচ এবং ইয়াও মোমেন্ট ক্যারেজ দ্বারা সমর্থিত | লোড সেন্টার অফসেট হলে গাইড ওভারলোড প্রতিরোধ করে |
| তৈলাক্তকরণের প্রয়োজনীয়তা | প্রয়োজনীয় লুব্রিকেন্ট, প্রয়োগ পদ্ধতি এবং রক্ষণাবেক্ষণের ব্যবধান | দাঁত পরিধান, গোলমাল, দক্ষতা এবং সেবা জীবন প্রভাবিত করে |
পেলোড ক্ষমতা
পেলোড হল সেই ভর যা গিয়ার র্যাক রৈখিক মডিউল নির্দিষ্ট গতি, নির্ভুলতা এবং পরিষেবা জীবন বজায় রাখার সময় সরাতে পারে। এটি সাধারণত ওয়ার্কপিসের চেয়ে বেশি অন্তর্ভুক্ত করে। সম্পূর্ণ চলমান ভর অন্তর্ভুক্ত হতে পারে:
- ওয়ার্কপিস বা পণ্য
- ফিক্সচার এবং মাউন্ট প্লেট
- গ্রিপার, ওয়েল্ডিং হেড, ক্যামেরা বা বিতরণ সরঞ্জাম
- গাড়িতে মোটর এবং সেকেন্ডারি অ্যাক্স বসানো হয়েছে
- তারের বাহক, পায়ের পাতার মোজাবিশেষ এবং অন্যান্য চলন্ত জিনিসপত্র
রেট করা পেলোডকে একটি বিচ্ছিন্ন মান হিসাবে বিবেচনা করা উচিত নয়। একটি মডিউল একটি বড় স্ট্যাটিক লোড সমর্থন করতে পারে কিন্তু যখন এটি উচ্চ ত্বরণ, ঘন ঘন বিপরীত, প্রভাব বা মাধ্যাকর্ষণ কেন্দ্রের একটি অফসেট কেন্দ্রের শিকার হয় তখন কম অপারেটিং লোডের প্রয়োজন হয়।
স্ট্যাটিক লোড এবং ডাইনামিক লোড
স্ট্যাটিক লোড বলতে বোঝায় সমর্থিত লোড যখন ক্যারেজ স্থির থাকে বা খুব ধীর গতিতে চলে। গতিশীল লোড ত্বরণ, হ্রাস এবং দিক পরিবর্তনের সময় উত্পন্ন অতিরিক্ত শক্তি অন্তর্ভুক্ত করে।
ত্বরণ বল অনুমান করা যেতে পারে:
চক= মি × ক
কোথায়:
চকনিউটনে ত্বরণ বলমিকিলোগ্রামে মোট চলমান ভরকপ্রতি সেকেন্ড বর্গ মিটারে ত্বরণ
একটি অনুভূমিক অক্ষের জন্য, মোট ড্রাইভ শক্তির মধ্যে ত্বরণ বল, ঘর্ষণ, প্রক্রিয়া বল, তারের টেনে আনা এবং বাহ্যিক প্রতিরোধ অন্তর্ভুক্ত থাকতে পারে:
চমোট= Fক+ চঘর্ষণ+ চপ্রক্রিয়া+ চবহিরাগত
আনত বা উল্লম্ব ইনস্টলেশনের জন্য, মাধ্যাকর্ষণ এছাড়াও অন্তর্ভুক্ত করা আবশ্যক। উল্লম্ব অক্ষগুলির সাধারণত একটি হোল্ডিং ব্রেক বা অন্য একটি অ্যান্টি-ফল মেকানিজমের প্রয়োজন হয় যাতে শক্তি অপসারণ করা হলে অনিয়ন্ত্রিত আন্দোলন প্রতিরোধ করা যায়।
একটি নিরাপত্তা ফ্যাক্টর ব্যবহার করুন
লোডের ভিন্নতা, কম্পন, শক, ইনস্টলেশন ত্রুটি এবং ভবিষ্যতের অপারেটিং পরিবর্তনের জন্য একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর প্রয়োগ করা উচিত। প্রয়োজনীয় নিরাপত্তা ফ্যাক্টর ডিউটি চক্র এবং প্রয়োগের তীব্রতার উপর নির্ভর করে। ক্রমাগত শিল্প অপারেশন, উচ্চ-প্রভাব গতি এবং অনিশ্চিত লোডের জন্য সাধারণত মসৃণ, বিরতিহীন চলাচলের চেয়ে বড় ডিজাইন মার্জিন প্রয়োজন।
স্ট্রোক এবং সর্বোচ্চ ভ্রমণ
স্ট্রোক হল ব্যবহারযোগ্য দূরত্ব যা গাড়িটি ভ্রমণ করতে পারে। র্যাক এবং পিনিয়ন সিস্টেমগুলি লং-স্ট্রোক অটোমেশনের জন্য বিশেষভাবে উপযুক্ত কারণ র্যাক বিভাগগুলি একটি অ্যালুমিনিয়াম প্রোফাইল বা ইস্পাত মরীচি বরাবর অবিচ্ছিন্নভাবে ইনস্টল করা যেতে পারে।
প্রয়োজনীয় স্ট্রোক নির্ধারণ করার সময়, বিবেচনা করুন:
- প্রকৃত প্রক্রিয়া ভ্রমণ
- ত্বরণ এবং হ্রাস দূরত্ব
- শেষ ক্লিয়ারেন্স
- সীমিত সুইচ এবং সেন্সর অবস্থান
- টুল দৈর্ঘ্য এবং workpiece মাত্রা
- রক্ষণাবেক্ষণ এবং লোডিং অ্যাক্সেস
- সম্ভাব্য ভবিষ্যতের সম্প্রসারণ
সামগ্রিক মডিউল দৈর্ঘ্য সর্বদা ব্যবহারযোগ্য স্ট্রোকের চেয়ে বেশি কারণ গাড়ি, শেষ কাঠামো, প্রতিরক্ষামূলক উপাদান এবং ওভারট্রাভেল সুরক্ষার জন্য স্থান প্রয়োজন।
তাক যুগ্ম নির্ভুলতা
খুব লম্বা অক্ষগুলি সাধারণত একাধিক রাক বিভাগ ব্যবহার করে। জয়েন্টগুলির প্রান্তিককরণ গতির মসৃণতা, শব্দ এবং অবস্থান নির্ভুলতাকে প্রভাবিত করে। একটি জয়েন্টে অনুপযুক্ত র্যাক ব্যবধান দাঁতের ব্যস্ততায় হঠাৎ পরিবর্তন ঘটাতে পারে, কম্পন, প্রভাব এবং স্থানীয় পরিধান তৈরি করতে পারে।
লং-স্ট্রোক সিস্টেমের জন্য, মাউন্টিং পৃষ্ঠকে অবশ্যই পর্যাপ্ত সোজাতা, সমতলতা এবং অনমনীয়তা বজায় রাখতে হবে। র্যাক প্রসারিত করা স্বয়ংক্রিয়ভাবে গ্যারান্টি দেয় না যে সম্পূর্ণ অক্ষটি সমগ্র ভ্রমণে একই নির্ভুলতা বজায় রাখবে।
র্যাক মডিউল
র্যাক মডিউল হল সবচেয়ে গুরুত্বপূর্ণ র্যাক এবং পিনিয়ন অ্যাকচুয়েটর স্পেসিফিকেশনগুলির মধ্যে একটি। এটি গিয়ার দাঁতের আকার নির্ধারণ করে এবং পিনিয়ন পিচ ব্যাস এবং দাঁতের সংখ্যার মধ্যে সম্পর্ক থেকে গণনা করা হয়:
m = dপি÷ z
কোথায়:
মিগিয়ার মডিউল হয়dপিপিনিয়ন পিচ ব্যাস হয়zপিনিয়ন দাঁতের সংখ্যা
একটি বড় র্যাক মডিউল সাধারণত বৃহত্তর এবং শক্তিশালী দাঁত সরবরাহ করে, যা সংক্রমণকে বৃহত্তর স্পর্শক শক্তি সমর্থন করতে দেয়। যাইহোক, মডিউল বাড়ানোর ফলে র্যাক এবং পিনিয়ন সমাবেশের শারীরিক আকার, ওজন এবং খরচও বৃদ্ধি পায়।
র্যাক মডিউল নির্বাচন বিবেচনা করা উচিত:
- প্রয়োজনীয় লিনিয়ার ড্রাইভ ফোর্স
- পিক ত্বরণ বল
- পিনিয়ন টর্ক
- দাঁত উপাদান এবং তাপ চিকিত্সা
- গিয়ার মুখ প্রস্থ
- ডিউটি চক্র
- শক এবং কম্পন
- প্রত্যাশিত সেবা জীবন
- প্রয়োজনীয় নির্ভুলতা এবং মসৃণতা
একা মডিউল সম্পূর্ণ লোড ক্ষমতা সংজ্ঞায়িত করে না। উপাদান, কঠোরতা, দাঁতের প্রস্থ, উত্পাদন গুণমান এবং মাউন্টিং পদ্ধতিতে পার্থক্যের কারণে একই মডিউল সহ দুটি র্যাকের বিভিন্ন অনুমোদিত শক্তি থাকতে পারে।
স্পার র্যাক এবং হেলিকাল র্যাক
স্পার র্যাকগুলি সোজা দাঁত ব্যবহার করে এবং একটি সহজ, দক্ষ এবং অর্থনৈতিক সংক্রমণ কাঠামো প্রদান করে। হেলিকাল র্যাকগুলি আরও ধীরে ধীরে নিযুক্ত হয় এবং মসৃণ গতি, কম শব্দ এবং উচ্চতর দাঁতের যোগাযোগের অনুপাত প্রদান করতে পারে। যাইহোক, হেলিকাল গিয়ারিং অতিরিক্ত অক্ষীয় বল তৈরি করতে পারে যা অবশ্যই ভারবহন এবং গাইড কাঠামো দ্বারা সমর্থিত হতে হবে।
পিনিয়ন ব্যাস
পিনিয়ন রোটারি মোটর গতিকে র্যাক বরাবর রৈখিক আন্দোলনে রূপান্তরিত করে। এর পিচ ব্যাস সরাসরি প্রতি বিপ্লব, আউটপুট বল, সর্বোচ্চ গতি এবং অবস্থানের রেজোলিউশন প্রতি রৈখিক ভ্রমণকে প্রভাবিত করে।
পিচ ব্যাস হল:
dপি= m × z
এক পিনিয়ন বিপ্লবের জন্য তাত্ত্বিক রৈখিক ভ্রমণ হল:
এলrev= π × dপি
একটি বৃহত্তর পিনিয়ন প্রতি বিপ্লবে গাড়িকে আরও দূরে নিয়ে যায় এবং একই ঘূর্ণন গতিতে রৈখিক গতি বাড়াতে পারে। যাইহোক, একটি বৃহত্তর পিচ ব্যাসের একই রৈখিক বল তৈরি করতে আরও টর্কের প্রয়োজন হয়।
একটি ছোট পিনিয়ন প্রতি বিপ্লবে কম ভ্রমণ প্রদান করে, যা যান্ত্রিক রেজোলিউশন উন্নত করতে পারে এবং প্রয়োজনীয় পিনিয়ন টর্ক কমাতে পারে। পিনিয়নকে ইচ্ছামত ছোট করা যাবে না কারণ দাঁতের জ্যামিতি, দাঁতের শক্তি, আন্ডারকাট ঝুঁকি এবং ভারবহন মাত্রাও বিবেচনা করা উচিত।
গিয়ার অনুপাত
একটি গিয়ারবক্স সাধারণত সার্ভো মোটর এবং পিনিয়নের মধ্যে ইনস্টল করা হয়। গিয়ার অনুপাত সাধারণত এভাবে প্রকাশ করা হয়:
i = nমোটর÷ nপিনিয়ন
কোথায়:
iহ্রাস অনুপাতnমোটরমোটর গতি হয়nপিনিয়নপিনিয়ন গতি
উপলব্ধ আউটপুট টর্ক বাড়ানোর সময় একটি উচ্চ হ্রাস অনুপাত পিনিয়নের গতি কমিয়ে দেয়। এটি কমান্ড রেজোলিউশনকেও উন্নত করতে পারে কারণ একই রৈখিক ভ্রমণের জন্য আরও মোটর বিপ্লব প্রয়োজন।
একটি নিম্ন হ্রাস অনুপাত উচ্চ রৈখিক গতির অনুমতি দেয় কিন্তু কম টর্ক গুণন প্রদান করে। নির্বাচিত অনুপাতটি অবশ্যই মোটরটিকে তার কার্যকর গতি এবং টর্কের সীমার মধ্যে ত্বরণ, ধ্রুব-গতি ভ্রমণ এবং হ্রাসের মধ্যে রাখতে হবে।
গিয়ারবক্স নির্বাচন এছাড়াও বিবেচনা করা উচিত:
- রেট এবং পিক আউটপুট টর্ক
- ব্যাকল্যাশ
- টর্সিনাল অনমনীয়তা
- কর্মদক্ষতা
- সর্বোচ্চ ইনপুট গতি
- রেডিয়াল এবং অক্ষীয় লোড ক্ষমতা
- জরুরী-স্টপ টর্ক
- সেবা জীবন
সর্বোচ্চ গতি
একটি গিয়ার র্যাক অ্যাকচুয়েটরের তাত্ত্বিক রৈখিক গতি পিনিয়ন গতি এবং পিচ ব্যাস থেকে গণনা করা যেতে পারে:
v = π × dপি× nপিনিয়ন ÷ 60
কোথায়:
vমিটার প্রতি সেকেন্ডে রৈখিক গতিdপিপিনিয়ন পিচের ব্যাস মিটারেnপিনিয়নপ্রতি মিনিটে বিপ্লবে পিনিয়ন গতি
ব্যবহারিক সর্বোচ্চ গতি তাত্ত্বিক ফলাফলের চেয়ে কম হতে পারে। এটি দ্বারা সীমাবদ্ধ করা যেতে পারে:
- মোটর সর্বোচ্চ গতি
- গিয়ারবক্স ইনপুট এবং আউটপুট গতি সীমা
- গাইড সিস্টেম ক্ষমতা
- র্যাক এবং পিনিয়ন এনগেজমেন্ট কোয়ালিটি
- তৈলাক্তকরণ অবস্থা
- গাড়ির স্থায়িত্ব
- কাঠামোগত কম্পন
- তারের বাহকের গতি
- গোলমালের প্রয়োজনীয়তা
- কন্ট্রোলার এবং সার্ভো টিউনিং
দীর্ঘ ভ্রমণ স্বয়ংক্রিয়ভাবে সীমাহীন অপারেটিং গতি বোঝায় না। অক্ষ যত লম্বা হয়, মরীচির বিচ্যুতি, মাউন্টিং নির্ভুলতা, প্রাকৃতিক ফ্রিকোয়েন্সি এবং তারের ব্যবস্থাপনা ক্রমশ গুরুত্বপূর্ণ হয়ে ওঠে।
ত্বরণ এবং হ্রাস
ত্বরণ চক্রের সময়ের উপর সরাসরি প্রভাব ফেলে, তবে এটি ট্রান্সমিশন থেকে প্রয়োজনীয় বল এবং টর্ককেও বৃদ্ধি করে। পেলোড তুলনামূলকভাবে ছোট হলেও উচ্চ ত্বরণ উল্লেখযোগ্য গতিশীল লোড তৈরি করতে পারে।
সম্পূর্ণ ত্বরণ স্পেসিফিকেশন অন্তর্ভুক্ত করা উচিত:
- সর্বোচ্চ ত্বরণ
- স্বাভাবিক অপারেটিং ত্বরণ
- সর্বোচ্চ মন্দা
- ইমার্জেন্সি-স্টপ মন্থরতা
- ঝাঁকুনি বা ত্বরণ পরিবর্তনের হার
- প্রতি মিনিটে চক্রের সংখ্যা
একটি মসৃণ S- কার্ভ মোশন প্রোফাইল আকস্মিক ত্বরণ প্রোফাইলের তুলনায় শক, কম্পন এবং দাঁতের প্রভাব কমাতে পারে। সার্ভো টিউনিং সর্বোচ্চ উপলব্ধ লাভ সেটিংস ব্যবহার না করে অক্ষের যান্ত্রিক দৃঢ়তার সাথে মিলিত হওয়া উচিত।
অবস্থান নির্ভুলতা
পজিশনিং নির্ভুলতা বর্ণনা করে যে প্রকৃত ক্যারেজ পজিশন সম্পূর্ণ স্ট্রোকের উপর নির্দেশিত অবস্থানের সাথে কতটা ঘনিষ্ঠভাবে মেলে। এটি একটি নিখুঁত কর্মক্ষমতা স্পেসিফিকেশন এবং পুনরাবৃত্তিযোগ্যতার সাথে বিভ্রান্ত হওয়া উচিত নয়।
গিয়ার র্যাক রৈখিক মডিউল অবস্থান নির্ভুলতা দ্বারা প্রভাবিত হতে পারে:
- তাক পিচ ত্রুটি
- রাক যুগ্ম প্রান্তিককরণ
- গিয়ারবক্স ব্যাকল্যাশ
- র্যাক এবং পিনিয়ন ব্যাকল্যাশ
- পিনিয়ন রানআউট
- সরলতা গাইড করুন
- বেস মাউন্ট নির্ভুলতা
- কাঠামোগত বিচ্যুতি
- তাপীয় সম্প্রসারণ
- এনকোডার রেজোলিউশন
- সার্ভো নিয়ন্ত্রণ ত্রুটি
দীর্ঘ স্ট্রোকের জন্য উচ্চ নিখুঁত নির্ভুলতা প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য, একটি রৈখিক এনকোডার সরাসরি প্রকৃত ক্যারেজ অবস্থান পরিমাপ করতে ইনস্টল করা যেতে পারে। এটি একটি সম্পূর্ণ ক্লোজড-লুপ সিস্টেম তৈরি করে এবং কিছু ট্রান্সমিশন এবং পিচ ত্রুটির জন্য ক্ষতিপূরণ দিতে পারে। যাইহোক, এটি অপর্যাপ্ত অনমনীয়তা, দুর্বল র্যাক ইনস্টলেশন বা অত্যধিক যান্ত্রিক পরিধান সংশোধন করতে পারে না।
পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতা একই অপারেটিং অবস্থার অধীনে একই অবস্থানে ফিরে যাওয়ার জন্য গাড়ির ক্ষমতা বর্ণনা করে। একটি ধ্রুবক পরম অবস্থান অফসেট উপস্থিত থাকা সত্ত্বেও একটি সিস্টেমের ভাল পুনরাবৃত্তিযোগ্যতা থাকতে পারে।
পুনরাবৃত্তিযোগ্যতা এর জন্য বিশেষভাবে গুরুত্বপূর্ণ:
- বাছাই এবং স্থান অপারেশন
- মেশিন লোড এবং আনলোডিং
- ঢালাই
- বিতরণ
- প্যাকেজিং
- সমাবেশ
- পরিদর্শন
- উপাদান হ্যান্ডলিং
ব্যাকল্যাশ, ড্রাইভের অনমনীয়তা, লোডের দিক, তাপমাত্রা এবং সার্ভো টিউনিং সবই পুনরাবৃত্তিযোগ্যতাকে প্রভাবিত করে। দ্বিমুখী অবস্থানের জন্য, উভয় দিক থেকে লক্ষ্যের কাছে যাওয়ার সময় স্পেসিফিকেশনটি মূল্যায়ন করা উচিত, কারণ ড্রাইভটি বিপরীত করা গিয়ারবক্স এবং দাঁত-ক্লিয়ারেন্স ত্রুটিগুলি প্রকাশ করতে পারে।
ড্রাইভ টর্ক
পিনিয়নে প্রয়োজনীয় রৈখিক বল তৈরি করার জন্য ড্রাইভ টর্ক অবশ্যই পর্যাপ্ত হতে হবে। স্পর্শক ড্রাইভ ফোর্স এবং পিনিয়ন টর্কের মধ্যে সম্পর্ক হল:
টিপিনিয়ন= Fমোট× ঘপি ÷ 2
কোথায়:
টিপিনিয়নপিনিয়নে টর্ক হয়চমোটমোট প্রয়োজনীয় রৈখিক বলdপিপিনিয়ন পিচ ব্যাস হয়
যখন একটি গিয়ারবক্স ব্যবহার করা হয়, তখন আনুমানিক মোটর টর্কের প্রয়োজনীয়তা এভাবে প্রকাশ করা যেতে পারে:
টিমোটর= Fমোট× ঘপি÷ (2 × i × h)
কোথায়:
iগিয়ারবক্স হ্রাস অনুপাতবাসম্মিলিত ট্রান্সমিশন দক্ষতা
মোটর নির্বাচন অবিচ্ছিন্ন ঘূর্ণন সঁচারক বল এবং সর্বোচ্চ টর্ক উভয় যাচাই করা আবশ্যক. ক্রমাগত ঘূর্ণন সঁচারক বল বারবার অপারেশনের সময় তাপীয় কার্যকারিতার সাথে সম্পর্কিত, যখন ত্বরণ, হ্রাস, বিপরীত এবং জরুরী স্টপিংয়ের সময় সর্বোচ্চ টর্কের প্রয়োজন হয়।
চলন্ত সিস্টেমের প্রতিফলিত জড়তাও মোটর জড়তার সাথে তুলনা করা উচিত। একটি অনুপযুক্ত জড়তা অনুপাত সার্ভো টিউনিংকে কঠিন করে তুলতে পারে এবং কম্পন, ওভারশুট বা ধীর স্থির হতে পারে।
অনুমোদনযোগ্য মুহূর্ত
অনুমোদিত মুহূর্ত সর্বাধিক ঘূর্ণন লোড নির্দিষ্ট করে যা গাইড এবং ক্যারেজ সমর্থন করতে পারে। এটি সাধারণত তিনটি দিকে বিভক্ত হয়:
- রোল মুহূর্ত:ভ্রমণের দিক চারপাশে ঘূর্ণন
- পিচ মুহূর্ত:গাড়ির সামনে বা পিছনে কাত
- ইয়াৰ মুহূর্ত:অনুভূমিক সমতলে ঘূর্ণন
মোমেন্ট লোড উৎপন্ন হয় যখন মহাকর্ষের পেলোড কেন্দ্র বা প্রক্রিয়া বলকে ক্যারেজ সেন্টার থেকে অফসেট করা হয়:
M = F × e
কোথায়:
এমপ্রয়োগ করা মুহূর্তচপ্রয়োগকারী শক্তিeলম্ব অফসেট দূরত্ব
একটি অপেক্ষাকৃত হালকা পেলোড এখনও গাইড সিস্টেমকে ওভারলোড করতে পারে যখন এটি গাড়ি থেকে অনেক দূরে মাউন্ট করা হয়। অতএব, পেলোড এবং অনুমোদনযোগ্য মুহূর্ত সর্বদা একসাথে পরীক্ষা করা আবশ্যক।
মুহূর্ত ক্ষমতা উন্নত করা যেতে পারে:
- গাইড ব্লকের মধ্যে দূরত্ব বৃদ্ধি
- একটি বিস্তৃত গাড়ি ব্যবহার করে
- দুটি সমান্তরাল রৈখিক মডিউল ব্যবহার করে
- একটি বহিরাগত সমর্থন গাইড যোগ করা হচ্ছে
- লোড অফসেট হ্রাস
- বেস অনমনীয়তা বৃদ্ধি
বহু-অক্ষের গ্যান্ট্রি সিস্টেমের জন্য, সহায়ক অক্ষের মুহূর্ত গণনার মধ্যে সেকেন্ডারি অক্ষগুলির ওজন এবং অফসেট অন্তর্ভুক্ত করা আবশ্যক।
তৈলাক্তকরণের প্রয়োজনীয়তা
সঠিক তৈলাক্তকরণ ঘর্ষণ, দাঁত পরিধান, শব্দ এবং ক্ষয় হ্রাস করে। এটি স্থিতিশীল সংক্রমণ দক্ষতা এবং পরিষেবা জীবন বজায় রাখতে সহায়তা করে।
লুব্রিকেশন স্পেসিফিকেশন সনাক্ত করা উচিত:
- প্রস্তাবিত গ্রীস বা তেল প্রকার
- তৈলাক্তকরণ পদ্ধতি
- প্রাথমিক লুব্রিকেন্ট পরিমাণ
- রিলিব্রিকেশন ব্যবধান
- অপারেটিং তাপমাত্রা পরিসীমা
- কাজের পরিবেশের সাথে সামঞ্জস্য
তৈলাক্তকরণের ব্যবধানগুলি অপারেটিং গতি, ভ্রমণের দূরত্ব, লোড, ডিউটি চক্র, দূষণ এবং পরিবেষ্টিত অবস্থার উপর নির্ভর করে। উচ্চ-গতির, ক্রমাগত-শুল্ক বা ধুলোযুক্ত অ্যাপ্লিকেশনগুলির জন্য পরিষ্কার পরিবেশে কাজ করা কম-গতির সিস্টেমগুলির চেয়ে বেশি ঘন ঘন তৈলাক্তকরণের প্রয়োজন হতে পারে।
স্বয়ংক্রিয় তৈলাক্তকরণ সিস্টেমগুলি প্রায়শই দীর্ঘ-স্ট্রোক অক্ষের জন্য উপযুক্ত কারণ তারা দাঁতের পৃষ্ঠে সরাসরি লুব্রিকেন্টের একটি নিয়ন্ত্রিত পরিমাণ প্রয়োগ করে। প্রতিরক্ষামূলক কভার, ব্রাশ বা ওয়াইপারগুলিও ধুলো এবং মেশিনের ধ্বংসাবশেষ থেকে দূষণ কমাতে পারে।
অতিরিক্ত লুব্রিকেন্ট এড়ানো উচিত কারণ এটি দূষণকে আকর্ষণ করতে পারে, প্রতিরোধ ক্ষমতা বাড়াতে পারে এবং আশেপাশের সরঞ্জামগুলিতে ছড়িয়ে পড়তে পারে। লুব্রিকেন্ট মিশ্রিত করা উচিত নয় যদি না তাদের রাসায়নিক সামঞ্জস্য নিশ্চিত করা হয়।
স্পেসিফিকেশন একে অপরকে কিভাবে প্রভাবিত করে
গিয়ার র্যাক লিনিয়ার মডিউল স্পেসিফিকেশন স্বাধীনভাবে নির্বাচন করা উচিত নয়। একটি পরামিতি পরিবর্তন করা সাধারণত অন্য অনেকগুলিকে প্রভাবিত করে।
| ডিজাইন পরিবর্তন | সম্ভাব্য সুবিধা | সম্ভাব্য ট্রেড-অফ |
|---|---|---|
| র্যাক মডিউল বাড়ান | উচ্চতর দাঁতের শক্তি এবং ড্রাইভ-ফোর্স ক্ষমতা | বড় আকার, বৃহত্তর ওজন এবং সম্ভাব্য কম রেজোলিউশন |
| পিনিয়নের ব্যাস বাড়ান | প্রতি বিপ্লবে আরও রৈখিক ভ্রমণ এবং সম্ভাব্য উচ্চ গতি | একই রৈখিক শক্তির জন্য উচ্চতর টর্ক প্রয়োজন |
| গিয়ারবক্সের অনুপাত বাড়ান | আরও আউটপুট টর্ক এবং উন্নত কমান্ড রেজোলিউশন | কম সর্বোচ্চ রৈখিক গতি |
| ত্বরণ বাড়ান | ছোট চক্র সময় | উচ্চ বল, টর্ক, কম্পন এবং মুহূর্তের লোড |
| স্ট্রোক বাড়ান | বৃহত্তর কাজের পরিসীমা | সারিবদ্ধকরণ, মরীচি বিচ্যুতি এবং তাপীয় সম্প্রসারণের জন্য বৃহত্তর সংবেদনশীলতা |
| পেলোড বাড়ান | বড় টুলিং বা পণ্য বহন করার ক্ষমতা | উচ্চতর মোটর টর্ক, গাইড লোড এবং কাঠামোগত প্রয়োজনীয়তা |
গিয়ার র্যাক লিনিয়ার মডিউল নির্বাচন প্রক্রিয়া
- সম্পূর্ণ চলমান ভর সংজ্ঞায়িত করুন।পেলোড, ফিক্সচার, ক্যারেজ-মাউন্ট করা সরঞ্জাম, তারের ক্যারিয়ার এবং সেকেন্ডারি অক্ষগুলি অন্তর্ভুক্ত করুন।
- প্রয়োজনীয় স্ট্রোক নির্ধারণ করুন।প্রক্রিয়া ভ্রমণ, নিরাপত্তা ছাড়পত্র, ত্বরণ দূরত্ব এবং রক্ষণাবেক্ষণ অ্যাক্সেস যোগ করুন।
- মোশন প্রোফাইল সংজ্ঞায়িত করুন।সর্বাধিক গতি, ত্বরণ, হ্রাস, ভ্রমণের সময়, থাকার সময় এবং চক্র ফ্রিকোয়েন্সি নির্দিষ্ট করুন।
- মোট ড্রাইভ ফোর্স গণনা করুন।জড়তা, ঘর্ষণ, প্রক্রিয়া বল, মাধ্যাকর্ষণ এবং বাহ্যিক প্রতিরোধ অন্তর্ভুক্ত করুন।
- র্যাক মডিউল এবং পিনিয়ন নির্বাচন করুন।দাঁতের শক্তি, টর্ক, সার্ভিস ফ্যাক্টর, ডিউটি চক্র এবং প্রত্যাশিত জীবন পরীক্ষা করুন।
- গিয়ারবক্স অনুপাত নির্বাচন করুন।মোটর গতি, আউটপুট টর্ক এবং প্রয়োজনীয় রৈখিক রেজোলিউশনের ভারসাম্য।
- গাইড লোড এবং অনুমতিযোগ্য মুহূর্ত পরীক্ষা করুন.সমস্ত মাউন্ট করা সরঞ্জাম থেকে প্রকৃত লোড কেন্দ্র এবং বাহিনী অন্তর্ভুক্ত করুন।
- নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা যাচাই করুন।র্যাক গ্রেড, জয়েন্ট, ব্যাকল্যাশ, এনকোডার কনফিগারেশন এবং মাউন্টিং নির্ভুলতা বিবেচনা করুন।
- কাঠামোগত অনমনীয়তা পর্যালোচনা করুন।সমর্থন মরীচি, মাউন্ট পৃষ্ঠ, ক্যারেজ প্লেট এবং মেশিন ফ্রেম পরীক্ষা করুন।
- তৈলাক্তকরণ এবং সুরক্ষা সংজ্ঞায়িত করুন।তৈলাক্তকরণ পদ্ধতি, প্রতিরক্ষামূলক কভার এবং দূষণ-নিয়ন্ত্রণ ব্যবস্থা নির্বাচন করুন।
- একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর প্রয়োগ করুন.শক, অনিশ্চিত লোড, জরুরী স্টপিং এবং দীর্ঘমেয়াদী পরিধানের জন্য অ্যাকাউন্ট।
সাধারণ স্পেসিফিকেশন নির্বাচন ভুল
শুধুমাত্র সর্বোচ্চ পেলোড পরীক্ষা করা হচ্ছে
মডিউল প্রকৃত ত্বরণ, অফসেট লোড, প্রক্রিয়া বল বা অপারেটিং চক্র সহ্য করতে পারে কিনা তা সর্বাধিক পেলোড দেখায় না। গতিশীল বল এবং অনুমতিযোগ্য মুহূর্তগুলিও অবশ্যই যাচাই করা উচিত।
লোড সেন্টার উপেক্ষা করা
গাড়ি থেকে অনেক দূরে মাউন্ট করা একটি লোড একটি বড় মুহূর্ত তৈরি করে এমনকি যখন এর ভর নামমাত্র পেলোড রেটিং এর নিচে থাকে। এটি জীবনকে সংক্ষিপ্ত করতে পারে এবং অবস্থানের স্থিতিশীলতা কমাতে পারে।
টর্ক পরীক্ষা না করে গতি নির্বাচন করা
একটি বড় পিনিয়ন বা নিম্ন গিয়ারবক্স অনুপাত প্রয়োজনীয় তাত্ত্বিক গতি প্রদান করতে পারে কিন্তু ত্বরণ এবং প্রক্রিয়া প্রতিরোধের জন্য অপর্যাপ্ত টর্ক ছেড়ে দেয়।
পুনরাবৃত্তিযোগ্যতার সাথে বিভ্রান্তিকর নির্ভুলতা
ভাল পুনরাবৃত্তিযোগ্যতা ভাল পরম অবস্থান নির্ভুলতার গ্যারান্টি দেয় না। লং-স্ট্রোক অ্যাপ্লিকেশনগুলির জন্য র্যাক-ত্রুটির ক্ষতিপূরণ বা সরাসরি রৈখিক প্রতিক্রিয়ার প্রয়োজন হতে পারে।
র্যাক জয়েন্টগুলি উপেক্ষা করা
র্যাক বিভাগের মধ্যে দুর্বল প্রান্তিককরণ কম্পন, শব্দ, দাঁতের প্রভাব এবং স্থানীয় অবস্থানগত ত্রুটির কারণ হতে পারে।
সার্ভো নির্বাচনের জন্য স্ট্যাটিক টর্ক ব্যবহার করা
মোটর নির্বাচনের মধ্যে অবশ্যই পিক অ্যাক্সিলারেশন টর্ক, ক্রমাগত RMS টর্ক, প্রতিফলিত জড়তা এবং জরুরী-স্টপ অবস্থা অন্তর্ভুক্ত থাকতে হবে।
তৈলাক্তকরণ এবং দূষণকে অবহেলা করা
একটি ভুলভাবে লুব্রিকেটেড র্যাকটি দ্রুত দাঁত পরিধান করতে পারে এমনকি যখন যান্ত্রিক আকার অন্যথায় সঠিক হয়।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি গিয়ার র্যাক লিনিয়ার মডিউলের সর্বোচ্চ লোড কী নির্ধারণ করে?
সর্বাধিক লোড নির্ভর করে গাইডের ক্ষমতা, র্যাক দাঁতের শক্তি, পিনিয়ন টর্ক, গিয়ারবক্স ক্ষমতা, গাড়ির কাঠামো, অনুমতিযোগ্য মুহূর্ত, গতি, ত্বরণ এবং ডিউটি চক্রের উপর। এটি একা র্যাক মডিউল থেকে নির্ধারণ করা যায় না।
কিভাবে রাক মডিউল নির্বাচন করা হয়?
র্যাক মডিউলটি প্রয়োজনীয় স্পর্শক শক্তি, পিক টর্ক, দাঁতের উপাদান, মুখের প্রস্থ, ডিউটি চক্র, শক লোড এবং পরিষেবা-জীবনের প্রয়োজনীয়তা অনুসারে নির্বাচন করা হয়। একটি বৃহত্তর মডিউল সাধারণত আরও শক্তি সমর্থন করে তবে উপাদানের আকারও বাড়ায়।
একটি বড় পিনিয়ন কি গতি বাড়ায়?
হ্যাঁ। একই পিনিয়ন ঘূর্ণন গতিতে, একটি বড় পিচ ব্যাস প্রতি বিপ্লবে আরও রৈখিক ভ্রমণ তৈরি করে। যাইহোক, একই রৈখিক শক্তি উৎপন্ন করতে আরও টর্কের প্রয়োজন হয়।
পজিশনিং অ্যাকুরেসি এবং রিপিটেবিলিটির মধ্যে পার্থক্য কী?
পজিশনিং নির্ভুলতা পরিমাপ করে যে প্রকৃত অবস্থান নির্দেশিত অবস্থানের কতটা কাছাকাছি। পুনরাবৃত্তিযোগ্যতা পরিমাপ করে যে মডিউলটি পুনরাবৃত্তি চক্রের সময় একই অবস্থানে কতটা ধারাবাহিকভাবে ফিরে আসে।
সীমাহীন স্ট্রোকের জন্য একটি গিয়ার র্যাক লিনিয়ার মডিউল ব্যবহার করা যেতে পারে?
খুব দীর্ঘ ভ্রমণ দূরত্ব তৈরি করতে র্যাক বিভাগগুলি যোগ করা যেতে পারে, তাই স্ট্রোকটি অত্যন্ত মাপযোগ্য। বাস্তবে, মোট ভ্রমণ মেশিনের কাঠামো, রাক প্রান্তিককরণ, তারের ব্যবস্থাপনা, নিয়ন্ত্রণ প্রয়োজনীয়তা এবং ইনস্টলেশন স্থান দ্বারা সীমিত।
কেন অনুমোদিত মুহূর্ত গুরুত্বপূর্ণ?
অনুমতিযোগ্য মুহূর্ত নির্ধারণ করে যে গাইড এবং ক্যারেজ অফসেট লোড সমর্থন করতে পারে কিনা। সর্বাধিক ভর রেটিং এর নীচে একটি পেলোড এখনও মডিউলটিকে ওভারলোড করতে পারে যখন এর মাধ্যাকর্ষণ কেন্দ্র ক্যারেজ থেকে অনেক দূরে থাকে।
কত ঘন ঘন তাক লুব্রিকেট করা উচিত?
তৈলাক্তকরণের ব্যবধান লোড, গতি, ভ্রমণের দূরত্ব, দায়িত্ব চক্র, তাপমাত্রা এবং দূষণের উপর নির্ভর করে। লুব্রিকেন্ট এবং ব্যবধান র্যাক এবং মডিউল প্রস্তুতকারকের রক্ষণাবেক্ষণের প্রয়োজনীয়তাগুলি অনুসরণ করা উচিত।
উপসংহার
সঠিক গিয়ার র্যাক রৈখিক মডিউল নির্বাচনের জন্য পেলোড, স্ট্রোক, র্যাক মডিউল, পিনিয়ন ব্যাস, গিয়ার অনুপাত, সর্বোচ্চ গতি, ত্বরণ, অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, ড্রাইভ টর্ক, গ্রহণযোগ্য মুহূর্ত এবং তৈলাক্তকরণের প্রয়োজনীয়তার সম্মিলিত মূল্যায়ন প্রয়োজন।
সর্বোত্তম কনফিগারেশন শুধুমাত্র সর্বোচ্চ লোড বা গতি রেটিং সহ মডিউল নয়। এটি এমন কনফিগারেশন যা প্রকৃত অপারেটিং চক্রের অধীনে পর্যাপ্ত গতিশীল শক্তি, কাঠামোগত অনমনীয়তা, নির্ভুলতা এবং পরিষেবা জীবন প্রদান করে। র্যাক, পিনিয়ন, গিয়ারবক্স এবং মোটর নির্বাচন করার আগে সম্পূর্ণ মোশন প্রোফাইল এবং লোডের শর্তগুলি সংজ্ঞায়িত করা ওভারসাইজিং, অপর্যাপ্ত টর্ক, গাইড ওভারলোড এবং অকাল পরিধান প্রতিরোধে সহায়তা করে।