 Français

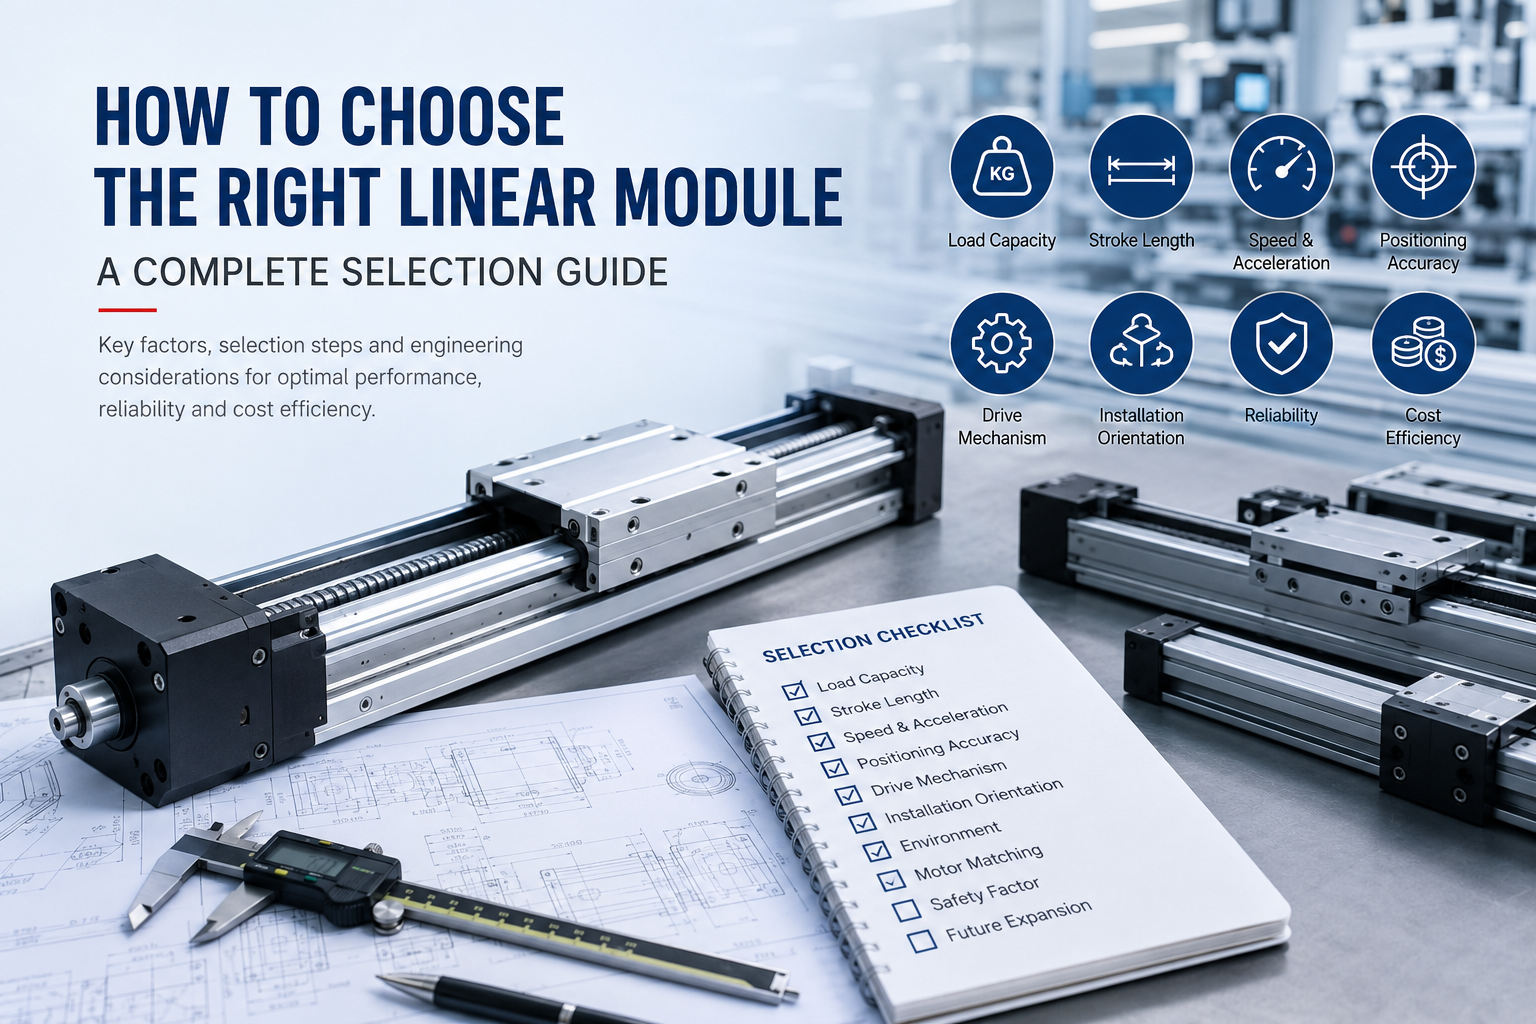
Choisir le bonmodule linéaireest l’une des décisions les plus importantes de tout projet d’automatisation. Un module correctement sélectionné améliore la précision du positionnement, l'efficacité de la production, la fiabilité de l'équipement et la durée de vie, tandis qu'une sélection inadaptée peut entraîner des vibrations, une poussée insuffisante, une mauvaise répétabilité, une usure prématurée et des coûts de maintenance inattendus.
Les modules linéaires modernes sont largement utilisés dans les machines-outils CNC, la fabrication de semi-conducteurs, la production de batteries au lithium, l'assemblage électronique, les équipements médicaux, les machines d'emballage, les systèmes d'inspection par vision, l'automatisation des laboratoires etrobots cartésiens. Chaque application a des exigences de performance différentes, ce qui fait que le processus de sélection va bien au-delà du simple choix d'une distance de déplacement ou d'une taille de moteur.
Une sélection réussie nécessite que les ingénieurs évaluent les charges mécaniques, la longueur de course, les profils de mouvement, la précision du positionnement, l'environnement d'exploitation, le cycle de service, le sens d'installation, l'espace d'installation disponible, la compatibilité du moteur et les exigences d'expansion futures. Comprendre comment ces facteurs interagissent permet aux concepteurs d'atteindre l'équilibre optimal entre performances, coûts, fiabilité et maintenance.
Ce guide explique toutes les considérations majeures impliquées dans la sélection d'un module linéaire, de la définition des exigences de l'application à la sélection du mécanisme d'entraînement approprié. Qu'il s'agisse de concevoir un nouveau système d'automatisation ou de mettre à niveau un équipement existant, cet article fournit un cadre pratique pour choisir le module linéaire le plus adapté.
Pourquoi une bonne sélection de modules linéaires est importante
De nombreux problèmes d’automatisation ne proviennent pas de défauts de fabrication mais d’une mauvaise sélection de produits lors de la phase de conception. Choosing a module with insufficient load capacity, inadequate rigidity, or unsuitable drive technology often causes performance limitations that cannot be corrected after installation.
Une sélection appropriée offre plusieurs avantages importants :
- Précision de positionnement plus élevée
- Durée de vie plus longue
- Coûts de maintenance réduits
- Efficacité de production améliorée
- Meilleure stabilité de mouvement
- Vibrations réduites de la machine
- Consommation d’énergie réduite
- Plus grande fiabilité du système
À l’inverse, un module surdimensionné augmente le coût de l’équipement, occupe un espace d’installation inutile, nécessite des moteurs plus gros et réduit souvent l’efficacité globale du système. L’objectif n’est donc pas de sélectionner le module le plus gros, mais de sélectionner celui le plus approprié.
Le processus complet de sélection de modules linéaires
Les ingénieurs en automatisation professionnels suivent généralement une procédure de sélection structurée plutôt que de choisir des produits en fonction uniquement de la charge utile ou de la distance parcourue. Chaque paramètre de conception influence les décisions ultérieures, rendant le processus de sélection systématique plutôt qu'indépendant.
- Définir les exigences de la candidature.
- Déterminez les caractéristiques de la charge utile.
- Calculez la masse totale en mouvement.
- Déterminez la longueur de course.
- Calculez la vitesse et l'accélération requises.
- Définir les exigences en matière de précision de positionnement.
- Sélectionnez le mécanisme d'entraînement approprié.
- Évaluer l’orientation de l’installation.
- Analyser les conditions environnementales.
- Sélectionnez un moteur compatible.
- Vérifiez les facteurs de sécurité.
- Passez en revue les exigences d’expansion futures.
Le respect de cette séquence minimise les erreurs de conception et garantit que tous les facteurs techniques importants sont pris en compte avant de finaliser les spécifications du module.
Étape 1 : Définir clairement les exigences de la candidature
Avant de sélectionner des spécifications mécaniques, les ingénieurs doivent d'abord comprendre l'objectif du système de mouvement linéaire. Différentes industries donnent la priorité à différentes caractéristiques de performance, et ces priorités affectent directement la sélection des modules.
Questions typiques auxquelles répondre
- Quelle tâche le module effectuera-t-il ?
- Le mouvement est-il horizontal ou vertical ?
- Un positionnement ou un mouvement continu sera-t-il nécessaire ?
- Combien de cycles de fonctionnement ont lieu chaque heure ?
- Quel débit de production est attendu ?
- Quelle est la durée de vie prévue de l’équipement ?
- Le module fonctionnera-t-il en continu ou par intermittence ?
- L’application nécessite-t-elle un mouvement multi-axes synchronisé ?
Ces questions établissent les objectifs généraux de conception avant le début des calculs techniques détaillés.
Applications d'automatisation courantes
| Application | Exigence principale |
|---|---|
| Choisir et placer | Haute vitesse et répétabilité |
| Chargement CNC | capacité de charge élevée |
| Inspection visuelle | Haute précision de positionnement |
| Traitement laser | Mouvement fluide et précision |
| Machines d'emballage | Temps de cycle rapides |
| Équipement semi-conducteur | Compatibilité salle blanche |
| Automatisation médicale | Faible bruit et haute fiabilité |
| Fabrication de batteries | Fonctionnement continu avec une grande stabilité |
Comprendre l'objectif de la candidature permet de prioriser les spécifications qui méritent la plus grande attention pendant le reste du processus de sélection.
Étape 2 : Déterminer la capacité de charge
La capacité de charge est souvent considérée comme le paramètre le plus important dans la sélection d'un module linéaire, car chaque composant mobile doit être soutenu en toute sécurité tout au long du cycle de fonctionnement.
Cependant, les ingénieurs comprennent souvent mal les spécifications de la charge utile. L'objet en mouvement à lui seul ne représente pas la charge totale agissant sur le module.
Qu’est-ce qui compose la charge totale ?
La charge mobile réelle comprend normalement plusieurs composants :
- Poids de la pièce
- Poids du luminaire
- Effecteur final ou outillage
- Plaque de montage
- Câbles et tuyaux
- Capteurs
- Générateurs de vide
- Accessoires de déménagement supplémentaires
Chaque composant mobile contribue à l'inertie, influençant l'accélération, le dimensionnement du moteur et la rigidité structurelle.
Charge statique vs charge dynamique
Deux conditions de chargement différentes doivent toujours être évaluées.
Charge statique
La charge statique représente la force agissant sur le module à l'arrêt. Cela affecte la sécurité structurelle, la déformation du rail de guidage et la durée de vie des roulements.
Charge dynamique
La charge dynamique se produit pendant l'accélération, la décélération et le mouvement continu. Étant donné que les forces d'inertie augmentent avec l'accélération, les charges dynamiques sont souvent considérablement supérieures à la charge utile statique.
Pour les systèmes d'automatisation à grande vitesse, la charge dynamique devient généralement le facteur de conception dominant.
La direction de la charge est importante
Les modules linéaires subissent différentes contraintes mécaniques en fonction de l'orientation de l'installation.
- L'installation horizontale subit principalement le chargement des rails de guidage.
- L'installation verticale nécessite une compensation continue de la gravité.
- Les systèmes muraux introduisent des moments de renversement.
- Les installations montées au plafond créent des considérations de sécurité supplémentaires.
La sélection d'un module sans tenir compte du sens d'installation peut réduire considérablement la durée de vie du roulement et la stabilité du positionnement.
Étape 3 : Déterminer la longueur de course requise
La longueur de course définit la distance de déplacement maximale que le chariot doit parcourir pendant le fonctionnement. Bien que la sélection de la course semble simple, les ingénieurs doivent éviter de choisir la distance de déplacement exacte sans tenir compte des marges de conception supplémentaires.
Un calcul de course approprié comprend généralement :
- Distance de travail
- Zone d'accélération
- Zone de décélération
- Autorisation de sécurité
- Espace d'installation du capteur
- Marge de tampon mécanique
Par exemple, si une pièce doit se déplacer de 600 mm entre deux stations, le module sélectionné peut nécessiter une course d'environ 700 à 800 mm après avoir inclus la distance d'accélération et les marges de sécurité.
La sélection d'une course inutilement longue augmente la déflexion structurelle, les coûts de fabrication et l'espace occupé sur la machine. À l’inverse, la sélection d’une course insuffisante limite la flexibilité de la production et peut nécessiter ultérieurement une refonte mécanique complète.
Étape 4 : Évaluer les exigences de vitesse et d’accélération
L'efficacité de la production dépend fortement de la vitesse de déplacement, mais la vitesse maximale seule est rarement le facteur déterminant. L'accélération, la décélération, le temps de stabilisation et le temps de cycle définissent ensemble la productivité globale du système d'automatisation.
Une accélération élevée permet à l'équipement d'atteindre la vitesse de fonctionnement plus rapidement, réduisant ainsi le temps de cycle même lorsque la vitesse maximale reste inchangée.
Cependant, une accélération croissante augmente également :
- Exigences de couple moteur
- Force motrice
- Vibrations mécaniques
- Charges portantes
- Contrainte structurelle
- Consommation d'énergie
Par conséquent, sélectionner l’accélération la plus élevée possible n’est pas toujours bénéfique. Au lieu de cela, les ingénieurs doivent équilibrer la productivité avec la longévité de l’équipement et la stabilité du positionnement.
Les applications impliquant une inspection visuelle ou une distribution de précision peuvent intentionnellement utiliser des profils d'accélération plus faibles pour minimiser les vibrations, tandis que les robots de prélèvement et de placement donnent souvent la priorité à une accélération agressive pour maximiser le débit.
Étape 5 : Déterminer la précision de positionnement requise
La précision du positionnement est l'un des critères de sélection les plus critiques pour un module linéaire. Différentes tâches d'automatisation nécessitent différents niveaux de précision, et spécifier une précision inutilement élevée augmente souvent le coût de l'équipement sans apporter d'avantages pratiques. À l’inverse, la sélection d’un module avec une précision insuffisante peut entraîner une mauvaise qualité du produit, des erreurs d’assemblage ou des processus d’inspection défaillants.
Lors de l’évaluation des performances de positionnement, les ingénieurs doivent faire la distinction entre plusieurs spécifications de précision différentes plutôt que de les traiter comme une valeur unique.
Précision de positionnement
La précision du positionnement décrit la distance à laquelle le chariot atteint la position cible commandée. Elle représente la différence entre la position programmée et la position réelle après le mouvement.
Répétabilité
La répétabilité mesure la capacité du module à revenir à la même position à plusieurs reprises dans des conditions de fonctionnement identiques. Dans l'automatisation industrielle, la répétabilité est souvent plus importante que la précision absolue du positionnement, car les équipements de production effectuent des mouvements répétitifs tout au long de leur durée de vie.
Par exemple, un robot de transfert qui transfère de manière répétée des composants entre des emplacements fixes repose principalement sur la répétabilité plutôt que sur la précision absolue du positionnement.
Résolution
La résolution fait référence au plus petit incrément de mouvement que le système de contrôle peut commander. La résolution dépend du moteur, du codeur, du mécanisme de transmission et du contrôleur plutôt que du module linéaire seul.
Rectitude
La rectitude mesure la précision avec laquelle le chariot suit une trajectoire rectiligne pendant le déplacement. Ce paramètre devient particulièrement important dans le traitement laser, la distribution, l'inspection optique et la fabrication de semi-conducteurs.
Exigences de précision typiques
| Application | Répétabilité typique |
|---|---|
| Équipement d'emballage | ±0,10 mm |
| Manutention générale des matériaux | ±0,05mm |
| Assemblage électronique | ±0,02 mm |
| Inspection visuelle | ±0,01 mm |
| Automatisation CNC | ±0,01 mm |
| Équipement semi-conducteur | ±0,005 mm ou mieux |
| Mesure de précision | Répétabilité au niveau du micron |
La sélection d'une précision bien au-delà des exigences de l'application augmente généralement le coût de l'équipement, les exigences en matière de moteur, la complexité du contrôleur et les difficultés de maintenance sans améliorer l'efficacité de la production.
Étape 6 : Sélectionnez le mécanisme d'entraînement approprié
Le mécanisme d'entraînement détermine la manière dont le mouvement du moteur rotatif est converti en mouvement linéaire. Chaque technologie de transmission offre différents avantages en termes de vitesse, de précision, de capacité de charge, de maintenance et de coût.
Le choix du type de variateur approprié est donc l'une des décisions les plus importantes lors de la sélection du module.
Modules linéaires à vis à billes
Les modules linéaires à vis à billes utilisent des billes d'acier en recirculation entre l'arbre de la vis et l'écrou pour convertir le mouvement de rotation en un mouvement linéaire très précis avec un minimum de friction.
Avantages
- Excellente précision de positionnement
- Haute répétabilité
- Force de poussée élevée
- Jeu minimal
- Convient pour un positionnement de précision
Limites
- Vitesse maximale inférieure
- Longueur de course limitée
- Coût de fabrication plus élevé
- Lubrification requise
Applications typiques
- Équipement semi-conducteur
- Machines CNC
- dispositifs médicaux
- Assemblage de précision
- Inspection visuelle
Modules linéaires de courroie de distribution
Les modules linéaires de courroie de distribution transmettent la puissance via des courroies synchrones renforcées. Ils offrent une excellente vitesse de déplacement et une capacité de course longue tout en conservant une construction mécanique relativement simple.
Avantages
- Vitesse de déplacement très élevée
- Capacité de course longue
- Coût global inférieur
- Mouvement continu et fluide
- Faibles besoins d’entretien
Limites
- Précision de positionnement inférieure à celle des vis à billes
- Déformation de la ceinture élastique sous de lourdes charges
- Un remplacement périodique de la courroie peut être nécessaire
Applications typiques
- Machines d'emballage
- manutention des matériaux
- Lignes de production automatisées
- Systèmes de prélèvement et de placement
- Automatisation des entrepôts
Modules linéaires à crémaillère et pignon
Les systèmes à pignon et crémaillère sont généralement sélectionnés pour les applications nécessitant des distances de déplacement extrêmement longues et des charges utiles lourdes.
Avantages
- Longueur de course pratique illimitée
- Convient aux charges lourdes
- Vitesse de fonctionnement élevée
- Excellente évolutivité
Limites
- Précision de positionnement inférieure
- Nécessite une gestion du jeu
- Exigences d'installation plus élevées
Applications typiques
- grands systèmes de portique
- Automatisation industrielle lourde
- Chargement des machines
- Soudage automatisé
Modules de moteur linéaire
Les modules de moteur linéaire éliminent entièrement les composants de transmission mécanique en générant un mouvement linéaire électromagnétique direct.
Avantages
- Précision de positionnement maximale
- Pas de jeu mécanique
- Accélération ultra-élevée
- Réponse dynamique exceptionnelle
- Très peu d'entretien
Limites
- Coût d'achat le plus élevé
- Nécessite une servocommande sophistiquée
- Exigences accrues en matière de gestion thermique
Applications typiques
- Fabrication de semi-conducteurs
- Inspection à grande vitesse
- Usinage laser
- Positionnement optique
- Fabrication de précision
Comparaison des types de lecteurs
| Type de lecteur | Vitesse | Précision | Accident vasculaire cérébral | Charger | Coût |
|---|---|---|---|---|---|
| Vis à billes | Moyen | Excellent | Court à moyen | Haut | Haut |
| courroie de distribution | Excellent | Bien | Long | Moyen | Faible |
| Crémaillère | Haut | Moyen | Très longtemps | Très élevé | Moyen |
| Moteur linéaire | Excellent | Excellent | Moyen à long | Moyen | Très élevé |
Étape 7 : évaluer l'environnement d'installation
Les conditions environnementales affectent directement la fiabilité, la durée de vie et les exigences de maintenance d'un module linéaire. La sélection d'un module sans tenir compte de son environnement de fonctionnement peut entraîner une contamination, de la corrosion, une usure prématurée ou des pannes inattendues.
Poussière et particules
Les équipements de menuiserie, les machines de découpe, les équipements miniers et l'automatisation de la construction génèrent souvent d'importantes poussières en suspension dans l'air. La poussière pénétrant dans les rails de guidage ou les vis à billes accélère l'usure et augmente la friction.
Pour les environnements poussiéreux, des modules linéaires fermés ou des capots de protection sont généralement recommandés.
Exposition à l'eau et au liquide de refroidissement
Les centres d'usinage, les équipements de transformation des aliments et les systèmes de lavage exposent fréquemment les modules linéaires à l'eau, aux liquides de coupe ou aux produits chimiques de nettoyage. Les matériaux résistants à la corrosion, les composants en acier inoxydable et les systèmes d'étanchéité efficaces améliorent la durabilité dans ces conditions.
Température
Les températures extrêmes influencent les performances du lubrifiant, la dilatation thermique et la précision du positionnement. Les températures élevées peuvent réduire la durée de vie de la graisse, tandis que les températures basses augmentent la viscosité du lubrifiant et la résistance de l'entraînement.
Lors d'une utilisation en dehors des plages de températures industrielles standard, les ingénieurs doivent vérifier les spécifications des composants et les recommandations de lubrification.
Applications en salle blanche
La fabrication de semi-conducteurs, la production pharmaceutique et l'automatisation des laboratoires nécessitent des environnements d'exploitation exceptionnellement propres. Les modules destinés à une utilisation en salle blanche intègrent souvent des structures fermées, une lubrification à faible teneur en particules, des systèmes de gestion des câbles et des mécanismes de guidage scellés pour minimiser la contamination.
Environnements corrosifs
Les usines de traitement chimique, l'automatisation maritime et la fabrication de batteries peuvent exposer les équipements à des gaz ou des liquides corrosifs. Une sélection appropriée de matériaux, de revêtements de protection et de composants en acier inoxydable améliore la fiabilité à long terme.
Étape 8 : Sélectionnez un moteur compatible
Un module linéaire ne peut pas fonctionner efficacement sans un moteur correctement adapté. Le moteur détermine la capacité d'accélération, les performances de positionnement, la fluidité des mouvements et la réactivité globale du système.
La sélection du moteur doit toujours prendre en compte les caractéristiques mécaniques du module sélectionné plutôt que de traiter les deux composants indépendamment.
Moteurs pas à pas
Les moteurs pas à pas offrent un contrôle de mouvement simple en boucle ouverte et sont largement utilisés dans les systèmes d'automatisation économiques nécessitant une vitesse et une précision de positionnement modérées.
Avantages
- Faible coût
- Architecture de contrôle simple
- Bon couple à bas régime
- Intégration facile
Limites
- Étapes manquées possibles
- Efficacité inférieure
- Performances à haute vitesse réduites
- Niveaux de vibrations plus élevés
Servomoteurs
Les servomoteurs fonctionnent grâce à un retour en boucle fermée, permettant un contrôle très précis de la position, de la vitesse et du couple.
Avantages
- Excellente précision de positionnement
- Capacité d'accélération élevée
- Mouvement fluide
- Correction automatique de la position
- Efficacité opérationnelle élevée
Applications typiques
- Automatisation à grande vitesse
- Assemblage de précision
- Équipement CNC
- Robotique
- Fabrication de semi-conducteurs
Considérations relatives à l'appariement des moteurs
La sélection du bon moteur implique bien plus que l’adaptation de la bride du moteur au module linéaire. Les ingénieurs doivent évaluer l'ensemble du système de mouvement pour garantir que le moteur peut fournir un couple, une vitesse et une accélération suffisants tout en maintenant un fonctionnement stable tout au long de la durée de vie de la machine.
Les paramètres suivants doivent être vérifiés lors de la sélection du moteur :
- Masse totale en mouvement
- Vitesse maximale requise
- Profil d'accélération et de décélération
- Cycle de service
- Précision de positionnement requise
- Alimentation disponible
- Compatibilité avec les manettes
- Exigences de freinage pour les applications verticales
Pour les installations verticales, des servomoteurs équipés de freins de maintien sont généralement recommandés pour empêcher le chariot de se déplacer sous l'effet de la gravité lorsque l'alimentation est coupée.
Dans les systèmes d'automatisation à grande vitesse, l'adaptation de l'inertie du moteur est tout aussi importante. Une inadéquation excessive de l'inertie peut réduire la réactivité du système, augmenter les vibrations et rendre le réglage des servos plus difficile.
Étape 9 : Considérez l'orientation de l'installation
L'orientation de l'installation affecte directement les forces agissant sur le système de guidage, le mécanisme de transmission, les roulements et le moteur. Un module qui fonctionne bien dans une application horizontale peut nécessiter une configuration différente lorsqu'il est installé verticalement ou en hauteur.
Installation horizontale
Le montage horizontal est la configuration la plus courante car la gravité agit perpendiculairement à la direction du mouvement. Le module prend principalement en charge la charge utile tandis que le système d'entraînement est responsable de l'accélération et du positionnement.
Installation verticale
Le mouvement vertical introduit une charge gravitationnelle continue. Le mécanisme d'entraînement doit non seulement accélérer la charge utile, mais également vaincre la gravité lors du mouvement ascendant et contrôler en toute sécurité la descente lors du déplacement vers le bas.
Pour les applications verticales, les ingénieurs doivent évaluer soigneusement :
- Exigences de poussée continue
- Exigences en matière de frein de maintien
- Facteur de sécurité contre le retour en arrière
- Performances d'arrêt d'urgence
- Options d'équilibrage de charge
Installation murale
Les systèmes muraux créent des moments de renversement qui augmentent la charge sur les paliers de guidage. Les modules ayant une capacité de moment plus élevée et une plus grande rigidité structurelle sont généralement préférés.
Installation aérienne
Les applications montées au plafond nécessitent une attention supplémentaire en matière de sécurité. Des dispositifs de verrouillage mécaniques, des systèmes de freinage redondants et des facteurs de sécurité plus élevés peuvent être nécessaires en fonction de l'application.
Étape 10 : Évaluer le cycle de service et la durée de vie
Un module linéaire fonctionnant en continu dans une ligne de production à grande vitesse subit des conditions d’usure très différentes de celles utilisées occasionnellement dans un équipement de laboratoire. Par conséquent, les ingénieurs doivent estimer le cycle de service attendu pendant la phase de conception.
Questions importantes
- Combien de cycles se produisent chaque minute ?
- Combien d’heures de fonctionnement sont prévues chaque jour ?
- La machine fonctionnera-t-elle en continu ?
- Combien d’années de service sont nécessaires ?
- Quels intervalles de maintenance sont acceptables ?
Des cycles de service plus élevés nécessitent généralement :
- Rails de guidage de meilleure qualité
- Systèmes de lubrification améliorés
- Composants de transmission plus durables
- Roulements de plus grande capacité
- Meilleure étanchéité contre les contaminants
La prise en compte de la durée de vie dès le début du processus de sélection permet de réduire les coûts de maintenance à long terme et d'améliorer la disponibilité de la production.
Étape 11 : Planifier une expansion future
Les systèmes d'automatisation évoluent fréquemment après l'installation. La capacité de production peut augmenter, les dimensions du produit peuvent changer ou des stations de traitement supplémentaires peuvent être ajoutées. La sélection d'un module linéaire avec un potentiel de mise à niveau limité peut rendre les modifications futures coûteuses et chronophages.
Lorsque cela est possible, les ingénieurs doivent considérer :
- La charge utile future augmente
- Exigences de voyage supplémentaires
- Des vitesses de production plus élevées
- Capteurs supplémentaires
- Outillage supplémentaire
- Intégration avec des systèmes robotiques
- Extension aux configurations multi-axes
Une conception avec une capacité d'extension modérée permet souvent de réduire le coût total de possession tout au long du cycle de vie de l'équipement.
Exemples de sélection de modules linéaires
Exemple 1 : Ligne de conditionnement à grande vitesse
Une machine d'emballage nécessite un déplacement rapide entre plusieurs stations avec une distance de déplacement de 1,5 mètre et des charges utiles modérées.
Caractéristiques recommandées :
- Module linéaire de courroie de distribution
- Capacité de course longue
- Accélération élevée
- Servomoteur
- Précision de positionnement modérée
Exemple 2 : Chargement d'une machine CNC
Un système de chargement CNC transfère les pièces métalliques lourdes entre les racks de stockage et les centres d'usinage.
Caractéristiques recommandées :
- Module vis à billes
- Capacité de charge élevée
- Haute rigidité
- Servomoteur
- Capots de protection contre les éclats
Exemple 3 : Inspection des semi-conducteurs
Une plate-forme d'inspection optique nécessite un positionnement au niveau du micron avec un mouvement extrêmement fluide.
Caractéristiques recommandées :
- Module moteur linéaire
- Encodeur haute résolution
- Répétabilité ultra élevée
- Conception compatible avec les salles blanches
- Structure à faibles vibrations
Exemple 4 : automatisation d'entrepôt
Un système de stockage automatisé transporte les produits sur de longues distances tout en maintenant un débit élevé.
Caractéristiques recommandées :
- Courroie de distribution ou module à crémaillère
- Long coup
- Vitesse de déplacement élevée
- Précision modérée
- Conception nécessitant peu d’entretien
Liste de contrôle de sélection du module linéaire
Avant de finaliser les spécifications d'un module linéaire, les ingénieurs doivent vérifier les éléments suivants :
| Élément de sélection | Statut |
|---|---|
| Exigences d'application définies | □ |
| Charge mobile totale calculée | □ |
| Longueur de course confirmée | □ |
| Vitesse maximale vérifiée | □ |
| Accélération déterminée | □ |
| Exigence de répétabilité confirmée | □ |
| Mécanisme d'entraînement sélectionné | □ |
| Sens d'installation évalué | □ |
| Environnement opérationnel révisé | □ |
| Compatibilité moteur vérifiée | □ |
| Facteur de sécurité confirmé | □ |
| Exigences de maintenance revues | □ |
| Expansion future envisagée | □ |
Erreurs courantes de sélection de modules linéaires
De nombreux projets d'automatisation rencontrent des problèmes de performances inutiles car des facteurs de sélection importants sont négligés lors de la conception du système.
Les erreurs suivantes sont parmi les plus courantes :
- Sélection d'un module basée uniquement sur le poids de la charge utile.
- Ignorer les charges dynamiques induites par l'accélération.
- Choisir une précision de positionnement ultra-élevée inutile.
- Sous-estimation de la longueur de course requise.
- Ignorer l'orientation d'installation.
- Utilisation de modules de courroie de distribution lorsque des vis à billes de précision sont nécessaires.
- Sélection de modules de vis à billes pour les applications à courses extrêmement longues.
- Ignorer la contamination de l’environnement.
- Dimensionnement incorrect du servomoteur.
- Ne pas envisager une future expansion de la production.
Éviter ces erreurs courantes améliore considérablement la fiabilité des équipements et réduit les coûts de refonte.
Foire aux questions
Dois-je toujours choisir la plus haute précision disponible ?
Non. La précision de positionnement requise doit correspondre aux exigences de production réelles de l'application. Une précision excessivement élevée augmente généralement les coûts sans améliorer l’efficacité de la fabrication.
Quel type de conduite convient le mieux aux longs trajets ?
Les systèmes à courroie dentée et à crémaillère sont généralement mieux adaptés aux applications à longue course que les modules à vis à billes.
Les servomoteurs sont-ils toujours meilleurs que les moteurs pas à pas ?
Les servomoteurs offrent une vitesse, des performances de positionnement et une réponse dynamique supérieures, mais les moteurs pas à pas restent une solution économique pour de nombreux systèmes d'automatisation légers.
Un module linéaire peut-il être utilisé pour chaque application ?
Non. Chaque application a des exigences uniques en matière de vitesse, de charge, de précision, d'environnement et de cycle de service. La sélection des modules doit toujours être spécifique à l'application.
Quelle est l’importance de la répétabilité ?
Pour la plupart des systèmes d'automatisation industrielle, la répétabilité est plus importante que la précision absolue du positionnement, car la production repose sur des mouvements répétitifs cohérents.
Quand faut-il choisir un module de moteur linéaire ?
Les modules de moteur linéaire sont préférés lorsque les applications exigent une vitesse extrêmement élevée, une accélération élevée, une précision de positionnement exceptionnelle et une usure mécanique minimale.
Conclusion
Choisir le bon module linéaire nécessite une évaluation complète des exigences mécaniques, électriques et spécifiques à l'application plutôt que de se concentrer sur une seule spécification. La capacité de charge, la longueur de course, la précision du positionnement, la vitesse de déplacement, le mécanisme d'entraînement, l'orientation de l'installation, les conditions environnementales, la compatibilité du moteur et la durée de vie attendue influencent tous les performances globales du système de mouvement.
Un processus de sélection structuré aide les ingénieurs à équilibrer précision, productivité, fiabilité et coût tout en minimisant la maintenance et la refonte futures. Que l'application implique un emballage à grande vitesse, une fabrication de semi-conducteurs de précision, une automatisation CNC, une robotique ou un équipement de laboratoire, la sélection du module linéaire le plus approprié garantit un fonctionnement stable et maximise le retour sur investissement tout au long du cycle de vie de l'équipement.
Alors que l'automatisation industrielle continue de progresser vers une plus grande précision, une plus grande flexibilité et une fabrication plus intelligente, une sélection minutieuse des modules linéaires reste la base de systèmes de contrôle de mouvement efficaces et fiables.
