 हिंदी

सही का चयन करनारैखिक मॉड्यूलकिसी भी स्वचालन परियोजना में सबसे महत्वपूर्ण निर्णयों में से एक है। उचित रूप से चयनित मॉड्यूल स्थिति सटीकता, उत्पादन दक्षता, उपकरण विश्वसनीयता और सेवा जीवन में सुधार करता है, जबकि अनुपयुक्त चयन से कंपन, अपर्याप्त जोर, खराब दोहराव, समय से पहले घिसाव और अप्रत्याशित रखरखाव लागत हो सकती है।
आधुनिक रैखिक मॉड्यूल का व्यापक रूप से सीएनसी मशीन टूल्स, सेमीकंडक्टर विनिर्माण, लिथियम बैटरी उत्पादन, इलेक्ट्रॉनिक्स असेंबली, चिकित्सा उपकरण, पैकेजिंग मशीनरी, दृष्टि निरीक्षण प्रणाली, प्रयोगशाला स्वचालन और में उपयोग किया जाता है।कार्टेशियन रोबोट. प्रत्येक एप्लिकेशन की अलग-अलग प्रदर्शन आवश्यकताएं होती हैं, जिससे चयन प्रक्रिया केवल यात्रा दूरी या मोटर आकार चुनने से कहीं अधिक हो जाती है।
एक सफल चयन के लिए इंजीनियरों को यांत्रिक भार, स्ट्रोक लंबाई, गति प्रोफाइल, स्थिति सटीकता, ऑपरेटिंग वातावरण, कर्तव्य चक्र, स्थापना दिशा, उपलब्ध स्थापना स्थान, मोटर संगतता और भविष्य की विस्तार आवश्यकताओं का मूल्यांकन करने की आवश्यकता होती है। यह समझना कि ये कारक कैसे परस्पर क्रिया करते हैं, डिजाइनरों को प्रदर्शन, लागत, विश्वसनीयता और रखरखाव के बीच इष्टतम संतुलन प्राप्त करने की अनुमति देता है।
यह मार्गदर्शिका एप्लिकेशन आवश्यकताओं को परिभाषित करने से लेकर उचित ड्राइव तंत्र का चयन करने तक, रैखिक मॉड्यूल चयन में शामिल हर प्रमुख विचार की व्याख्या करती है। चाहे एक नई स्वचालन प्रणाली को डिज़ाइन करना हो या मौजूदा उपकरणों को अपग्रेड करना हो, यह लेख सबसे उपयुक्त रैखिक मॉड्यूल चुनने के लिए एक व्यावहारिक रूपरेखा प्रदान करता है।
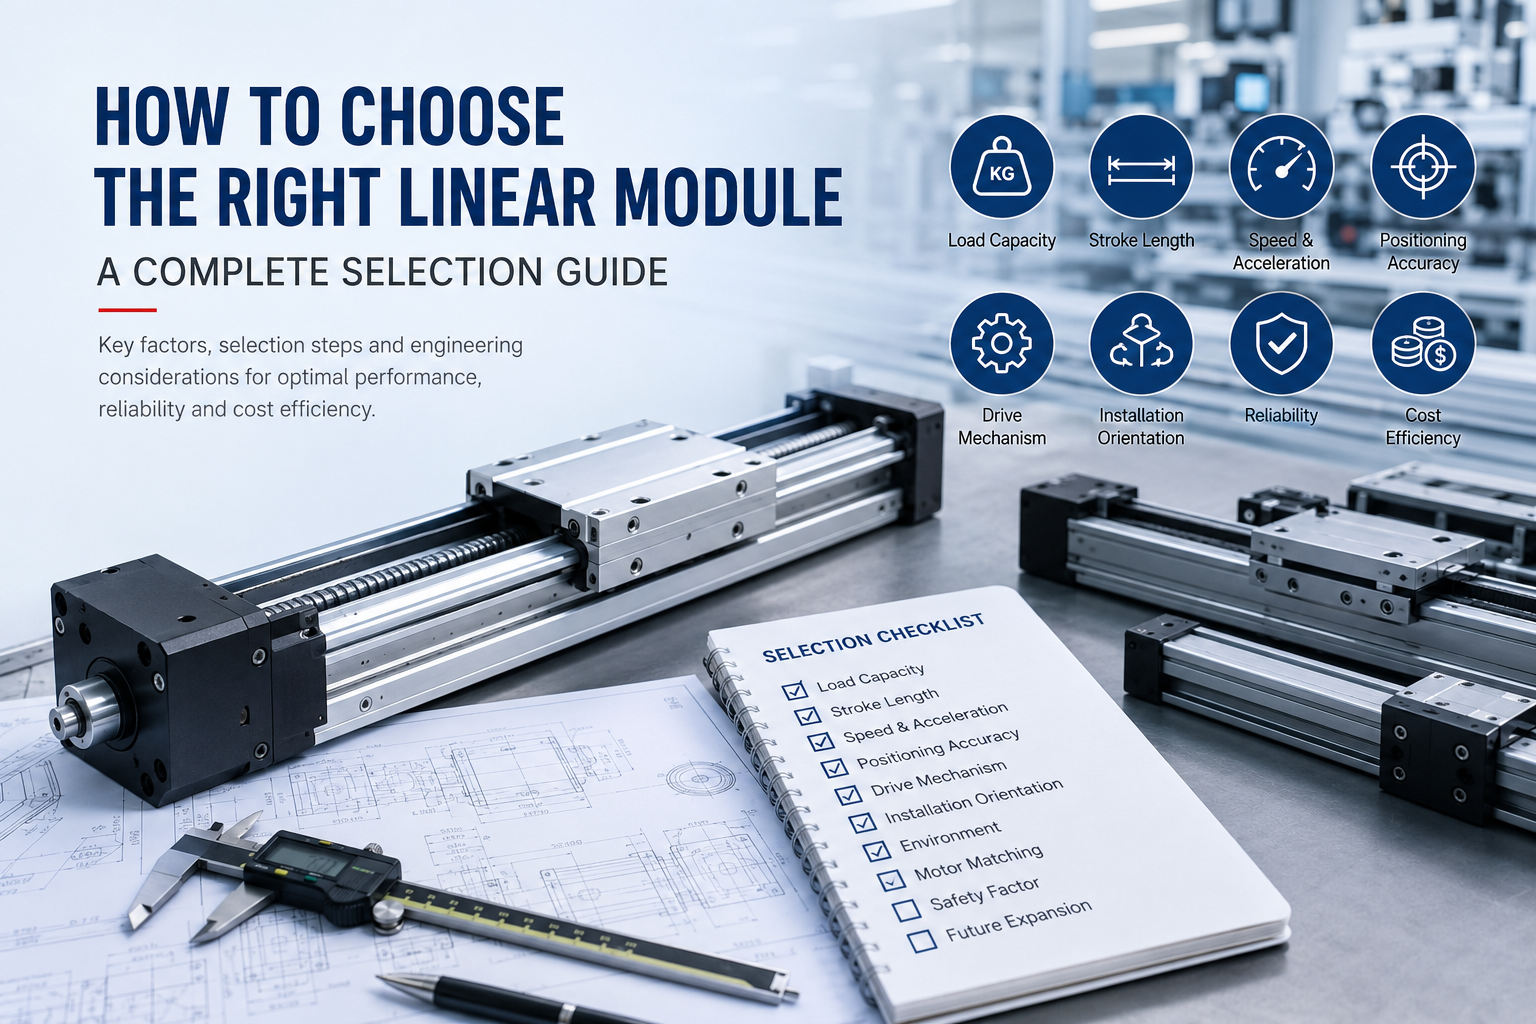
उचित रैखिक मॉड्यूल चयन क्यों मायने रखता है
कई स्वचालन समस्याएं विनिर्माण दोषों से नहीं बल्कि डिज़ाइन चरण के दौरान अनुचित उत्पाद चयन से उत्पन्न होती हैं। अपर्याप्त भार क्षमता, अपर्याप्त कठोरता, या अनुपयुक्त ड्राइव तकनीक वाला मॉड्यूल चुनने से अक्सर प्रदर्शन सीमाएं होती हैं जिन्हें स्थापना के बाद ठीक नहीं किया जा सकता है।
उचित चयन कई महत्वपूर्ण लाभ प्रदान करता है:
- उच्च स्थिति निर्धारण सटीकता
- लंबी सेवा जीवन
- कम रखरखाव लागत
- बेहतर उत्पादन क्षमता
- बेहतर गति स्थिरता
- मशीन का कंपन कम हो गया
- कम ऊर्जा खपत
- बेहतर सिस्टम विश्वसनीयता
इसके विपरीत, एक बड़े आकार का मॉड्यूल उपकरण की लागत बढ़ाता है, अनावश्यक स्थापना स्थान घेरता है, बड़ी मोटरों की आवश्यकता होती है, और अक्सर समग्र सिस्टम दक्षता कम हो जाती है। इसलिए उद्देश्य सबसे बड़े मॉड्यूल का चयन करना नहीं है, बल्कि सबसे उपयुक्त मॉड्यूल का चयन करना है।
संपूर्ण रैखिक मॉड्यूल चयन प्रक्रिया
पेशेवर स्वचालन इंजीनियर आमतौर पर केवल पेलोड या यात्रा दूरी के आधार पर उत्पादों को चुनने के बजाय एक संरचित चयन प्रक्रिया का पालन करते हैं। प्रत्येक डिज़ाइन पैरामीटर बाद के निर्णयों को प्रभावित करता है, जिससे चयन प्रक्रिया स्वतंत्र होने के बजाय व्यवस्थित हो जाती है।
- एप्लिकेशन आवश्यकताओं को परिभाषित करें.
- पेलोड विशेषताएँ निर्धारित करें।
- कुल गतिमान द्रव्यमान की गणना करें।
- स्ट्रोक की लंबाई निर्धारित करें.
- आवश्यक गति और त्वरण की गणना करें.
- स्थिति सटीकता आवश्यकताओं को परिभाषित करें।
- उपयुक्त ड्राइव तंत्र का चयन करें.
- स्थापना अभिविन्यास का मूल्यांकन करें.
- पर्यावरणीय स्थितियों का विश्लेषण करें।
- एक संगत मोटर का चयन करें.
- सुरक्षा कारकों को सत्यापित करें.
- भविष्य की विस्तार आवश्यकताओं की समीक्षा करें।
इस अनुक्रम का पालन करने से डिज़ाइन त्रुटियां कम हो जाती हैं और यह सुनिश्चित होता है कि मॉड्यूल विनिर्देश को अंतिम रूप देने से पहले सभी महत्वपूर्ण इंजीनियरिंग कारकों पर विचार किया जाता है।
चरण 1: एप्लिकेशन आवश्यकताओं को स्पष्ट रूप से परिभाषित करें
किसी भी यांत्रिक विनिर्देश का चयन करने से पहले, इंजीनियरों को पहले रैखिक गति प्रणाली के उद्देश्य को समझना चाहिए। विभिन्न उद्योग अलग-अलग प्रदर्शन विशेषताओं को प्राथमिकता देते हैं, और ये प्राथमिकताएं सीधे मॉड्यूल चयन को प्रभावित करती हैं।
उत्तर देने योग्य विशिष्ट प्रश्न
- मॉड्यूल कौन सा कार्य करेगा?
- क्या गति क्षैतिज या ऊर्ध्वाधर है?
- क्या स्थिति निर्धारण या निरंतर गति की आवश्यकता होगी?
- प्रत्येक घंटे में कितने परिचालन चक्र होते हैं?
- किस उत्पादन थ्रूपुट की उम्मीद है?
- अपेक्षित उपकरण जीवनकाल क्या है?
- क्या मॉड्यूल लगातार या रुक-रुक कर काम करेगा?
- क्या एप्लिकेशन को समकालिक बहु-अक्ष गति की आवश्यकता है?
विस्तृत इंजीनियरिंग गणना शुरू होने से पहले ये प्रश्न समग्र डिज़ाइन उद्देश्यों को स्थापित करते हैं।
सामान्य स्वचालन अनुप्रयोग
| आवेदन | प्राथमिक आवश्यकता |
|---|---|
| चुनें और रखें | उच्च गति और पुनरावृत्ति |
| सीएनसी लोड हो रहा है | भारी भार वहन क्षमता |
| दृष्टि निरीक्षण | उच्च स्थिति निर्धारण सटीकता |
| लेजर प्रसंस्करण | चिकनी गति और परिशुद्धता |
| पैकेजिंग मशीनरी | तेज़ चक्र समय |
| अर्धचालक उपकरण | क्लीनरूम अनुकूलता |
| चिकित्सा स्वचालन | कम शोर और उच्च विश्वसनीयता |
| बैटरी निर्माण | उच्च स्थिरता के साथ निरंतर संचालन |
एप्लिकेशन उद्देश्य को समझने से यह प्राथमिकता तय करने में मदद मिलती है कि शेष चयन प्रक्रिया के दौरान किन विशिष्टताओं पर सबसे अधिक ध्यान दिया जाना चाहिए।
चरण 2: भार क्षमता निर्धारित करें
रैखिक मॉड्यूल चयन में भार क्षमता को अक्सर सबसे महत्वपूर्ण पैरामीटर माना जाता है क्योंकि प्रत्येक गतिशील घटक को पूरे ऑपरेटिंग चक्र के दौरान सुरक्षित रूप से समर्थित होना चाहिए।
हालाँकि, इंजीनियर अक्सर पेलोड विनिर्देशों को गलत समझते हैं। अकेले चलती वस्तु मॉड्यूल पर अभिनय करने वाले कुल भार का प्रतिनिधित्व नहीं करती है।
कुल भार किससे बनता है?
वास्तविक गतिशील भार में आम तौर पर कई घटक शामिल होते हैं:
- वर्कपीस का वजन
- स्थिरता का वजन
- अंत प्रभावकारक या टूलींग
- माउंटिग प्लेट
- केबल और नली
- सेंसर
- वैक्यूम जनरेटर
- अतिरिक्त चलती सामान
प्रत्येक गतिमान घटक जड़ता में योगदान देता है, त्वरण, मोटर आकार और संरचनात्मक कठोरता को प्रभावित करता है।
स्थैतिक भार बनाम गतिशील भार
दो अलग-अलग लोडिंग स्थितियों का हमेशा मूल्यांकन किया जाना चाहिए।
स्थैतिक भार
स्थैतिक भार स्थिर रहते हुए मॉड्यूल पर कार्य करने वाले बल का प्रतिनिधित्व करता है। यह संरचनात्मक सुरक्षा, गाइड रेल विरूपण और असर जीवन को प्रभावित करता है।
गतिज भारण
गतिशील भार त्वरण, मंदी और निरंतर गति के दौरान होता है। क्योंकि जड़त्वीय बल त्वरण के साथ बढ़ते हैं, गतिशील भार अक्सर स्थैतिक पेलोड से काफी बड़े होते हैं।
हाई-स्पीड ऑटोमेशन सिस्टम के लिए, डायनेमिक लोडिंग आमतौर पर प्रमुख डिज़ाइन कारक बन जाता है।
लोड दिशा मायने रखती है
रैखिक मॉड्यूल स्थापना अभिविन्यास के आधार पर विभिन्न यांत्रिक तनावों का अनुभव करते हैं।
- क्षैतिज स्थापना मुख्य रूप से गाइड रेल लोडिंग का अनुभव करती है।
- ऊर्ध्वाधर स्थापना के लिए निरंतर गुरुत्वाकर्षण मुआवजे की आवश्यकता होती है।
- वॉल-माउंटेड सिस्टम पलटने वाले क्षणों का परिचय देते हैं।
- छत पर लगे इंस्टालेशन अतिरिक्त सुरक्षा संबंधी विचार पैदा करते हैं।
स्थापना दिशा पर विचार किए बिना मॉड्यूल का चयन करने से असर जीवन और स्थिति स्थिरता में काफी कमी आ सकती है।
चरण 3: आवश्यक स्ट्रोक लंबाई निर्धारित करें
स्ट्रोक की लंबाई अधिकतम यात्रा दूरी को परिभाषित करती है जो गाड़ी को ऑपरेशन के दौरान चलनी चाहिए। हालाँकि स्ट्रोक का चयन करना सीधा प्रतीत होता है, इंजीनियरों को अतिरिक्त डिज़ाइन मार्जिन पर विचार किए बिना सटीक यात्रा दूरी चुनने से बचना चाहिए।
एक उचित स्ट्रोक गणना में आम तौर पर शामिल हैं:
- कार्यशील यात्रा दूरी
- त्वरण क्षेत्र
- मंदी क्षेत्र
- सुरक्षा मंजूरी
- सेंसर स्थापना स्थान
- यांत्रिक बफ़र भत्ता
उदाहरण के लिए, यदि किसी वर्कपीस को दो स्टेशनों के बीच 600 मिमी चलना चाहिए, तो चयनित मॉड्यूल को त्वरण दूरी और सुरक्षा मार्जिन को शामिल करने के बाद लगभग 700-800 मिमी के स्ट्रोक की आवश्यकता हो सकती है।
अनावश्यक रूप से लंबे स्ट्रोक का चयन करने से संरचनात्मक विक्षेपण, विनिर्माण लागत और मशीन की जगह पर कब्जा बढ़ जाता है। इसके विपरीत, अपर्याप्त स्ट्रोक का चयन उत्पादन लचीलेपन को सीमित करता है और बाद में पूर्ण यांत्रिक रीडिज़ाइन की आवश्यकता हो सकती है।
चरण 4: गति और त्वरण आवश्यकताओं का मूल्यांकन करें
उत्पादन दक्षता काफी हद तक गति की गति पर निर्भर करती है, लेकिन अधिकतम गति ही शायद ही कभी निर्धारण कारक होती है। त्वरण, मंदी, निपटान समय और चक्र समय मिलकर स्वचालन प्रणाली की समग्र उत्पादकता को परिभाषित करते हैं।
उच्च त्वरण उपकरण को अधिक तेज़ी से परिचालन गति तक पहुंचने की अनुमति देता है, जिससे अधिकतम गति अपरिवर्तित रहने पर भी चक्र का समय कम हो जाता है।
हालाँकि, त्वरण बढ़ने से भी वृद्धि होती है:
- मोटर टॉर्क आवश्यकताएँ
- ड्राइव बल
- यांत्रिक कंपन
- भार वहन करना
- संरचनात्मक तनाव
- ऊर्जा की खपत
इसलिए, उच्चतम संभव त्वरण का चयन करना हमेशा फायदेमंद नहीं होता है। इसके बजाय, इंजीनियरों को उपकरण की लंबी उम्र और स्थिति स्थिरता के साथ उत्पादकता को संतुलित करना चाहिए।
दृष्टि निरीक्षण या सटीक वितरण से जुड़े अनुप्रयोग जानबूझकर कंपन को कम करने के लिए कम त्वरण प्रोफाइल का उपयोग कर सकते हैं, जबकि पिक-एंड-प्लेस रोबोट अक्सर थ्रूपुट को अधिकतम करने के लिए आक्रामक त्वरण को प्राथमिकता देते हैं।
चरण 5: आवश्यक स्थिति निर्धारण सटीकता निर्धारित करें
स्थिति निर्धारण सटीकता एक रैखिक मॉड्यूल के लिए सबसे महत्वपूर्ण चयन मानदंडों में से एक है। विभिन्न स्वचालन कार्यों के लिए अलग-अलग स्तर की सटीकता की आवश्यकता होती है, और अनावश्यक रूप से उच्च सटीकता निर्दिष्ट करने से अक्सर व्यावहारिक लाभ प्रदान किए बिना उपकरण की लागत बढ़ जाती है। इसके विपरीत, अपर्याप्त सटीकता वाले मॉड्यूल का चयन करने से उत्पाद की खराब गुणवत्ता, असेंबली त्रुटियां या निरीक्षण प्रक्रियाएं विफल हो सकती हैं।
पोजिशनिंग प्रदर्शन का मूल्यांकन करते समय, इंजीनियरों को उन्हें एक ही मान के रूप में मानने के बजाय कई अलग-अलग सटीकता विशिष्टताओं के बीच अंतर करना चाहिए।
स्थिति निर्धारण सटीकता
पोजिशनिंग सटीकता बताती है कि गाड़ी निर्देशित लक्ष्य स्थिति तक कितनी करीब पहुंचती है। यह क्रमादेशित स्थिति और गति के बाद की वास्तविक स्थिति के बीच अंतर को दर्शाता है।
repeatability
दोहराव योग्यता समान परिचालन स्थितियों के तहत बार-बार एक ही स्थिति में लौटने की मॉड्यूल की क्षमता को मापती है। औद्योगिक स्वचालन में, दोहराव अक्सर पूर्ण स्थिति सटीकता से अधिक महत्वपूर्ण होता है क्योंकि उत्पादन उपकरण अपने पूरे सेवा जीवन में दोहरावदार गतिविधियां करता है।
उदाहरण के लिए, एक पिक-एंड-प्लेस रोबोट जो बार-बार निश्चित स्थानों के बीच घटकों को स्थानांतरित करता है, पूर्ण स्थिति सटीकता के बजाय मुख्य रूप से दोहराव पर निर्भर करता है।
संकल्प
रिज़ॉल्यूशन से तात्पर्य सबसे छोटी गति वृद्धि से है जिसे नियंत्रण प्रणाली कमांड कर सकती है। रिज़ॉल्यूशन केवल रैखिक मॉड्यूल के बजाय मोटर, एनकोडर, ट्रांसमिशन तंत्र और नियंत्रक पर निर्भर करता है।
सीधा
सीधापन मापता है कि यात्रा के दौरान गाड़ी कितनी सटीकता से सीधे रास्ते पर चलती है। यह पैरामीटर लेजर प्रोसेसिंग, डिस्पेंसिंग, ऑप्टिकल निरीक्षण और सेमीकंडक्टर निर्माण में विशेष रूप से महत्वपूर्ण हो जाता है।
विशिष्ट सटीकता आवश्यकताएँ
| आवेदन | सामान्य पुनरावृत्ति क्षमता |
|---|---|
| पैकेजिंग उपकरण | ±0.10 मिमी |
| सामान्य सामग्री प्रबंधन | ±0.05 मिमी |
| इलेक्ट्रॉनिक्स असेंबली | ±0.02 मिमी |
| दृष्टि निरीक्षण | ±0.01 मिमी |
| सीएनसी स्वचालन | ±0.01 मिमी |
| अर्धचालक उपकरण | ±0.005 मिमी या बेहतर |
| परिशुद्धता माप | माइक्रोन-स्तर की पुनरावृत्ति |
अनुप्रयोग आवश्यकताओं से परे परिशुद्धता का चयन करने से आम तौर पर उत्पादन दक्षता में सुधार किए बिना उपकरण लागत, मोटर आवश्यकताएं, नियंत्रक जटिलता और रखरखाव कठिनाई बढ़ जाती है।
चरण 6: उपयुक्त ड्राइव तंत्र का चयन करें
ड्राइव तंत्र यह निर्धारित करता है कि रोटरी मोटर गति को रैखिक गति में कैसे परिवर्तित किया जाता है। प्रत्येक ट्रांसमिशन तकनीक गति, सटीकता, भार क्षमता, रखरखाव और लागत के मामले में अलग-अलग लाभ प्रदान करती है।
इसलिए मॉड्यूल चयन के दौरान सही ड्राइव प्रकार चुनना सबसे प्रभावशाली निर्णयों में से एक है।
बॉल स्क्रू रैखिक मॉड्यूल
बॉल स्क्रू लीनियर मॉड्यूल घूर्णी गति को न्यूनतम घर्षण के साथ अत्यधिक सटीक रैखिक गति में परिवर्तित करने के लिए स्क्रू शाफ्ट और नट के बीच रीसर्क्युलेटिंग स्टील गेंदों का उपयोग करते हैं।
लाभ
- उत्कृष्ट स्थिति निर्धारण सटीकता
- उच्च पुनरावृत्ति
- उच्च प्रणोद बल
- न्यूनतम प्रतिक्रिया
- सटीक स्थिति निर्धारण के लिए उपयुक्त
सीमाएँ
- अधिकतम गति कम
- सीमित स्ट्रोक लंबाई
- उच्च विनिर्माण लागत
- स्नेहन आवश्यक
विशिष्ट अनुप्रयोग
- अर्धचालक उपकरण
- सीएनसी मशीनरी
- चिकित्सा उपकरण
- परिशुद्धता संयोजन
- दृष्टि निरीक्षण
टाइमिंग बेल्ट रैखिक मॉड्यूल
टाइमिंग बेल्ट रैखिक मॉड्यूल प्रबलित सिंक्रोनस बेल्ट के माध्यम से शक्ति संचारित करते हैं। वे अपेक्षाकृत सरल यांत्रिक निर्माण को बनाए रखते हुए उत्कृष्ट यात्रा गति और लंबी स्ट्रोक क्षमता प्रदान करते हैं।
लाभ
- बहुत तेज़ यात्रा गति
- लंबे स्ट्रोक की क्षमता
- कम कुल लागत
- सुचारू सतत गति
- कम रखरखाव की आवश्यकताएं
सीमाएँ
- बॉल स्क्रू की तुलना में कम स्थिति निर्धारण सटीकता
- भारी भार के तहत लोचदार बेल्ट विरूपण
- समय-समय पर बेल्ट बदलने की आवश्यकता हो सकती है
विशिष्ट अनुप्रयोग
- पैकेजिंग मशीनरी
- सामग्री हैंडलिंग
- स्वचालित उत्पादन लाइनें
- सिस्टम चुनें और रखें
- गोदाम स्वचालन
रैक और पिनियन रैखिक मॉड्यूल
रैक और पिनियन सिस्टम आमतौर पर अत्यधिक लंबी यात्रा दूरी और भारी पेलोड की आवश्यकता वाले अनुप्रयोगों के लिए चुने जाते हैं।
लाभ
- असीमित व्यावहारिक स्ट्रोक लंबाई
- भारी भार के लिए उपयुक्त
- उच्च संचालन गति
- उत्कृष्ट मापनीयता
सीमाएँ
- कम स्थिति परिशुद्धता
- प्रतिक्रिया प्रबंधन की आवश्यकता है
- उच्च स्थापना आवश्यकताएँ
विशिष्ट अनुप्रयोग
- बड़े गैन्ट्री सिस्टम
- भारी औद्योगिक स्वचालन
- मशीन लोड हो रहा है
- स्वचालित वेल्डिंग
रैखिक मोटर मॉड्यूल
रैखिक मोटर मॉड्यूल प्रत्यक्ष विद्युत चुम्बकीय रैखिक गति उत्पन्न करके यांत्रिक ट्रांसमिशन घटकों को पूरी तरह से खत्म कर देते हैं।
लाभ
- उच्चतम स्थिति निर्धारण सटीकता
- कोई यांत्रिक प्रतिक्रिया नहीं
- अति उच्च त्वरण
- असाधारण गतिशील प्रतिक्रिया
- बहुत कम रखरखाव
सीमाएँ
- उच्चतम खरीद लागत
- परिष्कृत सर्वो नियंत्रण की आवश्यकता है
- अधिक तापीय प्रबंधन आवश्यकताएँ
विशिष्ट अनुप्रयोग
- सेमीकंडक्टर निर्माण
- उच्च गति निरीक्षण
- लेजर मशीनिंग
- ऑप्टिकल पोजिशनिंग
- परिशुद्धता विनिर्माण
ड्राइव प्रकार की तुलना
| ड्राइव प्रकार | रफ़्तार | शुद्धता | आघात | भार | लागत |
|---|---|---|---|---|---|
| गेंद पेंच | मध्यम | उत्कृष्ट | लघु से मध्यम | उच्च | उच्च |
| समय बेल्ट | उत्कृष्ट | अच्छा | लंबा | मध्यम | कम |
| रैक और पंख काटना | उच्च | मध्यम | बहुत लंबा | बहुत ऊँचा | मध्यम |
| रैखिक मोटर | उत्कृष्ट | उत्कृष्ट | मध्यम से लंबा | मध्यम | बहुत ऊँचा |
चरण 7: संस्थापन परिवेश का मूल्यांकन करें
पर्यावरणीय स्थितियाँ सीधे रैखिक मॉड्यूल की विश्वसनीयता, सेवा जीवन और रखरखाव आवश्यकताओं को प्रभावित करती हैं। इसके ऑपरेटिंग वातावरण पर विचार किए बिना किसी मॉड्यूल का चयन करने से संदूषण, क्षरण, समय से पहले घिसाव या अप्रत्याशित विफलता हो सकती है।
धूल और कण
लकड़ी के उपकरण, काटने की मशीनरी, खनन उपकरण और निर्माण स्वचालन अक्सर महत्वपूर्ण वायुजनित धूल उत्पन्न करते हैं। गाइड रेल या बॉल स्क्रू में धूल प्रवेश करने से घिसाव तेज होता है और घर्षण बढ़ता है।
धूल भरे वातावरण के लिए, आम तौर पर संलग्न रैखिक मॉड्यूल या सुरक्षात्मक कवर की सिफारिश की जाती है।
पानी और शीतलक एक्सपोजर
मशीनिंग केंद्र, खाद्य प्रसंस्करण उपकरण और वाशिंग सिस्टम अक्सर रैखिक मॉड्यूल को पानी, काटने वाले तरल पदार्थ, या सफाई रसायनों के संपर्क में लाते हैं। संक्षारण प्रतिरोधी सामग्री, स्टेनलेस स्टील घटक और प्रभावी सीलिंग सिस्टम इन परिस्थितियों में स्थायित्व में सुधार करते हैं।
तापमान
अत्यधिक तापमान स्नेहक प्रदर्शन, थर्मल विस्तार और स्थिति सटीकता को प्रभावित करता है। उच्च तापमान ग्रीस जीवन को कम कर सकता है, जबकि कम तापमान स्नेहक चिपचिपापन और ड्राइव प्रतिरोध को बढ़ाता है।
मानक औद्योगिक तापमान सीमाओं के बाहर संचालन करते समय, इंजीनियरों को घटक विनिर्देशों और स्नेहन सिफारिशों को सत्यापित करना चाहिए।
क्लीनरूम अनुप्रयोग
सेमीकंडक्टर विनिर्माण, फार्मास्युटिकल उत्पादन और प्रयोगशाला स्वचालन के लिए असाधारण स्वच्छ परिचालन वातावरण की आवश्यकता होती है। साफ-सफाई के लिए उपयोग किए जाने वाले मॉड्यूल में अक्सर संदूषण को कम करने के लिए संलग्न संरचनाएं, कम कण स्नेहन, केबल प्रबंधन प्रणाली और सीलबंद गाइड तंत्र शामिल होते हैं।
संक्षारक वातावरण
रासायनिक प्रसंस्करण संयंत्र, समुद्री स्वचालन और बैटरी विनिर्माण उपकरण संक्षारक गैसों या तरल पदार्थों के संपर्क में आ सकते हैं। उपयुक्त सामग्री चयन, सुरक्षात्मक कोटिंग्स और स्टेनलेस स्टील घटक दीर्घकालिक विश्वसनीयता में सुधार करते हैं।
चरण 8: एक संगत मोटर का चयन करें
एक रैखिक मॉड्यूल उचित रूप से मिलान की गई मोटर के बिना प्रभावी ढंग से कार्य नहीं कर सकता है। मोटर त्वरण क्षमता, स्थिति प्रदर्शन, गति सुचारूता और समग्र सिस्टम प्रतिक्रिया निर्धारित करती है।
मोटर चयन को हमेशा दो घटकों को स्वतंत्र रूप से व्यवहार करने के बजाय चयनित मॉड्यूल की यांत्रिक विशेषताओं पर विचार करना चाहिए।
स्टेपर मोटर्स
स्टेपर मोटर्स सरल ओपन-लूप गति नियंत्रण प्रदान करते हैं और मध्यम गति और स्थिति सटीकता की आवश्यकता वाले किफायती स्वचालन प्रणालियों में व्यापक रूप से उपयोग किए जाते हैं।
लाभ
- कम लागत
- सरल नियंत्रण वास्तुकला
- अच्छा कम गति वाला टॉर्क
- आसान एकीकरण
सीमाएँ
- संभावित छूटे हुए कदम
- कम दक्षता
- उच्च गति प्रदर्शन में कमी
- उच्च कंपन स्तर
सर्वो मोटर्स
सर्वो मोटर्स बंद-लूप फीडबैक का उपयोग करके काम करते हैं, जिससे अत्यधिक सटीक स्थिति, गति और टॉर्क नियंत्रण की अनुमति मिलती है।
लाभ
- उत्कृष्ट स्थिति निर्धारण सटीकता
- उच्च त्वरण क्षमता
- चिकनी गति
- स्वचालित स्थिति सुधार
- उच्च परिचालन दक्षता
विशिष्ट अनुप्रयोग
- उच्च गति स्वचालन
- परिशुद्धता संयोजन
- सीएनसी उपकरण
- रोबोटिक
- सेमीकंडक्टर निर्माण
मोटर मिलान संबंधी विचार
सही मोटर का चयन करने में मोटर फ्लैंज को रैखिक मॉड्यूल से मिलान करने से कहीं अधिक शामिल है। इंजीनियरों को यह सुनिश्चित करने के लिए संपूर्ण गति प्रणाली का मूल्यांकन करना चाहिए कि मोटर मशीन के सेवा जीवन के दौरान स्थिर संचालन बनाए रखते हुए पर्याप्त टॉर्क, गति और त्वरण प्रदान कर सके।
मोटर चयन के दौरान निम्नलिखित मापदंडों को सत्यापित किया जाना चाहिए:
- कुल गतिमान द्रव्यमान
- आवश्यक अधिकतम गति
- त्वरण और मंदी प्रोफ़ाइल
- साइकिल शुल्क
- आवश्यक स्थिति सटीकता
- उपलब्ध विद्युत आपूर्ति
- नियंत्रक संगतता
- ऊर्ध्वाधर अनुप्रयोगों के लिए ब्रेक आवश्यकताएँ
ऊर्ध्वाधर स्थापनाओं के लिए, बिजली हटाए जाने पर गाड़ी को गुरुत्वाकर्षण के तहत चलने से रोकने के लिए आमतौर पर होल्डिंग ब्रेक से लैस सर्वो मोटर्स की सिफारिश की जाती है।
हाई-स्पीड ऑटोमेशन सिस्टम में, मोटर जड़ता मिलान भी उतना ही महत्वपूर्ण है। अत्यधिक जड़त्व बेमेल सिस्टम प्रतिक्रियाशीलता को कम कर सकता है, कंपन बढ़ा सकता है और सर्वो ट्यूनिंग को और अधिक कठिन बना सकता है।
चरण 9: इंस्टालेशन ओरिएंटेशन पर विचार करें
इंस्टॉलेशन ओरिएंटेशन सीधे गाइड सिस्टम, ट्रांसमिशन मैकेनिज्म, बियरिंग्स और मोटर पर काम करने वाली ताकतों को प्रभावित करता है। एक मॉड्यूल जो क्षैतिज अनुप्रयोग में अच्छा प्रदर्शन करता है, उसे लंबवत या ओवरहेड स्थापित होने पर एक अलग कॉन्फ़िगरेशन की आवश्यकता हो सकती है।
क्षैतिज स्थापना
क्षैतिज माउंटिंग सबसे सामान्य विन्यास है क्योंकि गुरुत्वाकर्षण गति की दिशा के लंबवत कार्य करता है। मॉड्यूल मुख्य रूप से पेलोड का समर्थन करता है जबकि ड्राइव सिस्टम त्वरण और स्थिति के लिए जिम्मेदार है।
लंबवत स्थापना
ऊर्ध्वाधर गति निरंतर गुरुत्वाकर्षण लोडिंग का परिचय देती है। ड्राइव तंत्र को न केवल पेलोड को तेज करना चाहिए बल्कि ऊपर की ओर बढ़ने के दौरान गुरुत्वाकर्षण पर भी काबू पाना चाहिए और नीचे की ओर यात्रा के दौरान वंश को सुरक्षित रूप से नियंत्रित करना चाहिए।
ऊर्ध्वाधर अनुप्रयोगों के लिए, इंजीनियरों को सावधानीपूर्वक मूल्यांकन करना चाहिए:
- निरंतर जोर की आवश्यकताएं
- होल्डिंग ब्रेक आवश्यकताएँ
- बैक-ड्राइविंग के विरुद्ध सुरक्षा कारक
- आपातकालीन रोक प्रदर्शन
- लोड संतुलन विकल्प
दीवार पर स्थापित स्थापना
वॉल-माउंटेड सिस्टम पलटने वाले क्षण बनाते हैं जो गाइड बीयरिंग पर लोड बढ़ाते हैं। उच्च क्षण क्षमता और अधिक संरचनात्मक कठोरता वाले मॉड्यूल आमतौर पर पसंद किए जाते हैं।
ओवरहेड स्थापना
छत पर लगे अनुप्रयोगों को सुरक्षा पर अतिरिक्त ध्यान देने की आवश्यकता होती है। अनुप्रयोग के आधार पर मैकेनिकल लॉकिंग डिवाइस, निरर्थक ब्रेकिंग सिस्टम और उच्च सुरक्षा कारक आवश्यक हो सकते हैं।
चरण 10: कर्तव्य चक्र और सेवा जीवन का मूल्यांकन करें
उच्च गति उत्पादन लाइन में लगातार काम करने वाला एक रैखिक मॉड्यूल प्रयोगशाला उपकरणों में कभी-कभी उपयोग किए जाने वाले मॉड्यूल की तुलना में काफी भिन्न पहनने की स्थिति का अनुभव करता है। इसलिए, इंजीनियरों को डिज़ाइन चरण के दौरान अपेक्षित कर्तव्य चक्र का अनुमान लगाना चाहिए।
महत्वपूर्ण प्रश्न
- प्रत्येक मिनट में कितने चक्र होते हैं?
- प्रत्येक दिन कितने परिचालन घंटे अपेक्षित हैं?
- क्या मशीन लगातार काम करेगी?
- कितने वर्षों की सेवा आवश्यक है?
- कौन से रखरखाव अंतराल स्वीकार्य हैं?
उच्च कर्तव्य चक्रों के लिए आम तौर पर आवश्यकता होती है:
- उच्च गुणवत्ता वाली गाइड रेल
- बेहतर स्नेहन प्रणाली
- अधिक टिकाऊ ट्रांसमिशन घटक
- उच्च क्षमता वाले बीयरिंग
- संदूषकों के विरुद्ध बेहतर सीलिंग
चयन प्रक्रिया की शुरुआत में ही सेवा जीवन पर विचार करने से दीर्घकालिक रखरखाव लागत को कम करने और उत्पादन उपलब्धता में सुधार करने में मदद मिलती है।
चरण 11: भविष्य के विस्तार की योजना बनाएं
स्थापना के बाद स्वचालन प्रणालियाँ अक्सर विकसित होती रहती हैं। उत्पादन क्षमता बढ़ सकती है, उत्पाद के आयाम बदल सकते हैं, या अतिरिक्त प्रसंस्करण स्टेशन जोड़े जा सकते हैं। सीमित उन्नयन क्षमता वाले रैखिक मॉड्यूल का चयन भविष्य के संशोधनों को महंगा और समय लेने वाला बना सकता है।
जब संभव हो, इंजीनियरों को इस पर विचार करना चाहिए:
- भविष्य का पेलोड बढ़ता है
- अतिरिक्त यात्रा आवश्यकताएँ
- उच्च उत्पादन गति
- अतिरिक्त सेंसर
- अतिरिक्त टूलींग
- रोबोटिक सिस्टम के साथ एकीकरण
- बहु-अक्ष कॉन्फ़िगरेशन का विस्तार
मध्यम विस्तार क्षमता के साथ डिजाइनिंग अक्सर उपकरण के जीवनचक्र पर स्वामित्व की कम कुल लागत प्रदान करती है।
रैखिक मॉड्यूल चयन उदाहरण
उदाहरण 1: हाई-स्पीड पैकेजिंग लाइन
एक पैकेजिंग मशीन को 1.5 मीटर की यात्रा दूरी और मध्यम पेलोड के साथ कई स्टेशनों के बीच तेजी से आवाजाही की आवश्यकता होती है।
अनुशंसित विशेषताएं:
- समयबेल्ट रैखिक मॉड्यूल
- लंबे स्ट्रोक की क्षमता
- उच्च त्वरण
- सर्वो मोटर
- मध्यम स्थिति सटीकता
उदाहरण 2: सीएनसी मशीन लोडिंग
एक सीएनसी लोडिंग प्रणाली भंडारण रैक और मशीनिंग केंद्रों के बीच भारी धातु वर्कपीस को स्थानांतरित करती है।
अनुशंसित विशेषताएं:
- बॉल स्क्रू मॉड्यूल
- उच्च भार क्षमता
- उच्च कठोरता
- सर्वो मोटर
- चिप्स के विरुद्ध सुरक्षा कवच
उदाहरण 3: सेमीकंडक्टर निरीक्षण
एक ऑप्टिकल निरीक्षण प्लेटफ़ॉर्म को अत्यंत सुचारू गति के साथ माइक्रोन-स्तरीय स्थिति की आवश्यकता होती है।
अनुशंसित विशेषताएं:
- रैखिक मोटर मॉड्यूल
- उच्च-रिज़ॉल्यूशन एनकोडर
- अल्ट्रा-हाई रिपीटेबिलिटी
- क्लीनरूम-संगत डिज़ाइन
- कम कंपन संरचना
उदाहरण 4: गोदाम स्वचालन
एक स्वचालित भंडारण प्रणाली उच्च थ्रूपुट बनाए रखते हुए उत्पादों को लंबी दूरी तक पहुंचाती है।
अनुशंसित विशेषताएं:
- टाइमिंग बेल्ट या रैक-एंड-पिनियन मॉड्यूल
- लंबा स्ट्रोक
- उच्च यात्रा गति
- मध्यम परिशुद्धता
- कम रखरखाव डिजाइन
रैखिक मॉड्यूल चयन चेकलिस्ट
एक रैखिक मॉड्यूल विनिर्देश को अंतिम रूप देने से पहले, इंजीनियरों को निम्नलिखित वस्तुओं को सत्यापित करना चाहिए:
| चयन वस्तु | स्थिति |
|---|---|
| आवेदन आवश्यकताओं को परिभाषित किया गया | □ |
| कुल गतिशील भार की गणना की गई | □ |
| स्ट्रोक की लंबाई की पुष्टि की गई | □ |
| अधिकतम गति सत्यापित | □ |
| त्वरण निर्धारित | □ |
| पुनरावृत्ति की आवश्यकता की पुष्टि की गई | □ |
| ड्राइव तंत्र चयनित | □ |
| स्थापना दिशा का मूल्यांकन किया गया | □ |
| परिचालन वातावरण की समीक्षा की गई | □ |
| मोटर अनुकूलता सत्यापित | □ |
| सुरक्षा कारक की पुष्टि की गई | □ |
| रखरखाव आवश्यकताओं की समीक्षा की गई | □ |
| भविष्य के विस्तार पर विचार किया गया | □ |
सामान्य रैखिक मॉड्यूल चयन गलतियाँ
कई स्वचालन परियोजनाएं अनावश्यक प्रदर्शन समस्याओं का अनुभव करती हैं क्योंकि सिस्टम डिजाइन के दौरान महत्वपूर्ण चयन कारकों को नजरअंदाज कर दिया जाता है।
निम्नलिखित गलतियाँ सबसे आम हैं:
- केवल पेलोड भार के आधार पर मॉड्यूल का चयन करना।
- त्वरण-प्रेरित गतिशील भार को अनदेखा करना।
- अनावश्यक अति-उच्च स्थिति निर्धारण सटीकता का चयन करना।
- आवश्यक स्ट्रोक लंबाई को कम आंकना।
- इंस्टालेशन ओरिएंटेशन को नजरअंदाज करना.
- टाइमिंग बेल्ट मॉड्यूल का उपयोग करना जहां सटीक बॉल स्क्रू की आवश्यकता होती है।
- चुननाबॉल स्क्रू मॉड्यूलअत्यधिक लंबी यात्रा अनुप्रयोगों के लिए।
- पर्यावरण प्रदूषण को नजरअंदाज करना।
- अनुचित सर्वो मोटर आकार।
- भविष्य में उत्पादन विस्तार पर विचार करने में असफल होना।
इन सामान्य गलतियों से बचने से उपकरण की विश्वसनीयता में काफी सुधार होता है और रीडिज़ाइन की लागत कम हो जाती है।
अक्सर पूछे जाने वाले प्रश्नों
क्या मुझे हमेशा उपलब्ध उच्चतम सटीकता का चयन करना चाहिए?
नहीं, आवश्यक स्थिति निर्धारण सटीकता एप्लिकेशन की वास्तविक उत्पादन आवश्यकताओं से मेल खानी चाहिए। अत्यधिक उच्च परिशुद्धता आमतौर पर विनिर्माण दक्षता में सुधार किए बिना लागत बढ़ाती है।
लंबी दूरी की यात्रा के लिए कौन सा ड्राइव प्रकार सर्वोत्तम है?
टाइमिंग बेल्ट और रैक-एंड-पिनियन सिस्टम आमतौर पर बॉल स्क्रू मॉड्यूल की तुलना में लंबे-स्ट्रोक अनुप्रयोगों के लिए बेहतर अनुकूल होते हैं।
क्या सर्वो मोटर हमेशा स्टेपर मोटर से बेहतर होती हैं?
सर्वो मोटर्स बेहतर गति, स्थिति प्रदर्शन और गतिशील प्रतिक्रिया प्रदान करते हैं, लेकिन स्टेपर मोटर्स कई लाइट-ड्यूटी ऑटोमेशन सिस्टम के लिए एक किफायती समाधान बने हुए हैं।
क्या प्रत्येक एप्लिकेशन के लिए एक रैखिक मॉड्यूल का उपयोग किया जा सकता है?
नहीं, प्रत्येक एप्लिकेशन की गति, भार, परिशुद्धता, पर्यावरण और कर्तव्य चक्र से संबंधित विशिष्ट आवश्यकताएं होती हैं। मॉड्यूल चयन हमेशा एप्लिकेशन-विशिष्ट होना चाहिए।
दोहराव कितना महत्वपूर्ण है?
अधिकांश औद्योगिक स्वचालन प्रणालियों के लिए, दोहराव पूर्ण स्थिति सटीकता से अधिक महत्वपूर्ण है क्योंकि उत्पादन लगातार दोहराव गति पर निर्भर करता है।
लीनियर मोटर मॉड्यूल का चयन कब किया जाना चाहिए?
जब एप्लिकेशन अत्यधिक उच्च गति, उच्च त्वरण, असाधारण स्थिति सटीकता और न्यूनतम यांत्रिक घिसाव की मांग करते हैं तो रैखिक मोटर मॉड्यूल को प्राथमिकता दी जाती है।
निष्कर्ष
सही रैखिक मॉड्यूल को चुनने के लिए एकल विनिर्देश पर ध्यान केंद्रित करने के बजाय मैकेनिकल, इलेक्ट्रिकल और एप्लिकेशन-विशिष्ट आवश्यकताओं के व्यापक मूल्यांकन की आवश्यकता होती है। भार क्षमता, स्ट्रोक लंबाई, स्थिति सटीकता, यात्रा गति, ड्राइव तंत्र, स्थापना अभिविन्यास, पर्यावरण की स्थिति, मोटर अनुकूलता और अपेक्षित सेवा जीवन सभी गति प्रणाली के समग्र प्रदर्शन को प्रभावित करते हैं।
एक संरचित चयन प्रक्रिया इंजीनियरों को भविष्य के रखरखाव और रीडिज़ाइन को कम करते हुए सटीकता, उत्पादकता, विश्वसनीयता और लागत को संतुलित करने में मदद करती है। चाहे एप्लिकेशन में उच्च गति पैकेजिंग, सटीक अर्धचालक विनिर्माण, सीएनसी स्वचालन, रोबोटिक्स, या प्रयोगशाला उपकरण शामिल हों, सबसे उपयुक्त रैखिक मॉड्यूल का चयन स्थिर संचालन सुनिश्चित करता है और पूरे उपकरण जीवनचक्र में निवेश पर रिटर्न को अधिकतम करता है।
जैसे-जैसे औद्योगिक स्वचालन उच्च परिशुद्धता, अधिक लचीलेपन और बेहतर विनिर्माण की ओर आगे बढ़ रहा है, सावधानीपूर्वक रैखिक मॉड्यूल चयन कुशल और विश्वसनीय गति नियंत्रण प्रणालियों की नींव बना हुआ है।
