 Русский

Выбор правильного линейного модуля является одним из наиболее важных решений в любом проекте автоматизации. Правильно выбранный модуль повышает точность позиционирования, эффективность производства, надежность оборудования и срок службы, тогда как неправильный выбор может привести к вибрации, недостаточной тяге, плохой повторяемости, преждевременному износу и непредвиденным затратам на техническое обслуживание.
Современныйлинейные модулишироко используются в станках с ЧПУ, производстве полупроводников, производстве литиевых батарей, сборке электроники, медицинском оборудовании, упаковочном оборудовании, системах визуального контроля, автоматизации лабораторий идекартовы роботы. Каждое приложение имеет разные требования к производительности, поэтому процесс выбора выходит за рамки простого выбора расстояния перемещения или размера двигателя.
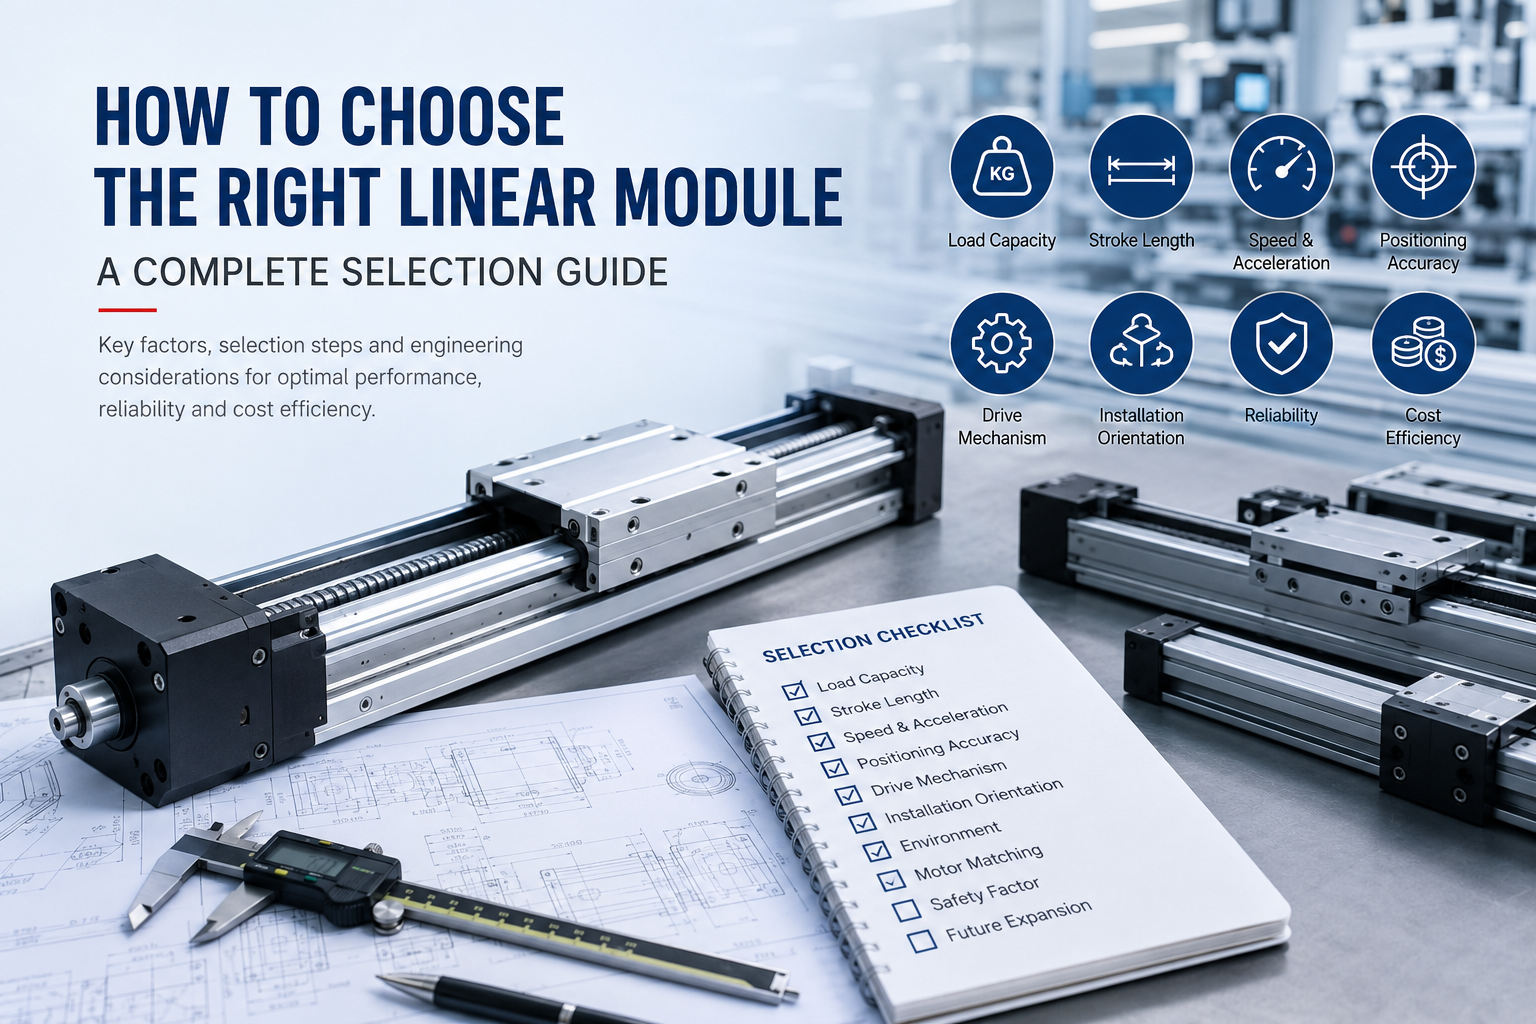
Для успешного выбора инженеры должны оценить механические нагрузки, длину хода, профили движения, точность позиционирования, рабочую среду, рабочий цикл, направление установки, доступное пространство для установки, совместимость двигателя и будущие требования к расширению. Понимание того, как взаимодействуют эти факторы, позволяет проектировщикам достичь оптимального баланса между производительностью, стоимостью, надежностью и обслуживанием.
В этом руководстве объясняются все основные моменты, связанные с выбором линейного модуля: от определения требований применения до выбора подходящего приводного механизма. Независимо от того, разрабатываете ли вы новую систему автоматизации или модернизируете существующее оборудование, эта статья предоставляет практическую основу для выбора наиболее подходящего линейного модуля.
Почему важен правильный выбор линейного модуля
Многие проблемы автоматизации возникают не из-за производственных дефектов, а из-за неправильного выбора продукта на этапе проектирования. Выбор модуля с недостаточной нагрузочной способностью, недостаточной жесткостью или неподходящей технологией привода часто приводит к ограничениям производительности, которые невозможно исправить после установки.
Правильный выбор дает несколько важных преимуществ:
- Более высокая точность позиционирования
- Более длительный срок службы
- Снижение затрат на техническое обслуживание
- Повышение эффективности производства
- Лучшая стабильность движения
- Снижение вибрации машины
- Низкое энергопотребление
- Повышенная надежность системы
И наоборот, модуль слишком большого размера увеличивает стоимость оборудования, занимает ненужное пространство для установки, требует двигателей большей мощности и часто снижает общую эффективность системы. Таким образом, целью является не выбор самого большого модуля, а выбор наиболее подходящего.
Полный процесс выбора линейного модуля
Профессиональные инженеры по автоматизации обычно следуют структурированной процедуре отбора, а не выбирают продукты исключительно на основе полезной нагрузки или расстояния перемещения. Каждый параметр проектирования влияет на последующие решения, делая процесс выбора систематическим, а не независимым.
- Определите требования к приложению.
- Определить характеристики полезной нагрузки.
- Рассчитайте общую движущуюся массу.
- Определить длину хода.
- Рассчитайте необходимую скорость и ускорение.
- Определить требования к точности позиционирования.
- Выберите подходящий механизм привода.
- Оцените ориентацию установки.
- Проанализируйте условия окружающей среды.
- Выберите совместимый двигатель.
- Проверьте факторы безопасности.
- Просмотрите требования к будущему расширению.
Следование этой последовательности сводит к минимуму ошибки проектирования и гарантирует, что все важные инженерные факторы будут учтены до окончательной разработки спецификации модуля.
Шаг 1. Четко определите требования к приложению
Прежде чем выбирать какие-либо механические характеристики, инженеры должны сначала понять назначение системы линейного перемещения. В разных отраслях приоритет отдается различным характеристикам производительности, и эти приоритеты напрямую влияют на выбор модулей.
Типичные вопросы, на которые нужно ответить
- Какую задачу будет выполнять модуль?
- Движение горизонтальное или вертикальное?
- Потребуется ли позиционирование или постоянное движение?
- Сколько рабочих циклов происходит каждый час?
- Какая ожидается производительность?
- Каков ожидаемый срок службы оборудования?
- Будет ли модуль работать постоянно или с перерывами?
- Требуется ли приложению синхронизированное многоосное движение?
Эти вопросы определяют общие цели проектирования до начала детальных инженерных расчетов.
Общие приложения автоматизации
| Приложение | Основное требование |
|---|---|
| Выбор и размещение | Высокая скорость и повторяемость |
| Загрузка с ЧПУ | Высокая грузоподъемность |
| Визуальный осмотр | Высокая точность позиционирования |
| Лазерная обработка | Плавное движение и точность |
| Упаковочное оборудование | Быстрое время цикла |
| Полупроводниковое оборудование | Совместимость с чистыми помещениями |
| Медицинская автоматизация | Низкий уровень шума и высокая надежность |
| Производство аккумуляторов | Непрерывная работа с высокой стабильностью |
Понимание цели приложения помогает определить, какие спецификации заслуживают наибольшего внимания в ходе оставшегося процесса выбора.
Шаг 2: Определите грузоподъемность
Грузоподъемность часто считается наиболее важным параметром при выборе линейного модуля, поскольку каждый движущийся компонент должен надежно поддерживаться на протяжении всего рабочего цикла.
Однако инженеры часто неправильно понимают характеристики полезной нагрузки. Сам по себе движущийся объект не представляет собой общую нагрузку, действующую на модуль.
Что составляет общую нагрузку?
Фактическая движущая нагрузка обычно включает в себя несколько компонентов:
- Вес заготовки
- Вес приспособления
- Конечный эффектор или инструмент
- Монтажная пластина
- Кабели и шланги
- Датчики
- Генераторы вакуума
- Дополнительные аксессуары для переезда
Каждый движущийся компонент способствует инерции, влияя на ускорение, размер двигателя и жесткость конструкции.
Статическая нагрузка против динамической нагрузки
Всегда необходимо оценивать два различных условия нагрузки.
Статическая нагрузка
Статическая нагрузка представляет собой силу, действующую на неподвижный модуль. Это влияет на безопасность конструкции, деформацию направляющих и срок службы подшипников.
Динамическая нагрузка
Динамическая нагрузка возникает при ускорении, замедлении и непрерывном движении. Поскольку силы инерции увеличиваются с ускорением, динамические нагрузки часто значительно превышают статическую полезную нагрузку.
Для высокоскоростных систем автоматизации динамическая нагрузка обычно становится доминирующим фактором проектирования.
Направление нагрузки имеет значение
Линейные модули испытывают различные механические нагрузки в зависимости от ориентации установки.
- Горизонтальная установка в основном испытывает нагрузку на направляющие.
- Вертикальная установка требует постоянной компенсации гравитации.
- Настенные системы создают опрокидывающие моменты.
- Установка на потолке создает дополнительные соображения безопасности.
Выбор модуля без учета направления установки может значительно сократить срок службы подшипника и стабильность позиционирования.
Шаг 3: Определите необходимую длину хода
Длина хода определяет максимальное расстояние перемещения, на которое каретка должна переместиться во время работы. Хотя выбор хода кажется простым, инженерам следует избегать выбора точного расстояния перемещения без учета дополнительных проектных запасов.
Правильный расчет хода обычно включает в себя:
- Рабочее расстояние перемещения
- Зона ускорения
- Зона замедления
- Безопасный зазор
- Место для установки датчика
- Допуск механического буфера
Например, если заготовка должна перемещаться на 600 мм между двумя станциями, выбранному модулю может потребоваться ход примерно 700–800 мм с учетом расстояния ускорения и запасов безопасности.
Выбор неоправданно длинного хода увеличивает прогиб конструкции, производственные затраты и занимаемое машинное пространство. И наоборот, выбор недостаточного хода ограничивает гибкость производства и может позже потребовать полной механической перестройки.
Шаг 4. Оцените требования к скорости и ускорению
Эффективность производства во многом зависит от скорости движения, но сама по себе максимальная скорость редко является определяющим фактором. Ускорение, замедление, время стабилизации и время цикла вместе определяют общую производительность системы автоматизации.
Высокое ускорение позволяет оборудованию быстрее достигать рабочей скорости, сокращая время цикла, даже если максимальная скорость остается неизменной.
Однако увеличение ускорения также увеличивает:
- Требования к крутящему моменту двигателя
- Движущая сила
- Механическая вибрация
- Несущие нагрузки
- Структурное напряжение
- Потребление энергии
Поэтому выбор максимально возможного ускорения не всегда выгоден. Вместо этого инженеры должны сбалансировать производительность с долговечностью оборудования и стабильностью позиционирования.
Приложения, связанные с визуальным контролем или прецизионным дозированием, могут намеренно использовать более низкие профили ускорения, чтобы минимизировать вибрацию, в то время как роботы-переборщики часто отдают приоритет агрессивному ускорению, чтобы максимизировать пропускную способность.
Шаг 5: Определите необходимую точность позиционирования
Точность позиционирования является одним из наиболее важных критериев выбора линейного модуля. Различные задачи автоматизации требуют разного уровня точности, а указание излишне высокой точности часто увеличивает стоимость оборудования, не принося практической выгоды. И наоборот, выбор модуля с недостаточной точностью может привести к низкому качеству продукции, ошибкам сборки или сбоям в процессах проверки.
При оценке эффективности позиционирования инженеры должны различать несколько различных характеристик точности, а не рассматривать их как одно значение.
Точность позиционирования
Точность позиционирования характеризует, насколько близко каретка достигает заданного целевого положения. Он представляет собой разницу между запрограммированным положением и фактическим положением после перемещения.
Повторяемость
Повторяемость измеряет способность модуля неоднократно возвращаться в одно и то же положение при одинаковых условиях эксплуатации. В промышленной автоматизации повторяемость зачастую важнее абсолютной точности позиционирования, поскольку производственное оборудование выполняет повторяющиеся движения на протяжении всего срока службы.
Например, робот-переборщик, который неоднократно перемещает компоненты между фиксированными местами, в первую очередь полагается на повторяемость, а не на абсолютную точность позиционирования.
Разрешение
Разрешение относится к наименьшему приращению движения, которым может управлять система управления. Разрешение зависит от двигателя, энкодера, механизма передачи и контроллера, а не только от линейного модуля.
Прямолинейность
Прямолинейность измеряет, насколько точно каретка следует по прямой траектории во время движения. Этот параметр становится особенно важным при лазерной обработке, дозировании, оптическом контроле и производстве полупроводников.
Типичные требования к точности
| Приложение | Типичная повторяемость |
|---|---|
| Упаковочное оборудование | ±0,10 мм |
| Общая обработка материалов | ±0,05 мм |
| Сборка электроники | ±0,02 мм |
| Визуальный осмотр | ±0,01 мм |
| Автоматизация ЧПУ | ±0,01 мм |
| Полупроводниковое оборудование | ±0,005 мм или лучше |
| Прецизионные измерения | Повторяемость на микронном уровне |
Выбор точности, значительно превышающей требования приложения, обычно увеличивает стоимость оборудования, требования к двигателю, сложность контроллера и сложность обслуживания без повышения эффективности производства.
Шаг 6. Выберите подходящий приводной механизм
Механизм привода определяет, как вращательное движение двигателя преобразуется в линейное движение. Каждая технология передачи предлагает различные преимущества с точки зрения скорости, точности, грузоподъемности, технического обслуживания и стоимости.
Поэтому выбор правильного типа привода является одним из наиболее важных решений при выборе модуля.
Линейные модули с шарико-винтовой передачей
В линейных модулях с шарико-винтовой передачей между валом винта и гайкой используются рециркулирующие стальные шарики для преобразования вращательного движения в высокоточное линейное движение с минимальным трением.
Преимущества
- Отличная точность позиционирования
- Высокая повторяемость
- Высокая сила тяги
- Минимальный люфт
- Подходит для точного позиционирования
Ограничения
- Более низкая максимальная скорость
- Ограниченная длина хода
- Более высокая стоимость производства
- Требуется смазка
Типичные применения
- Полупроводниковое оборудование
- станки с ЧПУ
- Медицинские устройства
- Точная сборка
- Визуальный осмотр
Линейные модули ремня ГРМ
Линейные модули с ремнем ГРМ передают мощность через усиленные зубчатые ремни. Они обеспечивают превосходную скорость перемещения и возможность длинного хода, сохраняя при этом относительно простую механическую конструкцию.
Преимущества
- Очень высокая скорость передвижения
- Возможность длинного хода
- Более низкая общая стоимость
- Плавное непрерывное движение
- Низкие требования к техническому обслуживанию
Ограничения
- Меньшая точность позиционирования, чем у ШВП.
- Эластичная деформация ремня при больших нагрузках
- Может потребоваться периодическая замена ремня.
Типичные применения
- Упаковочное оборудование
- Обработка материалов
- Автоматизированные производственные линии
- Системы подбора и размещения
- Автоматизация склада
Реечные линейные модули
Реечные системы обычно выбираются для применений, требующих чрезвычайно больших расстояний перемещения и большой полезной нагрузки.
Преимущества
- Неограниченная практическая длина хода
- Подходит для тяжелых грузов
- Высокая скорость работы
- Отличная масштабируемость
Ограничения
- Более низкая точность позиционирования
- Требуется управление люфтом
- Более высокие требования к установке
Типичные применения
- Крупные портальные системы
- Тяжелая промышленная автоматизация
- Загрузка машины
- Автоматизированная сварка
Модули линейных двигателей
Модули линейных двигателей полностью исключают механические компоненты трансмиссии, генерируя прямое электромагнитное линейное движение.
Преимущества
- Максимальная точность позиционирования
- Отсутствие механического люфта
- Сверхвысокое ускорение
- Исключительный динамический отклик
- Очень низкие эксплуатационные расходы
Ограничения
- Самая высокая стоимость покупки
- Требуется сложное сервоуправление
- Повышенные требования к терморегулированию
Типичные применения
- производство полупроводников
- Высокоскоростной осмотр
- Лазерная обработка
- Оптическое позиционирование
- Точное производство
Сравнение типов приводов
| Тип привода | Скорость | Точность | Гладить | Нагрузка | Расходы |
|---|---|---|---|---|---|
| Шариковый винт | Середина | Отличный | От короткого до среднего | Высокий | Высокий |
| Ремень ГРМ | Отличный | Хороший | Длинный | Середина | Низкий |
| Реечный механизм | Высокий | Середина | Очень длинный | Очень высокий | Середина |
| Линейный двигатель | Отличный | Отличный | От среднего до длинного | Середина | Очень высокий |
Шаг 7. Оцените среду установки
Условия окружающей среды напрямую влияют на надежность, срок службы и требования к техническому обслуживанию линейного модуля. Выбор модуля без учета условий его эксплуатации может привести к загрязнению, коррозии, преждевременному износу или неожиданным сбоям.
Пыль и частицы
Деревообрабатывающее оборудование, режущее оборудование, горнодобывающее оборудование и автоматизация строительства часто выделяют значительное количество пыли в воздухе. Попадание пыли в направляющие или ШВП ускоряет износ и увеличивает трение.
Для пыльных сред обычно рекомендуются закрытые линейные модули или защитные крышки.
Воздействие воды и охлаждающей жидкости
Обрабатывающие центры, оборудование для пищевой промышленности и моющие системы часто подвергают линейные модули воздействию воды, смазочно-охлаждающей жидкости или чистящих химикатов. Коррозионностойкие материалы, компоненты из нержавеющей стали и эффективные системы уплотнений повышают долговечность в таких условиях.
Температура
Экстремальные температуры влияют на характеристики смазки, тепловое расширение и точность позиционирования. Высокие температуры могут сократить срок службы смазки, а низкие температуры увеличивают вязкость смазки и сопротивление приводу.
При работе за пределами стандартных промышленных температурных диапазонов инженеры должны проверить характеристики компонентов и рекомендации по смазке.
Применение в чистых помещениях
Производство полупроводников, фармацевтическое производство и автоматизация лабораторий требуют исключительно чистой рабочей среды. Модули, предназначенные для использования в чистых помещениях, часто включают в себя закрытые конструкции, смазку с низким содержанием частиц, системы прокладки кабелей и герметичные направляющие механизмы для минимизации загрязнения.
Коррозионная среда
Заводы по химической переработке, морская автоматизация и производство аккумуляторов могут подвергать оборудование воздействию агрессивных газов или жидкостей. Соответствующий выбор материалов, защитных покрытий и компонентов из нержавеющей стали повышают долгосрочную надежность.
Шаг 8. Выберите совместимый двигатель
Линейный модуль не может работать эффективно без правильно подобранного двигателя. Двигатель определяет возможности ускорения, производительность позиционирования, плавность движения и общую отзывчивость системы.
При выборе двигателя всегда следует учитывать механические характеристики выбранного модуля, а не рассматривать два компонента независимо.
Шаговые двигатели
Шаговые двигатели обеспечивают простое управление движением с разомкнутым контуром и широко используются в экономичных системах автоматизации, требующих умеренной скорости и точности позиционирования.
Преимущества
- Бюджетный
- Простая архитектура управления
- Хороший крутящий момент на низких оборотах
- Простая интеграция
Ограничения
- Возможные пропущенные шаги
- Низкая эффективность
- Снижение скоростных характеристик
- Более высокий уровень вибрации
Серводвигатели
Серводвигатели работают с обратной связью по замкнутому контуру, что обеспечивает высокоточное управление положением, скоростью и крутящим моментом.
Преимущества
- Отличная точность позиционирования
- Высокая способность к ускорению
- Плавное движение
- Автоматическая коррекция положения
- Высокая операционная эффективность
Типичные применения
- Высокоскоростная автоматизация
- Точная сборка
- Оборудование с ЧПУ
- Робототехника
- производство полупроводников
Рекомендации по подбору двигателя
Выбор правильного двигателя требует гораздо большего, чем просто соответствие фланца двигателя линейному модулю. Инженеры должны оценить всю систему движения, чтобы убедиться, что двигатель может развивать достаточный крутящий момент, скорость и ускорение, сохраняя при этом стабильную работу на протяжении всего срока службы машины.
При выборе двигателя необходимо проверить следующие параметры:
- Общая движущаяся масса
- Требуемая максимальная скорость
- Профиль ускорения и замедления
- Рабочий цикл
- Требуемая точность позиционирования
- Доступный источник питания
- Совместимость с контроллером
- Требования к тормозам для вертикального применения
При вертикальной установке обычно рекомендуются серводвигатели, оснащенные стояночными тормозами, чтобы предотвратить перемещение каретки под действием силы тяжести при отключении питания.
В высокоскоростных системах автоматизации согласование инерции двигателя не менее важно. Чрезмерное несоответствие инерции может снизить отзывчивость системы, увеличить вибрацию и затруднить настройку сервопривода.
Шаг 9. Учитывайте ориентацию установки
Ориентация установки напрямую влияет на силы, действующие на направляющую систему, механизм передачи, подшипники и двигатель. Модуль, который хорошо работает при горизонтальном применении, может потребовать другой конфигурации при вертикальной или потолочной установке.
Горизонтальная установка
Горизонтальная установка является наиболее распространенной конфигурацией, поскольку сила тяжести действует перпендикулярно направлению движения. Модуль в основном поддерживает полезную нагрузку, а система привода отвечает за ускорение и позиционирование.
Вертикальная установка
Вертикальное движение создает постоянную гравитационную нагрузку. Механизм привода должен не только ускорять полезную нагрузку, но и преодолевать силу тяжести при движении вверх и безопасно контролировать спуск при движении вниз.
Для вертикального применения инженеры должны тщательно оценить:
- Требования к постоянной тяге
- Требования к стояночному тормозу
- Фактор безопасности против движения задним ходом
- Экстренная остановка
- Параметры балансировки нагрузки
Настенная установка
Настенные системы создают опрокидывающие моменты, которые увеличивают нагрузку на направляющие подшипники. Обычно предпочтение отдается модулям с более высокой моментной способностью и большей жесткостью конструкции.
Накладная установка
При использовании потолочного монтажа требуется дополнительное внимание к безопасности. В зависимости от применения могут потребоваться механические блокирующие устройства, резервные тормозные системы и более высокие коэффициенты безопасности.
Шаг 10: Оцените рабочий цикл и срок службы
Линейный модуль, непрерывно работающий на высокоскоростной производственной линии, испытывает значительно другие условия износа, чем тот, который время от времени используется в лабораторном оборудовании. Поэтому инженеры должны оценить ожидаемый рабочий цикл на этапе проектирования.
Важные вопросы
- Сколько циклов происходит каждую минуту?
- Сколько часов работы предполагается каждый день?
- Будет ли машина работать непрерывно?
- Сколько лет службы требуется?
- Какие интервалы технического обслуживания приемлемы?
Более высокие рабочие циклы обычно требуют:
- Высококачественные направляющие
- Улучшенные системы смазки
- Более долговечные компоненты трансмиссии
- Подшипники повышенной грузоподъемности
- Улучшенная герметизация от загрязнений
Учет срока службы на ранних этапах процесса выбора помогает снизить долгосрочные затраты на техническое обслуживание и повысить доступность производства.
Шаг 11: План будущего расширения
Системы автоматизации часто претерпевают изменения после установки. Производственная мощность может увеличиться, размеры продукции могут измениться или могут быть добавлены дополнительные станции обработки. Выбор линейного модуля с ограниченным потенциалом обновления может сделать будущие модификации дорогими и трудоемкими.
Когда это возможно, инженеры должны учитывать:
- Будущее увеличение полезной нагрузки
- Дополнительные требования к поездке
- Более высокие скорости производства
- Дополнительные датчики
- Дополнительные инструменты
- Интеграция с роботизированными системами
- Расширение до многоосных конфигураций
Проектирование с возможностью умеренного расширения часто обеспечивает более низкую совокупную стоимость владения в течение жизненного цикла оборудования.
Примеры выбора линейного модуля
Пример 1: Высокоскоростная упаковочная линия
Упаковочная машина требует быстрого перемещения между несколькими станциями с расстоянием перемещения 1,5 метра и умеренной полезной нагрузкой.
Рекомендуемые характеристики:
- Линейный модуль ремня ГРМ
- Возможность длинного хода
- Высокое ускорение
- Серводвигатель
- Умеренная точность позиционирования
Пример 2: Загрузка станка с ЧПУ
Система загрузки с ЧПУ перемещает тяжелые металлические заготовки между складскими стеллажами и обрабатывающими центрами.
Рекомендуемые характеристики:
- Модуль шарико-винтовой передачи
- Высокая грузоподъемность
- Высокая жесткость
- Серводвигатель
- Защитные чехлы от сколов
Пример 3: Проверка полупроводников
Платформа оптического контроля требует позиционирования на микронном уровне с чрезвычайно плавным движением.
Рекомендуемые характеристики:
- Модуль линейного двигателя
- Кодер высокого разрешения
- Сверхвысокая повторяемость
- Совместимость с чистыми помещениями
- Конструкция с низким уровнем вибрации
Пример 4: Автоматизация склада
Автоматизированная система хранения транспортирует продукцию на большие расстояния, сохраняя при этом высокую пропускную способность.
Рекомендуемые характеристики:
- Ремень ГРМ или модуль реечной передачи
- Длинный ход
- Высокая скорость передвижения
- Умеренная точность
- Конструкция, не требующая особого ухода
Контрольный список выбора линейного модуля
Прежде чем завершить разработку спецификации линейного модуля, инженеры должны проверить следующие элементы:
| Элемент выбора | Статус |
|---|---|
| Определены требования к приложению | □ |
| Рассчитана общая движущая нагрузка | □ |
| Длина хода подтверждена | □ |
| Максимальная скорость подтверждена | □ |
| Ускорение определено | □ |
| Требование повторяемости подтверждено | □ |
| Механизм привода выбран | □ |
| Оценено направление установки | □ |
| Проверенная операционная среда | □ |
| Совместимость двигателя проверена | □ |
| Фактор безопасности подтвержден | □ |
| Требования к техническому обслуживанию рассмотрены | □ |
| Рассматривается будущее расширение | □ |
Распространенные ошибки выбора линейного модуля
Многие проекты автоматизации сталкиваются с ненужными проблемами производительности, поскольку важные факторы выбора не учитываются при проектировании системы.
Среди наиболее частых ошибок можно назвать следующие:
- Выбор модуля основан только на весе полезной нагрузки.
- Игнорирование динамических нагрузок, вызванных ускорением.
- Выбор ненужной сверхвысокой точности позиционирования.
- Недооценка необходимой длины хода.
- Игнорирование ориентации установки.
- С использованиеммодули ремня ГРМтам, где требуются прецизионные ШВП.
- Выбормодули ШВПдля очень дальних поездок.
- Игнорирование загрязнения окружающей среды.
- Неправильный размер серводвигателя.
- Неспособность рассмотреть будущее расширение производства.
Избежание этих распространенных ошибок значительно повышает надежность оборудования и снижает затраты на модернизацию.
Часто задаваемые вопросы
Должен ли я всегда выбирать самую высокую доступную точность?
Нет. Требуемая точность позиционирования должна соответствовать фактическим производственным требованиям приложения. Чрезмерно высокая точность обычно увеличивает стоимость без повышения эффективности производства.
Какой тип привода лучше всего подходит для поездок на большие расстояния?
Системы с ремнем ГРМ и реечной передачей обычно лучше подходят для применений с длинным ходом, чем модули с шарико-винтовой передачей.
Всегда ли серводвигатели лучше шаговых?
Серводвигатели обеспечивают превосходную скорость, характеристики позиционирования и динамический отклик, но шаговые двигатели остаются экономичным решением для многих систем автоматизации малой мощности.
Можно ли использовать один линейный модуль для каждого приложения?
Нет. Каждое приложение имеет уникальные требования, включая скорость, нагрузку, точность, окружающую среду и рабочий цикл. Выбор модуля всегда должен зависеть от приложения.
Насколько важна повторяемость?
Для большинства систем промышленной автоматизации повторяемость важнее абсолютной точности позиционирования, поскольку производство зависит от последовательных повторяющихся движений.
Когда следует выбирать модуль линейного двигателя?
Модули линейных двигателей предпочтительнее, когда приложения требуют чрезвычайно высокой скорости, высокого ускорения, исключительной точности позиционирования и минимального механического износа.
Заключение
Выбор правильного линейного модуля требует всесторонней оценки механических, электрических и конкретных требований, а не сосредоточения внимания на одной спецификации. Грузоподъемность, длина хода, точность позиционирования, скорость перемещения, механизм привода, ориентация установки, условия окружающей среды, совместимость двигателя и ожидаемый срок службы — все это влияет на общую производительность системы перемещения.
Структурированный процесс выбора помогает инженерам сбалансировать точность, производительность, надежность и стоимость, сводя при этом к минимуму будущее обслуживание и модернизацию. Независимо от того, включает ли приложение высокоскоростную упаковку, прецизионное производство полупроводников, автоматизацию с ЧПУ, робототехнику или лабораторное оборудование, выбор наиболее подходящего линейного модуля гарантирует стабильную работу и максимизирует окупаемость инвестиций на протяжении всего жизненного цикла оборудования.
Поскольку промышленная автоматизация продолжает развиваться в направлении более высокой точности, большей гибкости и более разумного производства, тщательный выбор линейных модулей остается основой эффективных и надежных систем управления движением.
