 Français

UNmodule linéaire à crémaillèreest un système de mouvement linéaire industriel qui convertit la rotation du moteur en mouvement linéaire contrôlé grâce à l'action d'engrènement d'un pignon et d'une crémaillère linéaire. Il est couramment utilisé dans les équipements d'automatisation nécessitant de longues distances de déplacement, une capacité de charge élevée, une rigidité de transmission élevée et un mouvement continu à grande vitesse.
Contrairement à un module linéaire à vis à billes, qui déplace un écrou le long d'une vis rotative, un module linéaire à crémaillère et pignon utilise un pignon entraîné par moteur qui tourne contre une crémaillère fixe ou mobile. Lorsque le pignon tourne, le chariot ou l'axe complet se déplace le long d'un système de guidage droit. Étant donné que la crémaillère peut être fabriquée et installée en plusieurs sections connectées, ce système d'entraînement est particulièrement adapté aux applications à course longue où la longueur des vis, la vitesse critique et les limitations de fabrication deviennent des préoccupations importantes.
Crémaillèremodules linéairessont largement utilisés dans les robots à portique, les systèmes cartésiens, les machines de découpe laser, les équipements CNC, les lignes de production automatisées, les systèmes de manutention, les systèmes de soudage, les équipements logistiques et autres applications d'automatisation lourdes.
Cet article explique ce qu'est un module linéaire à crémaillère, le fonctionnement de l'entraînement à crémaillère et pignon, ses principaux composants structurels, ses caractéristiques de performance, ses avantages, ses limites et ses applications industrielles typiques.
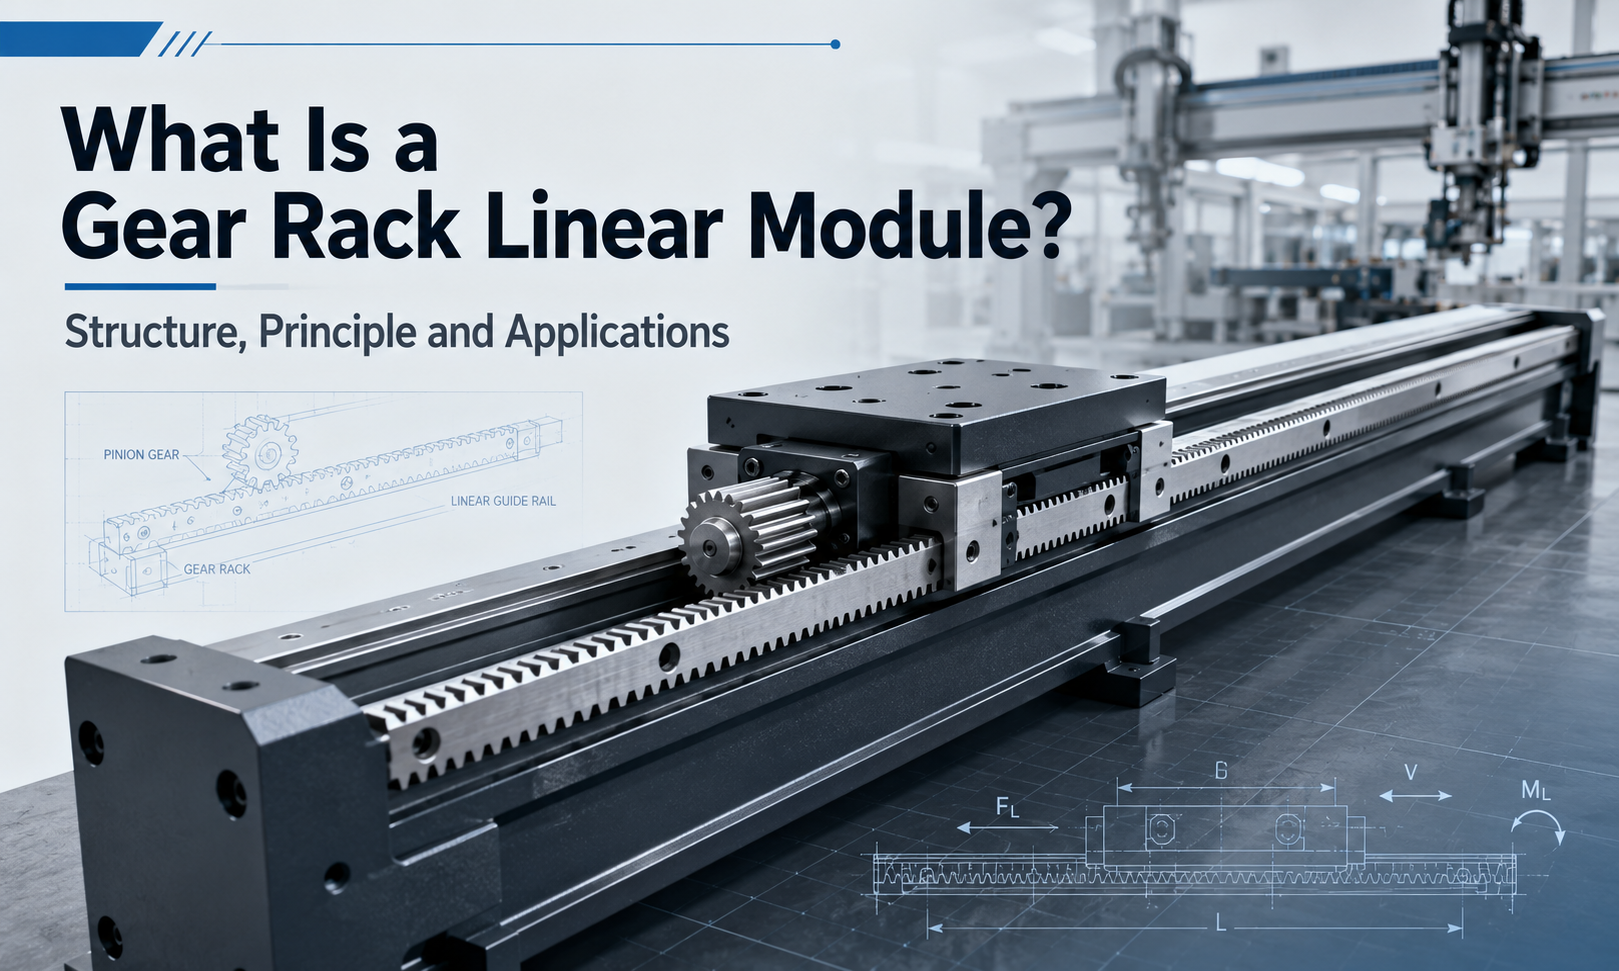
Qu'est-ce qu'un module linéaire à crémaillère ?
Un module linéaire à crémaillère, également appelé modulemodule linéaire à crémaillère et pignon, axe linéaire entraîné par crémaillèreouactionneur à crémaillère, est une unité de mouvement linéaire modulaire qui intègre une transmission à crémaillère et pignon, un système de guidage linéaire, un chariot, une structure de montage de moteur, des composants de lubrification, des capteurs de limite et un cadre de support.
La crémaillère est un composant mécanique droit avec des dents d'engrenage uniformément réparties sur toute sa longueur. Le pignon est un engrenage circulaire qui engrène avec la crémaillère. Lorsque le moteur fait tourner le pignon, le mouvement de rotation de l'engrenage est converti en mouvement linéaire le long de la crémaillère.
Selon la conception mécanique, la crémaillère peut rester fixe pendant que le moteur, le réducteur, le pignon et le chariot se déplacent le long de l'axe. Dans d'autres configurations, l'ensemble pignon reste stationnaire tandis que la crémaillère et la structure mobile connectée se déplacent. L'agencement à crémaillère fixe et pignon mobile est largement utilisé car il évite de déplacer un ensemble à crémaillère long et lourd.
Le module complet est normalement conçu comme un axe standardisé qui peut être intégré dans des systèmes d'automatisation à axe unique, XY, XZ, XYZ, à portique à double entraînement et multi-axes.
Comment fonctionne un module linéaire à crémaillère et pignon ?
Le principe de fonctionnement d'un module linéaire à crémaillère repose sur un engagement mécanique direct entre les dents du pignon et les dents de la crémaillère.
- Le servomoteur ou moteur pas à pas génère un mouvement de rotation.
- Une boîte de vitesses, un accouplement ou une connexion à entraînement direct transfère le couple du moteur à l'arbre de pignon.
- Le pignon tourne et s'enclenche avec les dents de la crémaillère.
- La force d'engrènement entre le pignon et la crémaillère produit une poussée linéaire.
- Le chariot se déplace le long d'un ou plusieurs rails de guidage linéaires.
- Lecontrôleur de mouvementrégule la position, la vitesse et l'accélération.
- Les interrupteurs de fin de course, les capteurs domestiques ou les encodeurs fournissent des informations de position et de sécurité.
La course linéaire générée par chaque tour du pignon dépend principalement du diamètre primitif du pignon. Un pignon plus grand produit généralement une course plus linéaire par tour, tandis qu'un pignon plus petit peut fournir une plus grande force mécanique pour le même couple d'entraînement.
Dans les systèmes servo-entraînés, le codeur du moteur signale en permanence la position du moteur au contrôleur. Le contrôleur compare la position commandée avec la position réelle et ajuste la puissance du moteur en conséquence. Ce contrôle en boucle fermée permet à l'axe linéaire entraîné par crémaillère d'effectuer un positionnement précis, un mouvement multi-axes synchronisé et des cycles de production répétés.
Structure de base d'un module linéaire à crémaillère
Un module linéaire à crémaillère n’est pas simplement une crémaillère et un engrenage. Il s'agit d'un ensemble mécanique et de contrôle de mouvement complet conçu pour supporter des charges, guider le mouvement et maintenir un engagement stable des engrenages.
1. Base de support ou poutre structurelle
La base de support constitue la principale base mécanique de l'axe linéaire. En fonction de la course, de la charge utile et de la rigidité requises, il peut être fabriqué à partir d'aluminium extrudé, d'acier soudé, d'acier usiné ou d'une poutre structurelle renforcée.
Les profilés en aluminium conviennent aux charges modérées et aux applications nécessitant une structure modulaire plus légère. Les poutres en acier sont généralement préférées pour les systèmes à longue portée, à forte charge et à haute rigidité.
La rectitude, la planéité et la rigidité en torsion de la structure porteuse affectent directement la précision du positionnement et la stabilité de fonctionnement du module complet.
2. Crémaillère
La crémaillère est le principal composant de transmission linéaire. Il contient une série de dents droites ou hélicoïdales sur toute sa longueur et est monté parallèlement à la direction du mouvement.
Les crémaillères peuvent être produites dans plusieurs niveaux de précision, profils de dents, modules, matériaux et conditions de traitement thermique. Les racks trempés et rectifiés sont couramment utilisés lorsque le système nécessite une précision de positionnement élevée, une résistance à l'usure et une longue durée de vie.
Pour les applications à course longue, plusieurs sections de crémaillère peuvent être alignées et connectées le long du châssis de la machine. Un alignement correct des joints est essentiel car les erreurs de pas des dents ou les différences de hauteur entre les sections adjacentes peuvent produire des impacts, des vibrations, du bruit et des erreurs de positionnement.
3. Pignon
Le pignon est l'engrenage rotatif qui engrène avec la crémaillère. Il reçoit le couple du moteur ou de la boîte de vitesses et génère une force motrice linéaire.
Les paramètres de conception du pignon incluent le module dentaire, le nombre de dents, le diamètre primitif, l'angle de pression, la largeur des dents, le matériau et la dureté. Le pignon doit épouser précisément le profil de la crémaillère pour obtenir une transmission fluide et éviter une usure anormale.
Étant donné que le pignon effectue généralement beaucoup plus de cycles d'engagement qu'une dent de crémaillère individuelle, le matériau du pignon, sa dureté et les conditions de lubrification sont particulièrement importants pour sa durée de vie.
4. Moteur et boîte de vitesses
Les servomoteurs sont couramment utilisés dans les modules linéaires à crémaillère et pignon car ils offrent une vitesse élevée, une forte capacité d'accélération, un contrôle en boucle fermée et une synchronisation précise. Les moteurs pas à pas peuvent convenir aux applications à faible vitesse ou sensibles aux coûts avec des exigences de positionnement modérées.
Un réducteur planétaire est souvent installé entre le moteur et le pignon. La boîte de vitesses peut augmenter le couple de sortie, réduire la vitesse du moteur et améliorer la capacité de conduite de charge. Cependant, le jeu de la boîte de vitesses doit être pris en compte lors du calcul de l'erreur totale de positionnement de l'axe.
Le moteur et la boîte de vitesses doivent être sélectionnés en fonction de la charge utile, du frottement, de l'accélération, de la vitesse de fonctionnement, de l'efficacité de la transmission, de la force externe, du rapport cyclique et du facteur de sécurité.
5. Système de guidage linéaire
La transmission à crémaillère et pignon génère du mouvement, mais elle ne fournit pas à elle seule un guidage linéaire précis. Des rails de guidage linéaires et des blocs de guidage sont donc installés pour supporter le chariot en mouvement et contrôler sa direction.
Le système de guidage supporte des charges verticales, des charges latérales et des moments de renversement. Les modules de rack robustes peuvent utiliser deux rails de guidage parallèles avec plusieurs blocs de guidage pour améliorer la rigidité et la répartition de la charge.
L'espacement des rails, l'espacement des blocs, la précision de montage et les conditions de lubrification influencent tous le moment de charge admissible et la stabilité de fonctionnement de l'axe.
6. Chariot mobile
Le chariot est la plate-forme mobile qui relie l’entraînement à crémaillère et pignon à la charge externe. Le moteur, le réducteur et le pignon peuvent être montés directement sur le chariot, en fonction de la structure du module.
Le chariot contient généralement des trous de montage filetés ou des surfaces de positionnement pour l'installation de bras robotiques, de pinces, de fixations, de têtes de soudage, de têtes de coupe, de caméras d'inspection ou d'autres composants d'automatisation.
Un chariot bien conçu doit offrir une rigidité suffisante sans ajouter de masse mobile inutile. Une masse mobile excessive augmente les exigences de couple du moteur et réduit les performances d'accélération.
7. Mécanisme de réglage du jeu
Un jeu entre les dents de la crémaillère et du pignon est nécessaire pour éviter le grippage, mais un jeu excessif crée un jeu. Le jeu peut réduire la précision du positionnement et provoquer un impact lors d'une inversion de direction.
Les méthodes courantes pour réduire le jeu comprennent :
- Réglage de la distance d'installation du pignon
- Utilisation de structures de montage à pignon à ressort ou excentrique
- Utilisation de pignons fendus avec précharge
- Utilisation de systèmes de précharge à double pignon
- Application d'une compensation électronique via le contrôleur de mouvement
Pour les systèmes de haute précision, la précharge mécanique est souvent plus efficace que la seule compensation logicielle.
8. Système de lubrification
Une lubrification correcte réduit la friction, l’usure de la surface des dents, l’augmentation de la température et le bruit de fonctionnement. La graisse ou l'huile peuvent être appliquées manuellement, via une unité de lubrification automatique ou via un pignon de lubrification.
Les équipements à course longue et à cycle de service élevé bénéficient souvent d'une lubrification automatique centralisée, car elle assure une distribution plus cohérente du lubrifiant et réduit la dépendance en matière de maintenance vis-à-vis des opérateurs.
9. Capteurs et interrupteurs de fin de course
Les capteurs d'origine établissent la position de référence de la machine, tandis que les interrupteurs de fin de course empêchent le chariot de se déplacer au-delà de la plage de fonctionnement sûre. Des capteurs supplémentaires peuvent être utilisés pour la confirmation de position, la détection de collision ou la surveillance de la maintenance.
Des butées mécaniques sont également couramment installées comme mesure de sécurité secondaire. Ils ne doivent pas être utilisés comme dispositifs de positionnement normaux car des chocs répétés peuvent endommager le module.
10. Composants de protection
En fonction de l'environnement d'exploitation, le module peut inclure des soufflets, des couvercles métalliques, des supports de câbles, des pare-poussière, des couvercles de rack ou des composants d'étanchéité.
La protection est particulièrement importante dans les environnements contenant des copeaux métalliques, des éclaboussures de soudure, de la poussière abrasive, du liquide de refroidissement, du brouillard d'huile ou d'autres contaminants susceptibles de pénétrer dans les dents de la crémaillère ou le système de guidage linéaire.
Conceptions de racks droits et de racks hélicoïdaux
Les modules linéaires à crémaillères peuvent utiliser soit des crémaillères à dents droites, soit des crémaillères à dents hélicoïdales.
Crémaillère à dents droites
Une crémaillère droite a des dents perpendiculaires au sens de déplacement. Il présente une structure simple, est relativement économique et convient à de nombreuses applications industrielles générales.
Cependant, les dents droites s’engagent plus brusquement que les dents hélicoïdales. À vitesse élevée, cela peut entraîner une augmentation du bruit et des vibrations dans la transmission.
Crémaillère hélicoïdale
Une crémaillère hélicoïdale possède des dents inclinées qui s'engagent progressivement. Plusieurs dents peuvent rester partiellement engagées en même temps, améliorant ainsi la continuité du contact et la répartition de la charge.
Les systèmes à crémaillère hélicoïdale offrent généralement un mouvement plus fluide, moins de bruit, une capacité de charge plus élevée et une précision de transmission améliorée. Ils sont souvent utilisés dans les machines-outils à grande vitesse, les équipements de traitement laser et les systèmes à portique de précision.
Étant donné que l'engagement hélicoïdal des dents génère une force axiale, la structure de roulement et de montage doit être conçue pour résister à la force supplémentaire.
Pourquoi les modules linéaires à crémaillère conviennent aux mouvements à longue course
La capacité de course longue est l'un des avantages les plus importants d'un module linéaire à crémaillère.
Une vis à billes devient plus difficile à utiliser à mesure que la course augmente. Les vis longues sont plus sensibles à la flexion, aux vibrations et aux limitations de vitesse critique. La fabrication, le transport et l'installation d'une vis de précision très longue peuvent également s'avérer difficiles.
Un rack ne tourne pas sur toute sa longueur. Il peut être divisé en plusieurs sections et monté en continu sur un long châssis de machine. Le pignon se déplace le long de la crémaillère, permettant au système d'effectuer de longues courses sans faire tourner un long arbre.
Cette construction modulaire rend les entraînements à crémaillère et pignon adaptés à :
- Grands robots à portique
- Longues lignes de production
- Machines de découpe laser et de découpe plasma
- Équipement CNC grand format
- Systèmes de transfert d'entrepôt
- Équipements de chargement et déchargement automatisés
- Systèmes de manutention pour charges lourdes
En ingénierie pratique, la course réalisable est principalement déterminée par le châssis de la machine, la longueur d'installation du rack, la disposition des rails de guidage, la gestion des câbles et l'espace du site plutôt que par la longueur d'un arbre de transmission rotatif.
Capacité de charge lourde
Les modules linéaires à crémaillère sont souvent sélectionnés pour les applications à charges lourdes car la force de transmission est transférée par engagement direct des dents. Le rack peut être monté sur une structure en acier rigide, tandis que de grands rails de guidage et plusieurs blocs de guidage supportent la charge utile.
La capacité de charge lourde dépend de plusieurs facteurs :
- Couple de sortie du moteur
- Rapport de réduction de la boîte de vitesses
- Diamètre primitif du pignon
- Taille et matériau des dents de crémaillère
- Dureté de la surface dentaire
- Nombre et taille des blocs de guidage
- Distance entre les rails de guidage
- Rigidité du chariot
- Rigidité du bâti de la machine
- Exigences d'accélération et de décélération
- Position du centre de charge
La charge utile seule ne suffit pas pour déterminer si un module est adapté. Les ingénieurs doivent également calculer les forces radiales, les forces axiales et les moments de renversement provoqués par une charge décalée.
Une charge relativement légère située loin du centre du chariot peut créer un moment plus important qu'une charge plus lourde montée à proximité du chariot. C'est pourquoi la position d'installation et le centre de gravité doivent être pris en compte dans le processus de sélection.
Caractéristiques de performance des modules linéaires à crémaillère
Longue portée de voyage
Les sections de rack peuvent être connectées pour prendre en charge de longues distances de mouvement. Cela rend la conception adaptée aux grandes machines et aux lignes de production où les axes à vis conventionnels peuvent s'avérer peu pratiques.
Grande vitesse
Puisqu'il n'y a pas de vis tournante longue, les axes entraînés par crémaillère ne sont pas affectés par les limitations de vitesse critique des vis de la même manière que les systèmes à vis à billes. Ils peuvent donc supporter des vitesses linéaires élevées sur de longues distances de déplacement lorsque le moteur, la boîte de vitesses, les guides et le châssis sont correctement conçus.
Haute accélération
Les modules de rack servomoteurs peuvent fournir une accélération et une décélération rapides. L'accélération réelle dépend de la masse en mouvement, du couple moteur, du rapport de boîte de vitesses, de la rigidité du cadre et des réglages des commandes.
Forte capacité de charge
Les grands profils de dents, les crémaillères trempées, les réducteurs à couple élevé et les systèmes de guidage robustes permettent au module de déplacer des charges importantes.
Rigidité structurelle élevée
Lorsqu'il est installé sur une poutre en acier rigide avec un large espacement des rails, le module peut résister efficacement aux vibrations et aux moments de charge.
Extension de course flexible
La plage de déplacement peut être étendue en ajoutant des sections de crémaillère et de guidage, à condition que la structure de support et la précision de l'alignement soient maintenues.
Convient aux systèmes multi-axes
Les modules de crémaillère peuvent être combinés en configurations XY, XZ, XYZ et portique. Deux axes de crémaillère parallèles peuvent également être synchronisés électroniquement pour entraîner une large traverse.
Le jeu doit être contrôlé
Les systèmes à crémaillère et pignon ont normalement un certain jeu mécanique. Les applications de haute précision nécessitent une précharge, des réducteurs de précision, une précision de dent appropriée et une compensation de contrôle efficace.
La précision de l'installation est importante
Les crémaillères longues et les rails de guidage doivent être installés avec un parallélisme, une rectitude et un alignement des joints précis. Les erreurs d'installation peuvent provoquer un contact irrégulier des dents, un bruit excessif et une usure prématurée.
Précision du module linéaire à crémaillère
La précision d'un module linéaire à crémaillère dépend de l'ensemble du système de transmission et de guidage plutôt que de la crémaillère seule.
Les principaux facteurs de précision comprennent :
- Précision du pas de crémaillère
- Précision d'usinage du pignon
- Jeu de boîte de vitesses
- Jeu d'engagement de la crémaillère et du pignon
- Rectitude du rail de guidage
- Déformation du cadre
- Alignement des joints des sections de crémaillère
- Résolution du codeur moteur
- Précision de l'interpolation du contrôleur
- dilatation thermique
- Déformation induite par la charge
La précision du positionnement décrit la distance entre la position réelle et la position commandée. La répétabilité décrit la régularité avec laquelle l'axe revient à la même position dans les mêmes conditions de fonctionnement.
Un système entraîné par crémaillère peut avoir une très bonne répétabilité même lorsque sa précision de positionnement absolue nécessite un étalonnage ou une compensation. Des codeurs linéaires peuvent être ajoutés lorsque l'application nécessite une mesure directe de la position du chariot plutôt que de s'appuyer uniquement sur l'encodeur du moteur.
Applications courantes des modules linéaires à crémaillère
Robots à portique
Les modules linéaires à crémaillère sont largement utilisés comme axe horizontal des grands robots à portique. Leur capacité de course longue et leurs performances sous charge lourde les rendent adaptés au déplacement de traverses, de bras robotisés, de pinces et de pièces à usiner sur de grandes zones de travail.
Systèmes de robots cartésiens
Les axes entraînés par crémaillère peuvent être combinés avec des vis à billes, une courroie de distribution ou des axes à crémaillère supplémentaires pour construire XY, XZ et XYZrobots cartésiens. Ces systèmes sont utilisés pour le chargement, le déchargement, la palettisation, le transfert et l'assemblage.
Machines de découpe laser
Les machines de découpe laser à grande vitesse utilisent souvent des entraînements à crémaillère hélicoïdales de précision car elles nécessitent une longue course, une accélération rapide, un mouvement fluide et une transmission stable.
Machines-outils CNC
Les routeurs, fraiseuses et systèmes d'usinage grand format peuvent utiliser des entraînements à crémaillère et pignon lorsque la course requise est trop longue pour un agencement pratique de vis à billes.
Automatisation du soudage
Les modules entraînés par crémaillère peuvent déplacer des torches de soudage, des positionneurs et des équipements robotiques le long de longues pièces. Des capots de protection et une lubrification appropriée sont importants car les environnements de soudage peuvent contenir des éclaboussures et de la poussière.
Manutention des matériaux
Les axes de crémaillère robustes sont utilisés pour transporter des composants, des accessoires, des palettes, des modules de batterie, des pièces métalliques et des matériaux de production entre les postes de travail.
Chargement et déchargement automatisés
Les modules de crémaillère à longue course peuvent déplacer des pinces robotisées entre les machines-outils, les positions de stockage et les lignes de convoyeur. Ils sont couramment utilisés dans les cellules de fabrication automatisées.
Logistique et entreposage
Les systèmes à crémaillère sont utilisés dans les unités de transfert, les équipements de stockage, les systèmes d'empilage et autres systèmes d'automatisation d'entrepôt nécessitant de longs mouvements horizontaux.
Grands systèmes d'inspection
Les caméras de vision, les scanners laser et les capteurs de mesure peuvent être déplacés sur de grands produits à l'aide d'un axe linéaire entraîné par crémaillère.
Nouveaux équipements de production d’énergie
Les modules à crémaillère peuvent être utilisés dans les lignes de production de batteries, d'énergie solaire et de stockage d'énergie pour le transfert de matériaux, l'empilage, la manipulation et le positionnement sur de longues distances.
Crémaillère vs module linéaire à vis à billes
| Élément de comparaison | Module linéaire à crémaillère | Module linéaire à vis à billes |
|---|---|---|
| AVC typique | Convient aux longs et très longs voyages | Plus adapté aux déplacements courts et moyens |
| Vitesse maximale | Bien adapté à la vitesse élevée sur de longues distances | Peut être limité par la vitesse critique de la vis |
| Capacité de charge | Convient aux charges lourdes et aux grandes structures | Convient aux charges de précision dans la limite de la capacité de la vis |
| Précision de positionnement | Dépend fortement de la qualité du rack, du jeu et de l'installation | Généralement plus facile d’obtenir une précision de positionnement élevée |
| Contrecoup | Nécessite une précharge ou une compensation | Peut utiliser des écrous à billes préchargés |
| Expansion de l'AVC | Peut être étendu avec plusieurs sections de rack | Limité par la fabrication des vis et la longueur de fonctionnement |
| Applications typiques | Robots à portique, découpe laser, lignes de production longues | Assemblage de précision, inspection et positionnement de la machine |
Le bon choix dépend de la course requise, de la vitesse, de la charge, de la précision, de l'espace d'installation et du budget. Un module linéaire à crémaillère est généralement préféré pour les mouvements à longue course, à grande vitesse et pour des charges lourdes, tandis qu'unmodule à vis à billesest souvent préféré lorsque la taille compacte et la précision de positionnement élevée sont plus importantes.
Module linéaire à crémaillère ou courroie de distribution
| Élément de comparaison | Module linéaire à crémaillère | Module linéaire de courroie de distribution |
|---|---|---|
| Capacité de charge | Mieux adapté aux charges lourdes | Mieux adapté aux charges légères et moyennes |
| Rigidité structurelle | Élevé lorsqu'il est monté sur un cadre rigide | Inférieur en raison de l'élasticité de la ceinture |
| Longue course | Excellent pour les très longs voyages | Convient aux longs déplacements dans les limites de conception de la courroie |
| Entretien | Nécessite une lubrification des dents et une inspection de l'engagement | Nécessite une inspection de la tension et de l’usure de la courroie |
| Bruit | Peut être plus élevé, surtout avec des dents droites | Généralement plus silencieux |
| Utilisation typique | Portiques robustes et grosses machines | Transfert à grande vitesse et automatisation légère |
Avantages des modules linéaires à crémaillère
- Convient aux longs et très longs trajets
- Forte capacité de charge et de poussée
- Vitesse élevée sur de longues courses
- Bonne compatibilité avec les grandes structures à portique
- Extension de course modulaire flexible
- Pas de limitation de vitesse critique de la vis rotative longue
- Convient aux applications industrielles difficiles et lourdes
- Peut être combiné dans des systèmes d'automatisation multi-axes
- Prend en charge les configurations de portique synchronisé à double disque
- Disponible avec des modèles de crémaillères droites ou hélicoïdales
Limites des modules linéaires à crémaillère
- Le jeu doit être contrôlé pour un positionnement précis
- L'installation du support et du guide nécessite un alignement précis
- Les dents d'engrenage nécessitent une lubrification régulière
- Les structures de rack ouvertes peuvent être affectées par la poussière et les débris
- Le bruit de fonctionnement peut être plus élevé qu'un système entraîné par courroie
- Les bâtis de machines longs nécessitent une rigidité structurelle suffisante
- Les joints des sections de rack doivent être installés avec soin
- Les systèmes de haute précision peuvent nécessiter un retour d'encodeur linéaire
Comment sélectionner un module linéaire à crémaillère
La sélection du module linéaire à crémaillère approprié nécessite une évaluation complète de la charge mécanique, du profil de mouvement et de l'environnement de fonctionnement.
1. Déterminez la course requise
Définissez la distance de déplacement effective et incluez un espace supplémentaire pour l'accélération, la décélération, les positions des capteurs, les butées mécaniques et l'accès pour la maintenance.
2. Calculez la charge utile et le moment de charge
Tenez compte de la masse totale en mouvement, y compris la pièce à usiner, le dispositif de fixation, la pince, les câbles moteur et l'équipement monté sur le chariot. Calculez les moments de renversement en fonction de la position du centre de charge.
3. Définir la vitesse et l'accélération
La vitesse maximale seule ne suffit pas. L'accélération, la décélération, le temps de cycle et la fréquence de mouvement déterminent le couple moteur réel et la charge structurelle.
4. Établir les exigences en matière de précision
Spécifiez séparément la précision du positionnement, la répétabilité, la résolution et le jeu admissible. N'utilisez pas ces termes comme s'ils décrivaient la même performance.
5. Sélectionnez le type de rack
Les crémaillères droites conviennent aux applications générales, tandis que les crémaillères hélicoïdales sont souvent sélectionnées pour un mouvement plus fluide, plus silencieux et plus performant.
6. Sélectionnez le moteur et la boîte de vitesses
Le système d'entraînement doit fournir un couple continu, un couple maximal et une vitesse suffisants tout en conservant une marge de sécurité appropriée.
7. Vérifiez le cadre de support
Un module de rack de haute qualité ne peut pas fonctionner avec précision sur un cadre flexible ou mal aligné. La structure de base doit offrir une rectitude, une planéité et une rigidité en torsion adéquates.
8. Évaluer l'environnement
La poussière, les copeaux, le liquide de refroidissement, la température, l'humidité, les exigences des salles blanches et le risque de corrosion affectent le choix des matériaux, la lubrification et la conception de la protection.
9. Pensez à la gestion des câbles
Les systèmes à longue course nécessitent des porte-câbles et des câbles flexibles correctement dimensionnés. Le rayon de courbure du support, la longueur de déplacement et le sens d'installation doivent être pris en compte.
10. Planifier l'accès à la maintenance
La conception de la machine doit permettre aux techniciens d'inspecter les dents de la crémaillère, de faire le plein de lubrifiant, d'ajuster l'engagement du pignon et de remplacer les composants d'usure en toute sécurité.
Exigences d'installation
Une installation correcte est essentielle pour les performances et la durée de vie d'un axe linéaire entraîné par crémaillère.
- Inspectez la surface de montage pour vous assurer de sa planéité et de sa propreté.
- Alignez les rails de guidage avant le serrage final.
- Installez les sections de rack parallèlement au système de guidage.
- Utilisez des outils d’alignement au niveau des joints de crémaillère pour maintenir la continuité du pas des dents.
- Ajustez l’engagement du pignon sans précharge excessive.
- Vérifiez le mouvement du chariot sur toute la course.
- Vérifiez l’alignement du moteur, de la boîte de vitesses et de l’accouplement.
- Installez des capteurs domestiques, des interrupteurs de fin de course et des butées mécaniques.
- Appliquez le lubrifiant spécifié avant l'utilisation.
- Effectuez une mise en service à basse vitesse avant d'augmenter la vitesse et la charge.
Pour les systèmes de portique à double entraînement, les deux côtés doivent être alignés mécaniquement et synchronisés électroniquement. Une synchronisation incorrecte peut tordre la traverse, surcharger les blocs de guidage et endommager les dents de la crémaillère.
Maintenance des modules linéaires à crémaillère
Une maintenance régulière permet de maintenir les performances de positionnement et d’éviter les temps d’arrêt imprévus.
- Inspectez les dents de crémaillère et de pignon pour déceler toute usure, piqûre ou dommage.
- Respectez l'intervalle de lubrification spécifié.
- Vérifiez les bruits et vibrations anormaux.
- Inspectez les joints du rack et les boulons de montage.
- Vérifiez le jeu du pignon et l’état d’engagement.
- Inspectez les roulements et les joints de sortie de la boîte de vitesses.
- Nettoyez les débris du support et du système de guidage.
- Inspectez les porte-câbles et les câbles flexibles.
- Vérifiez le fonctionnement des capteurs d'origine et de limite.
- Vérifiez la synchronisation du portique lorsque deux disques sont utilisés.
Les intervalles de maintenance doivent être ajustés en fonction de la vitesse de fonctionnement, de la distance de déplacement, de la charge, du cycle de service, du niveau de contamination et du type de lubrifiant. Les équipements fonctionnant en continu dans des conditions poussiéreuses ou sous forte charge nécessitent généralement des inspections plus fréquentes.
Foire aux questions
Un module linéaire à crémaillère est-il adapté au positionnement de précision ?
Oui. Une crémaillère de précision, une boîte de vitesses à faible jeu, un système de pignon préchargé, un cadre rigide et un système de rétroaction approprié peuvent fournir un positionnement précis. Pour une très grande précision absolue, un codeur linéaire peut être ajouté pour mesurer directement la position du chariot.
Combien de temps un module linéaire à crémaillère peut-il voyager ?
Le rack peut être installé en sections connectées, de sorte que la course peut être étendue en fonction de la structure de la machine et des exigences de l'application. Les limites pratiques sont généralement liées à la rigidité du cadre, à l'installation des guides, à la gestion des câbles et à l'espace disponible.
Un module à crémaillère peut-il supporter de lourdes charges ?
Oui. Les systèmes à crémaillère et pignon sont largement utilisés dans l’automatisation lourde. La capacité de charge réelle dépend du couple moteur, du rapport de boîte de vitesses, de la taille de la crémaillère, du système de guidage, de la conception du chariot et du moment de charge.
Un entraînement à crémaillère et pignon a-t-il un jeu ?
Un certain espace existe normalement entre les dents. Le jeu peut être réduit grâce à des mécanismes de précharge, des pignons doubles, des boîtes de vitesses de précision et une compensation du contrôleur.
Dois-je choisir une crémaillère droite ou une crémaillère hélicoïdale ?
Un rack droit est économique et adapté à de nombreuses applications générales. Une crémaillère hélicoïdale est généralement préférée lorsqu'un mouvement plus fluide, un bruit moindre, une capacité de charge plus élevée ou une précision de transmission améliorée sont requis.
Deux modules de crémaillère peuvent-ils être synchronisés ?
Oui. Deux axes entraînés par crémaillère sont souvent installés sur les côtés opposés d'un portique et synchronisés électroniquement via le contrôleur de mouvement. Un alignement mécanique correct et un réglage des servos sont essentiels.
Conclusion
UNmodule linéaire à crémaillèreest une solution de mouvement linéaire puissante pour les équipements industriels nécessitant de longs déplacements, une capacité de charge importante, une vitesse élevée et une forte rigidité structurelle. Sa transmission à crémaillère et pignon convertit la rotation du moteur en mouvement linéaire direct tout en permettant d'étendre la plage de déplacement grâce à des sections de crémaillère modulaires.
Le système complet comprend normalement une crémaillère, un pignon, un moteur, une boîte de vitesses, des guides linéaires, un chariot, un cadre de support, un système de lubrification, des capteurs et des composants de protection. Chaque composant affecte la capacité de charge, la précision, la vitesse, le bruit, la durée de vie et les exigences de maintenance de l'axe.
Comparé à la vis à billes etmodules de courroie de distribution, les axes linéaires entraînés par crémaillère sont particulièrement adaptés aux grands robots à portique, aux machines de découpe laser, aux équipements CNC, aux systèmes de manutention, à l'automatisation logistique et à d'autres applications lourdes à longue course.
Une sélection réussie nécessite plus que la simple vérification de la charge utile et de la course. Les ingénieurs doivent également évaluer la vitesse, l'accélération, le moment de charge, le jeu, la précision de la crémaillère, la disposition des guides, la rigidité du cadre, les conditions environnementales et les exigences de maintenance. Lorsqu'il est correctement conçu, installé et entretenu, un module linéaire à crémaillère peut fournir un mouvement stable et efficace pour les systèmes d'automatisation industrielle exigeants.
