 Français

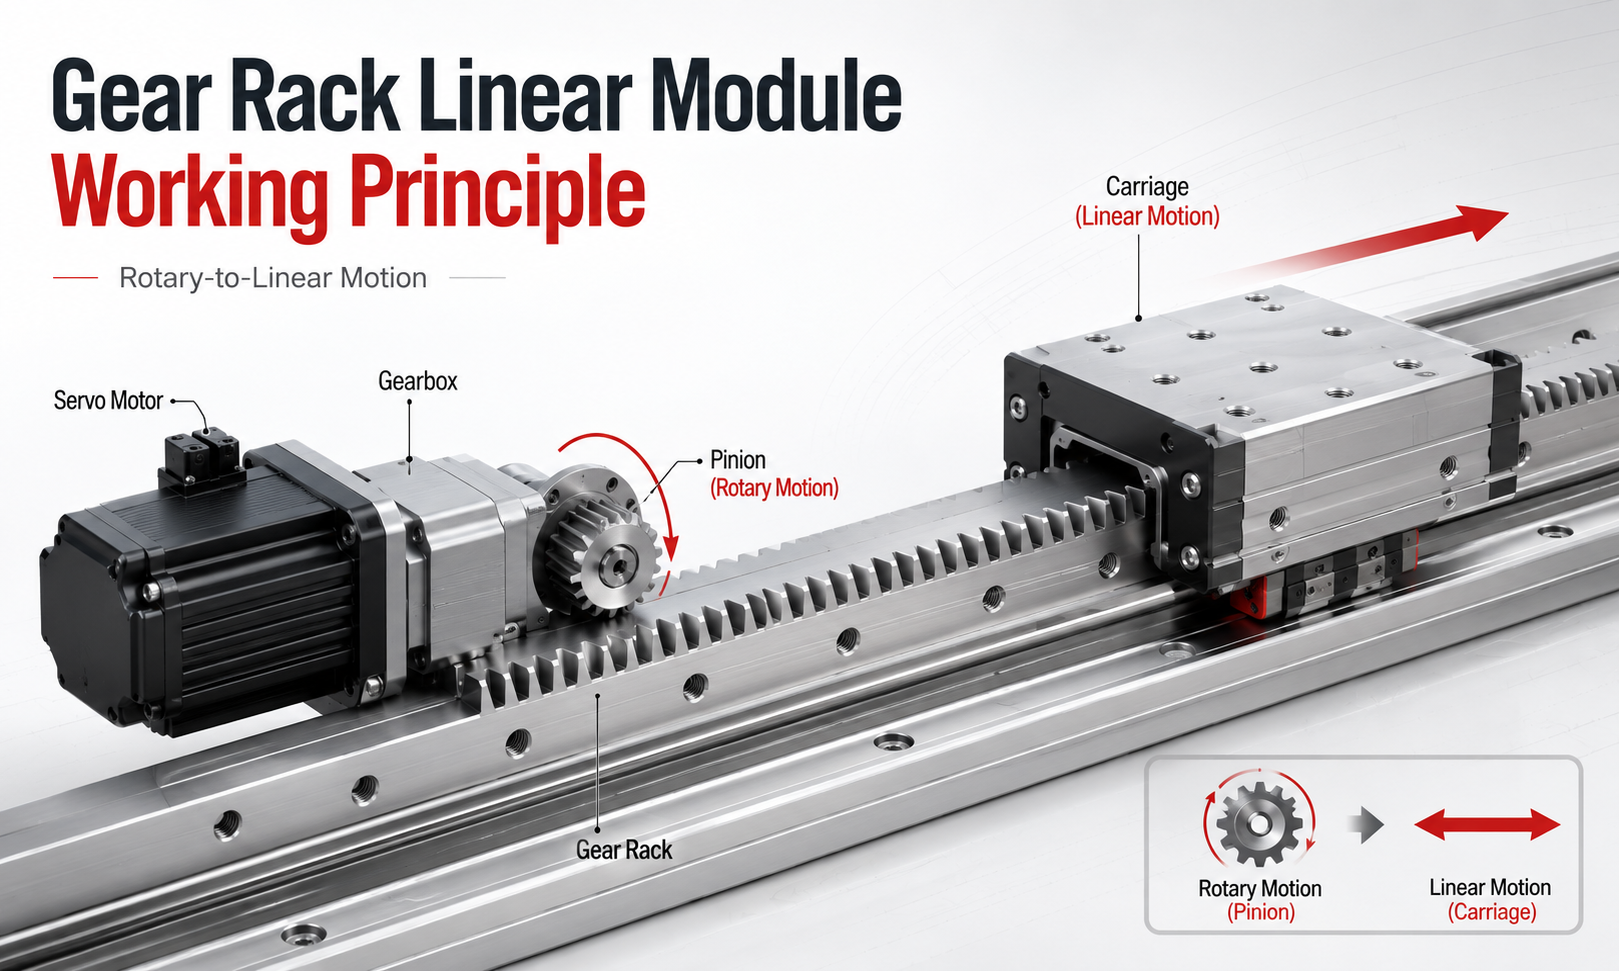
UNmodule linéaire à crémaillèreest un système de mouvement mécanique qui convertit la rotation du moteur en mouvement linéaire contrôlé grâce à l'engrènement d'un pignon circulaire et d'une crémaillère droite. Lorsque le moteur fait tourner le pignon, les dents de l'engrenage s'engagent avec les dents de la crémaillère et génèrent un mouvement linéaire le long de l'axe de la crémaillère.
Contrairement à un système de vis à billes, qui utilise une vis rotative et un écrou mobile, ou à un système de courroie de distribution, qui transfère le mouvement via une courroie crantée et des poulies, un entraînement à crémaillère transmet la force directement à travers les dents d'un engrenage métallique. Ce principe de fonctionnement rend les modules linéaires à crémaillère particulièrement adaptés aux applications d'automatisation industrielle à longue course, à grande vitesse et à forte charge.
Cet article explique leprincipe de fonctionnement du module linéaire à crémaillère, y compris la conversion de mouvement rotatif en linéaire, la rotation du pignon, le mouvement de la crémaillère, l'engrènement des engrenages, le pas du module et des dents, le jeu, le servomoteur, le retour d'encodeur et le contrôle de mouvement.
Qu'est-ce qu'un module linéaire à crémaillère ?
Une crémaillèremodule linéaireest un axe de mouvement linéaire complet qui intègre une transmission à crémaillère, un pignon, un rail de guidage, un chariot, une base structurelle, un moteur, une boîte de vitesses, des roulements, un système de lubrification, des capteurs etcontrôleur de mouvement.
La crémaillère est une barre droite avec des dents régulièrement espacées, usinées sur toute sa longueur. Le pignon est un engrenage circulaire dont le profil des dents correspond à la crémaillère. Lorsque le pignon tourne, ses dents entrent et sortent continuellement des dents de la crémaillère, produisant un déplacement linéaire.
Selon la conception mécanique, soit l'ensemble pignon se déplace le long d'une crémaillère fixe, soit la crémaillère se déplace tandis que le pignon reste immobile. Dans la plupart des axes linéaires industriels et des systèmes à portique, la crémaillère est fixée au châssis de la machine tandis que le moteur, le réducteur, le pignon et le chariot se déplacent ensemble.
Comment fonctionne un module linéaire à crémaillère ?
Le processus opératoire peut être divisé en plusieurs étapes :
- Le contrôleur de mouvement envoie une commande de position, de vitesse ou de couple au servo variateur.
- Le servomoteur fournit un courant électrique contrôlé au servomoteur.
- Le servomoteur génère un mouvement de rotation et un couple.
- Une boîte de vitesses peut réduire la vitesse du moteur et augmenter le couple de sortie.
- L'arbre de sortie du moteur ou de la boîte de vitesses fait tourner le pignon.
- Les dents du pignon s'engrènent avec les dents de la crémaillère.
- La force de rotation du pignon produit une force tangentielle le long de la crémaillère.
- Le chariot se déplace linéairement le long du rail de guidage.
- Un encodeur mesure la position et la vitesse réelles du moteur.
- Le système de contrôle corrige en permanence toute différence entre le mouvement commandé et réel.
Cette combinaison de transmission mécanique et de servocommande en boucle fermée permet au module linéaire à crémaillère d'effectuer un mouvement linéaire rapide, précis et répétable.
Conversion de mouvement rotatif en linéaire
Le principe de fonctionnement fondamental d’un système à crémaillère et pignon est la conversion du mouvement circulaire en mouvement rectiligne.
Le servomoteur fait tourner le pignon autour de son centre. Au point où le pignon entre en contact avec la crémaillère, l'engrenage rotatif génère une force tangentielle. La crémaillère ne pouvant pas tourner, cette force tangentielle provoque un mouvement linéaire relatif entre le pignon et la crémaillère.
Si la crémaillère est fixe, le pignon et le chariot se déplacent le long de la crémaillère. If the pinion is fixed, the rack moves linearly. Le sens de déplacement dépend du sens de rotation du pignon.
- La rotation du pignon dans le sens horaire déplace le chariot dans une direction.
- La rotation du pignon dans le sens antihoraire déplace le chariot dans la direction opposée.
- L'augmentation de la vitesse du pignon augmente la vitesse de déplacement linéaire.
- L'augmentation du couple de pignon disponible augmente la force motrice linéaire.
La conversion est positive et mécaniquement directe car les dents du pignon restent en prise avec les dents de la crémaillère.
Rotation du pignon et mouvement de la crémaillère
Pendant le fonctionnement, chaque dent de pignon entre en contact avec une dent de crémaillère, transfère la force puis sort de la zone d'engagement. Les dents suivantes répètent ce processus en continu pendant que le pignon tourne.
Un tour complet du pignon produit un déplacement linéaire égal à la circonférence primitive du pignon. La distance théorique de déplacement par tour peut être calculée comme suit :
Déplacement linéaire par tour = π × diamètre primitif
Parce que le diamètre primitif est déterminé par le module d'engrenage et le nombre de dents du pignon :
Diamètre primitif = module × nombre de dents
La distance parcourue peut également être exprimée comme suit :
Course linéaire par tour = π × module × nombre de dents
Par exemple, un pignon d'un module de 2 mm et de 20 dents a un diamètre primitif de 40 mm. Sa course linéaire théorique par tour est d'environ :
3,1416 × 40 mm = 125,66 mm
Cette relation permet aux ingénieurs de calculer la vitesse du moteur, le rapport de boîte de vitesses et la taille du pignon requis pour une vitesse linéaire cible.
Principe de maillage des engrenages
Un mouvement fiable dépend d’un engrènement correct entre le pignon et la crémaillère. Les profils des dents doivent être géométriquement compatibles afin que le couple puisse être transféré en douceur sans interférence, séparation des dents ou frottement excessif.
La plupart des systèmes de crémaillères industriels utilisent des profils de dents en développante. Un profil en développante maintient un rapport de transmission stable même en cas de petits changements dans l'entraxe entre le pignon et la crémaillère.
Lors d'un maillage correct :
- Le pignon et la crémaillère ont le même module.
- Les angles de pression sont identiques.
- Le pas des dents est compatible.
- L'axe du pignon est correctement aligné par rapport à la crémaillère.
- La distance de montage produit le contact dentaire requis.
- Le motif de contact est réparti sur une partie appropriée de la largeur de la dent.
Un maillage incorrect peut provoquer un bruit anormal, des vibrations, un mouvement irrégulier, une usure prématurée, une charge sur les bords des dents, un jeu excessif ou même des dommages aux dents.
Module et pas de dent
Le module est l'un des paramètres les plus importants dans un entraînement à crémaillère métrique. Il décrit la taille des dents de l'engrenage et affecte directement la capacité de charge, le diamètre du pignon, la force de transmission et la résolution de positionnement disponible.
Le module d'engrenage est calculé comme suit :
Module = diamètre primitif ÷ nombre de dents
Le pas circulaire est lié au module par :
Pas de dent = π × module
Un module plus grand produit des dents plus grandes et plus fortes. Il convient généralement aux charges plus élevées, aux forces motrices plus importantes et aux conditions de fonctionnement plus exigeantes. Cependant, un module plus grand peut également augmenter le diamètre du pignon, la taille du module, la masse mobile et la résolution mécanique minimale réalisable.
Un module plus petit fournit des dents plus fines et peut prendre en charge un mouvement plus fluide et plus précis dans les applications à faible charge. Cependant, les dents plus petites ont une résistance individuelle moindre et nécessitent un alignement et une lubrification plus soignés.
| Paramètre | Effet sur l'axe de la crémaillère |
|---|---|
| Module plus grand | Plus grande résistance des dents et plus grande capacité de charge |
| Module plus petit | Résolution de mouvement plus fine et taille de pignon plus compacte |
| Plus de dents de pignon | Diamètre primitif plus grand et course par tour plus grande |
| Moins de dents de pignon | Diamètre primitif plus petit et force linéaire théorique plus élevée |
| Angle de pression plus grand | Résistance dentaire plus élevée mais force radiale plus importante |
Comment la vitesse linéaire est déterminée
La vitesse linéaire d'un module à crémaillère dépend du diamètre primitif du pignon et de la vitesse de rotation.
La vitesse linéaire théorique peut être calculée comme suit :
Vitesse linéaire = π × diamètre primitif × vitesse de rotation
Lorsque la vitesse de rotation est mesurée en tours par minute, le résultat doit être converti dans l'unité de vitesse linéaire requise.
Un pignon plus grand déplace le chariot plus loin à chaque tour et produit donc une vitesse linéaire plus élevée à la même vitesse du moteur. Cependant, un pignon plus grand nécessite également plus de couple pour générer la même force linéaire.
Une boîte de vitesses est souvent installée entre le servomoteur et le pignon pour équilibrer la vitesse, le couple, l'inertie du moteur et la résolution de positionnement. Un rapport de réduction plus élevé augmente le couple de sortie disponible et améliore l'adaptation d'inertie du moteur à la charge, mais réduit la vitesse maximale du pignon.
Comment la force motrice linéaire est générée
Le pignon applique une force tangentielle à la crémaillère. La force linéaire théorique est liée au couple de sortie et au rayon primitif du pignon :
Force linéaire = couple de sortie ÷ rayon primitif du pignon
Il peut également s'exprimer ainsi :
Force linéaire = 2 × couple de sortie ÷ diamètre primitif du pignon
Dans les calculs pratiques, l'efficacité de la transmission, la friction, l'accélération, la résistance externe et les facteurs de sécurité doivent également être pris en compte.
Un rayon de pignon plus petit produit une plus grande force linéaire pour le même couple, tandis qu'un rayon de pignon plus grand produit une vitesse linéaire plus élevée. Cela crée un compromis technique important entre vitesse et poussée.
Qu'est-ce que le jeu dans un entraînement à crémaillère ?
Le jeu est le jeu mécanique entre les côtés en contact des dents du pignon et des dents de la crémaillère. Un petit jeu est normalement nécessaire pour éviter les interférences dentaires, compenser les tolérances de fabrication et laisser de l'espace pour la lubrification.
Cependant, un jeu excessif peut réduire la précision du positionnement et provoquer un retard lorsque la direction du mouvement s'inverse. Lorsque le pignon change de sens de rotation, il doit d’abord se déplacer sur le jeu des dents avant d’entraîner la surface de la dent opposée.
Le jeu peut provoquer :
- Erreur de positionnement lors d'une inversion de sens
- Répétabilité bidirectionnelle réduite
- Impact et vibration lors des changements d'accélération
- Bruit mécanique
- Mouvement irrégulier à basse vitesse
- Précision de contour inférieure dans les systèmes multi-axes
Le jeu total de l'axe linéaire peut provenir de l'engagement du pignon et crémaillère, de la boîte de vitesses, des accouplements, des roulements, de la structure de montage et du système de guidage.
Méthodes de réduction du jeu
Les modules linéaires à crémaillère industrielle utilisent plusieurs méthodes pour réduire ou éliminer le jeu de la transmission.
Crémaillère et pignon rectifiés avec précision
Les engrenages rectifiés ont une géométrie de dent plus précise, des erreurs de pas plus petites et une meilleure qualité de surface que les engrenages fraisés standard. Ils sont couramment utilisés dans les machines-outils de précision, les systèmes de traitement laser et les axes à portique de haute précision.
Engagement du pignon réglable
La position de montage du pignon peut être ajustée vers la crémaillère pour contrôler le jeu des dents. Le réglage doit être effectué avec soin car un engagement excessif peut augmenter la friction, le bruit, la chaleur et l'usure des dents.
Précharge à ressort
Un mécanisme à ressort ou élastique applique une force continue entre le pignon et la crémaillère. Cela permet de maintenir un contact stable entre les dents malgré de petits écarts d'installation.
Précharge à double pignon
Deux pignons s'engagent avec la même crémaillère et appliquent un couple opposé. Un pignon entre en contact avec un côté de la dent de crémaillère tandis que le second entre en contact avec le côté opposé. Cet agencement peut réduire considérablement le jeu et améliorer la précision d'inversion.
Précharge électronique
Dans les systèmes à deux moteurs, le contrôleur de mouvement applique une différence de couple contrôlée entre deux pignons servo-entraînés. Le couple opposé maintient le contact des deux côtés des dents de la crémaillère sans compter uniquement sur des ressorts mécaniques.
Principe d'entraînement du servomoteur
La plupart des modules linéaires à crémaillère hautes performances sont entraînés par des servomoteurs AC. Le servomoteur fournit un couple, une vitesse et une position angulaire contrôlés en fonction des commandes du servomoteur.
Le variateur reçoit les commandes de mouvement d'un automate programmable, d'un contrôleur CNC, d'un ordinateur industriel ou d'un contrôleur de mouvement dédié. Il régule ensuite le courant et la tension du moteur pour produire le mouvement requis.
Un axe à crémaillère asservi typique comprend :
- Contrôleur de mouvement
- Servomoteur
- Servomoteur
- Réducteur planétaire
- Accouplement ou connexion directe au moteur
- Pignon
- Crémaillère
- Système de guidage linéaire
- Encodeur moteur
- Capteurs de référence et de limite
Le système d'asservissement peut exécuter une accélération, un déplacement à vitesse constante, une décélération, un positionnement, un mouvement synchronisé et un arrêt d'urgence selon le profil de mouvement programmé.
Retour d'encodeur et contrôle en boucle fermée
Un encodeur est installé sur ou à l'intérieur du servomoteur pour mesurer la position angulaire et la vitesse de rotation de l'arbre du moteur. Le servo variateur compare le retour du codeur avec la position commandée.
Si une différence est détectée, le contrôleur modifie le courant du moteur pour réduire l'erreur. Ce processus se produit en continu à grande vitesse et forme un système de contrôle en boucle fermée.
Le processus de contrôle de base est le suivant :
- Le contrôleur calcule la position cible.
- Le servomoteur commande la rotation du moteur.
- L'encodeur mesure la position réelle du moteur.
- Le variateur calcule l'erreur de position.
- Le couple du moteur est ajusté pour réduire l'erreur.
- La boucle continue jusqu'à ce que la position cible soit atteinte.
Un encodeur monté sur le moteur mesure la rotation de l'arbre du moteur plutôt que la position réelle du chariot. Les erreurs mécaniques dues au jeu de la boîte de vitesses, à l'écart de pas de crémaillère, au jeu des dents et à la déformation structurelle peuvent donc rester en dehors de la boucle de rétroaction du moteur.
Pour une précision de positionnement plus élevée, un codeur linéaire peut être installé le long de l'axe de la machine. Le codeur linéaire mesure directement la position réelle du chariot et permet au contrôleur de compenser les erreurs de transmission mécanique.
Processus de contrôle de mouvement
Le contrôleur de mouvement coordonne le cycle de fonctionnement complet du module linéaire à crémaillère. Avant le début du mouvement, il définit la position cible, la vitesse maximale, les limites d'accélération, de décélération et d'à-coup.
Un cycle de positionnement point à point typique comprend :
- Initialisation du système et inspection de sécurité
- Homing pour établir la position de référence mécanique
- Calcul de la trajectoire du mouvement
- Accélération à partir d'une vitesse nulle
- Mouvement à vitesse constante
- Décélération contrôlée
- Correction de la position finale
- Maintien du poste
Les profils d'accélération en courbe en S sont souvent utilisés pour réduire les changements brusques d'accélération. Cela permet de limiter les vibrations, les impacts mécaniques, la charge des dents d'engrenage et la déformation structurelle, en particulier sur les systèmes de portiques lourds.
Homing et contrôle de limite
Un axe à crémaillère utilise normalement des capteurs pour établir le point de référence de la machine et éviter les dépassements.
- Capteur domestique :Établit la position de référence après le démarrage.
- Capteur de limite positive :Empêche tout mouvement au-delà de la limite de déplacement positive.
- Capteur de limite négative :Empêche tout mouvement au-delà de la limite de déplacement négative.
- Arrêt mécanique :Fournit une protection physique finale en cas de défaillance du contrôle de limite électrique.
Pendant la prise d'origine, le chariot se déplace vers le capteur d'origine à une vitesse contrôlée. Une fois le capteur détecté, l'axe peut s'inverser lentement pour localiser un front de référence ou une impulsion d'index de codeur plus précis.
Pourquoi les entraînements à crémaillère conviennent aux mouvements à longue course
L'un des principaux avantages du principe de fonctionnement de la crémaillère est que la crémaillère peut être fabriquée et installée en plusieurs sections connectées. Cela permet à l'axe de mouvement d'atteindre plusieurs mètres, voire plusieurs dizaines de mètres de longueur.
Une vis à billes devient de plus en plus difficile à faire fonctionner à grande vitesse à mesure que sa longueur augmente en raison du fouet de la vis, des limites de vitesse critiques, de l'inertie de rotation et des exigences de support. Une crémaillère reste immobile, tandis que seuls le pignon et le chariot se déplacent le long de l'axe.
Étant donné que le rack n'a pas besoin de tourner, les performances sur un axe long ne sont pas limitées par la vitesse de rotation critique d'une vis longue. Cela faitmodules à crémaillère et pignonconvient pour :
- Grandrobots à portique
- Machines-outils à commande numérique
- équipement de découpe laser
- Automatisation du soudage
- Manutention de matériaux lourds
- Systèmes de stockage automatisés
- Longues lignes de production
Principe de connexion des sections de rack
Pour les applications à longue course, plusieurs sections de rack sont installées bout à bout. Un alignement correct aux points de connexion est essentiel car des erreurs de pas ou des différences de hauteur peuvent provoquer des impacts lors du passage du pignon entre les sections.
L'installation implique généralement :
- Utilisation d'une surface de référence pour aligner les sections du rack
- Utilisation d'un support correspondant ou d'un outil d'alignement sur le joint
- Contrôler l'écart entre les sections adjacentes
- Vérification de la continuité du pas de dent
- Vérification du modèle de contact tout au long de la course
- Erreur de positionnement de mesure après assemblage
Un joint de crémaillère correctement installé permet au pignon de se déplacer en douceur d'une section à l'autre sans vibration ni bruit notable.
Fonctions du rail de guidage et de la crémaillère
La crémaillère transmet la force motrice, mais elle ne doit normalement pas supporter la totalité de la charge externe du chariot. Des rails de guidage linéaire soutiennent l'ensemble mobile et contrôlent sa direction de mouvement.
Le système de guidage porte :
- Charge verticale
- Charge horizontale
- Moment de pitch
- Moment de lacet
- Moment roulant
Un alignement correct entre le rail de guidage et le rack est essentiel. S'ils ne sont pas parallèles, la profondeur d'engagement du pignon change tout au long de la course, ce qui entraîne une résistance inégale, des vibrations, du bruit et une usure des dents.
Facteurs affectant la précision du positionnement
La position théorique d'un axe de crémaillère est calculée à partir de la rotation du moteur, du rapport de boîte de vitesses, des dimensions du pignon et du pas de la crémaillère. La précision réelle du positionnement est affectée par plusieurs facteurs mécaniques et de contrôle.
- Précision du pas de crémaillère
- Précision du profil des dents de pignon
- Jeu de boîte de vitesses
- Jeu de crémaillère et pignon
- Rectitude de montage et parallélisme
- Précision du rail de guidage
- Rigidité structurelle
- Déformation induite par la charge
- dilatation thermique
- Qualité du réglage des servos
- Résolution de l'encodeur
- Paramètres d'accélération et de vitesse
Les applications de précision peuvent utiliser des crémaillères rectifiées, des réducteurs planétaires à faible jeu, des systèmes de précharge, des codeurs linéaires et des tables de compensation logicielles pour améliorer les performances de positionnement.
Commande de portique à entraînement unique et double entraînement
Les systèmes à portique large utilisent souvent un entraînement linéaire à crémaillère de chaque côté de la traverse. Deux servomoteurs entraînent simultanément les axes gauche et droit.
Le contrôleur de mouvement synchronise électroniquement les deux côtés pour empêcher la poutre du portique de se tordre ou de se désaligner. Cette méthode de contrôle est communément appelée synchronisation par portique ou engrenage électronique.
Le contrôleur compare le retour de position des deux moteurs et corrige en permanence la différence. Dans les systèmes plus avancés, des codeurs linéaires sont installés des deux côtés pour mesurer directement la position réelle du faisceau.
La commande du portique à double entraînement est particulièrement importante lorsque la traverse est large, que la charge est lourde ou que l'accélération requise est élevée.
Lubrification et contact dentaire
La lubrification réduit la friction et l'usure entre les dents de la crémaillère et du pignon. Il aide également à prévenir la corrosion, à réduire le bruit et à éliminer la chaleur de la zone de contact.
Les méthodes de lubrification courantes comprennent :
- Application manuelle de graisse
- Pignons de lubrification automatique
- Systèmes de lubrification à l'huile
- Systèmes de graissage centralisés
Une lubrification insuffisante peut provoquer une usure de la surface, des piqûres, une augmentation du bruit et une durée de vie réduite. Un excès de lubrifiant peut attirer la poussière, les copeaux et les particules abrasives, en particulier dans les environnements d'usinage exposés.
Le type de lubrifiant et l'intervalle d'entretien doivent être sélectionnés en fonction de la vitesse de fonctionnement, de la charge, de l'environnement, du matériau du rack et des recommandations du fabricant.
Avantages du principe de fonctionnement de la crémaillère
- Convient aux très longues distances de déplacement
- Capacité de vitesse linéaire élevée
- Forte force motrice et capacité de charge élevée
- Pas de vis à rotation longue et pas de limitation de vitesse critique de la vis
- Les sections de rack peuvent être connectées pour prolonger la course
- Convient aux configurations horizontales, verticales et à portique
- Prend en charge les systèmes d'automatisation mono-axe et multi-axes
- Compatible avec les servomoteurs et le contrôle en boucle fermée
- Peut atteindre une grande précision avec des racks de précision et des systèmes de rétroaction
Limites du principe de fonctionnement de la crémaillère
- Le jeu doit être contrôlé dans les applications de précision
- L'engrènement des engrenages produit plus de bruit que certains systèmes à courroie ou à vis
- Un alignement correct est essentiel lors de l’installation
- Les dents exposées nécessitent une lubrification et une protection régulières
- La contamination peut accélérer l’usure des dents
- Les racks rectifiés de précision et les systèmes de précharge augmentent les coûts
Entraînement à crémaillère comparé à d'autres entraînements linéaires
| Type de lecteur | Principe de fonctionnement principal | Force typique | Limite typique |
|---|---|---|---|
| Crémaillère | Le pignon rotatif entraîne une crémaillère droite | Course longue, vitesse élevée et charge lourde | Jeu et bruit d'engrenage |
| Vis à billes | La vis rotative entraîne un écrou à bille à recirculation | Haute précision de positionnement | Limitation de la vitesse de course longue |
| Courroie de distribution | La courroie crantée transfère la rotation de la poulie au chariot | Grande vitesse et longs déplacements économiques | Rigidité réduite sous forte charge |
| Moteur linéaire | La force électromagnétique produit directement un mouvement linéaire | Accélération élevée et aucun jeu de transmission mécanique | Coûts plus élevés et exigences de gestion thermique |
Applications typiques
Les modules linéaires à crémaillère sont largement utilisés dans les équipements nécessitant de longs déplacements, une vitesse élevée, des charges lourdes ou de grandes dimensions structurelles.
- Robots portiques et systèmes cartésiens
- Routeurs CNC et centres d'usinage
- Machines de découpe laser et de découpe plasma
- Systèmes de soudage industriels
- Équipements de chargement et déchargement automatisés
- systèmes de manutention
- Automatisation des entrepôts et de la logistique
- Grandes plateformes d'inspection
- Lignes de conditionnement et de production
- Systèmes de prélèvement et de placement robustes
Considérations clés en matière de sélection
Lors de la sélection d'un module linéaire à crémaillère, les ingénieurs doivent évaluer l'ensemble des exigences mécaniques et de contrôle plutôt que de considérer uniquement la longueur de déplacement.
- Course requise
- Charge utile et forces externes
- vitesse maximale
- Accélération et décélération
- Précision de positionnement requise
- Répétabilité
- Cycle de service
- Sens de pose
- Jeu admissible
- Module de pignon et nombre de dents
- Rapport de réduction de la boîte de vitesses
- Couple moteur et inertie
- Capacité de charge du rail de guidage
- Contamination de l'environnement
- Méthode de lubrification
- Facteur de sécurité
Foire aux questions
Comment un module linéaire à crémaillère convertit-il la rotation en mouvement linéaire ?
Le moteur fait tourner un pignon qui engrène avec une crémaillère droite. La force tangentielle entre les dents de l’engrenage provoque un déplacement linéaire du pignon ou de la crémaillère.
Qu'est-ce qui détermine la distance parcourue par tour de pignon ?
La distance de déplacement est déterminée par le diamètre primitif du pignon. Un tour de pignon produit théoriquement un mouvement linéaire égal à la circonférence primitive du pignon.
Pourquoi utilise-t-on une boîte de vitesses avec un axe à crémaillère et pignon ?
Une boîte de vitesses augmente le couple de sortie, réduit la vitesse du pignon, améliore l'adaptation d'inertie du moteur à la charge et augmente la résolution de positionnement efficace du système d'asservissement.
Un entraînement à crémaillère a-t-il un jeu ?
Les entraînements à crémaillère et pignon standard nécessitent un petit jeu de dents. Le jeu peut être réduit grâce à des engrenages de précision, un engagement réglable, une précharge du ressort, une précharge à double pignon ou une précharge électronique.
Un module linéaire à crémaillère peut-il atteindre une précision de positionnement élevée ?
Oui. Une grande précision peut être obtenue grâce à des crémaillères rectifiées, des pignons de précision, des réducteurs à faible jeu, un montage rigide, des mécanismes de précharge, des codeurs linéaires et une compensation d'erreur logicielle.
Pourquoi un entraînement à crémaillère est-il adapté aux longues courses ?
Le rack reste stationnaire et peut être installé dans des sections connectées. Le système n'est donc pas limité par la vitesse de rotation critique d'une vis à billes longue.
Quel est le rôle de l'encodeur ?
L'encodeur mesure la position et la vitesse du moteur. Le servomoteur compare ce retour avec le signal de commande et ajuste en permanence le couple du moteur pour corriger les erreurs de mouvement.
Conclusion
Leprincipe de fonctionnement du module linéaire à crémaillèreest basé sur l'engagement mécanique direct entre un pignon rotatif et une crémaillère droite. La rotation du servomoteur est transmise par les dents du pignon, produisant un mouvement linéaire contrôlé le long de la crémaillère.
Le module et le pas des dents déterminent la géométrie de l'engrenage, tandis que le diamètre du pignon et la vitesse du moteur déterminent la vitesse linéaire. Le couple moteur et le rayon du pignon déterminent la force motrice disponible. Le jeu, l’alignement, la lubrification, la rigidité structurelle et la précision du retour influencent directement les performances de positionnement et la durée de vie.
En combinant une transmission à crémaillère et pignon de précision avec un servomoteur, un retour d'encodeur et un contrôle de mouvement avancé, un module linéaire à crémaillère peut fournir un mouvement à longue course, à grande vitesse et sous charge lourde pour les robots à portique, les machines-outils, les systèmes de manutention et les équipements d'automatisation industrielle à grande échelle.
