 日本語

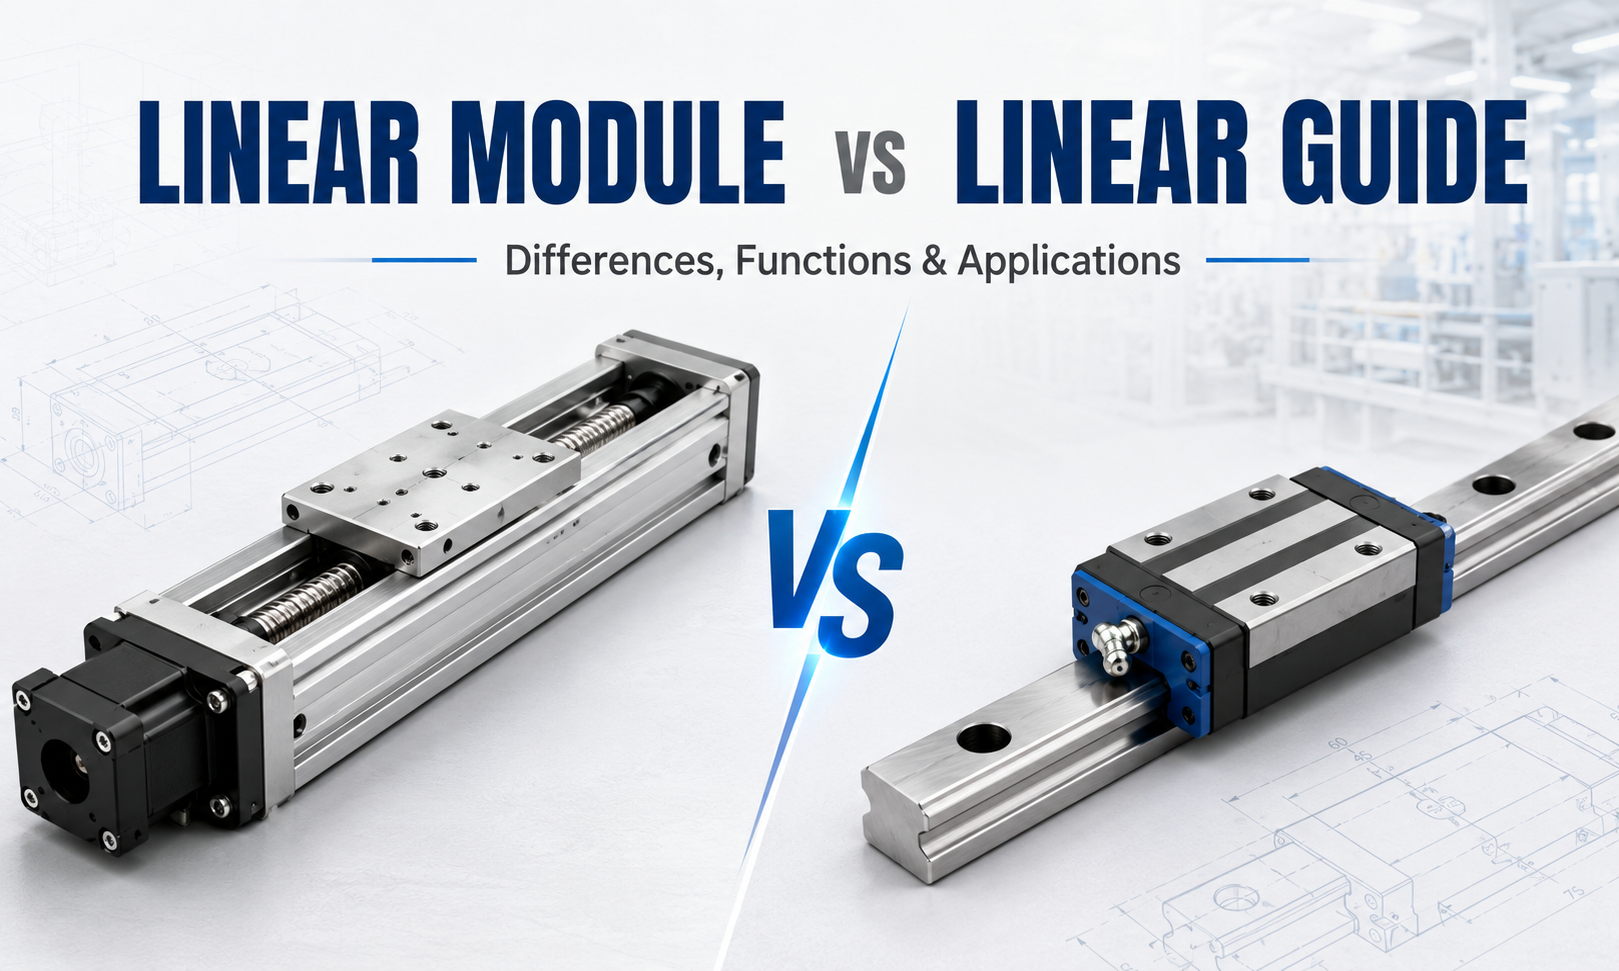
あリニアモジュールそしてリニアガイドどちらも産業用リニアモーション システムに不可欠なコンポーネントですが、根本的に異なる機能を実行します。リニアガイドは主に直線経路に沿って移動する荷重を支持およびガイドしますが、リニアモジュールはガイドシステム、駆動機構、キャリッジ、構造ベース、モーターインターフェイスを組み合わせた完全なモーションユニットです。
通常、リニア モジュールにはリニア ガイドが含まれるため、この 2 つの用語は同じ意味で使用されることがあります。これにより、機器の設計やコンポーネントの選択時に混乱が生じる可能性があります。通常、リニアガイドだけでは負荷を自動的に移動させることはできません。ボールネジ、タイミングベルト、ラックアンドピニオン、空圧シリンダ、油圧シリンダ、リニアモータなどの外部駆動機構が必要です。
これに対し、リニアモジュールは、モーターに接続した後、制御された直線運動を生成するように設計されており、モーションコントローラー。統合された構造内で、誘導、伝達、サポート、および取り付け機能を提供します。
理解するリニアモジュールとリニアガイドの違い包装機械、半導体装置、CNC システム、電子組立ライン、検査装置、デカルトロボット、マテリアルハンドリングシステム、およびその他の産業用オートメーション機器。
リニアモジュールとリニアガイドの構造、機能、駆動方式、位置決め精度、可搬質量、設置、メンテナンス、コスト、産業用途などの違いについて説明します。
リニアガイドとは何ですか?
あリニアガイドリニア モーション ガイド、リニア ガイド レール、またはリニア レール システムとも呼ばれる、移動負荷をサポートし、直線経路に沿って移動するように制限する機械コンポーネントです。
一般的なリニア ガイド システムは、硬化されたガイド レールと 1 つ以上のガイド ブロックで構成されます。循環する鋼球またはローラーがレールとガイドブロックの間を移動することで、摩擦が軽減され、スムーズな直線運動が可能になります。
ガイド レールは、機械フレーム、ベース プレート、アルミニウム プロファイル、またはその他の構造面に取り付けられます。移動テーブル、治具、工具、または機械コンポーネントはガイド ブロックに取り付けられます。
リニア ガイドの主な目的は、動きを生成することではありません。その機能は、動きをガイドし、荷重をサポートし、モーメント力に抵抗し、必要な動きの方向を維持することです。
リニアガイドの主な機能
- 可動コンポーネントを直線パスに沿ってガイドします
- ラジアル荷重、逆ラジアル荷重、横荷重をサポート
- ピッチ、ヨー、ロールの瞬間に抵抗する
- 可動コンポーネント間の摩擦を軽減します
- 動きの滑らかさの向上
- 平行度と方向安定性を維持する
- 精密機械構造に剛性を与える
リニアガイドの主な構成部品
- ガイドレール
- ガイドブロックまたはキャリッジブロック
- 循環ボールまたはローラー
- エンドキャップと戻り通路
- シールとスクレーパー
- 給油ポート
- 取付ボルトと基準面
リニアモジュールとは何ですか?
あリニアモジュールは、定義されたストロークに沿ってキャリッジを正確かつ繰り返し移動させるように設計された統合直線運動アセンブリです。ガイド構造と駆動機構を完全なユニットに組み合わせます。
設計に応じて、リニアモジュールはボールネジ、タイミングベルト、ラックアンドピニオン、リニアモーター、親ネジ、またはその他の伝達機構を使用する場合があります。ガイド システムは、プロファイル レール、埋め込みレール、シャフト ガイド、ローラー ガイド、または統合されたガイド面で構成されます。
駆動機構はモーターの回転や電磁力を直線運動に変換します。ガイド システムはペイロードをサポートし、動きの方向を制御します。構造ベースは、ドライブコンポーネントとガイドコンポーネント間の位置合わせを維持します。
ほとんどの産業用リニア モジュールは、サーボ モーターまたはステッピング モーターに直接接続できます。センサー、リミットスイッチ、保護カバー、ケーブルキャリア、ブレーキ、潤滑システムも統合される場合があります。
リニアモジュールの主な機能
- 制御された直線運動を生成する
- 移動するペイロードをガイドおよびサポートする
- モーターの回転を直線変位に変換
- 位置決めと再現性を実現
- 推力を伝達する
- 標準化されたモーター取り付けインターフェースを提供
- 設置とシステム統合を簡素化
- 単軸および多軸の自動化をサポート
リニアモジュールの主要コンポーネント
- 構造ベースまたはアルミニウムプロファイル
- リニアガイドレールとガイドブロック
- 移動台車
- 駆動機構
- ドライブエンドおよびサポートエンドのアセンブリ
- モーター取付板
- カップリングまたはプーリーシステム
- 保護カバーまたはシールストリップ
- リミットセンサーとホームセンサー
- 潤滑部品
リニアモジュールとリニアガイド: 簡単な比較
| 比較係数 | 線形モジュール | リニアガイド |
|---|---|---|
| 一次機能 | 直線運動の生成と制御 | 直線運動をガイドしサポートします |
| 駆動機構 | 通常は統合されています | 含まれていない |
| ガイドシステム | モジュールに統合 | コンポーネント自体がガイドシステムです |
| モーターインターフェース | 通常提供されている | 通常は提供されません |
| 位置制御 | 制御された位置決めが可能 | 独立して位置決めできない |
| 構造 | 完全なモーションアセンブリ | 個々の機械コンポーネント |
| インストール | 比較的標準化された | 別途システム設計が必要 |
| 負荷サポート | ガイド、ベース、キャリッジ、ドライブによって異なります | 非常に高い荷重とモーメント容量を提供できます |
| カスタマイズ | モジュール構造と利用可能なオプションによって制限される | カスタムマシン設計に柔軟に対応 |
| 一般的な使用方法 | 自動位置決めと材料搬送 | マシンガイダンスと構造サポート |
根本的な違い: ガイダンスとアクチュエーション
最も重要な違いは、リニアガイドがガイダンスコンポーネント一方、線形モジュールはリニアアクチュエータアセンブリ.
リニアガイドが移動経路を制御します。移動体が横にずれたり、過度に回転したり、意図した直線方向から外れたりすることを防ぎます。ただし、通常は負荷を移動するのに必要な力を提供しません。
リニアモジュールには、動きを生成するトランスミッションまたは駆動システムが含まれています。モーターが回転すると、モジュールはコントローラーからのコマンドに従ってガイド システムに沿ってキャリッジを移動します。
鉄道システムと簡単に比較できます。リニア ガイドは、移動経路を定義してサポートするトラックのように機能します。駆動機構は車両を動かす力を提供します。リニア モジュールは、トラック、移動プラットフォーム、駆動システムを 1 つの機能ユニットに結合します。
構造の違い
リニアガイドの構造
リニアガイドは比較的単純です。通常、レールとガイド ブロックが含まれています。十分に平坦で剛性のある機械表面に取り付ける必要があります。
装置設計者は、駆動システム、移動テーブル、モーター、サポートベアリング、カップリング、保護構造、センサー、その他の必要なコンポーネントを個別に選択して設置する必要があります。
カスタム リニア ステージでは、2 つの平行ガイド レール、4 つのガイド ブロック、機械加工されたスチールまたはアルミニウムのベース、ボールネジ、サポート ベアリング、カップリング、およびサーボ モーターを使用できます。このシステムでは、リニア ガイドは完全な動作軸の一部にすぎません。
リニアモジュール構造
リニア モジュールは、これらのコンポーネントのほとんどを標準化されたアセンブリに統合します。ガイド レール、キャリッジ、伝達機構、ベアリング サポート、および構造ベースは、製造および組み立て中に位置合わせされます。
この統合された設計により、機械製造業者が必要とする機械工学の量が削減されます。通常、お客様はモジュールの取り付け、モーターの取り付け、またはモーター統合バージョンの選択、センサーの接続、および制御システムの試運転を完了するだけで済みます。
駆動方式の違い
リニアガイドはシステムの駆動方法を決定するものではありません。さまざまなタイプのアクチュエータと組み合わせることができます。
リニアガイドで使用される一般的な駆動システム
- ボールねじ
- 送りねじ
- タイミングベルト
- ラックアンドピニオン
- リニアモーター
- 空気圧シリンダ
- 油圧シリンダ
- 手動ハンドル
- カムまたはリンケージ機構
この柔軟性により、リニアガイドは高度にカスタマイズされた機器に適しています。エンジニアは、レールのサイズ、ブロック構成、ベース構造、トランスミッションのタイプ、モーター、制御システムを独自に選択できます。
リニアモジュールにはすでに特定の駆動システムが含まれています。たとえば、ボールねじリニアモジュールはボールネジトランスミッションを使用し、ベルト駆動リニアモジュールはタイミングベルトとプーリーシステムを使用します。
したがって、選択したモジュール タイプによって、速度、ストローク、推力、剛性、騒音、メンテナンス要件、位置決め機能などの軸特性の多くが決まります。
位置決め精度比較
リニアモジュールとリニアガイドは性能定義が異なるため、両者の精度比較は慎重に行う必要があります。
リニアガイドは通常、レールの真直度、走り平行度、高さばらつき、幅ばらつき、予圧、すきま、製造精度等級などによって評価されます。
リニアモジュールは、位置決め精度、再現性、バックラッシ、リード精度、分解能、移動真直度、平行度、ロストモーションによって評価されます。
リニアガイドの精度
リニア ガイドの精度によって、ガイド ブロックがレールに対してどれだけスムーズかつ安定して移動するかが決まります。高精度ガイドにより機械軸の真直度、平行度、剛性が向上します。
ただし、精密リニアガイドは自動的に完全な軸を正確にするわけではありません。最終的な位置決め性能は、駆動機構、ベースの加工、取り付け位置の調整、熱膨張、モーター制御、フィードバック システム、負荷の変形にも依存します。
リニアモジュールの精度
リニア モジュールの精度は、完全なモーション アセンブリのパフォーマンスを表します。プリロードされたナットとサーボモーターを備えたボールねじモジュールは、高い再現性と制御された位置決めを実現します。
ベルト駆動モジュールは高速かつ長い移動距離を実現しますが、通常はベルトの弾性により軸方向の剛性が低くなります。リニア モーター モジュールは、機械的なトランスミッションのバックラッシュなしで高い動的性能を提供できますが、その最終精度はエンコーダーと制御システムに大きく依存します。
どちらがより正確ですか?
リニアガイドまたはリニアモジュールのどちらかが常に正確であると言うのは、技術的には正しくありません。ガイド レールはガイド精度を提供し、モジュールは完全な軸位置決め性能を提供します。
高精度リニア ガイド、高品位ボールネジ、剛性ベース、およびリニア エンコーダで構築されたカスタム ステージは、標準リニア モジュールよりも高い精度を達成できます。ただし、このパフォーマンスを達成するには、より多くのエンジニアリング、機械加工、組み立て、および校正が必要です。
標準化された線形モジュールは、ほとんどの自動化アプリケーションに対して、より予測可能なパフォーマンスとより簡単な統合を提供します。
再現性と分解能
リニアガイド単独では、駆動システムやフィードバック システムが含まれていないため、独立した再現性や制御分解能がありません。
再現性とは、アクチュエータが同じ指令位置に繰り返し戻る能力を指します。解像度とは、制御および伝送システムが命令または検出できる最小の動きを指します。
これらの特性は、モーター、エンコーダー、駆動機構、コントローラー、機械的剛性、負荷条件を含む軸全体によって決まります。
あリニアモジュールメーカー完成した製品の再現性を指定する場合があります。リニアガイドのメーカーは通常、位置の再現性ではなく、幾何学的精度と走行精度を指定します。
耐荷重比較
リニアガイドは、そのサイズに比べて非常に高い負荷容量を提供できます。設計に応じて、複数の方向の荷重をサポートし、ピッチ、ヨー、ロールのモーメントに耐えることができます。
リニアガイドの耐荷重は、レールのサイズ、ガイドブロックの数、ボールまたはローラーの設計、予圧、取り付け配置、荷重の方向、潤滑、および耐用年数の要件によって異なります。
リニアモジュールもガイドコンポーネントを使用してペイロードをサポートしますが、その定格荷重は追加の要因によって制限される場合があります。
リニアモジュールの負荷を制限する要因
- ガイドレールとガイドブロックの容量
- キャリッジのサイズと剛性
- アルミニウムのプロファイルまたはベースの剛性
- ボールねじまたはベルトの伝動能力
- ベアリング支持能力
- モーターのトルク
- 加速と減速
- 取付方向
- 荷重重心オフセット
- 必要寿命
重い鉄骨フレームに取り付けられた大型リニア ガイドは、コンパクトなアルミニウム リニア モジュールよりもはるかに高い荷重をサポートできます。ただし、ガイド システムには、荷物を移動させるための適切な駆動機構が必要です。
モーメント耐荷重
モーメント耐荷重は、ペイロードがガイド ブロックまたはキャリッジ表面から離れて取り付けられる場合に特に重要です。
モーメントの主な 3 つの方向は、ピッチ、ヨー、ロールです。過剰なモーメント荷重は、ガイド ブロックの荷重の不均一、精度の低下、摩擦の増加、振動、早期摩耗を引き起こす可能性があります。
2 つのガイド レールと広く間隔をあけた 4 つのブロックを使用するカスタム システムは、優れた耐モーメント性を提供します。設計者は、用途に応じてレール間隔、ブロック間隔、ベースの寸法を調整できます。
リニア モジュールには、固定されたキャリッジ幅とガイド配置があります。したがって、そのモーメント容量はモジュール構造によって制限されます。高モーメント負荷には、より大きなモジュール、より長いキャリッジ、または並列デュアルモジュール構成が必要になる場合があります。
剛性比較
リニア ガイド システムは、精密機械加工された鋼鉄または鋳鉄のベースに取り付けると、非常に高い構造剛性を実現できます。ローラータイプのリニアガイドは、高い剛性が要求される工作機械や重荷重機器に多く使用されています。
標準化されたリニア モジュールの多くは、重量、製造コスト、設置の複雑さを軽減するためにアルミニウム プロファイルを使用しています。アルミニウム モジュールは、ほとんどの自動化タスクに十分な剛性を提供しますが、カスタム スチール ステージの剛性と一致しない場合があります。
リニアモジュールの実際の剛性は駆動システムにも依存します。ボールねじモジュールは通常、ベルト駆動モジュールよりも高い軸方向の剛性を提供します。リニアモーターモジュールは機械的な伝達の弾性を回避しますが、剛性の高い構造と適切な制御調整を必要とします。
速度と加速度の比較
リニアガイドは軸速度を直接決定しません。実用最高速度は、ガイドの種類、潤滑、予圧、ブロックの設計、駆動方式、ストローク、機械の構造によって異なります。
最新のリニア ガイドは、正しく選択され潤滑されていれば、高速移動をサポートできます。ただし、実際の軸速度は通常、アクチュエータによって決定されます。
高速、ロングストロークの動作には、ベルト駆動モジュールが一般的に選択されます。ボールねじモジュールは強力な推力と正確な位置決めを提供しますが、ねじの臨界速度によって制限される場合があります。リニア モーター モジュールには回転伝達コンポーネントがないため、非常に高い速度と加速度を実現できます。
リニアガイドをカスタムマシンで使用する場合、設計者は適切なドライブタイプを選択できます。リニアモジュールは設計の自由度が低くなりますが、ガイドコンポーネントとドライブコンポーネントのテスト済みの組み合わせが提供されます。
ストローク長比較
リニアガイドにはさまざまな長さがあり、場合によっては結合して非常に長い移動システムを作成することができます。実際の長さは、レールの製造、取り付け精度、ジョイントの位置合わせ、機械ベースの品質、輸送制限によって決まります。
リニアモジュールのストロークは、モジュールのプロファイル、トランスミッションシステム、サポート構造、およびメーカーの仕様によって制限されます。
ボールねじモジュールは通常、短ストロークおよび中ストロークに適しています。ベルト駆動およびラック駆動モジュールは、長いストロークに適しています。リニア モーター モジュールは長距離移動にも対応できますが、通常はコストが高く、より厳しいフィードバック要件が伴います。
非常に長い工業用軸の場合、ラックアンドピニオンドライブと組み合わせたカスタムガイドレールシステムにより、標準モジュールよりも優れた柔軟性が得られる場合があります。
インストールの違い
リニアガイドの取り付け
リニアガイドの取り付けには、平坦で剛性があり、正確に機械加工された取り付け面が必要です。 2 つの平行なレールを使用する場合は、その高さ、平行度、および基準の位置合わせを慎重に制御する必要があります。
ガイドの取り付けが間違っていると、固着、予圧ムラ、異音、モーター負荷の増大、精度の低下、寿命低下の原因となります。
ガイドを取り付けた後、機械製造者はドライブ システムを取り付けて調整する必要があります。ネジ、ベルト、ラック、モーター、ベアリング、キャリッジ、レールの関係を制御する必要があります。
リニアモジュールの取り付け
リニアモジュールは、内部ガイドと駆動コンポーネントがすでに組み立てられ、位置合わせされているため、一般に取り付けが簡単です。
ユーザーは通常、指定された取り付け穴またはクランプ面を介してモジュールを機械フレームに取り付けます。取り付けベースは十分に平坦で剛性がなければなりませんが、内部コンポーネントの位置合わせを再作成する必要はありません。
これにより、機器の組み立て時間が短縮され、設置ミスのリスクが軽減されます。
スペースと機械のレイアウト
リニアモジュールはコンパクトで標準化された構造を提供します。モーターインターフェイス、キャリッジ、ガイドシステム、トランスミッションが定義されたエンベロープ内に配置されているため、機械のレイアウト設計が容易になります。
個別のリニアガイドを使用するカスタムシステムにより、より大きな自由度が得られます。設計者は、利用可能なスペースに応じて、モーター、ネジ、ベルト、レール、ベアリング、およびキャリッジを配置できます。
この柔軟性は、機械の形状が特殊である場合、設置スペースが限られている場合、特殊な荷重経路がある場合、または厳格な剛性要件がある場合に役立ちます。
ただし、カスタム レイアウトではより詳細なエンジニアリングが必要となり、コンポーネントの干渉や位置合わせの問題が発生するリスクが高まる可能性があります。
メンテナンスの違い
リニアガイドのメンテナンス
リニアガイドには定期的な潤滑と汚染からの保護が必要です。ほこり、金属粒子、冷却剤、研磨片が転動面に入り込み、摩耗を引き起こす可能性があります。
- 潤滑状態を確認してください
- 露出したレール表面をきれいにします
- シールとスクレーパーを検査する
- ガイドブロックの異音・振動の確認
- 取付ボルトの点検
- 動きの抵抗を監視する
- レールの腐食や表面の損傷を確認してください
リニアモジュールのメンテナンス
リニアモジュールのメンテナンスには、駆動システムの検査だけでなくガイドのメンテナンスも含まれます。
- 必要に応じてガイド レールとボールネジに注油します
- タイミングベルトの張りや磨耗を点検する
- ボールねじのバックラッシを確認する
- サポートベアリングとカップリングを検査する
- プーリーとベルトの歯を確認してください
- 保護カバーとシールストリップを検査します
- センサーとケーブルの配線を確認してください
- 位置決め精度と異音を監視
リニアモジュールにはガイドレールよりも多くのコンポーネントがありますが、その統合された構造により、メンテナンス計画がより標準化される可能性があります。
コスト比較
リニア ガイドの部品価格は、通常、完全なリニア モジュールの価格よりも低くなります。これは、ガイドがモーション システムの一部にすぎないためです。
ただし、コンポーネントの価格だけを比較するのは誤解を招きます。リニアガイドベースの軸には、構造ベース、駆動機構、ベアリング、モーターマウント、カップリング、キャリッジプレート、センサー、カバー、機械加工、組み立て、および位置合わせも必要です。
リニアモジュールは初期購入価格が高くなりますが、エンジニアリング時間、機械加工要件、組み立て労力、試運転のリスクを軽減できます。
カスタムリニアガイドシステムのコスト
- ガイドレールとブロック
- 機械加工されたベースまたはフレーム
- 駆動機構
- サポートベアリング
- モーターとモーターマウント
- カップリングまたはプーリーのコンポーネント
- 移動テーブル
- 保護カバー
- センサーとブラケット
- エンジニアリングと設計にかかる時間
- 組み立てと調整の手間
- テストと校正
リニアモジュールシステムのコスト
- モジュール購入価格
- モーターとドライブ
- 取付金具
- センサーとケーブル
- 設置と試運転
- 定期メンテナンス
標準的な自動化マシンの場合、多くの場合、リニア モジュールの方が総統合コストが低くなります。大量生産装置や高度に専門化された機械の場合、カスタム ガイドベースのステージによりパフォーマンスが向上したり、長期的な製造コストが削減される可能性があります。
設計の柔軟性の比較
リニアガイドは設計の柔軟性を最大限に高めます。エンジニアは、レール間隔、ブロック間隔、キャリッジ寸法、材質、ドライブタイプ、モーター位置、保護構造を個別に定義できます。
そのため、工作機械、特殊用途の機械、頑丈なプラットフォーム、真空装置、クリーンルーム機械、および異常な寸法制約のあるシステムに適しています。
リニアモジュールは、標準化された構成オプションを提供します。ストローク、モジュール幅、ドライブの種類、モーターの方向、センサーの位置、アクセサリを選択できる場合が多いですが、内部アーキテクチャはほとんど固定されています。
標準化された構造により、設計の自由度は下がりますが、選定効率が向上し、開発期間が短縮されます。
代表的なリニアガイドの用途
- CNC工作機械の軸
- マシニングセンター
- 研削盤
- 大規模なカスタム モーション プラットフォーム
- 精密測定機
- 射出成形装置
- 産業用ロボットのガイド軸
- 半導体プロセス装置
- 重荷重搬送プラットフォーム
- 手動スライドテーブル
- 機械のドアと保護システム
- カスタム自動化メカニズム
これらの用途では、リニアガイドは通常、別個のアクチュエータと組み合わせられるか、手動または機械的に駆動されるコンポーネントをガイドするために使用されます。
典型的なリニアモジュールのアプリケーション
- ピックアンドプレイスシステム
- 電子アセンブリ
- 自動分注
- 目視検査
- 包装機械
- ラベル貼付および印刷装置
- 自動積み降ろし
- デカルトロボット
- ガントリー自動化システム
- 実験室自動化
- 電池製造装置
- 半導体ハンドリング装置
- 医療機器の自動化
- 仕分けと資材の移動
リニアモジュールは、機器が予測可能な性能を備えたコンパクトですぐに統合可能な動作軸を必要とする場合に特に役立ちます。
どのような場合にリニアモジュールを選択すべきでしょうか?
- 機械には自動のポイントツーポイント位置決めが必要です
- 開発スケジュールは限られている
- 標準化された動作軸が許容されます
- アプリケーションには簡単なモーター統合が必要です
- 設置と試運転の時間を短縮する必要がある
- 機械は複数の同様の軸を使用しています
- アプリケーションにはコンパクトな構造が必要です
- 再現性のあるパフォーマンスは、完全な設計の自由度よりも重要です
- エンジニアリング チームはカスタム加工を削減したいと考えています
- 軸は XY、XZ、XYZ、またはガントリー システムに統合されます
個別のリニアガイドを選択する必要があるのはどのような場合ですか?
- マシンには高度にカスタマイズされた構造が必要です
- 可搬質量またはモーメント荷重が標準モジュール容量を超えています
- 装置には非常に高い構造剛性が必要です
- レール間隔とブロック間隔を最適化する必要がある
- アプリケーションは特別な駆動メカニズムを使用します
- 設置スペースには異常な寸法制限がある
- このシステムにはカスタムのスチールまたは鋳鉄ベースが必要です
- 機械は大量生産されます
- 設計には特別な環境保護が必要です
- 軸のパフォーマンスは利用可能な標準モジュールを超えています
リニアガイドとリニアモジュールは併用できますか?
はい。リニア モジュールにはすでにガイド システムが含まれていますが、一部のアプリケーションでは追加の外部リニア ガイドが使用される場合があります。
たとえば、幅広の移動プラットフォームを 1 つの中央リニア モジュールで駆動し、外部のガイド レールでプラットフォームの両側をサポートすることができます。この配置により、モーメント容量が増加し、プラットフォームの回転を防ぐことができます。
ただし、すべてのガイド システムは十分な平行度を保って設置する必要があります。モジュールと外部ガイドの位置がずれていると、内部応力、結合、摩擦の増加、早期摩耗が発生する可能性があります。
大型のガントリー システムでは、2 つの並列リニア モジュールを電子的または機械的に同期して、広いクロスビームをサポートすることもできます。
よくある選択の間違い
ドライブプランなしでリニアガイドを使用する
ガイド レールはペイロードを自動的に移動させることはできません。完全なシステムには、アクチュエーター、モーター、トランスミッション、および制御方法が含まれている必要があります。
リニアモジュールがあらゆる負荷に耐えられると仮定する
可搬質量、加速度、取付方向、モーメント荷重、速度、寿命などに応じてモジュールを選定してください。
ガイド精度とモジュールの再現性を直接比較
これらのパラメータは、さまざまなパフォーマンス特性を記述します。ガイドの走行精度は軸全体の位置決め精度と同じではありません。
取り付け面の品質を無視する
リニア ガイドとリニア モジュールの両方には、十分な剛性と平坦な取り付けベースが必要です。設置面が悪いとレールやモジュールが変形し、性能が低下する可能性があります。
モーメント荷重の無視
ペイロードは規定の重量制限内であっても、重心オフセットが大きいため、ガイド ブロックに過負荷がかかる可能性があります。
部品価格だけで選ぶ
カスタムガイドベースの軸は、機械加工、エンジニアリング、組み立て、位置合わせ、テスト、およびメンテナンスのコストが含まれるまでは、安価に見えるかもしれません。
選定例
コンパクトなピックアンドプレースマシン
機械は小さな部品を 2 つの位置の間で高速で移動させる必要があります。ストロークと可搬質量は中程度であり、迅速な機器開発が重要です。通常、ベルト駆動またはボールねじリニア モジュールが最も効率的なソリューションです。
頑丈な工作機械軸
機械軸は重い切削負荷をサポートし、大きなモーメントに耐える必要があります。ローラー リニア ガイド、剛性の高い鋳鉄ベース、耐久性の高いボールネジを使用したカスタム システムは、標準のアルミニウム モジュールよりも適している場合があります。
精密検査装置
検査システムには、正確な位置決めとコンパクトな統合が必要です。エンコーダフィードバックを備えた高精度ボールネジまたはリニアモーターモジュールにより、システム設計を簡素化できます。
ワイド転送プラットフォーム
大きなプラットフォームは幅広の器具をサポートする必要があります。中央のリニア モジュールが駆動力を提供し、2 つの外部ガイド レール システムがプラットフォームをサポートしてモーメント負荷に耐えます。
ロングストロークマテリアルハンドリング軸
搬送軸は製品を数メートルにわたって移動させる必要があります。ペイロード、速度、剛性、予算に応じて、ベルト駆動のリニア モジュールまたは別個のガイド レールを使用するカスタム ラックアンドピニオン システムを選択できます。
選択前に確認すべき重要なパラメータ
- 関数:コンポーネントが動きをガイドするだけでよいのか、それとも動きを生成する必要があるのかを決定します。
- 脳卒中:必要な有効移動距離を確認してください。
- ペイロード:工具、ワークピース、ケーブル、センサー、アクセサリが含まれます。
- 取り付け方向:水平、垂直、横置き、倒立、傾斜設置をご指定ください。
- スピード:最大および通常の動作速度を定義します。
- 加速度:加速と減速の要件を確認します。
- 正確さ:ガイドの精度、位置決めの精度、再現性、分解能を区別します。
- モーメント荷重:ピッチ、ヨー、ロールモーメントを計算します。
- 外力:切断、プレス、摩擦、加工抵抗が含まれます。
- デューティサイクル:稼働時間、走行頻度、総距離を確認します。
- 環境:ほこり、油、切りくず、クリーンルーム、真空、温度、湿度、化学物質への曝露を特定します。
- メンテナンス:潤滑と検査の要件を定義します。
- 統合:モーター、コントローラー、センサー、ケーブル、安全装置を考慮してください。
- 予算:個々のコンポーネントの価格ではなく、システムの合計コストを比較してください。
よくある質問
リニアモジュールはリニアガイドと同じですか?
いいえ、リニア ガイドは動きをサポートおよびガイドしますが、リニア モジュールはガイド システムと駆動機構を含む完全なアクチュエータ アセンブリです。
リニアモジュールにはリニアガイドが含まれていますか?
ほとんどの産業用リニア モジュールには、1 つ以上のリニア ガイド レールまたは別のタイプのガイド構造が含まれています。ガイド システムはキャリッジをサポートし、伝達機構は動きを生成します。
リニアガイドはモーターなしでも動くのでしょうか?
ガイドブロックは手動または外力によって動かすことができますが、リニアガイド自体は動きを生じません。自動動作には別途アクチュエータが必要です。
耐荷重はどちらが高いでしょうか?
カスタム リニア ガイド システムは、多くの場合、エンジニアがより大きなレール、より多くのブロック、より広い間隔、より強力なベースを使用できるため、より高い荷重とモーメントをサポートできます。標準のリニアモジュールは、コンパクトな統合構造内で耐荷重を提供します。
どちらがより正確ですか?
単一の精度値を使用して比較することはできません。リニアガイドには幾何学的精度と走行精度があり、リニアモジュールには完全な軸位置決めと再現性仕様があります。
どちらが取り付けが簡単ですか?
リニアモジュールは、駆動システムとガイドシステムがすでに統合され調整されているため、一般に取り付けが簡単です。個別のリニアガイドには追加の機械設計と設置作業が必要です。
どのオプションの方がコストが安くなりますか?
リニアガイドは個々のコンポーネントのコストが低くなりますが、完全なガイドベースの軸にはかなりの機械加工、組み立て、エンジニアリングが必要になる場合があります。線形モジュールは、標準的な自動化アプリケーションの総統合コストを低く抑えることができます。
リニアモジュールは工作機械のガイドシステムを置き換えることができますか?
いつもではありません。工作機械は多くの場合、高い剛性、重い耐荷重、特別な精度、熱安定性、および標準的なリニアモジュールの能力を超えるカスタム構造寸法を必要とします。
結論
主な違いは、リニアモジュールとリニアガイド比較することが彼らの役割です。リニアガイドは、荷重を支持し、その移動方向を制御する機械案内コンポーネントです。リニアモジュールは完全なものですリニアアクチュエータガイド、トランスミッション、サポート、モーター接続を 1 つのアセンブリに統合します。
コンパクトで標準化され、統合が容易な動作軸が必要なアプリケーションの場合は、リニア モジュールを選択してください。設計作業、加工、設置時間、試運転の複雑さを軽減できます。
アプリケーションでより大きな構造的自由度、より高い負荷容量、より広いレール間隔、特殊な駆動システム、または工作機械レベルの剛性が必要な場合は、個別のリニアガイドを選択してください。
積載量、ストローク、速度、加速度、精度、モーメント荷重、取り付け方向、環境条件、メンテナンス、統合コスト、予想耐用年数などの完全なアプリケーション要件に従って、適切なソリューションを選択する必要があります。
リニアガイドのガイド機能とリニアモジュールの作動機能を区別することで、エンジニアは誤ったコンポーネントの選択を回避し、より信頼性が高く、効率的で経済的なリニアモーションシステムを設計できます。
