 日本語

あリニアモジュールそして電動シリンダーどちらも産業オートメーションで制御された直線運動を生成するために広く使用されています。これらはサーボ モーターまたはステッピング モーターで駆動し、モーション コントローラーに接続して、位置決め、持ち上げ、押し込み、プレス、移送、および組み立て作業を行う自動化機器に統合できます。
どちらの製品もリニア アクチュエータというより広いカテゴリに属しますが、その構造と主な機能は異なります。あリニアモジュール一般に、露出または密閉されたガイド システムに沿ってキャリッジを移動するように設計されています。定義された移動経路上で荷重を位置決めしたり、単軸または単軸を構築したりする場合に特に適しています。多軸モーションプラットフォーム.
電動シリンダーは、ロッドまたはガイド付き出力アセンブリを伸縮させるように設計されています。これは、コンパクトな円筒形または長方形のアクチュエータ構造内で制御された軸力を生成することに重点を置いています。電気シリンダは、より高い位置決め精度、プログラム可能な動作、クリーンな操作、およびより優れたプロセス制御が必要な場合に、空気圧シリンダまたは油圧シリンダの代わりに使用されるのが一般的です。
正しい選択は、ストロークと可搬質量だけではありません。エンジニアは、位置決め精度、再現性、速度、加速度、推力、側面負荷容量、モーメント抵抗、取り付け方向、保護レベル、環境条件、デューティ サイクル、耐用年数、制御要件、および総システム コストを比較する必要があります。
このガイドでは、詳細な説明を提供しますリニアモジュール vs 電動シリンダーオートメーション エンジニア、機器メーカー、システム インテグレーター、購買チームが最適な製品を選択するのに役立つ比較リニアアクチュエータ.
リニアモジュールとは何ですか?
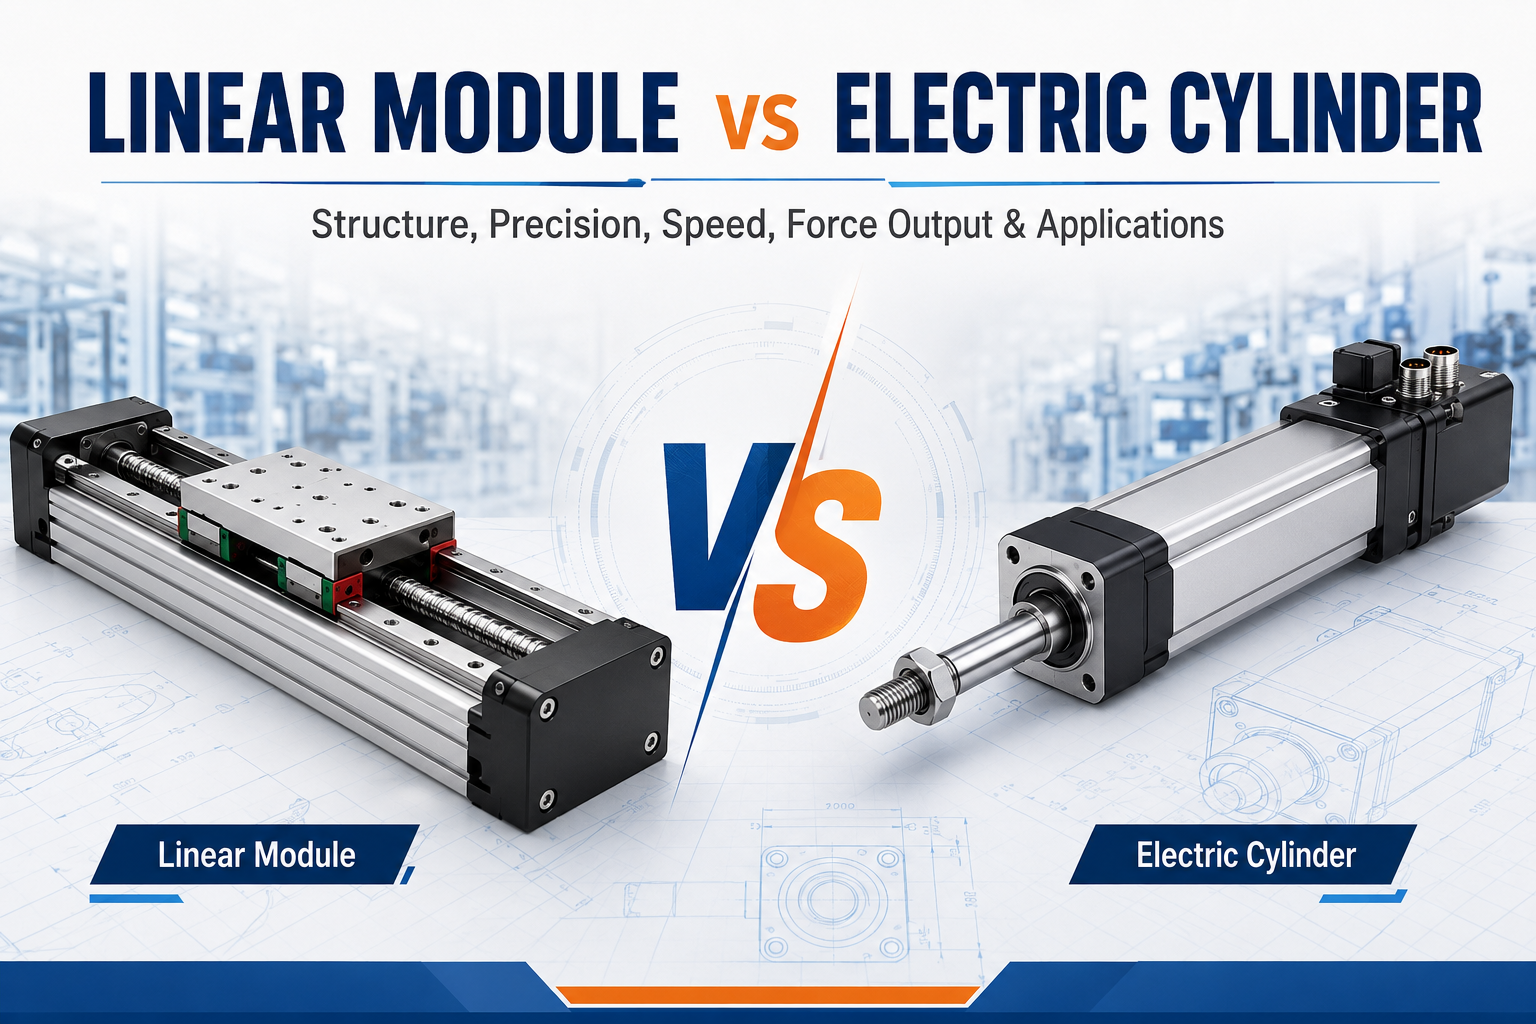
あリニアモジュールは、構造ベース、ガイド システム、移動キャリッジ、駆動機構、モーター インターフェイス、およびオプションのセンサーを完全なアセンブリに組み合わせた統合リニア モーション ユニットです。
駆動方式としては、ボールネジ、タイミングベルト、ラックアンドピニオン、リニアモーター、リードネジ、その他の伝達方式を用いることができる。キャリッジは、ペイロード、ツール、固定具、センサー、ロボット エンド エフェクター、または処理ヘッドをサポートしながら、1 つまたは複数のリニア ガイドに沿って移動します。
モーターは通常、モジュールの一端に取り付けられるか、並列駆動装置を介して接続されます。モーターの回転は駆動機構により直線運動に変換されます。リニア ガイドは荷重をサポートし、キャリッジが回転したり、意図した経路から離れたりする可能性がある力に抵抗します。
リニア モジュールは一般に、独立した軸として使用されるか、XY、XZ、XYZ、ガントリ、デカルト ロボット、および多軸自動化システムに組み合わされて使用されます。
リニアモジュールの主な特徴
- ガイドとドライブを一体化した構造
- ペイロードとツールを取り付けるための移動台車
- 水平、垂直、横向き、逆さの設置に適しています。
- ショート、ミディアム、ロングストロークを用意
- 多軸システム構築をサポート
- ドライブの種類に応じて高速または高精度を提供可能
- ガイドシステムを通じてペイロードモーメントに耐えることができます
- ポイントツーポイントの位置決めと連続パスモーションに適しています
電動シリンダとは何ですか?
アン電動シリンダーサーボ電気シリンダ、電気リニア アクチュエータ、または電気機械シリンダとも呼ばれるアクチュエータは、モータの回転をロッドまたはガイド付き出力構造の制御された伸縮に変換するアクチュエータです。
ほとんどの電動シリンダは、内部伝達機構としてボールネジ、ローラネジ、リードネジを使用しています。モーターは、カップリング、ギアボックス、タイミング ベルト、または統合されたダイレクト ドライブ構造を介してスクリューを駆動します。ネジが回転すると、ナットと出力ロッドが軸方向に移動します。
電動シリンダは、直線的な押す、引く、持ち上げ、押す、クランプ、挿入、張力をかける、位置決めなどの操作を実行するように設計されています。これらは、空気圧シリンダーや油圧シリンダーに代わる電気制御の代替手段を提供します。
一部の電動シリンダは単純なロッド出力を備えており、横荷重が存在する場合は外部ガイドが必要です。また、デュアル ガイド ロッド、リニア ガイド レール、またはガイド付きテーブルを使用して荷重サポートを改善し、ロッドの回転を防止するものもあります。
電動シリンダの主な特長
- ロッドスタイルまたはガイド付き出力
- 高い軸力能力
- プログラム可能なストローク、速度、加速度、力
- 押す、持ち上げる、クランプする、挿入するのに最適
- コンパクトなアクチュエータ構造
- 空圧または油圧シリンダーの置き換えが可能
- ブレーキ、ギアボックス、力センサー、エンコーダーが利用可能
- 多くの場合、より高い保護レベルで利用可能
リニアモジュールと電動シリンダの比較
| 比較係数 | 線形モジュール | 電動シリンダー |
|---|---|---|
| 一次機能 | ガイド パスに沿ってキャリッジを位置決めして移動します | 制御された軸方向の伸長、収縮、押し込み、または引っ張りを生成します。 |
| 出力構造 | 移動台車またはスライドテーブル | 出力ロッドまたはガイド付きロッドアセンブリ |
| ガイドシステム | 通常は統合されています | 統合されているか、外部ガイドが必要な場合があります |
| 強制出力 | ドライブの種類に応じて中程度から高程度 | 一般的に高軸推力向けに最適化されています |
| モーメント耐荷重 | 通常、統合されたリニアガイドにより優れています | ガイド付き構造を使用しない場合、ロッドのタイプに制限されます |
| スピード | 特にベルトまたはリニアモータードライブの場合、非常に高くなる可能性があります | 通常は適度ですが、ネジのリードとモーターの出力に応じて異なります。 |
| ストローク長 | 中ストロークおよびロングストロークに最適 | ショートストロークおよびミディアムストロークによく使用されます。 |
| 位置決め精度 | ボールネジまたはリニアモーターシステムを使用すると高い | ボールネジまたはローラーネジシステムの場合は高い |
| 保護レベル | 開放型、半密閉型、または完全密閉型の設計 | 多くの場合、ほこり、湿気、汚染物質に対して密閉しやすくなります。 |
| 多軸の統合 | XY、XZ、XYZ、ガントリー システムに最適 | 主に個別の押し軸または持ち上げ軸として使用されます。 |
| 代表的な用途 | 搬送、位置決め、分注、検査、ロボット工学 | プレス、クランプ、吊り上げ、挿入、シリンダ交換 |
根本的な違い: キャリッジの動きとロッドの動き
リニアモジュールと電動シリンダーの最も目に見える違いは出力形式です。
リニアモジュールは、プロファイルまたはベースに沿ってキャリッジを移動します。ペイロードはキャリッジに直接取り付けられ、ガイド システムがストローク全体にわたって荷重をサポートします。
通常、電動シリンダは出力ロッドを伸縮させます。ロッドは軸方向の力を負荷に伝達します。シンプルなロッドスタイルの設計では、ロッドに過度の半径方向の力や曲げモーメントがかからないようにする必要があります。
この違いはアプリケーションの選択に大きな影響を与えます。一般に、工具や機器を運ぶ際に荷物がガイドされた経路に沿って移動する必要がある場合には、リニアモジュールの方が適しています。通常、単一軸に沿って押したり、引いたり、押したり、持ち上げたり、クランプしたり、挿入したりすることが主な作業である場合には、電動シリンダの方が適しています。
構造の違い
リニアモジュール構造
典型的なリニアモジュールには、長い構造プロファイルまたは機械加工されたベースが含まれています。軸に沿って1本以上のガイドレールが設置されており、キャリッジはガイドブロック上を移動します。
駆動機構はプロファイルの内側または横に配置されます。ボールねじモジュールでは、キャリッジがボールナットに接続されます。ベルト駆動モジュールでは、キャリッジがタイミング ベルトに固定されています。リニアモーターモジュールでは、電磁力によりキャリッジを直接動かします。
モジュール構造は、ペイロード重量をサポートし、ピッチ、ヨー、ロールのモーメントに耐えるように設計されています。通常、キャリッジには、工具、固定具、センサー、または別の動作軸を取り付けるための複数のネジ穴が付いています。
電動シリンダの構造
一般的な電動シリンダーには、モーター、スクリュートランスミッション、ベアリングサポート、アクチュエーターハウジング、回転防止構造、出力ロッド、および前面取り付けインターフェースが含まれています。
モーターが回転すると、内部のネジがナットとロッドのアセンブリを前後に動かします。アクチュエータ ハウジングはネジを保護し、ベアリング システムをサポートします。
ロッド形電動シリンダはコンパクトですが、出力ロッドでは横荷重に対して十分な耐力が得られない場合があります。ガイド付き電動シリンダーは、平行ガイドロッドまたはテーブル構造を追加して、横方向の安定性とモーメント容量を向上させます。
駆動機構比較
リニアモジュールはいくつかの駆動方式で利用できますが、ほとんどの電動シリンダはネジ伝達に依存しています。
一般的なリニア モジュール ドライブのタイプ
- ボールねじ駆動
- タイミングベルトドライブ
- ラックアンドピニオン駆動
- リニアモータ駆動
- 送りねじドライブ
一般的な電動シリンダ駆動タイプ
- ボールねじ駆動
- ローラースクリュードライブ
- 送りねじドライブ
- ギアボックス補助スクリュードライブ
- パラレルタイミングベルトモータートランスミッション
ボールねじ電動シリンダは、力、速度、効率、位置決め精度のバランスが優れています。ローラースクリュー電動シリンダーは、要求の厳しい用途において高い力密度と長寿命を実現しますが、通常はより高価です。
幅広いリニア モジュール ドライブ テクノロジーにより、エンジニアは速度、ストローク、精度、コストの点で最適化されたシステムを選択できます。電動シリンダーは、特に軸力とコンパクトな伸縮動作に関して最適化されています。
位置決め精度比較
リニアモジュールと電動シリンダーはどちらも、ボールネジ、適切なベアリング、サーボモーター、エンコーダーフィードバックを使用すると、正確な位置決めを行うことができます。
最終的な精度は、ねじリード精度、バックラッシュ、予圧、構造剛性、モーターエンコーダー分解能、コントローラーの性能、熱膨張、取り付け条件、負荷の変形によって決まります。
リニアモジュールの精度
ボールねじリニアモジュールは、精密な位置決めのために一般的に選択されます。プリロードされたボールナットは軸方向のバックラッシュを軽減し、一体化されたガイドレールはキャリッジのアライメントを維持します。
リニアモータモジュールは、ネジ、カップリング、ベルトなどの機械的伝達部品が不要なため、優れた位置決め性能を発揮します。その精度はリニアエンコーダと制御システムに大きく依存します。
ベルト駆動のリニア モジュールは一般に、軸方向の剛性が低く、絶対位置決め精度も低くなりますが、それでも梱包、取り扱い、および移送操作に対して十分な再現性を提供する可能性があります。
電動シリンダ精度
サーボ電動シリンダーは、コントローラーがエンコーダーを通じてモーターの位置を追跡するため、正確な伸縮を実現できます。ボールネジのプリロードと剛性の高いベアリングサポートにより、ロストモーションを軽減します。
ただし、出力ロッド、取り付けブラケット、接続された工具、ギアボックス、および外部負荷により、たわみや隙間が生じる可能性があります。機械全体の構造がしっかりしていなければ、正確なアクチュエータであっても正確なプロセスが保証されるわけではありません。
どちらがより正確ですか?
どちらの製品タイプも、すべてのアプリケーションで自動的に精度が高くなるわけではありません。精密ボールねじリニアモジュールと精密ボールねじ電動シリンダは、同等のねじグレード、ベアリング、モーター、およびフィードバックシステムを使用する場合、同様の再現性を提供する可能性があります。
より重要な違いは、荷重がどのようにガイドされるかです。通常、リニア モジュールは移動キャリッジの位置と方向を制御します。ロッド型電動シリンダは主に軸方向の伸びを制御し、荷重の方向を維持するために外部ガイドが必要になる場合があります。
再現性と分解能
再現性は、同じ指令位置に繰り返し戻るアクチュエータの能力を表します。解像度は、制御システムが命令または検出できる最小の動きを表します。
一般に、サーボ モーターは、開ループ ステッピング システムよりも優れた閉ループ位置制御を提供します。ただし、エンコーダの分解能が高くても、自動的に高い機械精度が得られるわけではありません。
機械的なバックラッシュ、ねじリードの変動、ベアリングのクリアランス、ベルトの弾性、ロッドのたわみ、カップリングのコンプライアンス、構造の変形、温度変化はすべて、最終的な性能に影響を与える可能性があります。
要求の厳しい位置決めアプリケーションの場合、エンジニアはモーターの分解能、アクチュエーターの再現性、絶対位置決め精度、および完全な機械精度を区別する必要があります。
速度比較
リニア モジュールは、さまざまな伝送技術を使用できるため、通常、より広い速度範囲を提供します。
タイミングベルトリニアモジュール高速・ロングストローク移動に適しています。リニアモーターモジュールは、さらに高い加速と迅速な応答を提供できます。ボールねじモジュールは精度と推力を提供しますが、ねじの臨界速度によって制限される場合があります。
電動シリンダは通常、ボールネジやローラネジを使用するため、最高速度はネジリード、ネジ径、ストローク、回転速度、軸受容量、モータ出力、熱条件などに影響されます。
短いストロークの押し込み、プレス、クランプ、または持ち上げの場合、電動シリンダーで十分な速度が得られる場合があります。長距離にわたる繰り返しの高速移動には、通常、ベルト駆動またはリニア モーター モジュールの方が適しています。
最高速度とサイクルタイム
最大移動速度は機械の生産性の一部にすぎません。実際のサイクル時間は、加速、減速、整定時間、プロセス時間、可搬質量、ストローク、動作プロファイルによっても異なります。
短いプレスストロークを実行する電動シリンダーは、定格最大速度が低い場合でも、長いストロークのモジュールよりも早くプロセスを完了する可能性があります。正しい比較は、完全な動作サイクルに基づいている必要があります。
加速比較
ベルト駆動およびリニア モーター モジュールは、その移動システムが比較的軽量であるため、高い加速を実現できます。
ボールねじリニアモジュールと電動シリンダーは、モーターローター、ねじ、カップリング、および移動負荷を加速する必要があります。加速度が高いと、必要なトルク、ベアリング負荷、ネジ応力、発熱が増加します。
高推力向けに設計された電動シリンダーには、より大きなネジ、ギアボックス、または強力なモーターが使用される場合があり、慣性が増大し、動的応答が低下する可能性があります。
急速な加速が必要な場合、エンジニアはカタログの最大値のみに依存するのではなく、ピーク モーター トルク、RMS トルク、反射慣性、スクリューの臨界速度、および構造振動を計算する必要があります。
力出力の比較
力の出力は、リニアモジュール vs 電動シリンダー比較。
電動シリンダーは通常、軸力に対して最適化されています。コンパクトなスクリュートランスミッションは、特にギアボックスやローラースクリューと組み合わせると、高い押し引き力を生成できます。
リニアモジュール、特にボールネジやラック駆動モジュールも大きな推力を生成する可能性があります。ただし、多くのリニア モジュールは主に、強力なプレスではなく、位置決めと輸送を目的として最適化されています。
電動シリンダ推力のメリット
- コンパクトな構造で高い軸力
- プレス、クランプ、挿入に最適
- プログラム可能な力と位置制御
- プロセス中に制御された力を維持できる
- ロードセルまたはフォースフィードバックで利用可能
- 空圧または油圧シリンダーの置き換えが可能
リニアモジュールの力特性
- ボールねじモジュールは強力な軸推力を提供します
- ラック駆動モジュールは重いストロークの長い移動に適しています
- ベルト駆動モジュールは、強い力でプレスするよりも輸送に適しています
- リニアモーターモジュールは高速応答を提供しますが、熱管理が必要です
- 力の能力は、ガイドとプロファイルの剛性とともにチェックする必要があります
可搬質量と推力は異なります
ペイロードとは、移動するキャリッジまたは出力機構によってサポートされる質量を指します。推力とは、荷重を移動、加速、持ち上げ、押す、引く、クランプする、または押すために必要な軸方向の力を指します。
リニアモジュールはキャリッジ上で大きなペイロードをサポートできますが、中程度のプロセス力しか提供しません。電動シリンダは、ロッドにかかる横荷重をほとんど支えずに、高い軸方向推力を生成することができます。
したがって、選択にはペイロードと力の両方の計算を含める必要があります。エンジニアは、モジュールの可搬質量定格を推力容量の代わりに使用したり、電動シリンダの推力定格を側面負荷容量の代わりに使用したりしないでください。
側面荷重とモーメント容量
通常、リニアモジュールは、移動する荷重によって横方向の力またはモーメントが発生する場合に明らかな利点があります。
統合されたガイド レールとキャリッジはラジアル荷重をサポートし、ピッチ、ヨー、ロールのモーメントに耐えます。許容モーメントは、レールサイズ、ガイドブロック数、ブロック間隔、キャリッジ寸法、プロファイル剛性、積載位置によって異なります。
標準的なロッド形電動シリンダは主に軸力を目的として設計されています。過度の側面荷重は、ロッドの曲がり、シールの摩耗、ベアリングの損傷、摩擦の増加、耐用年数の低下を引き起こす可能性があります。
独立してガイドされていない負荷を移動させるために電動シリンダを使用する場合は、ガイド付き電動シリンダまたは外部リニアガイドシステムを使用する必要があります。
次の場合に電動シリンダで外部ガイドを使用します。
- 荷重により大きな横力が発生します
- 荷重中心がロッド軸からオフセットされている
- アクチュエータは回転に抵抗する必要があります
- 工具は正確な方向を維持する必要があります
- アプリケーションには幅広いプラットフォームが含まれます
- ストロークが長くロッドが曲がりやすい
ストローク長比較
リニアモジュールは幅広いストロークに対応できます。ベルト駆動、ラック駆動、およびリニア モーター モジュールは、長距離移動に特に適しています。
ボールねじモジュールは通常、短ストロークおよび中ストロークに使用されますが、より大きなねじと適切な支持構造を使用してロングストロークバージョンを設計することもできます。
電動シリンダーは短ストロークおよび中ストロークによく使用されます。ストロークが増加するにつれて、ロッドの長さ、ネジの長さ、座屈の危険性、ハウジングの長さ、制限速度、設置スペースがより重要になります。
長距離転送の場合、通常はリニアモジュールの方が実用的です。短いストロークのプレス、クランプ、持ち上げ、または挿入の場合、多くの場合、電動シリンダーの方がコンパクトです。
剛性比較
リニアモジュールは、そのプロファイル、ガイドレール、キャリッジ、駆動機構、および取り付け構造を通じて剛性を提供します。通常、ボールねじモジュールは軸方向の剛性が優れていますが、ベルト駆動モジュールは弾性変形が大きくなります。
電動シリンダは、適切なベアリングサポートを備えたボールねじまたはローラねじを使用すると、強力な軸方向の剛性を提供します。ただし、長い出力ロッドは横荷重や圧縮を受けると曲がる可能性があります。
圧入・挿入作業において、電動シリンダの軸剛性により安定した力伝達が可能です。大きな治具を運ぶ場合や、転倒の瞬間に耐える場合には、通常、リニアモジュールまたはガイド付き電動シリンダーの方が適しています。
垂直設置の比較
リニアモジュールと電動シリンダーはどちらも垂直に使用できますが、重力と電力損失を考慮した安全設計が必要です。
垂直リニアモジュールには、ブレーキモーター、カウンターバランス、ガススプリング、空気圧バランスシリンダー、または機械式落下防止装置が必要な場合があります。
垂直吊り上げに使用される電動シリンダーには、ブレーキ、セルフロック機構、安全ナット、機械的ロック、または荷重保持装置も必要な場合があります。
ボールねじは通常、完全にセルフロックするわけではありません。モーターのトルクがなくなると、垂直荷重によりスクリューが後方に駆動される可能性があります。技術者は、ボールねじアクチュエータが追加の保護なしで吊り荷を安全に保持できると決して想定してはなりません。
保護レベルの比較
多くの場合、保護レベルは電動シリンダーの重要な利点です。
電動シリンダーのネジと内部伝達部品はハウジング内に収められています。シール、ロッドスクレーパ、ガスケット、保護ブーツ、耐食性材料を使用して、塵、湿気、油、汚染に対する耐性を向上させることができます。
リニアモジュールは、開放型、半密閉型、または完全に密閉型の構造を持つ場合があります。オープンモジュールはアクセスが容易で熱放散が可能ですが、環境保護には限界があります。半密閉型および完全密閉型モジュールでは、カバー プレート、スチール ストリップ、シール ベルト、または保護ベローズが使用されます。
カタログ保護評価は、完全なアクチュエータ、モーター接続、ケーブル インターフェース、センサーの取り付け、および可動シールが評価に含まれている場合にのみ受け入れられます。
多くの場合、電動シリンダは以下の用途に適しています。
- 埃っぽい生産地
- 湿気の多い環境や飛沫がかかりやすい環境
- 洗浄が必要な食品および包装機器
- 屋外または半屋外の機械
- 密閉されたアクチュエータハウジングを必要とするアプリケーション
リニアモジュールは多くの場合、以下の用途に適しています。
- クリーンな屋内オートメーション
- 精密組立システム
- 半導体・電子機器
- 多軸直交運動
- キャリッジへの簡単なアクセスが必要な用途
クリーンルームおよび真空用途
リニアモジュールと電動シリンダーはどちらもクリーンルームでの使用向けに設計できますが、標準的な工業製品が自動的にクリーンルーム対応であるとみなされるべきではありません。
クリーンルーム バージョンでは、低粒子シール、クリーンな潤滑剤、耐食性材料、真空抽出、カバー付きガイド システム、および特別なケーブル管理が必要な場合があります。
リニアモーターモジュールは、ネジによる接触を排除し、正確で高速な動作を実現できるため、半導体装置でよく使用されます。ただし、ガイドの潤滑、ケーブルの動き、磁気コンポーネントには依然として注意深い制御が必要です。
電動シリンダは密閉構造を提供できますが、ロッドシール、内部潤滑、および伸縮時の空気の移動をクリーンルームおよび真空条件で評価する必要があります。
制御方式の比較
どちらのアクチュエータ タイプも、サーボ モータ、ステッピング モータ、モーション コントローラ、プログラマブル ロジック コントローラ、および産業用ネットワークで制御できます。
線形モジュールは、ポイントツーポイント動作、連続パス動作、協調補間、電子ギアリング、および多軸同期を実行できます。
電気シリンダは、位置制御、速度制御、力制御、圧力置換、圧入監視、およびプログラム可能なプッシュプル サイクルを実行できます。
代表的なリニアモジュール制御関数
- 絶対位置決めまたは増分位置決め
- 多位置搬送
- XYまたはXYZ補間
- 速度と加速度のプロファイリング
- 電子カムモーション
- ガントリーの同期
- パスのスキャンと塗布
代表的な電動シリンダ制御機能
- プログラム可能な伸縮
- 力を制限した押し付け
- 位置制御によるクランプ
- 多段階の速度プロファイル
- 圧入力と位置の監視
- ソフトな着地とコントロールされたコンタクト
- ブレーキ制御による荷重保持
力の制御とプロセスの監視
電動シリンダーは、力の監視が必要なプロセスに特に適しています。サーボ モーターはモーター トルクから力を推定でき、ロード セルは直接力のフィードバックを提供できます。
このため、電動シリンダーは、プレス、リベット締め、挿入、テスト、成形、クランプ、および組み立ての検証に役立ちます。
力と位置の曲線は各サイクル中に記録できます。コントローラーは実際の結果を許容限界と比較して、部品の欠落、不適切な組み立て、過剰な抵抗、またはプロセスの欠陥を特定できます。
リニアモジュールは力に敏感な操作も実行できますが、通常は追加の力センサーと適切な機械構造が必要です。通常、設計の主な焦点は、力の適用ではなく動作の位置決めです。
デューティサイクルと連続動作
デューティ サイクルは、アクチュエータが動作する頻度と時間を表します。これは、モーター温度、スクリュー温度、ベアリングの寿命、潤滑間隔、ギアボックスの摩耗、コントローラーのサイズに影響します。
搬送および検査装置で使用されるリニアモジュールは、動作サイクルを繰り返しながら長期間連続して動作する場合があります。
プレスまたはクランプを実行する電動シリンダーは、短時間強い力を受け、その後休止時間が続く場合があります。一部の用途ではシリンダーが継続的に力を保持する必要があるため、モーターやネジの熱が発生する可能性があります。
アクチュエータは、ピークの力だけではなく、完全な動きと力のプロファイルに従って選択する必要があります。エンジニアは、ピーク負荷、平均負荷、RMS モーター トルク、移動頻度、保持時間、および予想される年間サイクルを計算する必要があります。
寿命比較
両方のタイプのアクチュエータの耐用年数は、負荷、速度、加速度、ネジのタイプ、ガイド容量、潤滑、汚れ、位置合わせ、動作温度、およびデューティ サイクルによって異なります。
ボールねじの寿命は動定格荷重を使用して見積もることができますが、実際の耐用年数は、衝撃荷重、潤滑不足、位置ずれ、汚れ、過剰な予圧、または臨界速度を超えた動作によって短くなる可能性があります。
高力プレスに使用される電動シリンダーは、ネジやベアリングに大きな負荷がかかる場合があります。ローラーネジの設計により、要求の厳しい負荷サイクル下でも長寿命を実現できます。
リニアモジュールは、設計や用途に応じて、ガイドブロックの摩耗、ベルトの疲労、ネジの摩耗、プロファイルの変形、ベアリングの損傷、またはキャリッジの緩みが発生する可能性があります。
騒音・振動比較
騒音は、ドライブのタイプ、速度、ネジの状態、モーター制御、ベアリングの品質、潤滑、機械の共振によって異なります。
ベルト駆動のリニア モジュールは、多くの場合、高速移動中に静かになります。ボールねじモジュールは、ボールとサポートベアリングを循環させることでノイズを発生する場合があります。
電動シリンダーは、スクリュー、ギアボックス、モーター、ロッドシールのノイズを発生する可能性があります。ギアボックスは騒音レベルを高めることができますが、ダイレクトドライブ設計はより静かに動作する可能性があります。
ノイズに敏感なアプリケーションの場合、エンジニアは無負荷の測定値のみに依存するのではなく、実際の負荷と速度の下で動作ノイズを比較する必要があります。
メンテナンス比較
リニアモジュールのメンテナンス
- ボールねじとリニアガイドの潤滑
- ベルトの張力と摩耗を点検する
- キャリッジの緩みとガイドの予圧を確認してください
- カップリング、プーリー、ベアリングを検査します
- 保護ストリップと露出した表面をきれいにします
- センサーとケーブルキャリアを確認してください
- バックラッシュ、騒音、振動、温度を監視
電動シリンダのメンテナンス
- ロッド表面とロッドシールを検査します
- ネジの潤滑を確認してください
- ギアボックスとカップリングの状態を検査する
- 取り付けピンとブラケットを確認してください
- アキシアルバックラッシと推力性能を監視
- ブレーキの作動を点検する
- 力センサーの校正を確認してください
- モーターの温度や異音を監視
完全に密閉された電動シリンダでは、洗浄の頻度は少なくて済みますが、内部コンポーネントへのアクセスはより困難になる可能性があります。リニアモジュールは、特にガイドコンポーネントとドライブコンポーネントが露出している場合に、視覚的に検査する方が簡単です。
インストールの違い
リニアモジュールは通常、ボルト、クランプ、またはサポートブラケットを使用してベースに沿って取り付けられます。取り付け面は平らで剛性があり、モジュール全体の長さをサポートできる必要があります。
電動シリンダは、フロントフランジ、リアフランジ、トラニオン、クレビス金具、サイドマウント、フートマウントなどを介して取り付けることができます。それらの取り付け配置により、空気圧シリンダーと同様の用途で限られた枢動が可能になる場合があります。
ただし、出力ロッドが負荷と一致するように電動シリンダを取り付ける必要があります。位置がずれていると、横力、ロッドの曲がり、シールの摩耗、ネジの損傷が発生する可能性があります。
リニア モジュールも正しい位置合わせが必要ですが、ベースが適切に取り付けられると、統合されたガイドによってキャリッジの方向が維持されます。
必要スペースの比較
キャリッジは固定ベース上で移動するため、リニア モジュールは完全な移動経路に沿ったスペースを占有します。モーターは、プロファイルの一端または側面から延びることができます。
電動シリンダは、本体の収縮長さにロッドの伸長を加えた長さになります。設置によっては、本体が完全なモジュールよりもコンパクトになる場合がありますが、延長されたロッドには空きスペースが必要です。
電動シリンダーの取り付け全長は、特にストロークが長い場合やインラインモーターの場合、使用可能なストロークよりも大幅に長くなる場合があります。
スペースは、アクチュエータ全体の寸法、モーターの位置、ケーブルの曲げ半径、取り付けブラケット、安全スペース、およびメンテナンスへのアクセスを使用して評価する必要があります。
コスト比較
コストの違いは、サイズ、ストローク、力、精度、保護レベル、モーター、制御システム、付属品によって異なります。
標準的なベルト駆動リニア モジュールは、高速輸送のためのコスト効率の高いソリューションを提供します。高精度のボールねじモジュールやリニアモーターモジュールは高価になる場合があります。
ボールねじ付き電動シリンダは、空気圧シリンダを交換し、プログラム可能な位置決めを提供する場合に経済的です。力感知と高度な保護機能を備えた高力ローラー スクリュー シリンダーの購入価格は大幅に高くなる可能性があります。
総コストにはアクチュエータの価格以上のものが含まれる必要があります。
総所有コストには以下が含まれる場合があります
- アクチュエーター購入価格
- サーボモーターとドライブ
- モーションコントローラーまたはPLC
- 取付金具と機械構造
- 外部ガイドシステム
- センサーと力の測定
- 設置と試運転
- 潤滑とメンテナンス
- 交換用ベルト、ネジ、ベアリング、シール、またはロッド
- エネルギー消費量
- 生産のダウンタイム
- 製品の品質と不合格のリスク
典型的なリニアモジュールのアプリケーション
- ピックアンドプレイスシステム
- 電子部品アセンブリ
- 自動分注
- 目視検査
- レーザー加工
- 包装機械
- 仕分けと資材の移動
- デカルトロボット
- ガントリーの自動化
- 半導体の取り扱い
- 電池製造装置
- 実験室自動化
- 印刷およびラベル貼付装置
- ロングストロークのロードとアンロード
電動シリンダの代表的な用途
- サーボプレスシステム
- 圧入アセンブリ
- クランプおよび位置決め治具
- 垂直吊り上げ
- バルブとゲートの制御
- リベット留めと成形
- コンポーネントの挿入
- 張力制御
- 開閉機構
- 材料試験装置
- 包装圧縮
- 溶接ガンの作動
- 自動車組立
- 空気圧シリンダーの交換
どのような場合にリニアモジュールを選択すべきでしょうか?
- 荷物は誘導された経路に沿って移動する必要があります
- アプリケーションには移動プラットフォームまたはキャリッジが必要です
- 荷重によりピッチ、ヨー、またはロールモーメントが発生します
- 中ストロークまたは長ストロークが必要なシステム
- 高い移動速度が重要
- 軸は XY、XZ、XYZ、またはガントリ システムに結合されます
- アプリケーションには、調剤、スキャン、検査、または転送が含まれます
- 工具は正確な方向を維持する必要があります
- 機械には複数の位置決めポイントが必要です
- アクチュエータはストローク全体を通じてペイロード重量をサポートする必要があります
電動シリンダを選択するのはどのような場合ですか?
- 主な要件は押す力または引く力です
- アプリケーションには、プレス、クランプ、挿入、または持ち上げが含まれます。
- アクチュエータは空気圧または油圧シリンダを置き換える必要があります
- プログラム可能な力と位置制御が必要
- ストロークが短いか中程度である
- コンパクトなロッドスタイルの出力が好ましい
- 密閉されたアクチュエータ構造が必要な環境
- このプロセスには力と位置の監視が必要です
- アクチュエータは制御された接触力を維持する必要があります
- 負荷は主にアクチュエータの軸に沿って配置されます
用途選定例
高速製品転送
包装ラインでは軽量の製品を長いストロークで高速に移動させる必要があります。負荷はキャリッジに取り付けられており、加速中に安定した状態を維持する必要があります。一般に、ベルト駆動のリニアモジュールの方が適しています。
精密圧入アセンブリ
組み立てステーションでは、力と位置を監視しながらベアリングをハウジングに挿入する必要があります。通常は、ロードセルを備えたサーボ電動シリンダーの方が良い選択肢です。
画像検査プラットフォーム
カメラは正確な方向を維持しながら、複数の検査位置間を移動する必要があります。一般的には、ボールネジまたはリニアモーターモジュールの方が適切です。
垂直昇降機構
治具は垂直に持ち上げて、いくつかの位置で保持する必要があります。どちらのアクチュエータも適している可能性があります。治具が大きなモーメントを生成する場合にはリニアモジュールが適していますが、軸方向の持ち上げ力とコンパクトな設置が主な要件である場合には電動シリンダが適している可能性があります。
クランピングステーション
治具は、制御されたクランプ力をコンポーネントに適用する必要があります。通常は、クランプ サイクル中の位置、速度、力を制御できる電動シリンダの方が適しています。
XYZ ディスペンス システム
分注ヘッドは、プログラムされた 3 次元の経路に従う必要があります。リニアモジュールは、調整された多軸システムに組み合わせることができるため、当然の選択です。
よくある選択の間違い
電動シリンダーを使用して大きな側面荷重を運ぶ
ロッド型電動シリンダは、特に側面耐荷重用に設計されていない限り、構造ガイドとして使用しないでください。外部ガイドが必要になる場合があります。
ペイロードのみによるリニアモジュールの選択
ペイロード容量はプロセス推力を表すものではありません。プレスおよび挿入のアプリケーションでは、別個の力の計算が必要です。
モーメント荷重の無視
荷重は規定の重量制限内であっても、許容ピッチ、ヨー、またはロールモーメントを超えている場合があります。
ボールねじがセルフロックすると仮定すると
垂直ボールねじアクチュエータは負荷がかかると逆回転する可能性があります。ブレーキまたは機械的安全システムが必要になる場合があります。
最高速度のみの比較
実際のサイクル時間は、加速、減速、整定、プロセス時間、ストローク、負荷によって異なります。
保護要件の無視
オープンリニアモジュールは、ほこりの多い環境や湿気の多い環境では早期に故障する可能性があります。密閉型電動シリンダーまたは完全密閉型モジュールが必要な場合があります。
モータートルクを力の直接測定として使用する
モーターのトルクの推定は、摩擦、温度、ギアボックスの効率、加速度、機械的損失の影響を受ける可能性があります。重要な力制御プロセスには専用のロードセルが必要な場合があります。
購入価格のみを比較する
外部ガイド、取り付け構造、力センサー、ダウンタイム、メンテナンス、製品の品質は、総コストに大きな影響を与える可能性があります。
選択前に確認すべき重要なパラメータ
- モーション機能:アプリケーションにキャリッジの移動またはロッドの延長が必要かどうかを判断します。
- 有効ストローク:必要な作業距離を確認してください。
- ペイロード:工具、治具、製品、ケーブル、アクセサリが含まれます。
- 軸力:押す力、引く力、持ち上げる力、クランプ力、および加工力を計算します。
- 側面荷重:キャリッジまたはロッドに作用するラジアル方向の力を確認します。
- モーメント荷重:ピッチ、ヨー、ロールモーメントを計算します。
- スピード:通常および最大の動作速度を定義します。
- 加速度:加速、減速、加加速度の要件を確認します。
- 正確さ:再現性、絶対精度、分解能を区別します。
- 取り付け方向:水平、垂直、横置き、倒立、傾斜設置をご指定ください。
- デューティサイクル:1分間あたりの回転数、動作時間、移動距離、保持時間を確認します。
- 保護レベル:ほこり、水、油、切りくず、クリーニング、屋外での暴露を特定します。
- 環境:温度、湿度、クリーンルーム、真空、化学的条件を確認します。
- 安全性:ブレーキ、機械的ロック、落下防止、リミットスイッチ、緊急停止が含まれます。
- 制御モード:位置、速度、力、トルク、または同期動作の要件を定義します。
- 耐用年数:予想されるサイクル、メンテナンス間隔、交換戦略を定義します。
- 設置スペース:アクチュエータの長さ、モータの位置、ロッドの伸び、ケーブルのクリアランスを確認してください。
- 総費用:システム全体と生涯コストを比較します。
よくある質問
電動シリンダーもリニアアクチュエーターの一種ですか?
はい。電動シリンダは、モータの回転を制御されたロッドの伸縮に変換する電気機械式リニア アクチュエータです。
リニアモジュールは電動シリンダの代わりに使用できますか?
一部の位置決めや吊り上げ用途では電動シリンダーの代わりに使用できますが、コンパクトで高力のプレス、クランプ、または挿入には最適な選択肢ではない可能性があります。
電動シリンダはリニアモジュールの代わりに使用できますか?
ロッド型電動シリンダは単純な軸方向の動きを実行できますが、負荷が方向を維持する必要がある場合やモーメント力に抵抗する必要がある場合は、外部ガイドが必要になる場合があります。
どのアクチュエータがより大きな力を提供しますか?
電動シリンダーは一般に、特にローラースクリューやギアボックス支援モデルなど、より高い軸力に合わせて最適化されています。ボールネジとラック駆動のリニアモジュールも高推力を提供できます。
どのアクチュエータが速いですか?
通常、ベルト駆動およびリニア モーター モジュールは、より高い移動速度と加速を実現します。電動シリンダーは通常、最大ロングストローク速度ではなく、軸方向の動きを制御するように最適化されています。
どのアクチュエータがより正確ですか?
どちらも、高精度のボールネジ、サーボモーター、適切なフィードバック、および剛性の高い構造を使用すると、高い精度を実現できます。最終的な結果は、完全なシステム設計によって決まります。
垂直昇降にはどのアクチュエータが適していますか?
どちらでも適しているかもしれません。負荷によってモーメントが発生する場合や、ガイド付きキャリッジの動きが必要な場合には、リニア モジュールの方が優れていることがよくあります。軸方向の持ち上げ力とコンパクトな設置が主な要件である場合、電動シリンダの方が優れていることがよくあります。
どのアクチュエータが環境保護に優れていますか?
電動シリンダーは、スクリュー伝達が密閉されているため、多くの場合、より優れた密閉性を提供します。完全に密閉されたリニア モジュールも、正しく指定されていれば、優れた保護を提供できます。
電動シリンダにはリニアガイドが必要ですか?
単純なアキシアル荷重では、外部ガイドが必要ない場合があります。横荷重、偏心荷重、長い工具、またはモーメント力には、通常、ガイド付きシリンダーまたは別個のリニアガイドシステムが必要です。
多軸自動化にはどのアクチュエータが適していますか?
リニア モジュールは、キャリッジと取り付けインターフェイスが多軸統合用に設計されているため、一般に XY、XZ、XYZ、およびガントリ システムに適しています。
結論
主な違いは、リニアモジュール vs 電動シリンダー比較は、各製品が処理できるように設計された動きと負荷のタイプです。
リニア モジュールは、定義されたパスに沿ってガイド付きキャリッジを移動します。位置決め、搬送、検査、塗布、ロボット工学、ロングストローク動作、多軸自動化に適しています。統合されたガイド システムにより、ペイロード重量をサポートし、モーメント荷重に耐えることができます。
電動シリンダーは、ロッドまたはガイド付き出力アセンブリを伸縮させます。押す、引く、押す、クランプする、持ち上げる、挿入するなど、力を制御するプロセスに適しています。密閉構造と高い軸力能力により、空気圧シリンダや油圧シリンダの効果的な代替品となります。
キャリッジ ガイダンス、長距離移動、高速、モーメント耐性、および多軸統合が主な優先事項である場合は、リニア モジュールを選択してください。軸推力、コンパクトな伸縮動作、力制御、環境シール、シリンダ交換がより重要な場合は、電動シリンダを選択してください。
最終的な選択は、ストローク、可搬質量、推力、横荷重、モーメント荷重、速度、加速度、精度、保護レベル、デューティサイクル、取り付け方向、制御方法、安全性、耐用年数、およびシステムの総コストに基づいて行う必要があります。
これらの要件を完全なシステムとして評価することで、エンジニアはアクチュエータの過負荷、ロッドの曲がり、力不足、不安定な位置決め、早期摩耗、不必要な機器コストを回避しながら、信頼性が高く効率的な自動化ソリューションを作成できます。
