 日本語

位置決め精度は、システムの最も重要な仕様の 1 つです。リニアモジュール, しかし、これは最も誤解されやすいものの一つでもあります。モジュールは非常に一貫して同じ点に戻ることができ、それでも指令された座標からオフセットされます。また、短い距離では正確ですが、長いストロークではより多くの誤差が蓄積されます。
このため、リニアモジュールの位置決め精度単一の数字だけで判断すべきではありません。エンジニアは、再現性、リード誤差、スケール誤差、バックラッシュ、真直度、熱的挙動、構造剛性、および仕様の作成に使用される測定方法を検討する必要があります。
このガイドでは、直線運動の精度データの読み取り方法、位置決め誤差の原因、精度等級の一般的な解釈方法、および実際のマシンの結果を改善するために何ができるかを説明します。
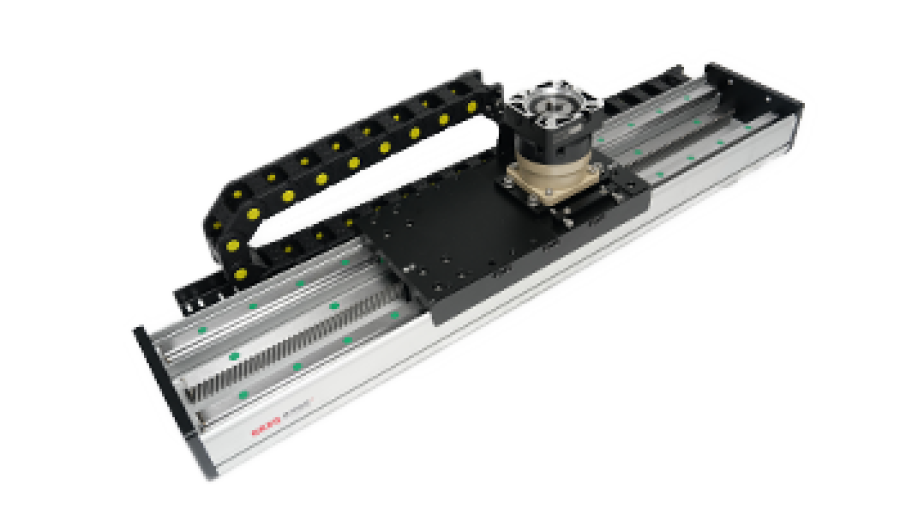
精度と再現性は同じではありません
位置決め精度実際のキャリッジ位置が指令された位置にどれだけ近いかを示します。再現性同じ動きが繰り返されたときにモジュールがどれだけ同じ位置に戻るかを示します。
これら 2 つの値は、エンジニアリング上のさまざまな質問に答えます。
| メトリック | 説明内容 | よくある質問に答えます |
|---|---|---|
| 位置決め精度 | 指令位置と実際の位置の差 | 軸は正しい座標に到達しましたか? |
| 再現性 | 同じターゲットに繰り返し戻る場合の変動 | 軸はサイクルごとに同じ点に戻りますか? |
| バックラッシュ・逆転誤差 | 動作方向の変化に伴う位置ずれ | アプローチ方向によって位置は変わりますか? |
| 真直度 | 理想的な直線からの逸脱 | 走行中にキャリッジが横または縦にふらつきますか? |
簡単な例
キャリッジが 100.000 mm まで移動するように命令されたとします。 100.030 mm 付近で繰り返し停止しますが、変動はほとんどありません。
この軸は毎回ほぼ同じ位置に戻るため、再現性は良好ですが、実際の位置が指令値から常にオフセットしているため、絶対位置精度は悪くなります。
エンジニアリングのポイント:繰り返しの組み立てを行う機械は再現性を重視する場合がありますが、測定または座標ベースのプロセスではより厳密な絶対位置精度も必要になる場合があります。
1 つの「精度」数値では不十分な理由
言葉精度は製品説明で大まかに使用されることがよくあります。エンジニアリング仕様では、測定される正確な特性を特定することがより適切です。
高精度リニア モジュールには、次のような個別の制限が存在する場合があります。
- 全ストロークにわたる位置決め精度
- 一方向または両方向からの再現性
- バックラッシュまたは反転エラー
- 水平面内の真直度
- 垂直面での真直度
- ピッチ、ヨー、ロール角誤差
- キャリッジと取付基準との平行度
これらの値は交換可能ではありません。再現性は優れていても真直度が低いモジュールでも、光学検査プロセスには適していない可能性があります。同様に、駆動システムに過度のバックラッシュがある場合、幾何学的精度が良好なモジュールでも安定した位置決めができない可能性があります。
リニアモジュールにおける「精密級」とは何を意味しますか?
すべてのリニア モジュール メーカーが共有する汎用の精密グレード システムはありません。あるサプライヤーは製品を標準、精密、高精度に分類する場合がありますが、別のサプライヤーはネジの精度、ガイドの精度、または測定された軸の性能によってグレードを定義する場合があります。
このため、グレード名自体は、その背後にあるテストデータほど重要ではありません。
グレードが実際に何を制御しているかを尋ねる
有用な精度グレードの仕様では、以下を参照しているかどうかを明確にする必要があります。
- ボールねじのリード精度
- リニアガイドの製造精度
- 組立軸位置決め精度
- 完全なモジュールの再現性
- キャリッジ経路の幾何学的精度
したがって、どちらも「精密グレード」とラベル付けされている 2 つの製品は、グレードの定義が異なる測定に基づいている場合、性能が大きく異なる可能性があります。
フルストロークデータが重要
ストロークが長い場合は、精度仕様がストローク全体に適用されるのか、それともより短い基準長に適用されるのかを確認してください。一部の誤差要因は距離とともに蓄積されるため、100 mm を超えて測定された値を自動的に 1500 mm 軸を表すものとみなすことはできません。
位置決め誤差の原因
実際の位置決め誤差は、いくつかの機械的、熱的、および制御の影響が組み合わさった結果です。軸について考えるのに役立つ方法は次のとおりです。エラーバジェット.
| エラーの原因 | 順位への影響 | 代表的な改善方法 |
|---|---|---|
| ネジリード異常 | ストロークに沿って位置に依存した誤差が発生します | ワンランク上のネジ、マッピング、補正 |
| バックラッシュ | 反転依存のエラーが発生する | プリロード、改善された伝達、一方向アプローチ |
| ベルトの弾性 | 荷重や加速度によって位置が変化する | 正しい張力、より硬いベルト、より低い動的負荷 |
| ガイドと取付ミス | 真直度とキャリッジの形状を変更します | ベースの平坦度、位置合わせ、組み立ての向上 |
| 熱膨張 | 温度により有効軸長が変化します | 温度制御、ウォームアップ、補正 |
| 構造的なたわみ | 負荷がかかると工具位置が移動します | より高い剛性、より短いオーバーハング、より優れたサポート |
| フィードバックの解像度と場所 | コントローラーが観察および修正できる内容を制限します | 高解像度または直接位置フィードバック |
| サーボチューニング | 次のエラー、オーバーシュートまたは整定エラーが発生します | ゲイン、フィルター、モーションプロファイルを最適化 |
ボールねじの誤差:バックラッシュ以上
ボールねじモジュールローリングトランスミッションは高い剛性と再現性のある動作を提供するため、精密な位置決めに広く使用されています。ただし、ネジ自体によって、いくつかの異なる誤差成分が発生する可能性があります。
リードエラー
ネジのリードは、ナットが 1 回転でどれだけ移動するかを定義します。製造上のばらつきにより、実際の移動量は理論値とわずかに異なります。
長いストロークにわたって、これにより位置に依存する誤差曲線が生じる可能性があります。よりグレードの高いネジを使用するとこの誤差が軽減され、キャリブレーションとソフトウェア補正により絶対位置のパフォーマンスがさらに向上します。
バックラッシュとプリロード
バックラッシュは方向が反転したときにロストモーションとして現れます。予圧されたボールナットは軸方向のすきまを減らすことができますが、予圧が高くなると摩擦と熱も増加します。
したがって、最適なプリロードは、単に利用可能な最大値ではありません。軸の負荷、速度、熱挙動に対して適切である必要があります。
サポートとアライメントのエラー
精密ネジでは、サポートの位置合わせ不良を補うことはできません。固定ベアリングサポートとフローティングベアリングサポートの位置が正しく調整されていないと、ネジが曲がったり、不均一なトルクが発生したりする可能性があり、寿命と位置の安定性に影響を与える可能性があります。
タイミングベルトの精度は負荷に大きく依存します
タイミング ベルトは、特にロングストロークの高速用途において非常に再現性の高い動作を提供できますが、ベルトは弾性があります。その有効位置は、張力、積載量、加速度によって変化する可能性があります。
重要な要素には次のようなものがあります。
- ベルトの剛性
- 初張力
- 移動距離
- プーリー径
- 移動する質量
- 加速と減速
- 温度
- ベルトの経年劣化
これは、ベルト駆動モジュールが「不正確」であることを意味するものではありません。これは、エラー動作がねじ駆動軸とは異なるため、アプリケーションに合わせて調整する必要があることを意味します。
リニア モーター モジュールは 1 つの重大なエラー原因を除去します
ダイレクトドライブリニアモーターは、回転運動を直線移動に変換するためにネジ、ベルト、ラックを使用しないため、これらのコンポーネントによる機械的な伝達のバックラッシュがありません。
ただし、完全な軸は依然として以下に依存します。
- 位置エンコーダまたはリニアスケールの精度
- フィードバックシステムの取り付け精度
- ガイド真直度
- 構造剛性
- サーボチューニング
- 熱安定性
ダイレクトドライブはいくつかの機械的誤差の原因を取り除きますが、注意深いシステム設計の必要性がなくなるわけではありません。
熱膨張が高精度アプリケーションを支配する可能性がある
機械的精度が非常に厳しくなると、温度が残りの最大の誤差要因の 1 つになる可能性があります。
金属部品は温度が上昇すると膨張します。したがって、長いアルミニウムまたは鋼製の軸は、機械の冷間始動と熱平衡の間でかなりの長さが変化する可能性があります。
熱はどこから来るのか
- モーター損失
- ボールねじの摩擦
- ガイド摩擦
- ギアボックスの損失
- 近隣の加工工程
- 周囲温度の変化
ウォーミングアップが重要な理由
機械が冷えているときにキャリブレーションを実行し、軸が大幅に温まってから生産を開始すると、実際の位置がずれる可能性があります。精密検査と加工サポートの場合、定義されたウォームアップ手順により一貫性が向上します。
高精度ルール:機械的誤差が減少すると、多くの場合、熱制御と再現可能な動作温度がモジュールの公称グレードと同じくらい重要になります。
実装品質による位置決め精度の変化
リニアモジュールは、それをサポートする構造と同等の性能しか発揮できません。
ベースが平らでない場合、モジュールがねじれ、ガイド パスが歪む可能性があります。 2 軸システムでは、平行度が低いと 2 つのキャリッジが互いに衝突する可能性があります。モジュール自体が精密であっても、機械フレームが弱いと加速度によってたわむ可能性があります。
高精度の取り付けについては、以下を確認してください。
- 取付面平面度
- 基準刃の真直度
- ペアの軸間の平行度
- 締め付け順序と締め付けトルク
- 長いモジュールの下のサポート間隔
- 工具のオーバーハングと構造剛性
フィードバック分解能は位置決め精度と同じではありません
よくある誤解は、高解像度エンコーダが自動的に軸の精度を同等にするというものです。
分解能は、フィードバック システムが表現できる最小増分を示します。機械的誤差、熱ドリフト、バックラッシュ、構造的なたわみは除去されません。
たとえば、機械軸の全ストロークにわたる絶対誤差がはるかに大きい場合でも、コントローラはマイクロメートルレベルの増分を命令できる場合があります。
モーターエンコーダーとダイレクトリニアフィードバック
モーター エンコーダーを使用すると、コントローラーはモーターの回転と伝達比から線形位置を推測します。ネジのリード誤差、ベルトの伸び、バックラッシュなど、モーターとキャリッジ間の誤差は直接測定できない場合があります。
キャリッジの近くに取り付けられたリニアスケールにより、実際の軸位置をより直接的に測定できます。要求の厳しいシステムでは、これにより一部の伝送エラーの補償が可能になりますが、スケールの設置と熱挙動は依然として重要です。
リニアモジュールの位置決め精度はどのように測定されますか?
測定方法は必要な精度とストロークによって異なります。一般的な計測ツールには、レーザー干渉計、校正済みリニアスケール、ダイヤルインジケーター、座標測定装置などがあります。
有用なテストでは以下を定義する必要があります。
- 測定基準
- 進行方向
- ターゲット位置の数と間隔
- 繰り返し回数
- 進入方向
- 機械温度
- 可搬質量と動作条件
定義された手順がなければ、異なるサプライヤーからの 2 つの「精度」数値を直接比較できない可能性があります。
校正と補正: 修正できることとできないこと
キャリブレーションでは、指令された位置と実際の位置の差を測定します。誤差が再現性がある場合、制御システムは多くの場合、補償テーブルを使用して残留位置誤差を低減できます。
報酬の有力な候補者
- 再現性のあるねじリード誤差
- 一貫したスケール誤差
- 再現可能な幾何学的位置誤差
- 制御されたプロセスにおける既知の熱挙動
補償では確実に解決できない問題
- ランダムな機械的緩み
- バックラッシの変化
- ベルトの張力が不安定
- 留め具が緩んでいる
- 可変構造たわみ
- 汚染に関連したスティックスリップ
- 制御されていない温度変動
ソフトウェア修正は、基礎となる機械システムが安定していて再現性がある場合に最も効果的です。
実際に線形モジュールの精度を向上させる方法
1. 適切な精度要件を定義する
位置決め精度、再現性、真直度、角度誤差を個別に測定します。プロセスに関連付けずに「可能な限り最高の精度」を指定することは避けてください。
2. エラー バジェットに適したドライブを選択する
ボールねじ、タイミングベルト、ラックアンドピニオンシステム、およびリニアモーターには、さまざまなエラー動作があります。必要なストローク、速度、荷重、精度を総合して変速機を選定します。
3. 双方向の位置決めが重要な場合のバックラッシュを低減します
適切なプリロード、高精度トランスミッション コンポーネント、またはダイレクト ドライブ ソリューションを使用してください。プロセスが許可する場合は、同じ方向から重要な位置に近づくことで、反転に関連する変動を減らすこともできます。
4. 機械構造の改善
ツーリングのオーバーハングを減らし、サポートの剛性を高め、モジュールの取り付け面が軸を歪めないようにします。
5. 温度の制御
環境を安定させ、機械をウォームアップさせ、可能な限り熱源を精密基準から遠ざけます。
6. 適切なフィードバックを使用する
要求の厳しい絶対位置決めの場合、直接線形フィードバックにより、送信精度への依存を軽減できます。
7. サーボチューニングとモーションプロファイルを最適化する
高い加速度、オーバーシュート、不十分な整定時間により、機械仕様が示唆するよりも大きな実際の位置誤差が生じる可能性があります。
8. 組み立てられた機械を校正する
機械ベース、工具、熱環境はすべて最終結果に影響を与えるため、モジュールを最終構造に設置した後にキャリブレーションを実行する必要があります。
高精度モジュールでも低精度機械を製造できる理由
プロセスにとって重要なのはツールの中心点であり、キャリッジ自体ではありません。
高精度モジュールに長い可撓性ブラケットが搭載されている場合、ブラケットは負荷によってたわむ可能性があります。カメラがキャリッジから遠くに取り付けられている場合、モジュールの角度誤差がカメラ レンズでの線形オフセットとしてさらに大きくなる可能性があります。
これが、マシンレベルの精度を完全な運動連鎖から評価する必要がある理由です。
コマンド → モーター → トランスミッション → キャリッジ → 取付プレート → ツーリング → プロセスポイント
そのチェーン内のすべての要素がエラーを追加する可能性があります。
位置決め精度についてサプライヤーに尋ねるべきこと
リニアモジュールを比較する場合は、カタログ内の最小の数値だけを求めるのではなく、測定の定義を尋ねてください。
- 値は位置決め精度または再現性ですか?
- 全ストローク指定ですか?
- テストは一方向から実行されますか、それとも両方向から実行されますか?
- バックラッシや反転誤差は含まれた値ですか?
- テスト中に使用されたペイロードと速度は何ですか?
- どのような温度条件が適用されますか?
- 値は機械軸または校正された閉ループ システムに基づいていますか?
- 真直度、ピッチ、ヨー、ロールは個別に指定されますか?
- 校正データや補正データは提供できますか?
プロセスに実際に必要な精度を選択してください
最良の線形モジュールは、必ずしも公開誤差が最小のものであるとは限りません。機械の実荷重、ストローク、速度、温度、取付条件に対して安定した位置決め性能を発揮するものです。
QRXQ は、再現性、絶対位置誤差、幾何学的精度、および動的動作を分離することにより、線形モジュールの位置決め要件を評価します。高精度アプリケーションの場合は、完全な誤差バジェットを考慮できるように、必要なストローク、ペイロード、速度、加速度、取り付け方法、ターゲット精度、測定基準を提供します。
