 日本語

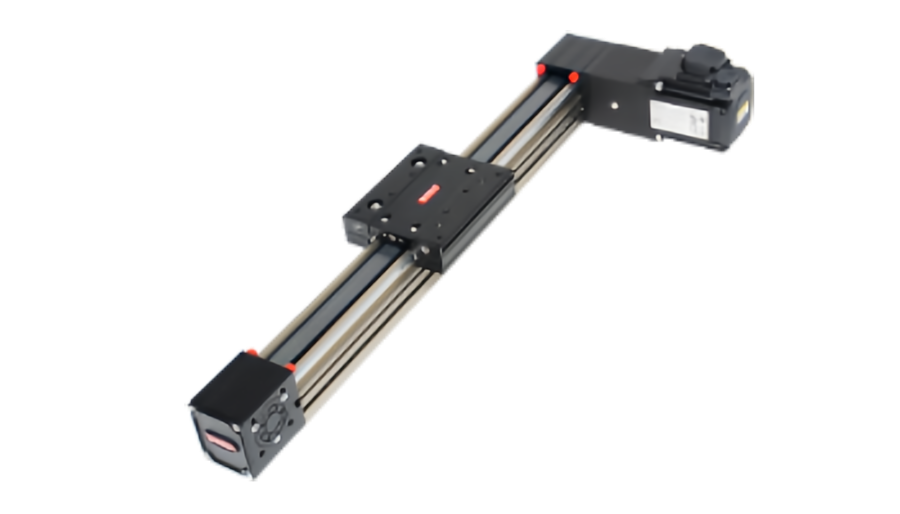
タイミングベルトリニアモジュール多くの場合、長距離移動と高速のために選択されますが、エンジニアは位置決め装置に使用する前に同じ質問を頻繁にします。ベルト駆動軸は実際にどの程度の精度が可能ですか?
答えは、アプリケーションにおける「精度」が何を意味するかによって異なります。タイミングベルトステージは、全ストロークにわたってより大きな絶対位置誤差を持ちながらも、非常に一貫して同じ教示位置に戻ることができます。ベルトの弾性、張力、プーリーの形状、負荷の変動、温度、フィードバック方法はすべて結果に影響します。
このガイドでは説明しますタイミングベルトリニアモジュールの精度再現性を位置決め精度から分離することで、ベルト駆動の位置決め誤差がどこから発生するのか、機械設計、フィードバック、補償がどのように性能を向上させることができるかを示します。
繰返し精度と位置決め精度は違う
再現性同じ移動を繰り返したときに、キャリッジがどれだけ同じ目標位置に戻るかを表します。位置決め精度実際のキャリッジ位置が指令された座標にどれだけ近いかを示します。
| メトリック | 測定内容 | 一般的な使用方法 |
|---|---|---|
| 再現性 | 同じターゲットに戻るときに散乱する | ピックアンドプレイス、組み立て、積み下ろし |
| 位置決め精度 | 指令位置と実際の位置の差 | 座標ベースの位置決め・検査・測定 |
| 反転エラー | 反対方向からのアプローチによる違い | 双方向測位 |
| 真直度 | 理想的な直線からのキャリッジ経路の逸脱 | スキャニング、光学検査、長距離移動ガイダンス |
重要な違い:ベルトモジュールは、全ストロークにわたって同じレベルの絶対位置決め精度を持たなくても、良好な再現性を得ることができます。
簡単な例: 良好な再現性、より大きな絶対誤差
コントローラーがキャリッジに 1000.00 mm に移動するように命令したとします。移動を繰り返すと、毎回ステージは約1000.12mmで停止します。
最終位置はサイクル間でほとんど変化しないため、再現性は非常に優れています。ただし、軸にはコマンドに対して約 0.12 mm の絶対位置オフセットがまだあります。
ピック アンド プレイス ステーションの場合、そのオフセットはティーチング中に修正される可能性があり、問題が生じることはありません。絶対座標に依存する測定システムの場合、これは受け入れられない可能性があります。
タイミングベルトモジュールが良好な繰り返し性能を発揮できる理由
歯付きタイミングベルトはプーリーと確実に係合します。摩擦ベルトとは異なり、動きを伝達するために連続的な滑りに依存しません。
ベルトの張力、プーリーの噛み合い、負荷、機械的構造が安定していれば、システムは同じプーリーの歯の関係に繰り返し戻ることができます。
優れた再現性は以下によってサポートされます。
- 安定したベルト張力
- プーリーの正しい位置調整
- 剛性の高いキャリッジとガイド構造
- 負荷の変動が小さい
- 一貫したアプローチ方向
- 適切なサーボまたはステッパーのサイジング
- 安定した機械温度
タイミングベルトの位置決め誤差の原因
ベルト駆動ステージには、モーター コマンドから実際のキャリッジ位置まで伸びるエラー チェーンがあります。
| エラーの原因 | 考えられる影響 | 代表的な制御方法 |
|---|---|---|
| ベルトの伸縮性 | 負荷に応じた位置ずれ | より高いベルト剛性、より低い力、フィードバック |
| ベルトピッチ変動 | トラベル上の位置依存誤差 | 高品質ベルト、キャリブレーション |
| プーリピッチ径誤差 | モータ回転数と移動量とのスケール誤差 | 精密プーリー、校正 |
| プーリーの偏心または振れ | 周期的な位置変動 | プーリーとシャフトのアライメントの改善 |
| ベルトの張力が不十分である | 反転誤差、振動、再現性不良 | 正しい張力設定 |
| 構造的なたわみ | 負荷がかかると工具位置が変化する | 剛性が高く、オーバーハングが減少 |
| ガイド真直度 | 横方向または縦方向のパスエラー | 精密なガイドと取り付け |
| 熱の影響 | 時間の経過による位置ドリフト | 温度の安定化と補償 |
| 制御次のエラー | 動的位置がコマンドと異なる | モーターのサイジングとサーボのチューニング |
ベルトの伸びは永久的な伸びと同じではありません
「ベルトの伸び」という言葉は、2 つの異なる効果を表すことができます。
弾性伸び
ベルトに負荷がかかると、ベルトはその引張剛性に応じて弾性的に伸びます。負荷が取り除かれ、ベルトが通常の動作範囲内に留まれば、この変形の大部分は回復可能です。
この弾性挙動により、力や加速度によって変化する一時的な位置のずれが生じる可能性があります。
永久伸びや損傷
過負荷、疲労、材料の劣化、または張力部材の損傷により、ベルトの長さや張力に恒久的な変化が生じる可能性があります。これは、通常の弾性動作ではなく、メンテナンスの問題です。
精度への影響:ベルトは機械的状態が安定していても、負荷が変化すると弾性的にたわみます。したがって、絶対位置決めは現実的な負荷と加速度で評価する必要があります。
ベルトの硬さが位置に与える影響
最も単純な概念的関係は次のとおりです。
弾性変位 ≈ 加えられる力 ÷ ベルトの実効剛性
正確な値は、ベルトの構造、張力部材、ベルト幅、ベルトの自由長さ、張力および形状によって異なります。
これは、次の場合に位置ずれが増加する傾向があることを意味します。
- 駆動力が増加する
- ベルトスパンが長くなります
- ベルトが細いか硬さが弱い
- 加速が増加します
- 移動負荷が大きくなる
これが、アプリケーションが変動負荷下で厳密な絶対位置決めを必要とする場合、ロングストロークのベルトステージを再現性だけで評価すべきではない理由の 1 つです。
荷重方向が重要な理由
ベルト軸は、キャリッジがベルトの一方の側から引っ張られるか、もう一方の側から引っ張られるかに応じて異なる動作をする場合があります。
方向が逆転すると、ベルトの張力分布が変化します。システムのプリテンション、構造的コンプライアンス、またはプーリーの遊びが不十分な場合、最終的な位置がずれる可能性があります。
一方向のアプローチにより一貫性が向上します
プロセスで許可されている場合は、サイクルごとに同じ方向から重要な位置にアプローチできます。これにより、ベルトの負荷と機械的なプリロードがより一貫した状態に保たれます。
この方法では、基本的な絶対スケール精度は向上しませんが、双方向位置決めが必要ないアプリケーションでの反転に関連した変動を減らすことができます。
ベルトの張力は再現性に直接影響します
適切なプリテンションは歯の噛み合いを維持し、駆動システムの不要な自由な動きを軽減します。
テンションが低すぎると
考えられる影響は次のとおりです。
- 反転誤差が大きくなる
- ベルトの振動
- 積極的な加速下での歯飛び
- 位置決めの一貫性の低下
テンションが高すぎると
過度の緊張は次のような可能性があります。
- プーリーベアリングの負荷を増やす
- モータートルク要求の増加
- ベルトの疲労を加速する
- 構造負荷の増加
最も正確な設定は最高の張力ではありません。実際のモジュールおよびベルトに指定された張力を使用してください。
プーリーの形状によりモーターの回転を直線距離に変換
コントローラーは通常、プーリーのピッチ円周とギアボックス比に基づいて、特定のモーターの回転が特定の直線運動に対応すると想定します。
プーリ有効ピッチ径が公称値と異なる場合、モータ1回転あたりの直線距離も異なります。
スケールエラー
小さな変換誤差は、長距離の移動により顕著になる場合があります。たとえば、回転と距離の関係におけるほんの数パーセントの誤差が、メートルスケールのストロークにわたってはるかに大きな絶対位置誤差に累積する可能性があります。
偏心による周期誤差
プーリーまたはシャフトに測定可能な偏心がある場合、角度増分ごとの有効ベルト移動量は 1 回転を通じて変化する可能性があり、繰り返しの位置パターンが作成されます。
ストロークが長いと精度の問題が拡大する
タイミングベルトモジュールは、長い回転ネジを使わずに長い移動量を実現できるのが魅力です。ただし、移動距離が長いということは、機械システムに関与するベルトの長さが長くなることも意味します。
軸が長いほど、以下の影響を受けやすい可能性があります。
- 弾性ベルトの変位
- 熱による長さの変化
- プロファイルのたわみ
- サポート間隔
- スケールエラー
- ケーブルキャリアの抵抗変化
短いセクションにわたって測定された位置決め仕様は、完全なロングストローク軸を表すものとして自動的に想定されるべきではありません。
加速時のタイミングベルト精度
静的位置決めと動的位置決めは、必ずしも同一であるとは限りません。
加速中は、モーターが移動質量を加速する必要があるため、ベルトの力が増加します。したがって、ベルトと支持構造は静止時よりも大きくたわみます。
長い整定期間の後、軸は正確に見えることがありますが、高速移動中には依然として重大な動的追従誤差が発生します。
これは次のようなアプリケーションで重要です。
- 連続塗布
- ラインスキャン検査
- 高速シンクロハンドリング
- 電子カム
サーボフィードバックにより制御が向上しますが、エンコーダーはどこにあるのでしょうか?
多くのベルト駆動軸では、エンコーダが取り付けられたサーボ モーターが使用されています。
モーター側のフィードバックはコントローラーにモーターシャフトの位置を伝えます。モーターの制御には優れていますが、コントローラーはベルトとプーリーの関係を通じてキャリッジの位置を計算します。
ベルトの弾性、プーリーの誤差、構造的なたわみなど、モーターとキャリッジ間の機械的影響は、モーター エンコーダーでは直接測定されません。
閉ループは、自動的にキャリッジの閉ループを意味するわけではありません。フィードバック デバイスの位置によって、コントローラーがどのエラーを観察できるかが決まります。
リニアエンコーダは何を変えるのか
軸に沿って取り付けられたリニア エンコーダまたはスケールは、キャリッジの位置をより直接的に測定します。
これにより、制御システムはモーターの後に発生する次のようなエラーを監視し、補正できるようになります。
- ベルトの弾性変位
- プーリースケールエラー
- ギアボックスエラー
- 一部のトランスミッションコンプライアンス
直接リニアフィードバックシステムは、適切に設計されていれば、絶対位置決め性能を大幅に向上させることができます。
しかし、線形スケールですべてのエラーが解決されるわけではありません
以下のものを自動的に削除することはできません。
- キャリッジ後のツーリングのたわみ
- ガイドの真直度が悪い
- 固定具が緩んでいる
- 不安定な温度
- 機械的共振
マシンエラーチェーン全体を制御する必要があります。
クローズドループベルトモジュール: 「クローズドループ」とは実際には何を意味しますか?
考えられるアーキテクチャはいくつかあります。
| フィードバックアーキテクチャ | 測定内容 | 主な制限事項 |
|---|---|---|
| エンコーダなしのステッパー | コマンド付きステップのみ | モーターの位置を直接確認できない |
| 閉ループステッパー | モーターの位置 | 伝達エラーがモーターのフィードバック ループの外側に残る |
| モーターエンコーダー付きサーボ | モーターの位置と速度 | ベルトとキャリッジのエラーを機械的に推測 |
| リニアエンコーダ付きサーボ | キャリッジ位置を直接指定 | より複雑なフィードバックの統合が必要 |
したがって、「閉ループベルトモジュール」という用語は、フィードバックの場所が特定されない限り不完全です。
キャリブレーションによりベルトモジュールの位置精度は向上しますか?
はい - エラーが安定していて再現性がある場合。
キャリブレーションでは、ストロークに沿った指令位置と実際の位置の差を測定します。エラーが一貫したパターンに従っている場合、コントローラーは補償テーブルを使用できます。
補償によく反応する可能性のあるエラー
- 安定プーリースケールエラー
- 再現性のあるピッチ関連エラー
- 再現性のある位置依存の機械的誤差
補正が難しいエラー
- サイクルごとに変化する負荷に応じたベルトのたわみ
- ベルトの張りを変える
- プーリーやファスナーが緩んでいる
- ランダムな汚染
- 予測不可能に変化する熱条件
機械システムがすでに安定している場合、補償は最も効果的に機能します。
温度はベルト以上の影響を及ぼします
温度変化により、ベルト、アルミニウムモジュール本体、プーリー間隔、ガイドシステム、機械フレームが変化する可能性があります。
考えられる熱源は次のとおりです。
- モーター損失
- 高いサイクルレート
- プーリーベアリング
- 近くのプロセス機器
- 周囲温度の変化
通常のピックアンドプレース装置の場合、結果として生じるドリフトは許容できる場合があります。ロングストロークの検査や位置決めの校正の場合、熱安定性が誤差の一部となる可能性があります。
ベルトステージでもガイド精度が重要
ベルトは駆動方向に沿った動きを決定しますが、ガイドはキャリッジの経路を決定します。
X 軸の位置決めが再現可能であっても、ガイドの真直度が低いと、移動中に Y または Z のずれが発生する可能性があります。
カメラスキャン、塗布、光学位置合わせなどのアプリケーションの場合は、次のように指定します。
- 水平真直度
- 垂直真直度
- ピッチ
- ヨー
- 該当する場合はロールします
構造的な剛性が工具先端の精度を支配する可能性がある
取り付けブラケットや機械フレームのたわみにより、実際の工具が動き続けているにもかかわらず、タイミング ベルト キャリッジが正しく停止する場合があります。
これは次の場合に共通です。
- 長いグリッパーアーム
- 大型カメラブラケット
- 幅広の器具
- 多軸ガントリークロスビーム
したがって、工具中心精度は以下から評価する必要があります。
モーター→プーリー→ベルト→キャリッジ→取付構造→工具
タイミングベルトモジュールの精度を向上させる方法
1. 正しい精度メトリックを定義する
繰り返し精度、絶対位置決め精度、反転誤差、真直度、整定度を個別に指定します。
2. 適度な硬さのベルトを使用する
より高い引張剛性と適切なベルト幅により、負荷に依存する弾性変位を低減できます。
3. ベルトの張力を正しく設定する
メーカー指定の張力を維持してください。緩すぎたり、きつすぎたりすると、パフォーマンスが低下する可能性があります。
4. 不要なピークフォースを低減
加速度を低くしたり、動作プロファイルをより滑らかにすると、弾性ベルトのたわみや構造振動を減らすことができます。
5. プーリーとシャフトの品質の向上
正確なピッチ形状、低い振れ、正確なアライメントにより、周期誤差とスケール誤差が軽減されます。
6. 構造の剛性を高める
ツーリングのオーバーハングを減らし、フレームのサポートを改善することで、キャリッジの精度が実際のプロセスポイントに達します。
7. 実践的な場合は一貫したアプローチ方向を使用する
これにより、教示位置アプリケーションにおける反転に関連した変動を減らすことができます。
8. 絶対精度が正当である場合は、直接線形フィードバックを追加します。
リニアスケールを使用すると、コントローラーはモーターの回転のみからキャリッジの位置を推測するのではなく、キャリッジの位置を測定できます。
9. 組み立てられた軸の校正
設置後の校正では、コンポーネントレベルのデータだけよりも、プーリーのスケール、機械の構造、取り付け条件の影響をより効果的に捉えることができます。
タイミングベルトモジュールの精度が十分になるのはどのような場合ですか?
答えはプロセスによって異なります。
| 応用 | 精度に関する主な懸念事項 |
|---|---|
| 一般転送 | 信頼性の高いエンドポイント再現性 |
| 選んで配置する | 再現性と整定性 |
| 調剤 | 経路再現性と速度安定性 |
| 目視検査 | 再現性、真直性、そして場合によっては絶対精度 |
| 校正された測定値 | 絶対精度と熱安定性 |
高速処理に最適なベルト ステージは、計測軸としては適切な選択ではない可能性がありますが、それがベルト ステージの設計として不適切であるわけではありません。これは、ドライブがプロセス要件に適合する必要があることを意味します。
ベルトモジュールの精度についてサプライヤーに尋ねるべきこと
- 記載されている値は再現性または位置決め精度ですか?
- フルストロークで測定されていますか?
- テストは単方向ですか、それとも双方向ですか?
- テスト中にどのようなペイロードが使用されますか?
- ベルトの張力はどのくらいに指定されていますか?
- 値には反転誤差は含まれますか?
- どのようなフィードバック システムが使用されていますか?
- フィードバックはモーターまたはキャリッジにありますか?
- 真直度誤差と角度誤差は別々に指定されますか?
- 組み立てられた軸の校正は可能ですか?
QRXQ がベルト駆動の精密アプリケーションを評価するために必要なもの
- 必要ストローク
- 移動する質量
- 重心位置
- 最高速度と加速度
- 再現性要件
- 絶対位置決め要件 (該当する場合)
- 双方向または一方向の位置決め
- 水平、垂直、またはガントリー設置
- モーターとフィードバックの設定
- 温度範囲
- サイクルレート
- ツーリング構造
実際的な問題は、「タイミング ベルト モジュールは正確ですか?」ということではありません。それは、「このプロセスにはどの精度測定基準が必要ですか。また、それを達成するにはベルト ドライブのエラー チェーンのどの部分を制御する必要がありますか?」ということです。
QRXQ はタイミングベルトを評価しますリニアモジュール1 つのカタログ公差に依存するのではなく、再現性、負荷に依存するベルトのたわみ、プーリーの形状、フィードバック アーキテクチャ、および機械構造を組み合わせて精度を高めます。
