 日本語

あタイミングベルトリニアモジュールモーターの回転運動を制御された直線運動に変換する高速直線運動システムです。タイミング ベルト トランスミッション、ドライブ プーリー、アイドラ プーリー、リニア ガイド、キャリッジ、テンショニング メカニズム、モーター インターフェイス、センサー、モーションコントローラーコンパクトな機械構造内にあります。
基本的なタイミングベルトリニアモジュールの動作原理仕組みは簡単です。モーターが駆動プーリーを回転させ、駆動プーリーが歯付きタイミング ベルトを動かし、ベルトがリニア ガイド レールに沿ってキャリッジを引っ張ります。モーターの回転、速度、加速度、方向を制御することにより、システムはモジュールのストロークに沿った指定された位置にキャリッジを配置できます。
従来の摩擦ベルトとは異なり、タイミング ベルトには等間隔に配置された歯があり、タイミング プーリーの対応する溝とかみ合います。この確実な係合により、ベルトとプーリー間の通常の動作滑りが防止され、モーターの回転が再現可能な直線変位に変換されます。
この記事では、タイミングベルトリニアモジュール回転運動から直線運動への変換、タイミングプーリー伝達、ベルト張力、ガイドレールサポート、サーボ制御、位置フィードバック、速度計算、位置決め精度、および運動性能に影響を与える要素を含む作業。
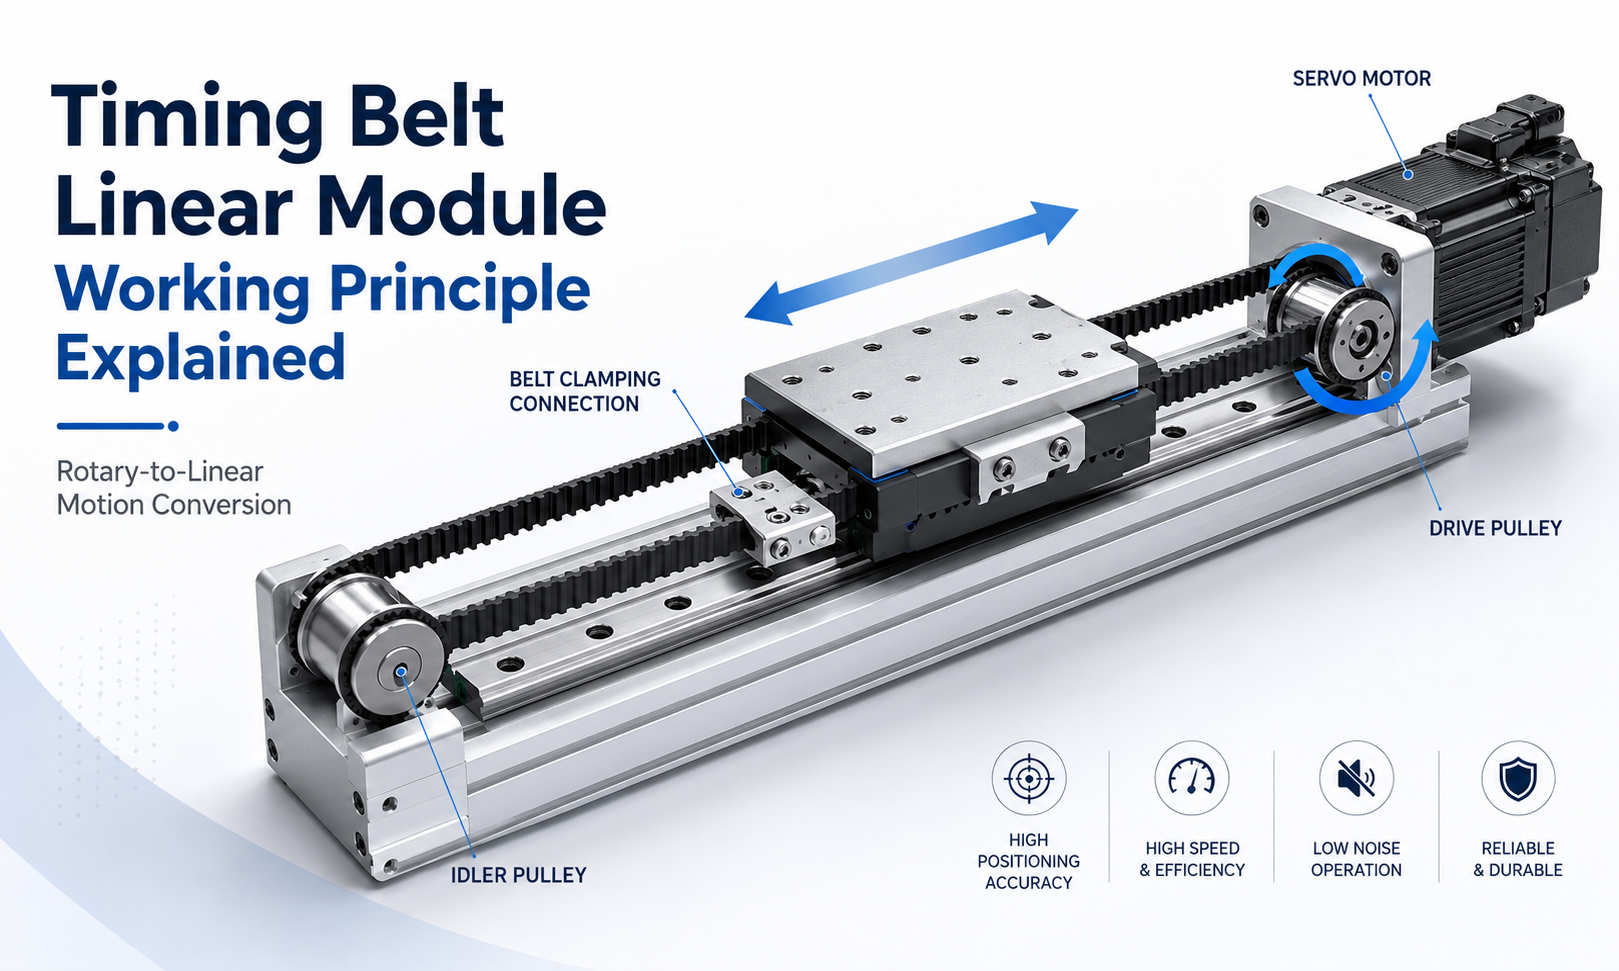
タイミングベルトリニアモジュールの動作原理は何ですか?
タイミング ベルト リニア モジュールの動作原理は、駆動プーリーとアイドラ プーリーの間を走行する閉ループの歯付きベルトに基づいています。移動ベルト部分の両端は、キャリッジまたはベルト クランプ プレートに機械的に接続されています。
モーターが駆動プーリーを回転させると、プーリーの歯がタイミング ベルトの歯と噛み合い、プーリー システムの周りでベルトを動かします。キャリッジはベルトに接続されているため、リニアガイドに沿って水平移動します。
モーターの回転方向が変わると、ベルトの方向も変わり、キャリッジが反対方向に移動します。リニア ガイド レールは、キャリッジが回転、傾斜、または横方向に移動するのではなく、定義された 1 つの軸に沿って移動するようにキャリッジを拘束します。
完全なモーション変換は次のように要約できます。
- モーション コントローラーは移動コマンドを送信します。
- サーボ ドライブまたはステッピング ドライブはモーターに電流を供給します。
- モーターシャフトは指令された方向と速度に従って回転します。
- モーターは、直結機構または伝達機構を介して駆動プーリーを回転させます。
- ドライブプーリーの歯はタイミングベルトと噛み合います。
- タイミングベルトはドライブプーリーとアイドラプーリーの間を循環します。
- ベルト接続により、キャリッジがモジュールに沿って引っ張られたり、押されたりします。
- リニアガイドはキャリッジを支持し、直線運動を維持します。
- センサーまたはエンコーダーは、位置と動作ステータスの情報を提供します。
- 制御システムは、プログラムされた位置でキャリッジを停止します。
動きの伝達に関わる主な部品
ベルト駆動リニア システムの性能は、いくつかの機械コンポーネントと制御コンポーネントの協調動作に依存します。モーターの回転を安定した直線運動に変換するために、各コンポーネントは特定の役割を果たします。
モーター
モーターはモジュールの動力源です。タイミング ベルト リニア モジュールは、必要な速度、位置決め精度、制御方法、負荷に応じて、サーボ モーター、ステッピング モーター、またはその他の回転アクチュエーターによって駆動できます。
サーボ モーターは、一般に、高加速度、頻繁な起動/停止動作、動的位置決め、同期多軸制御、および閉ループ フィードバックを必要とするアプリケーションに選択されます。ステッピング モーターは、中程度の速度と比較的単純な位置決め要件を備えた低コスト システムに適している場合があります。
ドライブプーリー
ドライブプーリーはモーターシャフトに接続されており、モーターのトルクをタイミングベルトに伝達します。その歯はベルトのピッチと歯形と一致する必要があります。
駆動プーリーが 1 回転すると、ベルトはプーリーの歯数とベルトのピッチで決まる距離だけ移動します。したがって、プーリの直径と歯数は、直線変位、速度、トルク、位置決め分解能に直接影響します。
アイドラプーリー
アイドラプーリーはモジュールの反対側の端に取り付けられています。タイミング ベルトをサポートし、ベルトの移動方向を変更し、完全なクローズド トランスミッション ループを維持するのに役立ちます。
モジュールの設計によっては、アイドラプーリーがベルト張力機構と統合される場合もあります。取り付け者はその位置を調整することで、タイミング ベルトの張力を増減できます。
タイミングベルト
タイミング ベルトは主要な運動伝達要素です。通常、耐摩耗性のベルト素材と成形された歯で覆われた高強度の引張コアが含まれています。
一般的な引張材料には、スチール コード、グラスファイバー コード、アラミド繊維などがあります。張力コアは負荷がかかったときのベルトの伸びを制限し、歯付き表面はプーリーとの確実な係合を維持します。
タイミングベルトは、平ベルトやVベルトと比較して、歯がプーリの溝に機械的に噛み合うため、変位が予測しやすくなります。
ベルトクランプ
ベルト クランプは、移動ベルト セクションをキャリッジに機械的に接続します。ベルトが移動すると、クランプがベルトの力をキャリッジに伝達します。
クランプは、歯や張力コードを損傷することなくベルトをしっかりと保持する必要があります。クランプが不十分だと、局所的なベルトの変形、位置の変動、騒音が発生したり、最終的にはベルトの故障が発生したりする可能性があります。
キャリッジ
キャリッジは、ツール、グリッパー、センサー、ワークピース、検査カメラ、塗布ヘッド、またはその他のアプリケーション機器をサポートするために使用される移動プラットフォームです。
外部荷重をガイドブロックに伝達し、タイミングベルトから駆動力を受けます。キャリッジ構造は、垂直荷重、横荷重、およびモーメント荷重に耐えられる十分な剛性を備えている必要があります。
リニアガイドレール
リニアガイドレールはキャリッジを支持し、ガイドします。ベルトは駆動力を生成しますが、ベルト自体はすべての外部荷重を支えたり、正確な移動形状を維持したりするように設計されているわけではありません。
ガイド レールは、定義された直線経路を維持しながら、ラジアル荷重、横荷重、および転倒モーメントを吸収します。ガイドレールとガイドブロックの品質は、平滑性、真直度、剛性、再現性、寿命に大きく影響します。
ベルトテンション機構
張力調整機構により、タイミングベルトに適切な初期張力が確立されます。適切な張力により、ベルトの歯とプーリーの噛み合いが維持され、ベルトの振動が低減され、動的応答が向上します。
張力が小さすぎると、歯飛び、バックラッシュのような動き、振動、またはキャリッジの応答の遅れが発生する可能性があります。過度の張力は、ベアリングの負荷、ベルトの応力、摩擦、騒音、部品の摩耗を増加させます。
サーボドライブとモーションコントローラー
サーボドライブは、モーションコントローラ、プログラマブルロジックコントローラ、産業用コンピュータ、ロボットコントローラなどからの指令に従って、モータの電流、トルク、速度、位置を制御します。
コントローラは目標位置、速度、加速度、減速度、動作順序、他軸との同期関係を定義します。
エンコーダおよび位置センサー
エンコーダはモーター シャフトの回転を測定し、リミット スイッチ、ホーム センサー、または外部リニア エンコーダは追加の参照情報を提供します。
これらのデバイスは、システムがホームポジションを確立し、オーバートラベルを防止し、故障を検出し、動きを検証し、位置決めの信頼性を向上させるのに役立ちます。
回転運動が直線運動に変換される仕組み
回転運動から直線運動への変換は、ドライブプーリーとタイミングベルトの間の相互作用によって発生します。モーターは角度回転を生成し、プーリーはその角度変位を接線方向のベルトの動きに変換します。
タイミングベルトはキャリッジに接続されているため、ベルトの接線方向の動きがキャリッジの直線的な変位となります。
ベルトピッチが のタイミングプーリーの場合pそして歯の数はz、プーリー 1 回転あたりの理論上のベルトの動きは次のとおりです。
1回転あたりの直線変位 = z × p
たとえば、プーリーの歯が 20 個でベルトのピッチが 5 mm の場合、理論的にはプーリーが 1 回転するとベルトが動きます。
20×5mm=100mm
したがって、プーリーがモーターに直接接続されており、追加のギアボックス比が使用されていない場合、モーターの 1 回転でキャリッジの移動量は約 100 mm となります。
モーターが毎分 1,500 回転で回転する場合、理論上の線速度は次のようになります。
線速=100mm×1,500÷60=2,500mm/s
この関係は、タイミング ベルト モジュールが高い線速度を達成できる理由を説明しています。比較的小さなプーリーは、モーターが回転するたびにかなりの移動距離を生み出す可能性があります。
ドライブプーリーがモータートルクを伝達する仕組み
ドライブプーリーは、モーターのトルクをベルトの接線方向の引っ張り力に変換します。モーターは、カップリング、ギアボックス、シャフト、または一体化されたモーター マウントを介してプーリーに接続できます。
駆動プーリーにトルクがかかると、プーリーの歯が対応するベルトの歯を押します。ベルトは駆動側に張力を発生させ、キャリッジ接続部に力を伝達します。
利用可能な直線駆動力は、いくつかの要因によって異なります。
- モーター出力トルク
- ドライブプーリーのピッチ半径
- ギアボックス比(使用時)
- タイミングベルト引張耐力
- ベルトの歯の噛み合い
- ベルトの初期張力
- 加速要件
- キャリッジと積載質量
- ガイドレールの摩擦
- 外部プロセス抵抗
同じモータートルクの場合、プーリーが小さいほど、一般的により大きな線形力が生成されますが、1 回転あたりの移動量は小さくなります。プーリーが大きいほど、1 回転あたりの直線移動量は大きくなりますが、利用可能な接線力は減少します。
したがって、プーリーの選択には、速度、力、モーターの分解能、ベルトの寿命、最小曲げ半径のバランスが必要です。
アイドラプーリーの役割
アイドラプーリーは通常、モーターの動力を直接受けませんが、トランスミッションシステムの動作には不可欠です。
その機能には次のものが含まれます。
- モジュールの反対側の端でタイミングベルトをサポート
- 閉じたベルト経路の維持
- ベルトの走行方向を変える
- ベルトとプーリーシステム間の位置調整を維持する
- ベルトの張力を調整するポイントを設ける
- サポートされていないベルトの動きを減らす
アイドラプーリーは、低い軸受抵抗でスムーズに回転する必要があります。ベアリングの状態が悪い、プーリーの位置ずれ、汚れがあると、騒音や動作抵抗が増加する可能性があります。
アイドラプーリとドライブプーリが平行でない場合、ベルトが片側に寄ったり、プーリのフランジに接触したり、偏摩耗したり、動作が不安定になったりすることがあります。
タイミングベルトの張力が重要な理由
タイミングベルトの張力は、走行に影響を与える最も重要な要素の1つです。ベルト駆動リニアアクチュエータの原理。ベルトは、加速、減速、負荷反転中にプーリとの係合を維持するために十分な張力を持たせる必要があります。
ベルトの張力が不十分な場合の影響
ベルトの張力が低すぎると、システムに次のような問題が発生する可能性があります。
- モーター反転後のキャリッジの応答の遅れ
- 繰返し位置決め精度の低下
- 高速動作時のベルト振動
- 高加速時の歯飛び
- 方向転換時の衝撃音
- 低速時の不均一な動き
- 負荷変化時の位置偏差
タイミングベルトは通常、摩擦ベルトのように滑りませんが、張力が不十分な場合、過度の動的負荷がかかると歯がプーリーの溝から瞬間的に外れることがあります。
過度のベルト張力の影響
ベルトの過度の張力もシステムのパフォーマンスを損なう可能性があります。考えられる影響は次のとおりです。
- モーター負荷の増加
- プーリーのベアリング応力が高い
- ベルト疲労の加速
- 摩擦と温度の増加
- 騒音が大きくなる
- ベアリングの寿命の低下
- シャフトやエンドブロックの変形
正しい張力はモジュール製造元の仕様に従う必要があります。特に高速または精密なアプリケーションでは、ベルトの張力を主観的な感覚だけで調整すべきではありません。
リニアガイドが動作経路を制御する仕組み
タイミング ベルトが動きを生み出し、リニア ガイドが動きの経路を制御します。これら 2 つの機能を混同しないでください。
ガイド レールがなければ、ベルトはキャリッジを前方に引っ張ることはできますが、垂直方向の変位、横方向の動き、ヨー、ピッチ、またはロールを確実に防ぐことはできません。
リニアガイドシステムは通常、1 つまたは複数のガイドレールと循環ボールガイドブロックで構成されます。ガイド ブロックはキャリッジに取り付けられており、低摩擦でレールに沿って移動します。
ガイド システムはいくつかの機能を実行します。
- キャリッジとペイロードをサポートします
- 直線移動精度を維持
- 垂直方向と横方向の力に耐えます
- ピッチ、ヨー、ロールの瞬間に耐えます
- 動作摩擦を軽減します
- タイミングベルトに構造的負荷がかかるのを防ぎます
- 加速時に安定した動きを維持
長いキャリッジまたは高モーメント荷重の場合、メーカーは 2 つのガイド レール、複数のガイド ブロック、幅広のレール配置、または強化されたベース プロファイルを使用する場合があります。
タイミングベルトリニアモジュールのサーボ制御
サーボ駆動のタイミング ベルト モジュールは、機械式トランスミッションと電子閉ループ制御を組み合わせています。サーボ モーターには、シャフトの位置または回転速度を継続的に測定するエンコーダーが含まれています。
モーション コントローラーはターゲット コマンドをサーボ ドライブに送信します。サーボドライブは、指令された動作とエンコーダフィードバックを比較し、その差を減らすためにモーター電流を調整します。
このプロセスは 1 秒間に何度も実行されるため、システムは負荷、速度、位置の変化に迅速に対応できます。
一般的なサーボ制御の動きには次の段階が含まれます。
- コントローラから目標位置を受信
- 必要な動作プロファイルの計算
- モーターとキャリッジの加速
- プログラムされた移動速度を維持する
- 目標位置手前で減速する
- 指示された場所で停止
- 外乱に対して位置を保持する
- コントローラへの完了または障害ステータスの報告
サーボ システムは、機械の設計に応じて、位置、速度、またはトルクを制御できます。
位置制御モード
位置モードでは、コントローラは定義された移動量を指令します。このモードは、ピック アンド プレース システム、包装機器、電子アセンブリ、検査システム、材料搬送などに広く使用されています。
速度制御モード
速度モードでは、コントローラーはプログラムされた多くの位置で停止するのではなく、移動速度を調整します。スキャン、コーティング、連続検査、または同期コンベア用途に使用できます。
トルク制御モード
トルクモードはモーターの出力トルクを制御します。タイミングベルトモジュールは主に位置決めや高速搬送用に選択されますが、力の制限や張力制御が必要な特殊な用途にも使用できます。
位置フィードバックの仕組み
位置フィードバックにより、制御システムは、指令された動作が正しく完了したかどうかを判断できます。
ほとんどのサーボ駆動モジュールは、モーターに取り付けられたロータリーエンコーダーを使用します。コントローラーはモーターの回転数、プーリーの歯数、ベルトのピッチ、伝達比からキャリッジの位置を計算します。
エンコーダがキャリッジの位置を直接測定するのではなく、モーターの回転を測定するため、これはセミクローズドループ制御として知られています。
より高い絶対位置決め精度が必要なアプリケーションの場合は、モジュールに沿って外部リニアエンコーダを取り付けることができます。リニア エンコーダは実際のキャリッジの位置を測定し、ベルトの弾性、構造的変形、熱膨張、または伝達変動によって引き起こされる誤差を検出できます。
位置フィードバック デバイスには次のものが含まれます。
- モーターロータリーエンコーダ
- リニアエンコーダ
- 磁気スケール
- 光学スケール
- ホームセンサー
- ポジティブリミットスイッチ
- マイナスリミットスイッチ
- 外部マシンビジョンフィードバック
開ループ動作と閉ループ動作
タイミング ベルト リニア モジュールは、開ループまたは閉ループの制御システムで動作できます。
オープンループ制御
開ループ システムは、実際の最終位置を継続的に確認することなく、ステッピング モーターに移動パルスを送信します。コントローラーはモーターがすべてのコマンドに従ったものとみなします。
このアプローチはシンプルでコスト効率が高くなりますが、過負荷、過剰な加速、障害物、またはモーターの停止により、ステップの損失や位置エラーが発生する可能性があります。
閉ループ制御
閉ループ サーボ システムは、指令された動きとエンコーダのフィードバックを継続的に比較します。実際の動作がコマンドと異なる場合、ドライブはモーター出力を増減して誤差を修正します。
閉ループ制御により、より優れた動的応答、より高い動作速度、より優れた加速能力、モーターアラーム機能、およびより信頼性の高い位置監視が実現します。
動作プロファイル: 加速、定速、減速度
タイミング ベルト モジュールは通常、ゼロ速度から最大速度まで瞬間的に移動することはありません。コントローラーは、軸がどのように加速、移動、停止するかを決定するモーション プロファイルを生成します。
一般的な動作には、次の 3 つの主要な段階が含まれます。
加速ステージ
モーターは速度をゼロからプログラムされた移動速度まで増加させます。この段階では、ベルトはキャリッジ、ペイロード、および接続された機器を加速するのに十分な力を伝達する必要があります。
加速度が高いと生産性が向上しますが、ベルト張力の変動、構造振動、モーターのトルク要求、ガイド負荷も増加します。
定速ステージ
キャリッジはプログラムされた最大速度で移動します。ストロークの長いモジュールは、サイクルのかなりの部分をこの段階で費やす場合があります。
安定したベルトのトラッキング、プーリーのバランス、ベースの剛性、ガイドのアライメントは高速走行時に特に重要です。
減速段階
モーターは目標位置の手前で減速します。タイミング ベルトは反対方向に力を伝達し、移動質量を減速します。
減速の設定が適切でないと、振動、オーバーシュート、キャリッジの振動、または過剰な整定時間が発生する可能性があります。
多くのサーボ システムは、台形または S 字曲線の動作プロファイルを使用します。 S 字カーブのプロファイルにより、加速度の急激な変化が軽減され、繊細な製品や重い積載物の移動時の滑らかさが向上します。
方向反転はどのように起こるのか
キャリッジの方向を逆にするには、コントローラーがモーターの回転を逆にします。次に、駆動プーリーがベルトを反対方向に動かします。
方向反転中、ベルトの両側にかかる負荷は急速に変化します。片側が張力側、もう一方が戻り側になります。
この移行により、ベルトの張力、キャリッジの剛性、サーボの調整、および機械的クリアランスが特に重要になります。張力が不十分であったり、構造が柔軟すぎると、モーターの反転とキャリッジの応答の間にわずかな遅れが生じる可能性があります。
頻繁な往復運動を伴うアプリケーションの場合、静的な可搬質量だけではなく、動的な負荷に応じてモジュールを選択する必要があります。
測位精度に影響を与える要因
タイミング ベルト モジュールは信頼性の高い反復可能な位置決めを提供できますが、その絶対精度は機械的要因と制御要因の両方の影響を受けます。
重要な要素には次のようなものがあります。
- タイミングベルトの引張剛性
- ベルト長さと作動ストローク
- ベルトの初期張力
- ペイロード質量
- 加速と減速
- プーリーの製造精度
- プーリーの偏心
- ベルトの歯ピッチ変動
- ガイドレール精度
- ベースプロファイルの真直度
- モーターエンコーダーの分解能
- サーボチューニングの品質
- 温度変化
- 外部プロセス力
- 設置位置調整
ベルトの弾性
タイミングベルトはボールネジよりも弾力性があります。負荷がかかるとわずかに伸びることがあります。伸び量はベルトの構造、張力コードの材質、ベルトの幅、ベルトの長さ、伝達される力によって異なります。
これが、非常に長いタイミング ベルト モジュールが優れた速度と再現性を提供する一方で、絶対的な位置決め精度が短いストロークよりも低い理由です。ボールねじモジュール.
プーリー精度
プーリーの歯の形状、ピッチ直径の精度、同心度、シャフトの取り付けは、モーターの回転とベルトの動きの関係に影響します。
プーリーの偏心により、回転ごとに周期的な位置変動、速度変動、または振動が発生する可能性があります。
ガイドレール精度
ガイド レールは、キャリッジの真直度と機械的安定性を決定します。レールの位置が正しくないと、抵抗が増加したり、動きが不均一になったり、モーターにさらなる負荷がかかる可能性があります。
サーボ解像度
モーターのエンコーダーと制御システムは、モーターの回転をどの程度正確に指令および測定できるかを決定します。ただし、エンコーダの分解能が高いだけでは、ベルトの弾性や機械的誤差も考慮する必要があるため、高いキャリッジ精度は保証されません。
再現性と絶対位置決め精度
再現性と位置決め精度は関連していますが、仕様は異なります。
再現性同様の条件下で繰り返し移動した後、キャリッジがどれだけ同じ位置に戻るかを表します。
絶対位置決め精度実際のキャリッジ位置がストローク全体にわたってプログラムされた座標にどの程度一致するかを示します。
タイミング ベルト リニア モジュールは、その絶対位置に小さな系統誤差が含まれている場合でも、良好な再現性を実現できます。キャリブレーションまたはコントローラー補償により、再現性のある系統誤差を減らすことができますが、負荷の変化によって引き起こされる変動するベルトの変形を完全に排除することはできません。
ホームセンサーとリミットセンサーの仕組み
ホームセンサーとリミットセンサーは動作シーケンスの重要な部分です。
ホームセンサー
マシンの起動時、コントローラーはキャリッジの絶対位置を認識していない可能性があります。キャリッジは、センサーが作動するまで、制御された速度でホーム センサーに向かって移動します。
次に、コントローラーは基準座標を確立します。一部のシステムでは、エンコーダ インデックス信号をホーム センサーと一緒に使用して、ホーミングの再現性を向上させます。
正および負のリミットセンサー
使用可能ストロークの両端付近にリミットセンサを設置しています。キャリッジが許容移動範囲を超えて移動するのを防ぎます。
リミットセンサーが予期せず作動した場合、通常、コントローラーは動作を停止し、アラームを生成します。
機械式エンドストップ
機械的エンドストップは、電気的リミット制御が失敗した場合の最終的な保護手段となります。繰り返しの衝撃によりキャリッジ、ベルト、ガイド ブロック、または端部構造が損傷する可能性があるため、これらは通常の停止位置として使用することは意図されていません。
タイミングベルトリニアモジュールの速度計算
理論上の線速度は、プーリーの歯数、ベルトのピッチ、モーター速度を使用して計算できます。
線速度=プーリー歯数×ベルトピッチ×モーター回転速度÷60
どこ:
- 線速度はミリメートル/秒で測定されます
- プーリー歯数はドライブプーリーの歯の数です。
- ベルトピッチはミリメートル単位で測定されます
- モーター速度は毎分回転数で測定されます
ギアボックスが取り付けられている場合は、ギアボックス比も計算に含める必要があります。
実際の使用可能な速度は、モーターのトルク制限、ベルトの振動、ガイド容量、ストローク長さ、可搬質量、加速距離、構造剛性などにより理論値よりも低くなる場合があります。
タイミングベルトリニアモジュール力伝達
モジュールによって生成される線形力は、モーターのトルクとプーリーのピッチ半径に関係します。
直線力 ≈ モータートルク ÷ プーリーピッチ半径
この単純化された関係には、効率の損失、加速力、ガイドの摩擦、ベルトのプリテンション、または安全係数は含まれていませんが、重要な設計原則が示されています。
プーリー半径が小さいと、同じモータートルクに対する直線力が増加し、プーリー半径が大きいと、1 回転あたりの直線移動量が増加します。
必要な駆動力には次のものが含まれます。
- 移動質量を加速するために必要な力
- ガイドレールの摩擦
- 外部加工抵抗
- ケーブルキャリア抵抗
- 傾斜または垂直荷重の影響
- 安全マージン
タイミング ベルト モジュールは、水平方向の動きによく使用されます。垂直設置では、重力、ブレーキ システム、カウンターバランス機構、荷重落下保護、モーター保持トルクをさらに考慮する必要があります。
サーボチューニングと動的パフォーマンス
サーボ調整は、モーターが動作コマンドにどれだけ速く正確に応答するかを決定します。
サーボ ゲインが低すぎると、システムの応答が遅くなったり、過剰な追従エラーが発生したり、長い整定時間が必要になったりする可能性があります。ゲインが高すぎると、軸が振動したり、ノイズが発生したり、目標位置で振動したり、アラームが発生したりする可能性があります。
サーボ調整では以下を考慮する必要があります。
- ペイロード質量
- キャリッジ慣性
- プーリー慣性
- ベルトの弾性
- モジュールストローク
- ベース剛性
- 設置構造
- 加速プロファイル
- 外部プロセス力
タイミングベルトにはある程度の弾性があるため、サーボ設定が強すぎるとベルト振動が発生する場合があります。適切な加速制限、フィルタリング、フィードフォワード制御、および S カーブ プロファイルにより、動作の安定性が向上します。
タイミングベルトの歯の噛み合いと滑り防止
歯付きタイミングベルトは、摩擦だけではなく確実な機械的係合によって動きを伝達します。通常の使用条件下では、ベルトの歯はプーリーの溝と整列したままになります。
ただし、次の場合には歯飛びが発生する可能性があります。
- ベルトの張りが足りない
- 指令された加速度が高すぎます
- 可搬質量が設計容量を超えています
- プーリーの噛合歯数が少なすぎます
- ベルトやプーリーの歯が磨耗している
- プーリー部分に異物が入った
- 馬車が障害物に衝突した
- 軸が機械的なエンドストップに到達する
歯飛びにより、モーターの位置とキャリッジの位置の関係が変化します。モーター自体が指令どおりに回転し続ける可能性があるため、モーター エンコーダーはこの機械的変位を検出できない場合があります。
したがって、正しいベルトの選択、十分な歯のかみ合い、適切な張力、および適切な加速設定が不可欠です。
タイミングベルトモジュールがロングストローク動作に適した理由
タイミングベルトモジュールは、伝達要素が軽量であり、長い剛性シャフトのように回転しないため、ロングストロークの用途に特に適しています。
長いボールねじは、ねじホイップ、臨界回転速度、慣性、サポート要件によって制限される場合があります。タイミングベルトは、同様の回転軸の制限を受けることなく長距離を周回することができます。
これにより、リニアベルトドライブ方式に適しています:
- 長い材料搬送軸
- 包装機械
- 倉庫の自動化
- ガントリーシステム
- ピックアンドプレイス装置
- 電子組立ライン
- 画像検査システム
- レーザー加工装置
- マルチステーション生産ライン
非常に長いストロークの場合でも、ベルトの振動、ベースの真直度、取り付けサポート、熱膨張、およびケーブル管理を考慮する必要があります。
タイミングベルトモジュールとボールねじモジュールの動作原理
タイミングベルトモジュールとボールネジモジュールはどちらもモーターの回転を直線運動に変換しますが、使用する伝達機構が異なります。
| 比較対象品目 | タイミングベルトリニアモジュール | ボールねじリニアモジュール |
|---|---|---|
| 伝達要素 | 歯付きタイミングベルトとプーリー | ボールねじと循環ナット |
| モーション変換 | プーリーの回転によりベルトの移動が生じます | ネジの回転によりナットの移動が発生します |
| 代表的な利点 | 高速かつロングストローク | 高い剛性と位置決め精度 |
| 伝達弾性 | 比較的高い | 比較的低い |
| 臨界速度制限 | 長い回転ネジがない | 長いネジの速度は制限される場合があります |
| メンテナンス重視 | ベルトの張りと歯の状態 | 潤滑とネジの状態 |
速度、ストローク長、サイクルタイムが主な優先事項である場合は、通常、タイミングベルトモジュールが推奨されます。高推力、剛性、精度がより重要な場合には、ボールねじモジュールが好まれることがよくあります。
完全な動作サイクルの例
電子機器の生産ライン上の複数の位置間で検査カメラを移動させるために使用されるタイミング ベルト モジュールを考えてみましょう。
- 機械の電源がオンになり、安全信号がチェックされます。
- キャリッジは原点センサーに向かってゆっくりと移動します。
- ホームセンサーはゼロ基準を確立します。
- コントローラーは最初の目標位置をサーボ ドライブに送信します。
- サーボモーターが駆動プーリーを加速します。
- タイミング ベルトは、ガイド レールに沿ってキャリッジを引っ張ります。
- モーター エンコーダーは、回転位置をサーボ ドライブに報告します。
- キャリッジは検査ポイントに近づくにつれて減速します。
- キャリッジが停止し、カメラが画像を撮影します。
- コントローラは検査完了信号を受信します。
- モジュールは次のプログラムされた位置に移動します。
- すべての検査が終了すると、キャリッジは待機位置に戻ります。
このサイクル中、タイミング ベルトは高速伝達を実現し、ガイド レールはキャリッジの安定性を維持し、サーボ システムは加速、速度、停止位置を制御します。
スムーズな動作を妨げる一般的な要因
タイミング ベルト アクチュエータの基本的な動作原理が正しい場合でも、不適切な取り付けやコンポーネントの状態により動作が妨げられることがあります。
一般的な原因は次のとおりです。
- ベルトの張りが間違っている
- ドライブプーリーとアイドラプーリーのミスアライメント
- ガイドレールの取り付けミス
- モーターカップリングの緩み
- ベルトクランプが緩んでいる
- 磨耗したプーリーベアリング
- ガイドレールの汚れ
- ガイド潤滑不足
- 過剰な積載量
- 過度の加速
- サーボチューニングが悪い
- 取り付け構造が弱い
- 不均一なベースサポート
- ケーブルキャリアの不適切な取り付け
検査では、トランスミッションの問題、ガイドシステムの問題、モーター制御の問題、および外部設置の問題を区別する必要があります。
信頼性の高い動作のための設計上の考慮事項
信頼性の高い動作を保証するには、実際の使用条件に応じてタイミング ベルト リニア モジュールを選択し、構成する必要があります。
重要な設計パラメータには次のものがあります。
- 必要有効ストローク
- 最高走行速度
- 必要な加速度
- ペイロード質量
- 荷重中心位置
- ラジアル荷重、アキシアル荷重、モーメント荷重
- 繰返し位置決め精度
- 必要な絶対精度
- 操作方向
- サイクル周波数
- デューティサイクル
- 環境の粉塵と汚染
- 動作温度
- モーター出力とブレーキ要件
- センサー構成
- コントローラの通信方式
可搬質量だけで選定するのでは不十分です。キャリッジ表面から遠く離れた場所に軽量の負荷が取り付けられていると、大きな転倒モーメントが発生する可能性があり、一方、高い加速度では、低速の静的計算が示唆するよりもはるかに大きなベルト力が必要となる場合があります。
タイミングベルトの伝動原理のメリット
タイミング ベルトの伝動原理には、いくつかの実際的な利点があります。
- 高い直線移動速度
- 長いストロークが可能
- 高い加速能力
- 比較的低い移動質量
- 低伝送ノイズ
- シンプルな機械構造
- 長い回転ネジがない
- 転写用途における優れた再現性
- 柔軟なモーター取り付け構成
- 多軸自動化システムに最適
これらの特性により、タイミング ベルト モジュールは、製品、工具、センサーを中距離または長距離で高速に移動する必要がある用途に特に効果的です。
タイミングベルトの伝動原理の限界
同じ構造には、考慮する必要がある制限もあります。
- ボールねじよりも伝達剛性が低い
- 負荷変化時のベルトの伸び
- 非常に高い推力に対する適合性が低い
- 非常に長いストロークにわたる位置変動
- 正しいベルト張力の必要性
- 長期使用後の歯の磨耗の可能性
- 積極的なサーボチューニングに対する感度の向上
- サポートされていない長いベルト部分では振動が発生する可能性があります
タイミングベルトモジュールは、高速性が得られるという理由だけで自動的に選択されるべきではありません。必要な精度、推力、負荷モーメント、動作姿勢、使用環境なども評価する必要があります。
よくある質問
タイミングベルトリニアモジュールはどのように機能しますか?
モーターが歯付き駆動プーリーを回転させます。プーリーは対応するタイミング ベルトを動かし、タイミング ベルトはそれに接続されたキャリッジを動かします。リニア ガイドがキャリッジをサポートし、動きを 1 つの直線軸に制限します。
タイミング ベルト リニア モジュールは摩擦を利用して動きを伝達しますか?
このシステムは、ベルトの歯とプーリーの溝の間の確実な係合を使用します。摩擦は全体的な接触動作に寄与しますが、主な伝達メカニズムは機械的な歯の噛み合いです。
タイミングベルトモジュールは正確な位置決めを提供できますか?
はい。適切に選択、張力をかけ、取り付け、制御すると、信頼性の高い反復可能な位置決めが可能になります。ただし、ベルトの弾性により、非常に高い絶対精度と剛性が要求される用途には、通常、ボールねじモジュールほど適していません。
モーター1回転あたりの移動距離は何によって決まりますか?
移動距離は主にタイミングプーリーの歯数とベルトのピッチによって決まります。ダイレクト ドライブの場合、プーリー 1 回転あたりの理論上の動きは、プーリーの歯数とベルト ピッチの積に等しくなります。
なぜベルトの張りが必要なのでしょうか?
正しいベルトの張力により、歯の噛み合いが維持され、方向性の応答が改善され、振動が制御され、歯飛びのリスクが軽減されます。張力が不十分または過剰であると、性能とコンポーネントの寿命が低下する可能性があります。
リニアガイドの役割は何ですか?
リニア ガイドはペイロードをサポートし、動きの方向を制御し、外力やモーメントに抵抗し、キャリッジの安定性を維持します。ベルトは駆動力を提供しますが、主な荷重支持要素として機能するべきではありません。
モジュールを垂直に使用できますか?
はい。ただし、垂直方向の操作では、重力負荷、モーターのトルク、ブレーキ、保持力、荷重の落下防止、および安全係数を慎重に計算する必要があります。モーターブレーキまたはカウンターバランスシステムが必要になる場合があります。
タイミングベルトモジュールがロングストロークに適しているのはなぜですか?
ベルトは軽量であり、高速回転するために長いネジ軸を必要としません。これにより、長いボールねじに伴う多くの臨界速度およびねじホイップ制限が回避されます。
外部リニアエンコーダを使用すると精度が向上しますか?
はい。外部リニア エンコーダは実際のキャリッジ位置を測定し、モータに取り付けられたロータリー エンコーダでは直接検出できない一部の誤差を補正できます。
歯が飛ぶ原因は何ですか?
一般的な原因には、不十分なベルト張力、過剰な加速、過負荷、不適切な歯のかみ合い、歯の磨耗、機械的衝突、プーリー領域への異物の侵入などが含まれます。
結論
のタイミングベルトリニアモジュールの動作原理これは、モーターの回転を歯付き駆動プーリーを介してベルトの直線移動に変換することに基づいています。移動するタイミング ベルトが力をキャリッジに伝達し、リニア ガイドが負荷をサポートして制御された直線経路を維持します。
ドライブプーリーはベルトの動きを決定し、アイドラプーリーは伝達ループを完成させ、張力機構は歯の噛み合いを維持し、サーボシステムは速度、加速度、方向、停止位置を制御します。エンコーダとセンサーは、信頼性の高い自動操作に必要なフィードバックと基準信号を提供します。
この伝達構造は高速、高加速、長いストローク、および比較的低い移動質量をサポートするため、タイミング ベルト リニア モジュールは、梱包、マテリアル ハンドリング、エレクトロニクス組立、外観検査、レーザー加工、物流自動化、ガントリー システム、および多軸機械で広く使用されています。
信頼性の高いパフォーマンスはベルトだけでは決まりません。正しいプーリーの選択、適切なベルト張力、ガイド レールの容量、構造的剛性、モーターのサイジング、サーボの調整、センサーの構成、取り付け位置の調整、およびアプリケーションの負荷分析はすべて、完全な直線運動システムの一部として考慮する必要があります。
