 español

Los módulos lineales de correa de distribución a menudo se eligen para recorridos largos y alta velocidad, pero los ingenieros frecuentemente hacen la misma pregunta antes de usarlos en equipos de posicionamiento: ¿qué precisión puede tener realmente un eje accionado por correa?
La respuesta depende de lo que signifique "precisión" en la aplicación. Una etapa de correa de distribución puede volver a la misma posición enseñada de manera muy consistente y al mismo tiempo tener un error de posición absoluto mayor en todo su recorrido. La elasticidad de la correa, la tensión, la geometría de la polea, la variación de la carga, la temperatura y el método de retroalimentación influyen en el resultado.
Esta guía explicaPrecisión del módulo lineal de la correa de distribución.Al separar la repetibilidad de la precisión del posicionamiento, muestra de dónde proviene el error de posicionamiento impulsado por correa y cómo el diseño mecánico, la retroalimentación y la compensación pueden mejorar el rendimiento.
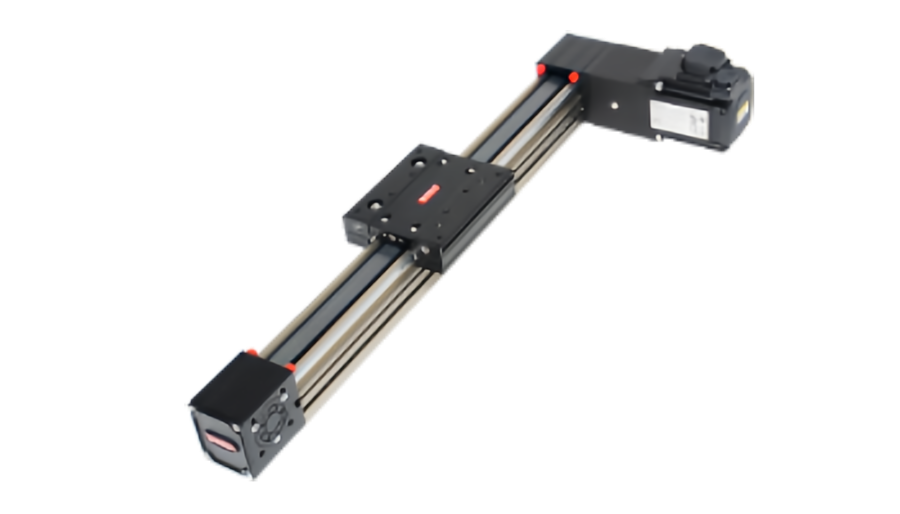
La repetibilidad y la precisión del posicionamiento son diferentes
Repetibilidaddescribe qué tan cerca regresa el carro a la misma posición objetivo cuando se repite el mismo movimiento.Precisión de posicionamientodescribe qué tan cerca está la posición real del carro de la coordenada ordenada.
| Métrico | Qué mide | Uso típico |
|---|---|---|
| Repetibilidad | Dispersión al regresar al mismo objetivo | Pick and place, montaje, carga y descarga. |
| Precisión de posicionamiento | Diferencia entre comando y posición real | Posicionamiento, inspección y medición basados en coordenadas. |
| Error de reversión | Diferencia causada por acercarse desde direcciones opuestas | Posicionamiento bidireccional |
| Rectitud | Desviación de la trayectoria del carro respecto de una línea recta ideal | Escaneo, inspección óptica, guía de largo recorrido. |
Distinción importante:un módulo de correa puede tener una buena repetibilidad sin tener el mismo nivel de precisión de posicionamiento absoluta en todo el recorrido.
Un ejemplo simple: buena repetibilidad, error absoluto mayor
Supongamos que el controlador ordena al carro que se mueva a 1000,00 mm. Después de repetidos movimientos, la plataforma se detiene cada vez a aproximadamente 1000,12 mm.
La repetibilidad puede ser muy buena porque la posición final cambia muy poco entre ciclos. Pero el eje todavía tiene un desplazamiento de posición absoluto de aproximadamente 0,12 mm con respecto al comando.
Para una estación de recogida y colocación, ese desplazamiento puede corregirse durante la enseñanza y nunca crear un problema. Para un sistema de medición que se basa en coordenadas absolutas, puede resultar inaceptable.
Por qué los módulos de correa de distribución pueden repetirse bien
Una correa dentada de distribución proporciona un acoplamiento positivo con la polea. A diferencia de una correa de fricción, no depende de un deslizamiento continuo para transmitir el movimiento.
Si la tensión de la correa, el acoplamiento de la polea, la carga y la estructura mecánica permanecen estables, el sistema puede volver a la misma relación de dientes de la polea repetidamente.
Una buena repetibilidad está respaldada por:
- Tensión estable de la correa
- Alineación correcta de la polea
- Una estructura rígida de carro y guía.
- Baja variación de carga
- Dirección de aproximación consistente
- Dimensionamiento adecuado del servo o paso a paso
- Temperatura mecánica estable
De dónde proviene el error de posicionamiento de la correa de distribución
Una etapa accionada por correa tiene una cadena de errores que se extiende desde el comando del motor hasta la posición real del carro.
| Origen del error | Posible efecto | Método de control típico |
|---|---|---|
| Estiramiento elástico del cinturón | Cambio de posición en función de la carga | Mayor rigidez de la correa, menor fuerza y retroalimentación |
| Variación del paso de la correa | Error en función de la posición durante el recorrido | Correa de calidad, calibración. |
| Error en el diámetro del paso de la polea | Error de escala entre la rotación del motor y el recorrido. | Polea de precisión, calibración. |
| Excentricidad o descentramiento de la polea | Variación periódica de posición | Mejor alineación de poleas y ejes |
| Tensión de correa insuficiente | Error de inversión, vibración, mala repetibilidad | Ajuste de tensión correcto |
| Deflexión estructural | La posición de la herramienta cambia bajo carga. | Mayor rigidez, menor voladizo |
| Rectitud de la guía | Error de trayectoria lateral o vertical | Guía e instalación de precisión. |
| Efectos térmicos | Deriva de posición con el tiempo | Estabilización y compensación de temperatura. |
| Control de error de seguimiento | La posición dinámica difiere del comando | Dimensionamiento del motor y ajuste del servo. |
El alargamiento del cinturón no es lo mismo que el estiramiento permanente
La frase "estiramiento del cinturón" puede describir dos efectos diferentes.
Alargamiento elástico
Cuando se carga la correa, se alarga elásticamente según su rigidez a la tracción. Si se elimina la carga y la correa permanece dentro de su rango operativo normal, gran parte de esta deformación es recuperable.
Este comportamiento elástico puede crear un cambio de posición temporal que cambia con la fuerza y la aceleración.
Elongación o daño permanente
La sobrecarga, la fatiga, la degradación del material o el daño de los elementos de tracción pueden producir un cambio permanente en la longitud o tensión de la correa. Se trata de una cuestión de mantenimiento más que del comportamiento elástico ordinario.
Implicación de precisión:Una correa puede tener una condición mecánica estable pero aún así deformarse elásticamente bajo cargas cambiantes. Por lo tanto, el posicionamiento absoluto debe evaluarse con carga y aceleración realistas.
Cómo afecta la rigidez del cinturón a la posición
La relación conceptual más simple es:
Desplazamiento elástico ≈ fuerza aplicada ÷ rigidez efectiva de la correa
El valor exacto depende de la construcción de la correa, los elementos de tracción, el ancho de la correa, la longitud libre de la correa, la tensión y la geometría.
Esto significa que el cambio de posición tiende a aumentar cuando:
- La fuerza motriz aumenta
- La extensión del cinturón se hace más larga.
- El cinturón es más estrecho o menos rígido.
- La aceleración aumenta
- La carga en movimiento aumenta
Esta es una de las razones por las que las etapas de la correa de carrera larga no deben evaluarse únicamente a partir de la repetibilidad si la aplicación necesita un posicionamiento absoluto ajustado bajo carga variable.
Por qué es importante la dirección de la carga
Un eje de correa puede comportarse de manera diferente dependiendo de si el carro se tira desde un lado de la correa o desde el otro.
Cuando se invierte la dirección, cambia la distribución de tensión en la correa. Si el sistema tiene una pretensión, una flexibilidad estructural o un juego de poleas insuficientes, la posición final puede cambiar.
El enfoque unidireccional puede mejorar la coherencia
Si el proceso lo permite, las posiciones críticas se pueden abordar desde la misma dirección en cada ciclo. Esto mantiene la carga de la correa y la precarga mecánica más consistentes.
Esta estrategia no mejora la precisión absoluta de la escala fundamental, pero puede reducir la variación relacionada con la inversión en aplicaciones donde no se requiere posicionamiento bidireccional.
La tensión de la correa tiene un efecto directo sobre la repetibilidad
La pretensión correcta ayuda a mantener el encaje de los dientes y reduce el movimiento libre no deseado en el sistema de transmisión.
Si la tensión es demasiado baja
Los posibles efectos incluyen:
- Mayor error de reversión
- Vibración de la correa
- Salto de dientes bajo aceleración agresiva
- Coherencia de posicionamiento reducida
Si la tensión es demasiado alta
Una tensión excesiva puede:
- Aumentar la carga del cojinete de la polea
- Aumentar la demanda de par del motor.
- Acelerar la fatiga del cinturón
- Aumentar la carga estructural
La configuración más precisa no es la tensión más alta. Utilice la tensión especificada para el módulo y la correa reales.
La geometría de la polea convierte la rotación del motor en una distancia lineal
El controlador generalmente asume que una rotación específica del motor corresponde a un movimiento lineal específico basado en la circunferencia del paso de la polea y cualquier relación de la caja de cambios.
Si el diámetro efectivo del paso de la polea difiere del valor nominal, la distancia lineal por revolución del motor también será diferente.
Error de escala
Un pequeño error de conversión puede volverse más visible tras un viaje largo. Por ejemplo, un error de sólo una fracción de un porcentaje en la relación rotación-distancia puede acumularse en un error de posición absoluto mucho mayor en una carrera a escala de un metro.
Error periódico por excentricidad.
Si la polea o el eje tiene una excentricidad mensurable, el recorrido efectivo de la correa por incremento angular puede variar en una revolución, creando un patrón de posición repetitivo.
El trazo largo magnifica algunos problemas de precisión
Los módulos de correa de distribución son atractivos porque pueden lograr un largo recorrido sin un tornillo giratorio largo. Sin embargo, un recorrido largo también significa que hay más longitud de la correa involucrada en el sistema mecánico.
Los ejes más largos pueden ser más sensibles a:
- Desplazamiento del cinturón elástico
- Cambio de longitud térmica
- Deflexión del perfil
- Espaciado de soporte
- Error de escala
- Variación del arrastre del transportador de cables
No se debe asumir automáticamente que una especificación de posicionamiento medida en una sección corta representa el eje completo de carrera larga.
Precisión de la correa de distribución bajo aceleración
El posicionamiento estático y el posicionamiento dinámico no siempre son idénticos.
Durante la aceleración, la fuerza de la correa aumenta porque el motor debe acelerar la masa en movimiento. Por lo tanto, la correa y la estructura de soporte se deforman más que en reposo.
El eje puede parecer preciso después de un largo período de asentamiento, pero aún tiene un error de seguimiento dinámico significativo durante un movimiento rápido.
Esto es importante en aplicaciones como:
- Dispensación continua
- Inspección de escaneo de líneas
- Manejo sincronizado de alta velocidad
- cámara electrónica
La retroalimentación servo mejora el control, pero ¿dónde está el codificador?
Muchos ejes accionados por correa utilizan un servomotor con un codificador montado en el motor.
La retroalimentación del lado del motor le indica al controlador la posición del eje del motor. Es excelente para controlar el motor, pero el controlador aún calcula la posición del carro a través de la relación entre correa y polea.
Los efectos mecánicos entre el motor y el carro, como la elasticidad de la correa, el error de la polea o la deflexión estructural, no se miden directamente con un codificador de motor.
Un circuito cerrado no significa automáticamente un circuito cerrado en el carro.La ubicación del dispositivo de retroalimentación determina qué errores puede observar el controlador.
Qué cambia un codificador lineal
Un codificador lineal o una escala montada a lo largo del eje mide la posición del carro de manera más directa.
Esto puede permitir que el sistema de control observe y compense algunos errores que ocurren después del motor, incluidos:
- Desplazamiento elástico del cinturón
- Error de escala de polea
- Error de caja de cambios
- Cierto cumplimiento de transmisión
Un sistema de retroalimentación lineal directa puede mejorar significativamente el rendimiento del posicionamiento absoluto cuando se diseña correctamente.
Pero una escala lineal no resuelve todos los errores
No puede eliminar automáticamente:
- Deflexión del utillaje después del carro.
- Mala rectitud de la guía
- Accesorios sueltos
- Temperatura inestable
- resonancia mecánica
Todavía es necesario controlar toda la cadena de errores de la máquina.
Módulos de correa de circuito cerrado: ¿Qué significa realmente “bucle cerrado”?
Hay varias arquitecturas posibles:
| Arquitectura de retroalimentación | Qué se mide | Limitación principal |
|---|---|---|
| Paso a paso sin codificador | Sólo pasos ordenados | Sin confirmación directa de la posición del motor. |
| paso a paso de circuito cerrado | Posición del motor | El error de transmisión permanece fuera del circuito de retroalimentación del motor. |
| Servo con codificador de motor | Posición y velocidad del motor. | Los errores de correa y carro se infieren mecánicamente |
| Servo con codificador lineal | Posición del carro directamente | Requiere una integración de retroalimentación más compleja |
Por lo tanto, el término “módulo de cinturón de circuito cerrado” está incompleto a menos que se especifique la ubicación de la retroalimentación.
¿Puede la calibración mejorar la precisión del posicionamiento del módulo de correa?
Sí, si el error es estable y repetible.
La calibración mide la diferencia entre la posición ordenada y la real a lo largo del recorrido. Si el error sigue un patrón constante, el controlador puede utilizar una tabla de compensación.
Errores que pueden responder bien a una compensación
- Error de escala de polea estable
- Error repetible relacionado con el tono
- Error mecánico repetible dependiente de la posición
Errores difíciles de compensar
- Deflexión de la correa dependiente de la carga que cambia en cada ciclo
- Cambiar la tensión de la correa
- Poleas o sujetadores flojos
- Contaminación aleatoria
- Condiciones térmicas que varían de forma impredecible.
La compensación funciona mejor cuando el sistema mecánico ya está estable.
La temperatura afecta más que el cinturón
Los cambios de temperatura pueden alterar la correa, el cuerpo del módulo de aluminio, el espaciado de las poleas, el sistema de guía y el bastidor de la máquina.
Las posibles fuentes de calor incluyen:
- Pérdidas de motor
- Alta tasa de ciclo
- Cojinetes de polea
- Equipos de proceso cercanos
- Cambios de temperatura ambiente
Para equipos ordinarios de recogida y colocación, la deriva resultante puede ser aceptable. Para la inspección de carrera larga o el posicionamiento calibrado, la estabilidad térmica puede convertirse en parte del presupuesto de errores.
La precisión de la guía sigue siendo importante en una etapa de cinturón
La correa determina el movimiento a lo largo de la dirección de transmisión, pero la guía determina la trayectoria del carro.
Incluso si el posicionamiento del eje X es repetible, una mala rectitud de la guía puede provocar una desviación Y o Z durante el desplazamiento.
Para aplicaciones como escaneo de cámara, dispensación o alineación óptica, especifique:
- Rectitud horizontal
- Rectitud vertical
- Paso
- Guiñada
- Tira si es relevante
La rigidez estructural puede dominar la precisión de la punta de la herramienta
Un carro de correa de distribución puede detenerse correctamente mientras la herramienta real continúa moviéndose debido a que el soporte de montaje o el marco de la máquina se desvía.
Esto es común con:
- Brazos de agarre largos
- Soportes de cámara grandes
- Accesorios anchos
- Vigas transversales de pórtico multieje
Por lo tanto, la precisión del centro de la herramienta debe evaluarse a partir de:
Motor → polea → correa → carro → estructura de montaje → herramienta
Cómo mejorar la precisión del módulo de la correa de distribución
1. Defina la métrica de precisión correcta
Especifique la repetibilidad, la precisión de posicionamiento absoluta, el error de inversión, la rectitud y la sedimentación por separado.
2. Utilice un cinturón suficientemente rígido
Una mayor rigidez a la tracción y un ancho de correa adecuado pueden reducir el desplazamiento elástico dependiente de la carga.
3. Ajuste correctamente la tensión de la correa
Mantenga la tensión especificada por el fabricante. Demasiado flojo y demasiado apretado pueden reducir el rendimiento.
4. Reducir la fuerza máxima innecesaria
Una menor aceleración o perfiles de movimiento más suaves pueden reducir la deflexión de la correa elástica y la vibración estructural.
5. Mejorar la calidad de la polea y el eje.
La geometría de paso de precisión, la baja desviación y la alineación correcta reducen los errores periódicos y de escala.
6. Aumentar la rigidez estructural
Reduzca el saliente de las herramientas y mejore el soporte del marco para que la precisión del carro alcance el punto real del proceso.
7. Utilice una dirección de aproximación coherente cuando sea práctico.
Esto puede reducir la variación relacionada con la inversión en aplicaciones de posiciones enseñadas.
8. Agregue retroalimentación lineal directa cuando la precisión absoluta lo justifique
Una escala lineal permite al controlador medir la posición del carro en lugar de inferirla únicamente a partir de la rotación del motor.
9. Calibre el eje ensamblado.
La calibración después de la instalación captura el efecto de la escala de la polea, la estructura de la máquina y las condiciones de montaje de manera más efectiva que los datos a nivel de componente por sí solos.
¿Cuándo es lo suficientemente preciso un módulo de correa de distribución?
La respuesta depende del proceso.
| Solicitud | Preocupación principal por la precisión |
|---|---|
| traslado general | Repetibilidad confiable del punto final |
| Escoger y colocar | Repetibilidad y asentamiento |
| dispensación | Repetibilidad de trayectoria y estabilidad de velocidad. |
| Inspección visual | Repetibilidad, rectitud y posiblemente precisión absoluta. |
| Medición calibrada | Precisión absoluta y estabilidad térmica. |
Una plataforma de correa que sea ideal para el manejo a alta velocidad puede no ser la elección correcta para un eje de metrología, y eso no hace que la plataforma de correa sea un diseño deficiente. Significa que la unidad debe adaptarse a los requisitos del proceso.
Qué preguntarle a un proveedor sobre la precisión del módulo de correa
- ¿El valor indicado es repetibilidad o precisión de posicionamiento?
- ¿Se mide en toda la carrera?
- ¿La prueba es unidireccional o bidireccional?
- ¿Qué carga útil se utiliza durante la prueba?
- ¿Qué tensión de correa se especifica?
- ¿El valor incluye el error de reversión?
- ¿Qué sistema de retroalimentación se utiliza?
- ¿La retroalimentación está ubicada en el motor o en el carro?
- ¿Se especifican por separado los errores de rectitud y angulares?
- ¿Se puede calibrar el eje ensamblado?
Lo que QRXQ necesita para evaluar una aplicación de precisión accionada por correa
- Trazo requerido
- Masa en movimiento
- Posición del centro de gravedad
- Velocidad máxima y aceleración.
- Requisito de repetibilidad
- Requisito de posicionamiento absoluto si corresponde
- Posicionamiento bidireccional o unidireccional
- Instalación horizontal, vertical o pórtico
- Preferencia motora y de retroalimentación
- Rango de temperatura
- Tasa de ciclo
- Estructura de herramientas
La pregunta práctica no es "¿Son precisos los módulos de la correa de distribución?"Se trata de "¿Qué métrica de precisión necesita este proceso y qué parte de la cadena de errores de la transmisión por correa debe controlarse para lograrlo?"
QRXQ evalúa el tiempomódulo lineal de correaprecisión de la repetibilidad, la deflexión de la correa dependiente de la carga, la geometría de la polea, la arquitectura de retroalimentación y la estructura de la máquina juntas en lugar de depender de una tolerancia de catálogo.
