 اردو

ٹائمنگبیلٹ لکیری ماڈیولزتیز رفتار، طویل اسٹروک موشن کے لیے جانا جاتا ہے، لیکن کیٹلاگ میں دکھائی جانے والی زیادہ سے زیادہ رفتار کارکردگی کی حقیقی حد کا صرف ایک حصہ ہے۔ ایک آپریٹنگ مشین میں، ایکسلریشن، بیلٹ ٹینشن، مفت بیلٹ کی لمبائی، گھرنی کی رفتار، کیریج ماس، گائیڈ کی سختی، ساختی گونج اور کیبل ڈریگ سبھی اس بات پر اثر انداز ہوتے ہیں کہ محور کتنی تیزی سے قابل اعتماد طریقے سے چل سکتا ہے۔
یہی وجہ ہے۔ٹائمنگ بیلٹ لکیری ماڈیول کی رفتارایک الگ تھلگ نمبر کے بجائے سسٹم کی حالت کے طور پر جانچا جانا چاہئے۔ ایک محور میکانکی طور پر اونچی چوٹی کی رفتار کے قابل ہو سکتا ہے لیکن پھر بھی جب سرعت بہت زیادہ جارحانہ ہو تو وہ بیلٹ وائپ، کمپن، ناقص سیٹلنگ یا ضرورت سے زیادہ موٹر ڈیمانڈ کا شکار ہوتا ہے۔
یہ گائیڈ ٹائمنگ بیلٹ ماڈیولز کی عملی رفتار اور سرعت کی حدوں کی وضاحت کرتا ہے اور دکھاتا ہے کہ کس طرح تیز رفتار کارکردگی کی تشخیص اور اسے بہتر بنایا جائے۔
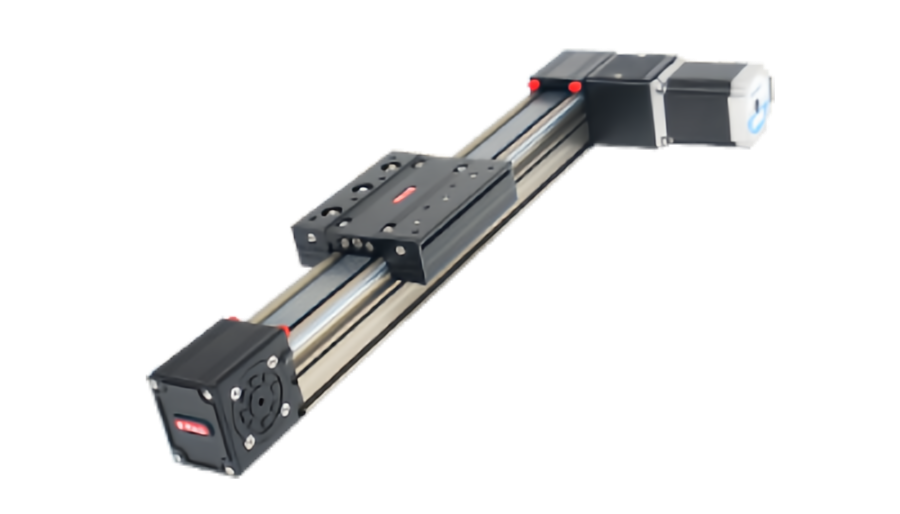
زیادہ سے زیادہ رفتار قابل استعمال پیداوار کی رفتار جیسی نہیں ہے۔
مینوفیکچرر کی زیادہ سے زیادہ رفتار عام طور پر متعین حالات کے تحت کسی مخصوص ماڈیول کی اوپری آپریٹنگ صلاحیت کی نشاندہی کرتی ہے۔
حقیقی پیداوار کی رفتار کم ہونے کی ضرورت ہو سکتی ہے کیونکہ:
- پے لوڈ
- ایکسلریشن کی ضرورت
- اسٹروک کی لمبائی
- بیلٹ کشیدگی
- رفتار پر موٹر ٹارک
- گائیڈ اور کیریج ڈائنامکس
- مشین فریم کی سختی
- کیبل کیریئر مزاحمت
- تصفیہ کا وقت درکار ہے۔
عملی اصول:ایک مفید زیادہ سے زیادہ رفتار وہ سب سے زیادہ رفتار ہے جو پوزیشننگ، وائبریشن، درجہ حرارت اور سروس لائف کے اہداف کو برقرار رکھتے ہوئے مکمل محور مطلوبہ ڈیوٹی سائیکل پر دہرا سکتا ہے۔
کیا اصل میں ٹائمنگ بیلٹ ماڈیول کی رفتار کو محدود کرتا ہے؟
| ممکنہ حد | کیا ہوتا ہے۔ |
|---|---|
| بیلٹ کی رفتار کی درجہ بندی | بیلٹ اپنی منظور شدہ آپریٹنگ رینج تک پہنچ جاتی ہے۔ |
| گھرنی آر پی ایم | بیرنگ، شافٹ اور گھرنی کی گردش کی حد تک پہنچ جاتی ہے۔ |
| موٹر کی رفتار | موٹر rpm کی حد تک پہنچ جاتی ہے یا دستیاب ٹارک کھو دیتی ہے۔ |
| بیلٹ کمپن | مفت بیلٹ اسپین دوہرنا شروع کر دیتے ہیں۔ |
| گائیڈ ڈائنامکس | گاڑی کی کمپن، شور یا گرمی بڑھ جاتی ہے۔ |
| مشین کا ڈھانچہ | فریم یا کراس بیم کی گونج مستحکم آپریشن کو محدود کرتی ہے۔ |
| کیبل کیریئر | ڈریگ اور وائبریشن رفتار کے ساتھ بڑھتے ہیں۔ |
لکیری رفتار اور گھرنی کی رفتار کا براہ راست تعلق ہے۔
گاڑی کی رفتار کا تعین گھرنی کی گردش کی رفتار اور گھرنی کی پچ فریم سے کیا جاتا ہے۔
تصوراتی طور پر:
v = ω × r
یا، گھرنی کی گردش کی رفتار کا استعمال کرتے ہوئے:
v = π × D × n ÷ 60
کہاں:
- v= لکیری رفتار m/s میں
- ڈی= گھرنی پچ قطر m میں
- n= rpm میں گھرنی کی رفتار
ایک بڑی گھرنی فی انقلاب زیادہ لکیری سفر پیدا کرتی ہے، اس لیے گاڑی کی وہی رفتار کم موٹر rpm پر حاصل کی جا سکتی ہے۔
کیوں ایک بڑی گھرنی خود بخود تیز رفتار مسائل کو حل نہیں کرتی ہے۔
ایک بڑی گھرنی ایک ہی لکیری رفتار کے لیے گردش کی رفتار کو کم کرتی ہے، لیکن یہ اسی لکیری زور کے لیے درکار ٹارک کو بھی بڑھاتی ہے۔
بیلٹ ڈرائیو کے لیے:
T = F × r ÷ h
اس کا مطلب ہے کہ گھرنی کا سائز اسپیڈ ٹارک ٹریڈ آف بناتا ہے:
- بڑی گھرنی: کم آر پی ایم، زیادہ ٹارک مانگ
- چھوٹی گھرنی: زیادہ آر پی ایم، کم ٹارک مانگ
سب سے چھوٹی گھرنی بھی بیلٹ موڑنے کی تھکاوٹ اور دانتوں کی کم از کم مصروفیت کے تقاضوں سے محدود ہے۔
ایکسلریشن اکثر زیادہ سے زیادہ رفتار سے پہلے سائیکل کے حقیقی وقت کو محدود کرتا ہے۔
ٹائمنگ بیلٹ کے بہت سے محور مختصر یا درمیانے درجے کے اسٹروک پر کام کرتے ہیں۔ سست رفتاری شروع ہونے سے پہلے گاڑی زیادہ سے زیادہ رفتار پر بہت کم یا کوئی وقت گزار سکتی ہے۔
اس معاملے میں، سرعت برائے نام ٹاپ اسپیڈ سے زیادہ اہم ہے۔
ایکسلریشن فورس یہ ہے:
ایفacc= m × a
جہاں حرکت پذیر ماس میں کیریج پے لوڈ، فکسچر، اوپری محور، حرکت پذیر کیبلز اور دیگر منسلک آلات شامل ہیں۔
ایک سادہ سی مثال
12 کلو گرام کی حرکت پذیر اسمبلی 5 میٹر فی سیکنڈ کی رفتار سے تیز ہوئی۔2کی ضرورت ہے:
ایفacc= 12 × 5 = 60 این
یہ گائیڈ مزاحمت، کیبل ڈریگ یا پروسیس فورس کو شامل کرنے سے پہلے ہے۔
بیلٹ پر ہائی ایکسلریشن کیوں مشکل ہے۔
زیادہ سرعت ڈرائیونگ اور واپسی کے اطراف کے درمیان بیلٹ کے تناؤ کے فرق کو بڑھاتی ہے۔
یہ اس کی قیادت کر سکتا ہے:
- زیادہ لچکدار بیلٹ اسٹریچ
- زیادہ دانتوں کا بوجھ
- مزید گاڑی کی کمپن
- اعلی گھرنی بیئرنگ لوڈ
- موٹر ٹارک کی زیادہ مانگ
- الٹنے کے دوران زیادہ تناؤ
لہذا، ایک ماڈیول محفوظ طریقے سے تیز رفتاری تک پہنچ سکتا ہے لیکن جب اس رفتار کو بہت تیزی سے پہنچنے کا حکم دیا جائے تو جدوجہد کرنا پڑتی ہے۔
سرعت کی حدیں عام طور پر سسٹم کی حدود ہوتی ہیں۔
تمام ٹائمنگ بیلٹ ماڈیولز کے لیے شاذ و نادر ہی ایک عالمگیر سرعت کی حد ہوتی ہے۔
عملی حد اس پر منحصر ہے:
- حرکت پذیر ماس
- بیلٹ کی چوڑائی اور سختی۔
- بیلٹ کا بہانہ
- گھرنی کا قطر
- موٹر چوٹی ٹارک
- گائیڈ پری لوڈ
- کیریج جیومیٹری
- فریم کی سختی
- ٹولنگ اوور ہینگ
اس لیے ایک ہی ماڈیول میں مختلف پے لوڈز کے تحت بہت مختلف ایکسلریشن کی صلاحیت ہو سکتی ہے۔
بیلٹ وہپ کیا ہے؟
بیلٹ وہپتیز رفتار حرکت، تیز رفتاری یا الٹ جانے کے دوران مفت بیلٹ کے دورانیے کا مرئی یا متحرک دولن ہے۔
یہ اس طرح ظاہر ہوسکتا ہے:
- عمودی بیلٹ پھڑپھڑانا
- لیٹرل بیلٹ وائبریشن
- قابل سماعت تھپڑ مارنا یا گونجنا
- کور کے ساتھ وقتا فوقتا رابطہ
- الٹ جانے کے بعد غیر مستحکم حرکت
بیلٹ وہپ نہ صرف شور کا مسئلہ ہے۔ شدید دھندلاہٹ دانتوں کی مصروفیت، پوزیشننگ کی مستقل مزاجی اور بیلٹ کی زندگی کو متاثر کر سکتی ہے۔
بیلٹ وہپ کی کیا وجہ ہے؟
عام وجوہات میں شامل ہیں:
- طویل غیر تعاون یافتہ بیلٹ اسپین
- ناکافی بیلٹ کشیدگی
- بہت زیادہ بیلٹ کی رفتار
- تیز رفتاری اور تنزلی
- قدرتی تعدد کے قریب جوش
- گھرنی کی غلط ترتیب
- ناہموار بیلٹ ٹریکنگ
طویل اسٹروک حساسیت کو بڑھاتا ہے۔
جیسے جیسے مفت بیلٹ کی لمبائی بڑھتی ہے، بیلٹ ایک لچکدار ہلنے والے عنصر کی طرح برتاؤ کر سکتا ہے۔ یہ ایک وجہ ہے کہ طویل اسٹروک محور کو تناؤ اور متحرک جانچ پر زیادہ توجہ دینے کی ضرورت ہوتی ہے۔
بیلٹ کا تناؤ تیز رفتار استحکام کو سختی سے متاثر کرتا ہے۔
اگر تناؤ بہت کم ہے۔
ممکنہ اثرات میں شامل ہیں:
- بیلٹ وہپ
- دانتوں کی چھلانگ
- ناقص ریورسل ریپیٹ ایبلٹی
- شور میں اضافہ
اگر تناؤ بہت زیادہ ہے۔
ممکنہ اثرات میں شامل ہیں:
- زیادہ گھرنی والا بوجھ
- موٹر ٹارک کی زیادہ مانگ
- تیز بیلٹ تھکاوٹ
- ساختی بوجھ میں اضافہ
تیز رفتار ٹیوننگ کا مطلب یہ نہیں ہے کہ بیلٹ کو زیادہ سے زیادہ سخت کیا جائے۔متعین پیشنشن کا استعمال کریں اور متحرک طور پر رویے کی تصدیق کریں۔
کمپن بیلٹ سے زیادہ سے آسکتی ہے۔
جب تیز رفتار بیلٹ کا محور ہلتا ہے، تو بیلٹ صرف ایک ممکنہ ذریعہ ہے۔
دیگر ذرائع میں شامل ہیں:
- لچکدار مشین کے فریم
- لمبی کراس بیم
- اوور ہنگ ٹولنگ
- کیبل کیریئرز
- ڈھیلا موٹر ماونٹس
- گائیڈ پری لوڈ
- سرو ٹیوننگ
- گھرنی یا شافٹ رن آؤٹ
میکانکی طور پر لچکدار فریم کو کنٹرول ٹیوننگ کے ذریعے مکمل طور پر درست نہیں کیا جا سکتا۔
ساختی گونج حقیقی رفتار کی حد بن سکتی ہے۔
ہر مکینیکل ڈھانچے میں قدرتی تعدد ہوتا ہے۔ اگر ایکسلریشن کمانڈز یا متواتر بیلٹ فورسز ان فریکوئنسیوں میں سے کسی ایک کو اکساتی ہیں تو کمپن تیزی سے بڑھ سکتی ہے۔
یہ متاثر کر سکتا ہے:
- وقت طے کرنا
- پوزیشن ریپیٹ ایبلٹی
- شور
- ٹول پاتھ کا معیار
- تیز رفتار زندگی
چوڑی گینٹری اور لمبی مشین کے فریم خاص طور پر حساس ہوتے ہیں کیونکہ ان کے پہلے ساختی موڈ نسبتاً کم تعدد پر ہو سکتے ہیں۔
وقت طے کرنا تیز رفتار کارکردگی کا حصہ ہے۔
ایک تیز رفتار محور مفید نہیں ہے اگر مشین کو ہر حرکت کے بعد طویل انتظار کرنا پڑے۔
مؤثر سائیکل کا وقت ہے:
سائیکل کا وقت = ایکسلریشن + سفر + سستی + سیٹلنگ + عمل کا وقت
اگر زیادہ سرعت سفر کے وقت کو 50 ms تک کم کر دیتی ہے لیکن 100 ms کمپن سیٹلنگ کا اضافہ کرتی ہے، تو مشین مجموعی طور پر سست ہو جاتی ہے۔
شارٹ اسٹروک اور لانگ اسٹروک ایکسز مختلف طریقے سے برتاؤ کرتے ہیں۔
| محور کی قسم | عام متحرک فوکس |
|---|---|
| مختصر اسٹروک | سرعت، کمی، الٹ پلٹ، طے کرنا |
| درمیانے درجے کا فالج | ایکسلریشن اور زیادہ سے زیادہ رفتار کا توازن |
| طویل اسٹروک | بیلٹ کی رفتار، کوڑا، سختی، کیبل کی حرکیات اور سپورٹ |
یہی وجہ ہے کہ ایک کیٹلاگ کی زیادہ سے زیادہ رفتار ہر درخواست کو یکساں طور پر بیان نہیں کر سکتی۔
تیز رفتار پک اینڈ پلیس ایپلی کیشنز
کم موونگ ماس اور تیزی سے الٹنے کی صلاحیت کی وجہ سے پک اینڈ پلیس کا سامان اکثر ٹائمنگ بیلٹ ماڈیول استعمال کرتا ہے۔
کلیدی ڈیزائن متغیرات ہیں:
- مختصر حرکت کا فاصلہ
- ہائی ایکسلریشن
- کم ٹولنگ ماس
- تیزی سے طے کرنا
- اعلی الٹ شمار
اس قسم کے اطلاق کے لیے، سرعت اور سختی اکثر حتمی تیز رفتار سے زیادہ اہمیت رکھتی ہے۔
طویل سفر کی منتقلی کی درخواستیں۔
طویل کنویئر سائیڈ ٹرانسفر، گینٹری سسٹمز اور میٹریل ہینڈلنگ ایکسز مستقل رفتار پر زیادہ وقت گزار سکتے ہیں۔
اہم چیک میں شامل ہیں:
- بیلٹ کی رفتار کی درجہ بندی
- گھرنی آر پی ایم
- موٹر مسلسل رفتار کی صلاحیت
- بیلٹ کمپن
- کیبل کیریئر استحکام
- لمبی بیم سپورٹ
تیز رفتار پرنٹنگ اور سکیننگ
پرنٹنگ، کوٹنگ اور انسپیکشن ایپلی کیشنز کے لیے گاڑی کو ایک پراسیس زون کے ذریعے مستحکم رفتار سے آگے بڑھنے کی ضرورت پڑ سکتی ہے۔
ان ایپلی کیشنز کے لیے، رفتار کا معیار اتنا ہی اہمیت رکھتا ہے جتنا کہ رفتار کی شدت۔
چیک کریں:
- رفتار کی لہر
- سروو مندرجہ ذیل خرابی
- بیلٹ کی لچک
- صراط مستقیم کی رہنمائی کریں۔
- ساختی کمپن
موٹر ٹارک رفتار کے ساتھ گرتا ہے۔
موٹر کی صلاحیت کو گھرنی کے لیے درکار اصل rpm پر چیک کیا جانا چاہیے۔
یہ خاص طور پر سٹیپر موٹرز کے لیے اہم ہے، جن کا دستیاب ٹارک عام طور پر رفتار بڑھنے کے ساتھ نمایاں طور پر کم ہو جاتا ہے۔
سروو سسٹم میں مسلسل اور چوٹی ٹارک کی حدیں اور ایک محدود زیادہ سے زیادہ رفتار بھی ہوتی ہے۔
لہذا تیز رفتار سائز کا استعمال کرنا چاہئے:
- گھرنی rpm کی ضرورت ہے۔
- موٹر torque رفتار وکر
- ایکسلریشن کے دوران چوٹی ٹارک
- سائیکل پر RMS ٹارک
- ڈرائیو وولٹیج اور موجودہ حدود
اکیلے موٹر پاور زیادہ سے زیادہ رفتار کی وضاحت نہیں کرتی ہے۔
زیادہ واٹ والی موٹر خود بخود محور کو تیز نہیں کرتی ہے۔
زیادہ سے زیادہ رفتار اب بھی اس کے ذریعہ محدود ہوسکتی ہے:
- موٹر آر پی ایم
- گھرنی کا سائز
- بیلٹ کی رفتار کی درجہ بندی
- گائیڈ ڈائنامکس
- ساختی گونج
- کیبل کیریئر
بیلٹ کی چوڑائی اور سختی کا اثر ایکسلریشن
ایک چوڑا یا سخت بیلٹ متحرک قوت کے تحت لچکدار لمبائی کو کم کر سکتا ہے۔
یہ بہتر کر سکتا ہے:
- الٹ رویہ
- آباد کرنا
- متحرک پوزیشننگ
- استحکام کو کنٹرول کریں۔
لیکن بیلٹ کی چوڑائی میں اضافہ گھرنی کی چوڑائی کو بھی بڑھاتا ہے اور لاگت، سیدھ اور ماڈیول کے سائز کو متاثر کر سکتا ہے۔
پللی قطر کو رفتار، ٹارک اور بیلٹ لائف میں توازن رکھنا چاہیے۔
پللی کے انتخاب کو درج ذیل تمام چیزوں کو پورا کرنا چاہیے:
- مطلوبہ لکیری رفتار
- موٹر rpm کی صلاحیت
- مطلوبہ زور
- کم از کم بیلٹ موڑنے کا رداس
- مصروف دانتوں کی ضرورت ہے۔
- برداشت کی حد
کوئی ایک گھرنی قطر نہیں ہے جو ہر کارکردگی میٹرک کو زیادہ سے زیادہ کرتا ہے۔
گائیڈ پری لوڈ اور رننگ ریزسٹنس
اعلی گائیڈ پری لوڈ سختی کو بہتر بنا سکتا ہے، لیکن یہ رولنگ مزاحمت اور حرارت کو بھی بڑھاتا ہے۔
تیز رفتاری پر، ضرورت سے زیادہ پری لوڈ بڑھ سکتا ہے:
- موٹر کی طلب
- گائیڈ درجہ حرارت
- پہننا
گائیڈ کو خودکار طور پر سب سے زیادہ دستیاب پری لوڈ استعمال کرنے کے بجائے مطلوبہ سختی اور بوجھ کے لیے منتخب کیا جانا چاہیے۔
کیبل کیریئرز ایک بڑا متحرک بوجھ بن سکتے ہیں۔
کم رفتار پر، کیبل ڈریگ غیر معمولی لگ سکتا ہے۔ تیز رفتاری اور سرعت پر، کیبل کیریئر قوت اور کمپن کا ایک بڑا ذریعہ بن سکتا ہے۔
چیک کریں:
- کیریئر ماس
- موڑ کا رداس
- زیادہ سے زیادہ سفر کی رفتار
- زیادہ سے زیادہ ایکسلریشن
- غیر تعاون یافتہ اسپین
- کیبل بھرنا اور انتظام
تیز ترینلکیری ماڈیولمشین میں اب بھی اس سے منسلک کیبل سسٹم کے ذریعہ محدود ہوسکتا ہے۔
موشن پروفائلز وائبریشن کو کیسے متاثر کرتے ہیں۔
اچانک trapezoidal velocity پروفائل ایک ہموار پروفائل سے زیادہ کمپن کو اکساتی ہے۔
S-curve یا jerk-limited motion سرعت کی تبدیلی کی شرح کو کم کر سکتی ہے اور کم کرنے میں مدد کر سکتی ہے:
- فریم کی حوصلہ افزائی
- بیلٹ کمپن
- ٹول دولن
- وقت طے کرنا
بہترین پروفائل کا انحصار سائیکل کے وقت اور عمل کی حساسیت پر ہوتا ہے۔
تیز رفتار استحکام کو کیسے بڑھایا جائے۔
1. حرکت پذیر ماس کو کم کریں۔
ہلکے وزن والے ٹولنگ، کمپیکٹ بریکٹ اور آپٹمائزڈ کیبل روٹنگ کا استعمال کریں۔
2. صحیح بیلٹ کشیدگی کا استعمال کریں
احساس کے ذریعے تنگ کرنے کے بجائے مخصوص انداز کو برقرار رکھیں۔
3. ساختی سختی میں اضافہ کریں۔
بیس، کراس بیم اور ٹولنگ سپورٹ کو مضبوط کریں۔
4. مناسب بیلٹ کی چوڑائی اور تناؤ کی سختی کا استعمال کریں۔
یہ ایکسلریشن کے تحت لچکدار ردعمل کو کم کرتا ہے۔
5. نظام متغیر کے طور پر گھرنی کا سائز منتخب کریں۔
بیلنس موٹر rpm، زور، دانتوں کی مصروفیت اور موڑنے والی زندگی۔
6. موٹر اور امدادی ملاپ کو بہتر بنائیں
صرف موٹر پاور کی بجائے ٹارک اسپیڈ کی کارکردگی اور جڑتا چیک کریں۔
7. موشن پروفائل کو بہتر بنائیں
جرک کنٹرول یا ہموار سرعت کا استعمال کریں جہاں کمپن پیداواری صلاحیت کو محدود کر رہی ہو۔
8. کیبل کے انتظام کو بہتر بنائیں
ڈریگ تغیرات کو کم کریں اور کیبل کیریئر کی گونج سے بچیں۔
9. مکمل اسٹروک اور حقیقی بوجھ پر ٹیسٹ کریں۔
شارٹ اسٹروک بینچ ٹیسٹنگ کے دوران لانگ بیلٹ کا رویہ ظاہر نہیں ہو سکتا۔
نشانیاں کہ محور بہت جارحانہ انداز میں چلایا جا رہا ہے۔
- مرئی بیلٹ پھڑپھڑانا یا کوڑا
- دانتوں سے چھلانگ لگانے والے واقعات
- موٹر کرنٹ میں اضافہ
- الارم کے بعد سروو
- طے کرنے کا زیادہ وقت
- نئی کمپن یا گونج
- بیلٹ ایج پہننا
- گھرنی والا شور
- درجہ حرارت میں اضافے کی رہنمائی کریں۔
- پوزیشننگ ریپیٹ ایبلٹی بوجھ پر منحصر ہو جاتی ہے۔
رفتار کو مزید بڑھانے سے پہلے ان علامات کی تحقیق کی جانی چاہیے۔
عملی زیادہ سے زیادہ رفتار کا تعین کیسے کریں۔
- ماڈیول بنانے والے کی رفتار کی درجہ بندی کی تصدیق کریں۔
- ٹارگٹ لکیری رفتار پر گھرنی rpm کا حساب لگائیں۔
- اس آپریٹنگ پوائنٹ پر موٹر ٹارک اور آر پی ایم چیک کریں۔
- بیلٹ کی رفتار اور گھرنی کی حد چیک کریں۔
- کیبل کیریئر کی رفتار اور سرعت کی حد چیک کریں۔
- اصلی حرکت پذیر ماس کے ساتھ محور کو چلائیں۔
- مکمل اسٹروک کی جانچ کریں۔
- کمپن، سیٹلنگ اور موٹر ڈیمانڈ کی پیمائش کریں۔
- حقیقی ڈیوٹی سائیکل پر دہرائیں۔
- غیر مستحکم رویے کے آغاز سے نیچے پیداوار کی حد مقرر کریں۔
عملی سرعت کی حد کا تعین کیسے کریں۔
- مطلوبہ ایکسلریشن فورس کا حساب لگائیں۔
- موٹر چوٹی ٹارک چیک کریں۔
- بیلٹ کے دانت اور تناؤ کی صلاحیت کو چیک کریں۔
- گھرنی اور بیئرنگ بوجھ کو چیک کریں۔
- بیلٹ اسٹریچ اور پوزیشننگ کا اندازہ کریں۔
- کمپن اور سیٹلنگ کی پیمائش کریں۔
- گائیڈ اور ساخت کی سختی کو چیک کریں۔
- ڈیوٹی سائیکل پر بار بار کارکردگی کی تصدیق کریں۔
تیز رفتار بیلٹ موشن کا اندازہ کرنے کے لیے QRXQ کو کس چیز کی ضرورت ہے۔
- اسٹروک کی ضرورت ہے۔
- حرکت پذیر ماس
- زیادہ سے زیادہ رفتار کو ہدف بنائیں
- ٹارگٹ ایکسلریشن
- سائیکل کا وقت
- الٹ فریکوئنسی
- بیلٹ پروفائل اور چوڑائی
- گھرنی دانتوں کی گنتی یا پچ قطر
- موٹر ماڈل
- افقی، عمودی یا گینٹری کی تنصیب
- دہرانے کی ضرورت ہے۔
- کیبل کیریئر کنفیگریشن
ٹائمنگ بیلٹ ماڈیول کی حقیقی تیز رفتار حد سسٹم کی حد ہے۔بیلٹ کی رفتار، موٹر آر پی ایم، ایکسلریشن فورس، وائبریشن، ڈھانچہ اور کیبل ڈائنامکس سب کو ایک مستحکم آپریٹنگ ونڈو کے اندر رہنا چاہیے۔
QRXQ مکمل موشن پروفائل سے ٹائمنگ بیلٹ لکیری ماڈیول کی رفتار اور ایکسلریشن کا جائزہ لیتا ہے بجائے اس کے کہ کسی کیٹلاگ میں دکھائے گئے سب سے زیادہ رفتار پر انحصار کرے۔
