 اردو

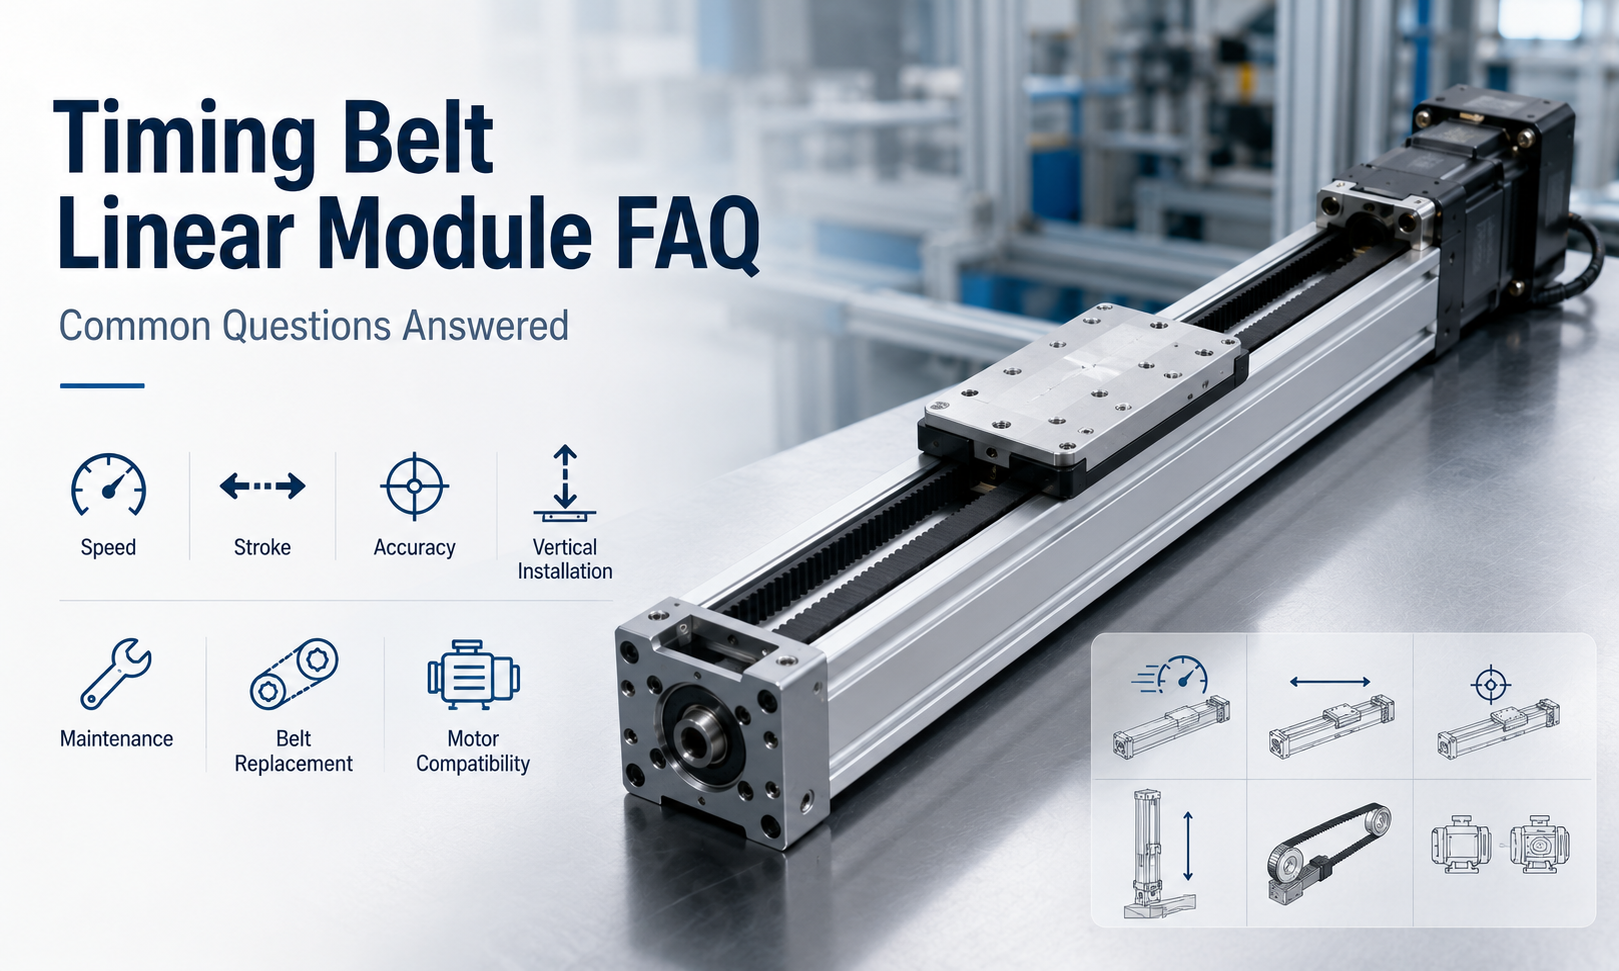
ٹائمنگ بیلٹ لکیری ماڈیولزصنعتی آٹومیشن میں بڑے پیمانے پر استعمال ہوتے ہیں کیونکہ وہ طویل سفر، تیز رفتار حرکت اور سروو یا سٹیپر موٹرز کے ساتھ لچکدار انضمام فراہم کرتے ہیں۔ تاہم، بیلٹ سے چلنے والے لکیری ماڈیول کو منتخب کرنے اور چلانے میں اس کے اسٹروک اور پے لوڈ کو چیک کرنے سے زیادہ شامل ہے۔
یہ اکثر پوچھے گئے سوالات زیادہ سے زیادہ اسٹروک، آپریٹنگ اسپیڈ، پوزیشننگ کی درستگی، عمودی تنصیب، ٹائمنگ بیلٹ کی تبدیلی، بحالی کی فریکوئنسی، موٹر کی مطابقت اور مناسب ایپلی کیشنز کے بارے میں عام سوالات کے جوابات دیتے ہیں۔
1. ٹائمنگ بیلٹ لکیری ماڈیول کا زیادہ سے زیادہ اسٹروک کیا ہے؟
کوئی ایک زیادہ سے زیادہ اسٹروک نہیں ہے جو ہر ٹائمنگ بیلٹ لکیری ماڈیول پر لاگو ہوتا ہے۔ دستیاب سفر کا انحصار ماڈیول پروفائل، گائیڈ کی ساخت، بیلٹ کی لمبائی، ساختی سختی اور تنصیب کی شرائط پر ہے۔
ٹائمنگ بیلٹ ماڈیول خاص طور پر لمبی اسٹروک حرکت کے لیے موزوں ہیں کیونکہ بیلٹ ٹرانسمیشن طویل بال اسکرو کی اہم گردشی رفتار سے محدود نہیں ہے۔ یہ بیلٹ سے چلنے والے ماڈیولز کو نسبتاً زیادہ آپریٹنگ رفتار کو برقرار رکھتے ہوئے طویل سفر حاصل کرنے کی اجازت دیتا ہے۔
عملی اسٹروک کی حد کئی عوامل سے متاثر ہوتی ہے:
- ایلومینیم اخراج کی لمبائی اور سختی
- ٹائمنگ بیلٹ کی چوڑائی، پچ اور قابل اجازت تناؤ
- لکیری گائیڈ کی صلاحیت اور کیریج سپورٹ
- تنصیب کی سمت بندی اور بڑھتے ہوئے سپورٹ
- پے لوڈ اور بیرونی لمحے کا بوجھ
- مطلوبہ رفتار، ایکسلریشن اور پوزیشننگ استحکام
بہت طویل سفر کے لیے، ماڈیول کی بنیاد کو موڑنے، کمپن یا گائیڈ کی غلط ترتیب کو روکنے کے لیے اضافی سپورٹ پوائنٹس کی ضرورت پڑ سکتی ہے۔ کیبل کیریئر، سینسر کی وائرنگ اور حفاظتی کور بھی سفر کے مکمل فاصلے کے لیے ڈیزائن کیا جانا چاہیے۔
اسٹروک کا انتخاب کرتے وقت، یاد رکھیں کہ ماڈیول کی مجموعی لمبائی موثر سفر سے زیادہ ہے۔ کیریج، اینڈ بلاکس، موٹر کنکشن اور مکینیکل سیفٹی الاؤنس کے لیے جگہ مختص ہونی چاہیے۔
2. ٹائمنگ بیلٹ لائنر ماڈیول کتنی تیزی سے حرکت کر سکتا ہے؟
ٹائمنگ بیلٹ لکیری ماڈیولز کو عام طور پر ان ایپلی کیشنز کے لیے منتخب کیا جاتا ہے جن میں تیز رفتار باہمی حرکت کی ضرورت ہوتی ہے۔ ان کا ہلکا پھلکا ٹرانسمیشن ڈھانچہ اور کم گھومنے والی جڑت انہیں بہت سے سکرو سے چلنے والے نظاموں کے مقابلے میں زیادہ تیزی اور سست کرنے کی اجازت دیتی ہے۔
زیادہ سے زیادہ آپریٹنگ رفتار کا تعین اس کے ذریعہ کیا جاتا ہے:
- موٹر ریٹیڈ رفتار
- ڈرائیونگ گھرنی قطر
- ٹائمنگ بیلٹ پچ اور ٹوتھ پروفائل
- ٹرانسمیشن تناسب
- کیریج پے لوڈ
- گائیڈ ریل کی صلاحیت
- بیلٹ کشیدگی
- مطلوبہ سرعت اور کمی
- اسٹروک کی لمبائی اور دستیاب سفر کا وقت
ماڈیول کو صرف اس کی بتائی گئی زیادہ سے زیادہ رفتار کی بنیاد پر منتخب نہیں کیا جانا چاہیے۔ اصل پیداواری سائیکل میں سرعت، مسلسل رفتار کی حرکت، تنزلی، طے کرنے کا وقت اور واپسی کی حرکت بھی شامل ہے۔
مختصر اسٹروک کے لیے، ہو سکتا ہے کہ گاڑی میں نظریاتی زیادہ سے زیادہ رفتار تک پہنچنے کے لیے کافی فاصلہ نہ ہو۔ اس صورت حال میں، تیز رفتاری کی صلاحیت اکثر سائیکل کے وقت پر زیادہ سے زیادہ رفتار سے زیادہ اثر رکھتی ہے۔
ضرورت سے زیادہ رفتار کمپن، شور، بیلٹ پہننے اور پوزیشننگ کے اتار چڑھاو کو بڑھا سکتی ہے۔ اس لیے منتخب رفتار کو پیداواری کارکردگی، سروس لائف اور حرکت کے استحکام کے درمیان مناسب توازن فراہم کرنا چاہیے۔
3. بیلٹ سے چلنے والا لکیری ایکچوایٹر کتنا درست ہے؟
ٹائمنگ بیلٹ لکیری ماڈیول کی پوزیشننگ کی کارکردگی کا اندازہ پوزیشننگ کی درستگی اور ریپیٹ ایبلٹی دونوں کو استعمال کرتے ہوئے کیا جانا چاہیے۔
پوزیشننگ کی درستگیبیان کرتا ہے کہ گاڑی پورے سفر میں کمانڈڈ کوآرڈینیٹ تک کتنی قریب سے پہنچتی ہے۔ یہ بیلٹ کی لچک، بیلٹ پچ کی مختلف حالتوں، گھرنی کی تیاری کی درستگی، گائیڈ سیدھا پن، ساختی اخترتی اور کنٹرول کیلیبریشن سے متاثر ہو سکتا ہے۔
تکراری قابلیتبیان کرتا ہے کہ کس طرح مسلسل ایک ہی آپریٹنگ حالات میں گاڑی ایک ہی پوزیشن پر واپس آتی ہے۔ بہت سے خود کار طریقے سے ہینڈلنگ ایپلی کیشنز میں، ریپیٹ ایبلٹی مطلق پوزیشننگ کی درستگی سے زیادہ اہم ہے۔
پوزیشننگ کی کارکردگی کو متاثر کرنے والے عوامل میں شامل ہیں:
- ٹائمنگ بیلٹ مواد اور کشیدگی
- گھرنی مشینی معیار
- بیلٹ سے گھرنی کی منگنی
- گائیڈ ریل کی درستگی
- گاڑی کی سختی
- لوڈ پوزیشن اور لمحے کا بوجھ
- سروو انکوڈر ریزولوشن
- کنٹرولر ٹیوننگ
- آپریٹنگ درجہ حرارت
- ایکسلریشن اور ڈیزلریشن سیٹنگز
ٹائمنگ بیلٹ ماڈیول پیکیجنگ، میٹریل ہینڈلنگ، چھانٹی، لوڈنگ اور ان لوڈنگ، ڈسپنسنگ اور دیگر ایپلی کیشنز کے لیے اچھی طرح سے موزوں ہیں جہاں تیز رفتاری اور قابل اعتماد تکرار کی ضرورت ہوتی ہے۔
ایپلی کیشنز جن میں انتہائی اعلی مطلق درستگی، بہت کم ٹرانسمیشن لچک یا درستگی کی مشینی کی ضرورت ہوتی ہے وہ بال اسکرو یا لکیری موٹر سسٹم کے لیے بہتر موزوں ہوسکتی ہیں۔
4. کیا ٹائمنگ بیلٹ لکیری ماڈیول عمودی طور پر استعمال کیے جا سکتے ہیں؟
جی ہاں ایک ٹائمنگ بیلٹ لکیری ماڈیول عمودی طور پر انسٹال کیا جا سکتا ہے، لیکن نظام کو عمودی حرکت کے لیے خاص طور پر منتخب اور ترتیب دیا جانا چاہیے۔
عمودی تنصیب میں، موٹر کو پے لوڈ اور کشش ثقل دونوں پر قابو پانا چاہیے۔ ایکسلریشن کے دوران مطلوبہ ڈرائیونگ فورس موازنہ افقی ایپلی کیشن سے زیادہ ہے۔
اہم تحفظات میں شامل ہیں:
- کل حرکت پذیر ماس
- اوپر کی طرف سرعت کی ضرورت ہے۔
- موٹر ٹارک اور ٹرانسمیشن کا تناسب
- ٹائمنگ بیلٹ ٹینسائل صلاحیت
- ہولڈنگ بریک کی ضرورت
- کاؤنٹر بیلنس میکانزم
- ہنگامی روک رویہ
- بجلی کی کمی کے دوران گاڑی کے گرنے کا خطرہ
برقی مقناطیسی بریک والی سروو موٹر اکثر عمودی محور کو پکڑنے میں مدد کے لیے استعمال ہوتی ہے جب بجلی ہٹا دی جاتی ہے۔ تاہم، بریک کو واحد حفاظتی آلہ نہیں سمجھا جانا چاہیے جب بے قابو گرنے سے اہلکار زخمی ہو سکتے ہیں یا سامان کو نقصان پہنچ سکتا ہے۔
بوجھ اور اسٹروک پر منحصر ہے، سسٹم کو کاؤنٹر ویٹ، نیومیٹک بیلنس سلنڈر، مکینیکل لاکنگ ڈیوائس یا سیفٹی بریک کی بھی ضرورت پڑ سکتی ہے۔
عمودی ایپلی کیشنز کو بیلٹ، موٹر، بریک، گائیڈ ریل اور کنکشن کے اجزاء کے لیے کافی حفاظتی عنصر استعمال کرنا چاہیے۔ پیداوار کے استعمال سے پہلے سسٹم کو زیادہ سے زیادہ بوجھ اور ایمرجنسی اسٹاپ حالات میں بھی جانچا جانا چاہیے۔
5. ٹائمنگ بیلٹ کو کب تبدیل کیا جانا چاہیے؟
ٹائمنگ بیلٹ کو ہمیشہ کام کے اوقات کی ایک مقررہ تعداد کے بعد تبدیل کرنے کی ضرورت نہیں ہوتی ہے۔ اس کی سروس لائف بوجھ، رفتار، سرعت، آپریٹنگ فریکوئنسی، بیلٹ ٹینشن، گھرنی کی سیدھ، ماحولیاتی حالات اور دیکھ بھال کے معیار پر منحصر ہے۔
بیلٹ کا باقاعدگی سے معائنہ کیا جانا چاہئے اور جب درج ذیل میں سے کوئی بھی حالت پائی جاتی ہے تو اسے تبدیل کیا جانا چاہئے:
- بیلٹ کی سطح پر نظر آنے والی دراڑیں۔
- بیلٹ کے دانت غائب، خراب یا بگڑے ہوئے ہیں۔
- پٹی کے کنارے۔
- بیلٹ کی غیر معمولی لمبائی
- کم پوزیشننگ ریپیٹ ایبلٹی
- بار بار دانتوں کا اچھلنا یا پھسلنا
- غیر معمولی کمپن یا اثر شور
- تیل، کیمیکل یا ضرورت سے زیادہ دھول کی آلودگی
- مستحکم بیلٹ تناؤ کا نقصان
قبل از وقت بیلٹ پہننا اکثر غلط تناؤ، گھرنی کی غلط ترتیب، ضرورت سے زیادہ سرعت، اوورلوڈ یا آلودگی کی وجہ سے ہوتا ہے۔ اصل وجہ کو درست کیے بغیر صرف بیلٹ کو تبدیل کرنے سے بار بار ناکامی ہو سکتی ہے۔
متبادل بیلٹ نصب کرتے وقت، تصدیق کریں کہ اس کے ٹوتھ پروفائل، پچ، چوڑائی، مواد اور لمبائی اصل سسٹم کی ضروریات سے مماثل ہے۔ بیلٹ کے تناؤ کو ماڈیول ڈیزائن کے مطابق ایڈجسٹ کیا جانا چاہئے نہ کہ ساپیکش احساس کے مطابق۔
تبدیل کرنے کے بعد، محور کو مکمل اسٹروک کے ذریعے آہستہ آہستہ منتقل کیا جانا چاہئے. پللی کی مصروفیت، بیلٹ ٹریکنگ، سینسر کی پوزیشنیں اور پوزیشننگ ریپیٹ ایبلٹی کو پھر معمول کے آپریشن کے دوبارہ شروع ہونے سے پہلے چیک کیا جانا چاہیے۔
6. ٹائمنگ بیلٹ لائنر ماڈیول کو کتنی بار دیکھ بھال کی ضرورت ہوتی ہے؟
بحالی کی فریکوئنسی ایک عالمگیر شیڈول کے بجائے آپریٹنگ حالات پر مبنی ہونی چاہئے۔ دھول بھرے ماحول میں تیز رفتاری سے کام کرنے والے ماڈیول کو صاف کمرے میں کام کرنے والے ہلکے سے بھرے ماڈیول کے مقابلے میں زیادہ بار بار معائنہ کی ضرورت ہوتی ہے۔
بحالی کی منصوبہ بندی پر غور کرنا چاہئے:
- روزانہ کام کے اوقات
- سائیکلوں کی تعداد
- پے لوڈ اور لمحے کا بوجھ
- رفتار اور سرعت
- محیطی دھول اور نمی
- آپریٹنگ درجہ حرارت
- تیل، کولنٹ یا کیمیکلز کی موجودگی
- تنصیب کی سمت
معمول کے معائنے میں عام طور پر جانچ شامل ہوتی ہے:
- بیلٹ کی کشیدگی اور بیلٹ کی حالت
- گھرنی پہننا اور سیدھ کرنا
- لکیری گائیڈ چکنا
- فاسٹینر کی جکڑن
- موٹر کپلنگ یا گیئر باکس کنکشن
- گاڑی کی حرکت اور غیر معمولی کھیل
- سینسر اور ہوم سینسر کو محدود کریں۔
- کیبل کیریئر اور برقی وائرنگ
- شور، کمپن اور آپریٹنگ درجہ حرارت
لکیری گائیڈ کو مناسب چکنا کرنے کی ضرورت ہوتی ہے حالانکہ ٹائمنگ بیلٹ کو عام طور پر تیل کی ضرورت نہیں ہوتی ہے۔ غلط چکنا کرنے والا استعمال کرنا، غیر مطابقت پذیر چکنائیوں کو ملانا یا ضرورت سے زیادہ چکنائی کا استعمال مزاحمت کو بڑھا سکتا ہے اور قریبی اجزاء کو آلودہ کر سکتا ہے۔
دیکھ بھال کے ریکارڈ میں معائنہ کی تاریخوں، چکنا کرنے، بیلٹ کی ایڈجسٹمنٹ، اجزاء کی تبدیلی اور شور یا پوزیشننگ کی کارکردگی میں کسی قسم کی تبدیلی کی دستاویز ہونی چاہیے۔ یہ ریکارڈز بتدریج لباس کی نشاندہی کرنے میں مدد کرتے ہیں اس سے پہلے کہ یہ غیر متوقع وقت کا سبب بنے۔
7. ٹائمنگ بیلٹ لائنر ماڈیولز کے ساتھ کون سی موٹرز مطابقت رکھتی ہیں؟
ٹائمنگ بیلٹ لکیری ماڈیول سروو موٹرز، سٹیپر موٹرز اور دیگر روٹری ایکچیوٹرز کے ذریعے چلائے جا سکتے ہیں، بشرطیکہ موٹر آؤٹ پٹ محور کی مکینیکل اور حرکت کی ضروریات سے میل کھاتا ہو۔
سرو موٹرز
سروو موٹرز عام طور پر اس وقت استعمال ہوتی ہیں جب ایپلی کیشن کو تیز رفتاری، تیز رفتاری، بند لوپ کنٹرول، درست پوزیشننگ اور بار بار باہمی حرکت کی ضرورت ہوتی ہے۔ انکوڈر فیڈ بیک کنٹرولر کو درج ذیل خرابیوں کا پتہ لگانے اور حرکت کے استحکام کو بہتر بنانے کی بھی اجازت دیتا ہے۔
سٹیپر موٹرز
سٹیپر موٹرز اعتدال پسند بوجھ اور آسان پوزیشننگ کی ضروریات کے ساتھ کم رفتار ایپلی کیشنز کے لیے موزوں ہو سکتی ہیں۔ وہ ایک سرمایہ کاری مؤثر حل فراہم کر سکتے ہیں، لیکن گھومنے کی رفتار میں اضافہ کے ساتھ ان کا ٹارک کم ہو جاتا ہے۔ ایک ناکافی سائز کی سٹیپر موٹر تیز رفتاری یا اوور لوڈ کے دوران قدم کھو سکتی ہے۔
موٹر انتخاب کے عوامل
موٹر کی مطابقت کا اندازہ اس بنیاد پر کیا جانا چاہئے:
- زیادہ سے زیادہ پے لوڈ
- مطلوبہ رفتار
- سرعت اور تنزلی
- گھرنی کا قطر
- ٹرانسمیشن تناسب
- مکینیکل کارکردگی
- بیرونی مزاحمت
- عمودی یا افقی تنصیب
- مطلوبہ پوزیشننگ کارکردگی
- ڈیوٹی سائیکل
- دستیاب بجلی کی فراہمی
موٹر فلینج، شافٹ قطر، شافٹ کی لمبائی، کی وے، بڑھتے ہوئے سوراخ کا پیٹرن اور کپلنگ کی قسم بھی ماڈیول انٹرفیس سے مماثل ہونی چاہیے۔ ایک اڈاپٹر پلیٹ کی ضرورت ہو سکتی ہے جب منتخب موٹر فریم معیاری موٹر ماؤنٹ سے مختلف ہو۔
موٹر کا سائز صرف جامد پے لوڈ کے بجائے مکمل موشن پروفائل کا استعمال کرتے ہوئے ہونا چاہیے۔ چوٹی ٹارک، لگاتار ٹارک، موٹر کی جڑتا، بوجھ کی جڑت اور تھرمل صلاحیت سبھی قابل قبول حدوں کے اندر رہیں۔
8. ٹائمنگ بیلٹ لائنر ماڈیول کن ایپلی کیشنز کے لیے موزوں ہیں؟
ٹائمنگ بیلٹ لکیری ماڈیول ان ایپلی کیشنز کے لیے بہترین موزوں ہیں جن کے لیے طویل سفر، تیز رفتاری، بار بار ایک دوسرے سے چلنے والی حرکت اور لچکدار ملٹی ایکسس انضمام کی ضرورت ہوتی ہے۔
عام ایپلی کیشنز میں شامل ہیں:
- پک اینڈ پلیس کا سامان
- پیکیجنگ مشینری
- مصنوعات کو کھانا کھلانے اور چھانٹنے کا نظام
- لیبلنگ اور سگ ماہی کا سامان
- مشین لوڈنگ اور ان لوڈنگ
- مواد کو سنبھالنے کے نظام
- وژن معائنہ پلیٹ فارم
- ڈسپینسنگ اور گلونگ کا سامان
- لائٹ ڈیوٹیگینٹری روبوٹ
- گودام کی منتقلی کا سامان
- اسمبلی آٹومیشن
- جانچ اور پیمائش کا سامان
ٹائمنگ بیلٹ ماڈیول بہترین انتخاب نہیں ہوسکتا ہے جب ایپلی کیشن کو انتہائی زیادہ زور، بہت زیادہ ساختی سختی، بھاری کاٹنے والی قوتوں یا غیر معمولی طور پر اعلی مطلق پوزیشننگ کی درستگی کی ضرورت ہو۔
حتمی انتخاب میں اسٹروک، پے لوڈ، رفتار، سرعت، دوبارہ ہونے کی صلاحیت، تنصیب کی سمت، ماحولیاتی حالات اور مطلوبہ سروس لائف کے مکمل امتزاج پر غور کرنا چاہیے۔
ٹائمنگ بیلٹ لکیری ماڈیول انتخاب کا خلاصہ
| سوال | کلیدی غور |
|---|---|
| زیادہ سے زیادہ اسٹروک | پروفائل کی سختی، معاون وقفہ کاری، بیلٹ کی لمبائی اور تنصیب کی جگہ |
| زیادہ سے زیادہ رفتار | موٹر کی رفتار، گھرنی کا سائز، پے لوڈ، ایکسلریشن اور اسٹروک کی لمبائی |
| پوزیشننگ کی درستگی | بیلٹ کی لچک، گائیڈ کی درستگی، گھرنی کا معیار اور کنٹرول ٹیوننگ |
| عمودی استعمال | موٹر ٹارک، بریک، گرنے سے تحفظ اور حفاظت کا عنصر |
| بیلٹ کی تبدیلی | دراڑیں، دانتوں کو پہنچنے والے نقصان، لمبا ہونا، پھسلنا اور دہرانے کی صلاحیت میں کمی |
| بحالی کی تعدد | کام کے اوقات، سائیکل کی گنتی، بوجھ، رفتار اور ماحول |
| موٹر مطابقت | ٹارک، رفتار، جڑتا، فلینج کا سائز، شافٹ اور کنٹرولر |
| درخواست کی مناسبیت | لمبا سفر، تیز رفتاری، اعتدال پسند بوجھ اور بار بار بدلہ |
نتیجہ
ٹائمنگ بیلٹ لکیری ماڈیول طویل اسٹروک، تیز رفتار اور بار بار پوزیشننگ ایپلی کیشنز کے لیے ایک مؤثر حل فراہم کرتے ہیں۔ ان کی کارکردگی کا دارومدار درست سائزنگ، بیلٹ کا مناسب تناؤ، مناسب موٹر کا انتخاب، مستحکم تنصیب اور باقاعدہ دیکھ بھال پر ہے۔
ماڈیول کو منتخب کرنے سے پہلے، مطلوبہ اسٹروک، پے لوڈ، رفتار، سرعت، پوزیشننگ کی کارکردگی، تنصیب کی سمت، ڈیوٹی سائیکل اور آپریٹنگ ماحول کی وضاحت کریں۔ ان حالات کا ایک ساتھ جائزہ لینے سے قابل اعتماد آپریشن کو یقینی بنانے میں مدد ملتی ہے اور وقت سے پہلے بیلٹ پہننے، موٹر اوورلوڈ اور پوزیشننگ کے مسائل کو روکتا ہے۔
