 اردو

مطلوبہ رفتار، سرعت، پوزیشننگ کی کارکردگی اور ٹائمنگ بیلٹ کی سروس لائف حاصل کرنے کے لیے صحیح موٹر کا انتخاب ضروری ہے۔لکیری ماڈیول. ایک کم سائز والی موٹر سست رفتار، پوزیشننگ کی خرابیوں، موٹر کے الارم یا غیر مستحکم آپریشن کا سبب بن سکتی ہے۔ ایک بڑی موٹر اصل نظام کی کارکردگی کو بہتر بنائے بغیر لاگت، جڑتا اور تنصیب کی جگہ میں اضافہ کر سکتی ہے۔
اس لیے موٹر کا انتخاب صرف موٹر پاور کی بجائے مکمل حرکت کی ضروریات پر مبنی ہونا چاہیے۔ اہم عوامل میں حرکت پذیری، سفر کی رفتار، سرعت، گھرنی کا قطر، ٹرانسمیشن کی کارکردگی، بوجھ کی جڑت، ڈیوٹی سائیکل، تنصیب کی سمت اور کنٹرول کی درستگی شامل ہیں۔
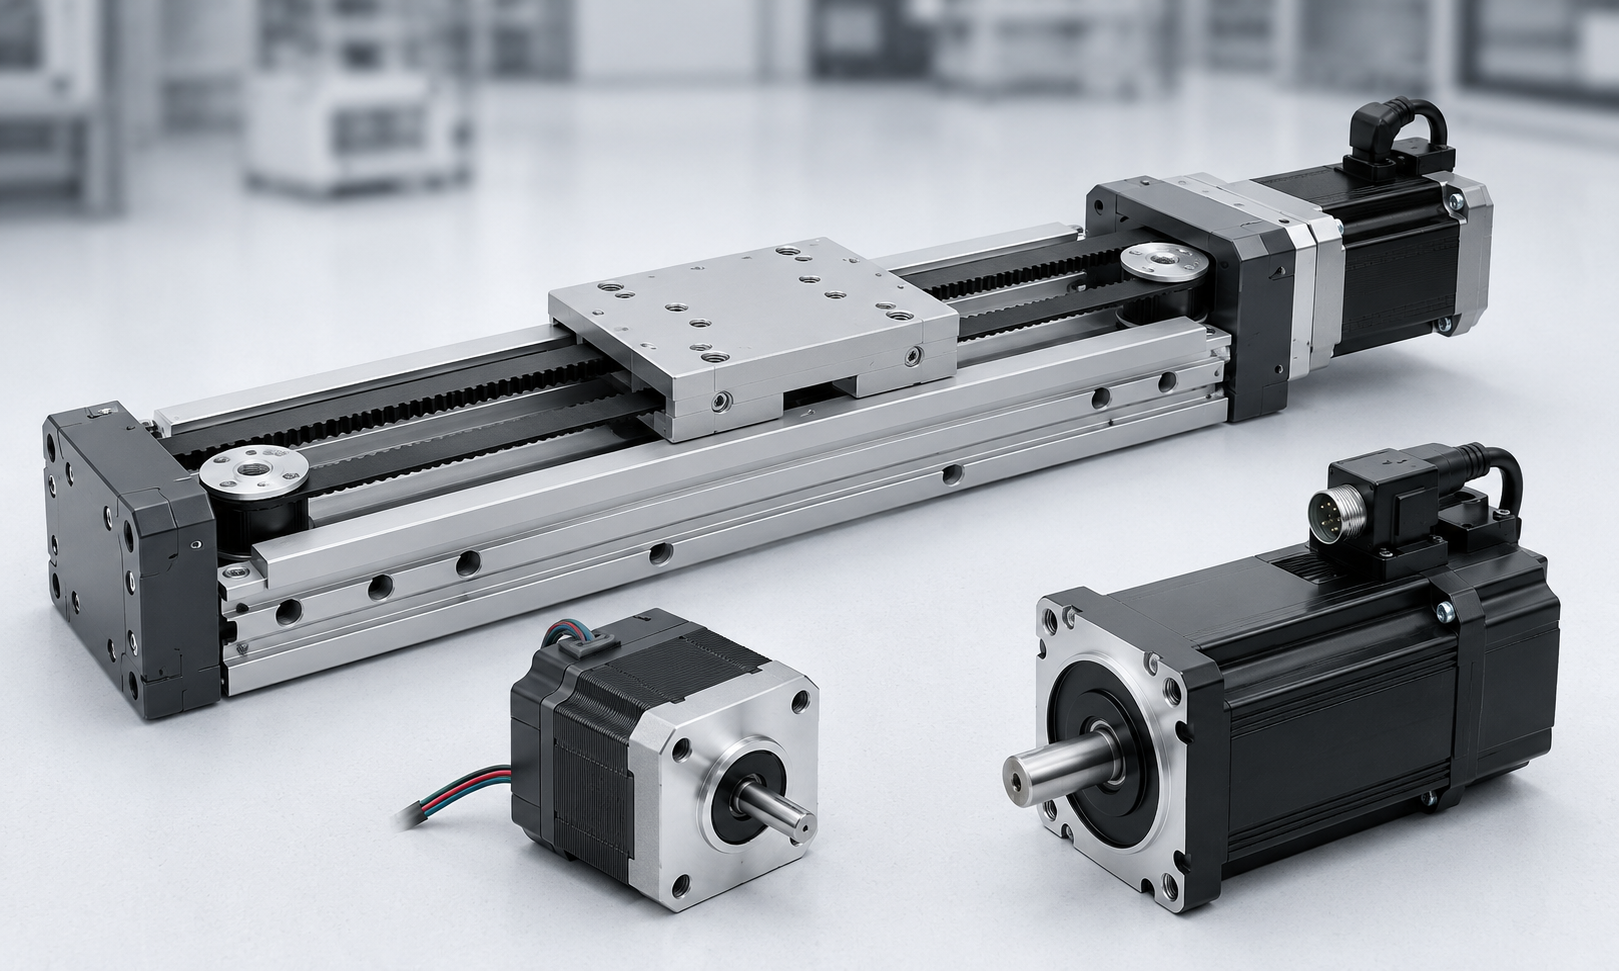
1. ٹائمنگ بیلٹ ماڈیول موٹر سلیکشن کے لیے اہم پیرامیٹرز
سروو موٹر یا سٹیپر موٹر کو منتخب کرنے سے پہلے، درج ذیل ایپلیکیشن پیرامیٹرز کی تصدیق کی جانی چاہیے:
- پے لوڈ اور کل حرکت پذیر ماس
- افقی یا عمودی تنصیب
- زیادہ سے زیادہ رفتار کی ضرورت ہے۔
- سرعت اور سست رفتاری کا وقت
- مؤثر سفری فاصلہ
- پوزیشننگ اور ریپیٹیبلٹی کی ضروریات
- وقت گھرنی پچ قطر
- ٹرانسمیشن تناسب، اگر گیئر باکس استعمال کیا جاتا ہے۔
- آپریٹنگ سائیکل اور ڈیوٹی کا تناسب
- بیرونی مزاحمت اور رگڑ
- دستیاب موٹر لگانے کی جگہ
- آیا ہولڈنگ بریک کی ضرورت ہے۔
موٹر کو پورے موشن سائیکل کے دوران کافی رفتار اور ٹارک فراہم کرنا چاہیے۔ صرف ریٹیڈ موٹر پاور کو چیک کرنا کافی نہیں ہے کیونکہ ایک ہی پاور والی دو موٹروں میں بہت مختلف ریٹیڈ ٹارک، چوٹی ٹارک، ریٹیڈ اسپیڈ اور روٹر کی جڑت ہوسکتی ہے۔
2. سرو موٹر یا سٹیپر موٹر؟
سرو موٹرز اور سٹیپر موٹرز دونوں کو وقت کے ساتھ استعمال کیا جا سکتا ہے۔بیلٹ لکیری ماڈیولز، لیکن وہ مختلف آپریٹنگ حالات کے لئے موزوں ہیں۔
| سلیکشن فیکٹر | سرو موٹر | سٹیپر موٹر |
|---|---|---|
| کنٹرول کا طریقہ | انکوڈر فیڈ بیک کے ساتھ بند لوپ کنٹرول | عام طور پر اوپن لوپ یا بند لوپ سٹیپ کنٹرول |
| تیز رفتار کارکردگی | درمیانی اور تیز رفتار پر اچھی ٹارک کی کارکردگی | رفتار بڑھنے پر ٹارک نمایاں طور پر کم ہو جاتا ہے۔ |
| سرعت | ہائی ایکسلریشن اور مختصر سائیکل کے اوقات کے لیے موزوں ہے۔ | اعتدال پسند ایکسلریشن کے لیے بہتر ہے۔ |
| پوزیشننگ کی وشوسنییتا | انکوڈر فیڈ بیک پوزیشن انحراف کا پتہ لگاتا ہے۔ | اوور لوڈ ہونے پر اوپن لوپ سسٹم قدم کھو سکتے ہیں۔ |
| آپریٹنگ ہمواری | وسیع رفتار کی حد میں ہموار آپریشن | مخصوص رفتار پر گونج کا تجربہ کر سکتا ہے۔ |
| لاگت | زیادہ موٹر، ڈرائیور اور کمیشننگ لاگت | نظام کی کم قیمت |
| عام ایپلی کیشنز | تیز رفتار آٹومیشن، بار بار شروع اور رک جانا، درست پوزیشننگ | ہلکا بوجھ، کم رفتار اور لاگت کے لحاظ سے حساس ایپلی کیشنز |
سروو موٹر کب منتخب کریں۔
ایک سروو موٹر کی عام طور پر سفارش کی جاتی ہے جب ٹائمنگ بیلٹ ماڈیول کی ضرورت ہوتی ہے:
- تیز رفتار سفر
- تیز رفتاری اور تنزلی
- بار بار باہمی حرکت
- مختصر سائیکل کے اوقات
- اعلی پوزیشننگ وشوسنییتا
- بھاری یا متغیر پے لوڈز
- بند لوپ پوزیشن کی نگرانی
- کثیر محور مطابقت پذیری
سٹیپر موٹر کب منتخب کریں۔
ایک سٹیپر موٹر موزوں ہو سکتی ہے جب ایپلی کیشن میں ہو:
- نسبتاً کم رفتار
- معتدل ایکسلریشن
- ہلکے اور مستحکم بوجھ
- سادہ پوائنٹ ٹو پوائنٹ پوزیشننگ
- کم آپریٹنگ فریکوئنسی
- لاگت کی سخت پابندیاں
ایسے ایپلی کیشنز کے لیے جہاں کھوئے ہوئے قدموں کو قبول نہیں کیا جا سکتا، روایتی اوپن لوپ سٹیپر سسٹم کے بجائے بند لوپ سٹیپر موٹر پر غور کیا جانا چاہیے۔
3. کل حرکت پذیر ماس کا تعین کریں۔
حرکت پذیر ماس صرف ورک پیس تک ہی محدود نہیں ہے۔ اس میں وہ تمام اجزاء شامل ہونے چاہئیں جو ٹائمنگ بیلٹ کیریج کے ساتھ حرکت کرتے ہیں:
m = mپے لوڈ+ میٹرگاڑی+ میٹرفکسچر+ میٹرکیبل+ میٹردوسرے
کہاں:
mکلوگرام میں کل حرکت پذیر ماس ہے۔mپے لوڈورک پیس یا پروڈکٹ ماس ہے۔mفکسچرگرپرز، ٹولنگ اور ماؤنٹنگ پلیٹس شامل ہیں۔mکیبلحرکت پذیر کیبلز، ہوزز اور کیبل کیریئرز شامل ہیں۔
فکسچر، کیبلز یا ٹولنگ کو نظر انداز کرنے کے نتیجے میں موٹر ٹارک ناکافی ہو سکتا ہے، خاص طور پر تیز رفتاری کے دوران۔
4. مطلوبہ لکیری قوت کا حساب لگائیں۔
افقی تنصیب
افقی ٹائمنگ بیلٹ ماڈیول کے لیے، مطلوبہ لکیری قوت کا تخمینہ استعمال کرتے ہوئے لگایا جا سکتا ہے:
F = ma + Ff+ ایفe
کہاں:
ایفنیوٹن میں مطلوبہ لکیری قوت ہے۔mکلوگرام میں کل حرکت پذیر ماس ہے۔aمیٹر فی سیکنڈ مربع میں مطلوبہ سرعت ہے۔ایفfرگڑ اور ٹرانسمیشن مزاحمت ہےایفeکوئی اضافی بیرونی قوت ہے۔
مستقل رفتار پر، سرعت صفر ہے۔ موٹر کو صرف رگڑ اور بیرونی مزاحمت پر قابو پانے کی ضرورت ہے۔ ایکسلریشن کے دوران، تاہم، جڑی قوت کل بوجھ کا سب سے بڑا حصہ بن سکتی ہے۔
عمودی تنصیب
اوپر کی طرف عمودی حرکت کے لیے، کشش ثقل کو شامل کیا جانا چاہیے:
F = m(g + a) + Ff+ ایفe
جہاںجیکشش ثقل کی سرعت ہے، تقریباً9.81 m/s².
نیچے کی طرف حرکت کے لیے، موٹر کو کشش ثقل کے بوجھ کو کنٹرول کرنا چاہیے اور حرکت پذیر ماس کو محفوظ طریقے سے کم کرنا چاہیے۔ عمودی ایپلی کیشنز دوبارہ تخلیقی توانائی بھی پیدا کر سکتی ہیں، اس لیے سرو ڈرائیو اور بریک ریزسٹر کو چیک کیا جانا چاہیے۔
5. مطلوبہ پللی ٹارک کا حساب لگائیں۔
لکیری قوت کا حساب لگانے کے بعد، اسے پللی ٹارک میں تبدیل کریں:
ٹیگھرنی= F × r/h
کہاں:
ٹیگھرنینیوٹن میٹر میں درکار پللی ٹارک ہے۔ایفمطلوبہ لکیری قوت ہے۔rپللی پچ کا رداس میٹر میں ہے۔یاکل مکینیکل ٹرانسمیشن کی کارکردگی ہے۔
پچ کا رداس، باہر کی گھرنی کے رداس کے بجائے، حساب میں استعمال کیا جانا چاہیے۔ ٹائمنگ بیلٹ بنانے والا یا گھرنی ڈرائنگ عام طور پر پچ کا قطر فراہم کرتا ہے۔
اگر گیئر باکس انسٹال ہے تو، موٹر ٹارک کا تخمینہ ہے:
ٹیموٹر= ٹیگھرنی/ (i × nجی)
کہاں:
iرفتار میں کمی کا تناسب ہے، جس کی وضاحت موٹر کی رفتار کو آؤٹ پٹ کی رفتار سے تقسیم کیا جاتا ہے۔یاجیگیئر باکس کی کارکردگی ہے۔
ایک گیئر باکس موٹر ٹارک کی ضرورت کو کم کرتا ہے اور عکاسی بوجھ کی صلاحیت کو بڑھاتا ہے، لیکن یہ آؤٹ پٹ کی رفتار کو بھی کم کرتا ہے اور ردعمل کو متعارف کر سکتا ہے۔
6. مطلوبہ موٹر کی رفتار کا حساب لگائیں۔
گھرنی کی گردش کی رفتار کا تعین مطلوبہ لکیری رفتار اور گھرنی پچ قطر سے کیا جاتا ہے:
nگھرنی= 60v / (πD)
کہاں:
nگھرنیانقلابات فی منٹ میں گھرنی کی رفتار ہے۔vمیٹر فی سیکنڈ میں مطلوبہ لکیری رفتار ہے۔ڈیگھرنی پچ کا قطر میٹر میں ہے۔
جب گیئر باکس استعمال کیا جاتا ہے:
nموٹر= nگھرنی× میں
حسابی موٹر کی رفتار منتخب موٹر کی مسلسل آپریٹنگ رفتار کی حد کے اندر رہنی چاہیے۔ ایک موٹر کو صرف اس لیے منتخب نہیں کیا جانا چاہیے کہ اس کی زیادہ سے زیادہ رفتار حسابی قدر سے زیادہ ہو۔ اس رفتار پر اس کے دستیاب ٹارک کی تصدیق موٹر ٹارک اسپیڈ وکر سے بھی ہونی چاہیے۔
7. لوڈ کی جڑت کو چیک کریں۔
بوجھ کی جڑت تیز رفتار ردعمل، پوزیشننگ استحکام اور سروو ٹیوننگ کو متاثر کرتی ہے۔ ڈائریکٹ ڈرائیو ٹائمنگ پللی کے لیے، حرکت پذیر ماس کے مساوی جڑتا کا تخمینہ اس طرح لگایا جا سکتا ہے:
جےلکیری= mr²
مکمل بوجھ کی جڑت میں یہ بھی شامل ہونا چاہئے:
- گھرنی جڑتا ڈرائیو
- کارفرما گھرنی جڑتا
- ٹائمنگ بیلٹ کی جڑت
- جوڑے کی جڑت
- گیئر باکس آؤٹ پٹ جڑتا
- دوسرے گھومنے والے اجزاء
اگر گیئر باکس استعمال کیا جاتا ہے، تو موٹر شافٹ پر ظاہر ہونے والا بوجھ یہ ہے:
جےعکاسی= جےلوڈ/i²
اس کے بعد جڑتا کا تناسب اس طرح شمار کیا جا سکتا ہے:
جڑتا تناسب = Jعکاسی/ جےموٹر
کم جڑتا تناسب عام طور پر آسان سروو ٹیوننگ اور تیز ردعمل فراہم کرتا ہے۔ قابل قبول تناسب کا انحصار سروو سسٹم، مشین کی سختی، موشن پروفائل اور کنٹرول کی ضروریات پر ہے۔ موٹر مینوفیکچرر کی تجویز کردہ جڑتا تناسب ہمیشہ چیک کیا جانا چاہئے.
8. ایکسلریشن ٹارک چیک کریں۔
موٹر کو لکیری بوجھ اور گھومنے والے اجزاء دونوں کو تیز کرنا چاہیے۔ گردشی سرعت کا ٹارک یہ ہے:
ٹیacc= جےکل× a
کہاں:
جےکلموٹر شافٹ پر ظاہر ہونے والی کل جڑتا ہے۔aریڈین فی سیکنڈ مربع میں کونیی سرعت ہے۔
موٹر چوٹی ٹارک ایکسلریشن کے دوران درکار کل ٹارک سے زیادہ ہونا چاہئے:
ٹیچوٹی کی ضرورت ہے= ٹیلوڈ+ ٹیacc
جارحانہ موشن پروفائلز کے لیے، ایکسلریشن ٹارک مستقل رفتار سفر کے دوران درکار ٹارک سے کہیں زیادہ ہو سکتا ہے۔
9. مسلسل ٹارک، چوٹی ٹارک اور موٹر پاور چیک کریں۔
تین مختلف موٹر صلاحیتوں کی جانچ پڑتال کی جانی چاہئے:
مسلسل ٹارک
مسلسل ٹارک اس بات کا تعین کرتا ہے کہ آیا موٹر بار بار چلنے کے دوران زیادہ گرمی کے بغیر کام کر سکتی ہے۔ اسے مکمل سائیکل کے روٹ مطلب مربع ٹارک کا استعمال کرتے ہوئے چیک کیا جانا چاہئے:
ٹیRMS= √[(T₁²t₁ + T₂²t₂ + ... + Tₙ²tₙ) / (t₁ + t₂ + ... + tₙ)]
حساب شدہ RMS ٹارک موٹر کے ریٹیڈ مسلسل ٹارک سے نیچے رہنا چاہیے۔
چوٹی ٹارک
تیز رفتاری، سستی، ہنگامی رکنے یا عارضی بیرونی لوڈنگ کے دوران چوٹی ٹارک کی ضرورت ہوتی ہے۔ مطلوبہ چوٹی ٹارک موٹر کے قابل اجازت فوری ٹارک سے نیچے رہنا چاہیے۔
موٹر پاور
مکینیکل طاقت کا اندازہ لکیری قوت یا گردشی ٹارک کا استعمال کرتے ہوئے لگایا جا سکتا ہے:
P = Fv / η
یا:
P = To
موٹر پاور ابتدائی انتخاب کے لیے مفید ہے، لیکن حتمی سائز ٹارک، رفتار، جڑتا اور ڈیوٹی سائیکل پر مبنی ہونا چاہیے۔ ایک ہی ریٹیڈ پاور والی دو موٹریں ایک ہی چوٹی ٹارک یا متحرک ردعمل فراہم نہیں کرسکتی ہیں۔
10. ایک مناسب حفاظتی عنصر منتخب کریں۔
ایک حفاظتی عنصر عام طور پر حساب کی غیر یقینی صورتحال، بوجھ کی تبدیلی، رگڑ کی تبدیلیوں اور طویل مدتی پہننے کی تلافی کے لیے لاگو ہوتا ہے۔
مستحکم افقی ایپلی کیشنز کے لیے، تقریبا ایک torque حفاظتی عنصر1.3 سے 1.5ابتدائی حوالہ کے طور پر استعمال کیا جا سکتا ہے۔ اس کے لیے زیادہ مارجن کی ضرورت ہو سکتی ہے:
- عمودی محور
- ہائی ایکسلریشن
- بار بار شروع ہوتا ہے اور رک جاتا ہے۔
- اثر یا متغیر بوجھ
- غیر یقینی رگڑ
- طویل مدتی مسلسل آپریشن
- سخت آپریٹنگ ماحول
ضرورت سے زیادہ بڑے حفاظتی عنصر سے بھی گریز کیا جانا چاہئے کیونکہ ایک بڑی موٹر روٹر کی جڑت کو بڑھا سکتی ہے اور متحرک کارکردگی کو کم کر سکتی ہے۔
11. عمودی محوروں کے لیے بریک موٹر کا انتخاب
الیکٹرو میگنیٹک ہولڈنگ بریک والی موٹر کی سختی سے سفارش کی جاتی ہے جب ٹائمنگ بیلٹ لکیری ماڈیول عمودی طور پر یا کسی ایسے مائل پر نصب کیا جاتا ہے جہاں بجلی ہٹانے کے بعد بوجھ گر سکتا ہے۔
بریک بنیادی طور پر محور کو پکڑنے کے لیے استعمال ہوتی ہے جب مشین بند ہو جاتی ہے یا بجلی ختم ہو جاتی ہے۔ اسے عام طور پر ہر موشن سائیکل کے دوران متحرک رکنے والی بریک کے طور پر استعمال نہیں کیا جانا چاہیے۔
عمودی محور کے لیے، چیک کریں کہ:
- بریک ہولڈنگ ٹارک جامد کشش ثقل ٹارک سے زیادہ ہے۔
- بریک میں ایک مناسب حفاظتی مارجن شامل ہے۔
- کنٹرول کی ترتیب موٹر کے بند ہونے کے بعد ہی بریک لگاتی ہے۔
- بریک چھوڑنے سے پہلے موٹر ہولڈنگ ٹارک پیدا کرتی ہے۔
- سرو ڈرائیو نیچے کی طرف حرکت کے دوران دوبارہ تخلیقی توانائی کا انتظام کر سکتی ہے۔
- بھاری بوجھ کے لیے کاؤنٹر بیلنس یا گیس سپرنگ سمجھا جاتا ہے۔
حفاظت کے لیے اہم عمودی نظاموں کے لیے، مکینیکل لاکنگ ڈیوائسز، اینٹی فال میکانزم یا بے کار تحفظ کی بھی ضرورت پڑ سکتی ہے۔
12. موٹر بڑھتے ہوئے سمت
ٹائمنگ بیلٹ لکیری ماڈیول دستیاب مشین کی جگہ کے لحاظ سے مختلف موٹر بڑھتے ہوئے انتظامات کی حمایت کر سکتے ہیں۔
| بڑھتے ہوئے سمت | خصوصیات | عام استعمال |
|---|---|---|
| براہ راست ان لائن ماؤنٹنگ | موٹر شافٹ ایک جوڑے کے ذریعے براہ راست ڈرائیو گھرنی سے منسلک ہوتا ہے۔ | سادہ ساخت اور اعلی ٹرانسمیشن کی کارکردگی |
| بائیں طرف بڑھتے ہوئے | موٹر کو بیلٹ یا گیئر باکس ٹرانسمیشن کا استعمال کرتے ہوئے ماڈیول کے ساتھ لگایا جاتا ہے۔ | محدود محوری تنصیب کی جگہ کے ساتھ مشینیں |
| دائیں طرف ماؤنٹنگ | بائیں طرف بڑھتے ہوئے آئینہ کا انتظام | کیبل روٹنگ اور مشین لے آؤٹ کے مطابق منتخب کیا گیا۔ |
| نیچے یا فولڈ ماؤنٹنگ | موٹر ماڈیول کے نیچے یا اس کے متوازی نصب ہے۔ | کومپیکٹ آلات اور منسلک مشینری |
موٹر چڑھنے کی سمت عام طور پر بنیادی لکیری قوت کی ضرورت کو تبدیل نہیں کرتی ہے، لیکن اضافی پلیاں، بیلٹ یا گیئر باکس ٹرانسمیشن تناسب، کارکردگی، ردعمل اور گردشی جڑت کو متاثر کرتے ہیں۔ ان اجزاء کو موٹر کیلکولیشن میں شامل کیا جانا چاہیے۔
13. ٹائمنگ بیلٹ ماڈیول موٹر سلیکشن کی مثال
درج ذیل شرائط کے ساتھ افقی ٹائمنگ بیلٹ لکیری ماڈیول پر غور کریں:
- کل متحرک ماس:
35 کلو - مطلوبہ زیادہ سے زیادہ رفتار:
1.5 میٹر فی سیکنڈ - مطلوبہ سرعت:
4 m/s² - تخمینی رگڑ اور بیرونی مزاحمت:
25 این - گھرنی پچ قطر:
60 ملی میٹر - ٹرانسمیشن کی کارکردگی:
92% - ڈائریکٹ ڈرائیو موٹر کنکشن
مرحلہ 1: لکیری قوت کا حساب لگائیں۔
F = ma + Ff
F = 35 × 4 + 25 = 165 N
مرحلہ 2: پللی ٹارک کا حساب لگائیں۔
گھرنی پچ کا رداس یہ ہے:
r = 0.06 / 2 = 0.03 میٹر
T = 165 × 0.03 / 0.92 ≈ 5.38 N·m
یہ قدر گھومنے والے اجزاء کی جڑت اور حفاظتی مارجن کو شامل کرنے سے پہلے ایکسلریشن کے دوران گھرنی میں درکار تخمینی ٹارک کی نمائندگی کرتی ہے۔
مرحلہ 3: گھرنی کی رفتار کا حساب لگائیں۔
n = 60 × 1.5 / (π × 0.06)
n ≈ 477 rpm
مرحلہ 4: مکینیکل پاور کا اندازہ لگائیں۔
P = Fv / η
پی = 165 × 1.5 / 0.92 ≈ 269 ڈبلیو
حسابی طاقت براہ راست موٹر کی حتمی درجہ بندی کا تعین نہیں کرتی ہے۔ منتخب موٹر کو مطلوبہ چوٹی ٹارک، RMS ٹارک، روٹر کی جڑنا، سائیکل کا وقت اور تقریباً دستیاب ٹارک کو بھی پورا کرنا چاہیے۔477 آر پی ایم.
اس ایپلی کیشن کے لیے، ایک سروو موٹر عام طور پر اوپن لوپ سٹیپر موٹر سے زیادہ موزوں ہوگی کیونکہ محور کو بار بار چلنے کے دوران نسبتاً زیادہ سرعت اور قابل اعتماد ٹارک کی ضرورت ہوتی ہے۔ حتمی موٹر ماڈل کی تصدیق کارخانہ دار کی ٹارک اسپیڈ وکر اور جڑواں سفارشات کا استعمال کرتے ہوئے کی جانی چاہیے۔
14. عام موٹر سلیکشن کی غلطیاں
صرف ریٹیڈ پاور سے موٹر کا انتخاب کرنا
صرف ریٹیڈ پاور اس بات کی تصدیق نہیں کرتی ہے کہ موٹر کافی چوٹی ٹارک فراہم کر سکتی ہے یا مطلوبہ رفتار سے کام کر سکتی ہے۔
کیریج اور فکسچر ماس کو نظر انداز کرنا
صرف پے لوڈ ماس کا استعمال کل ایکسلریشن فورس کو کم سمجھتا ہے۔
سٹیپر موٹر ٹارک میں کمی کو نظر انداز کرنا
ایک سٹیپر موٹر صفر کی رفتار پر ہائی ہولڈنگ ٹارک فراہم کر سکتی ہے لیکن اصل آپریٹنگ رفتار پر بہت کم ٹارک۔
زیادہ سے زیادہ موٹر ٹارک کو مسلسل ٹارک کے طور پر استعمال کرنا
چوٹی ٹارک صرف ایک محدود وقت کے لیے دستیاب ہے۔ بار بار استعمال زیادہ گرمی کا سبب بن سکتا ہے یا الارم چلا سکتا ہے۔
بوجھ کی جڑت کو نظر انداز کرنا
ضرورت سے زیادہ جڑت کی مماثلت خراب ردعمل، کمپن، اوور شوٹ اور مشکل سرو ٹیوننگ کا سبب بن سکتی ہے۔
عمودی کشش ثقل کے بوجھ کو نظر انداز کرنا
عمودی محوروں کو کشش ثقل پر قابو پانے کے لیے اضافی ٹارک کی ضرورت ہوتی ہے اور عام طور پر ہولڈنگ بریک کی ضرورت ہوتی ہے۔
مکمل موشن سائیکل کو نظر انداز کرنا
سرعت کا وقت، مستقل رفتار کا وقت، سست ہونے کا وقت، رہنے کا وقت اور سائیکل کی فریکوئنسی سبھی RMS ٹارک اور موٹر کے درجہ حرارت کو متاثر کرتی ہیں۔
15. موٹر سلیکشن چیک لسٹ
ٹائمنگ بیلٹ لکیری ماڈیول موٹر کی تصدیق کرنے سے پہلے، درج ذیل کی تصدیق کریں:
- زیادہ سے زیادہ موٹر کی رفتار حسابی آپریٹنگ رفتار سے زیادہ ہے۔
- موٹر ٹارک اسپیڈ وکر مطلوبہ آپریٹنگ پوائنٹ کو پورا کرتا ہے۔
- ریٹیڈ ٹارک حسابی RMS ٹارک سے زیادہ ہے۔
- چوٹی ٹارک ایکسلریشن اور ڈیلیریشن ٹارک سے زیادہ ہے۔
- بوجھ کی جڑت کا تناسب تجویز کردہ حد کے اندر ہے۔
- موٹر اور ڈرائیور مطلوبہ ڈیوٹی سائیکل کو سپورٹ کرتے ہیں۔
- موٹر کی بڑھتی ہوئی سمت مشین کی ترتیب کے مطابق ہے۔
- کپلنگ، گیئر باکس اور گھرنی موٹر شافٹ سے ملتی ہیں۔
- بریک ٹارک عمودی تنصیب کے لیے کافی ہے۔
- سرو ڈرائیو دوبارہ تخلیقی توانائی کا انتظام کر سکتی ہے۔
- کیبلز اور کنیکٹر مطلوبہ موڑنے اور ماحولیاتی حالات کو پورا کرتے ہیں۔
- ایک مناسب حفاظتی عنصر شامل کیا گیا ہے۔
اکثر پوچھے گئے سوالات
ٹائمنگ بیلٹ لکیری ماڈیول کو کتنی موٹر پاور کی ضرورت ہے؟
مطلوبہ طاقت کا انحصار حرکت پذیری، رفتار، سرعت، گھرنی کے قطر، کارکردگی اور ڈیوٹی سائیکل پر ہے۔ استعمال کرکے طاقت کا اندازہ لگایا جاسکتا ہے۔P = Fv / η، لیکن حتمی انتخاب میں مسلسل ٹارک، چوٹی ٹارک، موٹر کی رفتار اور لوڈ کی جڑت کی بھی تصدیق ہونی چاہیے۔
کیا ٹائمنگ بیلٹ ماڈیول کے لیے سروو موٹر سٹیپر موٹر سے بہتر ہے؟
ایک سروو موٹر عام طور پر تیز رفتاری، تیز رفتاری، بار بار چکر لگانے اور اعلی پوزیشننگ کی وشوسنییتا کے لیے بہتر ہے۔ ایک سٹیپر موٹر کم رفتار، ہلکے بوجھ اور کم مطالبہ ایپلی کیشنز کے لئے اقتصادی ہو سکتا ہے.
کیا ایک بڑی موٹر ہمیشہ کارکردگی کو بہتر کرتی ہے؟
نمبر۔ ایک بڑی موٹر لاگت، وزن اور روٹر کی جڑت میں اضافہ کرتی ہے۔ ضرورت سے زیادہ موٹر جڑنا سرعت کے ردعمل کو کم کر سکتا ہے اور سسٹم ٹیوننگ کو مزید مشکل بنا سکتا ہے۔
کیا عمودی ٹائمنگ بیلٹ ماڈیول کو بریک موٹر کی ضرورت ہوتی ہے؟
ہولڈنگ بریک کی سختی سے سفارش کی جاتی ہے جب کشش ثقل بجلی کی کمی کے بعد بوجھ کو گرنے کا سبب بن سکتی ہے۔ حفاظتی اہم نظاموں کو میکانیکل اینٹی فال تحفظ بھی درکار ہو سکتا ہے۔
کیا ٹائمنگ بیلٹ لکیری ماڈیول کے ساتھ گیئر باکس استعمال کیا جا سکتا ہے؟
جی ہاں ایک گیئر باکس آؤٹ پٹ ٹارک کو بڑھا سکتا ہے اور عکاسی بوجھ کی جڑت کو کم کر سکتا ہے، لیکن یہ آؤٹ پٹ کی رفتار، کارکردگی، ردعمل اور مجموعی نظام کی جڑت کو بھی تبدیل کرتا ہے۔
نتیجہ
ٹائمنگ بیلٹ لکیری ماڈیول کے لیے موٹر کا انتخاب مکمل مکینیکل اور حرکت کی ضروریات پر مبنی ہونا چاہیے۔ انتخاب کے عمل میں موونگ ماس، لکیری قوت، پللی ٹارک، موٹر اسپیڈ، لوڈ انرشیا، ایکسلریشن ٹارک، RMS ٹارک اور چوٹی ٹارک کا حساب لگانا شامل ہے۔
سروو موٹرز کو عام طور پر تیز رفتار، تیز رفتاری اور اعلیٰ قابل اعتماد آٹومیشن کے لیے ترجیح دی جاتی ہے۔ سٹیپر موٹرز آسان، کم رفتار اور لاگت سے متعلق حساس ایپلی کیشنز کے لیے موزوں رہتی ہیں۔ عمودی محوروں کو مناسب سائز کے ہولڈنگ بریک کا استعمال کرنا چاہیے اور اس کے لیے اضافی اینٹی فال یا انسداد بیلنس میکانزم کی ضرورت پڑ سکتی ہے۔
موٹر کے حتمی انتخاب کی ہمیشہ موٹر مینوفیکچرر کے ٹارک اسپیڈ وکر، قابل اجازت جڑتا تناسب، ڈیوٹی سائیکل اور تھرمل حدود کے خلاف تصدیق ہونی چاہیے۔
