 Français

Choisir le bonmodule linéairenécessite plus que simplement choisir la distance de déplacement ou le mécanisme d'entraînement correct. Chaque application d'automatisation a des exigences de performances uniques concernant la charge utile, la précision du positionnement, la vitesse de déplacement, l'accélération, la rigidité, les conditions environnementales et la compatibilité des moteurs. Comprendre ces spécifications est essentiel pour concevoir des systèmes de mouvement fiables, efficaces et rentables.
Qu'un module linéaire soit utilisé dans la fabrication de semi-conducteurs, l'usinage CNC, l'automatisation de l'emballage, la robotique industrielle ou les équipements de laboratoire, ses performances dépendent de l'adéquation de ses spécifications techniques aux exigences de fonctionnement de l'application.
Un module avec une capacité de charge insuffisante peut subir une usure prématurée ou des erreurs de positionnement, tandis que la sélection d'un module surdimensionné augmente inutilement le coût de l'équipement et la consommation d'énergie. De même, négliger des facteurs tels que l’accélération, la répétabilité ou la protection de l’environnement peut réduire les performances de la machine et sa durée de vie.
Ce guide explique les points les plus importantsspécifications du module linéaire, y compris la capacité de charge, la longueur de course, la vitesse maximale, l'accélération, la précision du positionnement, la répétabilité, la poussée, la compatibilité du moteur et la protection de l'environnement. En comprenant ces paramètres, les ingénieurs et les concepteurs d'équipements peuvent sélectionner en toute confiance la solution de mouvement linéaire la plus appropriée pour leurs applications.
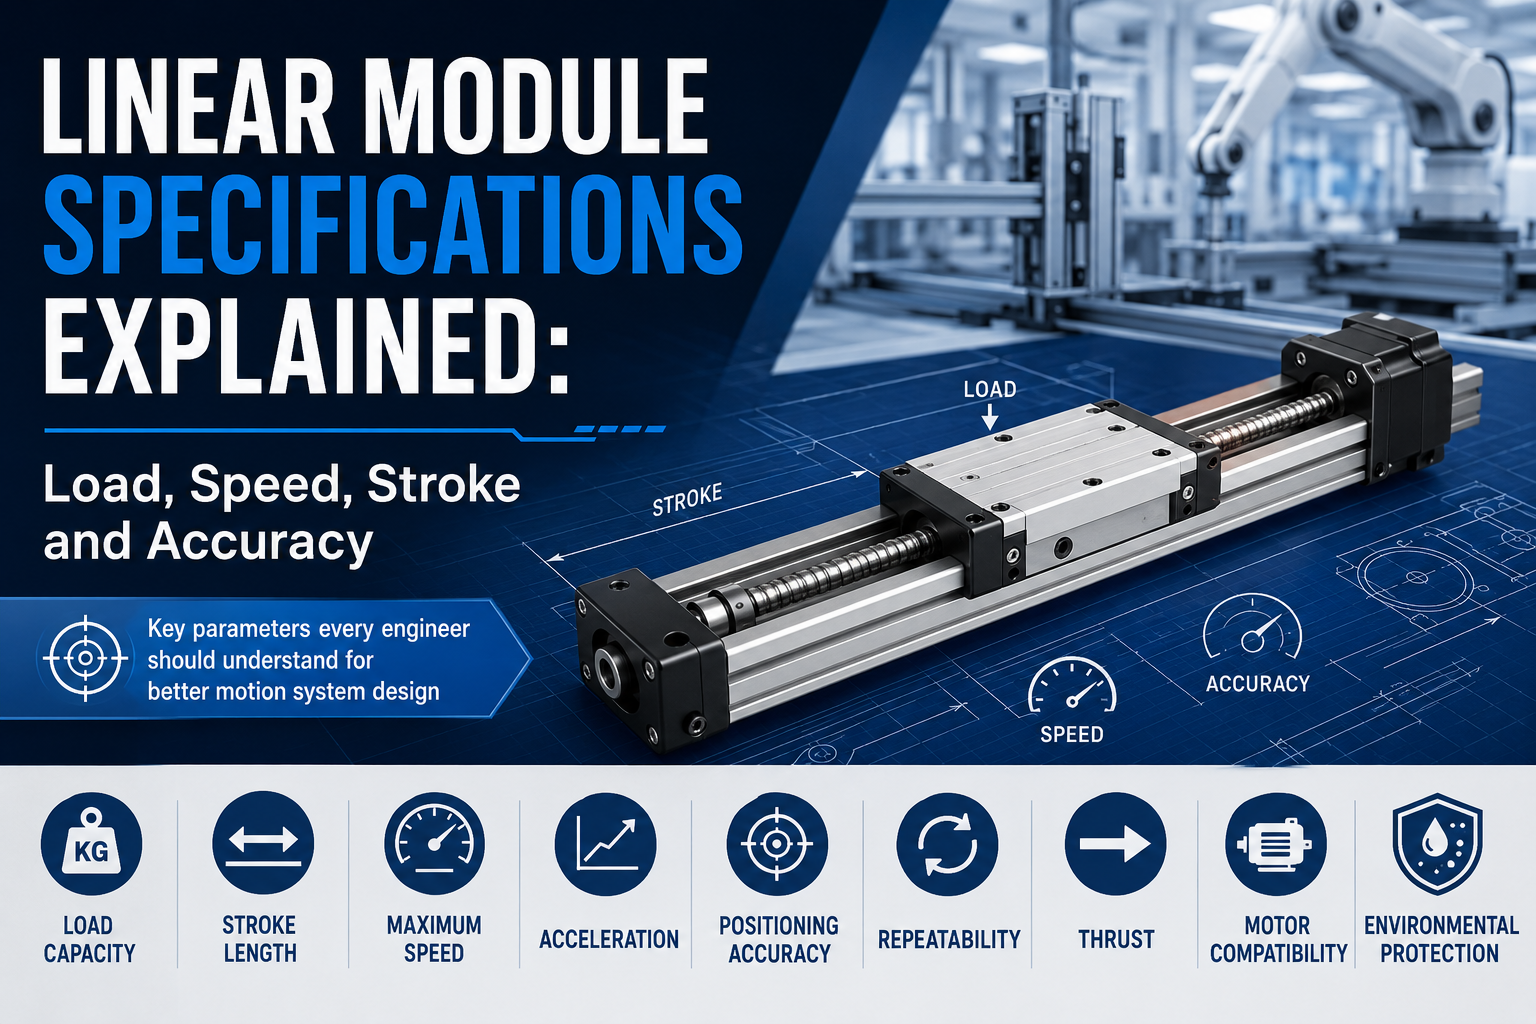
Pourquoi il est important de comprendre les spécifications des modules linéaires
Chaque spécification de module linéaire influence directement les performances, la fiabilité et les coûts d'exploitation de la machine. La sélection d'un module basée uniquement sur un seul paramètre, tel que la vitesse maximale ou la précision de positionnement, entraîne souvent de mauvaises performances du système, car toutes les spécifications interagissent les unes avec les autres.
Par exemple, l'augmentation de la charge utile réduit généralement l'accélération maximale, tandis que la sélection d'une course plus longue peut affecter la rigidité et la précision du positionnement. De même, le choix d'un moteur plus gros peut augmenter la poussée, mais augmente également la masse en mouvement et la consommation d'énergie.
La conception réussie d’un système de mouvement linéaire nécessite d’équilibrer plusieurs caractéristiques de performance plutôt que de maximiser une seule spécification.
Les ingénieurs évaluent généralement les paramètres techniques suivants avant de sélectionner un module linéaire :
- Capacité de charge maximale
- Longueur de course
- Vitesse de déplacement maximale
- Accélération et décélération
- Précision du positionnement
- Répétabilité
- Poussée disponible
- Compatibilité moteur
- Niveau de protection de l'environnement
Les sections suivantes expliquent chaque spécification en détail et décrivent comment elle influence les performances globales de la machine.
Présentation des principales spécifications du module linéaire
| Spécification | Ce qu'il décrit | Pourquoi c'est important |
|---|---|---|
| Capacité de charge | Charge utile maximale autorisée | Détermine la capacité de charge |
| Accident vasculaire cérébral | Distance de déplacement maximale | Définit la plage de travail |
| Vitesse maximale | Vitesse de fonctionnement la plus élevée | Affecte l’efficacité de la production |
| Accélération | Taux d'augmentation de la vitesse | Détermine le temps de cycle |
| Précision de positionnement | Précision de positionnement absolue | Détermine la qualité de l'usinage |
| Répétabilité | Possibilité de revenir au même poste | Assure la cohérence de la production |
| Poussée | Force motrice linéaire | Détermine la capacité de mouvement |
| Compatibilité moteur | Types de moteurs pris en charge | Influence l’intégration du système |
| Protection de l'environnement | Résistance à la poussière et à l'humidité | Détermine l’environnement d’exploitation |
1. Capacité de charge
La capacité de charge est l'une des premières spécifications prises en compte par les ingénieurs lors de la sélection d'un module linéaire. Il représente la charge utile maximale que le module peut déplacer en toute sécurité tout en conservant sa précision, sa vitesse et sa durée de vie conçues.
Beaucoup de gens supposent que la capacité de charge se réfère uniquement au poids placé sur le chariot. En réalité, les ingénieurs doivent considérer la masse mobile complète, y compris les fixations, les outils, les pièces, les câbles, les dispositifs pneumatiques et tout accessoire supplémentaire monté sur la plate-forme mobile.
Les forces dynamiques générées lors de l'accélération et de la décélération contribuent également de manière significative à la charge effective subie par le module.
Facteurs affectant la capacité de charge
- Poids de la charge utile
- Position du centre de gravité
- Accélération et décélération
- Sens de pose
- Des moments bouleversants
- Taille du rail de guidage
- Mécanisme d'entraînement
- Rigidité structurelle
Même si la charge utile reste inchangée, une accélération croissante peut augmenter considérablement la force motrice requise, ce qui rend essentiel un calcul correct de la charge lors de la conception du système.
Charge statique vs charge dynamique
| Type de charge | Description |
|---|---|
| Charge statique | Force appliquée à l’arrêt |
| Charge dynamique | Force générée pendant le mouvement |
La charge dynamique détermine généralement la capacité de fonctionnement réelle, car les systèmes d'automatisation industrielle restent rarement stationnaires pendant la production.
La sélection d'un module linéaire avec une capacité de charge adéquate améliore la fiabilité, réduit l'usure des composants et prolonge la durée de vie.
2. Longueur de course
La course fait référence à la distance de déplacement linéaire maximale que le chariot peut parcourir le long du module. Elle définit la plage de travail disponible pour l'application et constitue l'une des spécifications les plus visibles lors de la conception de l'équipement.
La longueur de course varie considérablement en fonction du mécanisme d'entraînement et des exigences de l'application.Modules à vis à billesfournissent généralement des courses courtes à moyennes avec une excellente précision de positionnement, tandis que les modules à courroie de distribution et à crémaillère prennent en charge des distances de déplacement beaucoup plus longues.
Les plages de courses typiques comprennent :
| Type de lecteur | Plage de course typique |
|---|---|
| Module de vis à billes | 50mm – 1500mm |
| Module de courroie de distribution | 100 mm – 6 000 mm ou plus |
| Module à crémaillère et pignon | Plusieurs mètres à plusieurs dizaines de mètres |
| Module de moteur linéaire | Dépend de l'application |
Le choix d'une course nettement plus longue que nécessaire peut réduire la rigidité structurelle, augmenter la masse en mouvement et augmenter le coût global de l'équipement. À l’inverse, la sélection d’une course insuffisante limite la fonctionnalité de la machine et son expansion future.
Dans la mesure du possible, les ingénieurs doivent inclure une marge de sécurité raisonnable tout en évitant une conception excessive.
3. Vitesse maximale
La vitesse maximale fait référence à la vitesse de déplacement linéaire la plus élevée qu'un module linéaire peut atteindre dans des conditions de fonctionnement spécifiées. Il est généralement exprimé en millimètres par seconde (mm/s) ou en mètres par seconde (m/s) et constitue un indicateur important lors de l’évaluation de l’efficacité de la production.
Dans de nombreuses applications d'automatisation, une vitesse de déplacement plus élevée réduit directement le temps de cycle de la machine et augmente le débit de production. Cependant, la vitesse maximale ne doit jamais être considérée indépendamment. Un module fonctionnant à sa vitesse maximale doit également maintenir une précision de positionnement, une stabilité et une durée de vie acceptables.
La vitesse pouvant être atteinte dépend de plusieurs facteurs, notamment du mécanisme d'entraînement, de la charge utile, de la longueur de course, de la puissance du moteur, des performances du contrôleur et des conditions d'installation.
Facteurs affectant la vitesse maximale
- Type de mécanisme d'entraînement
- Charge mobile
- Puissance et couple du moteur
- Longueur de course
- Rigidité du rail de guidage
- Paramètres d'accélération et de décélération
- Vibrations mécaniques
- Performances du système de contrôle
À mesure que la charge mobile augmente, la vitesse maximale réalisable diminue généralement car le moteur doit produire plus de force pour accélérer et décélérer la charge utile en toute sécurité.
De même, de très longues distances de déplacement peuvent nécessiter des vitesses de fonctionnement plus faibles afin de minimiser les vibrations, les oscillations de la courroie ou la déflexion structurelle.
Vitesses maximales typiques par type de variateur
| Type de lecteur | Vitesse maximale typique | Caractéristique principale |
|---|---|---|
| Module de vis à billes | 300 à 1 000 mm/s | Haute précision |
| Module de courroie de distribution | 1 000 à 5 000 mm/s | Haute vitesse et longue course |
| Module à crémaillère et pignon | 1 000 à 3 000 mm/s | Longue course robuste |
| Module de moteur linéaire | 3000 mm/s et plus | Performances dynamiques ultra élevées |
Bien que la vitesse élevée améliore la productivité, les ingénieurs doivent toujours évaluer la vitesse ainsi que la charge utile, l'accélération et la précision du positionnement pour obtenir les meilleures performances globales du système.
4. Accélération
L'accélération décrit la rapidité avec laquelle un module linéaire peut augmenter sa vitesse à partir d'une position stationnaire. Elle s'exprime normalement en mètres par seconde carrée (m/s²) et a un impact significatif sur le temps de cycle de la machine.
De nombreux ingénieurs se concentrent uniquement sur la vitesse maximale lors de l’évaluation des performances de l’équipement. En réalité, l'accélération a souvent une plus grande influence sur la productivité, en particulier dans les applications à course courte où le chariot passe peu de temps à se déplacer à vitesse maximale.
Par exemple, dans les équipements d’assemblage électronique effectuant des centaines de mouvements de positionnement courts chaque minute, des accélérations et décélérations rapides contribuent davantage à la réduction du temps de cycle que l’augmentation seule de la vitesse maximale.
Facteurs influençant l’accélération
- Couple moteur
- Masse en mouvement
- Efficacité du mécanisme d'entraînement
- Rigidité structurelle
- Réglage du contrôleur
- Précision de positionnement requise
Une accélération plus élevée nécessite une plus grande force motrice. Si le moteur sélectionné ne peut pas fournir un couple suffisant, l'accélération doit être réduite pour maintenir un fonctionnement stable.
Une accélération excessive peut également générer des vibrations, augmenter l’usure mécanique et réduire la durée de vie des composants. Par conséquent, l’accélération doit toujours être optimisée en fonction des exigences de l’application plutôt que de simplement maximiser sa valeur.
Plages d'accélération industrielles typiques
| Application | Accélération typique |
|---|---|
| Automatisation générale | 1 à 5 m/s² |
| Équipement d'emballage | 3 à 10 m/s² |
| Assemblage électronique | 5 à 20 m/s² |
| Systèmes de moteurs linéaires | Jusqu'à 50 m/s² ou plus |
Des réglages d'accélération appropriés améliorent l'efficacité de la production tout en maintenant un mouvement fluide et en protégeant les composants mécaniques des contraintes inutiles.
5. Précision du positionnement
La précision de positionnement indique la concordance entre la position d'arrêt réelle et la position cible commandée. C'est une spécification essentielle pour les applications d'usinage, de contrôle, d'assemblage et de fabrication de précision.
Par exemple, si une commande de positionnement demande au chariot de se déplacer à 500,000 mm et que la position réelle est de 500,015 mm, l'erreur de positionnement est de 0,015 mm.
La précision du positionnement dépend des performances combinées du système de transmission mécanique, des rails de guidage, du servomoteur, de la résolution de l'encodeur, du contrôleur et de la structure de la machine.
Facteurs affectant la précision du positionnement
- précision du pas de la vis à billes
- Élasticité de la courroie de distribution
- précision du guidage linéaire
- résolution de l'encodeur servo
- Rigidité mécanique
- dilatation thermique
- Qualité de l'installation
- étalonnage du contrôleur
Différents mécanismes d'entraînement offrent différentes capacités de positionnement.
| Type de lecteur | Précision de positionnement typique |
|---|---|
| Module de courroie de distribution | ±0,05 mm à ±0,20 mm |
| Module de vis à billes | ±0,01 mm à ±0,03 mm |
| Module de moteur linéaire | Précision au micron |
Une précision de positionnement plus élevée est particulièrement importante dans la fabrication de semi-conducteurs, l'usinage CNC, le traitement laser, les machines à mesurer tridimensionnelles et les équipements d'inspection optique automatisés.
Cependant, une précision de positionnement extrêmement élevée augmente également le coût de l'équipement. Les ingénieurs doivent donc choisir un niveau de précision adapté à l'application plutôt que de simplement opter pour la spécification la plus élevée disponible.
6. Répétabilité
La répétabilité décrit la capacité d'un module linéaire à revenir à la même position de manière répétée après l'exécution de commandes de mouvement identiques. Contrairement à la précision de positionnement, la répétabilité mesure la constance plutôt que l'erreur absolue de position.
Pour de nombreuses lignes de production automatisées, la répétabilité est en réalité plus importante que la précision du positionnement, car les processus de fabrication nécessitent souvent des mouvements identiques des milliers de fois par jour.
Par exemple, un robot de prélèvement et de placement peut se déplacer de manière répétée entre deux emplacements fixes. Même si sa position absolue présente un léger décalage, la qualité de la production reste stable à condition que le module revienne systématiquement à la même position.
Précision du positionnement vs répétabilité
| Spécification | Signification |
|---|---|
| Précision de positionnement | Différence entre la position commandée et la position réelle |
| Répétabilité | Capacité à revenir à la même position de façon répétée |
Ces deux spécifications décrivant des caractéristiques de performance différentes, il ne faut jamais les confondre lors du choix d'un équipement.
Facteurs influençant la répétabilité
- Refoulement mécanique
- qualité des roulements
- précharge du rail de guidage
- Stabilité du servocommande
- Rigidité structurelle
- Stabilité thermique
- usure mécanique
Les valeurs de répétabilité typiques comprennent :
| Type de lecteur | Répétabilité typique |
|---|---|
| Module de courroie de distribution | ±0,05mm |
| Module de vis à billes | ±0,01 mm |
| Module de moteur linéaire de précision | ±0,001 mm ou mieux |
Une excellente répétabilité garantit une qualité de produit stable, une précision d'assemblage constante et un fonctionnement fiable à long terme dans les systèmes de fabrication automatisés.
Pour des applications telles que le dosage, l'assemblage électronique, l'inspection visuelle et les tests automatisés, la répétabilité devient souvent le principal indicateur de performance lors du choix d'un module linéaire.
7. Poussée
La poussée est la force motrice linéaire générée par un module linéaire pour déplacer, accélérer et arrêter une charge. Elle est généralement exprimée en newtons (N) ou en kilonewtons (kN). La poussée détermine directement si un module linéaire peut déplacer une charge utile spécifique dans les conditions de fonctionnement requises.
De nombreux utilisateurs pensent à tort que la poussée dépend uniquement du moteur. En réalité, la poussée disponible est influencée par de multiples facteurs, notamment le couple moteur, le rendement de la transmission, le pas de la vis, les caractéristiques de la courroie, le rapport de transmission, les réglages du contrôleur et les besoins d'accélération.
Le choix d'un module avec une poussée insuffisante peut entraîner une accélération lente, un positionnement instable, une surcharge du moteur, voire même l'impossibilité d'effectuer le mouvement requis.
Facteurs influençant la poussée
- Couple moteur
- Efficacité du mécanisme d'entraînement
- diamètre du pas de la vis à billes ou de la poulie
- rapport de réduction
- Charge mobile
- Accélération et décélération
- Friction au sein du système de mouvement
Lors du choix des modules, les ingénieurs doivent calculer la poussée requise en tenant compte des charges statiques et des forces dynamiques générées lors de l'accélération. Une marge de sécurité raisonnable doit également être prévue afin de garantir un fonctionnement fiable à long terme.
Caractéristiques typiques de la poussée
| Type de lecteur | Caractéristique de poussée typique | Applications appropriées |
|---|---|---|
| Module de vis à billes | Poussée élevée | Charge lourde et positionnement de précision |
| Module de courroie de distribution | poussée moyenne | Manutention à grande vitesse |
| Module à crémaillère et pignon | Poussée élevée sur longue course | Systèmes d'automatisation de grande taille |
| Module de moteur linéaire | poussée continue dynamique | Automatisation de précision à très haute vitesse |
8. Compatibilité du moteur
La compatibilité moteur désigne la capacité d'un module linéaire à s'intégrer à différents types de moteurs et de systèmes de commande de mouvement. Le choix approprié du moteur est essentiel pour obtenir la vitesse, l'accélération, la précision de positionnement et les performances globales de la machine souhaitées.
La plupart des modules linéaires industriels prennent en charge des interfaces de montage moteur standardisées, permettant aux utilisateurs d'installer des moteurs de différents fabricants avec un minimum de modifications mécaniques.
Types de moteurs compatibles courants
- Servomoteurs
- Moteurs pas à pas
- Moteurs linéaires
- Moteurs à courant alternatif avec réducteurs
Les servomoteurs sont largement utilisés dans les applications exigeant une vitesse élevée, une forte accélération et un positionnement en boucle fermée. Les moteurs pas à pas constituent une solution économique pour l'automatisation légère où une précision et une vitesse modérées sont acceptables.
Lors du choix d'un moteur, les ingénieurs doivent évaluer :
- Couple nominal
- Couple maximal
- vitesse nominale
- Résolution de l'encodeur
- Moteur à inertie
- Tension d'entraînement
- Protocole de communication
- Compatibilité avec les manettes
Un appariement correct entre le moteur et le module linéaire garantit un fonctionnement stable, optimise les performances et prolonge la durée de vie de l'équipement.
9. Protection de l'environnement
Les environnements industriels varient considérablement. Certaines applications fonctionnent en salles blanches, tandis que d'autres sont exposées à la poussière, à l'humidité, aux fluides de coupe, aux brouillards d'huile ou à des produits chimiques corrosifs. La protection de l'environnement est donc une spécification importante qui influe directement sur la fiabilité et la durée de vie.
Les fabricants proposent différentes options de protection en fonction des exigences de l'application.
Caractéristiques de protection communes
- Couvercles anti-poussière
- Rails de guidage étanches
- soufflets de protection
- Composants en acier inoxydable
- Traitement de surface anticorrosion
- Systèmes de lubrification centralisés
Les applications dans les secteurs de l'agroalimentaire, de la pharmacie, de la fabrication de semi-conducteurs et des équipements médicaux peuvent nécessiter des conceptions compatibles avec les salles blanches et générant peu de particules.
Les environnements industriels lourds tels que le soudage, l'usinage et l'exploitation minière peuvent nécessiter une protection accrue contre la poussière, le liquide de refroidissement, les copeaux métalliques et les vibrations.
| Environnement de travail | Configuration recommandée |
|---|---|
| Usine générale | Protection standard |
| Environnement poussiéreux | Couverture de protection et guide scellé |
| salle blanche | Version salle blanche à faible concentration de particules |
| Environnement corrosif | Acier inoxydable et traitement anticorrosion |
Comment lire une fiche technique de module linéaire
Une fiche technique fournit tous les paramètres techniques essentiels nécessaires au choix d'un module linéaire. Plutôt que d'évaluer une seule spécification indépendamment, les ingénieurs doivent considérer la relation entre plusieurs paramètres.
Une fiche technique type comprend :
- Numéro de modèle
- Mécanisme d'entraînement
- Capacité de charge maximale
- Course maximale
- vitesse maximale
- Accélération maximale
- Précision du positionnement
- Répétabilité
- poussée maximale
- dimensions de montage du moteur
- Dimensions du module
- exigences en matière de lubrification
- Température de fonctionnement
- options de protection de l'environnement
Avant de sélectionner un module, les ingénieurs doivent vérifier que chaque spécification répond aux exigences opérationnelles réelles de l'application plutôt que de se concentrer sur un ou deux indicateurs de performance seulement.
Erreurs courantes lors du choix des spécifications des modules linéaires
- Sélectionner un module uniquement en fonction de sa capacité de charge maximale.
- L'accélération est ignorée lors de la sélection du moteur.
- Confondre précision de positionnement et répétabilité.
- Choisir une longueur de course excessive sans nécessité.
- Choisir la vitesse la plus élevée au lieu de la vitesse la plus appropriée.
- Sans tenir compte de l'orientation d'installation ni des moments de renversement.
- Négliger les exigences en matière de protection de l'environnement.
- Omettre d'inclure un facteur de sécurité adéquat.
Éviter ces erreurs courantes améliore la fiabilité des machines, réduit les coûts d'exploitation et contribue à obtenir des performances de mouvement optimales tout au long du cycle de vie de l'équipement.
Foire aux questions
Quelles sont les spécifications les plus importantes d'un module linéaire ?
Les spécifications les plus importantes comprennent la capacité de charge, la longueur de course, la vitesse maximale, l'accélération, la précision de positionnement, la répétabilité, la poussée, la compatibilité avec le moteur et la protection de l'environnement.
Quelle est la différence entre la précision de positionnement et la répétabilité ?
La précision de positionnement mesure la proximité de l'arrêt du chariot par rapport à la position commandée, tandis que la répétabilité mesure la capacité à revenir de manière constante à la même position sur plusieurs cycles.
Comment choisir la longueur de trait correcte ?
Choisissez une course légèrement plus longue que la distance de déplacement requise afin de prévoir une marge de sécurité raisonnable tout en évitant des augmentations inutiles de la taille et du coût du module.
Pourquoi l'accélération est-elle importante ?
L'accélération a une influence majeure sur le temps de cycle de la machine, notamment dans les applications à course courte où les démarrages et arrêts rapides sont fréquents.
Une vitesse maximale plus élevée améliore-t-elle toujours la productivité ?
Pas nécessairement. La productivité dépend de la performance combinée de la vitesse, de l'accélération, de la charge utile et du profil de mouvement. Une vitesse excessive peut réduire la stabilité et accroître l'usure mécanique.
Comment la poussée est-elle déterminée ?
La poussée dépend du couple moteur, du rendement de la transmission, du mécanisme d'entraînement, du rapport de transmission, de la charge mobile et des exigences d'accélération. Un calcul précis de la poussée est essentiel pour un fonctionnement fiable.
Un même module linéaire peut-il supporter différents moteurs ?
Oui. La plupart des modules linéaires industriels offrent des interfaces de montage standardisées qui prennent en charge divers servomoteurs et moteurs pas à pas de différents fabricants.
Pourquoi la protection de l'environnement est-elle importante ?
Une protection adéquate contre la poussière, l'humidité, les produits chimiques et les contaminants prolonge la durée de vie, réduit la maintenance et améliore la fiabilité à long terme.
Conclusion
La compréhension des spécifications des modules linéaires est essentielle pour choisir la solution de mouvement adaptée à toute application d'automatisation. Des paramètres tels que la capacité de charge, la course, la vitesse maximale, l'accélération, la précision de positionnement, la répétabilité, la poussée, la compatibilité avec les moteurs et la protection de l'environnement sont étroitement liés et doivent toujours être évalués conjointement.
Un module linéaire correctement sélectionné assure non seulement les performances de mouvement requises, mais améliore également la fiabilité de la machine, simplifie l'intégration, réduit la maintenance et diminue le coût total de possession tout au long du cycle de vie de l'équipement.
Qu’il s’agisse de concevoir des équipements de précision pour semi-conducteurs, des machines d’emballage à grande vitesse, des systèmes CNC, des robots industriels ou des lignes de production automatisées, une compréhension approfondie des spécifications des modules linéaires permet aux ingénieurs d’optimiser les performances des équipements et de construire des systèmes d’automatisation efficaces, fiables et adaptés à l’avenir.
