 বাংলা

ডান নির্বাচনলিনিয়ার মডিউলশুধু সঠিক ভ্রমণ দূরত্ব বা ড্রাইভ মেকানিজম বেছে নেওয়ার চেয়ে আরও বেশি কিছু প্রয়োজন। প্রতিটি অটোমেশন অ্যাপ্লিকেশনে পেলোড, অবস্থান নির্ভুলতা, ভ্রমণের গতি, ত্বরণ, দৃঢ়তা, পরিবেশগত অবস্থা এবং মোটর সামঞ্জস্যতা জড়িত অনন্য কর্মক্ষমতা প্রয়োজনীয়তা আছে। নির্ভরযোগ্য, দক্ষ, এবং খরচ-কার্যকর গতি সিস্টেম ডিজাইন করার জন্য এই বৈশিষ্ট্যগুলি বোঝা অপরিহার্য।
সেমিকন্ডাক্টর ম্যানুফ্যাকচারিং, সিএনসি মেশিনিং, প্যাকেজিং অটোমেশন, ইন্ডাস্ট্রিয়াল রোবোটিক্স, বা ল্যাবরেটরি সরঞ্জামে একটি রৈখিক মডিউল ব্যবহার করা হয় কিনা, এর কার্যকারিতা নির্ভর করে এর প্রযুক্তিগত বৈশিষ্ট্যগুলি অ্যাপ্লিকেশনটির অপারেটিং প্রয়োজনীয়তার সাথে কতটা মেলে।
অপর্যাপ্ত লোড ক্ষমতা সহ একটি মডিউল অকাল পরিধান বা অবস্থানগত ত্রুটি অনুভব করতে পারে, যখন একটি বড় আকারের মডিউল নির্বাচন করা অপ্রয়োজনীয়ভাবে সরঞ্জাম খরচ এবং শক্তি খরচ বাড়ায়। একইভাবে, ত্বরণ, পুনরাবৃত্তিযোগ্যতা, বা পরিবেশগত সুরক্ষার মতো উপেক্ষা করা কারণগুলি মেশিনের কার্যকারিতা হ্রাস করতে পারে এবং পরিষেবা জীবনকে ছোট করতে পারে।
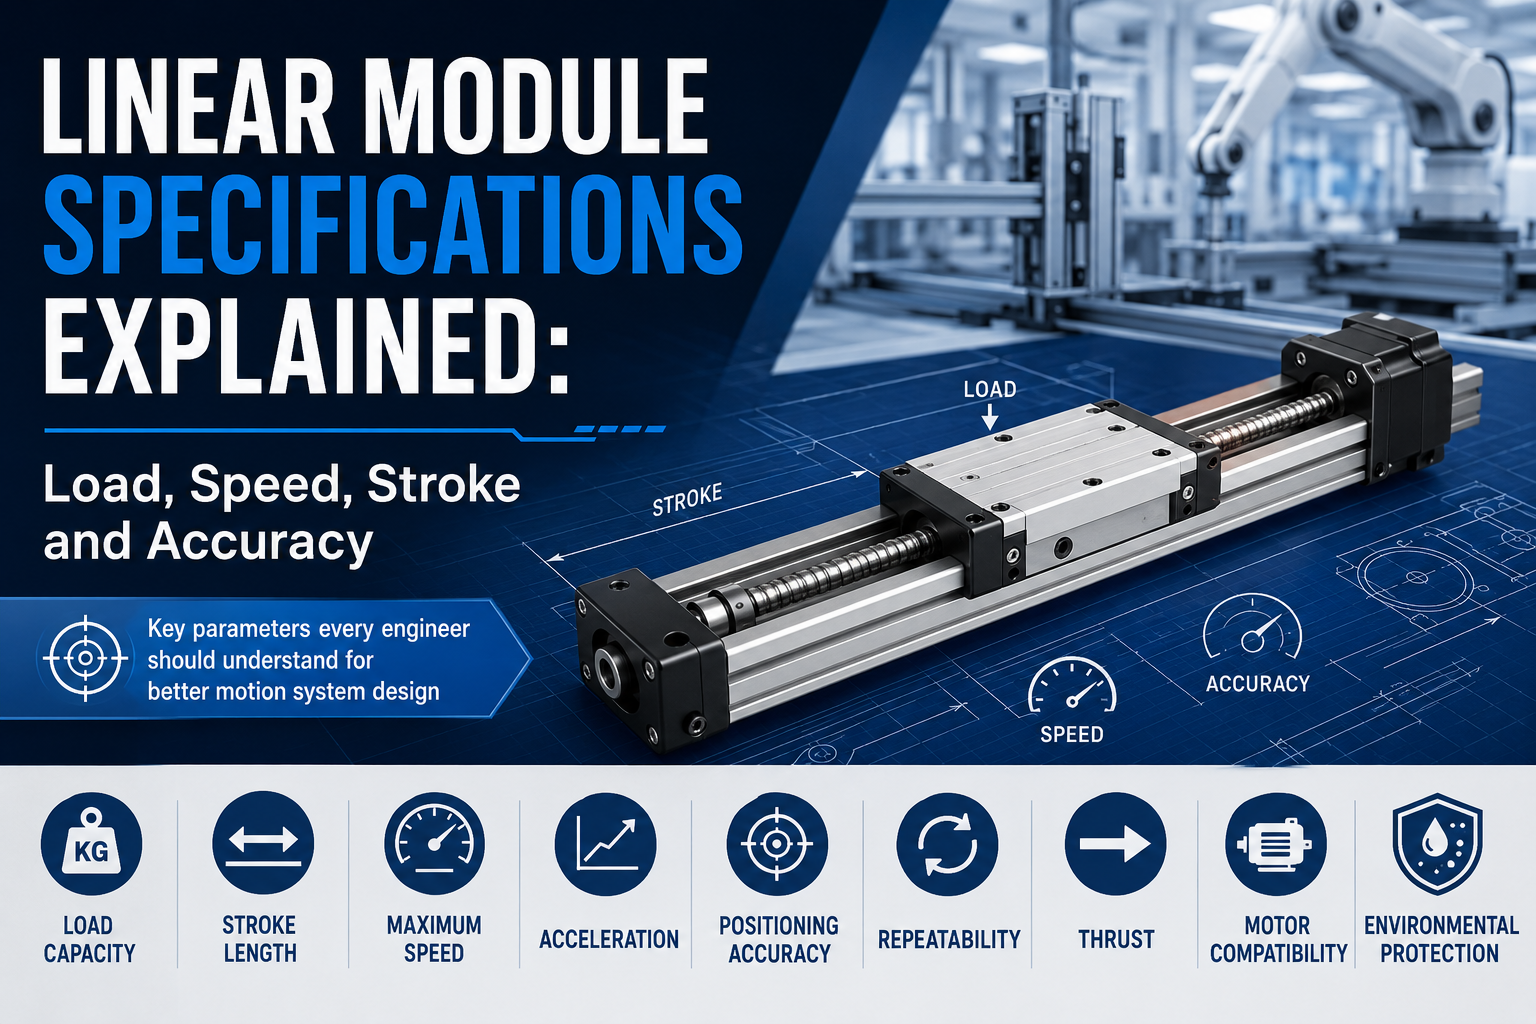
এই গাইড সবচেয়ে গুরুত্বপূর্ণ ব্যাখ্যালিনিয়ার মডিউল স্পেসিফিকেশনলোড ক্ষমতা, স্ট্রোকের দৈর্ঘ্য, সর্বোচ্চ গতি, ত্বরণ, অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, থ্রাস্ট, মোটর সামঞ্জস্য এবং পরিবেশগত সুরক্ষা সহ। এই পরামিতিগুলি বোঝার মাধ্যমে, প্রকৌশলী এবং সরঞ্জাম ডিজাইনাররা আত্মবিশ্বাসের সাথে তাদের অ্যাপ্লিকেশনের জন্য সবচেয়ে উপযুক্ত রৈখিক গতি সমাধান নির্বাচন করতে পারেন।
কেন লিনিয়ার মডিউল স্পেসিফিকেশন বোঝা গুরুত্বপূর্ণ
প্রতিটি লিনিয়ার মডিউল স্পেসিফিকেশন সরাসরি মেশিনের কর্মক্ষমতা, নির্ভরযোগ্যতা এবং অপারেটিং খরচকে প্রভাবিত করে। শুধুমাত্র একটি প্যারামিটারের উপর ভিত্তি করে একটি মডিউল নির্বাচন করা, যেমন সর্বাধিক গতি বা অবস্থান নির্ভুলতা, প্রায়শই সিস্টেমের কার্যকারিতা খারাপ করে কারণ সমস্ত নির্দিষ্টকরণ একে অপরের সাথে যোগাযোগ করে।
উদাহরণস্বরূপ, পেলোড বৃদ্ধি সাধারণত সর্বাধিক ত্বরণ হ্রাস করে, যখন একটি দীর্ঘ স্ট্রোক নির্বাচন অনমনীয়তা এবং অবস্থান নির্ভুলতা প্রভাবিত করতে পারে। একইভাবে, একটি বৃহত্তর মোটর নির্বাচন করা থ্রাস্ট বাড়তে পারে কিন্তু চলমান ভর এবং শক্তি খরচও বাড়ায়।
সফল লিনিয়ার মোশন সিস্টেম ডিজাইনের জন্য একটি একক স্পেসিফিকেশন সর্বাধিক করার পরিবর্তে একাধিক কর্মক্ষমতা বৈশিষ্ট্যের ভারসাম্য প্রয়োজন।
ইঞ্জিনিয়াররা সাধারণত একটি লিনিয়ার মডিউল নির্বাচন করার আগে নিম্নলিখিত প্রযুক্তিগত পরামিতিগুলি মূল্যায়ন করে:
- সর্বোচ্চ লোড ক্ষমতা
- স্ট্রোক দৈর্ঘ্য
- সর্বোচ্চ ভ্রমণ গতি
- ত্বরণ এবং হ্রাস
- অবস্থান নির্ভুলতা
- পুনরাবৃত্তিযোগ্যতা
- উপলব্ধ খোঁচা
- মোটর সামঞ্জস্য
- পরিবেশ সুরক্ষা স্তর
নিম্নলিখিত বিভাগগুলি প্রতিটি স্পেসিফিকেশনকে বিশদভাবে ব্যাখ্যা করে এবং বর্ণনা করে যে এটি কীভাবে সামগ্রিক মেশিনের কার্যকারিতাকে প্রভাবিত করে।
প্রধান রৈখিক মডিউল স্পেসিফিকেশনের ওভারভিউ
| স্পেসিফিকেশন | এটা কি বর্ণনা | কেন এটা ব্যাপার |
|---|---|---|
| লোড ক্ষমতা | সর্বাধিক অনুমোদিত পেলোড | বহন ক্ষমতা নির্ধারণ করে |
| স্ট্রোক | সর্বোচ্চ ভ্রমণ দূরত্ব | কাজের পরিসীমা নির্ধারণ করে |
| সর্বোচ্চ গতি | সর্বোচ্চ অপারেটিং বেগ | উৎপাদন দক্ষতা প্রভাবিত করে |
| ত্বরণ | গতি বৃদ্ধির হার | চক্রের সময় নির্ধারণ করে |
| অবস্থান নির্ভুলতা | পরম অবস্থান নির্ভুলতা | মেশিনের গুণমান নির্ধারণ করে |
| পুনরাবৃত্তিযোগ্যতা | একই অবস্থানে ফিরে আসার ক্ষমতা | উত্পাদনের ধারাবাহিকতা নিশ্চিত করে |
| খোঁচা | রৈখিক চালিকা শক্তি | গতির ক্ষমতা নির্ধারণ করে |
| মোটর সামঞ্জস্য | সমর্থিত মোটর প্রকার | সিস্টেম ইন্টিগ্রেশনকে প্রভাবিত করে |
| পরিবেশগত সুরক্ষা | ধুলো এবং আর্দ্রতা প্রতিরোধের | অপারেটিং পরিবেশ নির্ধারণ করে |
1. লোড ক্ষমতা
একটি রৈখিক মডিউল নির্বাচন করার সময় লোড ক্ষমতা হল প্রথম স্পেসিফিকেশনগুলির মধ্যে একটি যা ইঞ্জিনিয়াররা বিবেচনা করেন। এটি সর্বাধিক পেলোডের প্রতিনিধিত্ব করে যা মডিউলটি তার ডিজাইন করা নির্ভুলতা, গতি এবং পরিষেবা জীবন বজায় রেখে নিরাপদে সরাতে পারে।
অনেকে মনে করেন লোড ক্যাপাসিটি বলতে বোঝায় শুধুমাত্র গাড়িতে রাখা ওজনকে। বাস্তবে, প্রকৌশলীদের অবশ্যই ফিক্সচার, টুলিং, ওয়ার্কপিস, তার, বায়ুসংক্রান্ত ডিভাইস এবং চলমান প্ল্যাটফর্মে মাউন্ট করা যেকোনো অতিরিক্ত জিনিসপত্র সহ সম্পূর্ণ চলমান ভর বিবেচনা করতে হবে।
ত্বরণ এবং হ্রাসের সময় উত্পন্ন গতিশীল শক্তিগুলিও মডিউল দ্বারা অভিজ্ঞ কার্যকর লোডের ক্ষেত্রে উল্লেখযোগ্যভাবে অবদান রাখে।
লোড ক্ষমতা প্রভাবিত ফ্যাক্টর
- পেলোড ওজন
- মাধ্যাকর্ষণ অবস্থানের কেন্দ্র
- ত্বরণ এবং হ্রাস
- ইনস্টলেশন দিক
- উল্টে যাওয়া মুহূর্তগুলো
- গাইড রেলের আকার
- ড্রাইভ মেকানিজম
- কাঠামোগত অনমনীয়তা
এমনকি যদি পেলোড অপরিবর্তিত থাকে, ক্রমবর্ধমান ত্বরণ প্রয়োজনীয় চালিকা শক্তিকে উল্লেখযোগ্যভাবে বৃদ্ধি করতে পারে, যা সিস্টেম ডিজাইনের সময় সঠিক লোড গণনাকে অপরিহার্য করে তোলে।
স্ট্যাটিক লোড বনাম ডায়নামিক লোড
| লোড প্রকার | বর্ণনা |
|---|---|
| স্ট্যাটিক লোড | স্থির থাকা অবস্থায় বল প্রয়োগ করা হয়েছে |
| ডাইনামিক লোড | গতির সময় উত্পন্ন বল |
গতিশীল লোড সাধারণত প্রকৃত অপারেটিং ক্ষমতা নির্ধারণ করে কারণ শিল্প অটোমেশন সিস্টেমগুলি খুব কমই উত্পাদনের সময় স্থির থাকে।
পর্যাপ্ত লোড ক্ষমতা সহ একটি রৈখিক মডিউল নির্বাচন করা নির্ভরযোগ্যতা উন্নত করে, উপাদান পরিধান হ্রাস করে এবং পরিষেবা জীবন প্রসারিত করে।
2. স্ট্রোক দৈর্ঘ্য
স্ট্রোক বলতে বোঝায় সর্বোচ্চ রৈখিক ভ্রমণ দূরত্ব যা গাড়ি মডিউল বরাবর চলতে পারে। এটি অ্যাপ্লিকেশনের জন্য উপলব্ধ কাজের পরিসীমা সংজ্ঞায়িত করে এবং সরঞ্জাম ডিজাইনের সময় সবচেয়ে দৃশ্যমান বৈশিষ্ট্যগুলির মধ্যে একটি।
স্ট্রোকের দৈর্ঘ্য ড্রাইভ প্রক্রিয়া এবং প্রয়োগের প্রয়োজনীয়তার উপর নির্ভর করে উল্লেখযোগ্যভাবে পরিবর্তিত হয়।বল স্ক্রু মডিউলসাধারণত চমৎকার পজিশনিং নির্ভুলতা সহ ছোট থেকে মাঝারি স্ট্রোক প্রদান করে, যখন টাইমিং বেল্ট এবং র্যাক-এন্ড-পিনিয়ন মডিউলগুলি অনেক দীর্ঘ ভ্রমণ দূরত্ব সমর্থন করে।
সাধারণ স্ট্রোকের রেঞ্জের মধ্যে রয়েছে:
| ড্রাইভের ধরন | সাধারণ স্ট্রোক পরিসীমা |
|---|---|
| বল স্ক্রু মডিউল | 50 মিমি - 1500 মিমি |
| টাইমিং বেল্ট মডিউল | 100 মিমি - 6000 মিমি বা তার বেশি |
| র্যাক এবং পিনিয়ন মডিউল | কয়েক মিটার থেকে দশ মিটার |
| লিনিয়ার মোটর মডিউল | আবেদন নির্ভর |
প্রয়োজনের তুলনায় উল্লেখযোগ্যভাবে দীর্ঘ স্ট্রোক নির্বাচন করা হলে তা কাঠামোগত অনমনীয়তা কমাতে পারে, চলমান ভর বাড়াতে পারে এবং সামগ্রিক সরঞ্জামের খরচ বাড়াতে পারে। বিপরীতভাবে, একটি অপর্যাপ্ত স্ট্রোক নির্বাচন মেশিনের কার্যকারিতা এবং ভবিষ্যতের সম্প্রসারণকে সীমাবদ্ধ করে।
যখনই সম্ভব, প্রকৌশলীদের অত্যধিক ওভার ডিজাইন এড়ানোর সময় একটি যুক্তিসঙ্গত নিরাপত্তা মার্জিন অন্তর্ভুক্ত করা উচিত।
3. সর্বোচ্চ গতি
সর্বোচ্চ গতি সর্বোচ্চ রৈখিক ভ্রমণ বেগ বোঝায় যা একটি রৈখিক মডিউল নির্দিষ্ট অপারেটিং অবস্থার অধীনে অর্জন করতে পারে। এটি সাধারণত মিলিমিটার প্রতি সেকেন্ডে (মিমি/সেকেন্ড) বা মিটার প্রতি সেকেন্ডে (মি/সেকেন্ড) প্রকাশ করা হয় এবং উৎপাদন দক্ষতা মূল্যায়ন করার সময় এটি একটি গুরুত্বপূর্ণ সূচক।
অনেক অটোমেশন অ্যাপ্লিকেশনে, উচ্চ ভ্রমণ গতি সরাসরি মেশিন চক্রের সময় হ্রাস করে এবং উত্পাদন থ্রুপুট বাড়ায়। যাইহোক, সর্বোচ্চ গতি কখনই স্বাধীনভাবে বিবেচনা করা উচিত নয়। একটি মডিউল তার সর্বোচ্চ গতিতে কাজ করে তাকে অবশ্যই গ্রহণযোগ্য অবস্থান নির্ভুলতা, স্থিতিশীলতা এবং পরিষেবা জীবন বজায় রাখতে হবে।
অর্জনযোগ্য গতি ড্রাইভ মেকানিজম, পেলোড, স্ট্রোকের দৈর্ঘ্য, মোটর পাওয়ার, কন্ট্রোলার পারফরম্যান্স এবং ইনস্টলেশন শর্ত সহ একাধিক কারণের উপর নির্ভর করে।
সর্বাধিক গতিকে প্রভাবিত করার কারণগুলি
- ড্রাইভ মেকানিজম টাইপ
- চলন্ত লোড
- মোটর শক্তি এবং টর্ক
- স্ট্রোক দৈর্ঘ্য
- গাইড রেল অনমনীয়তা
- ত্বরণ এবং হ্রাস সেটিংস
- যান্ত্রিক কম্পন
- নিয়ন্ত্রণ সিস্টেম কর্মক্ষমতা
চলমান লোড বাড়ার সাথে সাথে, সর্বাধিক অর্জনযোগ্য গতি সাধারণত হ্রাস পায় কারণ মোটরকে অবশ্যই পেলোডকে ত্বরান্বিত করতে এবং নিরাপদে হ্রাস করতে আরও শক্তি উত্পাদন করতে হবে।
একইভাবে, খুব দীর্ঘ ভ্রমণ দূরত্বের জন্য কম্পন, বেল্ট দোলন বা কাঠামোগত বিচ্যুতি কমাতে কম অপারেটিং গতির প্রয়োজন হতে পারে।
ড্রাইভের ধরন অনুসারে আদর্শ সর্বোচ্চ গতি
| ড্রাইভের ধরন | আদর্শ সর্বোচ্চ গতি | প্রধান বৈশিষ্ট্য |
|---|---|---|
| বল স্ক্রু মডিউল | 300-1000 মিমি/সেকেন্ড | উচ্চ নির্ভুলতা |
| টাইমিং বেল্ট মডিউল | 1000-5000 মিমি/সেকেন্ড | উচ্চ গতি এবং দীর্ঘ স্ট্রোক |
| র্যাক এবং পিনিয়ন মডিউল | 1000-3000 মিমি/সেকেন্ড | হেভি ডিউটি দীর্ঘ ভ্রমণ |
| লিনিয়ার মোটর মডিউল | 3000 মিমি/সেকেন্ড এবং তার বেশি | অতি উচ্চ গতিশীল কর্মক্ষমতা |
যদিও উচ্চ গতি উত্পাদনশীলতা উন্নত করে, ইঞ্জিনিয়ারদের সর্বদা সর্বোত্তম সামগ্রিক সিস্টেম কর্মক্ষমতা অর্জনের জন্য পেলোড, ত্বরণ এবং অবস্থান নির্ভুলতার সাথে গতির মূল্যায়ন করা উচিত।
4. ত্বরণ
ত্বরণ বর্ণনা করে যে কত দ্রুত একটি রৈখিক মডিউল একটি স্থির অবস্থান থেকে তার গতি বাড়াতে পারে। এটি সাধারণত মিটার প্রতি সেকেন্ড বর্গ (m/s²) এ প্রকাশ করা হয় এবং মেশিন চক্রের সময়ের উপর উল্লেখযোগ্য প্রভাব ফেলে।
অনেক প্রকৌশলী সরঞ্জামের কর্মক্ষমতা মূল্যায়ন করার সময় শুধুমাত্র সর্বোচ্চ গতিতে ফোকাস করে। বাস্তবে, ত্বরণ প্রায়শই উত্পাদনশীলতার উপর একটি বৃহত্তর প্রভাব ফেলে, বিশেষ করে শর্ট-স্ট্রোক অ্যাপ্লিকেশনগুলিতে যেখানে ক্যারেজ সর্বাধিক বেগে ভ্রমণে অল্প সময় ব্যয় করে।
উদাহরণস্বরূপ, ইলেকট্রনিক অ্যাসেম্বলি সরঞ্জামগুলিতে প্রতি মিনিটে শত শত সংক্ষিপ্ত পজিশনিং মুভমেন্ট সম্পাদন করে, দ্রুত ত্বরণ এবং মন্থন শুধুমাত্র সর্বাধিক গতি বাড়ানোর চেয়ে চক্রের সময় হ্রাসে বেশি অবদান রাখে।
ত্বরণকে প্রভাবিতকারী উপাদান
- মোটর টর্ক
- চলন্ত ভর
- ড্রাইভ প্রক্রিয়া দক্ষতা
- কাঠামোগত অনমনীয়তা
- কন্ট্রোলার টিউনিং
- প্রয়োজনীয় অবস্থান নির্ভুলতা
উচ্চতর ত্বরণের জন্য বৃহত্তর চালিকা শক্তি প্রয়োজন। যদি নির্বাচিত মোটর পর্যাপ্ত ঘূর্ণন সঁচারক বল প্রদান করতে না পারে, স্থিতিশীল অপারেশন বজায় রাখতে ত্বরণ কমাতে হবে।
অত্যধিক ত্বরণ কম্পন তৈরি করতে পারে, যান্ত্রিক পরিধান বাড়াতে পারে এবং উপাদানের আয়ু কমিয়ে দিতে পারে। অতএব, ত্বরণকে সর্বদা প্রয়োগের প্রয়োজনীয়তা অনুসারে অপ্টিমাইজ করা উচিত বরং এর মানকে সর্বাধিক করার চেয়ে।
সাধারণ শিল্প ত্বরণ রেঞ্জ
| আবেদন | সাধারণ ত্বরণ |
|---|---|
| সাধারণ অটোমেশন | 1-5 m/s² |
| প্যাকেজিং সরঞ্জাম | 3-10 m/s² |
| ইলেকট্রনিক্স সমাবেশ | 5-20 m/s² |
| লিনিয়ার মোটর সিস্টেম | 50 m/s² বা তার বেশি পর্যন্ত |
মসৃণ গতি বজায় রাখার এবং অপ্রয়োজনীয় চাপ থেকে যান্ত্রিক উপাদানগুলিকে রক্ষা করার সময় সঠিক ত্বরণ সেটিংস উত্পাদন দক্ষতা উন্নত করে।
5. অবস্থান নির্ভুলতা
অবস্থান নির্ভুলতা নির্দেশ করে যে প্রকৃত স্টপিং পজিশন নির্দেশিত টার্গেট অবস্থানের সাথে কতটা ঘনিষ্ঠভাবে মেলে। এটি মেশিনিং, পরিদর্শন, সমাবেশ এবং নির্ভুলতা উত্পাদন জড়িত অ্যাপ্লিকেশনগুলির জন্য সবচেয়ে গুরুত্বপূর্ণ বৈশিষ্ট্যগুলির মধ্যে একটি।
উদাহরণস্বরূপ, যদি একটি পজিশনিং কমান্ড ক্যারেজকে 500.000 মিমিতে সরানোর অনুরোধ করে এবং প্রকৃত অবস্থান 500.015 মিমি হয়, পজিশনিং ত্রুটি হল 0.015 মিমি।
অবস্থান নির্ভুলতা যান্ত্রিক ট্রান্সমিশন সিস্টেম, গাইড রেল, সার্ভো মোটর, এনকোডার রেজোলিউশন, নিয়ামক এবং মেশিনের কাঠামোর সম্মিলিত কর্মক্ষমতার উপর নির্ভর করে।
অবস্থান নির্ভুলতাকে প্রভাবিত করার কারণগুলি৷
- বল স্ক্রু সীসা নির্ভুলতা
- টাইমিং বেল্টের স্থিতিস্থাপকতা
- রৈখিক গাইড নির্ভুলতা
- সার্ভো এনকোডার রেজোলিউশন
- যান্ত্রিক অনমনীয়তা
- তাপীয় সম্প্রসারণ
- ইনস্টলেশন গুণমান
- কন্ট্রোলার ক্রমাঙ্কন
বিভিন্ন ড্রাইভ মেকানিজম বিভিন্ন পজিশনিং ক্ষমতা প্রদান করে।
| ড্রাইভের ধরন | সাধারণ অবস্থান নির্ভুলতা |
|---|---|
| টাইমিং বেল্ট মডিউল | ±0.05 মিমি থেকে ±0.20 মিমি |
| বল স্ক্রু মডিউল | ±0.01 মিমি থেকে ±0.03 মিমি |
| লিনিয়ার মোটর মডিউল | মাইক্রোন-স্তরের নির্ভুলতা |
উচ্চতর অবস্থান নির্ভুলতা সেমিকন্ডাক্টর উত্পাদন, CNC মেশিনিং, লেজার প্রক্রিয়াকরণ, সমন্বয় পরিমাপ মেশিন এবং স্বয়ংক্রিয় অপটিক্যাল পরিদর্শন সরঞ্জামগুলিতে বিশেষভাবে গুরুত্বপূর্ণ।
যাইহোক, অত্যন্ত উচ্চ অবস্থান নির্ভুলতা এছাড়াও সরঞ্জাম খরচ বৃদ্ধি. প্রকৌশলীদের তাই কেবলমাত্র সর্বোচ্চ উপলব্ধ স্পেসিফিকেশন নির্বাচন করার পরিবর্তে অ্যাপ্লিকেশনের জন্য উপযুক্ত একটি নির্ভুলতা স্তর নির্বাচন করা উচিত।
6. পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতা একটি রৈখিক মডিউলের অভিন্ন গতি কমান্ডগুলি সম্পাদন করার পরে বারবার একই অবস্থানে ফিরে আসার ক্ষমতা বর্ণনা করে। অবস্থান নির্ভুলতার বিপরীতে, পুনরাবৃত্তিযোগ্যতা পরম অবস্থান ত্রুটির পরিবর্তে ধারাবাহিকতা পরিমাপ করে।
অনেক স্বয়ংক্রিয় উত্পাদন লাইনের জন্য, পুনরাবৃত্তিযোগ্যতা আসলে অবস্থান নির্ভুলতার চেয়ে বেশি গুরুত্বপূর্ণ কারণ উত্পাদন প্রক্রিয়াগুলিতে প্রায়শই প্রতিদিন হাজার হাজার বার অভিন্ন নড়াচড়ার প্রয়োজন হয়।
উদাহরণ স্বরূপ, একটি পিক-এন্ড-প্লেস রোবট বারবার দুটি নির্দিষ্ট অবস্থানের মধ্যে চলাচল করতে পারে। এমনকি যদি পরম অবস্থানে একটি ছোট অফসেট থাকে, তবে উৎপাদনের গুণমান স্থিতিশীল থাকে যদি মডিউলটি ধারাবাহিকভাবে একই অবস্থানে ফিরে আসে।
অবস্থান নির্ভুলতা বনাম পুনরাবৃত্তিযোগ্যতা
| স্পেসিফিকেশন | অর্থ |
|---|---|
| অবস্থান নির্ভুলতা | নির্দেশিত অবস্থান এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য |
| পুনরাবৃত্তিযোগ্যতা | একই অবস্থানে বারবার ফিরে আসার ক্ষমতা |
যেহেতু এই দুটি স্পেসিফিকেশন বিভিন্ন পারফরম্যান্স বৈশিষ্ট্য বর্ণনা করে, সেগুলিকে কখনই সরঞ্জাম নির্বাচনের সময় বিভ্রান্ত করা উচিত নয়।
পুনরাবৃত্তিযোগ্যতাকে প্রভাবিতকারী ফ্যাক্টর
- যান্ত্রিক প্রতিক্রিয়া
- ভারবহন গুণমান
- গাইড রেল প্রিলোড
- সার্ভো নিয়ন্ত্রণ স্থায়িত্ব
- কাঠামোগত অনমনীয়তা
- তাপীয় স্থিতিশীলতা
- যান্ত্রিক পরিধান
সাধারণ পুনরাবৃত্তিযোগ্যতার মানগুলির মধ্যে রয়েছে:
| ড্রাইভের ধরন | সাধারণ পুনরাবৃত্তিযোগ্যতা |
|---|---|
| টাইমিং বেল্ট মডিউল | ±0.05 মিমি |
| বল স্ক্রু মডিউল | ±0.01 মিমি |
| যথার্থ রৈখিক মোটর মডিউল | ±0.001 মিমি বা আরও ভাল |
চমৎকার পুনরাবৃত্তিযোগ্যতা স্থিতিশীল পণ্যের গুণমান, সামঞ্জস্যপূর্ণ সমাবেশ নির্ভুলতা, এবং স্বয়ংক্রিয় উত্পাদন সিস্টেমে নির্ভরযোগ্য দীর্ঘমেয়াদী অপারেশন নিশ্চিত করে।
ডিসপেন্সিং, ইলেকট্রনিক সমাবেশ, দৃষ্টি পরিদর্শন এবং স্বয়ংক্রিয় পরীক্ষার মতো অ্যাপ্লিকেশনগুলির জন্য, একটি রৈখিক মডিউল নির্বাচন করার সময় পুনরাবৃত্তিযোগ্যতা প্রায়শই প্রাথমিক কর্মক্ষমতা সূচক হয়ে ওঠে।
7. খোঁচা
থ্রাস্ট হল রৈখিক চালিকা শক্তি যা একটি রৈখিক মডিউল দ্বারা সঞ্চালন, ত্বরান্বিত এবং একটি লোড বন্ধ করার জন্য উত্পন্ন হয়। এটি সাধারণত নিউটন (N) বা কিলোনিউটন (kN) দ্বারা প্রকাশ করা হয়। থ্রাস্ট সরাসরি নির্ধারণ করে যে একটি লিনিয়ার মডিউল প্রয়োজনীয় অপারেটিং অবস্থার অধীনে একটি নির্দিষ্ট পেলোড সরাতে পারে কিনা।
অনেক ব্যবহারকারী ভুলভাবে বিশ্বাস করেন যে থ্রাস্ট শুধুমাত্র মোটর দ্বারা নির্ধারিত হয়। বাস্তবে, উপলব্ধ থ্রাস্ট মোটর টর্ক, ট্রান্সমিশন দক্ষতা, স্ক্রু সীসা, বেল্ট বৈশিষ্ট্য, গিয়ার অনুপাত, কন্ট্রোলার সেটিংস এবং ত্বরণ প্রয়োজনীয়তা সহ একাধিক কারণ দ্বারা প্রভাবিত হয়।
অপর্যাপ্ত থ্রাস্ট সহ একটি মডিউল নির্বাচন করার ফলে ধীর ত্বরণ, অস্থির অবস্থান, মোটর ওভারলোড বা এমনকি প্রয়োজনীয় গতি সম্পূর্ণ করতে ব্যর্থ হতে পারে।
থ্রাস্টকে প্রভাবিতকারী ফ্যাক্টর
- মোটর টর্ক
- ড্রাইভ প্রক্রিয়া দক্ষতা
- বল স্ক্রু সীসা বা কপিকল ব্যাস
- গিয়ার হ্রাস অনুপাত
- চলন্ত লোড
- ত্বরণ এবং হ্রাস
- গতি সিস্টেমের মধ্যে ঘর্ষণ
মডিউল নির্বাচনের সময়, ইঞ্জিনিয়ারদের ত্বরণের সময় উত্পন্ন স্ট্যাটিক লোড এবং গতিশীল শক্তি উভয়ের উপর ভিত্তি করে প্রয়োজনীয় থ্রাস্ট গণনা করা উচিত। নির্ভরযোগ্য দীর্ঘমেয়াদী অপারেশন নিশ্চিত করার জন্য একটি যুক্তিসঙ্গত নিরাপত্তা মার্জিনও অন্তর্ভুক্ত করা উচিত।
টিপিক্যাল থ্রাস্ট বৈশিষ্ট্য
| ড্রাইভের ধরন | টিপিক্যাল থ্রাস্ট বৈশিষ্ট্য | উপযুক্ত অ্যাপ্লিকেশন |
|---|---|---|
| বল স্ক্রু মডিউল | উচ্চ খোঁচা | ভারী লোড এবং নির্ভুল অবস্থান |
| টাইমিং বেল্ট মডিউল | মাঝারি খোঁচা | উচ্চ গতির উপাদান হ্যান্ডলিং |
| র্যাক এবং পিনিয়ন মডিউল | দীর্ঘ ভ্রমণের উপর উচ্চ খোঁচা | বড় অটোমেশন সিস্টেম |
| লিনিয়ার মোটর মডিউল | গতিশীল একটানা খোঁচা | আল্ট্রা-হাই-স্পিড নির্ভুলতা অটোমেশন |
8. মোটর সামঞ্জস্যপূর্ণ
মোটর সামঞ্জস্য একটি রৈখিক মডিউল বিভিন্ন ধরনের মোটর এবং গতি নিয়ন্ত্রণ সিস্টেমের সাথে একীভূত করার ক্ষমতা বর্ণনা করে। কাঙ্ক্ষিত গতি, ত্বরণ, অবস্থান নির্ভুলতা এবং সামগ্রিক মেশিনের কার্যক্ষমতা অর্জনের জন্য সঠিক মোটর নির্বাচন অপরিহার্য।
বেশিরভাগ শিল্প রৈখিক মডিউলগুলি প্রমিত মোটর মাউন্টিং ইন্টারফেস সমর্থন করে, ব্যবহারকারীদের ন্যূনতম যান্ত্রিক পরিবর্তন সহ বিভিন্ন নির্মাতাদের থেকে মোটর ইনস্টল করার অনুমতি দেয়।
সাধারণ সামঞ্জস্যপূর্ণ মোটর প্রকার
- সার্ভো মোটর
- স্টেপার মোটর
- লিনিয়ার মোটর
- রিডুসার সহ এসি মোটর
সার্ভো মোটরগুলি উচ্চ গতি, উচ্চ ত্বরণ এবং ক্লোজড-লুপ পজিশনিং প্রয়োজন এমন অ্যাপ্লিকেশনগুলিতে ব্যাপকভাবে ব্যবহৃত হয়। স্টেপার মোটর হালকা-শুল্ক অটোমেশনের জন্য একটি সাশ্রয়ী সমাধান প্রদান করে যেখানে মাঝারি নির্ভুলতা এবং গতি গ্রহণযোগ্য।
একটি মোটর নির্বাচন করার সময়, ইঞ্জিনিয়ারদের মূল্যায়ন করা উচিত:
- রেট টর্ক
- পিক টর্ক
- রেট করা গতি
- এনকোডার রেজোলিউশন
- জড়তা মোটর
- ড্রাইভ ভোল্টেজ
- যোগাযোগ প্রোটোকল
- কন্ট্রোলার সামঞ্জস্য
মোটর এবং রৈখিক মডিউলের মধ্যে সঠিক মিল স্থিতিশীল অপারেশন নিশ্চিত করে, কর্মক্ষমতা সর্বাধিক করে এবং সরঞ্জামের পরিষেবা জীবনকে প্রসারিত করে।
9. পরিবেশগত সুরক্ষা
শিল্প পরিবেশ উল্লেখযোগ্যভাবে পরিবর্তিত হয়। কিছু অ্যাপ্লিকেশন ক্লিনরুমে কাজ করে, অন্যরা ধুলো, আর্দ্রতা, কাটা তরল, তেল কুয়াশা বা ক্ষয়কারী রাসায়নিকের সংস্পর্শে আসে। তাই পরিবেশগত সুরক্ষা একটি গুরুত্বপূর্ণ স্পেসিফিকেশন যা সরাসরি নির্ভরযোগ্যতা এবং পরিষেবা জীবনকে প্রভাবিত করে।
নির্মাতারা অ্যাপ্লিকেশন প্রয়োজনীয়তা অনুযায়ী বিভিন্ন সুরক্ষা বিকল্প প্রদান করে।
সাধারণ সুরক্ষা বৈশিষ্ট্য
- ডাস্ট-প্রুফ কভার
- সিল করা গাইড রেল
- প্রতিরক্ষামূলক বেল
- স্টেইনলেস স্টীল উপাদান
- বিরোধী জারা পৃষ্ঠ চিকিত্সা
- কেন্দ্রীয় তৈলাক্তকরণ ব্যবস্থা
খাদ্য প্রক্রিয়াকরণ, ঔষধশিল্প, সেমিকন্ডাক্টর উৎপাদন এবং চিকিৎসা সরঞ্জামের মতো ক্ষেত্রগুলিতে এমন নকশার প্রয়োজন হতে পারে যা ক্লিনরুম-উপযোগী এবং কম কণা উৎপন্ন করে।
ঝালাই, যন্ত্রাংশ তৈরি এবং খনির মতো ভারী শিল্প পরিবেশে ধুলো, শীতলকারক, ধাতব কণা এবং কম্পনের বিরুদ্ধে উচ্চতর সুরক্ষার প্রয়োজন হতে পারে।
| কাজের পরিবেশ | প্রস্তাবিত কনফিগারেশন |
|---|---|
| সাধারণ কারখানা | স্ট্যান্ডার্ড সুরক্ষা |
| ধূলিময় পরিবেশ | সুরক্ষামূলক কভার এবং সিল করা নির্দেশিকা |
| ক্লিনরুম | কম-কণা ক্লিনরুম সংস্করণ |
| ক্ষয়কারী পরিবেশ | স্টেইনলেস স্টিল এবং ক্ষয়রোধী ট্রিটমেন্ট |
একটি লিনিয়ার মডিউল স্পেসিফিকেশন শীট কীভাবে পড়তে হয়
একটি স্পেসিফিকেশন শিটে লিনিয়ার মডিউল নির্বাচনের জন্য প্রয়োজনীয় সমস্ত মূল প্রযুক্তিগত প্যারামিটার দেওয়া থাকে। প্রকৌশলীদের উচিত কোনো একটি স্পেসিফিকেশনকে আলাদাভাবে মূল্যায়ন না করে, একাধিক প্যারামিটারের মধ্যকার সম্পর্ক বিবেচনা করা।
একটি সাধারণ স্পেসিফিকেশন শিটে অন্তর্ভুক্ত থাকে:
- মডেল নম্বর
- ড্রাইভ মেকানিজম
- সর্বোচ্চ লোড ক্ষমতা
- সর্বোচ্চ স্ট্রোক
- সর্বোচ্চ গতি
- সর্বোচ্চ ত্বরণ
- অবস্থান নির্ভুলতা
- পুনরাবৃত্তিযোগ্যতা
- সর্বোচ্চ ধাক্কা
- মোটর মাউন্টিং মাত্রা
- মডিউলের মাত্রা
- তৈলাক্তকরণের প্রয়োজনীয়তা
- কার্যকরী তাপমাত্রা
- পরিবেশ সুরক্ষার বিকল্পগুলি
মডিউল নির্বাচন করার আগে, প্রকৌশলীদের কেবল এক বা দুটি পারফরম্যান্স সূচকের উপর মনোযোগ না দিয়ে, প্রতিটি স্পেসিফিকেশন অ্যাপ্লিকেশনটির প্রকৃত অপারেটিং প্রয়োজনীয়তা পূরণ করে কিনা তা যাচাই করা উচিত।
লিনিয়ার মডিউল স্পেসিফিকেশন নির্বাচনের সময় সাধারণ ভুলগুলো
- শুধুমাত্র সর্বোচ্চ ভারবহন ক্ষমতার ভিত্তিতে মডিউল নির্বাচন করা।
- মোটর নির্বাচনের সময় ত্বরণ উপেক্ষা করা হচ্ছে।
- অবস্থানগত নির্ভুলতাকে পুনরাবৃত্তির সাথে গুলিয়ে ফেলা।
- অপ্রয়োজনে অতিরিক্ত স্ট্রোক দৈর্ঘ্য নির্বাচন করা।
- সবচেয়ে উপযুক্ত গতির পরিবর্তে সর্বোচ্চ গতি নির্বাচন করা।
- স্থাপন অভিমুখ এবং উল্টে যাওয়ার মুহূর্ত উপেক্ষা করা।
- পরিবেশ সুরক্ষা প্রয়োজনীয়তা উপেক্ষা করা.
- পর্যাপ্ত নিরাপত্তা গুণক অন্তর্ভুক্ত করতে ব্যর্থ হওয়া।
এই সাধারণ ভুলগুলো পরিহার করলে মেশিনের নির্ভরযোগ্যতা বাড়ে, পরিচালন ব্যয় কমে এবং যন্ত্রপাতির জীবনচক্র জুড়ে সর্বোত্তম গতি কর্মক্ষমতা অর্জনে সহায়তা করে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি লিনিয়ার মডিউলের সবচেয়ে গুরুত্বপূর্ণ স্পেসিফিকেশনগুলো কী কী?
সবচেয়ে গুরুত্বপূর্ণ স্পেসিফিকেশনগুলোর মধ্যে রয়েছে লোড ক্যাপাসিটি, স্ট্রোক লেংথ, সর্বোচ্চ গতি, ত্বরণ, পজিশনিং অ্যাকুরেসি, রিপিটেবিলিটি, থ্রাস্ট, মোটর কম্প্যাটিবিলিটি এবং পরিবেশ সুরক্ষা।
পজিশনিং অ্যাকুরেসি এবং রিপিটেবিলিটির মধ্যে পার্থক্য কী?
পজিশনিং অ্যাকুরেসি পরিমাপ করে যে ক্যারেজটি নির্দেশিত অবস্থানের কতটা কাছাকাছি থামে, অন্যদিকে রিপিটেবিলিটি পরিমাপ করে একাধিক চক্র ধরে ধারাবাহিকভাবে একই অবস্থানে ফিরে আসার ক্ষমতা।
আমি কীভাবে সঠিক স্ট্রোকের দৈর্ঘ্য নির্বাচন করব?
মডিউলের আকার ও খরচের অপ্রয়োজনীয় বৃদ্ধি এড়ানোর পাশাপাশি একটি যুক্তিসঙ্গত নিরাপত্তা ব্যবধান বজায় রাখতে, প্রয়োজনীয় ভ্রমণ দূরত্বের চেয়ে সামান্য দীর্ঘ একটি স্ট্রোক নির্বাচন করুন।
ত্বরণ কেন গুরুত্বপূর্ণ?
মেশিনের সাইকেল টাইমের উপর ত্বরণের একটি বড় প্রভাব রয়েছে, বিশেষ করে শর্ট-স্ট্রোক অ্যাপ্লিকেশনগুলিতে যেখানে ঘন ঘন দ্রুত শুরু এবং বন্ধ হয়।
সর্বোচ্চ গতি বেশি হলে কি সবসময় উৎপাদনশীলতা বাড়ে?
আবশ্যিকভাবে নয়। উৎপাদনশীলতা নির্ভর করে গতি, ত্বরণ, বহনক্ষমতা এবং গতিপথের সম্মিলিত কর্মক্ষমতার উপর। অতিরিক্ত উচ্চ গতি স্থিতিশীলতা হ্রাস করতে এবং যান্ত্রিক ক্ষয় বৃদ্ধি করতে পারে।
থ্রাস্ট কীভাবে নির্ধারণ করা হয়?
থ্রাস্ট নির্ভর করে মোটরের টর্ক, ট্রান্সমিশন দক্ষতা, ড্রাইভ মেকানিজম, গিয়ার রেশিও, চলমান লোড এবং ত্বরণের প্রয়োজনীয়তার উপর। নির্ভরযোগ্য পরিচালনার জন্য সঠিক থ্রাস্ট গণনা অপরিহার্য।
একই লিনিয়ার মডিউল কি বিভিন্ন মোটর সমর্থন করতে পারে?
হ্যাঁ। বেশিরভাগ শিল্পক্ষেত্রে ব্যবহৃত লিনিয়ার মডিউলগুলোতে প্রমিত মাউন্টিং ইন্টারফেস থাকে, যা বিভিন্ন নির্মাতার নানা ধরনের সার্ভো মোটর এবং স্টেপার মোটর সমর্থন করে।
পরিবেশ সুরক্ষা কেন গুরুত্বপূর্ণ?
ধুলো, আর্দ্রতা, রাসায়নিক পদার্থ এবং দূষক থেকে যথাযথ সুরক্ষা যন্ত্রাংশের কার্যকাল বাড়ায়, রক্ষণাবেক্ষণ খরচ কমায় এবং দীর্ঘমেয়াদী নির্ভরযোগ্যতা উন্নত করে।
উপসংহার
যেকোনো অটোমেশন অ্যাপ্লিকেশনের জন্য সঠিক মোশন সলিউশন নির্বাচন করতে লিনিয়ার মডিউলের স্পেসিফিকেশন বোঝা অপরিহার্য। লোড ক্যাপাসিটি, স্ট্রোক, সর্বোচ্চ গতি, ত্বরণ, পজিশনিং নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, থ্রাস্ট, মোটর সামঞ্জস্যতা এবং পরিবেশগত সুরক্ষার মতো প্যারামিটারগুলো ঘনিষ্ঠভাবে সম্পর্কিত এবং এগুলোকে আলাদাভাবে না দেখে সবসময় একসাথে মূল্যায়ন করা উচিত।
সঠিকভাবে নির্বাচিত একটি লিনিয়ার মডিউল কেবল প্রয়োজনীয় গতিশীল কর্মক্ষমতাই প্রদান করে না, বরং এটি মেশিনের নির্ভরযোগ্যতা বাড়ায়, সমন্বয় সহজ করে, রক্ষণাবেক্ষণ কমায় এবং যন্ত্রপাতির জীবনচক্র জুড়ে মালিকানার মোট খরচ হ্রাস করে।
নির্ভুল সেমিকন্ডাক্টর সরঞ্জাম, উচ্চ-গতির প্যাকেজিং যন্ত্রপাতি, সিএনসি সিস্টেম, শিল্প রোবট বা স্বয়ংক্রিয় উৎপাদন লাইন ডিজাইন করার ক্ষেত্রেই হোক না কেন, লিনিয়ার মডিউলের স্পেসিফিকেশন সম্পর্কে পুঙ্খানুপুঙ্খ ধারণা প্রকৌশলীদের সরঞ্জামের কর্মক্ষমতা অপ্টিমাইজ করতে এবং দক্ষ, নির্ভরযোগ্য ও ভবিষ্যৎ-উপযোগী অটোমেশন সিস্টেম তৈরি করতে সক্ষম করে।
