 हिंदी

सही रैखिक मॉड्यूल का चयन करने के लिए केवल सही यात्रा दूरी या ड्राइव तंत्र को चुनने से कहीं अधिक की आवश्यकता होती है। प्रत्येक स्वचालन एप्लिकेशन में अद्वितीय प्रदर्शन आवश्यकताएं होती हैं जिनमें पेलोड, स्थिति सटीकता, यात्रा गति, त्वरण, कठोरता, पर्यावरणीय स्थिति और मोटर अनुकूलता शामिल होती है। विश्वसनीय, कुशल और लागत प्रभावी गति प्रणालियों को डिजाइन करने के लिए इन विशिष्टताओं को समझना आवश्यक है।
चाहे एक रैखिक मॉड्यूल का उपयोग अर्धचालक विनिर्माण, सीएनसी मशीनिंग, पैकेजिंग स्वचालन, औद्योगिक रोबोटिक्स, या प्रयोगशाला उपकरण में किया जाता है, इसका प्रदर्शन इस बात पर निर्भर करता है कि इसकी तकनीकी विशिष्टताएं एप्लिकेशन की परिचालन आवश्यकताओं से कितनी अच्छी तरह मेल खाती हैं।
अपर्याप्त भार क्षमता वाले मॉड्यूल में समय से पहले घिसाव या स्थिति संबंधी त्रुटियों का अनुभव हो सकता है, जबकि बड़े आकार के मॉड्यूल का चयन करने से उपकरण की लागत और ऊर्जा की खपत अनावश्यक रूप से बढ़ जाती है। इसी तरह, त्वरण, पुनरावृत्ति, या पर्यावरण संरक्षण जैसे कारकों की अनदेखी मशीन के प्रदर्शन को कम कर सकती है और सेवा जीवन को छोटा कर सकती है।
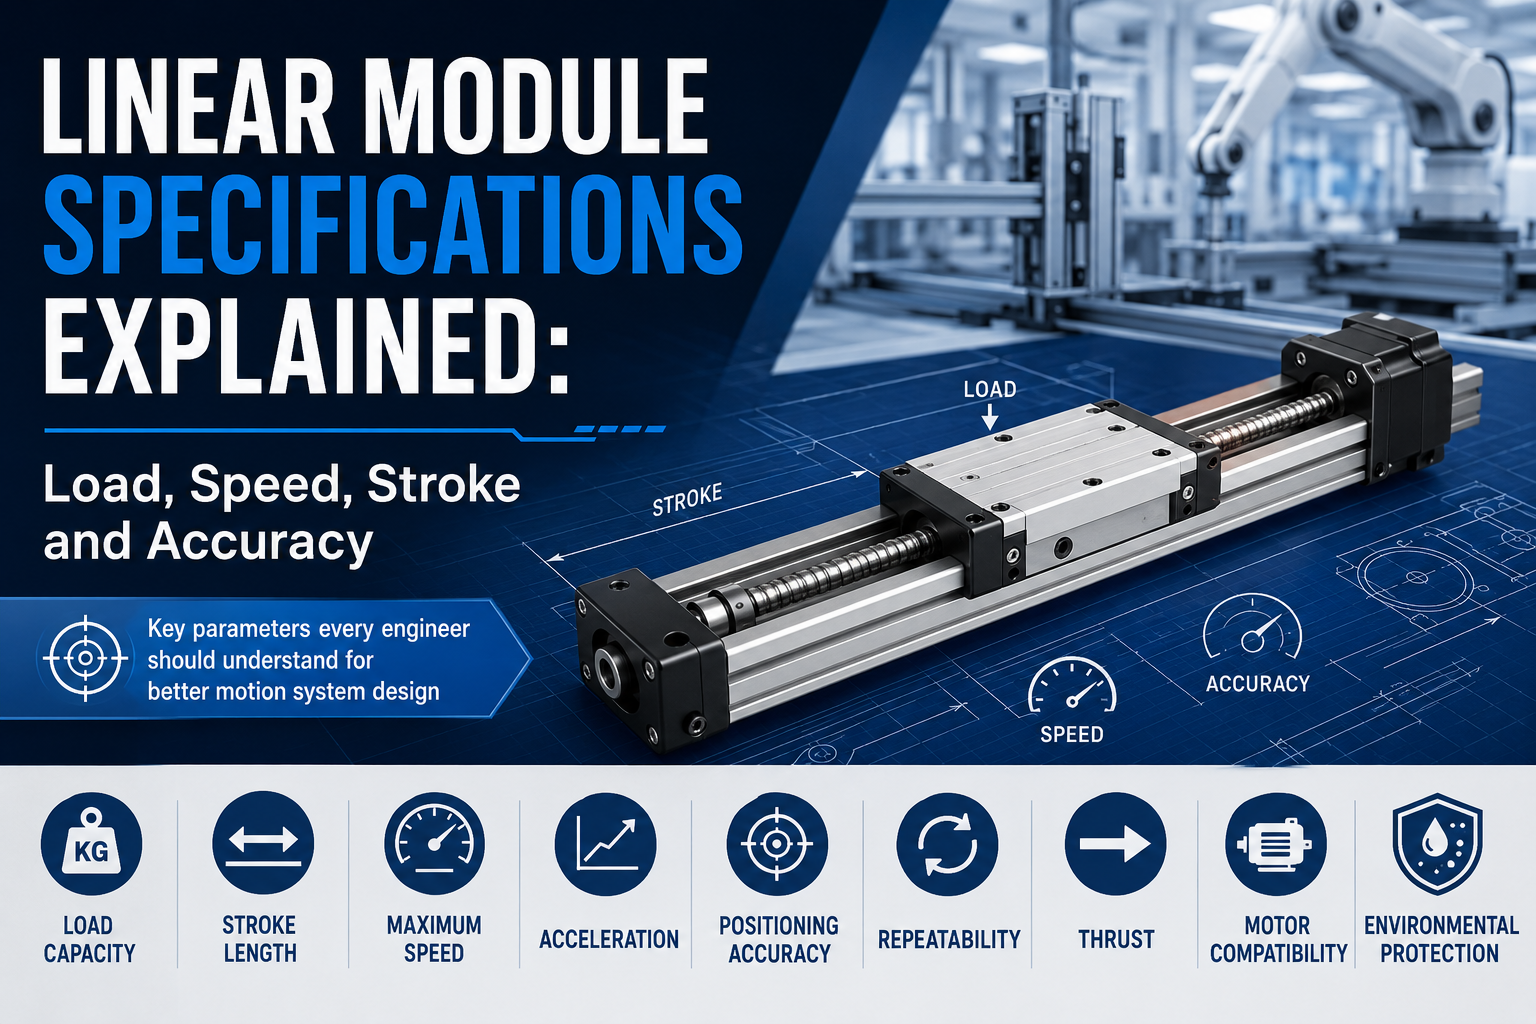
यह मार्गदर्शिका सबसे महत्वपूर्ण बताती हैरैखिक मॉड्यूल विनिर्देश, जिसमें भार क्षमता, स्ट्रोक की लंबाई, अधिकतम गति, त्वरण, स्थिति सटीकता, दोहराव, जोर, मोटर अनुकूलता और पर्यावरण संरक्षण शामिल हैं। इन मापदंडों को समझकर, इंजीनियर और उपकरण डिजाइनर आत्मविश्वास से अपने अनुप्रयोगों के लिए सबसे उपयुक्त रैखिक गति समाधान का चयन कर सकते हैं।
रैखिक मॉड्यूल विशिष्टताओं को समझना क्यों महत्वपूर्ण है?
प्रत्येक रैखिक मॉड्यूल विनिर्देश सीधे मशीन के प्रदर्शन, विश्वसनीयता और परिचालन लागत को प्रभावित करता है। केवल एक पैरामीटर के आधार पर मॉड्यूल का चयन करना, जैसे कि अधिकतम गति या स्थिति सटीकता, अक्सर खराब सिस्टम प्रदर्शन का परिणाम होता है क्योंकि सभी विनिर्देश एक दूसरे के साथ इंटरैक्ट करते हैं।
उदाहरण के लिए, पेलोड बढ़ाने से आमतौर पर अधिकतम त्वरण कम हो जाता है, जबकि लंबे स्ट्रोक का चयन करने से कठोरता और स्थिति सटीकता प्रभावित हो सकती है। इसी तरह, बड़ी मोटर चुनने से जोर बढ़ सकता है लेकिन गतिमान द्रव्यमान और बिजली की खपत भी बढ़ जाती है।
सफल रैखिक गति प्रणाली डिज़ाइन के लिए एकल विनिर्देश को अधिकतम करने के बजाय कई प्रदर्शन विशेषताओं को संतुलित करने की आवश्यकता होती है।
इंजीनियर आमतौर पर रैखिक मॉड्यूल का चयन करने से पहले निम्नलिखित तकनीकी मापदंडों का मूल्यांकन करते हैं:
- अधिकतम भार क्षमता
- स्ट्रोक की लंबाई
- अधिकतम यात्रा गति
- त्वरण और मंदी
- स्थिति निर्धारण सटीकता
- repeatability
- उपलब्ध जोर
- मोटर अनुकूलता
- पर्यावरण संरक्षण स्तर
निम्नलिखित अनुभाग प्रत्येक विशिष्टता को विस्तार से समझाते हैं और बताते हैं कि यह समग्र मशीन प्रदर्शन को कैसे प्रभावित करता है।
प्रमुख रैखिक मॉड्यूल विशिष्टताओं का अवलोकन
| विनिर्देश | यह क्या वर्णन करता है | यह क्यों मायने रखती है |
|---|---|---|
| भार क्षमता | अधिकतम स्वीकार्य पेलोड | वहन क्षमता निर्धारित करता है |
| आघात | अधिकतम यात्रा दूरी | कार्य सीमा को परिभाषित करता है |
| अधिकतम गति | उच्चतम परिचालन वेग | उत्पादन क्षमता पर प्रभाव पड़ता है |
| त्वरण | गति में वृद्धि की दर | चक्र का समय निर्धारित करता है |
| स्थिति निर्धारण सटीकता | पूर्ण स्थिति परिशुद्धता | मशीनिंग गुणवत्ता निर्धारित करता है |
| repeatability | उसी स्थिति में वापस लौटने की क्षमता | उत्पादन में निरंतरता सुनिश्चित करता है |
| जोर | रैखिक प्रेरक शक्ति | गति क्षमता निर्धारित करता है |
| मोटर अनुकूलता | समर्थित मोटर प्रकार | सिस्टम एकीकरण को प्रभावित करता है |
| पर्यावरण संरक्षण | धूल और नमी प्रतिरोध | परिचालन वातावरण निर्धारित करता है |
1. भार क्षमता
भार क्षमता पहली विशिष्टताओं में से एक है जिस पर इंजीनियर रैखिक मॉड्यूल का चयन करते समय विचार करते हैं। यह अधिकतम पेलोड का प्रतिनिधित्व करता है जिसे मॉड्यूल अपनी डिज़ाइन की गई सटीकता, गति और सेवा जीवन को बनाए रखते हुए सुरक्षित रूप से स्थानांतरित कर सकता है।
बहुत से लोग मानते हैं कि भार क्षमता का तात्पर्य केवल गाड़ी पर रखे गए भार से है। वास्तव में, इंजीनियरों को संपूर्ण गतिमान द्रव्यमान पर विचार करना चाहिए, जिसमें फिक्स्चर, टूलींग, वर्कपीस, केबल, वायवीय उपकरण और चलती प्लेटफॉर्म पर लगाए गए कोई भी अतिरिक्त सामान शामिल हैं।
त्वरण और मंदी के दौरान उत्पन्न गतिशील बल भी मॉड्यूल द्वारा अनुभव किए गए प्रभावी भार में महत्वपूर्ण योगदान देते हैं।
भार क्षमता को प्रभावित करने वाले कारक
- पेलोड वजन
- गुरुत्व केंद्र की स्थिति
- त्वरण और मंदी
- स्थापना दिशा
- पलटने वाले क्षण
- गाइड रेल का आकार
- ड्राइव तंत्र
- संरचनात्मक कठोरता
भले ही पेलोड अपरिवर्तित रहता है, बढ़ते त्वरण से आवश्यक ड्राइविंग बल में काफी वृद्धि हो सकती है, जिससे सिस्टम डिजाइन के दौरान सही लोड गणना आवश्यक हो जाती है।
स्थैतिक भार बनाम गतिशील भार
| लोड प्रकार | विवरण |
|---|---|
| स्थैतिक भार | स्थिर रहते हुए बल लगाया गया |
| गतिज भारण | गति के दौरान उत्पन्न बल |
डायनेमिक लोड आमतौर पर वास्तविक परिचालन क्षमता निर्धारित करता है क्योंकि औद्योगिक स्वचालन प्रणाली उत्पादन के दौरान शायद ही कभी स्थिर रहती है।
पर्याप्त भार क्षमता वाले रैखिक मॉड्यूल का चयन करने से विश्वसनीयता में सुधार होता है, घटक घिसाव कम होता है और सेवा जीवन बढ़ता है।
2. स्ट्रोक की लंबाई
स्ट्रोक अधिकतम रैखिक यात्रा दूरी को संदर्भित करता है जिसे गाड़ी मॉड्यूल के साथ ले जा सकती है। यह एप्लिकेशन के लिए उपलब्ध कार्य सीमा को परिभाषित करता है और उपकरण डिजाइन के दौरान सबसे अधिक दिखाई देने वाली विशिष्टताओं में से एक है।
स्ट्रोक की लंबाई ड्राइव तंत्र और अनुप्रयोग आवश्यकताओं के आधार पर काफी भिन्न होती है।बॉल स्क्रू मॉड्यूलआम तौर पर उत्कृष्ट स्थिति परिशुद्धता के साथ छोटे से मध्यम स्ट्रोक प्रदान करते हैं, जबकि टाइमिंग बेल्ट और रैक-एंड-पिनियन मॉड्यूल अधिक लंबी यात्रा दूरी का समर्थन करते हैं।
विशिष्ट स्ट्रोक श्रेणियों में शामिल हैं:
| ड्राइव प्रकार | विशिष्ट स्ट्रोक रेंज |
|---|---|
| बॉल स्क्रू मॉड्यूल | 50 मिमी - 1500 मिमी |
| टाइमिंग बेल्ट मॉड्यूल | 100 मिमी - 6000 मिमी या उससे अधिक |
| रैक और पिनियन मॉड्यूल | कई मीटर से लेकर दसियों मीटर तक |
| रैखिक मोटर मॉड्यूल | आवेदन निर्भर |
ऐसा स्ट्रोक चुनना जो आवश्यकता से काफी लंबा हो, संरचनात्मक कठोरता को कम कर सकता है, गतिमान द्रव्यमान को बढ़ा सकता है और समग्र उपकरण लागत बढ़ा सकता है। इसके विपरीत, अपर्याप्त स्ट्रोक का चयन मशीन की कार्यक्षमता और भविष्य के विस्तार को सीमित करता है।
जब भी संभव हो, इंजीनियरों को अत्यधिक ओवरडिज़ाइन से बचते हुए उचित सुरक्षा मार्जिन शामिल करना चाहिए।
3. अधिकतम गति
अधिकतम गति उच्चतम रैखिक यात्रा वेग को संदर्भित करती है जिसे एक रैखिक मॉड्यूल निर्दिष्ट परिचालन स्थितियों के तहत प्राप्त कर सकता है। इसे आम तौर पर मिलीमीटर प्रति सेकंड (मिमी/सेकंड) या मीटर प्रति सेकंड (एम/एस) में व्यक्त किया जाता है और उत्पादन दक्षता का मूल्यांकन करते समय यह एक महत्वपूर्ण संकेतक है।
कई स्वचालन अनुप्रयोगों में, उच्च यात्रा गति सीधे मशीन चक्र के समय को कम करती है और उत्पादन थ्रूपुट को बढ़ाती है। हालाँकि, अधिकतम गति पर कभी भी स्वतंत्र रूप से विचार नहीं किया जाना चाहिए। अपनी अधिकतम गति पर काम करने वाले मॉड्यूल को स्वीकार्य स्थिति सटीकता, स्थिरता और सेवा जीवन को भी बनाए रखना चाहिए।
प्राप्त करने योग्य गति कई कारकों पर निर्भर करती है, जिसमें ड्राइव तंत्र, पेलोड, स्ट्रोक की लंबाई, मोटर शक्ति, नियंत्रक प्रदर्शन और स्थापना की स्थिति शामिल है।
अधिकतम गति को प्रभावित करने वाले कारक
- ड्राइव तंत्र प्रकार
- भार को स्थानांतरित करना
- मोटर की शक्ति और टॉर्क
- स्ट्रोक की लंबाई
- गाइड रेल कठोरता
- त्वरण और मंदी सेटिंग्स
- यांत्रिक कंपन
- नियंत्रण प्रणाली का प्रदर्शन
जैसे-जैसे गतिशील भार बढ़ता है, अधिकतम प्राप्त करने योग्य गति आम तौर पर कम हो जाती है क्योंकि मोटर को भार को सुरक्षित रूप से गति देने और धीमा करने के लिए अधिक बल उत्पन्न करना पड़ता है।
इसी प्रकार, बहुत लंबी यात्रा दूरी के लिए कंपन, बेल्ट दोलन या संरचनात्मक विक्षेपण को कम करने के लिए कम परिचालन गति की आवश्यकता हो सकती है।
ड्राइव प्रकार के अनुसार विशिष्ट अधिकतम गति
| ड्राइव प्रकार | सामान्य अधिकतम गति | मुख्य विशेषता |
|---|---|---|
| बॉल स्क्रू मॉड्यूल | 300–1000 मिमी/सेकंड | उच्चा परिशुद्धि |
| टाइमिंग बेल्ट मॉड्यूल | 1000–5000 मिमी/सेकंड | उच्च गति और लंबा स्ट्रोक |
| रैक और पिनियन मॉड्यूल | 1000–3000 मिमी/सेकंड | भारी-भरकम लंबी यात्रा |
| रैखिक मोटर मॉड्यूल | 3000 मिमी/सेकंड और उससे अधिक | अति-उच्च गतिशील प्रदर्शन |
हालांकि उच्च गति से उत्पादकता में सुधार होता है, लेकिन इंजीनियरों को हमेशा सर्वोत्तम समग्र सिस्टम प्रदर्शन प्राप्त करने के लिए पेलोड, त्वरण और स्थिति सटीकता के साथ गति का मूल्यांकन करना चाहिए।
4. त्वरण
त्वरण यह बताता है कि कोई रेखीय मॉड्यूल स्थिर अवस्था से कितनी तेज़ी से अपनी गति बढ़ा सकता है। इसे सामान्यतः मीटर प्रति सेकंड वर्ग (m/s²) में व्यक्त किया जाता है और मशीन चक्र समय पर इसका महत्वपूर्ण प्रभाव पड़ता है।
कई इंजीनियर उपकरण के प्रदर्शन का मूल्यांकन करते समय केवल अधिकतम गति पर ही ध्यान केंद्रित करते हैं। वास्तविकता में, त्वरण का उत्पादकता पर अक्सर अधिक प्रभाव पड़ता है, विशेष रूप से कम गति वाले अनुप्रयोगों में जहां गाड़ी अधिकतम वेग से यात्रा करने में बहुत कम समय व्यतीत करती है।
उदाहरण के लिए, इलेक्ट्रॉनिक असेंबली उपकरण में जो प्रति मिनट सैकड़ों छोटे पोजिशनिंग मूवमेंट करता है, तीव्र त्वरण और मंदी अकेले अधिकतम गति बढ़ाने की तुलना में चक्र समय को कम करने में अधिक योगदान देती है।
त्वरण को प्रभावित करने वाले कारक
- मोटर टॉर्क
- गतिशील द्रव्यमान
- ड्राइव तंत्र दक्षता
- संरचनात्मक कठोरता
- नियंत्रक ट्यूनिंग
- आवश्यक स्थिति सटीकता
अधिक त्वरण के लिए अधिक प्रेरक बल की आवश्यकता होती है। यदि चयनित मोटर पर्याप्त टॉर्क प्रदान नहीं कर पाती है, तो स्थिर संचालन बनाए रखने के लिए त्वरण को कम करना आवश्यक है।
अत्यधिक त्वरण से कंपन उत्पन्न हो सकता है, यांत्रिक घिसाव बढ़ सकता है और पुर्जों का जीवनकाल कम हो सकता है। इसलिए, त्वरण को केवल उसके मूल्य को अधिकतम करने के बजाय, अनुप्रयोग की आवश्यकताओं के अनुसार अनुकूलित किया जाना चाहिए।
विशिष्ट औद्योगिक त्वरण सीमाएँ
| आवेदन | विशिष्ट त्वरण |
|---|---|
| सामान्य स्वचालन | 1–5 मीटर/सेकंड² |
| पैकेजिंग उपकरण | 3–10 मीटर/सेकंड² |
| इलेक्ट्रॉनिक्स असेंबली | 5–20 मीटर/सेकंड² |
| लीनियर मोटर सिस्टम | 50 मीटर/सेकंड² या उससे अधिक तक |
उचित त्वरण सेटिंग्स उत्पादन दक्षता में सुधार करती हैं, साथ ही सुचारू गति बनाए रखती हैं और यांत्रिक घटकों को अनावश्यक तनाव से बचाती हैं।
5. स्थिति निर्धारण सटीकता
स्थिति निर्धारण सटीकता यह दर्शाती है कि वास्तविक रुकने की स्थिति, निर्धारित लक्ष्य स्थिति से कितनी सटीक रूप से मेल खाती है। मशीनिंग, निरीक्षण, संयोजन और सटीक विनिर्माण से संबंधित अनुप्रयोगों के लिए यह सबसे महत्वपूर्ण विशिष्टताओं में से एक है।
उदाहरण के लिए, यदि एक पोजिशनिंग कमांड कैरिज को 500.000 मिमी पर ले जाने का अनुरोध करता है और वास्तविक स्थिति 500.015 मिमी है, तो पोजिशनिंग त्रुटि 0.015 मिमी है।
स्थिति निर्धारण की सटीकता यांत्रिक संचरण प्रणाली, गाइड रेल, सर्वो मोटर, एनकोडर रिज़ॉल्यूशन, नियंत्रक और मशीन संरचना के संयुक्त प्रदर्शन पर निर्भर करती है।
स्थिति निर्धारण सटीकता को प्रभावित करने वाले कारक
- बॉल स्क्रू लीड सटीकता
- टाइमिंग बेल्ट की लोच
- लीनियर गाइड परिशुद्धता
- सर्वो एनकोडर रिज़ॉल्यूशन
- यांत्रिक कठोरता
- थर्मल विस्तार
- स्थापना गुणवत्ता
- नियंत्रक अंशांकन
विभिन्न ड्राइव तंत्र अलग-अलग स्थिति निर्धारण क्षमताएं प्रदान करते हैं।
| ड्राइव प्रकार | सामान्य स्थिति निर्धारण सटीकता |
|---|---|
| टाइमिंग बेल्ट मॉड्यूल | ±0.05 मिमी से ±0.20 मिमी |
| बॉल स्क्रू मॉड्यूल | ±0.01 मिमी से ±0.03 मिमी |
| रैखिक मोटर मॉड्यूल | माइक्रोन-स्तर की सटीकता |
सेमीकंडक्टर निर्माण, सीएनसी मशीनिंग, लेजर प्रोसेसिंग, कोऑर्डिनेट मेजरिंग मशीन और स्वचालित ऑप्टिकल निरीक्षण उपकरणों में उच्च स्थिति निर्धारण सटीकता विशेष रूप से महत्वपूर्ण है।
हालांकि, अत्यधिक उच्च स्थिति निर्धारण सटीकता से उपकरण की लागत भी बढ़ जाती है। इसलिए इंजीनियरों को केवल उपलब्ध उच्चतम विशिष्टता का चयन करने के बजाय, अनुप्रयोग के लिए उपयुक्त सटीकता स्तर का चयन करना चाहिए।
6. पुनरावृत्ति क्षमता
पुनरावर्तनीयता किसी रैखिक मॉड्यूल की समान गति निर्देशों को निष्पादित करने के बाद बार-बार उसी स्थिति में लौटने की क्षमता को दर्शाती है। स्थिति निर्धारण सटीकता के विपरीत, पुनरावर्तनीयता पूर्ण स्थिति त्रुटि के बजाय स्थिरता को मापती है।
कई स्वचालित उत्पादन लाइनों के लिए, दोहराव वास्तव में स्थिति सटीकता से अधिक महत्वपूर्ण है क्योंकि विनिर्माण प्रक्रियाओं में अक्सर प्रतिदिन हजारों बार एक जैसी गतिविधियों की आवश्यकता होती है।
उदाहरण के तौर पर, एक पिक-एंड-प्लेस रोबोट दो निश्चित स्थानों के बीच बार-बार आ-जा सकता है। भले ही उसकी वास्तविक स्थिति में थोड़ा सा अंतर हो, उत्पादन की गुणवत्ता स्थिर बनी रहती है, बशर्ते मॉड्यूल लगातार उसी स्थान पर वापस आ जाए।
स्थिति निर्धारण सटीकता बनाम पुनरावृत्ति क्षमता
| विनिर्देश | अर्थ |
|---|---|
| स्थिति निर्धारण सटीकता | आदेशित स्थिति और वास्तविक स्थिति के बीच अंतर |
| repeatability | बार-बार उसी स्थिति में लौटने की क्षमता |
चूंकि ये दोनों विनिर्देश अलग-अलग प्रदर्शन विशेषताओं का वर्णन करते हैं, इसलिए उपकरण का चयन करते समय इन्हें कभी भी भ्रमित नहीं करना चाहिए।
पुनरावृत्ति को प्रभावित करने वाले कारक
- यांत्रिक प्रतिघात
- बेयरिंग की गुणवत्ता
- गाइड रेल प्रीलोड
- सर्वो नियंत्रण स्थिरता
- संरचनात्मक कठोरता
- तापीय स्थिरता
- यांत्रिक घिसाव
सामान्य पुनरावृत्ति मानों में निम्नलिखित शामिल हैं:
| ड्राइव प्रकार | सामान्य पुनरावृत्ति क्षमता |
|---|---|
| टाइमिंग बेल्ट मॉड्यूल | ±0.05 मिमी |
| बॉल स्क्रू मॉड्यूल | ±0.01 मिमी |
| परिशुद्ध रैखिक मोटर मॉड्यूल | ±0.001 मिमी या बेहतर |
उत्कृष्ट दोहराव क्षमता स्वचालित विनिर्माण प्रणालियों में स्थिर उत्पाद गुणवत्ता, सुसंगत असेंबली सटीकता और विश्वसनीय दीर्घकालिक संचालन सुनिश्चित करती है।
वितरण, इलेक्ट्रॉनिक असेंबली, दृष्टि निरीक्षण और स्वचालित परीक्षण जैसे अनुप्रयोगों के लिए, रैखिक मॉड्यूल का चयन करते समय दोहराव अक्सर प्राथमिक प्रदर्शन संकेतक बन जाता है।
7. धक्का
थ्रस्ट एक रेखीय मॉड्यूल द्वारा उत्पन्न होने वाला वह बल है जो किसी भार को गति देने, गति प्रदान करने और रोकने में सहायक होता है। इसे आमतौर पर न्यूटन (N) या किलोन्यूटन (kN) में व्यक्त किया जाता है। थ्रस्ट सीधे तौर पर यह निर्धारित करता है कि कोई रेखीय मॉड्यूल आवश्यक परिचालन स्थितियों के अंतर्गत किसी विशिष्ट भार को स्थानांतरित कर सकता है या नहीं।
कई उपयोगकर्ता गलत धारणा रखते हैं कि थ्रस्ट केवल मोटर द्वारा निर्धारित होता है। वास्तव में, उपलब्ध थ्रस्ट कई कारकों से प्रभावित होता है, जिनमें मोटर टॉर्क, ट्रांसमिशन दक्षता, स्क्रू लीड, बेल्ट की विशेषताएं, गियर अनुपात, कंट्रोलर सेटिंग्स और त्वरण आवश्यकताएं शामिल हैं।
अपर्याप्त थ्रस्ट वाले मॉड्यूल का चयन करने से धीमी गति से त्वरण, अस्थिर स्थिति, मोटर पर अत्यधिक भार या यहां तक कि आवश्यक गति को पूरा करने में विफलता भी हो सकती है।
थ्रस्ट को प्रभावित करने वाले कारक
- मोटर टॉर्क
- ड्राइव तंत्र दक्षता
- बॉल स्क्रू लीड या पुली व्यास
- गियर रिडक्शन अनुपात
- भार को स्थानांतरित करना
- त्वरण और मंदी
- गति प्रणाली के भीतर घर्षण
मॉड्यूल का चयन करते समय, इंजीनियरों को स्थिर भार और त्वरण के दौरान उत्पन्न गतिशील बलों के आधार पर आवश्यक थ्रस्ट की गणना करनी चाहिए। विश्वसनीय दीर्घकालिक संचालन सुनिश्चित करने के लिए उचित सुरक्षा मार्जिन भी शामिल किया जाना चाहिए।
विशिष्ट थ्रस्ट विशेषताएँ
| ड्राइव प्रकार | विशिष्ट थ्रस्ट विशेषता | उपयुक्त अनुप्रयोग |
|---|---|---|
| बॉल स्क्रू मॉड्यूल | उच्च बल | भारी भार और सटीक स्थिति निर्धारण |
| टाइमिंग बेल्ट मॉड्यूल | मध्यम थ्रस्ट | उच्च गति सामग्री हैंडलिंग |
| रैक और पिनियन मॉड्यूल | लंबी यात्रा पर उच्च बल | बड़े स्वचालन सिस्टम |
| रैखिक मोटर मॉड्यूल | गतिशील निरंतर थ्रस्ट | अति-उच्च गति सटीक स्वचालन |
8. मोटर अनुकूलता
मोटर अनुकूलता से तात्पर्य किसी लीनियर मॉड्यूल की विभिन्न प्रकार की मोटरों और गति नियंत्रण प्रणालियों के साथ एकीकृत होने की क्षमता से है। वांछित गति, त्वरण, सटीक स्थिति निर्धारण और समग्र मशीन प्रदर्शन प्राप्त करने के लिए उपयुक्त मोटर का चयन अत्यंत आवश्यक है।
अधिकांश औद्योगिकरैखिक मॉड्यूलमानकीकृत मोटर माउंटिंग इंटरफेस का समर्थन करें, जिससे उपयोगकर्ता न्यूनतम यांत्रिक संशोधन के साथ विभिन्न निर्माताओं से मोटर स्थापित कर सकें।
सामान्य संगत मोटर प्रकार
- सर्वो मोटर्स
- स्टेपर मोटर्स
- रैखिक मोटरें
- रिड्यूसर वाले एसी मोटर
सर्वो मोटर्स का व्यापक रूप से उन अनुप्रयोगों में उपयोग किया जाता है जिनमें उच्च गति, उच्च त्वरण और क्लोज्ड-लूप पोजिशनिंग की आवश्यकता होती है। स्टेपर मोटर्स हल्के कार्यों के स्वचालन के लिए एक किफायती समाधान प्रदान करती हैं जहाँ मध्यम सटीकता और गति स्वीकार्य होती है।
मोटर का चयन करते समय, इंजीनियरों को निम्नलिखित बातों का मूल्यांकन करना चाहिए:
- रेटेड टॉर्क
- चोटी कंठी
- मूल्याँकन की गति
- एनकोडर रिज़ॉल्यूशन
- जड़त्व मोटर
- ड्राइव वोल्टेज
- संचार प्रोटोकॉल
- नियंत्रक संगतता
मोटर और लीनियर मॉड्यूल के बीच उचित तालमेल स्थिर संचालन सुनिश्चित करता है, प्रदर्शन को अधिकतम करता है और उपकरण के सेवा जीवन को बढ़ाता है।
9. पर्यावरण संरक्षण
औद्योगिक वातावरण में काफी विविधता पाई जाती है। कुछ अनुप्रयोग स्वच्छ कक्षों में संचालित होते हैं, जबकि अन्य धूल, नमी, कटिंग फ्लूइड, तेल की धुंध या संक्षारक रसायनों के संपर्क में आते हैं। इसलिए, पर्यावरण संरक्षण एक महत्वपूर्ण विशिष्टता है जो विश्वसनीयता और सेवा जीवन को सीधे प्रभावित करती है।
निर्माता उपयोग की आवश्यकताओं के अनुसार विभिन्न सुरक्षा विकल्प प्रदान करते हैं।
सामान्य सुरक्षा विशेषताएं
- धूलरोधी आवरण
- सीलबंद गाइड रेल
- सुरक्षात्मक धौंकनी
- स्टेनलेस स्टील के घटक
- जंगरोधी सतह उपचार
- केंद्रीकृत स्नेहन प्रणालियाँ
खाद्य प्रसंस्करण, फार्मास्यूटिकल्स, सेमीकंडक्टर निर्माण और चिकित्सा उपकरण में अनुप्रयोगों के लिए कम कण उत्पादन के साथ क्लीनरूम-संगत डिजाइन की आवश्यकता हो सकती है।
वेल्डिंग, मशीनिंग और खनन जैसे भारी औद्योगिक वातावरण में धूल, शीतलक, धातु के टुकड़ों और कंपन से उच्च स्तर की सुरक्षा की आवश्यकता हो सकती है।
| काम का माहौल | अनुशंसित कॉन्फ़िगरेशन |
|---|---|
| सामान्य कारखाना | मानक सुरक्षा |
| धूल भरा वातावरण | सुरक्षात्मक आवरण और सीलबंद गाइड |
| क्लीनरूम | कम कणों वाला क्लीनरूम संस्करण |
| संक्षारक वातावरण | स्टेनलेस स्टील और जंगरोधी उपचार |
लीनियर मॉड्यूल स्पेसिफिकेशन शीट को कैसे पढ़ें
एक स्पेसिफिकेशन शीट में लीनियर मॉड्यूल के चयन के लिए आवश्यक सभी प्रमुख तकनीकी पैरामीटर दिए गए होते हैं। इंजीनियरों को किसी एक स्पेसिफिकेशन का स्वतंत्र रूप से मूल्यांकन करने के बजाय, कई पैरामीटरों के बीच संबंधों पर विचार करना चाहिए।
एक सामान्य स्पेसिफिकेशन शीट में निम्नलिखित शामिल होते हैं:
- मॉडल संख्या
- ड्राइव तंत्र
- अधिकतम भार क्षमता
- अधिकतम स्ट्रोक
- अधिकतम गति
- अधिकतम त्वरण
- स्थिति निर्धारण सटीकता
- repeatability
- अधिकतम धक्का
- मोटर माउंटिंग आयाम
- मॉड्यूल आयाम
- स्नेहन आवश्यकताएँ
- परिचालन तापमान
- पर्यावरण संरक्षण विकल्प
किसी मॉड्यूल का चयन करने से पहले, इंजीनियरों को यह सत्यापित करना चाहिए कि प्रत्येक विशिष्टता एप्लिकेशन की वास्तविक परिचालन आवश्यकताओं को पूरा करती है, न कि केवल एक या दो प्रदर्शन संकेतकों पर ध्यान केंद्रित करना चाहिए।
लीनियर मॉड्यूल स्पेसिफिकेशन चुनते समय होने वाली आम गलतियाँ
- केवल अधिकतम भार वहन क्षमता के आधार पर मॉड्यूल का चयन करना।
- मोटर चयन के दौरान त्वरण की अनदेखी करना।
- स्थिति निर्धारण की सटीकता को दोहराव क्षमता के साथ भ्रमित करना।
- अनावश्यक रूप से अत्यधिक स्ट्रोक लंबाई का चयन करना।
- सबसे उपयुक्त गति के बजाय उच्चतम गति का चयन करना।
- स्थापना अभिविन्यास और उलटने के क्षणों की अनदेखी करना।
- पर्यावरण संरक्षण संबंधी आवश्यकताओं की अनदेखी करना।
- पर्याप्त सुरक्षा कारक को शामिल करने में विफलता।
इन सामान्य गलतियों से बचने से मशीन की विश्वसनीयता बढ़ती है, परिचालन लागत कम होती है और उपकरण के पूरे जीवनचक्र में इष्टतम गति प्रदर्शन प्राप्त करने में मदद मिलती है।
अक्सर पूछे जाने वाले प्रश्नों
एक लीनियर मॉड्यूल की सबसे महत्वपूर्ण विशिष्टताएं क्या हैं?
सबसे महत्वपूर्ण विशिष्टताओं में भार क्षमता, स्ट्रोक की लंबाई, अधिकतम गति, त्वरण, स्थिति सटीकता, दोहराव क्षमता, थ्रस्ट, मोटर अनुकूलता और पर्यावरण संरक्षण शामिल हैं।
पोजिशनिंग एक्यूरेसी और रिपीटबिलिटी में क्या अंतर है?
स्थिति निर्धारण सटीकता से यह मापा जाता है कि गाड़ी निर्धारित स्थिति के कितने करीब रुकती है, जबकि दोहराव क्षमता से कई चक्रों में लगातार एक ही स्थिति में लौटने की क्षमता का मापन होता है।
मैं सही स्ट्रोक लेंथ कैसे चुनूं?
मॉड्यूल के आकार और लागत में अनावश्यक वृद्धि से बचने के साथ-साथ उचित सुरक्षा मार्जिन प्रदान करने के लिए, आवश्यक यात्रा दूरी से थोड़ा अधिक लंबा स्ट्रोक चुनें।
त्वरण क्यों महत्वपूर्ण है?
त्वरण का मशीन चक्र समय पर बड़ा प्रभाव पड़ता है, विशेष रूप से कम गति वाले अनुप्रयोगों में जहां तेजी से शुरू और बंद होना बार-बार होता है।
क्या अधिकतम गति अधिक होने से उत्पादकता में हमेशा सुधार होता है?
जरूरी नहीं। उत्पादकता गति, त्वरण, भार और गति प्रोफ़ाइल के संयुक्त प्रदर्शन पर निर्भर करती है। अत्यधिक तेज़ गति स्थिरता को कम कर सकती है और यांत्रिक टूट-फूट को बढ़ा सकती है।
थ्रस्ट का निर्धारण कैसे किया जाता है?
थ्रस्ट मोटर टॉर्क, ट्रांसमिशन दक्षता, ड्राइव तंत्र, गियर अनुपात, गतिशील भार और त्वरण आवश्यकताओं पर निर्भर करता है। विश्वसनीय संचालन के लिए उचित थ्रस्ट गणना आवश्यक है।
क्या एक ही लीनियर मॉड्यूल अलग-अलग मोटरों को सपोर्ट कर सकता है?
जी हां। अधिकांश औद्योगिक लीनियर मॉड्यूल मानकीकृत माउंटिंग इंटरफेस प्रदान करते हैं जो विभिन्न निर्माताओं के विभिन्न सर्वो मोटर्स और स्टेपर मोटर्स को सपोर्ट करते हैं।
पर्यावरण संरक्षण क्यों महत्वपूर्ण है?
धूल, नमी, रसायनों और संदूषकों से उचित सुरक्षा सेवा जीवन को बढ़ाती है, रखरखाव को कम करती है और दीर्घकालिक विश्वसनीयता में सुधार करती है।
निष्कर्ष
किसी भी स्वचालन अनुप्रयोग के लिए सही गति समाधान चुनने हेतु रैखिक मॉड्यूल की विशिष्टताओं को समझना आवश्यक है। भार क्षमता, स्ट्रोक, अधिकतम गति, त्वरण, स्थिति सटीकता, दोहराव क्षमता, थ्रस्ट, मोटर अनुकूलता और पर्यावरण संरक्षण जैसे पैरामीटर आपस में घनिष्ठ रूप से संबंधित हैं और इनका मूल्यांकन हमेशा अलग-अलग करने के बजाय एक साथ किया जाना चाहिए।
सही ढंग से चयनित लीनियर मॉड्यूल न केवल अपेक्षित गति प्रदर्शन प्रदान करता है, बल्कि मशीन की विश्वसनीयता में सुधार करता है, एकीकरण को सरल बनाता है, रखरखाव को कम करता है और उपकरण के पूरे जीवनचक्र में स्वामित्व की कुल लागत को कम करता है।
चाहे सटीक सेमीकंडक्टर उपकरण, हाई-स्पीड पैकेजिंग मशीनरी, सीएनसी सिस्टम, औद्योगिक रोबोट या स्वचालित उत्पादन लाइनें डिजाइन करना हो, लीनियर मॉड्यूल विनिर्देशों की पूरी समझ इंजीनियरों को उपकरण के प्रदर्शन को अनुकूलित करने और कुशल, विश्वसनीय और भविष्य के लिए तैयार स्वचालन प्रणालियों का निर्माण करने में सक्षम बनाती है।
