 日本語

右を選択するリニアモジュール適切な移動距離や駆動機構を選択するだけでは不十分です。すべてのオートメーション アプリケーションには、積載量、位置決め精度、移動速度、加速度、剛性、環境条件、モーターの互換性など、固有の性能要件があります。これらの仕様を理解することは、信頼性が高く、効率的でコスト効率の高いモーション システムを設計するために不可欠です。
リニアモジュールが半導体製造、CNC加工、包装自動化、産業用ロボット、または実験装置など、どの分野で使用される場合でも、その性能は、技術仕様がアプリケーションの動作要件にどれだけ適合しているかに左右されます。
負荷容量が不十分なモジュールは、早期摩耗や位置決め誤差を引き起こす可能性があり、一方、過大なモジュールを選択すると、機器コストとエネルギー消費が不必要に増加します。同様に、加速度、再現性、環境保護などの要素を見落とすと、機械の性能が低下し、耐用年数が短くなる可能性があります。
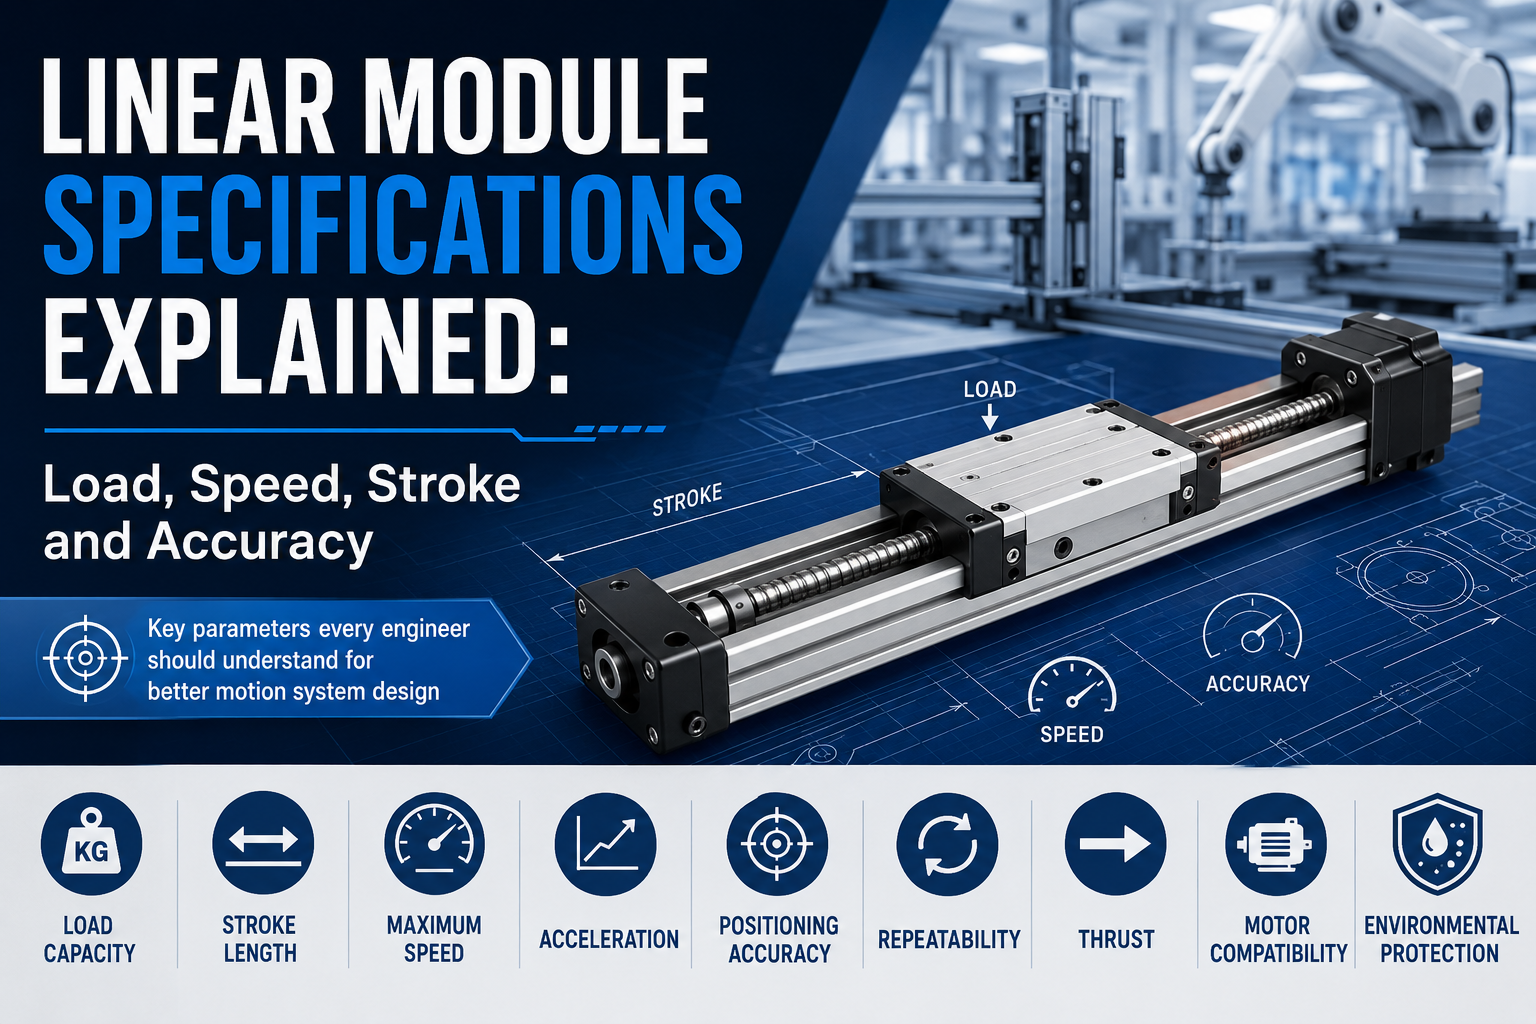
このガイドでは最も重要なことを説明します線形モジュールの仕様耐荷重、ストローク長、最高速度、加速度、位置決め精度、再現性、推力、モーターとの互換性、環境保護など、様々なパラメータを考慮する必要があります。これらのパラメータを理解することで、エンジニアや機器設計者は、用途に最適なリニアモーションソリューションを自信を持って選択できます。
リニアモジュールの仕様を理解することが重要な理由
リニアモジュールの仕様は、機械の性能、信頼性、および運用コストに直接影響を与えます。最高速度や位置決め精度といった単一のパラメータのみに基づいてモジュールを選択すると、すべての仕様が相互に影響し合うため、システム全体の性能が低下することがよくあります。
例えば、ペイロードを増やすと通常は最大加速度が低下し、ストロークを長くすると剛性や位置決め精度に影響が出る可能性があります。同様に、より大型のモーターを選択すると推力は向上しますが、可動質量と消費電力も増加します。
優れた直線運動システム設計には、単一の仕様を最大化するのではなく、複数の性能特性のバランスを取ることが必要です。
エンジニアは通常、リニアモジュールを選択する前に、以下の技術的パラメータを評価します。
- 最大積載量
- ストローク長
- 最高走行速度
- 加速と減速
- 位置決め精度
- 再現性
- 利用可能な推力
- モーターの互換性
- 環境保護レベル
以下の各セクションでは、各仕様について詳細に説明し、それが機械全体の性能にどのように影響するかを解説します。
主要リニアモジュール仕様の概要
| 仕様 | 説明内容 | なぜそれが重要なのか |
|---|---|---|
| 耐荷重 | 最大許容積載量 | 運搬能力を決定する |
| 脳卒中 | 最大移動距離 | 動作範囲を定義する |
| 最高速度 | 最高動作速度 | 生産効率に影響を与える |
| 加速度 | 速度増加率 | サイクル時間を決定します |
| 位置決め精度 | 絶対位置決め精度 | 加工品質を決定する |
| 再現性 | 元の位置に戻る能力 | 生産の一貫性を確保する |
| 推力 | 直線的な駆動力 | 動作能力を判定する |
| モーター互換性 | 対応モータータイプ | システム統合に影響を与える |
| 環境保護 | 防塵・防湿性 | 動作環境を決定する |
1. 耐荷重
耐荷重能力は、エンジニアがリニアモジュールを選定する際に最初に考慮する仕様の一つです。これは、モジュールが設計上の精度、速度、耐用年数を維持しながら安全に移動できる最大積載量を表します。
多くの人は、耐荷重とは台車にかかる重量のみを指すと考えています。しかし実際には、エンジニアは治具、工具、加工物、ケーブル、空気圧装置、および可動プラットフォームに取り付けられたその他の付属品を含む、可動する全体の質量を考慮しなければなりません。
加速時および減速時に発生する動的な力も、モジュールが受ける実効荷重に大きく寄与する。
積載量に影響を与える要因
- ペイロード重量
- 重心位置
- 加速と減速
- 設置手順
- 転覆の瞬間
- ガイドレールサイズ
- 駆動機構
- 構造剛性
積載量が変わらない場合でも、加速度が増加すると必要な駆動力が大幅に増加する可能性があるため、システム設計時には正確な荷重計算が不可欠となる。
静荷重と動荷重
| 負荷タイプ | 説明 |
|---|---|
| 静荷重 | 静止状態で加えられた力 |
| 動的負荷 | 運動中に発生する力 |
産業オートメーションシステムは生産中に静止状態にあることはほとんどないため、実際の稼働能力は通常、動的負荷によって決定されます。
適切な負荷容量を持つリニアモジュールを選択することで、信頼性が向上し、部品の摩耗が軽減され、耐用年数が延長されます。
2. ストローク長
ストロークとは、キャリッジがモジュールに沿って移動できる最大直線距離を指します。これは、アプリケーションで使用可能な動作範囲を定義するものであり、機器設計において最も注目される仕様の一つです。
ストローク長は駆動機構や用途の要件によって大きく異なります。ボールねじモジュール一般に、優れた位置決め精度を備えた短~中ストロークを実現し、タイミング ベルトとラックアンドピニオン モジュールははるかに長い移動距離をサポートします。
一般的なストローク範囲は以下のとおりです。
| ドライブの種類 | 標準的なストローク範囲 |
|---|---|
| ボールねじモジュール | 50 mm~1500 mm |
| タイミングベルトモジュール | 100 mm~6000 mm以上 |
| ラックアンドピニオンモジュール | 数メートルから数十メートル |
| リニアモーターモジュール | アプリケーションに依存する |
必要以上に長いストロークを選択すると、構造剛性が低下し、可動質量が増加し、機器全体のコストが上昇する可能性があります。逆に、ストロークが不十分だと、機械の機能性や将来の拡張性が制限されます。
エンジニアは、可能な限り適切な安全マージンを確保しつつ、過剰な設計を避けるべきである。
3. 最高速度
最大速度とは、リニアモジュールが特定の動作条件下で達成できる最高直線移動速度を指します。通常はミリメートル毎秒(mm/s)またはメートル毎秒(m/s)で表され、生産効率を評価する際の重要な指標となります。
多くの自動化アプリケーションにおいて、移動速度の向上は機械のサイクルタイムを直接短縮し、生産スループットを向上させます。しかし、最大速度だけを単独で考慮すべきではありません。最大速度で動作するモジュールは、許容可能な位置決め精度、安定性、および耐用年数を維持する必要があります。
達成可能な速度は、駆動機構、積載量、ストローク長、モーター出力、コントローラーの性能、設置条件など、複数の要因によって左右されます。
最高速度に影響を与える要因
- 駆動機構タイプ
- 移動荷重
- モーターの出力とトルク
- ストローク長
- ガイドレールの剛性
- 加速および減速設定
- 機械振動
- 制御システムの性能
移動荷重が増加すると、一般的に達成可能な最高速度は低下する。これは、モーターがペイロードを安全に加速および減速させるために、より大きな力を発生させる必要があるためである。
同様に、非常に長い移動距離では、振動、ベルトの揺れ、または構造物のたわみを最小限に抑えるために、動作速度を低くする必要がある場合がある。
駆動方式別の標準最高速度
| ドライブの種類 | 標準最高速度 | 主な特徴 |
|---|---|---|
| ボールねじモジュール | 300~1000 mm/s | 高精度 |
| タイミングベルトモジュール | 1000~5000 mm/秒 | 高速かつロングストローク |
| ラックアンドピニオンモジュール | 1000~3000 mm/秒 | 長距離走行にも耐える頑丈な設計 |
| リニアモーターモジュール | 3000 mm/s以上 | 超高ダイナミック性能 |
高速化は生産性を向上させるものの、エンジニアは常に速度をペイロード、加速度、位置決め精度と合わせて評価し、システム全体の最適なパフォーマンスを実現する必要があります。
4. 加速
加速度とは、直線運動モジュールが静止状態からどれだけ速く速度を上げることができるかを示す指標です。通常はメートル毎秒二乗(m/s²)で表され、機械のサイクルタイムに大きな影響を与えます。
多くのエンジニアは、機器の性能評価において最高速度のみに注目しがちです。しかし実際には、特にキャリッジが最高速度で移動する時間が短いショートストローク用途では、加速の方が生産性に大きな影響を与えることがよくあります。
例えば、1分間に数百回の短い位置決め動作を行う電子機器組立装置では、最高速度を上げるだけよりも、急速な加速と減速の方がサイクルタイムの短縮に大きく貢献する。
加速に影響を与える要因
- モーターのトルク
- 移動する質量
- 駆動機構の効率
- 構造剛性
- コントローラーのチューニング
- 必要な位置決め精度
加速性能を高めるには、より大きな駆動力が必要となる。選択したモーターが十分なトルクを供給できない場合は、安定した動作を維持するために加速性能を低下させる必要がある。
過度の加速は、振動の発生、機械的摩耗の増加、部品寿命の短縮につながる可能性があります。したがって、加速は単にその値を最大化するのではなく、常に用途の要件に応じて最適化する必要があります。
一般的な産業用加速度範囲
| 応用 | 典型的な加速度 |
|---|---|
| 一般自動化 | 1~5 m/s² |
| 包装設備 | 3~10 m/s² |
| 電子機器組立 | 5~20 m/s² |
| リニアモーターシステム | 最大50m/s²以上 |
適切な加速設定は、スムーズな動作を維持し、機械部品を不要なストレスから保護しながら、生産効率を向上させます。
5. 位置決め精度
位置決め精度とは、実際の停止位置が指令された目標位置にどれだけ近いかを示す指標です。これは、機械加工、検査、組み立て、精密製造などの用途において最も重要な仕様の一つです。
例えば、位置決めコマンドでキャリッジを500.000 mm移動するように要求し、実際の位置が500.015 mmの場合、位置決め誤差は0.015 mmとなります。
位置決め精度は、機械式伝動システム、ガイドレール、サーボモーター、エンコーダーの分解能、コントローラー、および機械構造の総合的な性能に依存します。
測位精度に影響を与える要因
- ボールねじの精度
- タイミングベルトの弾性
- リニアガイドの精度
- サーボエンコーダの分解能
- 機械的剛性
- 熱膨張
- 設置品質
- コントローラーのキャリブレーション
駆動機構が異なると、位置決め能力も異なる。
| ドライブの種類 | 標準的な位置決め精度 |
|---|---|
| タイミングベルトモジュール | ±0.05 mm~±0.20 mm |
| ボールねじモジュール | ±0.01 mm~±0.03 mm |
| リニアモーターモジュール | ミクロンレベルの精度 |
半導体製造、CNC加工、レーザー加工、三次元測定機、自動光学検査装置などにおいては、より高い位置決め精度が特に重要である。
しかし、極めて高い位置決め精度は機器コストの増加にもつながります。そのため、エンジニアは単に最高仕様を選択するのではなく、用途に適した精度レベルを選択する必要があります。
6. 再現性
再現性とは、リニアモジュールが同一の動作コマンドを実行した後、繰り返し同じ位置に戻る能力を指します。位置決め精度とは異なり、再現性は絶対位置誤差ではなく、一貫性を測定します。
多くの自動生産ラインでは、製造工程において同一の動作を1日に何千回も繰り返す必要があるため、位置決め精度よりも再現性の方が実際には重要である。
例えば、ピックアンドプレースロボットは、2つの固定位置間を繰り返し移動する場合があります。絶対位置にわずかなずれがあっても、モジュールが常に同じ位置に戻る限り、生産品質は安定します。
位置決め精度と再現性
| 仕様 | 意味 |
|---|---|
| 位置決め精度 | 指令位置と実際の位置の差 |
| 再現性 | 同じ位置に繰り返し戻る能力 |
これら2つの仕様は異なる性能特性を記述しているため、機器選定の際には決して混同してはならない。
再現性に影響を与える要因
- 機械的なバックラッシュ
- ベアリングの品質
- ガイドレールの予圧
- サーボ制御の安定性
- 構造剛性
- 熱安定性
- 機械的摩耗
一般的な再現性値には以下が含まれます。
| ドライブの種類 | 標準的な再現性 |
|---|---|
| タイミングベルトモジュール | ±0.05mm |
| ボールねじモジュール | ±0.01mm |
| 高精度リニアモーターモジュール | ±0.001 mm以下 |
優れた再現性により、自動製造システムにおいて、安定した製品品質、一貫した組立精度、そして信頼性の高い長期稼働が保証されます。
ディスペンシング、電子機器の組み立て、画像検査、自動テストなどの用途では、リニアモジュールを選定する際に、再現性が主要な性能指標となることが多い。
7. 推力
推力とは、リニアモジュールが負荷を移動、加速、停止させるために発生させる直線的な駆動力のことです。通常、ニュートン(N)またはキロニュートン(kN)で表されます。推力は、リニアモジュールが要求された動作条件下で特定のペイロードを移動できるかどうかを直接的に決定します。
多くのユーザーは、推力はモーターだけで決まると誤解しています。実際には、利用可能な推力は、モーターのトルク、伝達効率、ねじのリード、ベルトの特性、ギア比、コントローラーの設定、加速要件など、複数の要因によって影響を受けます。
推力が不十分なモジュールを選択すると、加速が遅くなったり、位置決めが不安定になったり、モーターが過負荷になったり、必要な動作を完了できないといった結果を招く可能性があります。
推力に影響を与える要因
- モーターのトルク
- 駆動機構の効率
- ボールねじのリードまたはプーリーの直径
- 減速比
- 移動荷重
- 加速と減速
- 運動システム内部の摩擦
モジュール選定の際には、エンジニアは静的荷重と加速時に発生する動的力の両方に基づいて必要な推力を計算する必要があります。また、長期にわたる信頼性の高い運用を確保するため、適切な安全マージンも考慮に入れるべきです。
典型的な推力特性
| ドライブの種類 | 典型的な推力特性 | 適切な用途 |
|---|---|---|
| ボールねじモジュール | 高推力 | 重荷重と精密位置決め |
| タイミングベルトモジュール | 中程度の推力 | 高速マテリアルハンドリング |
| ラックアンドピニオンモジュール | 長距離移動で高い推力 | 大規模自動化システム |
| リニアモーターモジュール | 動的連続推力 | 超高速精密自動化 |
8. モーターの互換性
モーター互換性とは、リニアモジュールが様々な種類のモーターやモーションコントロールシステムと統合できる能力を指します。適切なモーターを選択することは、所望の速度、加速度、位置決め精度、および機械全体の性能を実現するために不可欠です。
ほとんどの産業用リニアモジュールは標準化されたモーター取り付けインターフェースをサポートしているため、ユーザーは最小限の機械的改造でさまざまなメーカーのモーターを取り付けることができます。
一般的な互換性のあるモーターの種類
- サーボモーター
- ステッピングモーター
- リニアモーター
- 減速機付き交流モーター
サーボモーターは、高速性、高加速度、および閉ループ位置決めが求められる用途で広く使用されています。ステッピングモーターは、中程度の精度と速度で十分な軽負荷自動化において、費用対効果の高いソリューションを提供します。
モーターを選定する際、エンジニアは以下の点を評価する必要があります。
- 定格トルク
- 最大トルク
- 定格速度
- エンコーダー解像度
- 慣性モーター
- 駆動電圧
- 通信プロトコル
- コントローラーの互換性
モーターとリニアモジュールを適切に組み合わせることで、安定した動作が保証され、性能が最大限に引き出され、機器の耐用年数が延長されます。
9. 環境保護
産業環境は多種多様です。クリーンルーム内で稼働する用途もあれば、粉塵、湿気、切削油、オイルミスト、腐食性化学物質にさらされる用途もあります。そのため、環境保護は信頼性と耐用年数に直接影響を与える重要な仕様となります。
メーカーは、用途の要件に応じてさまざまな保護オプションを提供しています。
一般的な保護機能
- 防塵カバー
- 密閉型ガイドレール
- 保護用ふいご
- ステンレス鋼部品
- 防食表面処理
- 集中潤滑システム
食品加工、医薬品、半導体製造、医療機器などの用途では、低粒子発生でクリーンルーム対応の設計が求められる場合がある。
溶接、機械加工、鉱業などの重工業環境では、粉塵、冷却液、金属片、振動に対するより高度な保護が必要となる場合があります。
| 職場環境 | 推奨構成 |
|---|---|
| 一般工場 | 標準保護 |
| 埃っぽい環境 | 保護カバーと密封ガイド |
| クリーンルーム | 低粒子クリーンルームバージョン |
| 腐食性環境 | ステンレス鋼と防錆処理 |
リニアモジュール仕様書の読み方
仕様書には、リニアモジュールを選定するために必要な主要な技術パラメータがすべて記載されています。エンジニアは、単一の仕様を個別に評価するのではなく、複数のパラメータ間の関係性を考慮する必要があります。
一般的な仕様書には以下の内容が含まれます。
- 型番
- 駆動機構
- 最大積載量
- 最大ストローク
- 最高速度
- 最大加速度
- 位置決め精度
- 再現性
- 最大推力
- モーター取り付け寸法
- モジュール寸法
- 潤滑要件
- 動作温度
- 環境保護の選択肢
モジュールを選択する前に、エンジニアは1つか2つの性能指標だけに注目するのではなく、すべての仕様がアプリケーションの実際の動作要件を満たしていることを確認する必要があります。
リニアモジュール仕様を選択する際によくある間違い
- 最大積載容量のみに基づいてモジュールを選択する。
- モーター選択時の加速度は無視する。
- 位置決め精度と再現性を混同している。
- 不必要にストローク長を長くすることを選択する。
- 最適な速度ではなく、最高速度を選択する。
- 設置方向や転倒モーメントは無視する。
- 環境保護要件を軽視している。
- 適切な安全率を含めていない。
これらのよくある間違いを避けることで、機械の信頼性が向上し、運用コストが削減され、機器のライフサイクル全体を通して最適な動作性能を実現するのに役立ちます。
よくある質問
リニアモジュールの最も重要な仕様は何ですか?
最も重要な仕様には、耐荷重、ストローク長、最高速度、加速度、位置決め精度、再現性、推力、モーターとの互換性、および環境保護が含まれます。
位置決め精度と再現性の違いは何ですか?
位置決め精度は、キャリッジが指令された位置にどれだけ近いかを測定するものであり、再現性は、複数回のサイクルにわたって同じ位置に一貫して戻る能力を測定するものである。
適切なストロークの長さはどのように選べばよいですか?
モジュールのサイズやコストの不必要な増加を避けつつ、適切な安全マージンを確保するために、必要な移動距離よりもわずかに長いストロークを選択してください。
加速が重要な理由とは?
加速は機械のサイクルタイムに大きな影響を与え、特に急速な始動と停止が頻繁に発生するショートストローク用途ではその影響が顕著です。
最高速度が高ければ、必ずしも生産性が向上するとは限らない。
必ずしもそうとは限りません。生産性は、速度、加速度、積載量、動作プロファイルといった要素の総合的な性能によって決まります。速度が速すぎると、安定性が低下し、機械的な摩耗が増加する可能性があります。
推力はどのように決定されるのか?
推力は、モーターのトルク、伝達効率、駆動機構、ギア比、移動負荷、および加速要件によって決まります。信頼性の高い動作のためには、適切な推力計算が不可欠です。
同じリニアモジュールで異なるモーターに対応できますか?
はい。ほとんどの産業用リニアモジュールは、さまざまなメーカーのサーボモーターやステッピングモーターに対応する標準化された取り付けインターフェースを備えています。
環境保護が重要な理由とは?
粉塵、湿気、化学物質、汚染物質に対する適切な保護は、耐用年数を延ばし、メンテナンスを削減し、長期的な信頼性を向上させます。
結論
リニアモジュールの仕様を理解することは、あらゆる自動化アプリケーションに適したモーションソリューションを選択する上で不可欠です。耐荷重、ストローク、最大速度、加速度、位置決め精度、再現性、推力、モーターとの互換性、環境保護などのパラメータは密接に関連しており、個別に評価するのではなく、常に総合的に評価する必要があります。
適切に選択されたリニアモジュールは、必要な動作性能を実現するだけでなく、機械の信頼性を向上させ、統合を簡素化し、メンテナンスを削減し、機器のライフサイクル全体を通して総所有コストを低減します。
精密半導体製造装置、高速パッケージング機械、CNCシステム、産業用ロボット、自動生産ラインなど、どのような設計においても、リニアモジュールの仕様を深く理解することで、エンジニアは機器の性能を最適化し、効率的で信頼性が高く、将来を見据えた自動化システムを構築することができます。
