 Français

UNmodule linéaire à crémaillèreest un système de mouvement linéaire mécanique qui convertit la rotation du moteur en mouvement linéaire contrôlé grâce à l'engrènement d'un pignon et d'une crémaillère droite. Il est couramment utilisé dans les applications d'automatisation industrielle qui nécessitent de longs déplacements, une vitesse élevée, une capacité de charge importante et un fonctionnement continu.
Contrairement à unmodule linéaire à vis à billes, qui transmet le mouvement via une vis et un écrou rotatifs, un module linéaire à crémaillère utilise un pignon rotatif pour entraîner une crémaillère fixe ou mobile. Cette structure ne souffre pas des mêmes limitations de vitesse critique que les vis à billes longues, ce qui la rend particulièrement adaptée aux axes à course longue,robots à portique, grandes machines de traitement, équipements de manutention et lignes de production automatisées.
Les performances du système dépendent non seulement de la crémaillère et du pignon, mais également de la conception du châssis de base, du guidage linéaire, de la boîte de vitesses, du chariot, du support moteur, du système de lubrification, des capteurs, du capot de protection et des composants de gestion des câbles. Cet article explique l'intégralitéstructure du module linéaire à crémaillèreet comment chaque composant mécanique contribue à la capacité de charge, aux performances de positionnement et à la durée de vie.
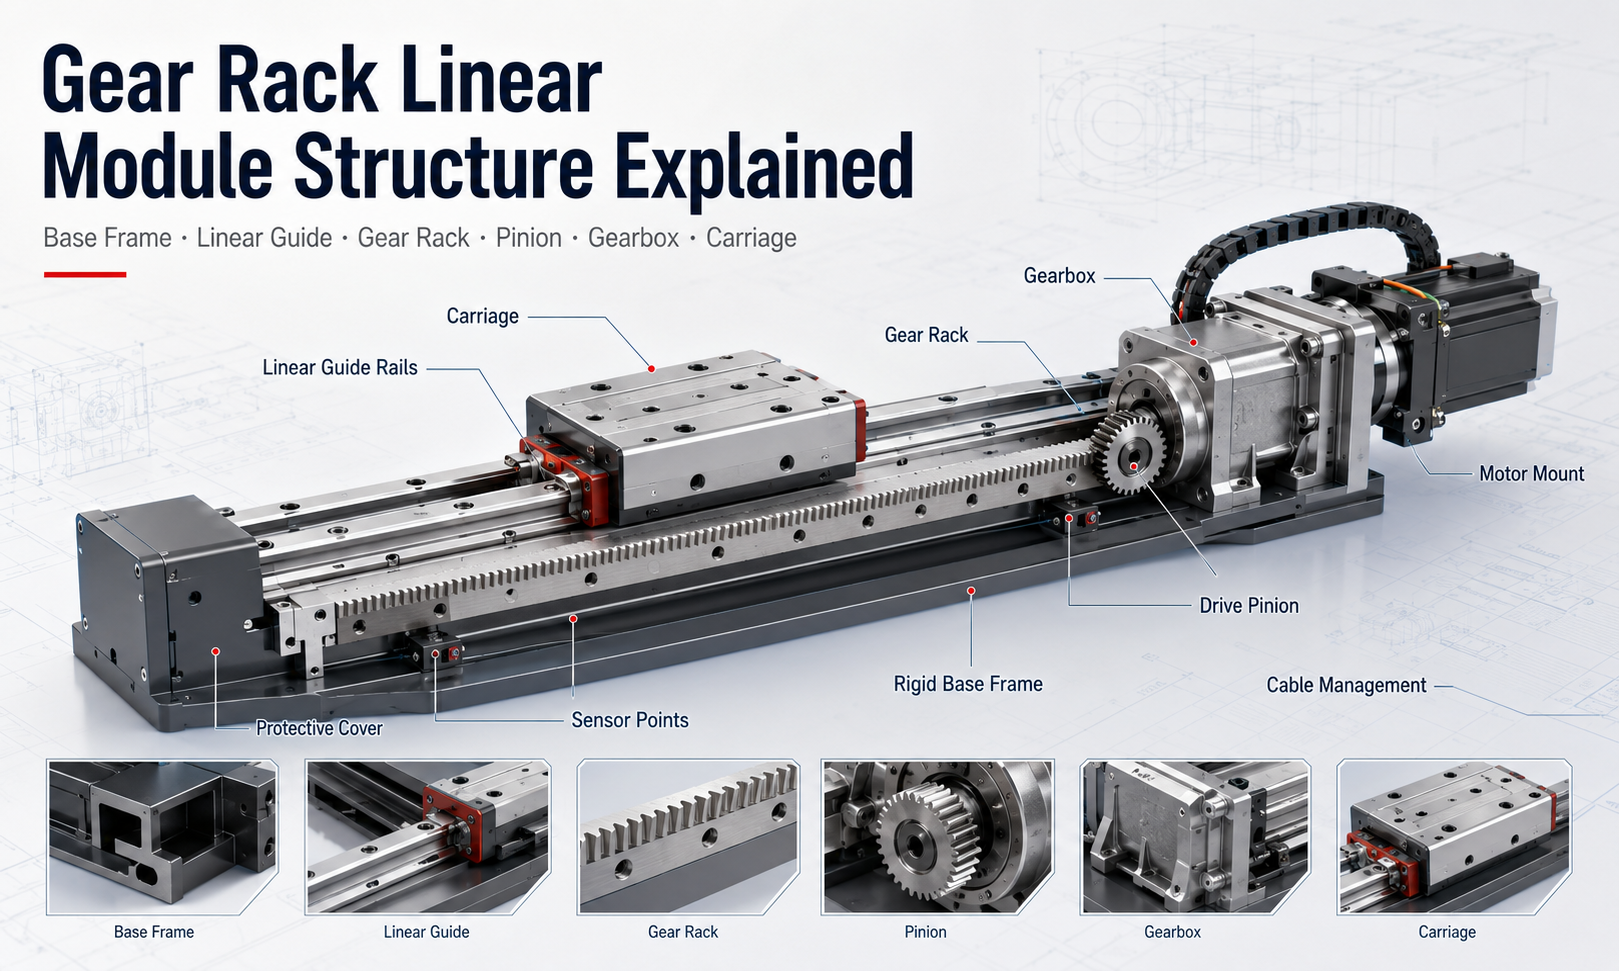
Structure de base d'un module linéaire à crémaillère
Un module linéaire à crémaillère typique se compose d'une base de support rigide, d'un ou plusieurs rails de guidage linéaires, d'une crémaillère de précision, d'un pignon d'entraînement, d'une boîte de vitesses, d'un moteur, d'un chariot mobile et de composants de protection ou de lubrification.
Pendant le fonctionnement, le moteur génère un mouvement de rotation. La boîte de vitesses ajuste la vitesse du moteur et augmente le couple disponible avant de transmettre la rotation au pignon. Lorsque le pignon s’engrène avec la crémaillère, le mouvement de rotation est converti en mouvement linéaire. Le chariot se déplace le long des rails de guidage tout en portant la pièce, l'outillage ou un autre axe d'automatisation.
Les principaux composants structurels comprennent :
- Châssis de base ou profilé de support
- Rails de guidage linéaires et blocs de guidage
- Crémaillère de précision
- Pignon d'entraînement
- Réducteur planétaire ou hélicoïdal
- Chariot en mouvement
- Moteur et structure de montage du moteur
- Mécanisme de réglage et de précharge du pignon
- Système de lubrification
- Capteurs de position et de limite
- Housses de protection
- Chaînes porte-câbles et composants de gestion des câbles
Ces composants doivent être conçus comme un système mécanique intégré. Une crémaillère de haute qualité ne peut à elle seule garantir de bonnes performances de mouvement si la base manque de rigidité, si les rails de guidage sont mal alignés ou si le pignon n'est pas correctement réglé.
Châssis de base et structure de support
Le châssis de base constitue la principale base porteuse du module linéaire à crémaillère. Il prend en charge les rails de guidage, la crémaillère, le chariot et les composants d'entraînement tout en maintenant l'alignement de l'ensemble de l'axe de mouvement.
En fonction de la charge requise et de la longueur de déplacement, la base peut être fabriquée à partir d'une extrusion d'aluminium, d'un cadre en acier soudé, d'une poutre en acier usinée ou d'un profilé structurel renforcé.
Base de profil en aluminium
Les profilés en aluminium sont souvent utilisés pour les systèmes d'automatisation à charge moyenne car ils offrent un bon équilibre entre rigidité, poids, coût de fabrication et commodité d'installation. Les profils extrudés peuvent inclure des rainures de montage, des nervures de renfort internes et des espaces intégrés pour les capteurs ou le routage des câbles.
Les bases en aluminium conviennent aux machines d'emballage, aux systèmes d'assemblage, aux équipements d'inspection et aux applications générales de transfert de matériaux. Cependant, la taille du profilé et l'épaisseur de la paroi doivent être sélectionnées en fonction de la portée, de la charge et de l'orientation de l'installation.
Cadre de base en acier
Les structures en acier sont préférées pour les applications lourdes, à haute rigidité ou à très longue course. Une poutre en acier soudée et usinée offre une plus grande résistance à la flexion et à la déformation en torsion, notamment lorsque le module porte de grandes pièces ou fonctionne comme un axe de portique.
Après le soudage, la structure en acier peut nécessiter un soulagement des contraintes et un usinage de précision pour fournir des surfaces de montage précises pour les rails de guidage et la crémaillère. Sans un traitement approprié, les contraintes de soudage résiduelles peuvent provoquer une déformation progressive et affecter la précision du positionnement.
Rigidité et rectitude de la base
La base doit rester droite sous des charges statiques et dynamiques. Une flexion excessive peut modifier la profondeur d'engagement entre le pignon et la crémaillère, augmenter la charge du bloc de guidage et introduire des erreurs de positionnement.
Pour les axes longs, les ingénieurs doivent évaluer :
- Déviation verticale sous charge utile
- Déformation de torsion causée par des charges décalées
- Espacement des supports
- Planéité de la surface de montage
- dilatation thermique
- Réponse en fréquence naturelle et en vibration
Une base bien conçue fournit une référence stable pour tous les autres composants et est essentielle pour un fonctionnement fiable à long terme.
Système de guidage linéaire
La crémaillère transmet la force motrice, mais elle ne guide pas elle-même le chariot. Le chariot est soutenu et contraint par lesystème de guidage linéaire, qui se compose normalement de rails de guidage de précision et de blocs de guidage à recirculation de billes.
Les rails de guidage contrôlent la direction du mouvement et résistent aux forces dans les directions verticale, horizontale et du moment. Ils empêchent également le pignon de supporter des charges qui devraient être supportées par le système de guidage.
Disposition des rails de guidage
De nombreuses crémaillèresmodules linéairesutilisez deux rails de guidage parallèles avec deux blocs de guidage ou plus sur chaque rail. Cet agencement offre une rigidité et une résistance élevées aux moments de tangage, de lacet et de roulis.
Les systèmes plus petits peuvent utiliser un seul rail de guidage large, tandis que les systèmes plus lourds peuvent utiliser des rails plus grands ou des blocs de guidage supplémentaires. La disposition requise dépend de la charge utile, de la longueur du chariot, de la position du centre de gravité et de la direction de la force externe.
Précision d'installation du rail de guidage
Les rails de guidage doivent être montés parallèlement les uns aux autres et alignés avec la crémaillère. Si les rails ne sont pas parallèles, les blocs de guidage peuvent subir des contraintes internes, des frottements anormaux et une usure accélérée.
Un alignement incorrect peut également entraîner une variation de l'engagement de la crémaillère et du pignon. Le pignon peut devenir trop serré dans une section et trop lâche dans une autre, produisant du bruit, des vibrations et un jeu incohérent.
Des surfaces de montage de précision, des épaulements de référence, des outils d'alignement et des séquences de serrage contrôlées sont normalement utilisés lors de l'assemblage.
Précharge du bloc de guidage
Les blocs de guidage peuvent être fournis avec différents niveaux de précharge. Une précharge modérée améliore la rigidité et réduit le jeu, mais une précharge excessive augmente la friction et la charge du moteur.
La précharge doit être sélectionnée en fonction de la précision du positionnement, de la charge, de la vitesse et de l'environnement d'exploitation. Les axes à grande vitesse nécessitent souvent un équilibre entre rigidité et faible résistance au fonctionnement.
Structure de la crémaillère
La crémaillère est un composant mécanique droit doté de dents régulièrement espacées sur toute sa longueur. Il agit comme la contrepartie linéaire du pignon rotatif et constitue l'un des composants les plus importants du système.construction d'axe linéaire entraîné par crémaillère.
Crémaillère droite et crémaillère hélicoïdale
Les crémaillères sont généralement disponibles avec des dents droites ou des dents hélicoïdales.
Une crémaillère droite a des dents positionnées perpendiculairement à la direction du mouvement. Il présente une structure relativement simple, est facile à fabriquer et convient à de nombreuses applications industrielles standards.
Une crémaillère hélicoïdale utilise des dents inclinées. Plusieurs dents peuvent partager la charge pendant le maillage, ce qui produit généralement un mouvement plus fluide, moins de bruit et une capacité de charge plus élevée. Les crémaillères hélicoïdales sont fréquemment utilisées dans les équipements d'usinage à grande vitesse, les systèmes à portique de précision et les axes d'automatisation exigeants.
Cependant, un train d'engrenages hélicoïdaux génère une force axiale, de sorte que les roulements de la boîte de vitesses et la structure de montage doivent être capables de résister à la charge supplémentaire.
Module de crémaillère et taille des dents
Le module définit la taille des dents de l'engrenage. Un module plus grand fournit des dents plus grandes et plus solides, ce qui le rend adapté à une force motrice plus élevée et à des charges plus lourdes. Un module plus petit permet un engagement plus fluide et une résolution de mouvement potentiellement plus fine, mais présente une résistance dentaire inférieure.
Le module à crémaillère sélectionné doit correspondre exactement au module à pignon. Le profil des dents, l'angle de pression et l'angle d'hélice doivent également être compatibles.
Niveau de précision du rack
Les crémaillères sont fabriquées dans différents degrés de précision. Les crémaillères de plus grande précision offrent une meilleure cohérence du pas des dents et une erreur de transmission réduite, mais elles nécessitent également une installation plus précise et un coût de fabrication plus élevé.
La précision du rack influence :
- Précision du positionnement
- Fluidité des mouvements
- Bruit de transmission
- Stabilité de la vitesse
- Répétabilité sur de longs déplacements
Le niveau de précision approprié doit être sélectionné en fonction de l'application réelle plutôt que de choisir automatiquement le niveau disponible le plus élevé.
Assemblage de rack segmenté
Pour les grandes longueurs de déplacement, le rack est normalement assemblé à partir de plusieurs segments. Chaque segment est monté bout à bout le long de la base.
La connexion entre les sections de crémaillère adjacentes doit maintenir le pas de dent correct. Si le joint est trop étroit ou trop large, le pignon peut subir des chocs, du bruit et des vibrations lors du franchissement de la connexion.
Une pièce de crémaillère assortie, une jauge d'alignement ou un outil d'installation dédié peut être utilisée pour régler l'espacement des dents à chaque joint. Les boulons de montage doivent ensuite être serrés dans l'ordre spécifié.
Pignon d'entraînement
Le pignon est l'engrenage rotatif qui engrène avec la crémaillère. Il reçoit le couple de l'arbre de sortie de la boîte de vitesses et génère la force motrice linéaire nécessaire au déplacement du chariot.
Diamètre du pignon et nombre de dents
Le diamètre du pignon affecte la vitesse linéaire, la force de sortie et la résolution du mouvement. Un pignon plus grand déplace le chariot plus loin à chaque tour du moteur et peut produire une vitesse linéaire plus élevée. Cependant, il faut plus de couple pour générer la même force linéaire.
Un pignon plus petit offre un plus grand avantage mécanique et un déplacement par tour plus fin, mais sa vitesse maximale peut être limitée par la fréquence d'engagement des dents et la vitesse de la boîte de vitesses.
Matériau du pignon et traitement thermique
Les pignons industriels sont généralement fabriqués en acier allié et peuvent être trempés, rectifiés ou traités en surface pour améliorer la résistance à l'usure. Le matériau et la dureté du pignon doivent être compatibles avec la crémaillère.
Une mauvaise adaptation de la dureté peut entraîner une usure beaucoup plus rapide d’un composant que de l’autre. Dans de nombreux systèmes, le pignon est conçu comme un composant d'usure remplaçable car il tourne en continu et engage la crémaillère sur toute la course.
Montage du pignon
Le pignon peut être monté directement sur l'arbre de sortie de la boîte de vitesses ou via un arbre séparé supporté par un roulement. Le montage direct produit une structure compacte, tandis qu'un arbre indépendant peut fournir un support supplémentaire pour des charges radiales élevées.
La connexion de montage doit empêcher tout jeu de rotation. Des rainures de clavette, des cannelures, des ensembles de verrouillage, des bagues coniques ou des moyeux de serrage peuvent être utilisés en fonction du couple et des exigences de service.
Structure de la boîte de vitesses
Une boîte de vitesses est généralement installée entre le servomoteur et le pignon. Son objectif principal est de réduire la vitesse du moteur, d'augmenter le couple de sortie et d'améliorer la résolution efficace des mouvements du système.
Les réducteurs planétaires sont couramment utilisés car ils offrent des dimensions compactes, une densité de couple élevée, un bon rendement et un jeu relativement faible.
Rapport de réduction de la boîte de vitesses
Le rapport de réduction affecte la vitesse linéaire finale, la force de sortie et la résolution de positionnement. Un rapport de réduction plus élevé produit plus de couple de sortie et un mouvement plus fin par tour de moteur, mais il réduit la vitesse linéaire maximale.
Un rapport de réduction inférieur permet une vitesse plus élevée mais nécessite que le moteur produise plus de couple. Le rapport doit être sélectionné en fonction de la charge utile, de l'accélération, du diamètre du pignon et du temps de cycle souhaité.
Jeu de boîte de vitesses
Le jeu de la boîte de vitesses contribue directement à l’erreur globale d’inversion de mouvement. Pour les applications nécessitant un positionnement bidirectionnel précis, un réducteur planétaire à faible jeu est souvent sélectionné.
Cependant, le jeu total du système dépend également de l'engagement des pignons et crémaillères, de la rigidité du montage, des liaisons d'arbre et de la déformation structurelle. L’installation d’une boîte de vitesses à faible jeu n’élimine pas à elle seule tout le jeu mécanique.
Capacité portante de la boîte de vitesses
Les roulements de sortie de boîte de vitesses doivent résister aux efforts générés au niveau du pignon. Celles-ci incluent la force radiale due à l'engagement des dents et, dans le cas d'un engrenage hélicoïdal, la force axiale.
Si la force externe dépasse la valeur nominale du roulement de la boîte de vitesses, un arbre de pignon supplémentaire supporté par un roulement peut être nécessaire.
Chariot de déménagement
Le chariot est la plate-forme mobile qui relie les blocs de guidage linéaire, l'unité d'entraînement et la charge externe. Il peut prendre en charge un appareil, un bras de robot, une tête de traitement, une pince, un axe vertical ou un autre module linéaire.
Rigidité du chariot
Le chariot doit répartir la charge utile uniformément sur les blocs de guidage. Un chariot mince ou insuffisamment renforcé peut se déformer sous la charge, modifiant ainsi la relation entre le pignon, la crémaillère et le système de guidage.
Des plaques d'aluminium nervurées, des plaques d'acier usinées ou des cadres soudés peuvent être utilisés selon les exigences de charge.
Longueur du chariot
Un chariot plus long permet un plus grand espacement entre les blocs de guidage et améliore la résistance aux charges de moment. Cependant, cela augmente la masse en mouvement et peut nécessiter plus de couple moteur lors de l'accélération.
La longueur du chariot doit être déterminée par l'empreinte de la charge, le centre de gravité et les moments de tangage, de lacet et de roulis admissibles.
Surface de montage de charge
La surface supérieure comprend normalement des trous filetés, des trous de positionnement ou des rainures en T pour l'installation d'équipements externes. Les fonctions de localisation de précision améliorent la répétabilité de l'assemblage et empêchent la charge de se déplacer lors d'accélérations élevées.
La charge utile doit être montée aussi près que possible du centre du chariot et du plan de guidage. Un décalage important augmente le moment de charge et peut réduire la durée de vie du bloc de guidage.
Moteur et support moteur
Le moteur fournit la puissance nécessaire pour accélérer, déplacer et décélérer le chariot. Les servomoteurs sont largement utilisés car ils prennent en charge le contrôle de position en boucle fermée, une vitesse élevée, une forte accélération et une synchronisation précise.
Les moteurs pas à pas peuvent être utilisés pour des systèmes moins coûteux ou aux performances modérées, bien qu'ils offrent une capacité de surcharge moindre et puissent perdre leur position si la charge dépasse le couple disponible.
Sens de montage du moteur
Le moteur peut être installé dans l’axe du réducteur, parallèlement à l’axe ou à angle droit. La disposition dépend de l'espace d'installation, du type de réducteur et du cheminement des câbles.
Un agencement en ligne est mécaniquement simple mais augmente la largeur ou la longueur totale de l'unité d'entraînement. Une boîte de vitesses à angle droit peut créer une disposition plus compacte sur certaines machines.
Rigidité du support moteur
La plaque de montage du moteur et du réducteur doit résister au couple de réaction sans se plier. La déformation du montage peut modifier l'alignement du pignon et réduire la précision de la transmission.
Des épaulements de référence, des goujons et des surfaces usinées avec précision sont souvent utilisés pour maintenir la position de la boîte de vitesses après l'installation ou la maintenance.
Mécanisme de réglage de la précharge et du jeu du pignon
Un jeu se produit lorsqu'un jeu existe entre les dents de la crémaillère et du pignon. Un certain jeu peut être nécessaire pour éviter le grippage, mais un jeu excessif réduit la précision du positionnement, en particulier lors d'une inversion de direction.
De nombreux modules de crémaillère comprennent un mécanisme de réglage qui permet de rapprocher ou d'éloigner la position du pignon de la crémaillère.
Réglage excentrique
Un arbre excentrique ou une plaque de montage excentrique modifie l'entraxe entre le pignon et la crémaillère lors de la rotation. Cela fournit une méthode relativement simple pour définir le jeu d’engagement.
Précharge à ressort
Un mécanisme à ressort pousse en permanence le pignon vers la crémaillère. Il peut compenser de petites variations d'alignement et l'usure, mais la force de précharge doit être contrôlée pour éviter un frottement excessif.
Précharge à double pignon
Les systèmes de haute précision peuvent utiliser deux pignons préchargés contre les flancs de dents opposés. Les deux pignons peuvent être sollicités mécaniquement ou électroniquement pour réduire le jeu.
Les systèmes à double pignon offrent une précision d'inversion améliorée mais augmentent la complexité structurelle, les exigences d'installation et les coûts.
Système de lubrification
Une lubrification correcte réduit la friction, l'usure, le bruit et la chaleur au niveau des surfaces de contact de la crémaillère et du pignon. Il protège également les dents des engrenages contre la corrosion.
Étant donné que la crémaillère est exposée sur une grande longueur de course, la lubrification doit être répartie uniformément plutôt que appliquée uniquement à proximité de l'unité d'entraînement.
Lubrification manuelle
Dans les systèmes simples ou à faible consommation, le lubrifiant peut être appliqué manuellement à des intervalles de maintenance spécifiés. Cette méthode a un faible coût initial mais dépend fortement de la discipline de maintenance.
Lubrification automatique
Les systèmes automatiques utilisent un lubrificateur, un tube et un dispositif de distribution pour fournir de la graisse ou de l'huile aux dents de l'engrenage. Un pignon de lubrification, un engrenage en feutre ou une brosse peuvent répandre du lubrifiant le long de la crémaillère pendant le mouvement.
La lubrification automatique est recommandée pour les cycles de service élevés, les machines difficiles d'accès et les lignes de production où les temps d'arrêt imprévus doivent être minimisés.
Sélection de lubrifiant
Le lubrifiant doit être compatible avec le matériau du rack, la vitesse de fonctionnement, la température et les conditions environnementales. Un excès de lubrifiant peut attirer la poussière et les débris, tandis qu'une lubrification insuffisante accélère l'usure des dents.
Les applications dans la transformation des aliments, en salle blanche ou à haute température peuvent nécessiter des lubrifiants spécialisés.
Capteurs et détection de position
Les capteurs fournissent des signaux de référence, de limite et de sécurité pour le système de contrôle de mouvement. Ils sont généralement montés le long de la base ou près des extrémités de la plage de déplacement.
Capteur domestique
Le capteur d'origine établit une position de référence répétable au démarrage de la machine ou après une alarme. Le contrôleur utilise cette référence pour définir le système de coordonnées.
Capteurs de limite
Les capteurs de limites positives et négatives empêchent le chariot de se déplacer au-delà de la plage de déplacement prévue. Ils assurent une couche de protection électrique avant que le chariot n'atteigne les butées mécaniques.
Protection contre les dépassements
Des butées ou tampons mécaniques peuvent être installés comme mesure de sécurité finale. Ils ne sont pas destinés à un arrêt normal mais peuvent réduire les dommages en cas de défaillance du système de contrôle.
Encodeur linéaire externe
Pour une plus grande précision de positionnement, un codeur linéaire peut mesurer directement la position réelle du chariot. Cela permet au contrôleur de compenser le jeu de la boîte de vitesses, l'erreur de pas de crémaillère et la déformation structurelle.
Le retour externe est particulièrement utile pour les axes longs où les erreurs de transmission s'accumulent sur toute la course.
Structure du couvercle de protection
La crémaillère et les rails de guidage peuvent être exposés à la poussière, aux copeaux métalliques, au liquide de refroidissement et à d'autres contaminants. Les composants de protection aident à prévenir la contamination et à réduire les besoins de maintenance.
Les méthodes de protection courantes comprennent :
- Couvertures en tôle
- Couvertures télescopiques en acier
- Soufflet
- Couvertures à bandes flexibles
- Joints à brosse
- Plaques latérales et protections inférieures
La structure de protection ne doit pas gêner le chariot, le système de lubrification ou la chaîne porte-câbles. Il doit également permettre une inspection et un entretien pratiques.
Dans les environnements d'usinage, des capots télescopiques ou des protections en tôle renforcée peuvent être nécessaires. Dans les systèmes d'automatisation légers, de simples couvercles latéraux ou soufflets peuvent assurer une protection suffisante.
Système de gestion des câbles
Le chariot mobile transporte souvent des câbles moteur, des fils de capteurs, des tubes pneumatiques, des conduites de vide ou des câbles de communication. Ces composants doivent se déplacer de manière répétée sans s'emmêler, sans flexion excessive ni abrasion.
Un porte-câbles, également appelé chaîne porte-câbles ou chaîne porte-câbles, guide les câbles le long d'un chemin de courbure contrôlé.
Sélection de chaînes porte-câbles
La chaîne porte-câbles doit fournir suffisamment d'espace interne pour tous les câbles tout en conservant le rayon de courbure minimum requis. Un remplissage excessif de la chaîne peut provoquer une usure du câble et restreindre le mouvement.
Les câbles doivent être séparés si nécessaire pour éviter les frottements, les interférences électromagnétiques ou les dommages aux conduites de pression.
Points de connexion fixes et mobiles
Les deux extrémités de la chaîne porte-câbles doivent être solidement fixées. Les pinces anti-traction doivent empêcher la tension du câble d'être transférée aux connecteurs électriques ou aux capteurs.
Gestion des câbles à long trajet
Les axes très longs peuvent nécessiter une chaîne porte-câbles coulissante, une goulotte de support, un porte-câble roulant ou un système alternatif d'acheminement des câbles. Les chaînes non soutenues peuvent s'affaisser, se tordre ou générer une friction excessive sur de longues distances.
Relation mécanique entre les principaux composants
La structure d'un module linéaire à crémaillère doit maintenir une relation précise entre les rails de guidage, la crémaillère et le pignon.
Les rails de guidage définissent la trajectoire de déplacement du chariot. Le rack doit être installé parallèlement à ce chemin. La boîte de vitesses et le pignon doivent ensuite être positionnés de manière à ce que l'engagement des dents reste constant tout au long de la course.
Si l'un de ces composants est mal aligné, le module peut rencontrer :
- Résistance à la marche inégale
- Bruit anormal des engrenages
- Vibrations du chariot
- Jeu variable
- Usure dentaire accélérée
- Surcharge du bloc de guidage
- Augmentation du courant moteur
- Précision de positionnement réduite
Pour cette raison, l’usinage de précision et les procédures d’assemblage contrôlées sont des éléments essentiels de la conception mécanique.
Configurations structurelles courantes du module linéaire à crémaillère
Rack fixe avec unité d'entraînement mobile
Dans la configuration la plus courante, la crémaillère est fixée à la base tandis que le moteur, la boîte de vitesses, le pignon et le chariot se déplacent ensemble. Cette conception convient aux longs déplacements car le rack reste stationnaire et peut être assemblé en plusieurs segments.
Le moteur mobile augmente la masse du chariot, mais sa conception est simple et largement utilisée.
Rack mobile avec unité d'entraînement fixe
Dans certaines machines, le pignon et le moteur restent fixes tandis que la crémaillère se déplace avec le chariot. Cet agencement peut réduire le déplacement des composants électriques, mais le rack mobile nécessite un espace d'installation et un support suffisants.
Configuration du portique à double lecteur
Un portique large peut utiliser un module linéaire à crémaillère de chaque côté de la traverse. Chaque côté possède son propre servomoteur, sa boîte de vitesses et son pignon.
Les deux moteurs doivent être synchronisés électroniquement pour éviter le biais du portique. Cette structure est utilisée pour les charges lourdes, les grandes portées et les systèmes à forte accélération.
Synchronisation mécanique à moteur unique
Certains portiques utilisent un moteur relié à des pignons des deux côtés via un arbre de transmission. Cela permet une synchronisation mécanique mais introduit un arbre long, des accouplements et des roulements supplémentaires.
L'arbre doit avoir une rigidité en torsion suffisante pour éviter une différence angulaire entre les deux côtés.
Facteurs de conception structurelle
Lors de la conception ou de la sélection d'un module linéaire à crémaillère, les ingénieurs doivent évaluer l'ensemble du système mécanique plutôt que de considérer uniquement la charge utile nominale.
Longueur du voyage
Les systèmes à crémaillère sont particulièrement adaptés aux longs déplacements car la crémaillère peut être étendue avec plusieurs sections. Cependant, une course plus longue augmente l'importance de la rectitude de la base, de la dilatation thermique, de la gestion des câbles et de la précision des joints du rack.
Charge utile et force externe
La charge mobile totale comprend la pièce à usiner, l'outillage, le chariot, le moteur, le réducteur et tout axe supplémentaire. La force de coupe, la force de préhension et la force d’accélération doivent également être prises en compte.
Moment de charge
Un centre de gravité décalé génère des moments de tangage, de lacet ou de roulis sur le système de guidage. La taille du rail de guidage, l'espacement des blocs et la longueur du chariot doivent être vérifiés par rapport aux moments nominaux admissibles.
Vitesse et accélération
Une vitesse plus élevée augmente la fréquence d'engagement des dents, les besoins en lubrification et la sensibilité aux erreurs de jointure de crémaillère. Une accélération plus élevée augmente le couple moteur, la charge de la boîte de vitesses et les vibrations structurelles.
Précision de positionnement
La précision du positionnement dépend de la qualité de la crémaillère, du jeu de la boîte de vitesses, du réglage du pignon, de la résolution du codeur, de l'alignement des guides, de la rigidité structurelle et de la compensation des commandes.
Orientation d'installation
Les installations horizontales, verticales et latérales produisent des charges différentes. Un axe vertical peut nécessiter un moteur frein, un contrepoids ou un dispositif de sécurité pour empêcher une descente incontrôlée en cas de perte de puissance.
Conditions environnementales
La poussière, les copeaux métalliques, l'humidité, la corrosion, les variations de température et les exigences des salles blanches influencent le choix des couvercles, des joints, de la lubrification et des matériaux.
Processus d'assemblage du module linéaire à crémaillère
Une procédure d'assemblage typique comprend les étapes suivantes :
- Inspectez et préparez les surfaces de montage de la base.
- Installez le rail de guidage linéaire de référence.
- Alignez et installez le rail de guidage secondaire.
- Installez la crémaillère parallèlement au système de guidage.
- Alignez les joints entre les segments de rack.
- Assemblez les blocs de guidage et le chariot.
- Installez l'ensemble moteur, boîte de vitesses et pignon.
- Ajustez l’engagement et le jeu du pignon.
- Installez le système de lubrification.
- Installer des capteurs, des butées mécaniques et des capots de protection.
- Installez la chaîne porte-câbles et les câbles mobiles.
- Effectuer des contrôles manuels des mouvements et de la résistance.
- Effectuez des tests de fonctionnement et de positionnement à basse vitesse.
- Vérifiez le bruit, les vibrations, la température et la répétabilité.
Chaque étape influence la qualité finale de fonctionnement. L'alignement de la crémaillère et le réglage du pignon doivent être vérifiés sur toute la course plutôt que sur une seule position.
Problèmes structurels courants
Rigidité de base insuffisante
Une base flexible peut se plier lors d'une accélération ou sous de lourdes charges, produisant des vibrations, un engagement incohérent des engrenages et une erreur de positionnement.
Désalignement des racks
Une crémaillère qui n'est pas parallèle aux rails de guidage entraîne un changement d'engagement du pignon et une résistance de transmission inégale.
Précharge excessive du pignon
Une précharge excessive augmente la friction, le bruit, la température des dents et la charge sur les roulements de la boîte de vitesses.
Engagement insuffisant du pignon
Un engagement lâche crée un jeu excessif, un impact lors d'une inversion de direction et une usure accélérée des dents.
Mauvaise lubrification
Une lubrification insuffisante ou inégale peut provoquer un contact sec, des piqûres, de la corrosion et une défaillance prématurée.
Disposition incorrecte de la chaîne de câbles
Une chaîne porte-câbles mal dimensionnée peut tirer sur le chariot, restreindre le déplacement ou endommager les câbles lors de mouvements répétés.
Contamination
La poussière et les particules métalliques peuvent pénétrer dans les dents des engrenages et les blocs de guidage, augmentant ainsi l'usure et réduisant la fluidité du mouvement.
Considérations de maintenance intégrées à la structure
Un module linéaire à crémaillère maintenable doit fournir un accès pratique à la crémaillère, au pignon, aux points de lubrification des guides, aux capteurs et à la chaîne de câbles.
Des ouvertures d'inspection ou des couvercles amovibles permettent aux techniciens de vérifier l'usure des dents et la lubrification sans démonter l'axe complet. Les pignons remplaçables et les segments de crémaillère modulaires peuvent réduire le temps de réparation.
Les points de lubrification doivent être clairement identifiés et positionnés là où ils peuvent être atteints en toute sécurité. Les supports de capteur doivent permettre un réglage sans perturber le guide ou l'alignement de l'entraînement.
Avantages de la structure du module de crémaillère
Un module linéaire à crémaillère correctement conçu offre plusieurs avantages structurels :
- Un long voyage peut être obtenu en connectant des segments de rack.
- Le système n'est pas limité par la vitesse critique des vis à billes longues.
- Une force motrice importante peut être transmise par des dents d'engrenage solides.
- Une vitesse linéaire élevée est possible avec un pignon et une boîte de vitesses appropriés.
- La structure peut supporter de lourdes charges et de grands systèmes de portiques.
- Les unités d'entraînement peuvent être installées sur plusieurs chariots le long du même rack.
- La maintenance et le remplacement des composants peuvent être modulaires.
- Les configurations à double entraînement prennent en charge des traverses larges et lourdes.
Comment évaluer une structure de module linéaire à crémaillère
Avant de sélectionner un module, les ingénieurs doivent examiner les détails structurels suivants :
- Matériau de base, taille de section et espacement des supports
- Taille, quantité et disposition des blocs du rail de guidage
- Type de rack, module, dureté et degré de précision
- Diamètre du pignon, nombre de dents et traitement thermique
- Rapport de transmission, jeu et capacité portante
- Taille du chariot, rigidité et interface de montage
- Réglage du jeu ou méthode de précharge
- Méthode de lubrification et intervalle de maintenance
- Type de capteur et protection contre les surcourses
- Couvercle de protection et conception d'étanchéité
- Capacité de la chaîne porte-câbles et rayon de courbure
- Orientation d'installation et capacité de moment de charge
Ces facteurs déterminent si le système peut maintenir ses performances nominales tout au long de sa durée de vie.
Conclusion
Lestructure du module linéaire à crémaillèreest un système mécanique intégré composé d'un châssis de base rigide, de rails de guidage linéaires, d'une crémaillère de précision, d'un pignon d'entraînement, d'une boîte de vitesses, d'un chariot, d'un support moteur, de composants de lubrification, de capteurs, de capots de protection et de dispositifs de gestion des câbles.
La crémaillère et le pignon génèrent une force motrice linéaire, tandis que le système de guidage supporte la charge utile et contrôle la direction du mouvement. La boîte de vitesses augmente le couple disponible, le chariot relie la charge au système mobile et la base maintient l'alignement de tous les composants.
Des performances fiables dépendent de la relation mécanique entre ces composants. La rigidité de la base, le parallélisme des guides, la précision des joints de crémaillère, la précharge du pignon, la lubrification et la protection influencent tous la vitesse, la précision du positionnement, le bruit, l'usure et la durée de vie.
Pour les équipements d'automatisation à longue course, à grande vitesse et à charge lourde, une structure à crémaillère et pignon correctement conçue fournit une solution de mouvement linéaire évolutive et durable. L'évaluation de la conception mécanique complète plutôt que de se concentrer sur un seul composant permet de garantir un fonctionnement stable, une maintenance plus facile et des performances de positionnement à long terme.
