 Italiano

Cremaglieramodulo lineareLe specifiche determinano se un asse lineare può gestire in sicurezza il carico utile, la corsa, la velocità, l'accelerazione e le prestazioni di posizionamento richieste. A differenza dei sistemi con viti a ricircolo di sfere, un azionamento a pignone e cremagliera può estendersi su distanze di corsa molto lunghe senza essere limitato dalla frusta della vite o dalla velocità di rotazione critica. Tuttavia, il corretto dimensionamento richiede qualcosa di più del semplice controllo del carico massimo e della corsa.
Il modulo della cremagliera, il diametro del pignone, il rapporto del cambio, la coppia motrice, il momento ammissibile, la rigidità strutturale, la lubrificazione e la configurazione del controllo influenzano tutti le prestazioni finali del sistema. Questa guida spiega le specifiche principali del modulo lineare a cremagliera e mostra come valutarle insieme durante la selezione dell'attuatore.
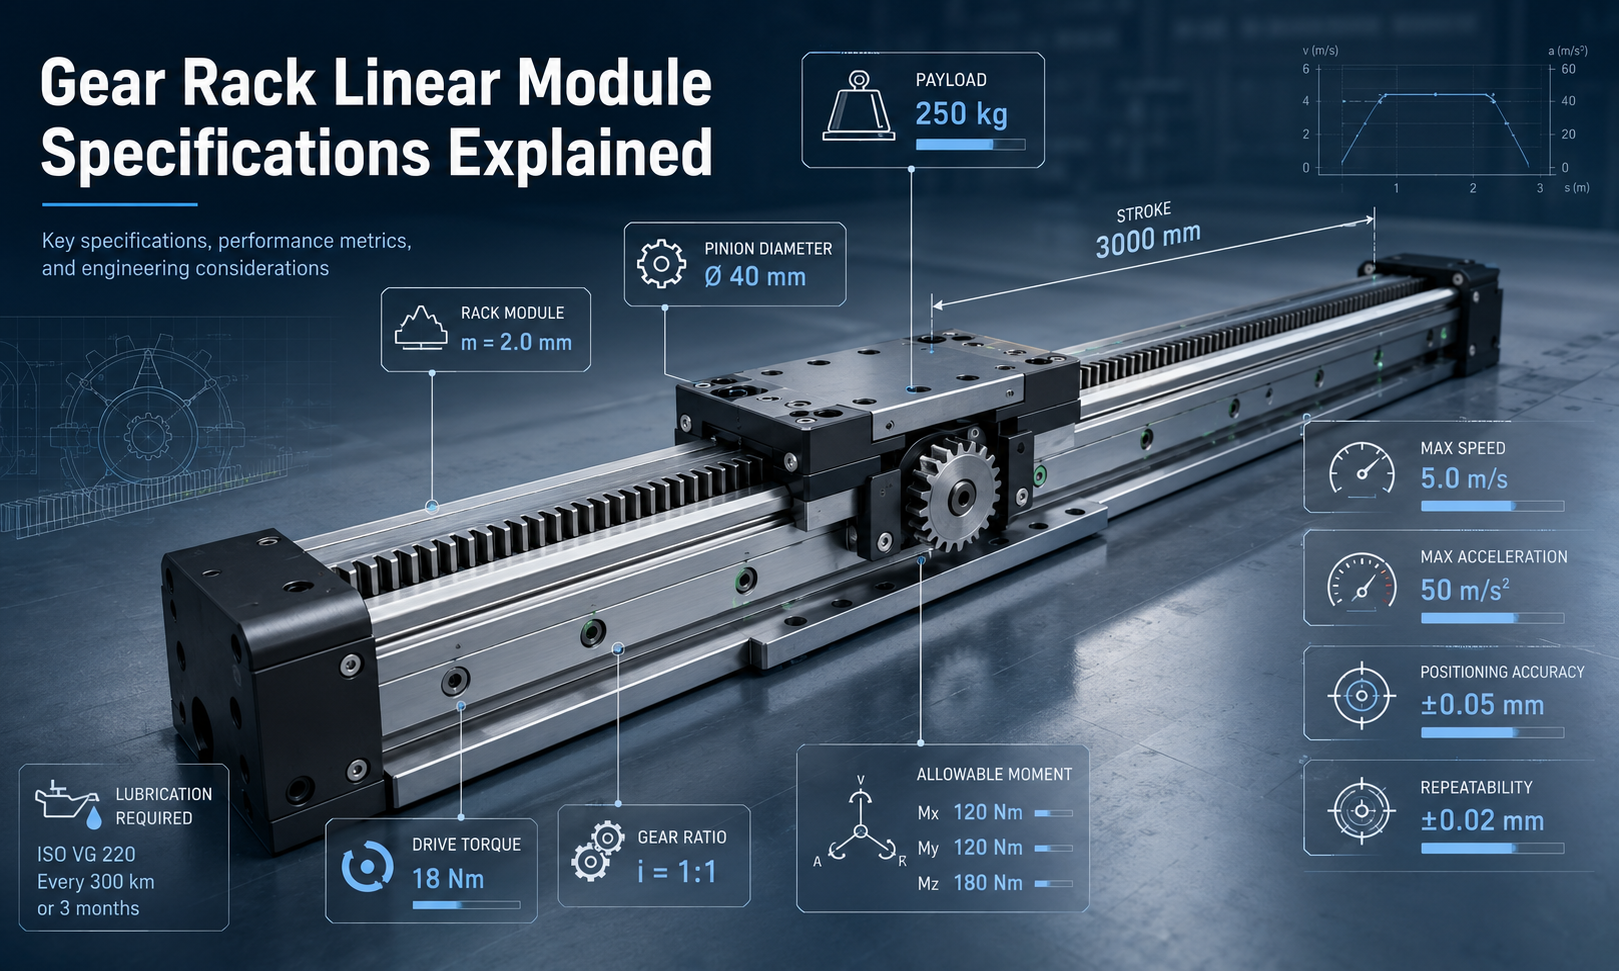
Specifiche del modulo lineare con cremagliera chiave
| Specifica | Cosa descrive | Perché è importante |
|---|---|---|
| Carico utile | La massa o forza massima supportata dal carrello | Determina se l'asse può trasportare il pezzo, gli utensili e l'attrezzatura in movimento |
| Colpo | La distanza di spostamento lineare disponibile | Definisce il campo di lavoro dell'asse lineare |
| Modulo rack | La dimensione standardizzata dei denti della cremagliera e del pignone | Influisce sulla resistenza dei denti, sulla forza motrice, sulle dimensioni del pignone e sulla capacità di trasmissione |
| Diametro del pignone | Il diametro primitivo del pignone motore | Influisce sulla corsa lineare per giro, velocità, coppia e risoluzione |
| Rapporto di trasmissione | Il rapporto di riduzione della velocità tra motore e pignone | Bilancia la coppia di uscita, la velocità e la risoluzione di posizionamento |
| Velocità massima | La massima velocità operativa lineare consentita | Determina se l'asse può soddisfare i requisiti di tempo di ciclo |
| Accelerazione | La velocità con cui il carrello cambia velocità | Influisce sulla forza inerziale, sul dimensionamento del motore, sulle vibrazioni strutturali e sul tempo di ciclo |
| Precisione di posizionamento | La differenza tra la posizione comandata e la posizione effettiva | Determina la precisione assoluta del movimento lungo tutta la corsa |
| Ripetibilità | La capacità di tornare ripetutamente nella stessa posizione | Importante per operazioni ripetitive di automazione, carico e assemblaggio |
| Coppia motrice | La coppia richiesta al motore o al pignone | Determina se l'azionamento è in grado di superare le forze di carico, attrito e accelerazione |
| Momento consentito | Il momento massimo di rollio, beccheggio e imbardata supportato dal carrello | Previene il sovraccarico della guida quando il baricentro del carico è sfalsato |
| Requisiti di lubrificazione | Il lubrificante richiesto, il metodo di applicazione e l'intervallo di manutenzione | Influisce sull'usura dei denti, sul rumore, sull'efficienza e sulla durata |
Capacità di carico utile
Il carico utile è la massa che il modulo lineare a cremagliera può spostare mantenendo la velocità, la precisione e la durata specificate. Normalmente include più del pezzo stesso. La massa in movimento completa può includere:
- Pezzi o prodotti
- Apparecchi e piastre di montaggio
- Pinze, teste di saldatura, telecamere o apparecchiature di erogazione
- Motori e assi secondari montati sul carro
- Portacavi, tubi flessibili e altri accessori per la movimentazione
Il carico utile nominale non deve essere trattato come un valore isolato. Un modulo può supportare un carico statico elevato ma richiedere un carico operativo inferiore quando è soggetto ad accelerazioni elevate, frequenti inversioni, urti o un centro di gravità spostato.
Carico statico e carico dinamico
Il carico statico si riferisce al carico supportato quando il carrello è fermo o si muove molto lentamente. Il carico dinamico comprende le forze aggiuntive generate durante l'accelerazione, la decelerazione e i cambi di direzione.
La forza di accelerazione può essere stimata con:
FUN= m×a
Dove:
FUNè la forza di accelerazione in newtonMè la massa totale in movimento in chilogrammiUNè l'accelerazione in metri al secondo quadrato
Per un asse orizzontale, la forza motrice totale può includere forza di accelerazione, attrito, forza di processo, trascinamento del cavo e resistenza esterna:
Ftotale= FUN+Fattrito+Fprocesso+Festerno
Per installazioni inclinate o verticali è necessario includere anche la gravità. Gli assi verticali generalmente richiedono un freno di stazionamento o un altro meccanismo anticaduta per impedire movimenti incontrollati quando viene rimossa l'alimentazione.
Utilizzare un fattore di sicurezza
Dovrebbe essere applicato un fattore di sicurezza adeguato per tenere conto delle variazioni di carico, delle vibrazioni, degli urti, degli errori di installazione e dei futuri cambiamenti operativi. Il fattore di sicurezza richiesto dipende dal ciclo di lavoro e dalla gravità dell'applicazione. Il funzionamento industriale continuo, il movimento ad alto impatto e i carichi incerti richiedono normalmente un margine di progettazione maggiore rispetto al movimento regolare e intermittente.
Corsa e corsa massima
La corsa è la distanza utile che il carrello può percorrere. I sistemi a pignone e cremagliera sono particolarmente adatti per l'automazione a corsa lunga perché le sezioni della cremagliera possono essere installate in modo continuo lungo un profilo in alluminio o una trave in acciaio.
Nel determinare la corsa richiesta, considerare:
- Il viaggio del processo vero e proprio
- Distanza di accelerazione e decelerazione
- Fine dello sdoganamento
- Posizioni dei finecorsa e dei sensori
- Lunghezza dell'utensile e dimensioni del pezzo
- Accesso per manutenzione e carico
- Possibile espansione futura
La lunghezza complessiva del modulo è sempre maggiore della corsa utile perché è necessario spazio per il carrello, le strutture terminali, i componenti di protezione e la protezione da extracorsa.
Precisione del giunto a cremagliera
Gli assi molto lunghi utilizzano solitamente più sezioni di cremagliera. L'allineamento delle articolazioni influisce sulla fluidità del movimento, sul rumore e sulla precisione del posizionamento. Una spaziatura impropria delle cremagliere in corrispondenza di un giunto può creare un cambiamento improvviso nell'impegno dei denti, producendo vibrazioni, urti e usura locale.
Per i sistemi a corsa lunga, anche la superficie di montaggio deve mantenere un'adeguata rettilineità, planarità e rigidità. L'estensione della cremagliera non garantisce automaticamente che l'asse completo manterrà la stessa precisione durante l'intera corsa.
Modulo rack
Il modulo cremagliera è una delle specifiche più importanti dell'attuatore a pignone e cremagliera. Definisce la dimensione dei denti dell'ingranaggio e si calcola dal rapporto tra il diametro primitivo del pignone e il numero di denti:
m = dP÷z
Dove:
Mè il modulo ingranaggioDPè il diametro primitivo del pignonezè il numero di denti del pignone
Un modulo cremagliera più grande generalmente fornisce denti più grandi e più forti, consentendo alla trasmissione di supportare una maggiore forza tangenziale. Tuttavia, aumentando il modulo aumentano anche le dimensioni fisiche, il peso e il costo del gruppo cremagliera-pignone.
La selezione del modulo rack dovrebbe considerare:
- Forza di azionamento lineare richiesta
- Forza di accelerazione di picco
- Coppia del pignone
- Materiale del dente e trattamento termico
- Larghezza della faccia dell'ingranaggio
- Ciclo di lavoro
- Urti e vibrazioni
- Vita utile prevista
- Precisione e morbidezza richieste
Il modulo da solo non definisce la capacità di carico completa. Due cremagliere con lo stesso modulo possono avere forze ammissibili diverse a causa delle differenze di materiale, durezza, larghezza dei denti, qualità di produzione e metodo di montaggio.
Cremagliera cilindrica e cremagliera elicoidale
Le cremagliere cilindriche utilizzano denti dritti e forniscono una struttura di trasmissione semplice, efficiente ed economica. Le cremagliere elicoidali si innestano in modo più graduale e possono fornire un movimento più fluido, un rumore inferiore e rapporti di contatto dei denti più elevati. Tuttavia, gli ingranaggi elicoidali possono generare una forza assiale aggiuntiva che deve essere supportata dalla struttura portante e di guida.
Diametro del pignone
Il pignone converte il movimento rotatorio del motore in movimento lineare lungo la cremagliera. Il suo diametro primitivo influisce direttamente sulla corsa lineare per giro, sulla forza di uscita, sulla velocità massima e sulla risoluzione di posizionamento.
Il diametro primitivo è:
DP= m×z
La corsa lineare teorica per un giro del pignone è:
lrev= π × dP
Un pignone più grande sposta il carrello più lontano per giro e può aumentare la velocità lineare alla stessa velocità di rotazione. Tuttavia, un diametro primitivo maggiore richiede anche una coppia maggiore per produrre la stessa forza lineare.
Un pignone più piccolo fornisce una minore corsa per giro, il che può migliorare la risoluzione meccanica e ridurre la coppia del pignone richiesta. Il pignone non può essere reso arbitrariamente piccolo poiché è necessario considerare anche la geometria dei denti, la resistenza dei denti, il rischio di sottosquadro e le dimensioni del cuscinetto.
Rapporto di trasmissione
Un riduttore è comunemente installato tra il servomotore e il pignone. Il rapporto di trasmissione è normalmente espresso come:
io = nmotore÷npignone
Dove:
ioè il rapporto di riduzioneNmotoreè la velocità del motoreNpignoneè la velocità del pignone
Un rapporto di riduzione più elevato riduce la velocità del pignone aumentando la coppia di uscita disponibile. Può anche migliorare la risoluzione dei comandi perché sono necessari più giri del motore per la stessa corsa lineare.
Un rapporto di riduzione inferiore consente una velocità lineare più elevata ma fornisce una minore moltiplicazione della coppia. Il rapporto selezionato deve mantenere il motore entro l'intervallo di velocità e coppia effettivi durante l'accelerazione, la marcia a velocità costante e la decelerazione.
La scelta del riduttore dovrebbe considerare anche:
- Coppia nominale e di picco in uscita
- Gioco
- Rigidità torsionale
- Efficienza
- Velocità massima di ingresso
- Capacità di carico radiale e assiale
- Coppia di arresto di emergenza
- Vita utile
Velocità massima
La velocità lineare teorica di un attuatore a cremagliera può essere calcolata dalla velocità del pignone e dal diametro primitivo:
v = π × dP×npignone ÷ 60
Dove:
vè la velocità lineare in metri al secondoDPè il diametro primitivo del pignone in metriNpignoneè la velocità del pignone espressa in giri al minuto
La velocità massima pratica può essere inferiore al risultato teorico. Può essere limitato da:
- Velocità massima del motore
- Limiti di velocità in ingresso e in uscita del cambio
- Capacità del sistema di guida
- Qualità dell'innesto a cremagliera e pignone
- Condizione di lubrificazione
- Stabilità del carrello
- Vibrazioni strutturali
- Velocità della catena portacavi
- Requisiti relativi al rumore
- Regolazione del controller e del servo
Una corsa lunga non significa automaticamente una velocità operativa illimitata. Man mano che l'asse si allunga, la deflessione del raggio, la precisione di montaggio, la frequenza naturale e la gestione dei cavi diventano sempre più importanti.
Accelerazione e decelerazione
L'accelerazione ha un effetto diretto sul tempo ciclo, ma aumenta anche la forza e la coppia richieste dalla trasmissione. Un'elevata accelerazione può generare carichi dinamici significativi anche quando il carico utile è relativamente piccolo.
Le specifiche complete di accelerazione dovrebbero includere:
- Accelerazione massima
- Accelerazione operativa normale
- Decelerazione massima
- Decelerazione dell'arresto di emergenza
- Velocità di transizione dello strappo o dell'accelerazione
- Numero di cicli al minuto
Un profilo di movimento fluido con curva a S può ridurre gli urti, le vibrazioni e l'impatto sui denti rispetto a un profilo di accelerazione brusca. La regolazione del servo dovrebbe essere adattata alla rigidità meccanica dell'asse anziché utilizzare le impostazioni di guadagno più elevate disponibili.
Precisione di posizionamento
La precisione di posizionamento descrive quanto la posizione effettiva del carrello corrisponde alla posizione comandata durante l'intera corsa. Si tratta di una specifica prestazionale assoluta e non deve essere confusa con la ripetibilità.
La precisione di posizionamento del modulo lineare della cremagliera può essere influenzata da:
- Errore di inclinazione della cremagliera
- Allineamento dei giunti a cremagliera
- Gioco del cambio
- Gioco della cremagliera e del pignone
- Eccentricità del pignone
- Guida rettilineità
- Precisione di montaggio della base
- Deflessione strutturale
- Dilatazione termica
- Risoluzione dell'encoder
- Errore di controllo del servo
Per le applicazioni che richiedono un'elevata precisione assoluta su una corsa lunga, è possibile installare un encoder lineare per misurare direttamente la posizione effettiva del carrello. Ciò crea un sistema completo a circuito chiuso e può compensare alcuni errori di trasmissione e di passo. Tuttavia, non è in grado di correggere una rigidità insufficiente, un'installazione inadeguata del rack o un'eccessiva usura meccanica.
Ripetibilità
La ripetibilità descrive la capacità del carrello di ritornare nella stessa posizione nelle stesse condizioni operative. Un sistema può avere una buona ripetibilità anche quando è presente un offset di posizionamento assoluto costante.
La ripetibilità è particolarmente importante per:
- Operazioni di pick and place
- Carico e scarico della macchina
- Saldatura
- Erogazione
- Confezione
- Assemblea
- Ispezione
- Movimentazione dei materiali
Il gioco, la rigidità dell'azionamento, la direzione del carico, la temperatura e la messa a punto del servo sono tutti fattori che influiscono sulla ripetibilità. Per il posizionamento bidirezionale, la specifica deve essere valutata quando ci si avvicina al target da entrambe le direzioni, poiché l'inversione della trasmissione può esporre errori di cambio e di gioco dei denti.
Coppia motrice
La coppia motrice deve essere sufficiente a produrre la forza lineare richiesta sul pignone. La relazione tra la forza motrice tangenziale e la coppia del pignone è:
Tpignone= Ftotale× dP ÷ 2
Dove:
Tpignoneè la coppia al pignoneFtotaleè la forza lineare totale richiestaDPè il diametro primitivo del pignone
Quando viene utilizzato un riduttore, il requisito approssimativo di coppia del motore può essere espresso come:
Tmotore= Ftotale× dP÷ (2 × i × h)
Dove:
ioè il rapporto di riduzione del cambioOè l'efficienza di trasmissione combinata
La selezione del motore deve verificare sia la coppia continua che la coppia di picco. La coppia continua si riferisce alle prestazioni termiche durante il funzionamento ripetuto, mentre la coppia di picco è richiesta durante l'accelerazione, la decelerazione, l'inversione e l'arresto di emergenza.
Anche l'inerzia riflessa del sistema in movimento dovrebbe essere confrontata con l'inerzia del motore. Un rapporto di inerzia inadeguato può rendere difficile la messa a punto del servo e portare a vibrazioni, superamento o assestamento lento.
Momento consentito
Il momento ammissibile specifica il carico rotazionale massimo che la guida e il carrello possono supportare. Di solito è diviso in tre direzioni:
- Momento di rotolamento:Rotazione attorno alla direzione di marcia
- Momento di intonazione:Inclinazione avanti o indietro del carrello
- Momento di imbardata:Rotazione sul piano orizzontale
Il momento di carico viene generato quando il baricentro del carico utile o la forza di processo sono spostati dal centro del carrello:
M = F × e
Dove:
Mè il momento applicatoFè la forza applicataeè la distanza di offset perpendicolare
Un carico utile relativamente leggero può comunque sovraccaricare il sistema di guida quando è montato lontano dal carrello. Pertanto, il carico utile e il momento ammissibile devono essere sempre controllati insieme.
La capacità del momento può essere migliorata da:
- Aumentare la distanza tra i blocchi guida
- Utilizzando un carrello più ampio
- Utilizzando due moduli lineari paralleli
- Aggiunta di una guida di supporto esterno
- Ridurre l'offset del carico
- Aumento della rigidità della base
Per i sistemi a portale multiasse, il peso e l'offset degli assi secondari devono essere inclusi nel calcolo del momento dell'asse di supporto.
Requisiti di lubrificazione
Una corretta lubrificazione riduce l'attrito, l'usura dei denti, il rumore e la corrosione. Aiuta anche a mantenere un'efficienza di trasmissione stabile e una durata utile.
Le specifiche di lubrificazione dovrebbero identificare:
- Tipo di grasso o olio consigliato
- Metodo di lubrificazione
- Quantità iniziale di lubrificante
- Intervallo di rilubrificazione
- Intervallo di temperatura operativa
- Compatibilità con l'ambiente di lavoro
Gli intervalli di lubrificazione dipendono dalla velocità operativa, dalla distanza di spostamento, dal carico, dal ciclo di lavoro, dalla contaminazione e dalle condizioni ambientali. Le applicazioni ad alta velocità, a servizio continuo o polverose possono richiedere una lubrificazione più frequente rispetto ai sistemi a bassa velocità che operano in ambienti puliti.
I sistemi di lubrificazione automatica sono spesso adatti agli assi a corsa lunga perché applicano una quantità controllata di lubrificante direttamente sulla superficie del dente. Le coperture protettive, le spazzole o i tergicristalli possono anche ridurre la contaminazione da polvere e detriti di lavorazione.
Dovrebbe essere evitato un lubrificante eccessivo perché può attirare contaminazione, aumentare la resistenza e diffondersi nelle apparecchiature circostanti. I lubrificanti non devono essere miscelati a meno che non sia stata confermata la loro compatibilità chimica.
Come le specifiche si influenzano a vicenda
Le specifiche del modulo lineare a cremagliera non devono essere selezionate in modo indipendente. La modifica di un parametro solitamente influisce su molti altri.
| Modifica del design | Possibile vantaggio | Possibile compromesso |
|---|---|---|
| Aumenta il modulo rack | Maggiore resistenza dei denti e capacità di forza motrice | Dimensioni maggiori, peso maggiore e risoluzione potenzialmente inferiore |
| Aumentare il diametro del pignone | Corsa più lineare per giro e velocità potenzialmente più elevata | Coppia più elevata richiesta per la stessa forza lineare |
| Aumentare il rapporto del cambio | Maggiore coppia in uscita e migliore risoluzione dei comandi | Velocità lineare massima inferiore |
| Aumenta l'accelerazione | Tempo di ciclo più breve | Carichi di forza, coppia, vibrazione e momento più elevati |
| Aumenta la corsa | Campo di lavoro più ampio | Maggiore sensibilità all'allineamento, alla deflessione del raggio e all'espansione termica |
| Aumentare il carico utile | Capacità di trasportare utensili o prodotti più grandi | Coppia motore, carico guida e requisiti strutturali più elevati |
Processo di selezione del modulo lineare per cremagliera
- Definire la massa in movimento completa.Includere il carico utile, l'attrezzatura, l'attrezzatura montata sul carrello, la catena portacavi e gli assi secondari.
- Determinare la corsa richiesta.Aggiungere la corsa del processo, la distanza di sicurezza, la distanza di accelerazione e l'accesso per la manutenzione.
- Definire il profilo di movimento.Specificare la velocità massima, l'accelerazione, la decelerazione, il tempo di viaggio, il tempo di permanenza e la frequenza del ciclo.
- Calcolare la forza motrice totale.Includere inerzia, attrito, forza di processo, gravità e resistenza esterna.
- Selezionare il modulo cremagliera e il pignone.Controllare la forza dei denti, la coppia, il fattore di servizio, il ciclo di lavoro e la durata prevista.
- Selezionare il rapporto del cambio.Bilanciare la velocità del motore, la coppia di uscita e la risoluzione lineare richiesta.
- Controllare il carico della guida e i momenti ammissibili.Includere il centro di carico effettivo e le forze di tutte le apparecchiature montate.
- Verificare l'accuratezza e la ripetibilità.Considerare la qualità del rack, i giunti, il gioco, la configurazione dell'encoder e la precisione di montaggio.
- Rivedere la rigidità strutturale.Controllare la trave di supporto, la superficie di montaggio, la piastra del carrello e il telaio della macchina.
- Definire lubrificazione e protezione.Selezionare il metodo di lubrificazione, le coperture protettive e le misure di controllo della contaminazione.
- Applicare un fattore di sicurezza appropriato.Tenere conto di urti, carichi incerti, arresti di emergenza e usura a lungo termine.
Errori comuni nella selezione delle specifiche
Controllo solo del carico utile massimo
Il carico utile massimo non mostra se il modulo può sopportare l'accelerazione effettiva, il carico disassato, la forza del processo o il ciclo operativo. Devono essere verificati anche la forza dinamica ed i momenti ammissibili.
Ignorare il centro di carico
Un carico montato lontano dal carrello crea un momento elevato anche quando la sua massa è inferiore al carico utile nominale. Ciò può ridurre la durata della guida e ridurre la stabilità del posizionamento.
Selezione della velocità senza controllare la coppia
Un pignone grande o un rapporto di trasmissione basso possono fornire la velocità teorica richiesta ma lasciare una coppia insufficiente per l'accelerazione e la resistenza del processo.
Confondere la precisione con la ripetibilità
Una buona ripetibilità non garantisce una buona precisione di posizionamento assoluta. Le applicazioni a corsa lunga possono richiedere la compensazione dell'errore del rack o un feedback lineare diretto.
Ignorare i giunti a cremagliera
Uno scarso allineamento tra le sezioni della cremagliera può causare vibrazioni, rumore, impatto dei denti ed errori di posizionamento locale.
Utilizzo della coppia statica per la selezione del servo
La selezione del motore deve includere la coppia di accelerazione di picco, la coppia RMS continua, l'inerzia riflessa e le condizioni di arresto di emergenza.
Trascurare la lubrificazione e la contaminazione
Una cremagliera non lubrificata correttamente può subire una rapida usura dei denti anche quando il dimensionamento meccanico è altrimenti corretto.
Domande frequenti
Cosa determina il carico massimo di un modulo lineare a cremagliera?
Il carico massimo dipende dalla capacità della guida, dalla resistenza dei denti della cremagliera, dalla coppia del pignone, dalla capacità del riduttore, dalla struttura del carrello, dai momenti ammissibili, dalla velocità, dall'accelerazione e dal ciclo di lavoro. Non può essere determinato solo dal modulo rack.
Come viene selezionato il modulo rack?
Il modulo cremagliera viene selezionato in base alla forza tangenziale richiesta, alla coppia di picco, al materiale dei denti, alla larghezza della faccia, al ciclo di lavoro, al carico d'urto e ai requisiti di durata. Un modulo più grande generalmente supporta una forza maggiore ma aumenta anche le dimensioni del componente.
Un pignone più grande aumenta la velocità?
SÌ. Alla stessa velocità di rotazione del pignone, un diametro primitivo maggiore produce una maggiore corsa lineare per giro. Tuttavia, è necessaria anche una coppia maggiore per generare la stessa forza lineare.
Qual è la differenza tra precisione di posizionamento e ripetibilità?
La precisione del posizionamento misura quanto la posizione effettiva è vicina alla posizione comandata. La ripetibilità misura la coerenza con cui il modulo ritorna nella stessa posizione durante i cicli ripetuti.
È possibile utilizzare un modulo lineare a cremagliera per una corsa illimitata?
Le sezioni della cremagliera possono essere unite per creare distanze di corsa molto lunghe, quindi la corsa è altamente scalabile. In pratica, la corsa totale è limitata dalla struttura della macchina, dall'allineamento del rack, dalla gestione dei cavi, dai requisiti di controllo e dallo spazio di installazione.
Perché il momento ammissibile è importante?
Il momento ammissibile determina se la guida e il carrello possono supportare carichi sfalsati. Un carico utile inferiore alla massa massima può comunque sovraccaricare il modulo quando il suo baricentro è troppo lontano dal carrello.
Con quale frequenza è necessario lubrificare la cremagliera?
L'intervallo di lubrificazione dipende dal carico, dalla velocità, dalla distanza percorsa, dal ciclo di lavoro, dalla temperatura e dalla contaminazione. Il lubrificante e l'intervallo devono seguire i requisiti di manutenzione del produttore del rack e del modulo.
Conclusione
La corretta selezione del modulo lineare della cremagliera richiede una valutazione combinata di carico utile, corsa, modulo della cremagliera, diametro del pignone, rapporto di trasmissione, velocità massima, accelerazione, precisione di posizionamento, ripetibilità, coppia motrice, momento ammissibile e requisiti di lubrificazione.
La configurazione migliore non è semplicemente il modulo con il carico o la velocità nominale più elevati. È la configurazione che fornisce forza dinamica, rigidità strutturale, precisione e durata sufficienti nel ciclo operativo effettivo. La definizione del profilo di movimento completo e delle condizioni di carico prima di selezionare cremagliera, pignone, riduttore e motore aiuta a prevenire il sovradimensionamento, la coppia insufficiente, il sovraccarico della guida e l'usura prematura.
