 Português

As especificações do módulo linear da cremalheira determinam se um eixo linear pode lidar com segurança com a carga útil, curso, velocidade, aceleração e desempenho de posicionamento necessários. Ao contrário dos sistemas de fuso de esferas, um acionamento de cremalheira e pinhão pode se estender por distâncias de deslocamento muito longas sem ser limitado pelo chicote do parafuso ou pela velocidade rotacional crítica. Contudo, o dimensionamento correto requer mais do que verificar a carga e o curso máximos.
Módulo de cremalheira, diâmetro do pinhão, relação da caixa de engrenagens, torque de acionamento, momento admissível, rigidez estrutural, lubrificação e configuração de controle influenciam o desempenho final do sistema. Este guia explica as principais especificações do módulo linear da cremalheira e mostra como elas devem ser avaliadas em conjunto durante a seleção do atuador.
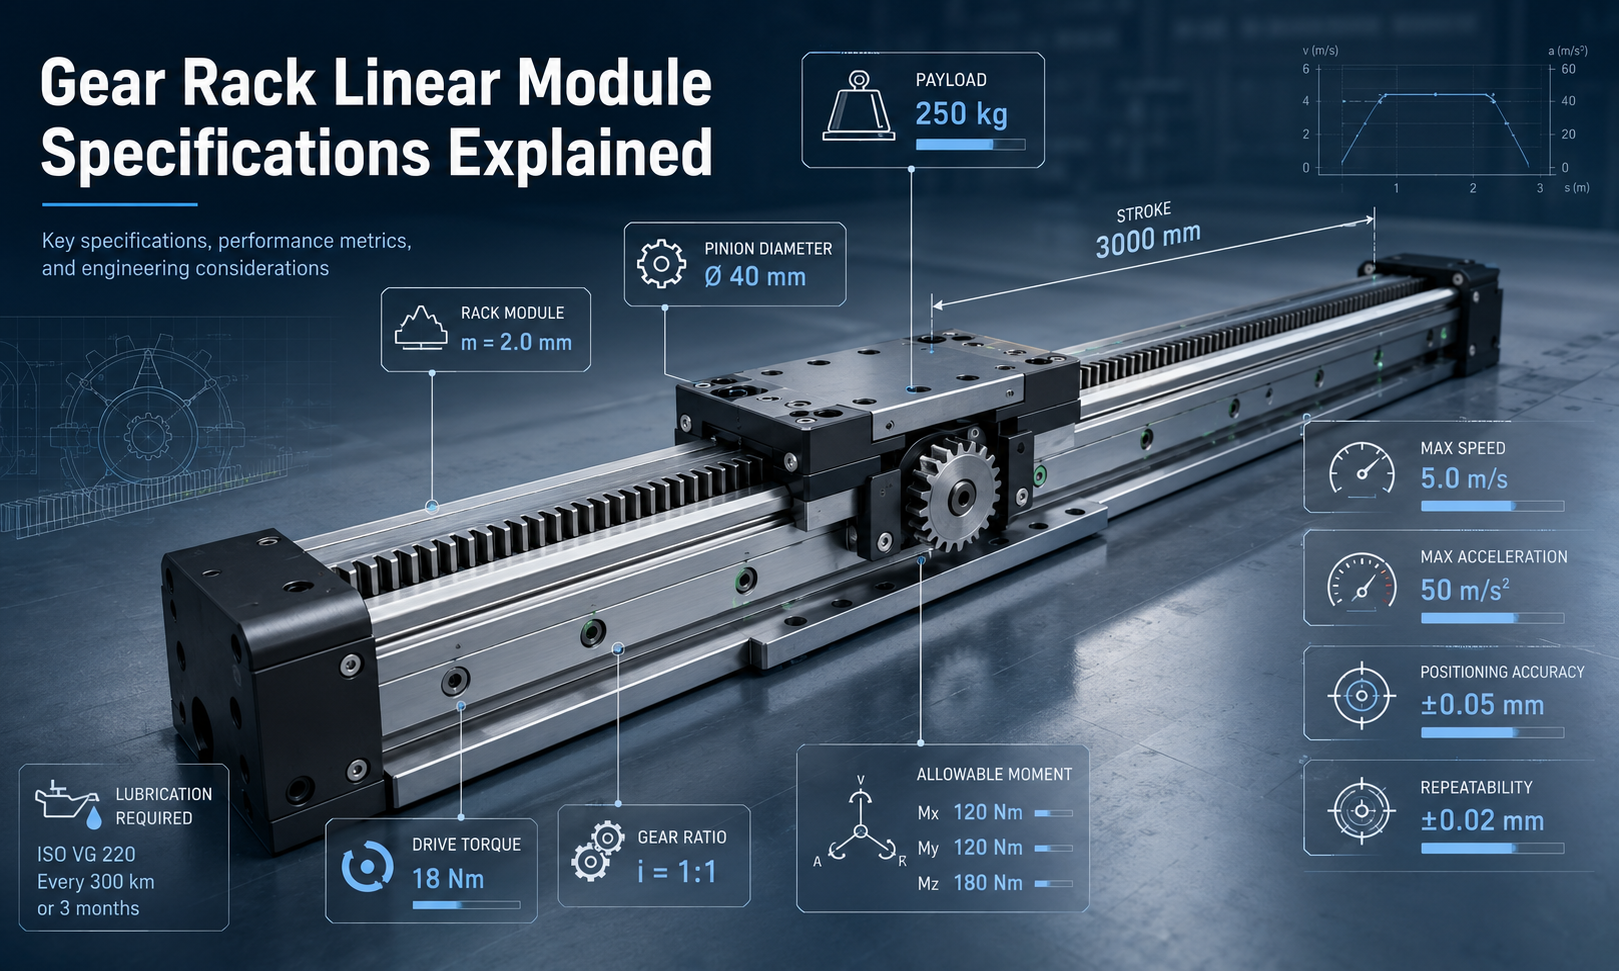
Especificações do módulo linear do rack de engrenagens principais
| Especificação | O que descreve | Por que isso importa |
|---|---|---|
| Carga útil | A massa ou força máxima suportada pelo carro | Determina se o eixo pode transportar a peça de trabalho, ferramentas e equipamentos móveis |
| AVC | A distância de viagem linear disponível | Define a faixa de trabalho do eixo linear |
| Módulo de rack | O tamanho padronizado dos dentes da cremalheira e do pinhão | Afeta a resistência do dente, a força motriz, o tamanho do pinhão e a capacidade de transmissão |
| Diâmetro do pinhão | O diâmetro primitivo do pinhão de transmissão | Influencia o deslocamento linear por revolução, velocidade, torque e resolução |
| Relação de engrenagem | A relação de redução de velocidade entre o motor e o pinhão | Equilibra torque de saída, velocidade e resolução de posicionamento |
| Velocidade máxima | A velocidade operacional linear mais alta permitida | Determina se o eixo pode atender aos requisitos de tempo de ciclo |
| Aceleração | A taxa na qual o carro muda de velocidade | Afeta a força inercial, dimensionamento do motor, vibração estrutural e tempo de ciclo |
| Precisão de posicionamento | A diferença entre a posição comandada e a posição real | Determina a precisão absoluta do movimento em todo o curso |
| Repetibilidade | A capacidade de retornar à mesma posição repetidamente | Importante para operações repetitivas de automação, carregamento e montagem |
| Torque de acionamento | O torque necessário no motor ou pinhão | Determina se o inversor pode superar forças de carga, fricção e aceleração |
| Momento Permitido | O momento máximo de rotação, inclinação e guinada suportado pelo carro | Evita a sobrecarga da guia quando o centro de carga está deslocado |
| Requisitos de lubrificação | O lubrificante necessário, método de aplicação e intervalo de manutenção | Afeta o desgaste dos dentes, o ruído, a eficiência e a vida útil |
Capacidade de carga útil
Carga útil é a massa que o módulo linear da cremalheira pode mover enquanto mantém a velocidade, precisão e vida útil especificadas. Normalmente inclui mais do que a própria peça de trabalho. A massa móvel completa pode incluir:
- Peças de trabalho ou produtos
- Luminárias e placas de montagem
- Pinças, cabeçotes de soldagem, câmeras ou equipamentos de distribuição
- Motores e eixos secundários montados no carro
- Porta-cabos, mangueiras e outros acessórios móveis
A carga útil nominal não deve ser tratada como um valor isolado. Um módulo pode suportar uma grande carga estática, mas exigir uma carga operacional menor quando for submetido a alta aceleração, reversão frequente, impacto ou centro de gravidade deslocado.
Carga Estática e Carga Dinâmica
Carga estática refere-se à carga suportada quando o carro está parado ou se movendo muito lentamente. A carga dinâmica inclui as forças adicionais geradas durante a aceleração, desaceleração e mudanças de direção.
A força de aceleração pode ser estimada com:
Fum= m × uma
Onde:
Fumé a força de aceleração em newtonseué a massa móvel total em quilogramasumé a aceleração em metros por segundo ao quadrado
Para um eixo horizontal, a força motriz total pode incluir força de aceleração, fricção, força de processo, arrasto do cabo e resistência externa:
Ftotal=Fum+Fatrito+Fprocesso+Fexterno
Para instalações inclinadas ou verticais, a gravidade também deve ser incluída. Os eixos verticais geralmente requerem um freio de retenção ou outro mecanismo anti-queda para evitar movimentos descontrolados quando a energia é removida.
Use um fator de segurança
Um fator de segurança adequado deve ser aplicado para levar em conta a variação de carga, vibração, choque, erros de instalação e futuras alterações operacionais. O fator de segurança exigido depende do ciclo de trabalho e da severidade da aplicação. A operação industrial contínua, o movimento de alto impacto e as cargas incertas normalmente exigem uma margem de projeto maior do que o movimento suave e intermitente.
Acidente vascular cerebral e viagem máxima
Curso é a distância útil que o carro pode percorrer. Os sistemas de cremalheira e pinhão são especialmente adequados para automação de longo curso porque as seções de cremalheira podem ser instaladas continuamente ao longo de um perfil de alumínio ou viga de aço.
Ao determinar o curso necessário, considere:
- A viagem real do processo
- Distância de aceleração e desaceleração
- Liberação final
- Posição do interruptor de limite e do sensor
- Comprimento da ferramenta e dimensões da peça
- Acesso para manutenção e carregamento
- Possível expansão futura
O comprimento total do módulo é sempre maior que o curso útil porque é necessário espaço para o carro, estruturas finais, componentes de proteção e proteção contra ultrapassagem.
Precisão da junta do rack
Eixos muito longos geralmente usam múltiplas seções de rack. O alinhamento das juntas afeta a suavidade do movimento, o ruído e a precisão do posicionamento. O espaçamento inadequado da cremalheira em uma junta pode criar uma mudança repentina no engate dos dentes, produzindo vibração, impacto e desgaste local.
Para sistemas de curso longo, a superfície de montagem também deve manter retilineidade, planicidade e rigidez adequadas. A extensão da cremalheira não garante automaticamente que o eixo completo manterá a mesma precisão durante todo o percurso.
Módulo de rack
O módulo de rack é uma das especificações mais importantes do atuador de rack e pinhão. Define o tamanho dos dentes da engrenagem e é calculado a partir da relação entre o diâmetro primitivo do pinhão e o número de dentes:
m = dp÷ z
Onde:
eué o módulo de engrenagemdpé o diâmetro primitivo do pinhãozé o número de dentes do pinhão
Um módulo de rack maior geralmente fornece dentes maiores e mais fortes, permitindo que a transmissão suporte maior força tangencial. No entanto, aumentar o módulo também aumenta o tamanho físico, o peso e o custo do conjunto de cremalheira e pinhão.
A seleção do módulo de rack deve considerar:
- Força motriz linear necessária
- Força de aceleração máxima
- Torque do pinhão
- Material dentário e tratamento térmico
- Largura da face da engrenagem
- Ciclo de trabalho
- Choque e vibração
- Vida útil esperada
- Precisão e suavidade necessárias
O módulo sozinho não define a capacidade de carga completa. Dois racks com o mesmo módulo podem ter forças admissíveis diferentes devido a diferenças de material, dureza, largura do dente, qualidade de fabricação e método de montagem.
Cremalheira de dentes retos e cremalheira helicoidal
As cremalheiras de dentes retos usam dentes retos e fornecem uma estrutura de transmissão simples, eficiente e econômica. As cremalheiras helicoidais engatam de forma mais gradual e podem proporcionar movimentos mais suaves, menor ruído e maiores taxas de contato com os dentes. No entanto, a engrenagem helicoidal pode gerar força axial adicional que deve ser suportada pela estrutura de rolamento e guia.
Diâmetro do pinhão
O pinhão converte o movimento rotativo do motor em movimento linear ao longo da cremalheira. Seu diâmetro primitivo afeta diretamente o deslocamento linear por revolução, a força de saída, a velocidade máxima e a resolução de posicionamento.
O diâmetro primitivo é:
dp= m × z
O curso linear teórico para uma revolução do pinhão é:
eurev= π × dp
Um pinhão maior move o carro mais longe por revolução e pode aumentar a velocidade linear na mesma velocidade de rotação. No entanto, um diâmetro primitivo maior também requer mais torque para produzir a mesma força linear.
Um pinhão menor proporciona menos deslocamento por revolução, o que pode melhorar a resolução mecânica e reduzir o torque necessário do pinhão. O pinhão não pode ser fabricado arbitrariamente pequeno porque a geometria do dente, a resistência do dente, o risco de rebaixamento e as dimensões do rolamento também devem ser considerados.
Relação de engrenagem
Uma caixa de engrenagens é comumente instalada entre o servo motor e o pinhão. A relação de transmissão é normalmente expressa como:
eu =nmotor÷ npinhão
Onde:
eué a taxa de reduçãonmotoré a velocidade do motornpinhãoé a velocidade do pinhão
Uma taxa de redução mais alta reduz a velocidade do pinhão enquanto aumenta o torque de saída disponível. Também pode melhorar a resolução do comando porque são necessárias mais rotações do motor para o mesmo deslocamento linear.
Uma taxa de redução mais baixa permite maior velocidade linear, mas proporciona menor multiplicação de torque. A relação selecionada deve manter o motor dentro de sua faixa efetiva de velocidade e torque durante a aceleração, deslocamento em velocidade constante e desaceleração.
A seleção da caixa de câmbio também deve considerar:
- Torque de saída nominal e de pico
- Retaliação
- Rigidez torcional
- Eficiência
- Velocidade máxima de entrada
- Capacidade de carga radial e axial
- Torque de parada de emergência
- Vida útil
Velocidade máxima
A velocidade linear teórica de um atuador de cremalheira pode ser calculada a partir da velocidade do pinhão e do diâmetro primitivo:
v = π × dp×npinhão ÷ 60
Onde:
vé a velocidade linear em metros por segundodpé o diâmetro do passo do pinhão em metrosnpinhãoé a velocidade do pinhão em rotações por minuto
A velocidade máxima prática pode ser inferior ao resultado teórico. Pode ser limitado por:
- Velocidade máxima do motor
- Limites de velocidade de entrada e saída da caixa de engrenagens
- Guia de capacidade do sistema
- Qualidade de engate da cremalheira e do pinhão
- Condição de lubrificação
- Estabilidade do transporte
- Vibração estrutural
- Velocidade do transportador de cabo
- Requisitos de ruído
- Ajuste de controlador e servo
Cursos longos não significam automaticamente velocidade operacional ilimitada. À medida que o eixo se torna mais longo, a deflexão do feixe, a precisão da montagem, a frequência natural e o gerenciamento dos cabos tornam-se cada vez mais importantes.
Aceleração e desaceleração
A aceleração tem um efeito direto no tempo do ciclo, mas também aumenta a força e o torque exigidos pela transmissão. A alta aceleração pode gerar cargas dinâmicas significativas mesmo quando a carga útil é relativamente pequena.
A especificação completa de aceleração deve incluir:
- Aceleração máxima
- Aceleração operacional normal
- Desaceleração máxima
- Desaceleração de parada de emergência
- Taxa de transição de jerk ou aceleração
- Número de ciclos por minuto
Um perfil de movimento suave em curva S pode reduzir o choque, a vibração e o impacto nos dentes em comparação com um perfil de aceleração abrupta. O ajuste do servo deve ser compatível com a rigidez mecânica do eixo, em vez de usar as configurações de ganho mais altas disponíveis.
Precisão de posicionamento
A precisão do posicionamento descreve até que ponto a posição real do carro corresponde à posição comandada durante o curso completo. É uma especificação de desempenho absoluta e não deve ser confundida com repetibilidade.
A precisão do posicionamento do módulo linear da cremalheira pode ser afetada por:
- Erro de inclinação do rack
- Alinhamento da junta do rack
- Folga da caixa de velocidades
- Folga da cremalheira e do pinhão
- Excentricidade do pinhão
- Retidão do guia
- Precisão de montagem básica
- Deflexão estrutural
- Expansão térmica
- Resolução do codificador
- Erro de controle servo
Para aplicações que exigem alta precisão absoluta em um curso longo, um encoder linear pode ser instalado para medir diretamente a posição real do carro. Isto cria um sistema de circuito fechado completo e pode compensar alguns erros de transmissão e pitch. No entanto, não pode corrigir rigidez insuficiente, má instalação do rack ou desgaste mecânico excessivo.
Repetibilidade
A repetibilidade descreve a capacidade do carro retornar à mesma posição sob as mesmas condições de operação. Um sistema pode ter boa repetibilidade mesmo quando um deslocamento de posicionamento absoluto constante está presente.
A repetibilidade é particularmente importante para:
- Operações de pick-and-place
- Carregamento e descarregamento de máquinas
- Soldagem
- Dispensação
- Embalagem
- Conjunto
- Inspeção
- Manuseio de materiais
A folga, a rigidez do acionamento, a direção da carga, a temperatura e o ajuste do servo influenciam a repetibilidade. Para posicionamento bidirecional, a especificação deve ser avaliada ao se aproximar do alvo em ambas as direções, pois a reversão do acionamento pode expor erros na caixa de engrenagens e na folga dos dentes.
Torque de acionamento
O torque de acionamento deve ser suficiente para produzir a força linear necessária no pinhão. A relação entre a força motriz tangencial e o torque do pinhão é:
Tpinhão=Ftotal× dp ÷ 2
Onde:
Tpinhãoé o torque no pinhãoFtotalé a força linear total necessáriadpé o diâmetro primitivo do pinhão
Quando uma caixa de engrenagens é usada, o torque aproximado do motor requerido pode ser expresso como:
Tmotor=Ftotal× dp÷ (2 × i × h)
Onde:
eué a taxa de redução da caixa de velocidadesoué a eficiência de transmissão combinada
A seleção do motor deve verificar o torque contínuo e o torque de pico. O torque contínuo está relacionado ao desempenho térmico durante operações repetidas, enquanto o torque máximo é necessário durante a aceleração, desaceleração, reversão e parada de emergência.
A inércia refletida do sistema móvel também deve ser comparada com a inércia do motor. Uma relação de inércia inadequada pode dificultar o ajuste do servo e causar vibração, overshoot ou acomodação lenta.
Momento Permitido
O momento admissível especifica a carga rotacional máxima que a guia e o carro podem suportar. Geralmente é dividido em três direções:
- Momento de rolagem:Rotação em torno da direção da viagem
- Momento de arremesso:Inclinação do carro para frente ou para trás
- Momento de guinada:Rotação no plano horizontal
A carga momentânea é gerada quando o centro de gravidade da carga ou a força do processo é deslocado do centro do carro:
M = F × e
Onde:
Mé o momento aplicadoFé a força aplicadaeé a distância de deslocamento perpendicular
Uma carga útil relativamente leve ainda pode sobrecarregar o sistema de guia quando este é montado longe do carro. Portanto, a carga útil e o momento admissível devem sempre ser verificados em conjunto.
A capacidade de momento pode ser melhorada por:
- Aumentando a distância entre os blocos guia
- Usando um carro mais largo
- Usando dois paralelosmódulos lineares
- Adicionando um guia de suporte externo
- Reduzindo o deslocamento de carga
- Aumentando a rigidez da base
Para sistemas de pórtico multieixos, o peso e o deslocamento dos eixos secundários devem ser incluídos no cálculo do momento do eixo de apoio.
Requisitos de lubrificação
A lubrificação correta reduz o atrito, o desgaste dos dentes, o ruído e a corrosão. Também ajuda a manter a eficiência da transmissão e a vida útil estáveis.
A especificação de lubrificação deve identificar:
- Graxa ou tipo de óleo recomendado
- Método de lubrificação
- Quantidade inicial de lubrificante
- Intervalo de relubrificação
- Faixa de temperatura operacional
- Compatibilidade com o ambiente de trabalho
Os intervalos de lubrificação dependem da velocidade de operação, distância percorrida, carga, ciclo de trabalho, contaminação e condições ambientais. Aplicações de alta velocidade, serviço contínuo ou empoeiradas podem exigir lubrificação mais frequente do que sistemas de baixa velocidade operando em ambientes limpos.
Os sistemas de lubrificação automática são frequentemente adequados para eixos de curso longo porque aplicam uma quantidade controlada de lubrificante diretamente na superfície do dente. Capas protetoras, escovas ou limpadores também podem reduzir a contaminação por poeira e detritos de usinagem.
O excesso de lubrificante deve ser evitado porque pode atrair contaminação, aumentar a resistência e espalhar-se pelo equipamento circundante. Os lubrificantes não devem ser misturados a menos que a sua compatibilidade química tenha sido confirmada.
Como as especificações se afetam
As especificações do módulo linear da cremalheira não devem ser selecionadas de forma independente. A alteração de um parâmetro geralmente afeta vários outros.
| Mudança de projeto | Possível benefício | Possível compensação |
|---|---|---|
| Aumentar módulo de rack | Maior resistência dentária e capacidade de força motriz | Tamanho maior, maior peso e resolução potencialmente menor |
| Aumentar o diâmetro do pinhão | Mais deslocamento linear por revolução e velocidade potencialmente mais alta | Maior torque necessário para a mesma força linear |
| Aumentar a relação da caixa de velocidades | Mais torque de saída e melhor resolução de comando | Velocidade linear máxima inferior |
| Aumentar a aceleração | Tempo de ciclo mais curto | Maiores cargas de força, torque, vibração e momento |
| Aumentar curso | Maior faixa de trabalho | Maior sensibilidade ao alinhamento, deflexão do feixe e expansão térmica |
| Aumentar a carga útil | Capacidade de transportar ferramentas ou produtos maiores | Maior torque do motor, carga guia e requisitos estruturais |
Processo de seleção de módulo linear de cremalheira de engrenagens
- Defina a massa móvel completa.Inclui a carga útil, o equipamento, o equipamento montado no carro, o transportador de cabos e os eixos secundários.
- Determine o curso necessário.Adicione deslocamento do processo, autorização de segurança, distância de aceleração e acesso para manutenção.
- Defina o perfil de movimento.Especifique a velocidade máxima, aceleração, desaceleração, tempo de viagem, tempo de permanência e frequência do ciclo.
- Calcule a força motriz total.Inclui inércia, fricção, força de processo, gravidade e resistência externa.
- Selecione o módulo de rack e o pinhão.Verifique a força do dente, o torque, o fator de serviço, o ciclo de trabalho e a vida útil esperada.
- Selecione a relação da caixa de velocidades.Equilibre a velocidade do motor, o torque de saída e a resolução linear necessária.
- Verifique a carga guia e os momentos permitidos.Inclua o centro de carga real e as forças de todos os equipamentos montados.
- Verifique a precisão e a repetibilidade.Considere o grau do rack, as juntas, a folga, a configuração do codificador e a precisão da montagem.
- Revise a rigidez estrutural.Verifique a viga de suporte, a superfície de montagem, a placa do carro e a estrutura da máquina.
- Defina lubrificação e proteção.Selecione o método de lubrificação, as tampas protetoras e as medidas de controle de contaminação.
- Aplique um fator de segurança apropriado.Tenha em conta choques, cargas incertas, paragens de emergência e desgaste a longo prazo.
Erros comuns na seleção de especificações
Verificando apenas a carga útil máxima
A carga útil máxima não mostra se o módulo pode suportar a aceleração real, a carga de deslocamento, a força do processo ou o ciclo operacional. A força dinâmica e os momentos admissíveis também devem ser verificados.
Ignorando o centro de carga
Uma carga montada longe do carro cria um grande momento mesmo quando sua massa está abaixo da capacidade nominal de carga útil. Isto pode encurtar a vida útil da guia e reduzir a estabilidade de posicionamento.
Selecionando a velocidade sem verificar o torque
Um pinhão grande ou uma relação de transmissão baixa podem fornecer a velocidade teórica necessária, mas deixar torque insuficiente para aceleração e resistência do processo.
Confundindo Precisão com Repetibilidade
Uma boa repetibilidade não garante uma boa precisão absoluta de posicionamento. Aplicações de curso longo podem exigir compensação de erro de rack ou feedback linear direto.
Ignorando as juntas do rack
O mau alinhamento entre as seções do rack pode causar vibração, ruído, impacto nos dentes e erros de posicionamento local.
Usando Torque Estático para Seleção de Servo
A seleção do motor deve incluir pico de torque de aceleração, torque RMS contínuo, inércia refletida e condições de parada de emergência.
Negligenciar lubrificação e contaminação
Uma cremalheira lubrificada incorretamente pode sofrer desgaste rápido dos dentes, mesmo quando o dimensionamento mecânico estiver correto.
Perguntas frequentes
O que determina a carga máxima de um módulo linear de cremalheira?
A carga máxima depende da capacidade da guia, resistência dos dentes da cremalheira, torque do pinhão, capacidade da caixa de engrenagens, estrutura do carro, momentos admissíveis, velocidade, aceleração e ciclo de trabalho. Não pode ser determinado apenas pelo módulo do rack.
Como o módulo de rack é selecionado?
O módulo de rack é selecionado de acordo com a força tangencial necessária, torque máximo, material do dente, largura da face, ciclo de trabalho, carga de choque e requisitos de vida útil. Um módulo maior geralmente suporta mais força, mas também aumenta o tamanho do componente.
Um pinhão maior aumenta a velocidade?
Sim. Na mesma velocidade de rotação do pinhão, um diâmetro primitivo maior produz um deslocamento mais linear por revolução. No entanto, também requer mais torque para gerar a mesma força linear.
Qual a diferença entre precisão de posicionamento e repetibilidade?
A precisão do posicionamento mede o quão próxima a posição real está da posição comandada. A repetibilidade mede a consistência com que o módulo retorna à mesma posição durante ciclos repetidos.
Um módulo linear de cremalheira pode ser usado para curso ilimitado?
As seções do rack podem ser unidas para criar distâncias de deslocamento muito longas, de modo que o curso seja altamente escalonável. Na prática, o percurso total é limitado pela estrutura da máquina, alinhamento do rack, gerenciamento de cabos, requisitos de controle e espaço de instalação.
Por que o momento permitido é importante?
O momento admissível determina se a guia e o carro podem suportar cargas deslocadas. Uma carga útil abaixo da classificação de massa máxima ainda pode sobrecarregar o módulo quando seu centro de gravidade estiver muito longe do carro.
Com que frequência o rack deve ser lubrificado?
O intervalo de lubrificação depende da carga, velocidade, distância percorrida, ciclo de trabalho, temperatura e contaminação. O lubrificante e o intervalo devem seguir os requisitos de manutenção do fabricante do rack e do módulo.
Conclusão
A seleção correta do módulo linear da cremalheira requer uma avaliação combinada de carga útil, curso, módulo da cremalheira, diâmetro do pinhão, relação de transmissão, velocidade máxima, aceleração, precisão de posicionamento, repetibilidade, torque de acionamento, momento admissível e requisitos de lubrificação.
A melhor configuração não é simplesmente o módulo com a maior carga ou classificação de velocidade. É a configuração que fornece força dinâmica, rigidez estrutural, precisão e vida útil suficientes sob o ciclo operacional real. Definir o perfil de movimento completo e as condições de carga antes de selecionar a cremalheira, o pinhão, a caixa de engrenagens e o motor ajuda a evitar sobredimensionamento, torque insuficiente, sobrecarga da guia e desgaste prematuro.
