 日本語

リニアモジュールは、コンパクトなピックアンドプレース装置から多軸自動化システムに至るまで、あらゆるもので使用されていますが、適切なユニットを選択することは、ストロークとペイロードを一致させることほど簡単ではありません。ドライブのタイプ、取り付け方向、速度、加速度、再現性、デューティ サイクル、環境、およびモーターの選択はすべて、モジュールが実際のマシンで確実に動作するかどうかに影響します。
この FAQ には、直線運動モジュールの評価、設置、保守時にエンジニアやバイヤーが最もよく尋ねる質問がまとめられています。これらの回答は、製品固有の主張ではなく実際的な意思決定に焦点を当てているため、詳細なサイジングの前の出発点として使用できます。
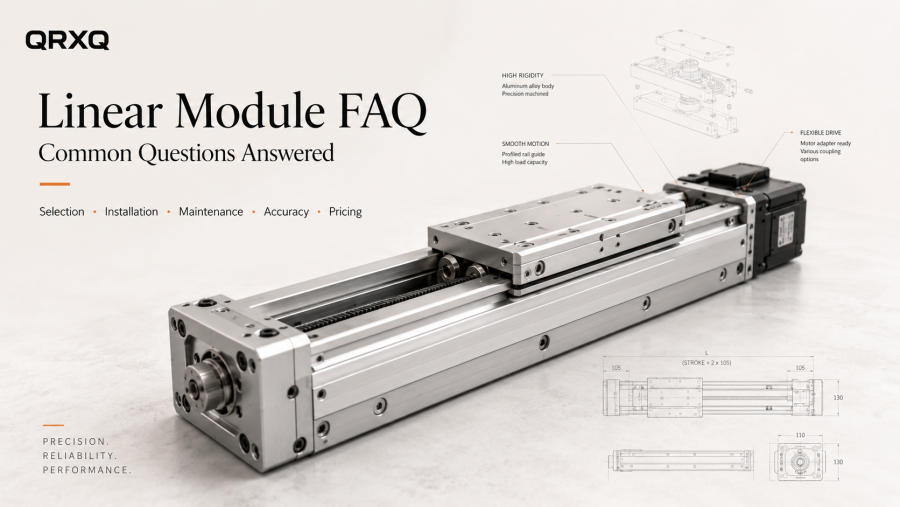
ここから始めましょう: 線形モジュールとは正確には何ですか?
線形モジュールとは何ですか?
あリニアモジュールは、ガイド システムと駆動機構を 1 つの構造に組み合わせた、事前に設計された直線運動アセンブリです。設計に応じて、ドライブにはボールネジ、タイミングベルト、ラックアンドピニオン、またはダイレクトドライブリニアモーターが使用される場合があります。
個別のレール、ベアリング、トランスミッション部品、組み立てられたベースから軸を構築する場合と比較して、完全なモジュールでは主要な動作コンポーネントが標準化されたハウジングまたはビーム内にすでに位置合わせされているため、機械的統合が簡素化されます。
リニアモジュールはリニアガイドと同じですか?
いいえ、リニアガイドは主に直線運動を支持し、案内します。通常、レールと 1 つ以上のベアリング ブロックで構成されますが、それ自体では動きは生成されません。
あリニアモジュールより完全な軸です。通常、これにはガイド、トランスミッション、キャリッジ、ベースまたはプロファイル、エンドサポート、モーターインターフェイスが含まれます。言い換えれば、ガイドは動作の経路を制御し、モジュールはすぐに駆動できる直線軸を提供します。
リニアモジュールとリニアアクチュエータの違いは何ですか?
これらの用語は重複していますが、常にまったく同じ意味で使用されるわけではありません。リニアアクチュエータは、電動シリンダー、リードスクリューアクチュエーター、リフティングコラム、リニアモジュールなど、直線運動を生み出すデバイスを網羅する幅広いカテゴリーです。
産業オートメーションにおける用語リニアモジュール多くの場合、移動キャリッジを備えたガイド付きステージまたは軸を指しますが、電動シリンダー通常は伸縮可能なロッドを使用します。
実質的な区別:アプリケーションがビームに沿って移動し、工具を運ぶキャリッジを必要とする場合、通常はリニアモジュールがより適切な製品カテゴリになります。
どのタイプのリニアモジュールを選択すればよいですか?
駆動テクノロジーは、1 つの仕様を個別に選択するのではなく、動作要件に基づいて選択する必要があります。次の比較は、有用な最初のフィルターを示します。
| ドライブの種類 | 一般的な強度 | 一般的なトレードオフ | よく使われる目的 |
|---|---|---|---|
| ボールねじ | 高い位置決め性能、剛性、推力能力 | ストロークと最高速度はスクリューのダイナミクスによって制限されます | 精密位置決め、組立、検査、加工支援 |
| タイミングベルト | 長いストロークと高い移動速度 | スクリュードライブよりも剛性が低く、ベルトの張力に対する感度が高い | ピックアンドプレイス、梱包、搬送、ガントリーシステム |
| ラックアンドピニオン | 拡張可能な軸長による非常に長い移動距離 | 精度のためにはバックラッシの制御と歯車の品質が重要になる | 大型ガントリー、ハンドリングシステム、長距離自動化 |
| リニアモーター | ダイレクトドライブ、高加速、メカニカルトランスミッションのバックラッシュなし | システムコストが高く、フィードバック、制御、熱設計への依存度が高い | ハイダイナミック、高精度の自動化および半導体装置 |
ボールねじリニアモジュールがより良い選択となるのはどのような場合ですか?
あボールねじモジュール非常に長いストロークや非常に高い移動速度よりも、位置決め精度、再現性、推力、剛性、および制御された低速動作が重要な場合に、この方法が好まれることがよくあります。これは、精密な組み立て、測定、分配、機械の手入れ、位置決めの作業によく選ばれます。
タイミングベルトリニアモジュールがより良い選択となるのはどのような場合ですか?
タイミング ベルト モジュールは通常、アプリケーションでより長い移動距離、素早い動き、比較的低い移動質量が必要な場合に魅力的です。搬送システム、包装機、選別装置、多軸ガントリーなどで広く使用されています。
トレードオフとして、ベルトの弾性と張力は剛性と動的挙動に影響を与えるため、ベルト駆動モジュールは最大速度だけで選択すべきではありません。
リニアモーターモジュールはいつ検討すべきですか?
ダイレクトドライブ リニア モーター モジュールは、機械が高加速、頻繁な逆転、非常にスムーズな動作、またはネジやベルト伝動を使用しない高い位置決め性能を必要とする場合に検討する価値があります。これらは、機械的なバックラッシュやトランスミッションの摩耗を最小限に抑える必要がある場合に特に役立ちます。
最も重要なサイジングに関する質問
ペイロードのみでリニアモジュールを選択できますか?
いいえ、ペイロードは最もよく誤用される仕様の 1 つです。
1 つのテスト条件で 20 kg の荷重をサポートできるモジュールでも、重心がオフセットしている場合、軸が垂直に取り付けられている場合、加速度が高い場合、またはオーバーハングの固定具によって大きなモーメントが発生する場合には、同じ 20 kg の荷重には適さない可能性があります。
サイジングでは少なくとも次のことを考慮する必要があります。
- 移動質量とプロセス負荷
- 取付方向
- 重心位置
- ピッチ、ヨー、ロールの瞬間
- 脳卒中
- 最高速度と平均速度
- 加速と減速
- デューティサイクル
- 必要な位置決め精度と再現性
- 外力とプロセス負荷
線形モジュールのサイジングにはどのような情報を提供する必要がありますか?
有用な推奨事項を得る最も早い方法は、「30 kg には 500 mm モジュールが必要です」などの短い文ではなく、完全な動作プロファイルを提供することです。
実際のサイズ設定には、ストローク、可搬質量、取り付け方向、必要な速度、加速度またはサイクルタイム、予想される位置決め性能、作業環境、モーターの好み、およびキャリッジに作用する外力を含める必要があります。
購入のヒント:ツーリングがキャリッジから遠くまで伸びている場合は、重心距離または図面を提供してください。モーメント荷重はペイロード自体よりも重要になる場合があります。
正しいストロークを決定するにはどうすればよいですか?
必要なストロークは、キャリッジが作業位置間を移動しなければならない使用可能な距離です。ストロークとモジュールの物理的な全長を混同しないでください。
キャリッジ、エンドブロック、モーター配置、内部トランスミッションに追加のスペースが必要となるため、軸全体の長さは長くなります。必要に応じて、ホーミング、オーバートラベル、および機械のクリアランスに余裕を持たせてください。
リニアモジュールはどれくらいの速度で移動できますか?
最大速度は駆動機構、ストローク、モジュールサイズに大きく依存します。タイミングベルトモジュール一般に、ボールねじモジュールよりも長い高速移動をサポートできますが、リニアモーターシステムは機械式トランスミッションなしで高速と加速を達成できます。
ネジ駆動軸の場合、ストロークが増加するにつれて臨界速度とネジホイップがますます重要になります。ベルト駆動軸の場合、ベルトのダイナミクス、プーリーのサイズ、キャリッジの負荷、加速度が制限要因となる可能性があります。
最高速度がすでにわかっているのに、なぜ加速が重要なのでしょうか?
なぜなら、加速度は、軸がその速度に達する速さと、駆動システムが生成しなければならない動的力の量を決定するからです。短サイクルの自動化では、モジュールが理論上の最大速度で費やす時間は非常に短い場合があります。
加速度が高いと、モーターのトルク要求、ベアリング負荷、構造的なたわみ、モーメント負荷が増加します。このため、サイジングには最大速度値だけよりもサイクルタイム目標の方が役立つことがよくあります。
精度、再現性、バックラッシ
精度と再現性の違いは何ですか?
位置決め精度実際の位置が指令された位置にどれだけ近いかを示します。再現性同じコマンドが繰り返されたときに軸がどの程度一貫して同じ位置に戻るかを示します。
システムの精度が同等でなくても、再現性が高くなることもあります。たとえば、サイクルごとにほぼ同じポイントに戻りますが、コマンドの座標からの一貫したオフセットを保持する場合があります。
リニアモジュールの精度は何によって決まるのでしょうか?
精度は駆動機構以外にも影響されます。 Important factors include screw lead error or belt behavior, guide accuracy, bearing clearance or preload, structural stiffness, assembly tolerances, encoder resolution, control tuning, thermal expansion and mounting quality.
非常に厳密な位置決めが必要な場合は、仕様が再現性、絶対位置決め精度、または真直度について言及しているかどうかを確認してください。これらの値は、パフォーマンスのさまざまな側面を表します。
ボールネジを使えば自動的に精度が上がるのでしょうか?
自動的ではありません。ボールねじは精密な動作に適していますが、最終的な軸の性能はねじのグレード、サポートの配置、予圧、ガイドシステム、製造品質、フィードバック方法、設置によって決まります。
精密ネジの取り付けが不十分だと、安価なトランスミッションを中心に構築された正しく統合されたシステムよりもパフォーマンスが低下する可能性があります。
バックラッシュとは何ですか?いつ問題になるのですか?
バックラッシュとは、進行方向が反転する際に生じるロストモーションのことです。ネジ、ギア、カップリング、その他の駆動要素の機械的隙間から発生する可能性があります。
バックラッシュは、頻繁に方向を反転するアプリケーションや正確な双方向位置決めが必要なアプリケーションで最も重要です。プリロードされたボールナット、精密なギア配置、またはダイレクトドライブシステムにより、特定のバックラッシュの原因を軽減または排除できます。
エンジニアが発見するのが遅すぎることが多いインストールに関する質問
取付面の加工は必要ですか?
精密用途の場合、モジュールをねじることなく支持できるよう、取り付け面は十分に平坦で、剛性があり、きれいである必要があります。必要な平面度は軸の設計と精度目標によって異なります。
歪んだフレームに精密モジュールをボルトで固定すると、モジュール自体が正しく製造されていた場合でも、結合、不均一なベアリング荷重、早期摩耗、位置決め誤差が発生する可能性があります。
リニアモジュールは垂直に取り付けることができますか?
はい、多くのリニア モジュールは垂直方向に動作できますが、モーターは重力に逆らって動作する必要があるため、垂直方向の動作ではサイズ要件が変わります。
設計では、保持トルク、ブレーキ、制御されていない降下、必要に応じてカウンターバランス、およびトランスミッションへの追加負荷を考慮する必要があります。完全なシステムがその目的で設計および評価されていない限り、モーター保持ブレーキが人員の安全を提供すると自動的に想定されるべきではありません。
ペイロードを 1 つのキャリッジに直接取り付けることはできますか?
多くの場合はそうですが、負荷とモーメントがモジュールの許容定格内に留まっている場合に限ります。大きなプレート、ロボット、グリッパー、またはオフセット ツールでは、重大なピッチ、ヨー、またはロール モーメントが発生する可能性があります。
ツーリングの幅が広い場合、または重心がキャリッジから遠い場合は、デュアルガイド構成、2 つの同期モジュール、または追加の外部ガイドがより適切な場合があります。
2 つの並列リニア モジュールは完全に位置合わせする必要がありますか?
それらは互いに戦わないように十分に密接に配置する必要があります。平行軸間のミスアライメントにより、内部応力が発生し、駆動トルクが増加し、ベアリングの早期摩耗が発生する可能性があります。
機械的に結合または同期した 2 軸システムの場合、機械フレームと設置方法の両方で、最終的な締め付け前にモジュールを正確に参照できる必要があります。
最も一般的な取り付けミスは何ですか?
最もよくある間違いの 1 つは、定格性能が機械の構造から独立しているかのようにモジュールを扱うことです。ベースの平坦度が低い、ファスナーの順序が間違っている、ケーブルの抵抗、横からの荷重、カップリングの位置のずれ、および潤滑が不十分であると、すべて性能が低下する可能性があります。
モーター、制御装置および多軸システム
サーボモーターとステッピングモーターのどちらを使用するべきですか?
一般に、軸が高い動的性能、閉ループフィードバック、広い速度範囲、頻繁な加速度の変化、または動作プロファイルの限界近くでの信頼性の高い動作を必要とする場合には、サーボモータが推奨されます。
ステッピング モーターは、速度と負荷が予測可能であり、ステップを失うリスクが適切に制御される、より単純な位置決めタスクに適しています。
モジュールを選択した後にモーターを選択できますか?
最初に機械プラットフォームを選択できますが、最終的なモジュールとモーターの選択を一緒に確認する必要があります。ねじリード、プーリー比、ペイロード、速度、加速度はすべて、必要なモーターのトルクと速度に影響します。
過大なモーターが常に有益であるとは限りません。ローターの慣性が過剰になると調整が難しくなり、コストが増加する可能性があります。また、モーターのサイズが小さすぎると過熱したり、加速要件を満たせなくなったりする可能性があります。
リニアモジュールを XY または XYZ システムに組み合わせることができますか?
はい。リニア モジュールは通常、XY テーブル、XZ カンチレバー システム、XYZ に組み立てられます。デカルトロボットそしてガントリー構造。
多軸システムでは、下軸はペイロードに加えて上軸の質量も支える必要があります。これは、同じペイロード数から独立して各軸のサイズを設定できないことを意味します。
多軸のサイジング ルール:ツールの外側からのサイズ。 X 軸は、最終的なペイロードだけでなく、Y 軸、Z 軸、エンドエフェクター、ケーブル、ワークピースを運ぶ必要がある場合があります。
メンテナンス、潤滑および耐用年数
リニアモジュールはどのくらいの頻度で潤滑すべきですか?
普遍的な間隔はありません。潤滑の頻度は、ガイドとネジの設計、潤滑剤の種類、移動距離、速度、デューティ サイクル、温度、汚染レベルによって異なります。
実際の機種に定められたメンテナンス間隔に従ってください。高サイクル、粉塵の多い環境、または洗浄環境では、クリーンで断続的な用途とは異なるメンテナンス計画が必要になる場合があります。
リニアモジュールが適切に潤滑されていない場合はどうなりますか?
潤滑が不十分だと、摩擦、騒音、温度、摩耗が増加する可能性があります。過剰な潤滑剤または非適合性潤滑剤も、引きずり、汚染、シールの損傷などの問題を引き起こす可能性があります。
汎用性だけでグリースを選択するのではなく、ガイドや伝動システムに推奨されている潤滑剤の種類と量を使用してください。
リニアモジュールの寿命はどれくらいですか?
耐用年数は、アプリケーションごとに 1 つの固定した数値で表すことはできません。ベアリングとネジの寿命は負荷に依存しますが、ベルト、プーリー、シール、潤滑には追加のメンテナンス要素が必要です。
実際の生活は、荷重スペクトル、モーメント荷重、加速度、汚染、アライメント、衝撃、潤滑などの影響を強く受けます。適切なサイズのモジュールをその限界値以下で動作させると、公称ペイロードのみから選択された軸よりもはるかに長く使用できます。
リニアモジュールの検査が必要であることを示す一般的な兆候は何ですか?
- 新たな機械ノイズまたは増加する機械ノイズ
- モーター電流または駆動トルクが大きい
- 位置決めの一貫性の喪失
- 加速時や方向転換時の振動
- 目に見えるベルトの損傷または異常なベルトのトラッキング
- シールやガイド面の汚れ
- 緩んだ留め具、カップリング、またはモーターマウント
最初の症状はモジュール自体ではなく、取り付け、潤滑、ケーブルの引きずり、または工具に起因する可能性があるため、変更を早期に調査する必要があります。
環境とアプリケーションの制限
標準リニアモジュールは粉塵の多い環境でも使用できますか?
可能かもしれませんが、密閉および保護レベルは汚染に適合する必要があります。細かい塵、研磨粒子、切り粉がモーションシステムに入ると、ガイド、ネジ、ベルトを損傷する可能性があります。
過酷な環境では、ベローズ、カバー、正圧、特殊シール、または別のモジュール構造が必要になる場合があります。
リニアモジュールはクリーンルームで使用できますか?
はい、特別に構成されたモジュールはクリーン製造、エレクトロニクスおよび半導体アプリケーションで使用できます。ただし、粒子の発生は、潤滑剤、シール、ケーブルシステム、材料、動作速度などの完全な設計に依存します。
クリーンルームへの適合性は、ドライブのタイプだけから推測するのではなく、特定のモジュール構成に対して確認する必要があります。
リニアモジュールは屋外で動作できますか?
標準的な産業用モジュールは通常、制御された屋内環境向けに設計されています。屋外で使用すると、雨、結露、紫外線、ほこり、大きな温度変化が発生する可能性があります。
屋外での操作が必要な場合は、材料の選択、腐食防止、シーリング、潤滑、モーターまたはセンサーの保護をすべて見直す必要があります。
購入と価格に関するよくある質問
リニアモジュールの価格はいくらですか?
リニアモジュールは構成されたモーション製品であるため、意味のある単一の価格はありません。コストは、ドライブのタイプ、プロファイル サイズ、ストローク、精度クラス、ガイドの配置、モーター、ブレーキ、センサー、カバー、ケーブル管理、カスタマイズによって異なります。
短い標準ベルト軸と長い精密ボールねじ軸はどちらも「リニアモジュール」と呼ばれますが、材料コストと製造コストは大きく異なります。
リニアモジュールの価格に最も影響を与えるものは何ですか?
通常、主なコスト要因には、モジュールのサイズ、ストローク、トランスミッションのタイプ、精度要件、ガイド容量、モーターとドライブのパッケージ、保護オプション、センサー、加工の変更、生産数量が含まれます。
仕様が厳しくなると、間接的にコストが増加する可能性もあります。たとえば、プロセスで実際に必要な精度よりも高い精度を要求すると、よりグレードの高いネジ、より慎重な組み立て、より詳細な検査が必要になる場合があります。
注文する前にリニアモジュールのサプライヤーに何を尋ねるべきですか?
カタログ定格荷重のみを評価しないでください。実際のアプリケーションに関連する仕様を問い合わせてください。
- モジュールはどのようなドライブとガイド構造を使用していますか?
- 取り付け方向の許容荷重とモーメント定格はどのくらいですか?
- 精度と再現性はどのように指定されますか?
- 私のストロークに対する推奨最高速度はどれくらいですか?
- 推奨されるモーターサイズと変速比は何ですか?
- どのような潤滑やメンテナンスが必要ですか?
- リミットセンサー、ホームセンサー、ブレーキ、カバーは付属しますか?
- サプライヤーは寸法図や 3D モデルを提供できますか?
- 出荷前に利用できる検査またはテストデータは何ですか?
- どの項目が標準で、どの項目がカスタマイズされていますか?
カスタム線形モジュールが必要になるのはどのような場合ですか?
標準製品ではストローク、取り付け形状、モーターの向き、環境保護、キャリッジのサイズ、センサーの配置、インターフェースの要件を満たせない場合に、カスタマイズが役立ちます。
ただし、不必要なカスタマイズによりエンジニアリング時間が増加し、将来の交換がより困難になる可能性があります。優れたサプライヤーは、まず標準構成が要件を満たせるかどうかを判断する必要があります。
線形モジュールに関するよくある誤解
「精度が高いほど常に優れています。」それは本当ですか?
いいえ。精度はプロセスに一致する必要があります。アプリケーションが要求する精度よりも大幅に厳しい精度を指定すると、製品の品質や機械の出力が改善されずにコストが増加する可能性があります。
通常は、「最も正確な」モジュールを求めるよりも、再現性、絶対精度、真直度、剛性の実際の要件を分離する方が有益です。
「最高の定格負荷は、最も強力なモジュールを意味します。」それは安全な比較ですか?
それ自体ではありません。メーカーは異なる仮定に基づいて荷重データを公開している場合があり、静的定格荷重は完全な動的アプリケーションを説明するものではありません。
単一の最大荷重数値だけでなく、許容モーメント、動的荷重、速度制限、取り付け方向、寿命の計算を比較します。
「モーターを大きくすれば、軸が小さすぎるという問題は解決します。」それは正しいですか?
いいえ。モーターを大きくしても、不十分なガイド容量、過剰なモーメント負荷、臨界スクリュー速度、不十分な構造剛性、または過小なベルトを修正することはできません。機械軸と駆動系は必ず1系統として選択してください。
リニアモジュールの推奨事項については何を送信すればよいですか?
調査の準備をしている場合、通常、有意義な技術評価を開始するには次の情報があれば十分です。
- 必要ストローク
- ペイロードとツールの質量
- 水平、垂直、または側面の取り付け方向
- 最高速度または目標サイクルタイム
- 既知の場合の加速度
- 要求される再現性または位置決め精度
- 重心オフセットまたは適用図
- 外部からの押す力、引く力、または加工力
- モーターと制御の設定
- 作業環境と保護要件
- 予想される 1 日の稼働時間またはサイクル数
リニアモジュールの選択についてサポートが必要ですか?ストローク、荷重、速度、取付方向、使用図をQRXQに送信してください。完全な動作プロファイルにより、ボールねじ、タイミングベルト、ラックアンドピニオン、リニアモーターのオプションを正確に比較することが非常に簡単になります。
