 हिंदी

रैखिक मॉड्यूल का उपयोग कॉम्पैक्ट पिक-एंड-प्लेस उपकरण से लेकर मल्टी-एक्सिस ऑटोमेशन सिस्टम तक हर चीज में किया जाता है, लेकिन सही इकाई चुनना स्ट्रोक और पेलोड के मिलान जितना आसान नहीं है। ड्राइव प्रकार, माउंटिंग दिशा, गति, त्वरण, पुनरावृत्ति, कर्तव्य चक्र, पर्यावरण और मोटर चयन सभी प्रभावित करते हैं कि कोई मॉड्यूल वास्तविक मशीन में विश्वसनीय रूप से प्रदर्शन करेगा या नहीं।
यह FAQ उन प्रश्नों को एक साथ लाता है जो इंजीनियर और खरीदार अक्सर मूल्यांकन, स्थापना और रखरखाव करते समय पूछते हैंरैखिक गति मॉड्यूल. उत्तर उत्पाद-विशिष्ट दावों के बजाय व्यावहारिक निर्णय लेने पर ध्यान केंद्रित करते हैं, इसलिए उन्हें विस्तृत आकार देने से पहले शुरुआती बिंदु के रूप में उपयोग किया जा सकता है।
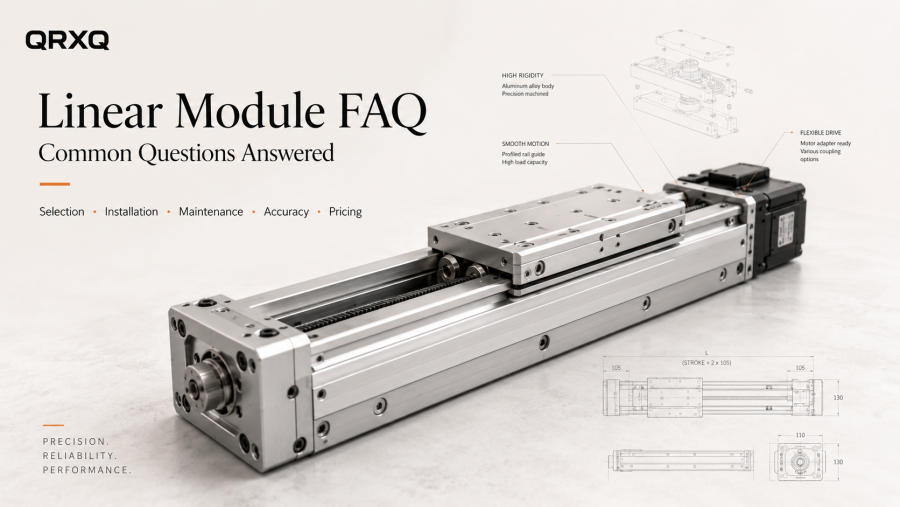
यहां से प्रारंभ करें: रैखिक मॉड्यूल वास्तव में क्या है?
एक रैखिक मॉड्यूल क्या है?
एरैखिक मॉड्यूलएक पूर्व-इंजीनियर्ड रैखिक गति असेंबली है जो एक संरचना में एक मार्गदर्शक प्रणाली को एक ड्राइव तंत्र के साथ जोड़ती है। डिज़ाइन के आधार पर, ड्राइव में बॉल स्क्रू, टाइमिंग बेल्ट, रैक और पिनियन या डायरेक्ट-ड्राइव लीनियर मोटर का उपयोग किया जा सकता है।
अलग-अलग रेल, बीयरिंग, ट्रांसमिशन भागों और एक निर्मित आधार से एक धुरी के निर्माण की तुलना में, एक पूर्ण मॉड्यूल यांत्रिक एकीकरण को सरल बनाता है क्योंकि मुख्य गति घटक पहले से ही एक मानकीकृत आवास या बीम के अंदर संरेखित होते हैं।
क्या एक रैखिक मॉड्यूल एक रैखिक गाइड के समान है?
नहीं, एक रैखिक गाइड मुख्य रूप से सीधी-रेखा गति का समर्थन और मार्गदर्शन करता है। इसमें आम तौर पर एक रेल और एक या अधिक असर वाले ब्लॉक होते हैं, लेकिन यह स्वयं गति उत्पन्न नहीं करता है।
एक रैखिक मॉड्यूल एक अधिक पूर्ण अक्ष है। इसमें आमतौर पर गाइड, ट्रांसमिशन, कैरिज, बेस या प्रोफाइल, एंड सपोर्ट और मोटर इंटरफ़ेस शामिल होता है। दूसरे शब्दों में, गाइड गति के पथ को नियंत्रित करता है, जबकि मॉड्यूल एक रेडी-टू-ड्राइव रैखिक अक्ष प्रदान करता है।
लीनियर मॉड्यूल और लीनियर एक्चुएटर के बीच क्या अंतर है?
शब्द ओवरलैप होते हैं, लेकिन उनका उपयोग हमेशा एक ही तरह से नहीं किया जाता है।रैखिक एक्चुएटरएक व्यापक श्रेणी है जो उपकरणों को कवर करती है जो रैखिक गति पैदा करती है, जिसमें इलेक्ट्रिक सिलेंडर, लीड-स्क्रू एक्चुएटर्स, लिफ्टिंग कॉलम और रैखिक मॉड्यूल शामिल हैं।
औद्योगिक स्वचालन में, शब्दरैखिक मॉड्यूलअक्सर चलती गाड़ी के साथ एक निर्देशित चरण या धुरी को संदर्भित करता है, जबकि एकविद्युत सिलेंडरआमतौर पर एक विस्तार योग्य रॉड का उपयोग किया जाता है।
व्यावहारिक भेद:यदि एप्लिकेशन को बीम के साथ यात्रा करने और टूलींग ले जाने के लिए एक गाड़ी की आवश्यकता होती है, तो एक रैखिक मॉड्यूल आमतौर पर अधिक प्रासंगिक उत्पाद श्रेणी होती है।
मुझे कौन सा रैखिक मॉड्यूल प्रकार चुनना चाहिए?
ड्राइव तकनीक का चयन गति आवश्यकता के आधार पर किया जाना चाहिए, न कि किसी एक विशिष्टता से। निम्नलिखित तुलना एक उपयोगी पहला फ़िल्टर देती है।
| ड्राइव प्रकार | विशिष्ट ताकत | सामान्य व्यापार-बंद | अक्सर के लिए उपयोग किया जाता है |
|---|---|---|---|
| गेंद पेंच | उच्च स्थिति प्रदर्शन, कठोरता और जोर क्षमता | स्ट्रोक और अधिकतम गति पेंच गतिशीलता द्वारा बाधित होती है | सटीक स्थिति, संयोजन, निरीक्षण, मशीनिंग समर्थन |
| समय बेल्ट | लंबा स्ट्रोक और उच्च यात्रा गति | स्क्रू ड्राइव की तुलना में कम कठोरता और बेल्ट तनाव के प्रति अधिक संवेदनशीलता | चुनें और रखें, पैकेजिंग, स्थानांतरण, गैन्ट्री सिस्टम |
| रैक और पंख काटना | स्केलेबल अक्ष लंबाई के साथ बहुत लंबी यात्रा | परिशुद्धता के लिए बैकलैश नियंत्रण और गियर गुणवत्ता महत्वपूर्ण हो जाती है | बड़ी गैन्ट्री, हैंडलिंग सिस्टम, लंबी दूरी की स्वचालन |
| रैखिक मोटर | सीधी ड्राइव, उच्च त्वरण और कोई मैकेनिकल ट्रांसमिशन बैकलैश नहीं | उच्च सिस्टम लागत और फीडबैक, नियंत्रण और थर्मल डिज़ाइन पर अधिक निर्भरता | उच्च गतिशील, उच्च परिशुद्धता स्वचालन और अर्धचालक उपकरण |
बॉल स्क्रू लीनियर मॉड्यूल कब बेहतर विकल्प है?
एबॉल स्क्रू मॉड्यूलइसे अक्सर प्राथमिकता दी जाती है जब स्थिति सटीकता, दोहराव, जोर, कठोरता और नियंत्रित कम गति की गति अत्यधिक लंबे स्ट्रोक या बहुत उच्च यात्रा गति से अधिक मायने रखती है। यह सटीक संयोजन, माप, वितरण, मशीन की देखभाल और स्थिति निर्धारण कार्यों के लिए एक आम पसंद है।
टाइमिंग बेल्ट लीनियर मॉड्यूल कब बेहतर विकल्प है?
एटाइमिंग बेल्ट मॉड्यूलआमतौर पर तब आकर्षक होता है जब एप्लिकेशन को लंबी यात्रा, तेज़ गति और अपेक्षाकृत कम गतिमान द्रव्यमान की आवश्यकता होती है। इसका व्यापक रूप से ट्रांसफर सिस्टम, पैकेजिंग मशीन, सॉर्टिंग उपकरण और मल्टी-एक्सिस गैन्ट्री में उपयोग किया जाता है।
समझौता यह है कि बेल्ट की लोच और तनाव कठोरता और गतिशील व्यवहार को प्रभावित करते हैं, इसलिए बेल्ट-संचालित मॉड्यूल को केवल अधिकतम गति के आधार पर नहीं चुना जाना चाहिए।
मुझे लीनियर मोटर मॉड्यूल पर कब विचार करना चाहिए?
जब मशीन को उच्च त्वरण, बार-बार उलटने, बहुत चिकनी गति या स्क्रू या बेल्ट ट्रांसमिशन के बिना उच्च पोजिशनिंग प्रदर्शन की आवश्यकता होती है, तो डायरेक्ट-ड्राइव लीनियर मोटर मॉड्यूल पर विचार करना उचित होता है। वे विशेष रूप से तब उपयोगी होते हैं जब यांत्रिक प्रतिक्रिया और ट्रांसमिशन घिसाव को कम करने की आवश्यकता होती है।
आकार संबंधी प्रश्न जो सबसे अधिक मायने रखते हैं
क्या मैं केवल पेलोड द्वारा एक रैखिक मॉड्यूल का चयन कर सकता हूँ?
नहीं, पेलोड सबसे अधिक दुरुपयोग किए जाने वाले विनिर्देशों में से एक है।
एक मॉड्यूल जो एक परीक्षण स्थिति के तहत 20 किलोग्राम भार का समर्थन कर सकता है, वह उसी 20 किलोग्राम भार के लिए उपयुक्त नहीं हो सकता है जब गुरुत्वाकर्षण का केंद्र ऑफसेट होता है, धुरी को लंबवत रखा जाता है, त्वरण अधिक होता है या एक ओवरहंग स्थिरता एक बड़ा क्षण बनाता है।
कम से कम, आकार देने पर विचार करना चाहिए:
- गतिशील द्रव्यमान और प्रक्रिया भार
- माउंटिंग ओरिएंटेशन
- गुरुत्वाकर्षण के केंद्र की स्थिति
- पिच, यॉ और रोल क्षण
- आघात
- अधिकतम एवं औसत गति
- त्वरण और मंदी
- साइकिल शुल्क
- आवश्यक स्थिति सटीकता और दोहराव
- बाहरी ताकतें और प्रक्रिया भार
रैखिक मॉड्यूल आकार के लिए मुझे क्या जानकारी प्रदान करनी चाहिए?
उपयोगी सिफ़ारिश प्राप्त करने का सबसे तेज़ तरीका "मुझे 30 किलोग्राम के लिए 500 मिमी मॉड्यूल की आवश्यकता है" जैसे संक्षिप्त विवरण के बजाय संपूर्ण गति प्रोफ़ाइल प्रदान करना है।
व्यावहारिक आकार के अनुरोध में स्ट्रोक, पेलोड, माउंटिंग दिशा, आवश्यक गति, त्वरण या चक्र समय, अपेक्षित स्थिति प्रदर्शन, कार्य वातावरण, मोटर प्राथमिकता और गाड़ी पर कार्य करने वाला कोई बाहरी बल शामिल होना चाहिए।
खरीदारी युक्ति:यदि टूलींग गाड़ी से बहुत दूर तक फैली हुई है, तो गुरुत्वाकर्षण के केंद्र की दूरी या एक चित्र प्रदान करें। पल भार, पेलोड से भी अधिक महत्वपूर्ण हो सकता है।
मैं सही स्ट्रोक का निर्धारण कैसे करूँ?
आवश्यक स्ट्रोक वह उपयोगी दूरी है जो गाड़ी को कार्यशील स्थितियों के बीच तय करनी होती है। मॉड्यूल की कुल भौतिक लंबाई के साथ स्ट्रोक को भ्रमित न करें।
समग्र अक्ष की लंबाई लंबी होगी क्योंकि गाड़ी, अंत ब्लॉक, मोटर व्यवस्था और आंतरिक ट्रांसमिशन को अतिरिक्त स्थान की आवश्यकता होती है। जहां आवश्यक हो, होमिंग, ओवरट्रैवल और मशीन क्लीयरेंस के लिए मार्जिन की अनुमति दें।
एक रैखिक मॉड्यूल कितनी तेजी से चल सकता है?
अधिकतम गति ड्राइव तंत्र, स्ट्रोक और मॉड्यूल आकार पर काफी हद तक निर्भर करती है। टाइमिंग बेल्ट मॉड्यूल आमतौर पर बॉल स्क्रू मॉड्यूल की तुलना में लंबी उच्च गति यात्रा का समर्थन कर सकते हैं, जबकि रैखिक मोटर सिस्टम मैकेनिकल ट्रांसमिशन के बिना उच्च गति और त्वरण प्राप्त कर सकते हैं।
स्क्रू-चालित कुल्हाड़ियों के लिए, जैसे-जैसे स्ट्रोक बढ़ता है, क्रिटिकल गति और स्क्रू व्हिप तेजी से महत्वपूर्ण होते जाते हैं। बेल्ट-चालित कुल्हाड़ियों के लिए, बेल्ट की गतिशीलता, चरखी का आकार, गाड़ी का भार और त्वरण सीमित कारक बन सकते हैं।
यदि मुझे अधिकतम गति पहले से ही पता है तो त्वरण महत्वपूर्ण क्यों है?
क्योंकि त्वरण यह निर्धारित करता है कि धुरी कितनी तेजी से उस गति तक पहुँचती है और ड्राइव सिस्टम को कितना गतिशील बल उत्पन्न करना चाहिए। लघु-चक्र स्वचालन में, एक मॉड्यूल अपने सैद्धांतिक अधिकतम वेग पर बहुत कम समय व्यतीत कर सकता है।
उच्च त्वरण से मोटर टॉर्क की मांग, असर भार, संरचनात्मक विक्षेपण और क्षण लोडिंग बढ़ जाती है। इस कारण से, एक चक्र-समय लक्ष्य अकेले अधिकतम-गति मान की तुलना में आकार देने के लिए अक्सर अधिक उपयोगी होता है।
सटीकता, दोहराव और प्रतिक्रिया
सटीकता और दोहराव के बीच क्या अंतर है?
स्थिति निर्धारण सटीकतावर्णन करता है कि वास्तविक स्थिति आदेशित स्थिति के कितनी करीब है।repeatabilityवर्णन करता है कि एक ही आदेश दोहराए जाने पर अक्ष कितनी लगातार उसी स्थिति में लौट आता है।
एक प्रणाली समान रूप से सटीक हुए बिना भी अत्यधिक दोहराई जा सकती है। उदाहरण के लिए, यह हर चक्र में लगभग एक ही बिंदु पर लौट सकता है लेकिन आदेशित समन्वय से लगातार ऑफसेट बनाए रख सकता है।
रैखिक मॉड्यूल सटीकता क्या निर्धारित करती है?
सटीकता ड्राइव तंत्र से अधिक प्रभावित होती है। महत्वपूर्ण कारकों में स्क्रू लीड त्रुटि या बेल्ट व्यवहार, गाइड सटीकता, बीयरिंग क्लीयरेंस या प्रीलोड, संरचनात्मक कठोरता, असेंबली सहनशीलता, एनकोडर रिज़ॉल्यूशन, नियंत्रण ट्यूनिंग, थर्मल विस्तार और माउंटिंग गुणवत्ता शामिल हैं।
जब बहुत सख्त स्थिति की आवश्यकता होती है, तो पूछें कि क्या विनिर्देश पुनरावृत्ति, पूर्ण स्थिति सटीकता या सीधेपन को संदर्भित करता है। ये मान प्रदर्शन के विभिन्न पहलुओं का वर्णन करते हैं।
क्या बॉल स्क्रू का मतलब स्वचालित रूप से उच्च सटीकता है?
स्वचालित रूप से नहीं. बॉल स्क्रू सटीक गति के लिए उपयुक्त हैं, लेकिन अंतिम अक्ष प्रदर्शन स्क्रू ग्रेड, समर्थन व्यवस्था, प्रीलोड, गाइड सिस्टम, विनिर्माण गुणवत्ता, फीडबैक विधि और स्थापना पर निर्भर करता है।
एक खराब ढंग से लगाया गया सटीक पेंच कम महंगे ट्रांसमिशन के आसपास बनाए गए सही ढंग से एकीकृत सिस्टम से भी बदतर प्रदर्शन कर सकता है।
प्रतिक्रिया क्या है और यह कब मायने रखती है?
बैकलैश खोई हुई गति है जो तब प्रकट होती है जब यात्रा की दिशा उलट जाती है। यह स्क्रू, गियर, कपलिंग या अन्य ड्राइव तत्वों में यांत्रिक मंजूरी से आ सकता है।
बैकलैश उन अनुप्रयोगों में सबसे अधिक मायने रखता है जो बार-बार दिशा उलटते हैं या सटीक द्विदिशीय स्थिति की आवश्यकता होती है। प्रीलोडेड बॉल नट, सटीक गियर व्यवस्था या डायरेक्ट-ड्राइव सिस्टम बैकलैश के विशिष्ट स्रोतों को कम या खत्म कर सकते हैं।
इंस्टालेशन प्रश्न इंजीनियरों को अक्सर बहुत देर से पता चलता है
क्या माउंटिंग सतह को मशीनीकृत करने की आवश्यकता है?
सटीक अनुप्रयोगों के लिए, मॉड्यूल को बिना घुमाए सहारा देने के लिए माउंटिंग सतह पर्याप्त रूप से सपाट, कठोर और साफ होनी चाहिए। आवश्यक समतलता अक्ष डिज़ाइन और सटीकता लक्ष्य पर निर्भर करती है।
एक सटीक मॉड्यूल को विकृत फ्रेम पर बोल्ट करने से बाइंडिंग, असमान असर भार, समय से पहले घिसाव और पोजिशनिंग त्रुटि हो सकती है, भले ही मॉड्यूल सही ढंग से निर्मित किया गया हो।
क्या एक रैखिक मॉड्यूल को लंबवत रूप से लगाया जा सकता है?
हां, कई रैखिक मॉड्यूल लंबवत रूप से काम कर सकते हैं, लेकिन ऊर्ध्वाधर गति आकार की आवश्यकताओं को बदल देती है क्योंकि मोटर को गुरुत्वाकर्षण के विरुद्ध काम करना चाहिए।
डिज़ाइन को टॉर्क, ब्रेकिंग, अनियंत्रित डिसेंट, यदि आवश्यक हो तो प्रतिसंतुलन और ट्रांसमिशन पर अतिरिक्त भार को रोकने पर विचार करना चाहिए। मोटर होल्डिंग ब्रेक को स्वचालित रूप से कर्मियों की सुरक्षा प्रदान करने वाला नहीं माना जाना चाहिए, जब तक कि पूरा सिस्टम उस उद्देश्य के लिए डिज़ाइन और रेट न किया गया हो।
क्या मैं पेलोड को सीधे एक गाड़ी पर चढ़ा सकता हूँ?
अक्सर हाँ, लेकिन केवल तभी जब लोड और मोमेंट मॉड्यूल की स्वीकार्य रेटिंग के भीतर रहता है। बड़ी प्लेटें, रोबोट, ग्रिपर या ऑफसेट टूलिंग महत्वपूर्ण पिच, यॉ या रोल क्षण बना सकते हैं।
यदि टूलींग चौड़ी है या गुरुत्वाकर्षण का केंद्र गाड़ी से दूर है, तो एक दोहरी-गाइड व्यवस्था, दो सिंक्रनाइज़ मॉड्यूल या एक अतिरिक्त बाहरी गाइड अधिक उपयुक्त हो सकता है।
क्या दो समानांतर रैखिक मॉड्यूल को पूरी तरह से संरेखित करने की आवश्यकता है?
उन्हें इतनी निकटता से संरेखित करने की आवश्यकता है कि वे एक-दूसरे से न लड़ें। समानांतर अक्षों के बीच गलत संरेखण आंतरिक तनाव, बढ़ा हुआ ड्राइव टॉर्क और समय से पहले बीयरिंग घिसाव पैदा कर सकता है।
यांत्रिक रूप से युग्मित या सिंक्रनाइज़ दोहरे-अक्ष सिस्टम के लिए, मशीन फ्रेम और इंस्टॉलेशन विधि दोनों को अंतिम कसने से पहले मॉड्यूल को सटीक रूप से संदर्भित करने की अनुमति देनी चाहिए।
सबसे आम स्थापना गलती क्या है?
सबसे आम गलतियों में से एक मॉड्यूल के साथ ऐसा व्यवहार करना है जैसे कि इसका रेटेड प्रदर्शन मशीन संरचना से स्वतंत्र है। खराब आधार समतलता, गलत फास्टनर अनुक्रम, केबल ड्रैग, साइड लोडिंग, गलत संरेखित कपलिंग और अपर्याप्त स्नेहन सभी प्रदर्शन को कम कर सकते हैं।
मोटर्स, नियंत्रण और मल्टी-एक्सिस सिस्टम
क्या मुझे सर्वो मोटर या स्टेपर मोटर का उपयोग करना चाहिए?
सर्वो मोटर को आम तौर पर तब प्राथमिकता दी जाती है जब अक्ष को उच्च गतिशील प्रदर्शन, बंद-लूप फीडबैक, विस्तृत गति सीमा, लगातार त्वरण परिवर्तन या गति प्रोफ़ाइल की सीमा के निकट विश्वसनीय संचालन की आवश्यकता होती है।
एक स्टेपर मोटर सरल पोजिशनिंग कार्यों के लिए उपयुक्त हो सकती है जहां गति और भार का अनुमान लगाया जा सकता है और कदम खोने का जोखिम उचित रूप से नियंत्रित किया जाता है।
क्या मैं मॉड्यूल चुनने के बाद मोटर चुन सकता हूँ?
आप पहले मैकेनिकल प्लेटफ़ॉर्म का चयन कर सकते हैं, लेकिन अंतिम मॉड्यूल और मोटर चयन की एक साथ जाँच की जानी चाहिए। स्क्रू लीड, पुली अनुपात, पेलोड, गति और त्वरण सभी आवश्यक मोटर टॉर्क और गति को प्रभावित करते हैं।
अधिक आकार की मोटर हमेशा लाभदायक नहीं होती। अतिरिक्त रोटर जड़ता ट्यूनिंग को और अधिक कठिन बना सकती है और लागत बढ़ा सकती है, जबकि एक कम आकार की मोटर ज़्यादा गरम हो सकती है या त्वरण आवश्यकताओं को पूरा करने में विफल हो सकती है।
क्या रैखिक मॉड्यूल को XY या XYZ सिस्टम में जोड़ा जा सकता है?
हाँ। रैखिक मॉड्यूल आमतौर पर XY टेबल, XZ कैंटिलीवर सिस्टम, XYZ में इकट्ठे होते हैंकार्टेशियन रोबोटऔर गैन्ट्री संरचनाएँ।
एक बहु-अक्ष प्रणाली में, निचली धुरी को पेलोड के अलावा ऊपरी धुरी का द्रव्यमान भी वहन करना चाहिए। इसका मतलब है कि प्रत्येक अक्ष का आकार समान पेलोड संख्या से स्वतंत्र रूप से नहीं किया जा सकता है।
बहु-अक्ष आकार नियम:उपकरण से बाहर की ओर आकार। एक्स अक्ष को केवल अंतिम पेलोड ही नहीं बल्कि वाई अक्ष, जेड अक्ष, अंत प्रभावक, केबल और वर्कपीस ले जाने की आवश्यकता हो सकती है।
रखरखाव, स्नेहन और सेवा जीवन
लीनियर मॉड्यूल को कितनी बार लुब्रिकेट करना चाहिए?
कोई सार्वभौमिक अंतराल नहीं है. स्नेहन आवृत्ति गाइड और स्क्रू डिज़ाइन, स्नेहक प्रकार, यात्रा दूरी, गति, कर्तव्य चक्र, तापमान और संदूषण स्तर पर निर्भर करती है।
वास्तविक मॉडल के लिए निर्दिष्ट रखरखाव अंतराल का पालन करें। उच्च-चक्र, धूल भरे या धुले हुए वातावरण में स्वच्छ, रुक-रुक कर होने वाले अनुप्रयोग से भिन्न रखरखाव योजना की आवश्यकता हो सकती है।
यदि एक रैखिक मॉड्यूल ठीक से चिकनाई नहीं किया जाता है तो क्या होता है?
अपर्याप्त स्नेहन से घर्षण, शोर, तापमान और टूट-फूट बढ़ सकती है। अत्यधिक या असंगत स्नेहक भी समस्याएं पैदा कर सकता है, जिसमें खिंचाव, संदूषण या सील क्षति शामिल है।
केवल सामान्य प्रयोजन की उपलब्धता के आधार पर ग्रीस का चयन करने के बजाय गाइड और ट्रांसमिशन सिस्टम के लिए अनुशंसित स्नेहक प्रकार और मात्रा का उपयोग करें।
एक रैखिक मॉड्यूल कितने समय तक चलता है?
सेवा जीवन को प्रत्येक आवेदन के लिए एक निश्चित संख्या के रूप में व्यक्त नहीं किया जा सकता है। बियरिंग और पेंच का जीवन भार पर निर्भर होता है, जबकि बेल्ट, पुली, सील और स्नेहन अतिरिक्त रखरखाव कारक पेश करते हैं।
वास्तविक जीवन भार स्पेक्ट्रम, क्षण भार, त्वरण, संदूषण, संरेखण, आघात और स्नेहन से दृढ़ता से प्रभावित होता है। अपनी सीमा से नीचे काम करने वाला एक सही आकार का मॉड्यूल केवल नाममात्र पेलोड से चयनित अक्ष की तुलना में अधिक समय तक चल सकता है।
सामान्य संकेत क्या हैं कि एक रैखिक मॉड्यूल को निरीक्षण की आवश्यकता है?
- नया या बढ़ता हुआ यांत्रिक शोर
- उच्च मोटर धारा या ड्राइव टॉर्क
- स्थिति स्थिरता का नुकसान
- त्वरण या दिशा उलटने के दौरान कंपन
- दृश्यमान बेल्ट क्षति या असामान्य बेल्ट ट्रैकिंग
- सील या गाइड सतहों के आसपास संदूषण
- ढीले फास्टनरों, कपलिंग या मोटर माउंट
परिवर्तनों की शीघ्र जांच की जानी चाहिए क्योंकि पहला लक्षण मॉड्यूल के बजाय इंस्टॉलेशन, स्नेहन, केबल ड्रैग या टूलींग से आ सकता है।
पर्यावरण और अनुप्रयोग सीमाएँ
क्या एक मानक रैखिक मॉड्यूल का उपयोग धूल भरे वातावरण में किया जा सकता है?
यह संभव हो सकता है, लेकिन सीलिंग और सुरक्षा स्तर संदूषण से मेल खाना चाहिए। महीन धूल, अपघर्षक कण और चिप्स यदि गति प्रणाली में प्रवेश करते हैं तो गाइड, स्क्रू और बेल्ट को नुकसान पहुंचा सकते हैं।
कठोर वातावरण के लिए धौंकनी, कवर, सकारात्मक दबाव, विशेष सील या एक अलग मॉड्यूल निर्माण की आवश्यकता हो सकती है।
क्या लीनियर मॉड्यूल का उपयोग क्लीनरूम में किया जा सकता है?
हां, विशेष रूप से कॉन्फ़िगर किए गए मॉड्यूल का उपयोग स्वच्छ विनिर्माण, इलेक्ट्रॉनिक्स और अर्धचालक अनुप्रयोगों में किया जा सकता है। हालाँकि, कण उत्पादन स्नेहक, सील, केबल सिस्टम, सामग्री और परिचालन गति सहित संपूर्ण डिज़ाइन पर निर्भर करता है।
केवल ड्राइव प्रकार से अनुमान लगाने के बजाय विशिष्ट मॉड्यूल कॉन्फ़िगरेशन के लिए क्लीनरूम उपयुक्तता की पुष्टि की जानी चाहिए।
क्या एक लीनियर मॉड्यूल बाहर काम कर सकता है?
मानक औद्योगिक मॉड्यूल आमतौर पर नियंत्रित इनडोर वातावरण के लिए होते हैं। बाहरी उपयोग से बारिश, संक्षेपण, पराबैंगनी जोखिम, धूल और बड़े तापमान में बदलाव हो सकता है।
यदि बाहरी संचालन की आवश्यकता है, तो सामग्री चयन, संक्षारण संरक्षण, सीलिंग, स्नेहन और मोटर या सेंसर सुरक्षा सभी की समीक्षा की जानी चाहिए।
खरीदारी और मूल्य निर्धारण संबंधी अक्सर पूछे जाने वाले प्रश्न
एक रैखिक मॉड्यूल की लागत कितनी है?
कोई सार्थक एकल मूल्य नहीं है क्योंकि एक रैखिक मॉड्यूल एक कॉन्फ़िगर गति उत्पाद है। लागत ड्राइव प्रकार, प्रोफ़ाइल आकार, स्ट्रोक, सटीकता वर्ग, गाइड व्यवस्था, मोटर, ब्रेक, सेंसर, कवर, केबल प्रबंधन और अनुकूलन के साथ भिन्न होती है।
एक छोटी मानक बेल्ट धुरी और एक लंबी परिशुद्धता बॉल स्क्रू धुरी दोनों को "रैखिक मॉड्यूल" के रूप में वर्णित किया जा सकता है, लेकिन उनकी सामग्री और विनिर्माण लागत बहुत अलग है।
रैखिक मॉड्यूल मूल्य निर्धारण को सबसे अधिक क्या प्रभावित करता है?
मुख्य लागत चालकों में आमतौर पर मॉड्यूल आकार, स्ट्रोक, ट्रांसमिशन प्रकार, सटीक आवश्यकता, गाइड क्षमता, मोटर और ड्राइव पैकेज, सुरक्षा विकल्प, सेंसर, मशीनिंग परिवर्तन और उत्पादन मात्रा शामिल होती है।
सख्त विशिष्टताएँ अप्रत्यक्ष रूप से लागत भी बढ़ा सकती हैं। उदाहरण के लिए, प्रक्रिया की वास्तव में आवश्यकता से अधिक सटीकता का अनुरोध करने के लिए उच्च-ग्रेड स्क्रू, अधिक सावधानीपूर्वक असेंबली और अधिक विस्तृत निरीक्षण की आवश्यकता हो सकती है।
ऑर्डर देने से पहले मुझे लीनियर मॉड्यूल आपूर्तिकर्ता से क्या पूछना चाहिए?
केवल कैटलॉग लोड रेटिंग का मूल्यांकन न करें. उस विशिष्टता के बारे में पूछें जो आपके वास्तविक आवेदन से संबंधित है।
- मॉड्यूल किस ड्राइव और गाइड संरचना का उपयोग करता है?
- मेरी माउंटिंग दिशा के लिए स्वीकार्य लोड और मोमेंट रेटिंग क्या हैं?
- सटीकता और दोहराव कैसे निर्दिष्ट किए जाते हैं?
- मेरे स्ट्रोक के लिए अनुशंसित अधिकतम गति क्या है?
- किस मोटर आकार और ट्रांसमिशन अनुपात की अनुशंसा की जाती है?
- किस स्नेहन और रखरखाव की आवश्यकता है?
- क्या लिमिट सेंसर, होम सेंसर, ब्रेक या कवर शामिल हैं?
- क्या आपूर्तिकर्ता आयामी चित्र या 3डी मॉडल प्रदान कर सकता है?
- शिपमेंट से पहले कौन सा निरीक्षण या परीक्षण डेटा उपलब्ध है?
- कौन से आइटम मानक हैं और कौन से अनुकूलित हैं?
कस्टम लीनियर मॉड्यूल कब आवश्यक है?
अनुकूलन तब उपयोगी होता है जब मानक उत्पाद स्ट्रोक, माउंटिंग ज्योमेट्री, मोटर ओरिएंटेशन, पर्यावरण संरक्षण, कैरिज आकार, सेंसर व्यवस्था या इंटरफ़ेस आवश्यकताओं को पूरा नहीं कर सकता है।
हालाँकि, अनावश्यक अनुकूलन से इंजीनियरिंग का समय बढ़ जाता है और भविष्य में प्रतिस्थापन अधिक कठिन हो सकता है। एक अच्छे आपूर्तिकर्ता को पहले यह निर्धारित करना चाहिए कि मानक कॉन्फ़िगरेशन आवश्यकता को पूरा कर सकता है या नहीं।
रैखिक मॉड्यूल के बारे में आम ग़लतफ़हमियाँ
"उच्च परिशुद्धता हमेशा बेहतर होती है।" क्या वह सच है?
नहीं, परिशुद्धता प्रक्रिया से मेल खानी चाहिए। एप्लिकेशन की आवश्यकता से काफी अधिक सटीकता निर्दिष्ट करने से उत्पाद की गुणवत्ता या मशीन आउटपुट में सुधार किए बिना लागत में वृद्धि हो सकती है।
आमतौर पर "सबसे सटीक" मॉड्यूल के लिए पूछने के बजाय पुनरावृत्ति, पूर्ण सटीकता, सीधापन और कठोरता के लिए वास्तविक आवश्यकताओं को अलग करना अधिक उपयोगी होता है।
"उच्चतम रेटेड लोड का मतलब सबसे मजबूत मॉड्यूल है।" क्या यह एक सुरक्षित तुलना है?
अपने आप से नहीं. निर्माता अलग-अलग धारणाओं के तहत लोड डेटा प्रकाशित कर सकते हैं, और एक स्थिर लोड रेटिंग संपूर्ण गतिशील एप्लिकेशन का वर्णन नहीं करती है।
स्वीकार्य क्षणों, गतिशील लोडिंग, गति सीमा, माउंटिंग ओरिएंटेशन और जीवन गणना की तुलना करें - न कि केवल एक अधिकतम-लोड संख्या।
"एक बड़ी मोटर एक छोटी धुरी का समाधान करेगी।" क्या वह सही है?
नहीं, एक बड़ी मोटर अपर्याप्त गाइड क्षमता, अत्यधिक मोमेंट लोड, क्रिटिकल स्क्रू स्पीड, खराब संरचनात्मक कठोरता या कम आकार की बेल्ट को ठीक नहीं कर सकती है। यांत्रिक अक्ष और ड्राइव सिस्टम को एक सिस्टम के रूप में चुना जाना चाहिए।
आपको लीनियर मॉड्यूल अनुशंसा के लिए क्या भेजना चाहिए?
यदि आप कोई पूछताछ तैयार कर रहे हैं, तो निम्नलिखित जानकारी आमतौर पर एक सार्थक इंजीनियरिंग मूल्यांकन शुरू करने के लिए पर्याप्त है:
- आवश्यक स्ट्रोक
- पेलोड और टूलींग मास
- क्षैतिज, ऊर्ध्वाधर या पार्श्व माउंटिंग अभिविन्यास
- अधिकतम गति या लक्ष्य चक्र समय
- यदि ज्ञात हो तो त्वरण
- आवश्यक दोहराव या स्थिति सटीकता
- गुरुत्वाकर्षण का केंद्र ऑफसेट या अनुप्रयोग आरेखण
- बाहरी धक्का, खिंचाव या प्रक्रिया बल
- मोटर और नियंत्रण प्राथमिकता
- कार्य वातावरण और सुरक्षा आवश्यकताएँ
- अपेक्षित दैनिक परिचालन समय या चक्र गणना
रैखिक मॉड्यूल चयन में सहायता चाहिए?QRXQ को अपना स्ट्रोक, लोड, गति, माउंटिंग दिशा और एप्लिकेशन ड्राइंग भेजें। एक पूर्ण गति प्रोफ़ाइल बॉल स्क्रू, टाइमिंग बेल्ट, रैक-एंड-पिनियन और लीनियर मोटर विकल्पों की सटीक तुलना करना बहुत आसान बनाती है।
