 বাংলা

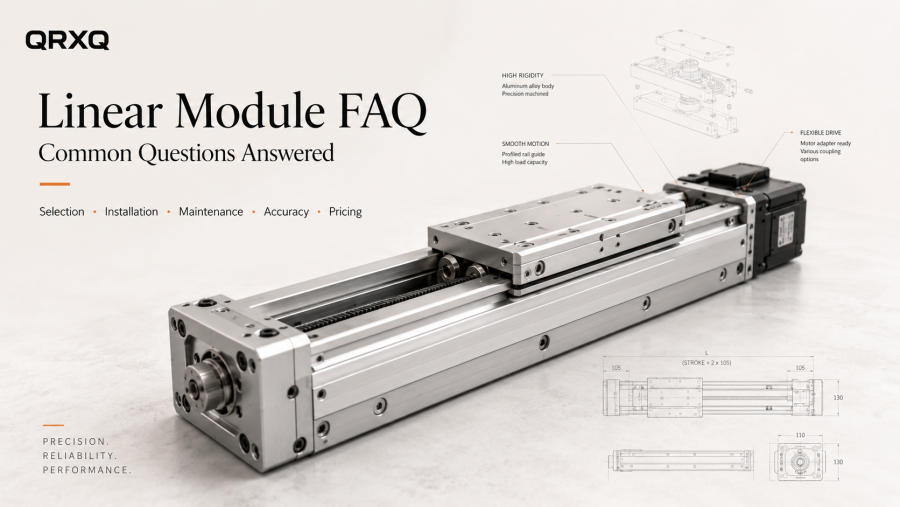
লিনিয়ার মডিউলকমপ্যাক্ট পিক-এন্ড-প্লেস ইকুইপমেন্ট থেকে মাল্টি-অক্ষ অটোমেশন সিস্টেম সব কিছুতেই ব্যবহার করা হয়, কিন্তু সঠিক ইউনিট নির্বাচন করা স্ট্রোক এবং পেলোডের মতো সহজ। ড্রাইভের ধরন, মাউন্টিং দিক, গতি, ত্বরণ, পুনরাবৃত্তিযোগ্যতা, দায়িত্ব চক্র, পরিবেশ এবং মোটর নির্বাচন সবকিছুই একটি মডিউল প্রকৃত মেশিনে নির্ভরযোগ্যভাবে কাজ করবে কিনা তা প্রভাবিত করে।
এই প্রায়শই জিজ্ঞাসিত প্রশ্নগুলি একটি লিনিয়ার মোশন মডিউল মূল্যায়ন, ইনস্টল এবং রক্ষণাবেক্ষণ করার সময় ইঞ্জিনিয়ার এবং ক্রেতারা প্রায়শই জিজ্ঞাসা করে এমন প্রশ্নগুলিকে একত্রিত করে৷ উত্তরগুলি পণ্য-নির্দিষ্ট দাবির পরিবর্তে ব্যবহারিক সিদ্ধান্ত গ্রহণের উপর ফোকাস করে, তাই সেগুলি বিস্তারিত আকার নির্ধারণের আগে একটি সূচনা পয়েন্ট হিসাবে ব্যবহার করা যেতে পারে।
এখানে শুরু করুন: একটি লিনিয়ার মডিউল ঠিক কী?
লিনিয়ার মডিউল কি?
কলিনিয়ার মডিউলএকটি প্রি-ইঞ্জিনিয়ারড লিনিয়ার মোশন অ্যাসেম্বলি যা একটি স্ট্রাকচারে একটি ড্রাইভ মেকানিজমের সাথে একটি গাইডিং সিস্টেমকে একত্রিত করে। নকশার উপর নির্ভর করে, ড্রাইভটি একটি বল স্ক্রু, টাইমিং বেল্ট, র্যাক এবং পিনিয়ন বা সরাসরি-ড্রাইভ লিনিয়ার মোটর ব্যবহার করতে পারে।
পৃথক রেল, বিয়ারিং, ট্রান্সমিশন অংশ এবং একটি গড়া বেস থেকে একটি অক্ষ নির্মাণের সাথে তুলনা করে, একটি সম্পূর্ণ মডিউল যান্ত্রিক একীকরণকে সরল করে কারণ মূল গতির উপাদানগুলি ইতিমধ্যেই একটি প্রমিত হাউজিং বা বীমের মধ্যে সারিবদ্ধ।
একটি রৈখিক মডিউল একটি রৈখিক গাইড হিসাবে একই?
না। একটি রৈখিক নির্দেশিকা প্রধানত সরল-রেখার গতিকে সমর্থন করে এবং গাইড করে। এটি সাধারণত একটি রেল এবং এক বা একাধিক ভারবহন ব্লক নিয়ে গঠিত, তবে এটি নিজে থেকে গতি তৈরি করে না।
একটি রৈখিক মডিউল একটি আরও সম্পূর্ণ অক্ষ। এটি সাধারণত গাইড, ট্রান্সমিশন, ক্যারেজ, বেস বা প্রোফাইল, শেষ সমর্থন এবং মোটর ইন্টারফেস অন্তর্ভুক্ত করে। অন্য কথায়, গাইড গতির পথ নিয়ন্ত্রণ করে, যখন মডিউলটি একটি রেডি-টু-ড্রাইভ রৈখিক অক্ষ প্রদান করে।
একটি রৈখিক মডিউল এবং একটি লিনিয়ার অ্যাকচুয়েটরের মধ্যে পার্থক্য কী?
শর্তাবলী ওভারল্যাপ, কিন্তু তারা সবসময় ঠিক একই ভাবে ব্যবহার করা হয় না.লিনিয়ার অ্যাকচুয়েটরবৈদ্যুতিক সিলিন্ডার, লিড-স্ক্রু অ্যাকুয়েটর, উত্তোলন কলাম এবং রৈখিক মডিউল সহ লিনিয়ার মুভমেন্ট তৈরি করে এমন একটি বিস্তৃত ক্যাটাগরির কভারিং ডিভাইস।
শিল্প অটোমেশন, শব্দটিলিনিয়ার মডিউলপ্রায়শই একটি চলমান গাড়ি সহ একটি নির্দেশিত পর্যায় বা অক্ষকে বোঝায়, যখন একটিবৈদ্যুতিক সিলিন্ডারসাধারণত একটি প্রসারিত রড ব্যবহার করে।
ব্যবহারিক পার্থক্য:যদি অ্যাপ্লিকেশনটির একটি মরীচি বরাবর ভ্রমণ এবং টুলিং বহন করার জন্য একটি গাড়ির প্রয়োজন হয়, একটি রৈখিক মডিউল সাধারণত আরও প্রাসঙ্গিক পণ্য বিভাগ।
আমি কোন লিনিয়ার মডিউল টাইপ বেছে নেব?
ড্রাইভ প্রযুক্তিটি গতির প্রয়োজনীয়তা থেকে নির্বাচন করা উচিত, বিচ্ছিন্নতার একটি নির্দিষ্টকরণ থেকে নয়। নিম্নলিখিত তুলনা একটি দরকারী প্রথম ফিল্টার দেয়।
| ড্রাইভের ধরন | আদর্শ শক্তি | কমন ট্রেড-অফ | প্রায়শই এর জন্য ব্যবহৃত হয় |
|---|---|---|---|
| বল স্ক্রু | উচ্চ পজিশনিং কর্মক্ষমতা, কঠোরতা এবং খোঁচা ক্ষমতা | স্ট্রোক এবং সর্বোচ্চ গতি স্ক্রু গতিবিদ্যা দ্বারা সীমাবদ্ধ | যথার্থ অবস্থান, সমাবেশ, পরিদর্শন, যন্ত্র সমর্থন |
| টাইমিং বেল্ট | দীর্ঘ স্ট্রোক এবং উচ্চ ভ্রমণ গতি | একটি স্ক্রু ড্রাইভের চেয়ে কম দৃঢ়তা এবং বেল্টের টান বেশি সংবেদনশীলতা | বাছাই এবং স্থান, প্যাকেজিং, স্থানান্তর, গ্যান্ট্রি সিস্টেম |
| তাক এবং পিনিয়ন | পরিমাপযোগ্য অক্ষ দৈর্ঘ্য সহ খুব দীর্ঘ ভ্রমণ | ব্যাকল্যাশ কন্ট্রোল এবং গিয়ার কোয়ালিটি নির্ভুলতার জন্য গুরুত্বপূর্ণ হয়ে ওঠে | বড় গ্যান্ট্রি, হ্যান্ডলিং সিস্টেম, দূর-দূরত্বের অটোমেশন |
| লিনিয়ার মোটর | সরাসরি ড্রাইভ, উচ্চ ত্বরণ এবং কোন যান্ত্রিক সংক্রমণ ব্যাকল্যাশ | উচ্চ সিস্টেম খরচ এবং প্রতিক্রিয়া, নিয়ন্ত্রণ এবং তাপ নকশা উপর বৃহত্তর নির্ভরতা | উচ্চ-গতিশীল, উচ্চ-নির্ভুলতা অটোমেশন এবং সেমিকন্ডাক্টর সরঞ্জাম |
যখন একটি বল স্ক্রু লিনিয়ার মডিউল একটি ভাল পছন্দ?
কবল স্ক্রু মডিউলঅবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, থ্রাস্ট, অনমনীয়তা এবং নিয়ন্ত্রিত নিম্ন-গতির গতি অত্যন্ত দীর্ঘ স্ট্রোক বা খুব উচ্চ ভ্রমণ গতির চেয়ে বেশি বিষয়ের ক্ষেত্রে প্রায়ই পছন্দ করা হয়। এটি নির্ভুলতা সমাবেশ, পরিমাপ, বিতরণ, মেশিন প্রবণতা এবং অবস্থানের কাজগুলির জন্য একটি সাধারণ পছন্দ।
কখন একটি টাইমিং বেল্ট রৈখিক মডিউল একটি ভাল পছন্দ?
একটি টাইমিং বেল্ট মডিউল সাধারণত আকর্ষণীয় হয় যখন অ্যাপ্লিকেশনটির দীর্ঘ ভ্রমণ, দ্রুত চলাচল এবং তুলনামূলকভাবে কম চলমান ভরের প্রয়োজন হয়। এটি ট্রান্সফার সিস্টেম, প্যাকেজিং মেশিন, সাজানোর সরঞ্জাম এবং মাল্টি-অক্ষ গ্যান্ট্রিতে ব্যাপকভাবে ব্যবহৃত হয়।
ট্রেড-অফ হল যে বেল্টের স্থিতিস্থাপকতা এবং টান দৃঢ়তা এবং গতিশীল আচরণকে প্রভাবিত করে, তাই একটি বেল্ট চালিত মডিউল শুধুমাত্র সর্বাধিক গতি দ্বারা নির্বাচন করা উচিত নয়।
আমি কখন একটি লিনিয়ার মোটর মডিউল বিবেচনা করব?
স্ক্রু বা বেল্ট ট্রান্সমিশন ছাড়াই যখন মেশিনের উচ্চ ত্বরণ, ঘন ঘন বিপরীত, খুব মসৃণ গতি বা উচ্চ অবস্থানের পারফরম্যান্সের প্রয়োজন হয় তখন ডাইরেক্ট-ড্রাইভ লিনিয়ার মোটর মডিউলগুলি বিবেচনা করার মতো। যান্ত্রিক ব্যাকল্যাশ এবং ট্রান্সমিশন পরিধান কমিয়ে আনার প্রয়োজন হলে এগুলি বিশেষভাবে কার্যকর।
সাইজিং প্রশ্ন যা সবচেয়ে গুরুত্বপূর্ণ
আমি কি শুধুমাত্র পেলোড দ্বারা একটি লিনিয়ার মডিউল নির্বাচন করতে পারি?
না। পেলোড হল সবচেয়ে বেশি অপব্যবহৃত স্পেসিফিকেশনগুলির মধ্যে একটি।
একটি মডিউল যা একটি পরীক্ষার শর্তে 20 কেজি লোডকে সমর্থন করতে পারে সেটি একই 20 কেজি লোডের জন্য উপযুক্ত নাও হতে পারে যখন মাধ্যাকর্ষণ কেন্দ্র অফসেট হয়, অক্ষটি উল্লম্বভাবে মাউন্ট করা হয়, ত্বরণ বেশি হয় বা একটি ওভারহং ফিক্সচার একটি বড় মুহূর্ত তৈরি করে।
সর্বনিম্ন, আকার বিবেচনা করা উচিত:
- ভর এবং প্রক্রিয়া লোড চলন্ত
- মাউন্ট স্থিতিবিন্যাস
- মাধ্যাকর্ষণ অবস্থান
- পিচ, ইয়াও এবং রোল মুহূর্ত
- স্ট্রোক
- সর্বোচ্চ এবং গড় গতি
- ত্বরণ এবং হ্রাস
- ডিউটি চক্র
- প্রয়োজনীয় অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা
- বাহ্যিক শক্তি এবং প্রক্রিয়া লোড
রৈখিক মডিউল সাইজিংয়ের জন্য আমার কী তথ্য সরবরাহ করা উচিত?
একটি দরকারী সুপারিশ পাওয়ার দ্রুততম উপায় হল "আমার 30 কেজির জন্য একটি 500 মিমি মডিউল প্রয়োজন।"
একটি ব্যবহারিক আকারের অনুরোধের মধ্যে স্ট্রোক, পেলোড, মাউন্টিং দিক, প্রয়োজনীয় গতি, ত্বরণ বা চক্রের সময়, প্রত্যাশিত অবস্থানের কার্যকারিতা, কাজের পরিবেশ, মোটর পছন্দ এবং গাড়িতে কাজ করে এমন কোনও বাহ্যিক শক্তি অন্তর্ভুক্ত করা উচিত।
কেনার টিপ:যদি টুলিং গাড়ি থেকে অনেক দূরে প্রসারিত হয়, তাহলে কেন্দ্র-অভিকর্ষের দূরত্ব বা একটি অঙ্কন প্রদান করুন। মোমেন্ট লোড নিজেই পেলোডের চেয়ে বেশি গুরুত্বপূর্ণ হয়ে উঠতে পারে।
আমি কিভাবে সঠিক স্ট্রোক নির্ধারণ করব?
প্রয়োজনীয় স্ট্রোক হল ব্যবহারযোগ্য দূরত্ব যা গাড়িটিকে কাজের অবস্থানের মধ্যে ভ্রমণ করতে হবে। মডিউলের মোট শারীরিক দৈর্ঘ্যের সাথে স্ট্রোককে বিভ্রান্ত করবেন না।
সামগ্রিক অক্ষের দৈর্ঘ্য দীর্ঘ হবে কারণ ক্যারেজ, শেষ ব্লক, মোটর বিন্যাস এবং অভ্যন্তরীণ ট্রান্সমিশনের জন্য অতিরিক্ত স্থান প্রয়োজন। প্রয়োজনে হোমিং, ওভারট্রাভেল এবং মেশিন ক্লিয়ারেন্সের জন্য মার্জিনের অনুমতি দিন।
একটি লিনিয়ার মডিউল কত দ্রুত চলতে পারে?
সর্বাধিক গতি ড্রাইভ প্রক্রিয়া, স্ট্রোক এবং মডিউল আকারের উপর ব্যাপকভাবে নির্ভর করে।টাইমিং বেল্ট মডিউলসাধারণত বল স্ক্রু মডিউলের চেয়ে দীর্ঘ উচ্চ-গতির ভ্রমণ সমর্থন করতে পারে, যখন লিনিয়ার মোটর সিস্টেম যান্ত্রিক সংক্রমণ ছাড়াই উচ্চ গতি এবং ত্বরণ অর্জন করতে পারে।
স্ক্রু-চালিত অক্ষের জন্য, স্ট্রোক বৃদ্ধির সাথে সাথে ক্রিটিক্যাল স্পিড এবং স্ক্রু হুইপ ক্রমশ গুরুত্বপূর্ণ হয়ে ওঠে। বেল্ট-চালিত অক্ষের জন্য, বেল্টের গতিবিদ্যা, পুলির আকার, গাড়ির বোঝা এবং ত্বরণ সীমিত কারণ হতে পারে।
কেন ত্বরণ গুরুত্বপূর্ণ যদি আমি ইতিমধ্যে সর্বাধিক গতি জানি?
কারণ ত্বরণ নির্ধারণ করে যে অক্ষটি কত দ্রুত গতিতে পৌঁছাবে এবং ড্রাইভ সিস্টেমকে কতটা গতিশীল বল তৈরি করতে হবে। শর্ট-সাইকেল অটোমেশনে, একটি মডিউল তার তাত্ত্বিক সর্বোচ্চ বেগে খুব কম সময় ব্যয় করতে পারে।
উচ্চ ত্বরণ মোটর ঘূর্ণন সঁচারক বল চাহিদা, ভারবহন লোড, কাঠামোগত বিচ্যুতি এবং মুহূর্ত লোডিং বৃদ্ধি করে। এই কারণে, একটি সাইকেল-টাইম টার্গেট প্রায়ই সাইজিংয়ের জন্য একা সর্বাধিক-গতির মানের চেয়ে বেশি কার্যকর।
নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং ব্যাকল্যাশ
নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতার মধ্যে পার্থক্য কী?
অবস্থান নির্ভুলতানির্দেশিত অবস্থানের প্রকৃত অবস্থান কতটা কাছাকাছি তা বর্ণনা করে।পুনরাবৃত্তিযোগ্যতাবর্ণনা করে যে কিভাবে ধারাবাহিকভাবে একই কমান্ড পুনরাবৃত্তি হলে অক্ষ একই অবস্থানে ফিরে আসে।
একটি সিস্টেম সমানভাবে নির্ভুল না হয়ে অত্যন্ত পুনরাবৃত্তিযোগ্য হতে পারে। উদাহরণস্বরূপ, এটি প্রতিটি চক্রের প্রায় একই পয়েন্টে ফিরে আসতে পারে তবে কমান্ড করা স্থানাঙ্ক থেকে একটি সামঞ্জস্যপূর্ণ অফসেট বজায় রাখতে পারে।
রৈখিক মডিউল নির্ভুলতা কি নির্ধারণ করে?
নির্ভুলতা ড্রাইভ প্রক্রিয়ার চেয়ে বেশি দ্বারা প্রভাবিত হয়। গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে স্ক্রু সীসা ত্রুটি বা বেল্ট আচরণ, গাইড নির্ভুলতা, বিয়ারিং ক্লিয়ারেন্স বা প্রিলোড, কাঠামোগত দৃঢ়তা, সমাবেশ সহনশীলতা, এনকোডার রেজোলিউশন, কন্ট্রোল টিউনিং, তাপীয় প্রসারণ এবং মাউন্টিং গুণমান।
যখন খুব শক্ত অবস্থানের প্রয়োজন হয়, তখন জিজ্ঞাসা করুন যে স্পেসিফিকেশনটি পুনরাবৃত্তিযোগ্যতা, পরম অবস্থান নির্ভুলতা বা সোজাতা বোঝায় কিনা। এই মানগুলি কর্মক্ষমতার বিভিন্ন দিক বর্ণনা করে।
একটি বল স্ক্রু স্বয়ংক্রিয়ভাবে উচ্চ নির্ভুলতা মানে?
স্বয়ংক্রিয়ভাবে নয়। বল স্ক্রুগুলি নির্ভুল গতির জন্য উপযুক্ত, তবে চূড়ান্ত অক্ষের কার্যকারিতা স্ক্রু গ্রেড, সমর্থন ব্যবস্থা, প্রিলোড, গাইড সিস্টেম, উত্পাদন গুণমান, প্রতিক্রিয়া পদ্ধতি এবং ইনস্টলেশনের উপর নির্ভর করে।
একটি খারাপভাবে মাউন্ট করা নির্ভুলতা স্ক্রু একটি কম ব্যয়বহুল ট্রান্সমিশনের চারপাশে নির্মিত একটি সঠিকভাবে সমন্বিত সিস্টেমের চেয়ে খারাপ কাজ করতে পারে।
প্রতিক্রিয়া কি, এবং কখন এটা কোন ব্যাপার?
ব্যাকল্যাশ হল হারানো গতি যা দেখা যায় যখন ভ্রমণের দিক বিপরীত হয়। এটি স্ক্রু, গিয়ার, কাপলিং বা অন্যান্য ড্রাইভ উপাদানগুলির যান্ত্রিক ছাড়পত্র থেকে আসতে পারে।
ব্যাকল্যাশ এমন অ্যাপ্লিকেশনগুলিতে সবচেয়ে গুরুত্বপূর্ণ যেগুলি ঘন ঘন দিক বিপরীত করে বা সঠিক দ্বিমুখী অবস্থানের প্রয়োজন হয়। প্রিলোড করা বল বাদাম, নির্ভুল গিয়ার ব্যবস্থা বা ডাইরেক্ট-ড্রাইভ সিস্টেম ব্যাকল্যাশের নির্দিষ্ট উত্স কমাতে বা নির্মূল করতে পারে।
ইনস্টলেশন প্রশ্ন প্রকৌশলীরা প্রায়শই খুব দেরিতে আবিষ্কার করেন
মাউন্ট পৃষ্ঠ মেশিন করা প্রয়োজন কি?
স্পষ্টতা প্রয়োগের জন্য, মাউন্টিং পৃষ্ঠটি পর্যাপ্ত সমতল, অনমনীয় এবং পরিষ্কার হওয়া উচিত যাতে মডিউলটিকে মোচড় না দিয়ে সমর্থন করা যায়। প্রয়োজনীয় সমতলতা অক্ষের নকশা এবং নির্ভুলতা লক্ষ্যের উপর নির্ভর করে।
একটি বিকৃত ফ্রেমে একটি নির্ভুলতা মডিউল বোল্ট করা বাইন্ডিং, অসম বিয়ারিং লোড, অকাল পরিধান এবং পজিশনিং ত্রুটি প্রবর্তন করতে পারে এমনকি যখন মডিউল নিজেই সঠিকভাবে তৈরি করা হয়েছিল।
একটি রৈখিক মডিউল উল্লম্বভাবে মাউন্ট করা যেতে পারে?
হ্যাঁ, অনেক রৈখিক মডিউল উল্লম্বভাবে কাজ করতে পারে, কিন্তু উল্লম্ব গতি আকারের প্রয়োজনীয়তা পরিবর্তন করে কারণ মোটরকে অবশ্যই মাধ্যাকর্ষণ বিরুদ্ধে কাজ করতে হবে।
ডিজাইনে টর্ক ধরে রাখা, ব্রেক করা, অনিয়ন্ত্রিত ডিসেন্ট, প্রয়োজনে কাউন্টারব্যালেন্স এবং ট্রান্সমিশনে অতিরিক্ত লোড বিবেচনা করা উচিত। একটি মোটর হোল্ডিং ব্রেক স্বয়ংক্রিয়ভাবে কর্মীদের নিরাপত্তা প্রদানের জন্য অনুমান করা উচিত নয় যদি না সম্পূর্ণ সিস্টেমটি সেই উদ্দেশ্যে ডিজাইন করা এবং রেট করা হয়।
আমি কি সরাসরি একটি গাড়িতে পেলোড মাউন্ট করতে পারি?
প্রায়শই হ্যাঁ, কিন্তু শুধুমাত্র যখন লোড এবং মুহূর্ত মডিউলের অনুমোদিত রেটিং এর মধ্যে থাকে। বড় প্লেট, রোবট, গ্রিপার বা অফসেট টুলিং উল্লেখযোগ্য পিচ, ইয়াও বা রোল মোমেন্ট তৈরি করতে পারে।
যদি টুলিং প্রশস্ত হয় বা মাধ্যাকর্ষণ কেন্দ্র ক্যারেজ থেকে দূরে থাকে, একটি দ্বৈত-গাইড বিন্যাস, দুটি সিঙ্ক্রোনাইজড মডিউল বা একটি অতিরিক্ত বাহ্যিক গাইড আরও উপযুক্ত হতে পারে।
দুটি সমান্তরাল রৈখিক মডিউল কি পুরোপুরি সারিবদ্ধ হওয়া দরকার?
তাদের যথেষ্ট ঘনিষ্ঠভাবে সারিবদ্ধ হওয়া দরকার যাতে তারা একে অপরের সাথে লড়াই না করে। সমান্তরাল অক্ষের মধ্যে মিসলাইনমেন্ট অভ্যন্তরীণ চাপ তৈরি করতে পারে, ড্রাইভ টর্ক বৃদ্ধি এবং অকাল ভারবহন পরিধান করতে পারে।
যান্ত্রিকভাবে সংযুক্ত বা সিঙ্ক্রোনাইজড ডুয়াল-অ্যাক্সিস সিস্টেমের জন্য, মেশিন ফ্রেম এবং ইনস্টলেশন পদ্ধতি উভয়কেই চূড়ান্ত শক্ত করার আগে মডিউলগুলিকে সঠিকভাবে উল্লেখ করার অনুমতি দেওয়া উচিত।
সবচেয়ে সাধারণ ইনস্টলেশন ভুল কি?
সবচেয়ে সাধারণ ভুলগুলির মধ্যে একটি হল মডিউলটিকে এমনভাবে বিবেচনা করা যেন এর রেট করা কর্মক্ষমতা মেশিনের কাঠামোর থেকে স্বাধীন। দুর্বল বেস সমতলতা, ভুল ফাস্টেনার সিকোয়েন্স, ক্যাবল ড্র্যাগ, সাইড লোডিং, মিসলাইনড কাপলিং এবং অপর্যাপ্ত তৈলাক্তকরণ সবই কর্মক্ষমতা হ্রাস করতে পারে।
মোটর, কন্ট্রোল এবং মাল্টি-অক্ষ সিস্টেম
আমার কি সার্ভো মোটর বা স্টেপার মোটর ব্যবহার করা উচিত?
একটি সার্ভো মোটর সাধারণত পছন্দ করা হয় যখন অক্ষের জন্য উচ্চ গতিশীল কর্মক্ষমতা, ক্লোজড-লুপ ফিডব্যাক, প্রশস্ত গতি পরিসীমা, ঘন ঘন ত্বরণ পরিবর্তন বা গতি প্রোফাইলের সীমার কাছাকাছি নির্ভরযোগ্য অপারেশন প্রয়োজন।
একটি স্টেপার মোটর সহজ পজিশনিং কাজের জন্য উপযুক্ত হতে পারে যেখানে গতি এবং লোড অনুমানযোগ্য এবং পদক্ষেপ হারানোর ঝুঁকি সঠিকভাবে নিয়ন্ত্রণ করা হয়।
মডিউল নির্বাচন করার পরে আমি কি মোটর নির্বাচন করতে পারি?
আপনি প্রথমে যান্ত্রিক প্ল্যাটফর্ম নির্বাচন করতে পারেন, তবে চূড়ান্ত মডিউল এবং মোটর নির্বাচন একসাথে পরীক্ষা করা উচিত। স্ক্রু সীসা, পুলি অনুপাত, পেলোড, গতি এবং ত্বরণ সবই প্রয়োজনীয় মোটর টর্ক এবং গতিকে প্রভাবিত করে।
একটি বড় আকারের মোটর সবসময় উপকারী নয়। অতিরিক্ত রটার জড়তা টিউনিংকে আরও কঠিন করে তুলতে পারে এবং খরচ বাড়াতে পারে, যখন একটি ছোট আকারের মোটর অতিরিক্ত গরম হতে পারে বা ত্বরণের প্রয়োজনীয়তা পূরণ করতে ব্যর্থ হতে পারে।
রৈখিক মডিউলগুলি কি XY বা XYZ সিস্টেমে মিলিত হতে পারে?
হ্যাঁ। লিনিয়ার মডিউলগুলি সাধারণত XY টেবিল, XZ ক্যান্টিলিভার সিস্টেম, XYZ-এ একত্রিত হয়কার্টেসিয়ান রোবটএবং গ্যান্ট্রি কাঠামো।
একটি বহু-অক্ষ ব্যবস্থায়, নিম্ন অক্ষটিকে অবশ্যই পেলোড ছাড়াও উপরের অক্ষগুলির ভর বহন করতে হবে। এর মানে প্রতিটি অক্ষ একই পেলোড নম্বর থেকে স্বাধীনভাবে মাপ করা যাবে না।
মাল্টি-অক্ষ আকারের নিয়ম:টুল থেকে বাহ্যিক আকার। X অক্ষকে Y অক্ষ, Z অক্ষ, এন্ড ইফেক্টর, কেবল এবং ওয়ার্কপিস বহন করতে হতে পারে - শুধু চূড়ান্ত পেলোড নয়।
রক্ষণাবেক্ষণ, তৈলাক্তকরণ এবং পরিষেবা জীবন
একটি লিনিয়ার মডিউলে কত ঘন ঘন লুব্রিকেন্ট দেওয়া উচিত?
কোনো সার্বজনীন ব্যবধান নেই। লুব্রিকেশন ফ্রিকোয়েন্সি গাইড এবং স্ক্রু ডিজাইন, লুব্রিকেন্টের ধরন, ভ্রমণের দূরত্ব, গতি, ডিউটি চক্র, তাপমাত্রা এবং দূষণ স্তরের উপর নির্ভর করে।
প্রকৃত মডেলের জন্য নির্দিষ্ট রক্ষণাবেক্ষণ ব্যবধান অনুসরণ করুন। হাই-সাইকেল, ধুলোবালি বা ধোয়ার পরিবেশে একটি পরিষ্কার, বিরতিহীন অ্যাপ্লিকেশন থেকে আলাদা রক্ষণাবেক্ষণ পরিকল্পনার প্রয়োজন হতে পারে।
একটি রৈখিক মডিউল সঠিকভাবে লুব্রিকেটেড না হলে কি হবে?
অপর্যাপ্ত তৈলাক্তকরণ ঘর্ষণ, শব্দ, তাপমাত্রা এবং পরিধান বৃদ্ধি করতে পারে। অত্যধিক বা বেমানান লুব্রিকেন্ট টেনে আনা, দূষণ বা সীলমোহরের ক্ষতি সহ সমস্যা তৈরি করতে পারে।
গাইড এবং ট্রান্সমিশন সিস্টেমের জন্য সুপারিশকৃত লুব্রিকেন্টের ধরন এবং পরিমাণ ব্যবহার করুন শুধুমাত্র সাধারণ-উদ্দেশ্যের প্রাপ্যতা দ্বারা গ্রীস নির্বাচন না করে।
একটি লিনিয়ার মডিউল কতক্ষণ স্থায়ী হয়?
প্রতিটি আবেদনের জন্য একটি নির্দিষ্ট সংখ্যা হিসাবে পরিষেবা জীবন প্রকাশ করা যাবে না। ভারবহন এবং স্ক্রু জীবন লোড-নির্ভর, যখন বেল্ট, পুলি, সীল এবং তৈলাক্তকরণ অতিরিক্ত রক্ষণাবেক্ষণের কারণগুলি প্রবর্তন করে।
বাস্তব জীবন লোড স্পেকট্রাম, মুহূর্ত লোড, ত্বরণ, দূষণ, প্রান্তিককরণ, শক এবং তৈলাক্তকরণ দ্বারা দৃঢ়ভাবে প্রভাবিত হয়। একটি সঠিক আকারের মডিউল তার সীমার নীচে কাজ করে শুধুমাত্র নামমাত্র পেলোড থেকে নির্বাচিত একটি অক্ষের চেয়ে অনেক বেশি সময় ধরে চলতে পারে।
একটি রৈখিক মডিউল পরিদর্শন প্রয়োজন যে সাধারণ লক্ষণ কি কি?
- নতুন বা ক্রমবর্ধমান যান্ত্রিক শব্দ
- উচ্চতর মোটর কারেন্ট বা ড্রাইভ টর্ক
- পজিশনিং ধারাবাহিকতা হারানো
- ত্বরণ বা দিক পরিবর্তনের সময় কম্পন
- দৃশ্যমান বেল্ট ক্ষতি বা অস্বাভাবিক বেল্ট ট্র্যাকিং
- সিল বা গাইড পৃষ্ঠের চারপাশে দূষণ
- আলগা ফাস্টেনার, কাপলিং বা মোটর মাউন্ট
পরিবর্তনগুলি প্রাথমিকভাবে তদন্ত করা উচিত কারণ প্রথম লক্ষণটি মডিউল থেকে না হয়ে ইনস্টলেশন, লুব্রিকেশন, ক্যাবল টেনে বা টুলিং থেকে আসতে পারে।
পরিবেশ এবং আবেদনের সীমা
একটি ধুলোময় পরিবেশে একটি স্ট্যান্ডার্ড লিনিয়ার মডিউল ব্যবহার করা যেতে পারে?
এটি সম্ভব হতে পারে, তবে সিলিং এবং সুরক্ষা স্তর অবশ্যই দূষণের সাথে মেলে। সূক্ষ্ম ধুলো, ঘষিয়া তুলিয়া ফেলিতে সক্ষম কণা এবং চিপগুলি মোশন সিস্টেমে প্রবেশ করলে গাইড, স্ক্রু এবং বেল্টের ক্ষতি করতে পারে।
কঠোর পরিবেশের জন্য বেলো, কভার, ইতিবাচক চাপ, বিশেষ সীল বা একটি ভিন্ন মডিউল নির্মাণের প্রয়োজন হতে পারে।
লিনিয়ার মডিউল কি ক্লিনরুমে ব্যবহার করা যেতে পারে?
হ্যাঁ, বিশেষভাবে কনফিগার করা মডিউলগুলি পরিষ্কার উত্পাদন, ইলেকট্রনিক্স এবং সেমিকন্ডাক্টর অ্যাপ্লিকেশনগুলিতে ব্যবহার করা যেতে পারে। যাইহোক, কণা তৈরি সম্পূর্ণ ডিজাইনের উপর নির্ভর করে, যার মধ্যে লুব্রিকেন্ট, সীল, তারের সিস্টেম, উপকরণ এবং অপারেটিং গতি রয়েছে।
ড্রাইভের ধরন থেকে অনুমান না করে নির্দিষ্ট মডিউল কনফিগারেশনের জন্য ক্লিনরুমের উপযুক্ততা নিশ্চিত করা উচিত।
একটি লিনিয়ার মডিউল বাইরে কাজ করতে পারে?
স্ট্যান্ডার্ড শিল্প মডিউল সাধারণত নিয়ন্ত্রিত অন্দর পরিবেশের জন্য উদ্দেশ্যে করা হয়। বহিরঙ্গন ব্যবহার বৃষ্টি, ঘনীভবন, অতিবেগুনী এক্সপোজার, ধুলো এবং বড় তাপমাত্রার বৈচিত্র্য প্রবর্তন করতে পারে।
বহিরঙ্গন অপারেশন প্রয়োজন হলে, উপাদান নির্বাচন, জারা সুরক্ষা, সিলিং, তৈলাক্তকরণ এবং মোটর বা সেন্সর সুরক্ষা সব পর্যালোচনা করা আবশ্যক।
ক্রয় এবং মূল্য FAQs
একটি লিনিয়ার মডিউলের দাম কত?
কোন অর্থপূর্ণ একক মূল্য নেই কারণ একটি রৈখিক মডিউল একটি কনফিগার করা মোশন পণ্য। ড্রাইভের ধরন, প্রোফাইলের আকার, স্ট্রোক, নির্ভুলতা ক্লাস, গাইড বিন্যাস, মোটর, ব্রেক, সেন্সর, কভার, তারের ব্যবস্থাপনা এবং কাস্টমাইজেশনের সাথে খরচ পরিবর্তিত হয়।
একটি সংক্ষিপ্ত স্ট্যান্ডার্ড বেল্ট অক্ষ এবং একটি দীর্ঘ নির্ভুল বল স্ক্রু অক্ষ উভয়ই "রৈখিক মডিউল" হিসাবে বর্ণনা করা যেতে পারে তবে এর উপাদান এবং উত্পাদন খরচ খুব আলাদা।
রৈখিক মডিউল মূল্যের উপর কি সবচেয়ে বেশি প্রভাব ফেলে?
প্রধান খরচ ড্রাইভার সাধারণত মডিউল আকার, স্ট্রোক, ট্রান্সমিশন প্রকার, নির্ভুলতা প্রয়োজনীয়তা, গাইড ক্ষমতা, মোটর এবং ড্রাইভ প্যাকেজ, সুরক্ষা বিকল্প, সেন্সর, মেশিন পরিবর্তন এবং উত্পাদন পরিমাণ অন্তর্ভুক্ত।
কঠোর স্পেসিফিকেশন পরোক্ষভাবে খরচ বাড়াতে পারে। উদাহরণস্বরূপ, প্রক্রিয়াটির প্রকৃত প্রয়োজনের চেয়ে উচ্চতর নির্ভুলতার অনুরোধের জন্য একটি উচ্চ-গ্রেডের স্ক্রু, আরও সতর্ক সমাবেশ এবং আরও বিশদ পরিদর্শনের প্রয়োজন হতে পারে।
অর্ডার দেওয়ার আগে আমি একটি লিনিয়ার মডিউল সরবরাহকারীকে কী জিজ্ঞাসা করব?
শুধুমাত্র ক্যাটালগ লোড রেটিং মূল্যায়ন করবেন না. আপনার প্রকৃত আবেদনের সাথে সম্পর্কিত স্পেসিফিকেশনের জন্য জিজ্ঞাসা করুন।
- মডিউলটি কোন ড্রাইভ এবং গাইড কাঠামো ব্যবহার করে?
- আমার মাউন্টিং দিকনির্দেশের জন্য অনুমোদিত লোড এবং মুহূর্তের রেটিংগুলি কী কী?
- কিভাবে নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা নির্দিষ্ট করা হয়?
- আমার স্ট্রোকের জন্য প্রস্তাবিত সর্বোচ্চ গতি কি?
- কোন মোটর আকার এবং সংক্রমণ অনুপাত সুপারিশ করা হয়?
- কি তৈলাক্তকরণ এবং রক্ষণাবেক্ষণ প্রয়োজন?
- সীমা সেন্সর, হোম সেন্সর, ব্রেক বা কভার অন্তর্ভুক্ত?
- সরবরাহকারী মাত্রিক অঙ্কন বা 3D মডেল প্রদান করতে পারেন?
- চালানের আগে কি পরিদর্শন বা পরীক্ষার ডেটা পাওয়া যায়?
- কোন আইটেমগুলি মানসম্মত এবং কোনটি কাস্টমাইজ করা হয়?
একটি কাস্টম লিনিয়ার মডিউল কখন প্রয়োজনীয়?
কাস্টমাইজেশন উপযোগী যখন স্ট্যান্ডার্ড পণ্য স্ট্রোক, মাউন্টিং জ্যামিতি, মোটর অভিযোজন, পরিবেশ সুরক্ষা, গাড়ির আকার, সেন্সর বিন্যাস বা ইন্টারফেসের প্রয়োজনীয়তা পূরণ করতে পারে না।
যাইহোক, অপ্রয়োজনীয় কাস্টমাইজেশন ইঞ্জিনিয়ারিং সময় বাড়ায় এবং ভবিষ্যতে প্রতিস্থাপন আরও কঠিন করে তুলতে পারে। একটি ভাল সরবরাহকারীকে প্রথমে নির্ধারণ করা উচিত যে একটি আদর্শ কনফিগারেশন প্রয়োজনীয়তা পূরণ করতে পারে কিনা।
লিনিয়ার মডিউল সম্পর্কে সাধারণ ভুল ধারণা
"উচ্চ নির্ভুলতা সর্বদা ভাল।" এটা কি সত্যি?
না। যথার্থতা প্রক্রিয়ার সাথে মেলে। অ্যাপ্লিকেশানের প্রয়োজনের তুলনায় যথেষ্ট কঠোর নির্ভুলতা নির্দিষ্ট করা পণ্যের গুণমান বা মেশিনের আউটপুট উন্নত না করেই খরচ বাড়াতে পারে।
"সবচেয়ে সুনির্দিষ্ট" মডিউলের জন্য জিজ্ঞাসা করার পরিবর্তে পুনরাবৃত্তিযোগ্যতা, নিখুঁত নির্ভুলতা, সরলতা এবং অনমনীয়তার জন্য প্রকৃত প্রয়োজনীয়তাগুলিকে আলাদা করা সাধারণত আরও কার্যকর।
"সর্বোচ্চ রেট লোড মানে শক্তিশালী মডিউল।" এটা কি নিরাপদ তুলনা?
নিজে থেকে নয়। নির্মাতারা বিভিন্ন অনুমানের অধীনে লোড ডেটা প্রকাশ করতে পারে এবং একটি স্ট্যাটিক লোড রেটিং সম্পূর্ণ গতিশীল অ্যাপ্লিকেশন বর্ণনা করে না।
অনুমোদনযোগ্য মুহূর্ত, গতিশীল লোডিং, গতি সীমা, মাউন্টিং ওরিয়েন্টেশন এবং জীবন গণনা তুলনা করুন - শুধুমাত্র একটি সর্বাধিক-লোড সংখ্যা নয়।
"একটি বড় মোটর একটি ছোট অক্ষের সমাধান করবে।" এটা কি সঠিক?
না। একটি বড় মোটর অপর্যাপ্ত গাইড ক্ষমতা, অত্যধিক মুহূর্ত লোড, জটিল স্ক্রু গতি, দুর্বল কাঠামোগত দৃঢ়তা বা একটি ছোট বেল্ট সংশোধন করতে পারে না। যান্ত্রিক অক্ষ এবং ড্রাইভ সিস্টেম একটি সিস্টেম হিসাবে নির্বাচন করা আবশ্যক.
রৈখিক মডিউল সুপারিশের জন্য আপনাকে কী পাঠাতে হবে?
আপনি যদি একটি তদন্তের প্রস্তুতি নিচ্ছেন, তাহলে একটি অর্থপূর্ণ প্রকৌশল মূল্যায়ন শুরু করার জন্য নিম্নলিখিত তথ্যগুলি সাধারণত যথেষ্ট:
- প্রয়োজনীয় স্ট্রোক
- পেলোড এবং টুলিং ভর
- অনুভূমিক, উল্লম্ব বা পার্শ্ব মাউন্ট অভিযোজন
- সর্বোচ্চ গতি বা লক্ষ্য চক্র সময়
- ত্বরণ জানা থাকলে
- প্রয়োজনীয় পুনরাবৃত্তিযোগ্যতা বা অবস্থান নির্ভুলতা
- সেন্টার-অফ-গ্রাভিটি অফসেট বা অ্যাপ্লিকেশন অঙ্কন
- বাহ্যিক ধাক্কা, টান বা প্রক্রিয়া বল
- মোটর এবং নিয়ন্ত্রণ পছন্দ
- কাজের পরিবেশ এবং সুরক্ষা প্রয়োজনীয়তা
- প্রত্যাশিত দৈনিক অপারেটিং সময় বা চক্র গণনা
একটি রৈখিক মডিউল নির্বাচন সঙ্গে সাহায্য প্রয়োজন?আপনার স্ট্রোক, লোড, গতি, মাউন্টিং দিক এবং অ্যাপ্লিকেশন অঙ্কন QRXQ পাঠান। একটি সম্পূর্ণ মোশন প্রোফাইল বল স্ক্রু, টাইমিং বেল্ট, র্যাক-এন্ড-পিনিয়ন এবং রৈখিক মোটর বিকল্পগুলির সঠিকভাবে তুলনা করা আরও সহজ করে তোলে।
