 日本語

あタイミングベルトリニアモジュールは、歯付きタイミングベルトとプーリーシステムを使用してモーターの回転を制御された直線運動に変換する高速直線運動ユニットです。速い移動速度、長いストローク能力、低い移動質量、および比較的単純な機械構造により、迅速な位置決め、頻繁な往復運動、効率的な材料移送を必要とする産業用オートメーション機器に広く使用されています。
ボールねじ駆動システムと比較して、タイミングベルトリニアモジュールは一般に、極めて高い位置決め精度が主な要件ではない長距離移動や高速サイクルに適しています。これらは、単一の直線軸として統合したり、XY、XZ、XYZ、ガントリー構成に組み合わせて、パッケージング、ピック アンド プレイス、電子機器の組み立て、画像検査、物流、その他多くの自動化プロセスをサポートしたりできます。
この記事では、最も一般的なものについて説明しますタイミングベルトリニアモジュールの用途、各アプリケーションのパフォーマンス要件、およびベルト駆動を選択する際にエンジニアが考慮すべき重要な要素リニアアクチュエータ産業オートメーション向け。
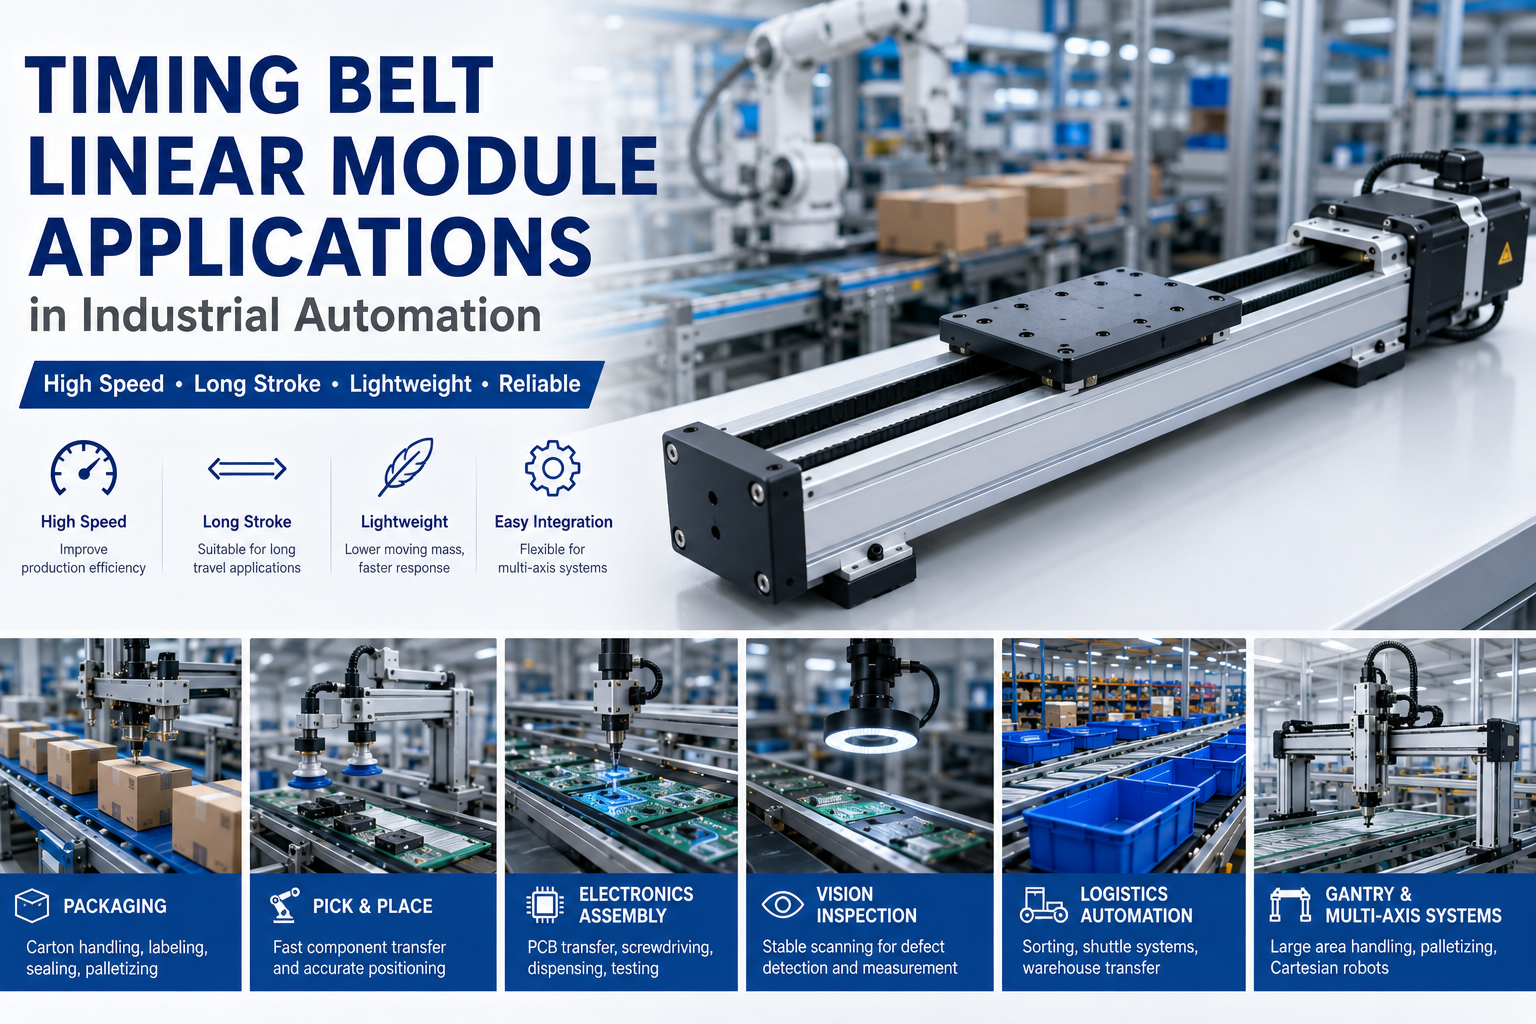
タイミングベルトリニアモジュールがオートメーションで広く使用される理由
最新の自動生産ラインでは、コンポーネントが複数のステーション間を迅速に移動する必要があることがよくあります。モーション システムは、十分な位置決めの一貫性、速度、機械的安定性を維持しながら、繰り返しサイクルを確実に完了する必要があります。
タイミングベルトリニアモジュール以下の要件に特に適したいくつかの特性を備えています。
- 高い直線移動速度
- 速い加速と減速
- 長いストロークが可能
- 低い移動質量
- 比較的静かな動作
- シンプルな駆動構造
- メンテナンスの必要性が低い
- 柔軟なモーター取り付けオプション
- 多軸システムへの簡単な統合
- 長距離移動に適したコスト効率の高い構造
歯付きベルトは、従来の平ベルトに伴う連続的な滑りを伴わずに駆動プーリーと噛み合います。この確実な係合により、通常の動作条件下でトランスミッションのスリップのリスクを軽減しながら、再現性のある動きを維持することができます。
For many handling and transfer processes, the positioning accuracy of a properly designed belt drivenリニアモジュールis sufficient, while its speed and stroke advantages can significantly improve machine productivity.
包装機械
包装機器は、最も一般的な分野の 1 つです。ベルト駆動リニアアクチュエータの用途。包装ラインは通常、高いサイクル率で稼働しており、製品、容器、ラベル、カートン、または密封ツールが異なる処理位置間を迅速に移動する必要があります。
タイミング ベルト リニア モジュールは次の用途に使用できます。
- カートンローディングシステム
- ケース梱包設備
- 商品仕分けの仕組み
- ラベル貼付機
- シーリングおよび切断ステーション
- トレイローディングシステム
- 自動パレタイジング装置
- 軟包装機械
たとえば、カートン包装機では、タイミング ベルト モジュールがコンベアと開いたカートンの間でグリップ機構を水平に移動させることがあります。移動質量が低いため、軸は迅速に加速し、製品を拾い上げて、短いサイクル タイム内に積載位置に戻ることができます。
包装機械は、ベルト伝動の比較的低い騒音からも恩恵を受けます。これは、継続的に稼働する機械が多数ある施設では特に有益です。
を選択するときは、包装機用ベルト駆動アクチュエータ、エンジニアはサイクル頻度、積載量、移動距離、加速度、環境汚染、1 日あたりの運転時間数を考慮する必要があります。ほこり、ボール紙の繊維、食品の破片、または包装の破片がモジュールに侵入する可能性がある場合は、保護カバーが必要になる場合があります。
ピックアンドプレースシステム
ピックアンドプレイスの自動化には、ある位置からコンポーネントを収集し、別の位置に正確に移送するためのモーション システムが必要です。これらの動作は継続的に繰り返され、多くの場合、位置決め時間は短くなります。
あピックアンドプレース用タイミングベルトモジュール一般に、次の場合に横軸として使用されます。
- 部品搬送システム
- ロボット積み込み装置
- 組立ラインハンドリングステーション
- 選別機
- トレイのロードおよびアンロード装置
- 製品指向システム
ベルト駆動軸は、垂直ボールねじモジュール、空圧シリンダ、またはサーボ電動シリンダと組み合わせることができます。この配置では、タイミング ベルト モジュールが高速の水平移動を実現し、同時に垂直軸が持ち上げ、押し込み、または挿入の動作を実行します。
真空カップ、空圧グリッパー、電動グリッパー、カスタムエンドエフェクターをキャリッジに取り付けることができます。通常、ワークピースをピックする前に、ワークピースの位置と方向を確認するためにセンサーまたはマシンビジョンシステムが使用されます。
高速ピック アンド プレース装置の場合、モジュールには十分なベルト張力、キャリッジの剛性、ガイド レールの容量が必要です。過小な可搬質量で過度の加速を行うと、振動、ベルトの振動、または位置の不安定性が発生する可能性があります。
マテリアルハンドリングと機械の積み込み
タイミング ベルト リニア モジュールは、長いボールネジに伴う回転速度の制限を受けることなく、比較的長距離にわたって製品を移動できるため、マテリアル ハンドリングによく使用されます。
典型的なマテリアルハンドリングアプリケーションには次のようなものがあります。
- CNC マシンのロードとアンロード
- 処理ステーション間の部品搬送
- ワーク供給システム
- コンベヤから機械への搬送
- トレイの移動
- 治具の位置決め
- 倉庫資材の移動
自動機械管理システムでは、ベルト駆動のリニア ステージが部品トレイと工作機械の間でロボット グリッパーを移動させることがあります。このモジュールは、装置の上、機械の横、または XZ ハンドリング ユニットの一部として水平に取り付けることができます。
1 つのハンドリング ユニットが複数の機械に対応する場合、長いストロークの動作が特に重要です。単一のタイミング ベルト軸が複数の処理ステーション間を移動できるため、別個のロボットや搬送機構の必要性が軽減されます。
ペイロードの計算には、キャリッジ ツール、ケーブル、グリッパー、センサー、ワークピースの重量を含める必要があります。エンジニアは、負荷がキャリッジの中心から離れて取り付けられている場合に生じる転倒モーメントも計算する必要があります。
電子機器組立
エレクトロニクス製造では、高速かつクリーンで再現性のある部品の移動が必要です。タイミング ベルト リニア モジュールは、家庭用電化製品、プリント基板、コネクタ、バッテリー、小型電気機械製品の生産装置に使用されます。
一般的な用途としては以下のようなものがあります。
- PCB搬送システム
- コネクタアセンブリ
- 電子部品供給
- ねじ回しプラットフォーム
- 分注装置
- 試験および検査ステーション
- バッテリーセルの取り扱い
- 製品の仕分けと分類
マルチステーションの電子機器組立ラインでは、タイミング ベルト モジュールを使用して、分配ステーション、固定ステーション、検査ステーション、およびテスト ステーション間で治具や製品を移動できます。ロングストローク機能により、複数の作業領域を 1 つの動作軸に沿って配置できます。
軽量コンポーネントを含むアプリケーションの場合、モジュールは高加速で動作し、非処理時間を大幅に短縮できます。ただし、突然の停止が繊細なコンポーネントに影響を与えるのを防ぐために、動作プロファイルを最適化する必要があります。
静電気が懸念される場合は、接地対策、静電気防止材、および適切なケーブル管理を機械の設計に組み込む必要があります。
画像検査システム
マシンビジョン機器は、カメラ、照明システム、またはワークピースを位置決めするために、安定した反復可能な動作に依存しています。タイミング ベルト リニア モジュールは、多くの検査プロセスに必要なスキャン動作を提供できます。
一般的な視覚検査アプリケーションには次のようなものがあります。
- 表面欠陥検査
- 寸法測定
- バーコードと文字認識
- 製品の存在検出
- 組立て検証
- 大型パネルのスキャン
- 電子部品検査
1つの構成では、カメラがタイミングベルトモジュールに沿って移動する間、ワークピースは静止したままになります。別の構成では、カメラが固定されており、モジュールが検査エリアを通して製品を搬送します。
ワークの大きさ、質量、感度により最適な配置は異なります。一般に、軽量のカメラの移動は大型製品の移動よりも簡単ですが、カメラのケーブルと照明の接続は慎重に管理する必要があります。
連続スキャン中は、一定の速度が重要です。キャリッジ速度の変動は、画像取得間隔と測定品質に影響を与える可能性があります。サーボ制御、エンコーダーフィードバック、適切にプログラムされた動作プロファイルにより、安定したスキャンパフォーマンスを維持できます。
レーザー加工装置
タイミング ベルト リニア モジュールは、超精密位置決めよりも高速移動速度と長い作業範囲が重要な、特定のレーザー加工用途に使用できます。
考えられる用途は次のとおりです。
- レーザーマーキング
- 製品の識別
- 非精密レーザー切断
- レーザースキャン
- 大型ワークの位置決め
- レーザー機器の積み下ろし
たとえば、ベルト リニア ステージは、製品の列上でレーザー マーキング ヘッドを移動させたり、固定レーザー源の下で製品を搬送したりする場合があります。この構成により、1 つのレーザー システムで、長い治具全体に配置された複数のワークピースを処理できます。
レーザー加工では煙、微粒子、熱が発生する可能性があります。したがって、モジュールは可能な限り直接処理領域から離れた場所に配置する必要があります。ベルトやガイド レールの汚染を防ぐために、保護カバー、抽出システム、密閉コンポーネントが必要になる場合があります。
高精度のレーザー切断、彫刻、または微細加工の場合、ボールねじまたはリニアモーターシステムがより優れた位置決め性能を提供する場合があります。駆動方法を選択する前に、アプリケーション要件を常に評価する必要があります。
物流および倉庫の自動化
物流システムでは、多くの場合、長距離の移動、高い稼働頻度、継続的な製品の流れが伴います。これらの条件は、タイミング ベルト駆動のモーション システムの強みと一致します。
一般的な物流アプリケーションには次のようなものがあります。
- 自動仕分け装置
- 倉庫搬送システム
- 小包の取り扱いメカニズム
- シャトルの位置決め
- コンテナ移送
- パレットハンドリング
- コンベヤー物流システム
- 注文処理装置
あロングストローク自動化モジュールプッシャー、グリッパー、リフト機構を移動したり、異なるコンベアライン間でキャリッジを移動したりできます。長いボールねじと比較して、ベルトシステムは、ねじのホイップや臨界回転速度について同様の懸念を抱くことなく、より高い移動速度を達成できます。
倉庫オートメーションでは、モジュールが毎日多数のサイクルで長期間動作する場合があります。したがって、システム設計時には、ベルトの耐久性、ベアリングの寿命、モーターの温度、ガイド レールの潤滑を考慮する必要があります。
ベルトの張力とプーリーの位置合わせを予防的に検査することで、信頼性の高いパフォーマンスを維持し、計画外のダウンタイムを削減することができます。
ガントリーシステム
タイミング ベルト リニア モジュールは、長い水平距離を高速で移動できるため、ガントリー システムで広く使用されています。ガントリーは通常、2 つの平行な支持軸、クロスビーム軸、および 1 つ以上の垂直軸で構成されます。
一般的なガントリー アプリケーションには次のものがあります。
- 大面積のピックアンドプレイス
- パレタイジングとデパレタイズ
- 包装ラインのハンドリング
- 機械の手入れ
- パネル搬送
- 倉庫仕分け
- 組立自動化
2 軸ガントリーでは、2 つの平行なタイミング ベルト モジュールがクロスビームの両端をサポートする場合があります。ビームのねじれや詰まりを防ぐために、これらの軸は同期して移動する必要があります。
同期は、接続シャフトを介して機械的に、またはマスター/スレーブ システムによって制御される 2 つのサーボ モーターを介して電子的に実現できます。電子的同期により設置の柔軟性が高まり、機械的同期では一部の機械での調整された動作が簡素化されます。
ガントリー構造は、曲げ、振動、動的荷重に耐えられるように十分な剛性が必要です。総移動質量には、クロスビーム、副軸、垂直軸、工具、ワークピースが含まれます。
多軸自動化システム
タイミング ベルト リニア モジュールを他のリニアモーション製品と組み合わせて、多軸オートメーション システムを構築できます。一般的な構成には次のものがあります。
- XY位置決めプラットフォーム
- XZ 扱い単位
- XYZデカルトロボット
- デュアルドライブガントリーシステム
- 多局搬送装置
軸ごとに異なる駆動テクノロジーを選択できます。たとえば、タイミング ベルト モジュールは長い水平 X 軸に使用され、ボールネジ モジュールは Z 軸上で正確な垂直方向の動きを提供します。このハイブリッド設計は、ベルトドライブの速度とストロークの利点と、ボールねじドライブの精度と推力能力を組み合わせています。
多軸システムは、分注、組み立て、ネジ締め、検査、パレタイジング、仕分け、材料移送に一般的に使用されます。
多軸システムを設計する場合、エンジニアは構造的剛性、ケーブル配線、コントローラーの容量、サーボ同期、座標校正、衝突防止を考慮する必要があります。
その他の産業用途
上記の主な用途に加えて、タイミングベルトモジュール産業用含む:
- 自動ドア位置決め
- 印刷機械
- 繊維機器
- 試験機
- 実験室自動化
- 食品加工装置
- 医薬品の包装
- 太陽光パネルの生産
- リチウム電池の製造
- 自動車部品の組み立て
タイミングベルトモジュールの適合性は、必要な積載量、速度、ストローク、位置決め精度、環境、動作サイクルによって異なります。同じモジュール設計が、あるアプリケーションでは良好に動作しても、別のアプリケーションでは大幅な変更が必要になる場合があります。
用途に応じたタイミングベルトリニアモジュールの選択方法
1. 必要なストロークの決定
必要ストロークには実作動距離、加減速スペース、安全マージン、取付代を含めてください。ロングストローク機能はタイミングベルトモジュールの主な利点の 1 つですが、モジュールの全長は依然として機械構造内に収まる必要があります。
2. 総移動荷重の計算
移動負荷には、ワークピース、ツーリング、グリッパー、取り付けプレート、センサー、ケーブルキャリア、およびキャリッジに取り付けられた二次軸が含まれます。選択したモジュールは、加速中の静的重量と動的力の両方をサポートする必要があります。
3. 速度と加速度を定義する
最高速度だけではサイクルタイムは決まりません。利用可能な移動距離、モーターのトルク、加速および減速プロファイルも考慮する必要があります。ストロークが短いと、モジュールが理論上の最大速度に達しない可能性があります。
4. 位置決め精度の確認
タイミング ベルト システムは、多くの工業用ハンドリング作業に優れた再現性を提供しますが、一般に、超高精度アプリケーションで精密ボールネジやリニア モーター ステージを置き換えることを目的としたものではありません。
エンジニアは、位置決めの精度、再現性、解像度を区別する必要があります。これらのパラメータは、モーション パフォーマンスのさまざまな側面を記述します。
5. 負荷モーメントの評価
キャリッジの中心から離れた位置に荷重が配置されると、ピッチ、ヨー、ロールのモーメントが発生します。これらの力はリニアガイドシステムに作用し、モジュール定格を超えると耐用年数が短くなる可能性があります。
6. 動作環境への配慮
ほこり、油、湿気、金属片、食品の粒子、化学物質、高温は、ベルト、ベアリング、ガイド レール、潤滑に影響を与える可能性があります。保護ベローズ、カバー、シール、または耐食性材料が必要になる場合があります。
7. モーターと制御システムの選択
タイミング ベルト リニア モジュールは、サーボ モーターまたはステッピング モーターで駆動できます。サーボ モータは一般に、高速動作、急速加速、閉ループ位置決め、および同期多軸システムに好まれます。
コントローラは、必要な動作プロファイル、入出力信号、安全機能、および通信プロトコルをサポートする必要があります。
8. ケーブル管理を計画する
可動ケーブルと空気圧チューブは、適切なケーブル キャリアを通して配線する必要があります。間違ったケーブルの選択や過剰な曲げは、ケーブルの早期故障、抗力の増加、不規則な軸の動きを引き起こす可能性があります。
タイミングベルトモジュールの制限事項
タイミング ベルト リニア モジュールには多くの利点がありますが、すべての用途に適しているわけではありません。
潜在的な制限には次のようなものがあります。
- 一部のボールねじシステムに比べて剛性が低い
- 高負荷時のベルトの弾性変形
- 超精密位置決めへの適合性の低下
- 時間の経過とともにベルトの磨耗や張力が変化する可能性があります
- 強力なネジ駆動システムと比較して推力が制限される
- 露出した設計における汚染に対する敏感さ
高推力、重い加工負荷、非常に正確な位置決め、または非常に遅い制御送りの場合は、ボールねじリニアモジュールの方が適している場合があります。極めて高い精度と動的性能を実現するには、リニアモーターモジュールを検討してください。
メンテナンス要件
定期的なメンテナンスは、タイミング ベルト リニア モジュールの性能を維持するのに役立ちます。推奨されるタスクは次のとおりです。
- ベルトの張りの点検
- ベルトの磨耗や歯の損傷を確認する
- プーリーのアライメントの確認
- リニアガイドの潤滑
- 取り付けファスナーの締め付け
- ベアリングとエンドブロックの検査
- センサー位置の確認
- ほこりやプロセスの破片の清掃
- ケーブルとケーブルキャリアの検査
メンテナンス間隔は、動作速度、積載量、サイクル頻度、環境、およびモジュールメーカーの推奨に従って決定する必要があります。
よくある質問
タイミングベルトリニアモジュールは主に何に使用されますか?
タイミング ベルト リニア モジュールは、主に梱包、ピック アンド プレース、マテハン、エレクトロニクス組立、検査、物流、多軸自動化システムにおける高速、長ストロークの移動に使用されます。
タイミングベルトモジュールはロングストローク用途に適していますか?
はい。ロングストローク動作は、タイミングベルトモジュールの主な利点の 1 つです。長いボールねじと同じような重大な回転速度制限がありません。
タイミングベルトモジュールは上下動に使用できますか?
可搬質量、モータートルク、ブレーキシステム、安全要件が適切に評価されていれば、垂直方向に使用できます。しかし、ボールねじモジュール高推力またはセルフロック保護が必要な垂直軸には、サーボ電動シリンダが好まれることがよくあります。
タイミング ベルト モジュールを XYZ システムに組み合わせることができますか?
はい。これらは、XY、XZ、XYZ、およびガントリー構成に組み合わせることができます。速度、ストローク、推力、精度の要件に応じて、異なる軸に異なる駆動方法を使用することもできます。
タイミング ベルト モジュールは視覚検査に十分な精度を持っていますか?
これらは、特にミクロンレベルの絶対位置決めよりも再現性のある動きと安定した速度が重要な場合に、多くの視覚検査やスキャン作業に適しています。高精度の測定アプリケーションでは、より正確な駆動システムまたは外部エンコーダのフィードバックが必要になる場合があります。
タイミングベルトリニアモジュールではどのようなモーターが一般的に使用されますか?
サーボ モーターは、閉ループ制御、強力な加速性能、正確な多軸同期を提供するため、高速産業システムで一般的に使用されています。ステッピング モーターは、より単純で低速のアプリケーションに適している場合があります。
結論
タイミングベルトリニアモジュールの用途包装機械、ピックアンドプレース、マテリアルハンドリング、エレクトロニクスアセンブリ、画像検査、レーザー加工、物流オートメーション、ガントリーシステム、多軸装置など、幅広い産業オートメーションプロセスをカバーしています。
タイミングベルトモジュールの主な利点は、高速、長いストローク、低い移動質量、静かな動作、および柔軟なシステム統合です。これらの特性により、超高位置決め精度よりも生産性と移動距離が重要な用途に特に適しています。
アプリケーションが成功するかどうかは、ストローク、積載量、加速度、ガイド容量、ベルト張力、モーター出力、環境保護、制御戦略を正しく選択するかどうかにかかっています。モジュール構成を実際の動作条件に合わせることで、メーカーは最新の自動化生産ライン向けに、高速で信頼性が高く、コスト効率の高いリニアモーション システムを構築できます。
