日本語
必要な速度、加速度、位置決め性能、およびモーターの耐用年数を達成するには、適切なモーターを選択することが不可欠です。タイミングベルトリニアモジュール。モーターのサイズが小さすぎると、加速が遅くなったり、位置決めエラーが発生したり、モーターのアラームが発生したり、動作が不安定になったりする可能性があります。モーターが大きすぎると、実際のシステム性能が向上することなく、コスト、慣性、設置スペースが増加する可能性があります。
したがって、モーターの選択は、モーター出力だけではなく、完全な動作要件に基づいて行う必要があります。主な要素には、移動質量、移動速度、加速度、プーリ径、伝達効率、負荷慣性モーメント、デューティサイクル、取り付け方向、制御精度などが含まれます。
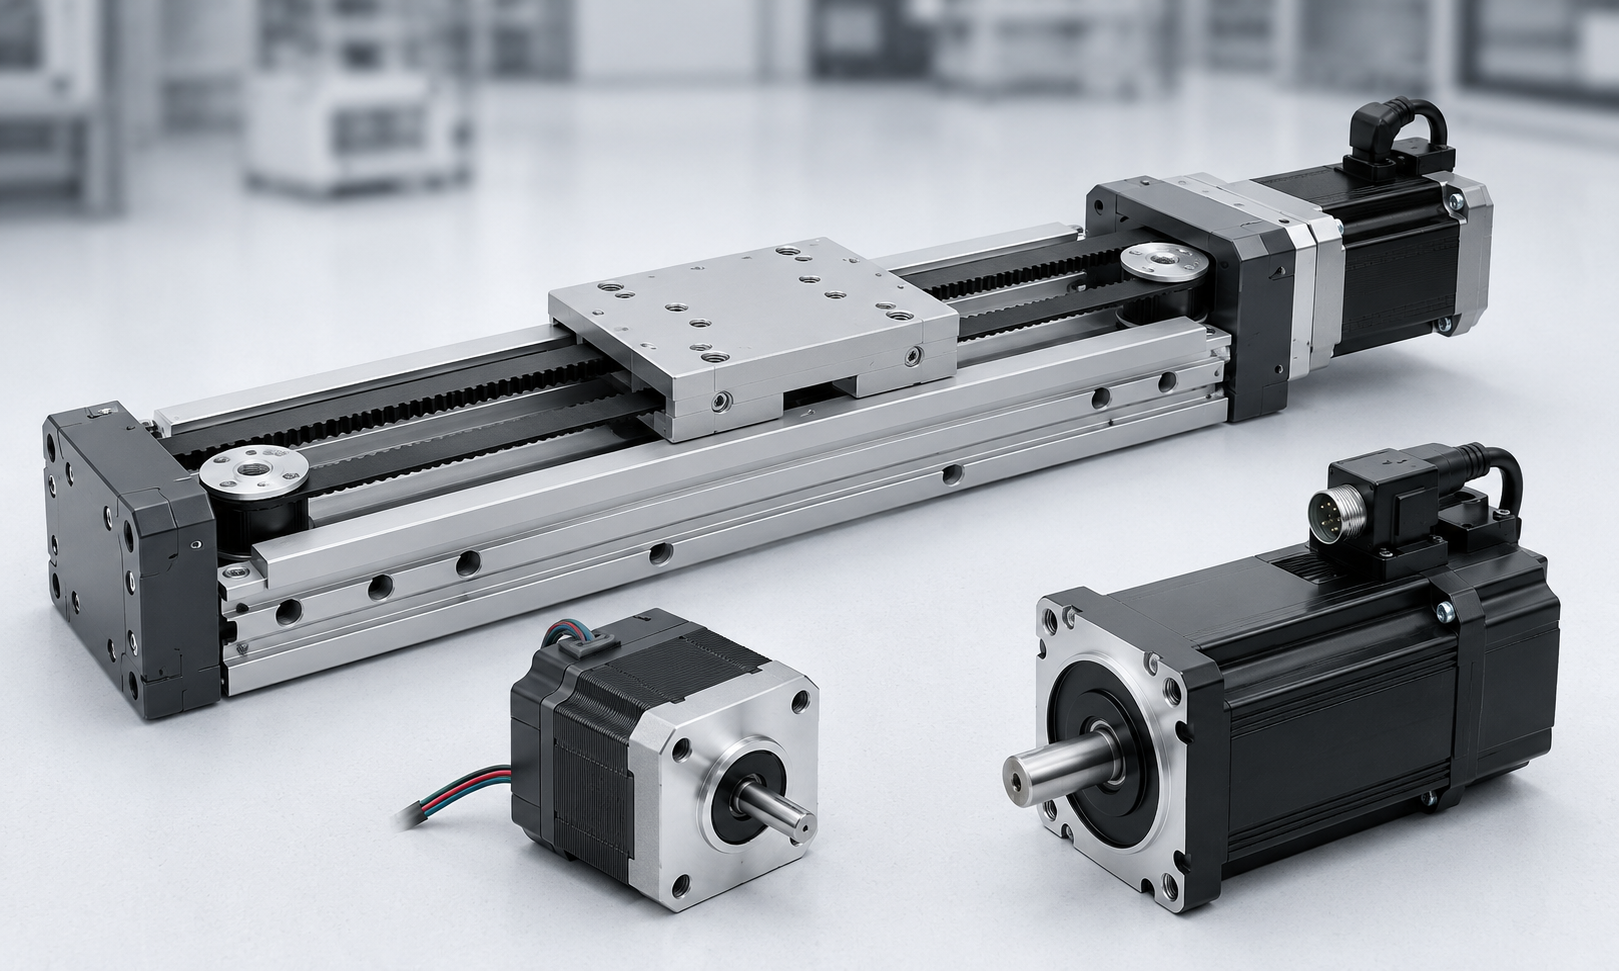
1. タイミングベルトモジュールモーター選択の主なパラメータ
サーボ モーターまたはステッピング モーターを選択する前に、次のアプリケーション パラメーターを確認する必要があります。
- 可搬質量と総移動質量
- 水平または垂直設置
- 必要な最高速度
- 加減速時間
- 有効移動距離
- 位置決めと再現性の要件
- タイミングプーリーピッチ径
- 変速比(ギアボックスを使用する場合)
- 動作周期とデューティ比
- 外部抵抗と摩擦
- モーター取付可能スペース
- 保持ブレーキが必要かどうか
モーターは、動作サイクル全体を通じて十分な速度とトルクを提供する必要があります。同じ出力の 2 つのモーターの定格トルク、ピーク トルク、定格速度、ローター慣性が大きく異なる可能性があるため、モーターの定格出力だけをチェックするだけでは十分ではありません。
2. サーボモーターまたはステッピングモーター?
サーボモーターとステッピングモーターの両方をタイミングベルトで使用可能リニアモジュール、ただし、さまざまな動作条件に適しています。
| 選考基準 | サーボモーター | ステッピングモーター |
|---|---|---|
| 制御方法 | エンコーダフィードバックによる閉ループ制御 | 通常、開ループまたは閉ループのステップ制御 |
| 高速性能 | 中高速域での良好なトルク性能 | 速度が上がるとトルクが大幅に低下する |
| 加速度 | 高加速と短いサイクルタイムに最適 | 中程度の加速に適しています |
| 位置決めの信頼性 | エンコーダフィードバックにより位置偏差を検出 | 開ループシステムは過負荷になるとステップを失う可能性があります |
| 動作のスムーズさ | 広い速度範囲でスムーズな動作 | 特定の速度で共振が発生する可能性があります |
| 料金 | モーター、ドライバー、試運転コストが高い | システムコストの削減 |
| 代表的な用途 | 高速自動化、頻繁な起動と停止、正確な位置決め | 軽負荷、低速、コスト重視のアプリケーション |
サーボモーターを選択する場合
タイミングベルトモジュールが以下を必要とする場合、通常はサーボモーターが推奨されます。
- 高い移動速度
- 急加速・急減速
- 頻繁な往復運動
- 短いサイクル時間
- 高い測位信頼性
- 重いペイロードまたは変動するペイロード
- 閉ループ位置監視
- 多軸同期
ステッピングモーターを選択する場合
ステッピング モーターは、アプリケーションが次のような場合に適しています。
- 比較的低速
- 適度な加速
- 軽くて安定した荷重
- シンプルなポイントツーポイント位置決め
- 動作周波数が低い
- 厳しいコスト制限
損失ステップを許容できないアプリケーションの場合は、従来の開ループ ステッピング システムの代わりに閉ループ ステッピング モーターを検討する必要があります。
3. 総移動質量を決定する
移動質量はワークに限定されません。これには、タイミング ベルト キャリッジとともに移動するすべてのコンポーネントが含まれている必要があります。
m = メートルペイロード+mキャリッジ+m治具+mケーブル+m他の
どこ:
メートル総移動質量 (キログラム単位)メートルペイロードワークピースまたは製品の質量ですメートル治具グリッパー、ツーリング、取り付けプレートが含まれますメートルケーブル可動ケーブル、ホース、ケーブルキャリアを含む
治具、ケーブル、工具を無視すると、特に急加速時にモーターのトルクが不十分になる可能性があります。
4. 必要な直線力の計算
水平設置
水平タイミング ベルト モジュールの場合、必要な直線力は以下を使用して推定できます。
F = ma + Ff+Fe
どこ:
F必要な線形力 (ニュートン)メートル総移動質量 (キログラム単位)ある必要な加速度 (メートル/秒の 2 乗)Ffは摩擦抵抗と伝達抵抗ですFe追加の外力は
一定速度では加速度はゼロです。モーターは摩擦と外部抵抗のみを克服する必要があります。ただし、加速時には慣性力が総荷重の最大部分を占める場合があります。
垂直設置
上向きの垂直運動には重力を含める必要があります。
F = m(g + a) + Ff+Fe
どこgは重力加速度であり、およそ9.81m/s².
下降動作の場合、モーターは重力負荷を制御し、移動質量を安全に減速する必要があります。垂直用途でも回生エネルギーが発生する可能性があるため、サーボドライブと制動抵抗器をチェックする必要があります。
5. 必要なプーリートルクの計算
線形力を計算した後、それをプーリー トルクに変換します。
T滑車= F × r / h
どこ:
T滑車必要なプーリー トルク (ニュートン メートル)Fは必要な直線力ですrプーリーのピッチ半径 (メートル単位)またはは総合的な機械伝達効率です
計算には外側プーリ半径ではなくピッチ半径を使用する必要があります。通常、タイミングベルトの製造元またはプーリーの図面からピッチ直径が提供されます。
ギアボックスが取り付けられている場合、モーターのおおよそのトルクは次のとおりです。
Tモーター= T滑車/ (i×ng)
どこ:
私は減速比であり、モーター速度を出力速度で割ったものとして定義されます。またはgはギアボックスの効率です
ギアボックスはモーターのトルク要件を軽減し、反射負荷容量を増加させますが、出力速度も低下し、バックラッシュが発生する可能性があります。
6. 必要なモーター速度の計算
プーリーの回転速度は、必要な線形速度とプーリーのピッチ直径によって決まります。
n滑車= 60v / (πD)
どこ:
n滑車1分あたりの回転数で表したプーリー速度ですv必要な線速度 (メートル/秒)Dプーリーのピッチ直径 (メートル単位)
ギアボックスを使用する場合:
nモーター= n滑車×私
計算されたモーター速度は、選択したモーターの連続動作速度範囲内にとどまる必要があります。最高速度が計算値より高いという理由だけでモータを選定しないでください。その速度で利用可能なトルクも、モーターのトルク-速度曲線から検証する必要があります。
7. 負荷イナーシャの確認
負荷イナーシャは加速応答性、位置決め安定性、サーボチューニングに影響を与えます。ダイレクトドライブ タイミング プーリーの場合、移動質量の等価慣性は次のように近似できます。
Jリニア= mr²
完全な負荷慣性には以下も含まれる必要があります。
- ドライブプーリー慣性
- 従動プーリーの慣性モーメント
- タイミングベルトのイナーシャ
- カップリングのイナーシャ
- ギアボックス出力慣性
- その他の回転部品
ギアボックスを使用する場合、モーター シャフトに反映される負荷慣性は次のようになります。
J反映された= J負荷/i²
慣性比は次のように計算できます。
慣性比=J反映された/Jモーター
一般に慣性比が低いほど、サーボ調整が容易になり、応答が速くなります。許容可能な比率は、サーボ システム、機械の剛性、動作プロファイル、および制御要件によって異なります。モーターメーカーの推奨慣性比を必ず確認してください。
8. 加速トルクの確認
モーターは線形負荷と回転コンポーネントの両方を加速する必要があります。回転加速トルクは次のとおりです。
TACC= J合計×
どこ:
J合計モーターシャフトに反映される総慣性です。ある角加速度 (ラジアン/秒の 2 乗)
モーターのピーク トルクは、加速中に必要な合計トルクより大きくなければなりません。
T必要なピーク= T負荷+TACC
激しい運動プロファイルの場合、加速トルクは定速走行中に必要なトルクよりもはるかに大きくなる場合があります。
9. 連続トルク、ピークトルク、モーター出力を確認します。
3 つの異なるモーター機能をチェックする必要があります。
連続トルク
連続トルクによって、繰り返しサイクル中にモーターが過熱することなく動作できるかどうかが決まります。これは、サイクル全体の二乗平均平方根トルクを使用してチェックする必要があります。
TRMS= √[(T₁²t₁ + T₂²t₂ + ... + Tₙ²tₙ) / (t₁ + t₂ + ... + tₙ)]
計算された RMS トルクは、モーターの定格連続トルク未満にとどまる必要があります。
ピークトルク
加速時、減速時、非常停止時、一時的な外部負荷時にピークトルクが必要となります。必要なピーク トルクは、モーターの許容瞬間トルクを下回っていなければなりません。
モーター出力
機械的出力は、直線力または回転トルクのいずれかを使用して推定できます。
P = Fv / η
または:
P = に
モーター出力は予備的な選択に役立ちますが、最終的なサイジングはトルク、速度、慣性、およびデューティ サイクルに基づいて決定する必要があります。同じ定格出力の 2 つのモーターでも、同じピーク トルクや動的応答が得られない場合があります。
10. 適切な安全率を選択する
通常、安全係数は、計算の不確実性、負荷の変動、摩擦の変化、長期にわたる摩耗を補償するために適用されます。
安定した水平用途の場合、トルク安全率は約1.3~1.5最初の参照として使用できます。以下の場合には、より高いマージンが必要になる場合があります。
- 縦軸
- 高加速
- 頻繁な起動と停止
- 衝撃または変動荷重
- 不確実な摩擦
- 長期連続運転
- 過酷な動作環境
また、モーターが大きすぎるとローターの慣性が増大し、動的性能が低下する可能性があるため、過度に大きな安全率も避けるべきです。
11. 垂直軸用ブレーキモーターの選定
タイミングベルトリニアモジュールを垂直に設置する場合や、電源を切った後に負荷が落下する可能性がある傾斜地に設置する場合は、電磁保持ブレーキ付きモーターの使用を強くお勧めします。
ブレーキは主に、機械が停止したり電源が失われたときに軸を保持するために使用されます。通常は、すべての動作サイクル中に動的停止ブレーキとして使用するべきではありません。
縦軸については、次のことを確認してください。
- ブレーキ保持トルクは静重力トルクより大きい
- ブレーキには適切な安全マージンが含まれています
- 制御シーケンスはモーターが停止した後にのみブレーキを作動させます。
- ブレーキが解除される前にモーターが保持トルクを発生します
- サーボドライブは下降動作中の回生エネルギーを管理できます
- 重荷重の場合はカウンターバランスまたはガススプリングを考慮します
安全性が重要な垂直システムの場合、機械的ロック装置、落下防止機構、または冗長保護も必要になる場合があります。
12. モーター取付方向
タイミング ベルト リニア モジュールは、利用可能な機械スペースに応じて、さまざまなモーター取り付け配置をサポートできます。
| 取付方向 | 特徴 | 一般的な使用方法 |
|---|---|---|
| 直接インライン実装 | モーターシャフトはカップリングを介してドライブプーリーに直接接続されています | シンプルな構造で高い伝達効率 |
| 左側取り付け | モーターはベルトまたはギアボックストランスミッションを使用してモジュールの横に配置されます | 軸方向の設置スペースが限られている機械 |
| 右側取り付け | 左側取り付けのミラー配置 | ケーブルの取り回しや機械のレイアウトに応じて選択 |
| 底部または折りたたみ取り付け | モーターはモジュールの下またはモジュールと平行に取り付けられます | コンパクトな装置と密閉型機械 |
通常、モーターの取り付け方向によって基本的な直線力の要件は変わりませんが、追加のプーリー、ベルト、ギアボックスは伝達比、効率、バックラッシュ、回転慣性に影響します。これらのコンポーネントはモーターの計算に含める必要があります。
13. タイミングベルトモジュールモーター選定例
次の条件の水平タイミング ベルト リニア モジュールを考えてみましょう。
- 総移動質量:
35kg - 必要な最大速度:
1.5m/秒 - 必要な加速度:
4m/s² - 推定摩擦と外部抵抗:
25N - プーリーピッチ径:
60mm - 伝送効率:
92% - ダイレクトドライブモーター接続
ステップ 1: 線形力を計算する
F = ma + Ff
F = 35 × 4 + 25 = 165 N
ステップ 2: プーリーのトルクを計算する
プーリーのピッチ半径は次のとおりです。
r = 0.06 / 2 = 0.03 m
T=165×0.03/0.92≒5.38N・m
この値は、回転コンポーネントの慣性と安全マージンを追加する前の、加速中にプーリーに必要なおおよそのトルクを表します。
ステップ 3: プーリー速度を計算する
n = 60 × 1.5 / (π × 0.06)
n ≈ 477 rpm
ステップ 4: 機械的動力の見積もり
P = Fv / η
P = 165 × 1.5 / 0.92 ≈ 269 W
計算された電力は、最終的なモーター定格を直接決定するものではありません。選択したモーターは、必要なピーク トルク、RMS トルク、ローター慣性、サイクル タイム、およびおよそ 1 回で利用可能なトルクも満たさなければなりません。477rpm.
この用途では、軸は繰り返し動作中に比較的高い加速と信頼性の高いトルクを必要とするため、一般に、開ループ ステッピング モーターよりもサーボ モーターの方が適しています。最終的なモーターのモデルは、メーカーのトルク速度曲線と慣性の推奨値を使用して確認する必要があります。
14. よくあるモーター選択の間違い
定格電力のみでモータを選定する
定格電力だけでは、モーターが十分なピークトルクを提供できるか、または必要な速度で動作できるかどうかは確認できません。
キャリッジと治具の質量を無視する
ペイロード質量のみを使用すると、総加速力が過小評価されます。
ステッピングモーターのトルク低下を無視する
ステッピング モーターは、ゼロ速度では高い保持トルクを提供しますが、実際の動作速度でははるかに低いトルクを提供します。
モーターの最大トルクを連続トルクとして使用する
ピークトルクは限られた時間のみ利用可能です。繰り返し使用すると、過熱したり、アラームが発生したりする可能性があります。
負荷慣性の無視
過度の慣性の不一致は、応答低下、振動、オーバーシュート、およびサーボ調整の困難を引き起こす可能性があります。
垂直重力荷重の無視
垂直軸は重力に打ち勝つために追加のトルクを必要とし、通常は保持ブレーキが必要です。
完全な動作サイクルの無視
加速時間、定速時間、減速時間、滞留時間、サイクル周波数はすべて、RMS トルクとモーター温度に影響します。
15. モーター選定チェックリスト
タイミングベルトリニアモジュールモーターを確認する前に、次のことを確認してください。
- モーターの最大速度が計算された動作速度よりも高い
- モーターのトルク-速度曲線は必要な動作点を満たしています
- 定格トルクが計算された RMS トルクよりも高い
- ピークトルクが加減速トルクより大きい
- 負荷イナーシャ比が推奨範囲内であること
- モーターとドライバーは必要なデューティ サイクルをサポートします
- 機械レイアウトに合わせたモーター取付方向
- カップリング、ギアボックス、プーリーはモーターシャフトと一致します
- 垂直設置に十分なブレーキトルク
- サーボドライブは回生エネルギーを管理できます
- ケーブルとコネクタは必要な曲げ条件と環境条件を満たします
- 適切な安全率が組み込まれています
よくある質問
タイミングベルトリニアモジュールにはどれくらいのモーター出力が必要ですか?
必要な動力は、移動質量、速度、加速度、プーリーの直径、効率、デューティサイクルによって異なります。電力は次を使用して推定できます。P = Fv / ηただし、最終的な選択では、連続トルク、ピークトルク、モーター速度、負荷慣性も検証する必要があります。
タイミングベルトモジュールにはステッピングモーターよりもサーボモーターの方が優れていますか?
一般にサーボ モーターは、高速、急速加速、頻繁なサイクル、高い位置決め信頼性の点で優れています。ステッピング モーターは、低速、軽負荷、要求の少ないアプリケーションでは経済的です。
モーターを大きくすると常にパフォーマンスが向上しますか?
いいえ。モーターが大きすぎると、コスト、重量、ローターの慣性が増加します。モーターの慣性が過剰になると、加速応答が低下し、システムの調整がより困難になる可能性があります。
垂直タイミングベルトモジュールにはブレーキモーターが必要ですか?
動力損失後に重力によって負荷が落下する可能性がある場合には、保持ブレーキを使用することを強くお勧めします。安全性が重要なシステムには、機械的な落下防止保護も必要となる場合があります。
ギアボックスはタイミングベルトリニアモジュールと一緒に使用できますか?
はい。ギアボックスは出力トルクを増加させ、反射負荷慣性を低減できますが、出力速度、効率、バックラッシュ、およびシステム全体の慣性も変化させます。
結論
タイミング ベルト リニア モジュール用のモーターの選択は、完全な機械要件と動作要件に基づいて行う必要があります。選択プロセスには、移動質量、直線力、プーリー トルク、モーター速度、負荷慣性、加速トルク、RMS トルク、およびピーク トルクの計算が含まれます。
通常、高速、高加速、高信頼性の自動化にはサーボ モーターが好まれます。ステッピング モーターは、引き続き、より単純で低速、コスト重視のアプリケーションに適しています。垂直軸には適切なサイズの保持ブレーキを使用する必要があり、追加の落下防止機構やカウンターバランス機構が必要になる場合があります。
最終的なモーターの選択は、モーター メーカーのトルク-速度曲線、許容慣性比、デューティ サイクル、および熱制限に照らして常に検証する必要があります。