 日本語

タイミングベルトリニアモジュールそしてサーボ電動シリンダーどちらもプログラム可能な直線運動を作成できますが、異なる機械的優先順位に基づいて設計されています。ベルト駆動ステージは通常、長い移動、高速、繰り返しの位置決めに最適化されますが、電動シリンダーは通常、コンパクトな推力の生成、押し込み、プレス、持ち上げ、または空気圧シリンダーや油圧シリンダーの交換に最適化されています。
これは、正しい選択が「どのアクチュエータが優れているか」ということはほとんどないことを意味します。より有益な質問は、アプリケーションが移動量と速度によって支配されるのか、それとも推力と軸方向の剛性によって支配されるのかということです。
このガイドでは、タイミングベルトモジュール vs 電動シリンダー速度、ストローク、荷重、推力、精度、剛性、設置、メンテナンス、ライフサイクル、コストなどの観点から、一般的な自動化タスクの実用的な選択ガイダンスを提供します。
簡単な答え: それぞれをいつ選択する必要がありますか?
| アプリケーションの優先順位 | タイミングベルトリニアモジュール | サーボ電動シリンダ |
|---|---|---|
| 長距離旅行 | 普通に強い | 多くの場合、ストロークが増加すると経済性が低下します |
| 高い線速度 | 普通に強い | ネジのリードとモーターの速度に依存します |
| 高軸推力 | 適度 | 普通に強い |
| 高い軸方向剛性 | ベルトの弾性により低くなります | 通常、スクリュードライブの場合はさらに高くなります |
| 押す・押す | 通常は第一選択ではありません | よく似合うことが多い |
| 選んで配置する | よく似合うことが多い | ショートストローク化も可能 |
| 長軸ガントリー動作 | ぴったり | 通常はあまり実用的ではありません |
| 空気圧シリンダーを交換する | 可能ですが、多くの場合不必要に複雑になります | 非常に一般的な使用例 |
経験則:軸が主に距離を超えて何かを素早く動かす必要がある場合は、タイミング ベルト モジュールを選択してください。主に短いストロークで制御された軸力を発生させる必要がある軸に電動シリンダを選択してください。
タイミングベルトリニアモジュールとは何ですか?
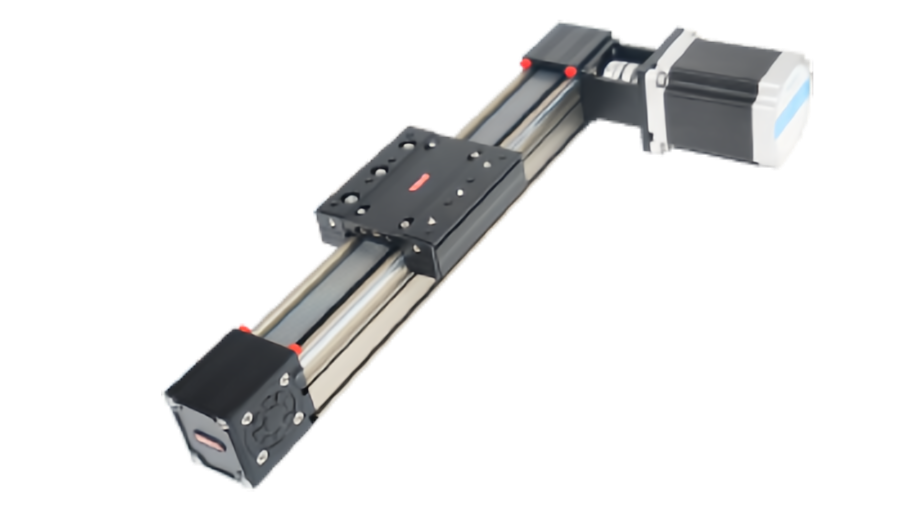
タイミング ベルト リニア モジュールは、歯付きベルトとプーリーを使用して、回転モーターの動きをリニア ガイドに沿ったキャリッジの移動に変換します。
通常、その主な特徴には次のようなものがあります。
- 長距離移動能力
- 高い線速度
- 低い移動慣性
- 早戻し
- 簡単な XY、XZ、XYZ の統合
- 自動化のための優れた再現性
ベルトは駆動力を提供し、リニアガイドはペイロードを運び、直線運動を制御します。
サーボ電動シリンダとは何ですか?
サーボ電動シリンダは通常、サーボ モータ、ネジ機構、ベアリング、ロッドまたはガイド付き出力構造を組み合わせて、制御された直線的な伸縮を生成します。
これは、コンパクトなシリンダー状の形状でプログラム可能なストローク、力、速度を必要とする機械によく使用されます。
典型的なアプリケーションには次のようなものがあります。
- プレス中
- クランピング
- リフティング
- 押す
- 挿入
- 空気圧シリンダの位置制御による交換
性能の違いのほとんどは機械的な違いで説明されます
タイミング ベルト モジュールは、柔軟なベルトを介して動きを伝達します。電動シリンダは通常、ネジとナットを介して動きを伝達します。
これにより、基本的なトレードオフが生じます。
- ベルトドライブ:速度、長いストローク、および低い移動質量を優先します。
- ネジ駆動シリンダー:推力、軸方向の剛性、および制御された力に有利です。
その後の精度、ライフサイクル、コストの違いの多くは、この基本的な機械アーキテクチャに起因します。
速度比較
タイミングベルトモジュールは、長いねじ軸を高速で回転させる必要がなく、ベルトがプーリの周りを循環できるため、一般に高速搬送に強いです。
これにより、以下の点で魅力的になります。
- 選んで配置する
- トレイ搬送
- 包装
- 長軸マテリアルハンドリング
- 高速ガントリー動作
電動シリンダーの速度は、多くの場合、ネジのリード、ネジの臨界速度、ナットの制限、モーターの回転数によってより制約されます。
ショートストロークで比較が変わる
非常に短いストロークでも、長いトランスファー軸に伴う極端な速度に達する必要がないため、シリンダーは優れたサイクルタイムを達成できます。
したがって、最高速度は実際の移動距離や加速度と合わせて比較する必要があります。
加速度とサイクルタイム
軽いベルト キャリッジは迅速に加速できるため、繰り返しのインデックス作成やピック アンド プレース サイクルに役立ちます。
電動シリンダも急速に加速できますが、アーキテクチャによっては、移動するネジ、ナット、ロッド、およびモータの慣性がより重要になる場合があります。
短いサイクルの場合は、以下を比較してください。
- 加速時間
- 等速時間
- 減速時間
- 整定時間
- プロセス滞留時間
サイクルタイムのルール:カタログ最高速度のみを比較しないでください。アクチュエータの速度が速いほど、移動と処理のサイクル全体がより早く完了します。
ストロークの比較
タイミング ベルト モジュールは通常、長い移動量に合わせて拡張するのが簡単です。
これは、次の理由による主な利点の 1 つです。
- ベルト自体は長距離に及ぶことができます。
- このシステムは長い回転ネジに依存しません。
- 長いガントリー構造は比較的簡単です。
電動シリンダは一般に、ストロークが短いほどコンパクトになりますが、スクリューストロークが非常に長いと重くなり、梱包が難しくなる可能性があります。
推力比較
プロセスに大きな軸力が必要な場合には、電動シリンダがより強力な選択肢となることがよくあります。
スクリュー伝動はモーターのトルクを効率よく高い直線推力に変換できるため、以下の用途に適しています。
- 圧入
- クランピング
- 成形または圧縮
- 激しい押し込み
- 制御された持ち上げ
タイミング ベルト モジュールも有用な推力を生成できますが、多くの高力用途では、ベルトの歯の容量、ベルトの引張荷重、プーリーのサイズ、ベルトの剛性がすぐに制限要因になります。
ペイロードは推力と同じではありません
タイミング ベルト モジュールはリニア ガイドが荷重を担持し、ベルトは動作のみを提供するため、かなりの積載量をサポートできます。
電動シリンダは高い推力を生成する可能性がありますが、負荷によって大きな横力またはモーメントが発生する場合は、やはり外部の誘導が必要です。
これはつまり:
- タイミングベルトモジュールのペイロードは、ガイドの容量とモーメントに大きく依存します。
- 電動シリンダーの推力はスクリューとモーターの容量に大きく依存します。
- 側面荷重は両方について個別にチェックする必要があります。
精度と再現性
どちらのタイプのアクチュエータも正確な位置決めに使用できますが、エラーのメカニズムが異なります。
タイミングベルトモジュール
精度は次の影響を受けます。
- ベルトの弾性
- ベルトピッチ変動
- プーリーピッチ径
- 張力
- 負荷変動
- フィードバックの場所
電動シリンダ
精度は次の影響を受けます。
- ネジリード異常
- バックラッシュまたはプリロード
- ベアリングサポート
- 熱成長
- エンコーダとコントロールの解像度
変化する負荷の下で高い絶対位置決めを行うには、多くの場合、ねじ駆動シリンダの剛性が有利です。高速教示位置自動化の場合、ベルトステージは優れた実用的な再現性を提供します。
どちらが再現性が良いでしょうか?
再現性は実際の製品設計に依存するため、普遍的な勝者は存在しません。
安定した荷重で適切に張られたベルトモジュールは、非常に良好に繰り返すことができます。予圧されたスクリューシリンダーも優れた再現性を提供します。
正しく比較するには、次のような比較可能な条件下で実際のメーカーのデータを使用する必要があります。
- 脳卒中
- ペイロード
- 進入方向
- 温度
- フィードバックシステム
剛性とコンプライアンス
電気シリンダは、力の経路が長い弾性ベルトではなくネジと機械構造を通るため、一般に軸方向の剛性が高くなります。
これは次の点で重要です。
- プレス中
- 挿入
- クランピング
- 加工サポート
- 力感応アセンブリ
タイミング ベルト モジュールは、特に長いストロークにおいて、トランスミッションのコンプライアンスが向上しています。
だからといって、自動化に不向きというわけではありません。それは単に、高剛性の力のタスクよりもモーションのタスクに適していることを意味します。
力の制御
サーボ電動シリンダは、コントローラが推力を調整または監視する必要があるアプリケーションでよく使用されます。
モーターのトルクは間接的な力の推定値として使用でき、一部のシステムにはより正確な力の制御のために専用のロードセルが含まれています。
タイミング ベルト モジュールも力を加えることができますが、ベルトの弾性と力の経路が長いため、高精度のプレスや力制御の用途には不自然です。
垂直軸のパフォーマンス
どちらのアクチュエータ タイプも垂直方向に動作できますが、設計上の考慮事項が異なります。
タイミングベルト縦軸
チェック:
- 連続ベルト負荷
- 重力に対するモータートルク
- ブレーキ要件
- ベルトの張力
- 転倒防止戦略
電動シリンダ上下軸
チェック:
- ネジのバックドライバビリティ
- モーターブレーキ
- 静的保持要件
- 垂直デューティ サイクル
- 制御不能な降下に対する安全性
負荷の低下によって安全上の危険が生じる場合、どちらのシステムもモーターのトルクだけに依存すべきではありません。
設置スペース
電動シリンダーは断面が非常にコンパクトなことが多く、通常は空気圧シリンダーが設置される場所に自然に収まります。
タイミング ベルト モジュールには通常、移動距離全体に沿ったガイド ビームに加えて、キャリッジとプーリーのスペースが必要です。
これにより、次のようになります。
- 電動シリンダー:コンパクトな押し引き動作に強い。
- ベルトモジュール:機械フレームを横切るガイド付き移動に強力です。
ロッドタイプ vs ガイド付きモーション
多くの電動シリンダはロッド出力を使用し、主に軸方向の荷重を支えるように設計されています。
アプリケーションに大きな横力やモーメントがかかる場合は、外部リニア ガイドが必要になる場合があります。
タイミング ベルト リニア モジュールには、キャリッジ構造にリニア ガイドがすでに組み込まれているため、プレート、ツール、固定具を直接移動するのに便利です。
この違いは、システムの総コストに影響を与える可能性があります。
多軸の統合
タイミング ベルト モジュールは、XY、XZ、XYZ、およびガントリー システムに特に便利です。
例としては次のものが挙げられます。
- ピックアンドプレースロボット
- デカルト自動化
- 大型搬送ガントリー
- ビジョンポジショニングシステム
電動シリンダーは、大型機械内の個別の押し軸、リフト軸、またはクランプ軸としてより一般的に使用されます。
これらは多軸システムに組み合わせることができますが、シリンダー スタイルのアーキテクチャは通常、長いデカルト移動にはあまり不自然です。
騒音・振動
タイミング ベルト モジュールは、正しく張られて調整されていれば静かに動作しますが、高加速時にはベルトの振動やプーリーの騒音が増加する可能性があります。
電動シリンダーは、特に高速時にスクリューとボールの再循環ノイズを発生する可能性があります。
実際のノイズは以下に大きく依存します。
- スピード
- プリロード
- 潤滑
- 構造共振
- モーター制御
実際の動作条件を比較せずに、どちらのテクノロジーも静音性が高いと想定すべきではありません。
メンテナンス比較
| メンテナンスエリア | タイミングベルトモジュール | 電動シリンダー |
|---|---|---|
| 一次送信 | ベルトの状態と張り | ネジの潤滑と摩耗 |
| ガイドの潤滑 | 通常は必須 | シリンダと外部ガイドの設計に依存 |
| アライメントチェック | ベルト/プーリーとガイドの位置合わせ | ネジ、ロッド、負荷の位置合わせ |
| 代表的な着用アイテム | タイミングベルト | ネジ/ナット、シール、サポートベアリング(設計に応じて) |
ライフサイクルの比較
どちらのテクノロジーにも、普遍的な耐用年数は 1 つだけありません。
タイミングベルトモジュールの寿命は、次の要因によって制限される可能性があります。
- ベルトの疲労
- 歯の磨耗
- ガイドの摩耗
- プーリーベアリングの寿命
- 汚染
電動シリンダの寿命は次の要因によって制限される可能性があります。
- ボールねじまたは送りねじの疲労
- ナットの摩耗
- サポートベアリング
- ロッドシールまたはガイド
- 潤滑状態
ライフサイクルを正しく比較するには、実際の負荷スペクトル、速度、ストローク、デューティ サイクル、およびメンテナンス条件を使用する必要があります。
コスト比較
初期価格は、サイズ、ストローク、モーター、コントローラー、フィードバック、付属品によって異なります。
一般的に:
- タイミング ベルト モジュールは、長距離移動や多軸構造に対してコスト効率が高くなります。
- 電気シリンダは、空気圧シリンダを置き換える場合、またはコンパクトなスペースで高い力を供給する場合に、コスト効率が高くなります。
しかし、購入価格はコストの一部にすぎません。
総所有コスト
比較する:
- アクチュエータの価格
- モーターとドライブ
- 必要に応じて外部ガイド
- マシンフレームの要件
- 取り付け工賃
- エネルギーの使用
- メンテナンス
- スペアパーツ
- ダウンタイム
電動シリンダーは、ベルト軸を押したり保持したりするための追加の機構が必要になるまでは、ベルト軸よりも高価に見えるかもしれません。ベルトモジュールは、長い外部ガイド構造がシリンダーに追加されるまでは、シリンダーよりも高価に見えるかもしれません。
エネルギー効率
電気モーターは運動を生成したり負荷を保持したりするときにほとんどの電力を消費するため、どちらのテクノロジーも継続的に供給される空気圧システムよりもエネルギー効率が高くなります。
実際の効率は以下によって決まります。
- モーター効率
- ギアボックス(使用されている場合)
- ベルトまたはネジの伝達効率
- デューティサイクル
- 垂直保有戦略
アクチュエータの種類だけでエネルギー使用量を比較しないでください。
安全性と保持力
電動シリンダーは、ネジの設計によっては、ネジの摩擦やモーター ブレーキによって位置を保持することがありますが、実際の機構を確認せずにこれを想定してはなりません。
タイミング ベルトの軸は一般にバックドライブ可能であり、重力または外力によって軸が移動する可能性がある場合には、適切なブレーキまたは機械的保持戦略が必要です。
安全性が重要な保持の場合、両方のシステムでマシンレベルのリスク評価が必要です。
環境への配慮
タイミングベルトモジュール
ほこり、油、切り粉、化学物質はベルト、ガイド、プーリーに影響を与える可能性があります。同梱版では保護を強化できます。
電動シリンダ
ロッドシール、ネジ保護、エンクロージャの設計は、耐汚染性に影響します。
過酷な環境の場合は、1 つのアクチュエータ タイプが自動的に優れていると仮定するのではなく、実際のシーリングと材料の仕様を比較してください。
ピックアンドプレイスにはどちらが適していますか?
ロングストローク、高速ピックアンドプレースでは、通常、タイミングベルトモジュールがより自然な選択となります。
理由としては次のようなものが挙げられます。
- 高い移動速度
- ロングストローク
- 低い移動慣性
- 簡単な XY および XYZ 統合
電動シリンダは、同じ機械内の Z 軸のプレス、リフト、または挿入軸として依然として優れています。
多くの場合、混合ドライブ システムが最適です。機械は、X/Y 移動にタイミング ベルト軸を使用し、Z プレスまたはクランプに電動シリンダーを使用できます。
プレスに適しているのはどれですか?
制御されたプレス、挿入、クランプには、通常、次の理由から電動シリンダが有利です。
- 軸方向の剛性が高くなります。
- 高推力が得られやすくなります。
- 力と制御の統合はより自然です。
- コンパクトなプッシュプル形状がプロセスに適合します。
タイミング ベルト ステージはプレス ヘッドを所定の位置に移動できますが、通常はプレス力自体を生成するための最初の選択肢ではありません。
長期旅行にはどちらが適していますか?
通常、タイミングベルトモジュールはストロークが長くなると有利になります。
ベルトは、長いスクリューによる臨界速度の制限を受けることなく長距離を移動できるため、以下の場合に特に役立ちます。
- 長いマシンレール
- 包装
- 倉庫の自動化
- ガントリーシステム
- 大判の取り扱い
精度の点ではどちらが優れていますか?
答えは精度の定義によって異なります。
教示位置のハンドリングで高い再現性を実現するには、タイミング ベルト ステージが非常に優れたパフォーマンスを発揮します。
高い軸方向の剛性と変化する力の下でのより厳密な絶対位置には、プリロードされたネジ駆動電動シリンダーが有利なことがよくあります。
非常に高い精度を得るには、アクチュエータのタイプに関係なく、直接の線形フィードバックが必要になる場合があります。
選択マトリックス
| 要件 | 通常好意 |
|---|---|
| ロングストローク+高速 | タイミングベルトモジュール |
| 高推力+ショートストローク | 電動シリンダ |
| XY / XYZ 直交運動 | タイミングベルトモジュール |
| 押し込み・挿入 | 電動シリンダ |
| 高速転送 | タイミングベルトモジュール |
| 空気圧シリンダの交換 | 電動シリンダ |
| 大型のガイド付き治具の移動 | タイミングベルトモジュール |
| コンパクトフォース軸 | 電動シリンダ |
実践的な選考プロセス
- ジョブを定義します。軸は主に移動、位置決め、押し付け、持ち上げ、またはクランプですか?
- ストロークを定義します。
- 最大速度と加速度を定義します。
- 必要な推力を計算します。
- 可搬質量とモーメント荷重を計算します。
- 再現性と絶対精度を個別に定義します。
- 必要な軸方向の剛性を確認します。
- 設置可能なスペースを確認してください。
- 外部からの指導が必要かどうかを判断します。
- 垂直保持と安全性を見直してください。
- メンテナンスとライフサイクルを比較します。
- アクチュエータの価格だけではなく、システムの総コストを比較してください。
QRXQ が両者の間で何を推奨する必要があるか
- 必要ストローク
- 移動する質量
- 必要推力
- 最高速度
- 加速度
- 水平または垂直設置
- 再現性と精度の要件
- プレスまたは力制御の要件
- 設置可能スペース
- 単軸または多軸構造
- 毎日のサイクル数
- 作業環境
選択は軸の支配的な仕事によって決まります。機械がガイドによる高速移動を必要とする場合、通常はタイミング ベルト モジュールがより強力な出発点となります。コンパクトで制御された軸力が必要な場合は、通常、サーボ電動シリンダがより強力な出発点となります。
QRXQ は完全な機械要件から両方のテクノロジーを評価し、異なる軸が異なるジョブを実行する場合、たとえば、タイミング ベルトの X/Y 移動と電動シリンダー Z プレス軸の組み合わせなど、混合アーキテクチャを推奨する場合があります。
