 اردو

لکیری ماڈیول کے لیے موٹر کا انتخاب صرف زیادہ واٹج کا انتخاب کرنے کا معاملہ نہیں ہے۔ موٹر، ڈرائیو، فیڈ بیک سسٹم اور مکینیکل ٹرانسمیشن کو ایک موشن سسٹم کے طور پر مل کر کام کرنا چاہیے۔
ایک موٹر جو بہت چھوٹی ہے وہ مطلوبہ ایکسلریشن تک پہنچنے میں ناکام ہو سکتی ہے یا بار بار چکروں کے دوران زیادہ گرم ہو سکتی ہے۔ ایک موٹر جو غیر ضروری طور پر بڑی ہے مشین کو بہتر کیے بغیر روٹر کی جڑنا، لاگت اور ٹیوننگ کی دشواری کو بڑھا سکتی ہے۔ صحیحلکیری ماڈیول موٹر کا انتخاباس لیے حرکت کی ضرورت سے شروع ہوتا ہے، موٹر کے ترجیحی سائز سے نہیں۔
یہ گائیڈ بتاتا ہے کہ سروو اور سٹیپر موٹرز کے درمیان انتخاب کیسے کیا جائے، موٹر ٹارک اور رفتار کو ماڈیول سے کیسے ملایا جائے، جب انکوڈر فیڈ بیک اہمیت رکھتا ہے، اور ڈرائیو سسٹم کو حتمی شکل دینے سے پہلے کن کنٹرول کی تفصیلات کو چیک کیا جانا چاہیے۔
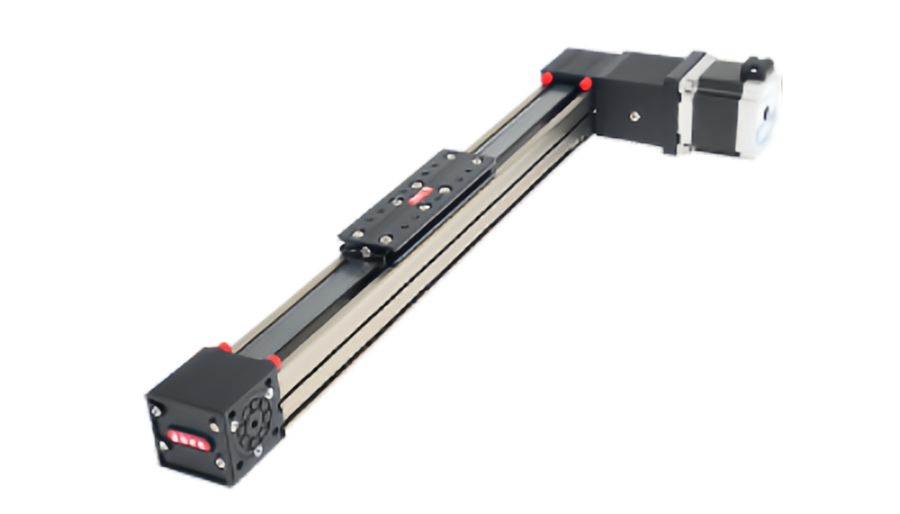
موشن کی ضرورت سے شروع کریں، موٹر کیٹلاگ سے نہیں۔
موٹر کی اقسام کا موازنہ کرنے سے پہلے، اس بات کی وضاحت کریں کہ محور کو اصل میں کیا کرنا چاہیے۔
کم از کم معلومات میں شامل ہونا چاہئے:
- لکیری ماڈیول ڈرائیو کی قسم
- اسٹروک
- حرکت پذیر ماس
- افقی، عمودی یا دیگر بڑھتے ہوئے واقفیت
- زیادہ سے زیادہ رفتار
- سرعت اور تنزلی
- وقت کو منتقل کریں اور سائیکل کا وقت مکمل کریں۔
- مطلوبہ پوزیشننگ کی درستگی اور تکرار کی اہلیت
- بیرونی عمل کی قوت
- ضروری ہولڈنگ سلوک
- دستیاب کنٹرولر اور مواصلاتی انٹرفیس
انتخاب کا اصول:موٹر کو مکمل موشن پروفائل سے منتخب کیا جانا چاہئے۔ اکیلے پے لوڈ موٹر سائز کا تعین نہیں کرتا ہے۔
سرو یا سٹیپر: پہلا فیصلہ
سروو موٹرز اور سٹیپر موٹرز دونوں صنعتی گاڑی چلا سکتے ہیں۔لکیری ماڈیولز، لیکن ان کی آپریٹنگ خصوصیات مختلف ہیں۔
| سلیکشن فیکٹر | سرو موٹر | سٹیپر موٹر |
|---|---|---|
| تاثرات | انکوڈر فیڈ بیک کے ساتھ عام طور پر بند لوپ | سسٹم کے لحاظ سے اوپن لوپ یا بند لوپ ہو سکتا ہے۔ |
| تیز رفتار کارکردگی | وسیع رفتار کی حد میں عام طور پر مضبوط | دستیاب ٹارک عام طور پر تیز رفتاری کے ساتھ کم ہو جاتا ہے۔ |
| سرعت | اعلی متحرک ردعمل کے لیے موزوں ہے۔ | جب مناسب سائز کا ہو تو اعتدال پسند حرکیات کے لیے موزوں ہے۔ |
| پوزیشن کی تصدیق | انکوڈر مسلسل موٹر پوزیشن کی اطلاع دیتا ہے۔ | اوپن لوپ سسٹم کمانڈڈ مراحل سے پوزیشن کا اندازہ لگاتے ہیں۔ بند لوپ ورژن فیڈ بیک شامل کرتے ہیں۔ |
| پیچیدگی کو کنٹرول کریں۔ | سروو ڈرائیو اور ٹیوننگ کی ضرورت ہے۔ | اکثر آسان، خاص طور پر اوپن لوپ سسٹمز میں |
| لاگت | عام طور پر زیادہ | موازنہ بنیادی ایپلی کیشنز کے لیے عام طور پر کم |
| عام فٹ | تیز رفتار، تیز رفتار، متحرک پوزیشننگ، مربوط محور | اعتدال پسند رفتار کی پوزیشننگ، اشاریہ سازی، لاگت کے لحاظ سے حساس آٹومیشن |
جب ایک سروو موٹر عام طور پر بہتر انتخاب ہوتا ہے۔
اےلکیری ماڈیول سروو موٹراکثر ترجیح دی جاتی ہے جب درخواست کی ضرورت ہو:
- اعلی سرعت اور تنزلی
- وسیع آپریٹنگ رفتار کی حد
- بار بار سمت الٹ جانا
- بند لوپ پوزیشن کی نگرانی
- ہائی سائیکل کی شرح
- مربوط کثیر محور حرکت
- ٹارک یا طاقت کی نگرانی
- مزید جدید موشن پروفائلز
سروو سسٹم خاص طور پر اس وقت مفید ہوتے ہیں جب محور کو اپنی متحرک حدود کے قریب کام کرنا چاہیے جبکہ وہ اب بھی مستحکم کنٹرول کو برقرار رکھتا ہے۔
کیوں سروو سسٹم متحرک حرکت کو اچھی طرح سے ہینڈل کرتے ہیں۔
انکوڈر ڈرائیو کو موٹر پوزیشن اور رفتار کی مسلسل اطلاع دیتا ہے۔ سروو کنٹرولر اصل حرکت کا کمانڈ کے ساتھ موازنہ کرتا ہے اور اس کے مطابق موٹر کرنٹ کو ایڈجسٹ کرتا ہے۔
یہ بند لوپ رویہ ڈرائیو کو مندرجہ ذیل غلطی کو درست کرنے اور ایکسلریشن، مستقل رفتار حرکت اور سست رفتاری کے دوران موٹر ٹارک کو اپنانے کی اجازت دیتا ہے۔
جب ایک سٹیپر موٹر بہتر انتخاب ہو سکتا ہے
اےلکیری ماڈیول سٹیپر موٹریہ ایک عملی حل ہو سکتا ہے جب ایپلیکیشن میں متوقع بوجھ، اعتدال پسند رفتار اور نسبتاً آسان پوزیشننگ کے تقاضے ہوں۔
عام ایپلی کیشنز میں شامل ہیں:
- اشاریہ سازی
- فکسچر ایڈجسٹمنٹ
- ہلکی پک اینڈ پلیس حرکت
- تقسیم کرنے کا سامان
- معائنہ پوزیشننگ
- کم سے درمیانی رفتار والی آٹومیشن
سٹیپر سسٹم پرکشش ہیں کیونکہ کنٹرول کا ڈھانچہ سادہ ہو سکتا ہے اور ٹارک کو رکے رہنا کچھ ایپلی کیشنز میں مفید ہو سکتا ہے۔
اوپن لوپ سٹیپر سسٹمز کی بنیادی حد
ایک اوپن لوپ اسٹیپر کنٹرولر فرض کرتا ہے کہ موٹر ہر حکم شدہ قدم کی پیروی کرتی ہے۔ اگر لوڈ دستیاب ٹارک سے زیادہ ہے یا ایکسلریشن بہت زیادہ جارحانہ ہے، تو کنٹرولر کو شافٹ کی حقیقی پوزیشن کو براہ راست جاننے کے بغیر موٹر ہم آہنگی کھو سکتی ہے۔
یہی وجہ ہے کہ سٹیپر موٹرز کو صرف ان کے کم رفتار ہولڈنگ ٹارک سے منتخب نہیں کیا جانا چاہیے۔
بند لوپ سٹیپر موٹر کیا ہے؟
ایک بند لوپ سٹیپر سسٹم سٹیپر موٹر اور ڈرائیو میں انکوڈر فیڈ بیک شامل کرتا ہے۔ کنٹرولر کمانڈڈ موشن کا ماپا موٹر پوزیشن کے ساتھ موازنہ کر سکتا ہے اور سسٹم کے ڈیزائن کے لحاظ سے پوزیشن کی خرابی کا پتہ لگا سکتا ہے یا درست کر سکتا ہے۔
یہ اوپن لوپ آپریشن سے وابستہ کچھ غیر یقینی صورتحال کو کم کر سکتا ہے اور بدلتے ہوئے بوجھ کے تحت قابل استعمال کارکردگی کو بہتر بنا سکتا ہے۔
تاہم، ایک بند لوپ سٹیپر خود بخود سروو موٹر کے برابر نہیں ہوتا ہے۔ موٹر کی تعمیر، ٹارک کی رفتار کا رویہ، کنٹرول الگورتھم اور متحرک صلاحیت مختلف رہتی ہے۔
فیصلہ کرنے کا مفید طریقہ:مطلوبہ حرکت کی کارکردگی سے موٹر کا انتخاب کریں، نہ کہ لیبل "servo" "stepper" یا "closed loop" سے۔
موٹر پاور اکیلے سائز کا طریقہ نہیں ہے۔
موٹر پاور ٹارک اور رفتار سے متعلق ہے:
P = T × ω
کہاں:
- پی= واٹس میں مکینیکل پاور
- ٹی= N·m میں ٹارک
- اوہ= rad/s میں کونیی رفتار
ایک جیسی ریٹیڈ پاور والی دو موٹریں بہت مختلف ٹارک سپیڈ منحنی خطوط، روٹر جڑتا اور چوٹی ٹارک کی صلاحیت رکھتی ہیں۔ اس وجہ سے، اصل آپریٹنگ پوائنٹ کو چیک کیے بغیر "400 W سرو" کا انتخاب نامکمل ہے۔
موٹر کی رفتار کو لکیری ماڈیول ٹرانسمیشن سے ملا دیں۔
مکینیکل ٹرانسمیشن اس بات کا تعین کرتی ہے کہ موٹر کی گردش لکیری رفتار کیسے بنتی ہے۔
گیند سکرو ماڈیول
ایک سکرو لیڈ کے لیےصاور مطلوبہ لکیری رفتارv:
n = 60 × v ÷ p
کہاںvm/s میں ہے،صm/rev میں ہے اورnrpm میں ہے۔
ایک 10 ملی میٹر لیڈ سکرو 0.5 m/s کی رفتار سے حرکت کرنے کے لیے 3000 rpm کی ضرورت ہوتی ہے۔ موٹر اور سکرو دونوں کو اس رفتار کے لیے موزوں ہونا چاہیے۔
ٹائمنگ بیلٹ ماڈیول
موٹر کی رفتار گھرنی کی پچ فریم اور موٹر اور گھرنی کے درمیان کسی بھی کمی کے تناسب پر منحصر ہے۔ بڑی پلیاں فی انقلاب زیادہ بیلٹ حرکت کرتی ہیں لیکن اسی لکیری قوت کے لیے زیادہ موٹر ٹارک کی ضرورت ہوتی ہے۔
ریک اور پنین ماڈیول
پنین پچ کا قطر اور گیئر باکس کا تناسب موٹر کی رفتار اور لکیری سفر کے درمیان تعلق کا تعین کرتا ہے۔ لانگ اسٹروک ریک سسٹم اکثر موٹر کی رفتار، آؤٹ پٹ ٹارک اور منعکس جڑتا کو متوازن کرنے کے لیے گیئر میں کمی کا استعمال کرتے ہیں۔
موٹر ٹارک کو مکمل موشن سائیکل سے جوڑیں۔
موٹر ٹارک کو جامد بوجھ سے زیادہ کا احاطہ کرنا چاہیے۔
اہم ٹارک اجزاء میں شامل ہیں:
- لکیری مزاحمت پر قابو پانے کے لیے ٹارک کی ضرورت ہے۔
- تیز رفتاری کے لیے ٹارک درکار ہے۔
- سکرو، کپلنگ، گھرنی یا گیئر باکس کی گردشی جڑت
- عمودی محوروں پر کشش ثقل کا ٹارک
- بیرونی عمل کی قوتیں۔
- پری لوڈ اور سیل مزاحمت
ٹارک پروفائل کا حساب لگانے کے بعد، دونوں کو چیک کریں:
- چوٹی ٹارکسرعت اور مختصر مدت کی طلب کے لیے
- RMS یا مسلسل ٹارکمکمل سائیکل کے دوران تھرمل موزونیت کے لیے
ایک موٹر جو کامیابی سے ایک حرکت مکمل کر سکتی ہے اگر RMS ٹارک بہت زیادہ ہو تو مسلسل پیداوار کے دوران بھی زیادہ گرم ہو سکتی ہے۔
ٹارک سپیڈ وکر کو نظر انداز نہ کریں۔
دستیاب موٹر ٹارک رفتار کے ساتھ بدلتا ہے۔
یہ خاص طور پر سٹیپر موٹرز کے لیے اہم ہے، جن کے قابل استعمال ٹارک عام طور پر رفتار بڑھنے کے ساتھ نمایاں طور پر گر جاتا ہے۔ سرو موٹرز نے مسلسل اور چوٹی آپریٹنگ علاقوں کی بھی تعریف کی ہے۔
ہر امیدوار موٹر کے لیے، تصدیق کریں کہ:
- مطلوبہ زیادہ سے زیادہ رفتار موٹر کی آپریٹنگ رینج کے اندر ہے۔
- مطلوبہ چوٹی ٹارک اس رفتار سے دستیاب ہے۔
- مسلسل یا RMS ٹارک مسلسل آپریٹنگ ریجن کے اندر رہتا ہے۔
- منتخب ڈرائیو مطلوبہ کرنٹ اور وولٹیج فراہم کر سکتی ہے۔
جڑتا میچنگ: مکینیکل لوڈ کو کنٹرول کرنے کی اہمیت کیوں ہے۔
موٹر کو اپنے روٹر اور لکیری ماڈیول سے ظاہر ہونے والی جڑت دونوں کو تیز کرنا چاہیے۔
بال اسکرو کے لیے، ٹرانسلیٹنگ ماس کو اسکرو شافٹ میں مساوی گردشی جڑتا کے طور پر دکھایا جا سکتا ہے:
جےٹرانس= m × (p ÷ 2π)2
اس کے بعد سکرو، کپلنگ اور دیگر اجزاء سے گھومنے والی جڑت کو شامل کیا جاتا ہے۔
اگر گیئر باکس استعمال کیا جاتا ہے، تو موٹر پر جھلکنے والی لوڈ کی جڑت کمی کے تناسب کے مربع کے ساتھ کم ہو جاتی ہے۔
ایک بڑی موٹر کیوں غیر نتیجہ خیز ہوسکتی ہے۔
ایک بڑی موٹر میں عام طور پر ایک بڑا روٹر جڑتا ہے۔ اگر موٹر کو مطلوبہ سائز سے کہیں زیادہ منتخب کیا جاتا ہے، تو یہ اضافی جڑتا سرعت کی کارکردگی کو کم کر سکتا ہے اور سسٹم کو ٹیون کرنا مزید مشکل بنا سکتا ہے۔
یہ ایک وجہ ہے کہ موٹر سائزنگ کا مقصد صرف فٹ ہونے والے سب سے بڑے فریم کو منتخب کرنے کے بجائے ایک مناسب آپریٹنگ مارجن کے لیے ہونا چاہیے۔
کوئی عالمگیر جڑت کا تناسب نہیں ہے۔
قابل قبول بوجھ سے موٹر کی جڑت کا تناسب موٹر، ڈرائیو، کنٹرول کے طریقہ کار اور موشن پروفائل پر منحصر ہے۔ ہر سروو سسٹم پر ایک مقررہ اصول لاگو کرنے کے بجائے اصل موٹر بنانے والے کے سائز کے معیار پر عمل کریں۔
انکوڈر چوائس: فیڈ بیک آپ کو بتانے کی کیا ضرورت ہے؟
ایک انکوڈر "ریزولوشن" نمبر فراہم کرنے سے زیادہ کام کرتا ہے۔ یہ تعین کرتا ہے کہ کنٹرولر موٹر یا محور کے بارے میں کن معلومات کا مشاہدہ کر سکتا ہے۔
انکریمنٹل انکوڈر
ایک اضافی انکوڈر دالوں یا ڈیجیٹل شمار کے ذریعے پوزیشن میں تبدیلی کی اطلاع دیتا ہے۔ پاور اپ کے بعد، بہت سے سسٹمز کو مشین کا حوالہ قائم کرنے کے لیے ہومنگ روٹین کی ضرورت ہوتی ہے۔
مطلق انکوڈر
ایک مطلق انکوڈر ایک منفرد پوزیشن کے حوالے کو برقرار رکھتا ہے یا اس کی تشکیل نو کرتا ہے تاکہ کنٹرول سسٹم انکوڈر اور ڈرائیو فن تعمیر پر منحصر، پاور سائیکلنگ کے بعد موٹر کی پوزیشن کو جان سکے۔
یہ گھر کی مخصوص ضروریات کو کم یا ختم کر سکتا ہے اور ان مشینوں میں مفید ہے جہاں دوبارہ شروع ہونے کا وقت یا محور کی پوزیشن برقرار رکھنے کے معاملات ہوتے ہیں۔
سنگل ٹرن اور ملٹی ٹرن فیڈ بیک
سنگل ٹرن مطلق فیڈ بیک ایک انقلاب کے اندر شافٹ پوزیشن کی نشاندہی کرتا ہے۔ ملٹی ٹرن سسٹم انقلابوں کی تعداد کو بھی ٹریک کرتے ہیں، جو اس وقت کارآمد ثابت ہو سکتے ہیں جب موٹر پوزیشن کو کئی موڑ پر محفوظ رکھا جائے۔
انکوڈر ریزولوشن لکیری درستگی کی طرح نہیں ہے۔
ایک اعلی ریزولیوشن انکوڈر کنٹرولر کو موٹر اینگل میں بہت چھوٹی انکریمنٹ کی نمائندگی کرنے کی اجازت دیتا ہے، لیکن یہ ماڈیول میں خودکار طور پر مکینیکل خرابیوں کو دور نہیں کرتا ہے۔
بال اسکرو لیڈ ایرر، بیلٹ کی لچک، بیک لیش، گائیڈ سیدھا پن، ساختی ڈیفلیکشن اور تھرمل ایکسپینشن سب موٹر شافٹ اور ٹول کی اصل پوزیشن کے درمیان موجود ہو سکتے ہیں۔
بہت زیادہ مطالبہ کرنے والی ایپلی کیشنز کے لیے، براہ راست لکیری فیڈ بیک کا استعمال کیریج پوزیشن کو زیادہ براہ راست پیمائش کرنے کے لیے کیا جا سکتا ہے۔
اہم امتیاز:انکوڈر ریزولیوشن فیڈ بیک گرینولریٹی کو بیان کرتا ہے۔ سسٹم کی پوزیشننگ کی درستگی مکمل مکینیکل اور کنٹرول کے نتائج کو بیان کرتی ہے۔
موٹر انکوڈر یا لکیری پیمانہ؟
موٹر سائڈ فیڈ بیک کے ساتھ، کنٹرولر موٹر گردش اور ٹرانسمیشن جیومیٹری سے لکیری پوزیشن کا حساب لگاتا ہے۔ یہ بہت سے آٹومیشن ایپلی کیشنز کے لیے عام اور موثر ہے۔
محور کے ساتھ نصب ایک لکیری پیمانہ براہ راست گاڑی کی پوزیشن کی پیمائش کر سکتا ہے۔ اس لیے یہ پوزیشن کی خرابیوں کا پتہ لگا سکتا ہے جو موٹر کے بعد ہوتی ہیں، بشمول کچھ اسکرو، بیلٹ یا ٹرانسمیشن اثرات۔
براہ راست لکیری تاثرات اعلی درستگی کے نظام میں قیمتی ہیں، لیکن اس میں لاگت، تنصیب کی ضروریات اور کنٹرول کی پیچیدگی شامل ہوتی ہے۔ یہ ہر لکیری ماڈیول کے لیے ضروری نہیں ہے۔
عمودی لکیری ماڈیولز کو ایک مختلف موٹر چیک کی ضرورت ہے۔
عمودی محور پر، کشش ثقل مسلسل ڈرائیو کو متاثر کرتی ہے۔
موٹر کو جانچنا ضروری ہے:
- اوپر کی طرف تیز رفتار ٹارک
- مسلسل کشش ثقل کا بوجھ
- نیچے کی طرف تخلیق نو کا رویہ
- تقاضوں کو روکنا
- بریک کی صلاحیت
- بجلی کے نقصان کے دوران محفوظ سلوک
موٹر بریک کی ضرورت کب ہے؟
بریک کو عام طور پر اس وقت سمجھا جاتا ہے جب موٹر پاور کو ہٹانے کے بعد عمودی بوجھ کو پوزیشن میں رہنا چاہیے۔ تاہم، موٹر ہولڈنگ بریک کی مخصوص درجہ بندی اور مطلوبہ افعال ہوتے ہیں۔
اگر غیر ارادی نزول حفاظتی خطرہ پیدا کر سکتا ہے، تو مشین کو صرف معیاری موٹر بریک پر انحصار کرنے کے بجائے اضافی حفاظتی درجہ بندی والے مکینیکل اقدامات کی ضرورت پڑ سکتی ہے۔
گیئر بکس موٹر سلیکشن کو کیسے متاثر کرتے ہیں۔
ایک گیئر باکس آؤٹ پٹ ٹارک کو بڑھا سکتا ہے اور موٹر پر جھلکنے والے بوجھ کو کم کر سکتا ہے، لیکن یہ رفتار کو بھی بدلتا ہے اور اپنی میکانکی خصوصیات کو بھی شامل کرتا ہے۔
گیئر باکس استعمال کرنے کی ممکنہ وجوہات میں شامل ہیں:
- آؤٹ پٹ ٹارک میں اضافہ
- بوجھ سے موٹر جڑتا تناسب کو بہتر بنانا
- ایک چھوٹی موٹر کو زیادہ مناسب رفتار سے چلانے کی اجازت دینا
- تنصیب جیومیٹری کو اپنانا
ٹریڈ آف میں شامل ہیں:
- کارکردگی کا نقصان
- ردعمل
- اضافی جڑتا
- شور
- لاگت
- دیکھ بھال
مشین بننے سے پہلے انٹرفیس کے معاملات کو کنٹرول کریں۔
مشینی طور پر موزوں موٹر اب بھی غلط انتخاب ہو سکتی ہے اگر یہ مشین کنٹرولر کے ساتھ ضم نہیں ہوتی ہے۔
اس بات کی تصدیق کریں کہ محور کو حکم کیسے ملے گا:
- نبض اور سمت
- اینالاگ رفتار یا ٹارک کمانڈ
- صنعتی ایتھرنیٹ یا فیلڈ بس
- بلٹ ان انڈیکسنگ کمانڈز
- موشن کنٹرولرنیٹ ورک
یہ بھی چیک کریں کہ آیا سسٹم کو سنکرونائز موشن، الیکٹرانک گیئرنگ، کیمنگ، رجسٹریشن، ٹارک کنٹرول یا مربوط انٹرپولیشن کی ضرورت ہے۔
کیا آپ کو پوزیشن کنٹرول، سپیڈ کنٹرول یا ٹارک کنٹرول کی ضرورت ہے؟
پوزیشن کنٹرول
زیادہ تر لکیری پوزیشننگ ایپلی کیشنز پوزیشن کنٹرول کا استعمال کرتی ہیں۔ کنٹرولر ٹارگٹ پوزیشن اور موشن پروفائل کا حکم دیتا ہے۔
رفتار کنٹرول
رفتار کا کنٹرول اس وقت مفید ہو سکتا ہے جب محور کو ایک متعین رفتار کو برقرار رکھنا چاہیے جبکہ دوسرا طریقہ کار پوزیشن یا عمل کے وقت کو کنٹرول کرتا ہے۔
ٹارک کنٹرول
ٹارک کنٹرول کو دبانے، تناؤ، کلیمپنگ یا رابطہ کے عمل کے لیے استعمال کیا جا سکتا ہے۔ تاہم، موٹر ٹارک ہمیشہ اصل لکیری عمل کی قوت سے مماثل نہیں ہوتا ہے کیونکہ ٹرانسمیشن کی کارکردگی، رگڑ اور مکینیکل تعمیل تعلقات کو متاثر کرتی ہے۔
اہم قوت کی پیمائش کے لیے، ایک وقف شدہ لوڈ سیل یا فورس سینسر کی اب بھی ضرورت پڑ سکتی ہے۔
سروو ٹیوننگ موٹر سلیکشن کا حصہ ہے۔
ایک موٹر جو تکنیکی طور پر کافی بڑی ہے تب بھی خراب کارکردگی کا مظاہرہ کر سکتی ہے اگر سسٹم کو ٹیون کرنا مشکل ہو۔
سرو ٹیوننگ اس سے متاثر ہوتی ہے:
- لوڈ جڑتا
- ساختی سختی
- جوڑے کی سختی
- بیلٹ کی لچک
- ردعمل
- گونج
- ایکسلریشن پروفائل
ایک لچکدار مکینیکل نظام کو صرف سروو گین میں اضافہ کرکے ایک سخت درستگی کے محور میں تبدیل نہیں کیا جا سکتا۔ مکینیکل اور کنٹرول ڈیزائن کو ایک دوسرے کا ساتھ دینا چاہیے۔
لکیری ماڈیول کی قسم کے ذریعہ موٹر کا انتخاب
گیند سکرو لکیری ماڈیول
سکرو لیڈ اور مطلوبہ لکیری رفتار کے خلاف موٹر کی رفتار کو چیک کریں۔ پھر ایکسلریشن ٹارک، اسکرو جڑتا، اہم سکرو کی رفتار اور کسی بھی عمودی ہولڈنگ کی ضرورت کی تصدیق کریں۔
سروو موٹرز تیز رفتار درست پوزیشننگ کے لیے عام ہیں، جبکہ سٹیپر موٹرز متوقع بوجھ کے ساتھ درمیانی رفتار والی ایپلی کیشنز کے لیے موزوں ہو سکتی ہیں۔
ٹائمنگ بیلٹ لکیری ماڈیول
ٹائمنگ بیلٹ ماڈیولزاکثر ہائی لکیری رفتار اور ایکسلریشن پر کام کرتے ہیں۔ موٹر کے انتخاب میں گھرنی کے قطر، بیلٹ کا تناؤ، حرکت پذیر ماس اور بار بار سمت کے الٹ جانے پر غور کرنا چاہیے۔
سروو موٹرز اکثر ہائی سائیکل گینٹری یا پک اینڈ پلیس سسٹم میں فائدہ مند ہوتی ہیں، جبکہ سٹیپر موٹرز کم متحرک منتقلی محور میں اچھی طرح کام کر سکتی ہیں۔
ریک اور پنین ماڈیول
طویل سفر اور زیادہ بوجھ اکثر گیئر باکس کے انتخاب کو اہم بنا دیتے ہیں۔ موٹر ٹارک، گیئر کا تناسب، پنین قطر اور مطلوبہ رفتار کا ایک ساتھ جائزہ لینا چاہیے۔
لکیری موٹر ماڈیول
ایک لکیری موٹر براہ راست قوت پیدا کرتی ہے اور اسے روٹری موٹر سے لکیری ٹرانسمیشن کی ضرورت نہیں ہوتی ہے۔ اس صورت میں، سائز سازی روٹری موٹر ٹارک کی بجائے مسلسل قوت، چوٹی کی قوت، رفتار، سرعت، تھرمل بوجھ اور فیڈ بیک پر مرکوز ہے۔
ایک عملی موٹر انتخاب کی ترتیب
- مکمل موشن پروفائل کی وضاحت کریں۔اسٹروک، رفتار، سرعت، سستی اور رہائش شامل کریں۔
- حقیقی حرکت پذیر ماس کا حساب لگائیں۔جہاں متعلقہ ہو ٹولنگ، اوپری محور اور کیبل کیریئرز شامل کریں۔
- مطلوبہ لکیری قوت کا تعین کریں۔کشش ثقل، رگڑ اور عمل کی قوت شامل کریں۔
- بوجھ کو موٹر ٹارک اور رفتار میں تبدیل کریں۔
- منعکس جڑتا کا حساب لگائیں۔
- چوٹی اور RMS ٹارک چیک کریں۔
- سرو، سٹیپر اور کلوز لوپ سٹیپر آپشنز کا موازنہ کریں۔
- تاثرات کی قسم منتخب کریں۔
- بریک اور عمودی محور کی ضروریات کو چیک کریں۔
- موٹر ٹارک اسپیڈ وکر کو چیک کریں۔
- ڈرائیو کرنٹ، وولٹیج اور دوبارہ پیدا کرنے کی صلاحیت کی تصدیق کریں۔
- کنٹرولر مواصلات اور حرکت کے افعال کی تصدیق کریں۔
- رہائی سے پہلے مکینیکل اور برقی انٹرفیس کی تصدیق کریں۔
موٹر سلیکشن کی عام غلطیاں
صرف واٹج کے حساب سے انتخاب کرنا
موٹر پاور یہ نہیں دکھاتی ہے کہ آیا مطلوبہ ٹارک اصل آپریٹنگ رفتار پر دستیاب ہے۔
ٹارک کے انعقاد سے سٹیپر کا انتخاب کرنا
ہولڈنگ ٹارک کو اسٹینڈل پر ماپا جاتا ہے اور یہ تیز رفتار چلنے والے ٹارک کی نمائندگی نہیں کرتا ہے۔
"حفاظت کے لیے" بڑا کرنا
ایک بہت بڑی موٹر جڑتا اور لاگت کو بڑھا سکتی ہے اور ٹیوننگ کو پیچیدہ بنا سکتی ہے۔ انجینئرنگ مارجن مفید ہے؛ بے قابو oversizing نہیں ہے.
عمودی بوجھ کو نظر انداز کرنا
عمودی محوروں پر غور کرنے کے لیے کشش ثقل، بریک لگانے، ہولڈنگ اور تخلیق نو کی ضرورت ہوتی ہے۔
انکوڈر ریزولوشن کو فرض کرنا پوزیشننگ کی درستگی کے برابر ہے۔
مکمل لکیری محور میں اب بھی ٹرانسمیشن، ساختی اور تھرمل خرابی ہے۔
ڈرائیو اور کنٹرولر کی مطابقت کو نظر انداز کرنا
موٹر سسٹم کا صرف ایک حصہ ہے۔ ڈرائیو وولٹیج، کمیونیکیشن پروٹوکول، I/O، بریک ریزسٹر اور کنٹرول موڈ اس بات کا تعین کر سکتے ہیں کہ آیا حل کامیابی سے ضم ہوتا ہے۔
موٹر میچنگ کے لیے آپ کو کیا معلومات فراہم کرنی چاہیے؟
QRXQ کے لیے ایک لکیری ماڈیول کے لیے موٹر تجویز کرنے کے لیے، فراہم کریں:
- ماڈیول کی قسم اور ٹرانسمیشن
- اسٹروک
- کل حرکت پذیر ماس
- بڑھتے ہوئے واقفیت
- زیادہ سے زیادہ رفتار
- ایکسلریشن یا حرکت کا وقت
- سائیکل کا مکمل وقت
- بیرونی قوت
- درستگی اور تکرار کی ضرورت
- ترجیحی سروو یا سٹیپر برانڈ
- کنٹرولر اور کمیونیکیشن پروٹوکول
- بریک کی ضرورت
- روزانہ آپریٹنگ ٹائم اور ڈیوٹی سائیکل
حتمی موٹر کو ایک ہی وقت میں چار چیزوں کو پورا کرنا چاہئے:torque، رفتار، جڑتا اور کنٹرول کی ضروریات. اگر ان میں سے کسی ایک کو نظر انداز کر دیا جائے تو، محور ایک سادہ ٹیسٹ کے دوران کام کر سکتا ہے لیکن مستحکم پیداواری کارکردگی فراہم کرنے میں ناکام ہو جاتا ہے۔
اچھی طرح سے مماثل موٹر کو ماڈیول میں فٹ ہونے والی سب سے بڑی موٹر ہونے کی ضرورت نہیں ہے۔ اسے اصل مشین سائیکل پر کافی مارجن، مستحکم کنٹرول اور قابل قبول تھرمل رویے کے ساتھ مطلوبہ حرکت فراہم کرنے کی ضرورت ہے۔
