 Português

Selecionar um motor para um módulo linear não é simplesmente uma questão de escolher uma potência mais alta. O motor, o acionamento, o sistema de feedback e a transmissão mecânica devem trabalhar juntos como um sistema de movimento.
Um motor muito pequeno pode não atingir a aceleração necessária ou superaquecer durante ciclos repetidos. Um motor desnecessariamente grande pode aumentar a inércia do rotor, o custo e a dificuldade de ajuste sem melhorar a máquina. O corretoseleção de motor de módulo linearportanto, começa com o requisito de movimento e não com um tamanho de motor preferido.
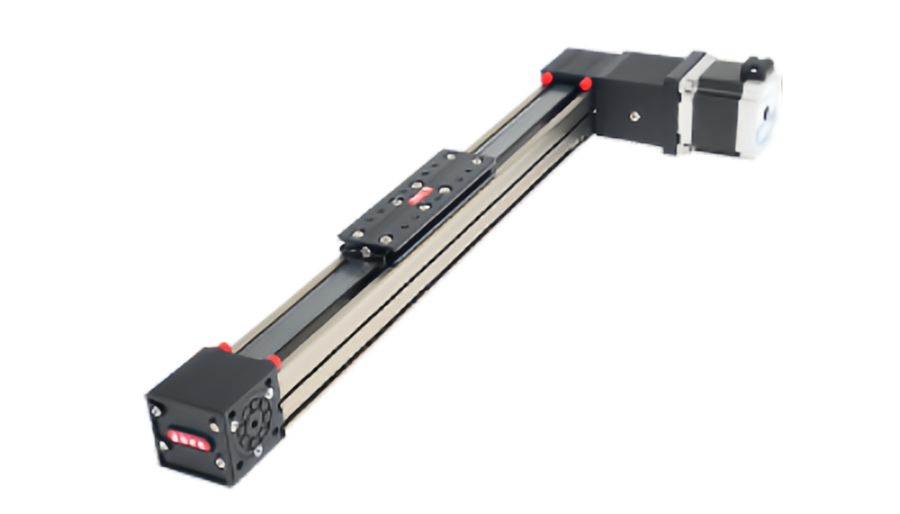
Este guia explica como escolher entre servomotores e motores de passo, como combinar o torque e a velocidade do motor com o módulo, quando o feedback do encoder é importante e quais detalhes de controle devem ser verificados antes de finalizar o sistema de acionamento.
Comece com o requisito de movimento, não com o catálogo do motor
Antes de comparar tipos de motores, defina o que o eixo realmente deve fazer.
As informações mínimas devem incluir:
- Tipo de unidade de módulo linear
- AVC
- massa em movimento
- Orientação de montagem horizontal, vertical ou outra
- Velocidade máxima
- Aceleração e desaceleração
- Mova o tempo e complete o tempo do ciclo
- Precisão de posicionamento e repetibilidade necessárias
- Força de processo externa
- Comportamento de retenção necessário
- Controlador disponível e interface de comunicação
Regra de seleção:o motor deve ser selecionado a partir do perfil de movimento completo. A carga útil por si só não determina o tamanho do motor.
Servo ou Stepper: A Primeira Decisão
Tanto os servomotores quanto os motores de passo podem conduzirmódulos lineares, mas suas características operacionais são diferentes.
| Fator de seleção | Servomotor | Motor de passo |
|---|---|---|
| Opinião | Normalmente circuito fechado com feedback do codificador | Pode ser em malha aberta ou em malha fechada dependendo do sistema |
| Desempenho de alta velocidade | Geralmente forte em uma ampla faixa de velocidade | O torque disponível geralmente diminui mais rapidamente à medida que a velocidade aumenta |
| Aceleração | Bem adequado para alta resposta dinâmica | Adequado para dinâmica moderada quando dimensionado adequadamente |
| Confirmação de posição | O codificador informa continuamente a posição do motor | Os sistemas de malha aberta inferem a posição a partir das etapas comandadas; versões de circuito fechado adicionam feedback |
| Complexidade de controle | Requer servo drive e ajuste | Muitas vezes mais simples, especialmente em sistemas de malha aberta |
| Custo | Geralmente mais alto | Geralmente menor para aplicações básicas comparáveis |
| Ajuste típico | Alta velocidade, alta aceleração, posicionamento dinâmico, eixos coordenados | Posicionamento de velocidade moderada, indexação e automação sensível ao custo |
Quando um servo motor geralmente é a melhor escolha
UMservomotor de módulo lineargeralmente é preferido quando o aplicativo exige:
- Alta aceleração e desaceleração
- Ampla faixa de velocidade operacional
- Inversões de direção frequentes
- Monitoramento de posição em circuito fechado
- Alta taxa de ciclo
- Movimento multieixo coordenado
- Monitoramento de torque ou força
- Perfis de movimento mais avançados
Os servossistemas são especialmente úteis quando o eixo deve operar próximo aos seus limites dinâmicos, mantendo ao mesmo tempo um controle estável.
Por que os sistemas servo lidam bem com o movimento dinâmico
O codificador informa continuamente a posição e a velocidade do motor ao inversor. O servocontrolador compara o movimento real com o comando e ajusta a corrente do motor de acordo.
Este comportamento de malha fechada permite que o inversor corrija o erro de seguimento e adapte o torque do motor durante a aceleração, movimento de velocidade constante e desaceleração.
Quando um motor de passo pode ser a melhor escolha
UMmotor de passo de módulo linearpode ser uma solução prática quando a aplicação possui cargas previsíveis, velocidade moderada e requisitos de posicionamento relativamente simples.
As aplicações típicas incluem:
- Indexação
- Ajuste de fixação
- Movimento leve de escolha e posicionamento
- Equipamento de distribuição
- Posicionamento de inspeção
- Automação de baixa a média velocidade
Os sistemas de passo são atraentes porque a estrutura de controle pode ser simples e manter o torque parado pode ser útil em algumas aplicações.
A principal limitação dos sistemas de passo em malha aberta
Um controlador de passo em malha aberta assume que o motor segue cada passo comandado. Se a carga exceder o torque disponível ou a aceleração for muito agressiva, o motor poderá perder a sincronização sem que o controlador conheça diretamente a verdadeira posição do eixo.
É por isso que os motores de passo não devem ser selecionados apenas pelo seu torque de retenção em baixa velocidade.
O que é um motor de passo de circuito fechado?
Um sistema de passo de circuito fechado adiciona feedback do encoder ao motor de passo e ao inversor. O controlador pode comparar o movimento comandado com a posição medida do motor e detectar ou corrigir erros de posição dependendo do projeto do sistema.
Isso pode reduzir algumas das incertezas associadas à operação em malha aberta e melhorar o desempenho utilizável sob cargas variáveis.
No entanto, um motor de passo de malha fechada não é automaticamente equivalente a um servo motor. A construção do motor, o comportamento torque-velocidade, o algoritmo de controle e a capacidade dinâmica permanecem diferentes.
Maneira útil de decidir:escolha o motor com base no desempenho de movimento necessário, não no rótulo “servo”, “passo a passo” ou “malha fechada”.
A potência do motor por si só não é um método de dimensionamento
A potência do motor está relacionada ao torque e à velocidade:
P = T × ω
onde:
- P= potência mecânica em watts
- T= torque em N·m
- oh= velocidade angular em rad/s
Dois motores com potência nominal semelhante podem ter curvas de torque-velocidade, inércia do rotor e capacidade de pico de torque muito diferentes. Por esta razão, selecionar “um servo de 400 W” sem verificar o ponto operacional real é incompleto.
Combine a velocidade do motor com a transmissão do módulo linear
A transmissão mecânica determina como a rotação do motor se torna velocidade linear.
Módulo de fuso de esfera
Para um parafusope velocidade linear desejadav:
n = 60 × v ÷ p
ondevestá em m/s,pestá em m/rev enestá em rpm.
Um parafuso de avanço de 10 mm movendo-se a 0,5 m/s requer 3.000 rpm. O motor e o parafuso devem ser adequados para essa velocidade.
Módulo de correia dentada
A velocidade do motor depende da circunferência do passo da polia e de qualquer relação de redução entre o motor e a polia. Polias maiores movem mais correia por rotação, mas requerem mais torque do motor para a mesma força linear.
Módulo de cremalheira e pinhão
O diâmetro do passo do pinhão e a relação da caixa de engrenagens determinam a relação entre a velocidade do motor e o deslocamento linear. Os sistemas de cremalheira de curso longo geralmente usam redução de engrenagem para equilibrar a velocidade do motor, o torque de saída e a inércia refletida.
Combine o torque do motor com o ciclo completo de movimento
O torque do motor deve cobrir mais do que a carga estática.
Componentes de torque importantes incluem:
- Torque necessário para superar a resistência linear
- Torque necessário para aceleração
- Inércia rotacional do parafuso, acoplamento, polia ou caixa de engrenagens
- Torque gravitacional em eixos verticais
- Forças de processo externas
- Resistência à pré-carga e vedação
Após o cálculo do perfil de torque, verifique ambos:
- Torque máximopara aceleração e demanda de curta duração
- RMS ou torque contínuopara adequação térmica durante todo o ciclo
Um motor que consegue completar um movimento com sucesso ainda pode superaquecer durante a produção contínua se o torque RMS for muito alto.
Não ignore a curva torque-velocidade
O torque disponível do motor muda com a velocidade.
Isto é particularmente importante para motores de passo, cujo torque utilizável geralmente cai significativamente à medida que a velocidade aumenta. Os servomotores também definiram regiões de operação contínua e de pico.
Para cada motor candidato, verifique se:
- A velocidade máxima necessária está dentro da faixa operacional do motor.
- O torque máximo necessário está disponível nessa velocidade.
- O torque contínuo ou RMS permanece dentro da região de operação contínua.
- O inversor selecionado pode fornecer a corrente e a tensão necessárias.
Correspondência de inércia: Por que a carga mecânica é importante para o controle
O motor deve acelerar seu próprio rotor e a inércia refletida no módulo linear.
Para um fuso de esferas, a translação da massa pode ser representada como uma inércia rotacional equivalente no eixo do parafuso:
J.trans= m × (p ÷ 2π)2
A inércia rotativa do parafuso, acoplamento e outros componentes é então adicionada.
Se for utilizada uma caixa de engrenagens, a inércia da carga refletida no motor diminui com o quadrado da relação de redução.
Por que um motor superdimensionado pode ser contraproducente
Um motor maior normalmente tem uma inércia de rotor maior. Se o motor for selecionado muito acima do tamanho requerido, esta inércia extra poderá reduzir a eficiência da aceleração e tornar o sistema mais difícil de ajustar.
Esta é uma das razões pelas quais o dimensionamento do motor deve ter como objetivo uma margem operacional adequada, em vez de simplesmente escolher a maior estrutura que se ajuste.
Não existe razão de inércia universal
A relação de inércia carga-motor aceitável depende do motor, do inversor, do método de controle e do perfil de movimento. Siga os critérios de dimensionamento do fabricante do motor em vez de aplicar uma regra fixa para cada sistema servo.
Escolha do codificador: o que o feedback precisa lhe dizer?
Um codificador faz mais do que fornecer um número de “resolução”. Determina quais informações o controlador pode observar sobre o motor ou eixo.
Codificador incremental
Um encoder incremental relata alterações de posição por meio de pulsos ou contagens digitais. Após a energização, muitos sistemas exigem uma rotina de retorno para estabelecer a referência da máquina.
Codificador absoluto
Um encoder absoluto retém ou reconstrói uma referência de posição exclusiva para que o sistema de controle possa saber a posição do motor após desligar e ligar a alimentação, dependendo do encoder e da arquitetura do inversor.
Isto pode reduzir ou eliminar certos requisitos de retorno à posição inicial e é útil em máquinas onde o tempo de reinicialização ou a retenção da posição do eixo são importantes.
Feedback de volta única e multivolta
O feedback absoluto de volta única identifica a posição do eixo dentro de uma revolução. Os sistemas multivoltas também rastreiam o número de rotações, o que pode ser útil quando a posição do motor precisa ser preservada em muitas voltas.
A resolução do codificador não é igual à precisão linear
Um codificador de alta resolução permite que o controlador represente incrementos muito pequenos do ângulo do motor, mas não remove automaticamente erros mecânicos no módulo.
Erro de avanço do parafuso esférico, elasticidade da correia, folga, retilineidade da guia, deflexão estrutural e expansão térmica podem existir entre o eixo do motor e a posição real da ferramenta.
Para aplicações muito exigentes, o feedback linear direto pode ser usado para medir a posição do carro de forma mais direta.
Distinção importante:a resolução do codificador descreve a granularidade do feedback. A precisão do posicionamento do sistema descreve o resultado mecânico e de controle completo.
Codificador de motor ou escala linear?
Com feedback do lado do motor, o controlador calcula a posição linear a partir da rotação do motor e da geometria da transmissão. Isso é comum e eficaz para muitas aplicações de automação.
Uma escala linear montada ao longo do eixo pode medir diretamente a posição do carro. Ele pode, portanto, detectar erros de posição que ocorrem após o motor, incluindo alguns efeitos de parafuso, correia ou transmissão.
O feedback linear direto é valioso em sistemas de alta precisão, mas acrescenta custos, requisitos de instalação e complexidade de controle. Não é necessário para todos os módulos lineares.
Módulos lineares verticais precisam de uma verificação diferente do motor
Em um eixo vertical, a gravidade afeta continuamente o acionamento.
O motor deve ser verificado quanto a:
- Torque de aceleração ascendente
- Carga de gravidade contínua
- Comportamento regenerativo descendente
- Requisitos de manutenção paralisados
- Capacidade de freio
- Comportamento seguro durante perda de energia
Quando é necessário um freio motor?
Um freio é comumente considerado quando uma carga vertical deve permanecer na posição após a alimentação do motor ser removida. No entanto, os freios de retenção do motor têm classificações específicas e funções pretendidas.
Se a descida não intencional puder criar um risco à segurança, a máquina poderá exigir medidas mecânicas adicionais com classificação de segurança, em vez de depender apenas de um freio motor padrão.
Como as caixas de engrenagens afetam a seleção do motor
Uma caixa de engrenagens pode aumentar o torque de saída e reduzir a inércia da carga refletida no motor, mas também altera a velocidade e adiciona características mecânicas próprias.
As possíveis razões para usar uma caixa de velocidades incluem:
- Aumentando o torque de saída
- Melhorando a relação de inércia carga-motor
- Permitir que um motor menor opere a uma velocidade mais adequada
- Adaptando a geometria da instalação
As compensações incluem:
- Perda de eficiência
- Retaliação
- Inércia adicional
- Barulho
- Custo
- Manutenção
A interface de controle é importante antes da máquina ser construída
Um motor mecanicamente adequado ainda pode ser a escolha errada se não for integrado ao controlador da máquina.
Confirme como o eixo receberá os comandos:
- Pulso e direção
- Comando analógico de velocidade ou torque
- Ethernet industrial ou fieldbus
- Comandos de indexação integrados
- Controlador de movimentorede
Verifique também se o sistema necessita de movimento sincronizado, engrenagem eletrônica, came, registro, controle de torque ou interpolação coordenada.
Você precisa de controle de posição, controle de velocidade ou controle de torque?
Controle de posição
A maioria das aplicações de posicionamento linear utiliza controle de posição. O controlador comanda uma posição alvo e um perfil de movimento.
Controle de velocidade
O controle de velocidade pode ser útil quando o eixo deve manter uma velocidade definida enquanto outro mecanismo controla a posição ou o tempo do processo.
Controle de torque
O controle de torque pode ser usado para processos de prensagem, tensionamento, fixação ou contato. No entanto, o torque do motor nem sempre é idêntico à força linear real do processo porque a eficiência da transmissão, o atrito e a conformidade mecânica afetam a relação.
Para medição de força crítica, uma célula de carga ou sensor de força dedicado ainda pode ser necessário.
O ajuste do servo faz parte da seleção do motor
Um motor tecnicamente grande o suficiente ainda pode funcionar mal se o sistema for difícil de ajustar.
O ajuste do servo é influenciado por:
- Inércia de carga
- Rigidez estrutural
- Rigidez de acoplamento
- Elasticidade do cinto
- Retaliação
- Ressonância
- Perfil de aceleração
Um sistema mecânico flexível não pode ser transformado em um eixo de precisão rígido apenas aumentando o ganho do servo. O projeto mecânico e de controle devem apoiar-se mutuamente.
Seleção de motor por tipo de módulo linear
Módulo linear de fuso de esfera
Verifique a velocidade do motor em relação ao avanço do parafuso e à velocidade linear necessária. Em seguida, verifique o torque de aceleração, a inércia do parafuso, a velocidade crítica do parafuso e qualquer requisito de retenção vertical.
Os servomotores são comuns para posicionamento de precisão em alta velocidade, enquanto os motores de passo podem ser adequados para aplicações de velocidade moderada com cargas previsíveis.
Módulo linear de correia dentada
Módulos de correia dentadamuitas vezes operam em alta velocidade linear e aceleração. A seleção do motor deve considerar o diâmetro da polia, a tensão da correia, a massa em movimento e as frequentes inversões de direção.
Os servomotores costumam ser vantajosos em sistemas de pórtico ou pick-and-place de alto ciclo, enquanto os motores de passo podem funcionar bem em eixos de transferência de dinâmica inferior.
Módulo de cremalheira e pinhão
Cursos longos e cargas mais altas muitas vezes tornam a seleção da caixa de câmbio importante. O torque do motor, a relação de transmissão, o diâmetro do pinhão e a velocidade desejada devem ser avaliados em conjunto.
Módulo de motor linear
Um motor linear produz força diretamente e não requer uma transmissão motora rotativa para linear. Neste caso, o dimensionamento concentra-se na força contínua, força de pico, velocidade, aceleração, carga térmica e feedback, em vez do torque do motor rotativo.
Uma sequência prática de seleção de motores
- Defina o perfil de movimento completo.Inclui curso, velocidade, aceleração, desaceleração e permanência.
- Calcule a massa real em movimento.Inclua ferramentas, eixos superiores e transportadores de cabos quando relevante.
- Determine a força linear necessária.Inclui gravidade, fricção e força de processo.
- Converta a carga em torque e velocidade do motor.
- Calcule a inércia refletida.
- Verifique o pico e o torque RMS.
- Compare as opções de servo, passo a passo e passo a passo de circuito fechado.
- Selecione o tipo de feedback.
- Verifique os requisitos do freio e do eixo vertical.
- Verifique a curva torque-velocidade do motor.
- Confirme a corrente, a tensão e a capacidade regenerativa do inversor.
- Confirme a comunicação do controlador e as funções de movimento.
- Verifique as interfaces mecânicas e elétricas antes da liberação.
Erros comuns na seleção de motores
Escolhendo apenas por potência
A potência do motor não mostra se o torque necessário está disponível na velocidade operacional real.
Escolhendo um stepper de retenção de torque
O torque de retenção é medido quando parado e não representa o torque de funcionamento em alta velocidade.
Superdimensionamento “por segurança”
Um motor muito maior pode aumentar a inércia e o custo e pode complicar o ajuste. A margem de engenharia é útil; o superdimensionamento descontrolado não é.
Ignorando a carga vertical
Os eixos verticais exigem que a gravidade, a frenagem, a retenção e a regeneração sejam consideradas.
Assumindo que a resolução do codificador é igual à precisão do posicionamento
O eixo linear completo ainda contém erros de transmissão, estruturais e térmicos.
Ignorando a compatibilidade da unidade e do controlador
O motor é apenas uma parte do sistema. A tensão do inversor, o protocolo de comunicação, a E/S, o resistor de frenagem e o modo de controle podem determinar se a solução é integrada com sucesso.
Que informações você deve fornecer para correspondência de motores?
Para que QRXQ recomende um motor para um módulo linear, forneça:
- Tipo de módulo e transmissão
- AVC
- Massa móvel total
- Orientação de montagem
- Velocidade máxima
- Aceleração ou tempo de movimento
- Tempo de ciclo completo
- Força externa
- Requisito de precisão e repetibilidade
- Marca preferida de servo ou stepper
- Controlador e protocolo de comunicação
- Requisito de freio
- Tempo de operação diário e ciclo de trabalho
O motor final deve satisfazer quatro coisas ao mesmo tempo:requisitos de torque, velocidade, inércia e controle. Se um deles for ignorado, o eixo poderá funcionar durante um teste simples, mas não conseguirá fornecer um desempenho de produção estável.
Um motor bem combinado não precisa ser o maior motor que cabe no módulo. Ele precisa fornecer o movimento necessário com margem suficiente, controle estável e comportamento térmico aceitável durante o ciclo real da máquina.
