 हिंदी

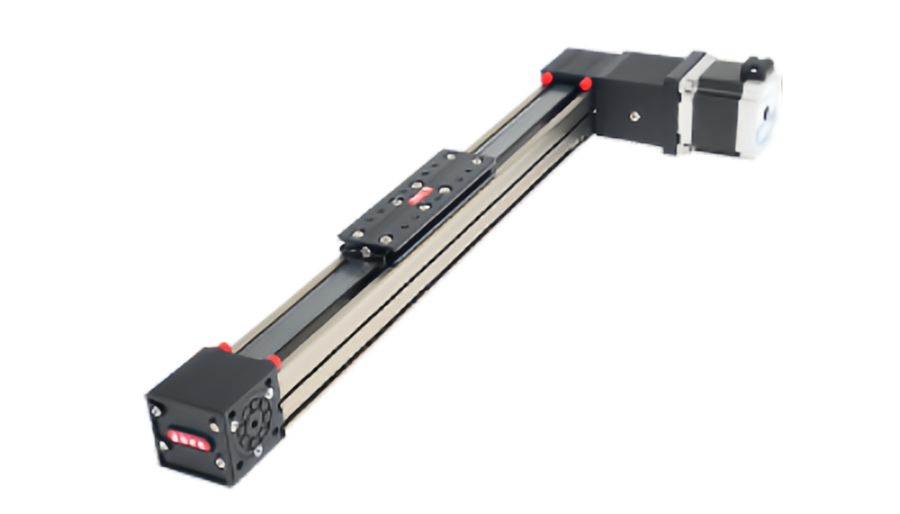
के लिए एक मोटर का चयन करनारैखिक मॉड्यूलयह केवल उच्च वाट क्षमता चुनने का मामला नहीं है। मोटर, ड्राइव, फीडबैक सिस्टम और मैकेनिकल ट्रांसमिशन को एक मोशन सिस्टम के रूप में एक साथ काम करना चाहिए।
एक मोटर जो बहुत छोटी है वह आवश्यक त्वरण तक पहुंचने में विफल हो सकती है या बार-बार चक्र के दौरान ज़्यादा गरम हो सकती है। एक मोटर जो अनावश्यक रूप से बड़ी है, मशीन में सुधार किए बिना रोटर जड़ता, लागत और ट्यूनिंग कठिनाई को बढ़ा सकती है। सहीरैखिक मॉड्यूल मोटर चयनइसलिए गति की आवश्यकता से शुरू होता है, पसंदीदा मोटर आकार से नहीं।
यह मार्गदर्शिका बताती है कि सर्वो और स्टेपर मोटर्स के बीच चयन कैसे करें, मॉड्यूल के साथ मोटर टॉर्क और गति का मिलान कैसे करें, एनकोडर फीडबैक कब मायने रखता है, और ड्राइव सिस्टम को अंतिम रूप देने से पहले कौन से नियंत्रण विवरण की जांच की जानी चाहिए।
मोशन रिक्वायरमेंट से शुरुआत करें, मोटर कैटलॉग से नहीं
मोटर प्रकारों की तुलना करने से पहले, परिभाषित करें कि अक्ष को वास्तव में क्या करना चाहिए।
न्यूनतम जानकारी में शामिल होना चाहिए:
- रैखिक मॉड्यूल ड्राइव प्रकार
- आघात
- गतिशील द्रव्यमान
- क्षैतिज, ऊर्ध्वाधर या अन्य बढ़ते अभिविन्यास
- अधिकतम गति
- त्वरण और मंदी
- समय को स्थानांतरित करें और समय चक्र को पूरा करें
- आवश्यक स्थिति सटीकता और दोहराव
- बाह्य प्रक्रिया बल
- आवश्यक धारण व्यवहार
- उपलब्ध नियंत्रक और संचार इंटरफ़ेस
चयन नियम:मोटर को पूर्ण गति प्रोफ़ाइल से चुना जाना चाहिए। अकेले पेलोड मोटर का आकार निर्धारित नहीं करता है।
सर्वो या स्टेपर: पहला निर्णय
सर्वो मोटर्स और स्टेपर मोटर्स दोनों औद्योगिक रैखिक मॉड्यूल चला सकते हैं, लेकिन उनकी परिचालन विशेषताएं अलग-अलग हैं।
| चयन कारक | सर्वो मोटर | स्टेपर मोटर |
|---|---|---|
| प्रतिक्रिया | एनकोडर फीडबैक के साथ सामान्य रूप से बंद-लूप | सिस्टम के आधार पर ओपन-लूप या बंद-लूप हो सकता है |
| उच्च गति प्रदर्शन | व्यापक गति सीमा में आम तौर पर मजबूत | गति बढ़ने पर उपलब्ध टॉर्क आमतौर पर अधिक तेजी से घटता है |
| त्वरण | उच्च गतिशील प्रतिक्रिया के लिए उपयुक्त | उचित आकार होने पर मध्यम गतिशीलता के लिए उपयुक्त |
| पद की पुष्टि | एनकोडर लगातार मोटर स्थिति की रिपोर्ट करता है | ओपन-लूप सिस्टम आदेशित चरणों से स्थिति का अनुमान लगाते हैं; बंद-लूप संस्करण फीडबैक जोड़ते हैं |
| जटिलता पर नियंत्रण रखें | सर्वो ड्राइव और ट्यूनिंग की आवश्यकता है | अक्सर सरल, विशेषकर ओपन-लूप सिस्टम में |
| लागत | आमतौर पर उच्चतर | तुलनीय बुनियादी अनुप्रयोगों के लिए आमतौर पर कम |
| विशिष्ट फिट | उच्च गति, उच्च त्वरण, गतिशील स्थिति, समन्वित अक्ष | मध्यम-गति स्थिति, अनुक्रमण, लागत-संवेदनशील स्वचालन |
जब सर्वो मोटर आमतौर पर बेहतर विकल्प होती है
एरैखिक मॉड्यूल सर्वो मोटरइसे अक्सर तब प्राथमिकता दी जाती है जब एप्लिकेशन की आवश्यकता होती है:
- उच्च त्वरण और मंदी
- व्यापक परिचालन गति सीमा
- बार-बार दिशा परिवर्तन
- बंद-लूप स्थिति की निगरानी
- उच्च चक्र दर
- समन्वित बहु-अक्ष गति
- टोक़ या बल की निगरानी
- अधिक उन्नत गति प्रोफ़ाइल
सर्वो प्रणालियाँ विशेष रूप से तब उपयोगी होती हैं जब अक्ष को स्थिर नियंत्रण बनाए रखते हुए अपनी गतिशील सीमाओं के पास काम करना चाहिए।
सर्वो सिस्टम गतिशील गति को अच्छी तरह से क्यों संभालते हैं?
एनकोडर लगातार ड्राइव को मोटर की स्थिति और गति की रिपोर्ट देता है। सर्वो नियंत्रक कमांड के साथ वास्तविक गति की तुलना करता है और तदनुसार मोटर करंट को समायोजित करता है।
यह बंद-लूप व्यवहार ड्राइव को निम्नलिखित त्रुटि को ठीक करने और त्वरण, स्थिर-गति गति और मंदी के दौरान मोटर टॉर्क को अनुकूलित करने की अनुमति देता है।
जब स्टेपर मोटर बेहतर विकल्प हो सकती है
एरैखिक मॉड्यूल स्टेपर मोटरयह एक व्यावहारिक समाधान हो सकता है जब एप्लिकेशन में पूर्वानुमानित भार, मध्यम गति और अपेक्षाकृत सरल स्थिति आवश्यकताएं हों।
विशिष्ट अनुप्रयोगों में शामिल हैं:
- इंडेक्सिंग
- स्थिरता समायोजन
- हल्की पिक-एंड-प्लेस गति
- वितरण उपकरण
- निरीक्षण स्थिति
- निम्न से मध्यम गति का स्वचालन
स्टेपर सिस्टम आकर्षक हैं क्योंकि नियंत्रण संरचना सरल हो सकती है और टॉर्क को स्थिर स्थिति में रखना कुछ अनुप्रयोगों में उपयोगी हो सकता है।
ओपन-लूप स्टेपर सिस्टम की मुख्य सीमा
एक ओपन-लूप स्टेपर नियंत्रक मानता है कि मोटर प्रत्येक आदेशित चरण का पालन करता है। यदि लोड उपलब्ध टॉर्क से अधिक है या त्वरण बहुत आक्रामक है, तो नियंत्रक के बिना सही शाफ्ट स्थिति को सीधे जानने के बिना मोटर सिंक्रनाइज़ेशन खो सकता है।
यही कारण है कि स्टेपर मोटर्स का चयन केवल उनकी कम गति वाले टॉर्क से नहीं किया जाना चाहिए।
क्लोज्ड-लूप स्टेपर मोटर क्या है?
एक बंद-लूप स्टेपर सिस्टम स्टेपर मोटर और ड्राइव में एनकोडर फीडबैक जोड़ता है। नियंत्रक मापी गई मोटर स्थिति के साथ कमांड गति की तुलना कर सकता है और सिस्टम डिज़ाइन के आधार पर स्थिति त्रुटि का पता लगा सकता है या उसे ठीक कर सकता है।
यह ओपन-लूप ऑपरेशन से जुड़ी कुछ अनिश्चितता को कम कर सकता है और बदलते भार के तहत प्रयोग करने योग्य प्रदर्शन में सुधार कर सकता है।
हालाँकि, एक बंद-लूप स्टेपर स्वचालित रूप से सर्वो मोटर के बराबर नहीं है। मोटर निर्माण, टॉर्क-स्पीड व्यवहार, नियंत्रण एल्गोरिदम और गतिशील क्षमता अलग-अलग रहती है।
निर्णय लेने का उपयोगी तरीका:मोटर को आवश्यक गति प्रदर्शन से चुनें, न कि "सर्वो," "स्टेपर" या "बंद लूप" लेबल से।
केवल मोटर पावर ही आकार देने का तरीका नहीं है
मोटर शक्ति टॉर्क और गति से संबंधित है:
पी = टी × ω
कहाँ:
- पी= वाट में यांत्रिक शक्ति
- टी= एनएम में टॉर्क
- ओह= रेड/एस में कोणीय गति
समान रेटेड पावर वाली दो मोटरों में बहुत भिन्न टॉर्क-स्पीड वक्र, रोटर जड़ता और पीक टॉर्क क्षमता हो सकती है। इस कारण से, वास्तविक ऑपरेटिंग बिंदु की जांच किए बिना "400 वॉट सर्वो" का चयन करना अधूरा है।
मोटर की गति को लीनियर मॉड्यूल ट्रांसमिशन से मिलाएं
मैकेनिकल ट्रांसमिशन यह निर्धारित करता है कि मोटर रोटेशन रैखिक गति कैसे बनता है।
बॉल स्क्रू मॉड्यूल
एक स्क्रू लीड के लिएपीऔर वांछित रैखिक गतिवी:
एन = 60 × वी ÷ पी
कहाँवीमैसर्स में है,पीएम/रेव में है औरएनआरपीएम में है.
0.5 मीटर/सेकेंड पर चलने वाले 10 मिमी लीड स्क्रू को 3000 आरपीएम की आवश्यकता होती है। मोटर और स्क्रू दोनों उस गति के लिए उपयुक्त होने चाहिए।
टाइमिंग बेल्ट मॉड्यूल
मोटर की गति चरखी पिच परिधि और मोटर और चरखी के बीच किसी भी कमी अनुपात पर निर्भर करती है। बड़ी पुली प्रति क्रांति अधिक बेल्ट घुमाती है लेकिन समान रैखिक बल के लिए अधिक मोटर टॉर्क की आवश्यकता होती है।
रैक-एंड-पिनियन मॉड्यूल
पिनियन पिच व्यास और गियरबॉक्स अनुपात मोटर गति और रैखिक यात्रा के बीच संबंध निर्धारित करते हैं। लॉन्ग-स्ट्रोक रैक सिस्टम अक्सर मोटर गति, आउटपुट टॉर्क और परावर्तित जड़ता को संतुलित करने के लिए गियर कटौती का उपयोग करते हैं।
पूर्ण गति चक्र के साथ मोटर टॉर्क का मिलान करें
मोटर टॉर्क को स्थैतिक भार से अधिक कवर करना चाहिए।
महत्वपूर्ण टॉर्क घटकों में शामिल हैं:
- रैखिक प्रतिरोध पर काबू पाने के लिए टॉर्क की आवश्यकता होती है
- त्वरण के लिए आवश्यक टॉर्क
- पेंच, युग्मन, चरखी या गियरबॉक्स की घूर्णी जड़ता
- ऊर्ध्वाधर अक्षों पर गुरुत्वाकर्षण बलाघूर्ण
- बाहरी प्रक्रिया बल
- प्रीलोड और सील प्रतिरोध
टॉर्क प्रोफ़ाइल की गणना के बाद, दोनों की जाँच करें:
- चोटी कंठीत्वरण और अल्पकालिक मांग के लिए
- आरएमएस या निरंतर टोक़पूरे चक्र में थर्मल उपयुक्तता के लिए
एक मोटर जो एक चाल को सफलतापूर्वक पूरा कर सकती है, यदि आरएमएस टॉर्क बहुत अधिक है तो निरंतर उत्पादन के दौरान भी वह ज़्यादा गरम हो सकती है।
टॉर्क-स्पीड कर्व को नजरअंदाज न करें
उपलब्ध मोटर टॉर्क गति के साथ बदलता है।
यह स्टेपर मोटर्स के लिए विशेष रूप से महत्वपूर्ण है, जिसका प्रयोग करने योग्य टॉर्क आम तौर पर गति बढ़ने के साथ काफी कम हो जाता है। सर्वो मोटर्स ने निरंतर और चरम परिचालन क्षेत्रों को भी परिभाषित किया है।
प्रत्येक उम्मीदवार मोटर के लिए, सत्यापित करें कि:
- आवश्यक अधिकतम गति मोटर की परिचालन सीमा के भीतर है।
- आवश्यक पीक टॉर्क उस गति पर उपलब्ध है।
- सतत या आरएमएस टॉर्क निरंतर परिचालन क्षेत्र के भीतर रहता है।
- चयनित ड्राइव आवश्यक करंट और वोल्टेज की आपूर्ति कर सकती है।
जड़ता मिलान: यांत्रिक भार को नियंत्रित करना क्यों महत्वपूर्ण है
मोटर को अपने स्वयं के रोटर और रैखिक मॉड्यूल से प्रतिबिंबित जड़ता दोनों को तेज करना होगा।
बॉल स्क्रू के लिए, अनुवादित द्रव्यमान को स्क्रू शाफ्ट पर समतुल्य घूर्णी जड़ता के रूप में दर्शाया जा सकता है:
जेट्रांस= एम × (पी ÷ 2π)2
फिर स्क्रू, कपलिंग और अन्य घटकों से घूमने वाली जड़ता को जोड़ा जाता है।
यदि गियरबॉक्स का उपयोग किया जाता है, तो मोटर पर प्रतिबिंबित लोड जड़ता कमी अनुपात के वर्ग के साथ घट जाती है।
क्यों एक बड़ी मोटर प्रतिकूल हो सकती है?
एक बड़ी मोटर में सामान्यतः बड़ा रोटर जड़त्व होता है। यदि मोटर को आवश्यक आकार से बहुत ऊपर चुना जाता है, तो यह अतिरिक्त जड़ता त्वरण दक्षता को कम कर सकती है और सिस्टम को ट्यून करना अधिक कठिन बना सकती है।
यह एक कारण है कि मोटर साइजिंग का लक्ष्य केवल फिट होने वाले सबसे बड़े फ्रेम को चुनने के बजाय एक उपयुक्त ऑपरेटिंग मार्जिन होना चाहिए।
कोई सार्वभौमिक जड़त्व अनुपात नहीं है
स्वीकार्य लोड-टू-मोटर जड़ता अनुपात मोटर, ड्राइव, नियंत्रण विधि और गति प्रोफ़ाइल पर निर्भर करता है। प्रत्येक सर्वो सिस्टम पर एक निश्चित नियम लागू करने के बजाय वास्तविक मोटर निर्माता के आकार मानदंड का पालन करें।
एनकोडर विकल्प: फीडबैक आपको क्या बताना चाहता है?
एक एनकोडर "रिज़ॉल्यूशन" संख्या प्रदान करने से कहीं अधिक कार्य करता है। यह निर्धारित करता है कि नियंत्रक मोटर या अक्ष के बारे में कौन सी जानकारी देख सकता है।
वृद्धिशील एनकोडर
एक वृद्धिशील एनकोडर दालों या डिजिटल गणनाओं के माध्यम से स्थिति में बदलाव की रिपोर्ट करता है। पावर-अप के बाद, कई प्रणालियों को मशीन संदर्भ स्थापित करने के लिए होमिंग रूटीन की आवश्यकता होती है।
पूर्ण एनकोडर
एक पूर्ण एनकोडर एक अद्वितीय स्थिति संदर्भ को बनाए रखता है या पुनर्निर्माण करता है ताकि नियंत्रण प्रणाली एनकोडर और ड्राइव आर्किटेक्चर के आधार पर पावर साइक्लिंग के बाद मोटर की स्थिति जान सके।
यह कुछ होमिंग आवश्यकताओं को कम या समाप्त कर सकता है और उन मशीनों में उपयोगी है जहां पुनरारंभ समय या अक्ष स्थिति प्रतिधारण मायने रखता है।
सिंगल-टर्न और मल्टी-टर्न फीडबैक
सिंगल-टर्न एब्सोल्यूट फीडबैक एक क्रांति के भीतर शाफ्ट की स्थिति की पहचान करता है। मल्टी-टर्न सिस्टम क्रांतियों की संख्या को भी ट्रैक करते हैं, जो तब उपयोगी हो सकते हैं जब मोटर की स्थिति को कई मोड़ों में संरक्षित किया जाना चाहिए।
एनकोडर रिज़ॉल्यूशन रैखिक सटीकता के समान नहीं है
एक उच्च-रिज़ॉल्यूशन एनकोडर नियंत्रक को बहुत छोटे मोटर-कोण वृद्धि का प्रतिनिधित्व करने की अनुमति देता है, लेकिन यह मॉड्यूल में यांत्रिक त्रुटियों को स्वचालित रूप से नहीं हटाता है।
बॉल स्क्रू लीड त्रुटि, बेल्ट लोच, बैकलैश, गाइड सीधापन, संरचनात्मक विक्षेपण और थर्मल विस्तार सभी मोटर शाफ्ट और वास्तविक उपकरण स्थिति के बीच मौजूद हो सकते हैं।
बहुत अधिक मांग वाले अनुप्रयोगों के लिए, गाड़ी की स्थिति को अधिक सीधे मापने के लिए प्रत्यक्ष रैखिक प्रतिक्रिया का उपयोग किया जा सकता है।
महत्वपूर्ण भेद:एनकोडर रिज़ॉल्यूशन फीडबैक ग्रैन्युलैरिटी का वर्णन करता है। सिस्टम पोजिशनिंग सटीकता संपूर्ण यांत्रिक और नियंत्रण परिणाम का वर्णन करती है।
मोटर एनकोडर या लीनियर स्केल?
मोटर-साइड फीडबैक के साथ, नियंत्रक मोटर रोटेशन और ट्रांसमिशन ज्यामिति से रैखिक स्थिति की गणना करता है। यह कई स्वचालन अनुप्रयोगों के लिए सामान्य और प्रभावी है।
अक्ष के साथ स्थापित एक रैखिक पैमाना सीधे गाड़ी की स्थिति को माप सकता है। इसलिए यह मोटर के बाद होने वाली स्थिति त्रुटियों का पता लगा सकता है, जिसमें कुछ स्क्रू, बेल्ट या ट्रांसमिशन प्रभाव शामिल हैं।
उच्च परिशुद्धता प्रणालियों में प्रत्यक्ष रैखिक प्रतिक्रिया मूल्यवान है, लेकिन यह लागत, स्थापना आवश्यकताओं और नियंत्रण जटिलता को जोड़ती है। यह प्रत्येक रैखिक मॉड्यूल के लिए आवश्यक नहीं है।
लंबवत रैखिक मॉड्यूल को एक अलग मोटर जांच की आवश्यकता होती है
ऊर्ध्वाधर अक्ष पर, गुरुत्वाकर्षण लगातार ड्राइव को प्रभावित करता है।
मोटर की जाँच अवश्य की जानी चाहिए:
- ऊपर की ओर त्वरण बलाघूर्ण
- सतत गुरुत्व भार
- अधोमुखी पुनर्योजी व्यवहार
- आवश्यकताओं को ताक पर रखना
- ब्रेक क्षमता
- बिजली हानि के दौरान सुरक्षित व्यवहार
मोटर ब्रेक की आवश्यकता कब होती है?
ब्रेक पर आमतौर पर तब विचार किया जाता है जब मोटर पावर हटा दिए जाने के बाद ऊर्ध्वाधर भार यथावत रहना चाहिए। हालाँकि, मोटर होल्डिंग ब्रेक की विशिष्ट रेटिंग और इच्छित कार्य होते हैं।
यदि अनपेक्षित रूप से उतरने से सुरक्षा खतरा पैदा हो सकता है, तो मशीन को केवल मानक मोटर ब्रेक पर निर्भर रहने के बजाय अतिरिक्त सुरक्षा-रेटेड यांत्रिक उपायों की आवश्यकता हो सकती है।
गियरबॉक्स मोटर चयन को कैसे प्रभावित करते हैं
गियरबॉक्स आउटपुट टॉर्क को बढ़ा सकता है और मोटर पर प्रतिबिंबित लोड जड़ता को कम कर सकता है, लेकिन यह गति भी बदलता है और अपनी स्वयं की यांत्रिक विशेषताओं को जोड़ता है।
गियरबॉक्स का उपयोग करने के संभावित कारणों में शामिल हैं:
- आउटपुट टॉर्क बढ़ाना
- लोड-टू-मोटर जड़त्व अनुपात में सुधार
- छोटी मोटर को अधिक उपयुक्त गति से संचालित करने की अनुमति देना
- संस्थापन ज्यामिति को अपनाना
ट्रेड-ऑफ़ में शामिल हैं:
- कार्यकुशलता की हानि
- प्रतिक्रिया
- अतिरिक्त जड़ता
- शोर
- लागत
- रखरखाव
मशीन के निर्माण से पहले नियंत्रण इंटरफ़ेस मायने रखता है
यांत्रिक रूप से उपयुक्त मोटर अभी भी गलत विकल्प हो सकती है यदि यह मशीन नियंत्रक के साथ एकीकृत नहीं होती है।
पुष्टि करें कि अक्ष को आदेश कैसे प्राप्त होंगे:
- नाड़ी और दिशा
- एनालॉग वेग या टॉर्क कमांड
- औद्योगिक ईथरनेट या फील्डबस
- अंतर्निहित अनुक्रमण आदेश
- गति नियंत्रकनेटवर्क
यह भी जांचें कि क्या सिस्टम को सिंक्रोनाइज़्ड मोशन, इलेक्ट्रॉनिक गियरिंग, कैमिंग, रजिस्ट्रेशन, टॉर्क कंट्रोल या समन्वित इंटरपोलेशन की आवश्यकता है।
क्या आपको स्थिति नियंत्रण, गति नियंत्रण या टॉर्क नियंत्रण की आवश्यकता है?
स्थिति नियंत्रण
अधिकांश रैखिक पोजिशनिंग अनुप्रयोग स्थिति नियंत्रण का उपयोग करते हैं। नियंत्रक एक लक्ष्य स्थिति और गति प्रोफ़ाइल का आदेश देता है।
गति नियंत्रण
गति नियंत्रण तब उपयोगी हो सकता है जब अक्ष को एक परिभाषित वेग बनाए रखना चाहिए जबकि एक अन्य तंत्र स्थिति या प्रक्रिया समय को नियंत्रित करता है।
टोक़ नियंत्रण
टॉर्क नियंत्रण का उपयोग दबाने, तनाव देने, क्लैम्पिंग या संपर्क प्रक्रियाओं के लिए किया जा सकता है। हालाँकि, मोटर टॉर्क हमेशा वास्तविक रैखिक प्रक्रिया बल के समान नहीं होता है क्योंकि ट्रांसमिशन दक्षता, घर्षण और यांत्रिक अनुपालन संबंध को प्रभावित करते हैं।
महत्वपूर्ण बल माप के लिए, एक समर्पित लोड सेल या बल सेंसर की अभी भी आवश्यकता हो सकती है।
सर्वो ट्यूनिंग मोटर चयन का हिस्सा है
एक मोटर जो तकनीकी रूप से काफी बड़ी है, अगर सिस्टम को ट्यून करना मुश्किल है तो वह अभी भी खराब प्रदर्शन कर सकती है।
सर्वो ट्यूनिंग इससे प्रभावित होती है:
- भार जड़ता
- संरचनात्मक कठोरता
- युग्मन कठोरता
- बेल्ट की लोच
- प्रतिक्रिया
- गूंज
- त्वरण प्रोफ़ाइल
एक लचीली यांत्रिक प्रणाली को केवल सर्वो लाभ बढ़ाकर कठोर परिशुद्धता अक्ष में परिवर्तित नहीं किया जा सकता है। मैकेनिकल और नियंत्रण डिज़ाइन को एक दूसरे का समर्थन करना चाहिए।
रैखिक मॉड्यूल प्रकार द्वारा मोटर चयन
बॉल स्क्रू रैखिक मॉड्यूल
स्क्रू लीड के विरुद्ध मोटर की गति और आवश्यक रैखिक गति की जाँच करें। फिर त्वरण टॉर्क, पेंच जड़ता, महत्वपूर्ण पेंच गति और किसी भी ऊर्ध्वाधर होल्डिंग आवश्यकता को सत्यापित करें।
सर्वो मोटर्स उच्च गति परिशुद्धता स्थिति के लिए आम हैं, जबकि स्टेपर मोटर्स पूर्वानुमानित भार के साथ मध्यम गति अनुप्रयोगों के लिए उपयुक्त हो सकते हैं।
टाइमिंग बेल्ट रैखिक मॉड्यूल
टाइमिंग बेल्ट मॉड्यूलअक्सर उच्च रैखिक गति और त्वरण पर काम करते हैं। मोटर चयन में चरखी व्यास, बेल्ट तनाव, गतिमान द्रव्यमान और बार-बार दिशा परिवर्तन पर विचार करना चाहिए।
सर्वो मोटर्स अक्सर उच्च-चक्र गैन्ट्री या पिक-एंड-प्लेस सिस्टम में फायदेमंद होते हैं, जबकि स्टेपर मोटर्स कम-गतिशील स्थानांतरण अक्षों में अच्छी तरह से काम कर सकते हैं।
रैक-एंड-पिनियन मॉड्यूल
लंबी यात्रा और अधिक भार अक्सर गियरबॉक्स चयन को महत्वपूर्ण बनाते हैं। मोटर टॉर्क, गियर अनुपात, पिनियन व्यास और वांछित गति का एक साथ मूल्यांकन किया जाना चाहिए।
रैखिक मोटर मॉड्यूल
एक लीनियर मोटर सीधे बल उत्पन्न करती है और उसे रोटरी मोटर-टू-लीनियर ट्रांसमिशन की आवश्यकता नहीं होती है। इस मामले में, साइज़िंग रोटरी मोटर टॉर्क के बजाय निरंतर बल, शिखर बल, वेग, त्वरण, थर्मल लोड और फीडबैक पर केंद्रित है।
एक व्यावहारिक मोटर-चयन अनुक्रम
- संपूर्ण गति प्रोफ़ाइल को परिभाषित करें.स्ट्रोक, गति, त्वरण, मंदी और ठहराव शामिल करें।
- वास्तविक गतिशील द्रव्यमान की गणना करें।जहां प्रासंगिक हो वहां टूलींग, अपर एक्सिस और केबल कैरियर शामिल करें।
- आवश्यक रैखिक बल निर्धारित करें.गुरुत्वाकर्षण, घर्षण और प्रक्रिया बल शामिल करें।
- लोड को मोटर टॉर्क और गति में बदलें।
- परावर्तित जड़त्व की गणना करें.
- पीक और आरएमएस टॉर्क की जाँच करें।
- सर्वो, स्टेपर और बंद-लूप स्टेपर विकल्पों की तुलना करें।
- फीडबैक प्रकार चुनें.
- ब्रेक और ऊर्ध्वाधर-अक्ष आवश्यकताओं की जाँच करें।
- मोटर टॉर्क-स्पीड वक्र की जाँच करें।
- ड्राइव करंट, वोल्टेज और पुनर्योजी क्षमता की पुष्टि करें।
- नियंत्रक संचार और गति कार्यों की पुष्टि करें।
- रिलीज से पहले मैकेनिकल और इलेक्ट्रिकल इंटरफेस सत्यापित करें।
सामान्य मोटर-चयन गलतियाँ
केवल वाट क्षमता के आधार पर चयन
मोटर शक्ति यह नहीं दिखाती है कि वास्तविक परिचालन गति पर आवश्यक टॉर्क उपलब्ध है या नहीं।
टॉर्क धारण करने से स्टेपर का चयन करना
होल्डिंग टॉर्क को ठहराव पर मापा जाता है और यह उच्च गति से चलने वाले टॉर्क का प्रतिनिधित्व नहीं करता है।
"सुरक्षा के लिए" बड़ा आकार
बहुत बड़ी मोटर जड़ता और लागत बढ़ा सकती है और ट्यूनिंग को जटिल बना सकती है। इंजीनियरिंग मार्जिन उपयोगी है; अनियंत्रित ओवरसाइज़िंग नहीं है।
ऊर्ध्वाधर भार की अनदेखी
ऊर्ध्वाधर अक्षों पर विचार करने के लिए गुरुत्वाकर्षण, ब्रेकिंग, होल्डिंग और पुनर्जनन की आवश्यकता होती है।
यह मानते हुए कि एनकोडर रिज़ॉल्यूशन स्थिति सटीकता के बराबर है
संपूर्ण रैखिक अक्ष में अभी भी संचरण, संरचनात्मक और थर्मल त्रुटि शामिल है।
ड्राइव और नियंत्रक संगतता को अनदेखा करना
मोटर सिस्टम का केवल एक हिस्सा है। ड्राइव वोल्टेज, संचार प्रोटोकॉल, I/O, ब्रेकिंग रेसिस्टर और नियंत्रण मोड यह निर्धारित कर सकते हैं कि समाधान सफलतापूर्वक एकीकृत है या नहीं।
मोटर मिलान के लिए आपको क्या जानकारी प्रदान करनी चाहिए?
QRXQ के लिए एक रैखिक मॉड्यूल के लिए मोटर की सिफारिश करने के लिए, प्रदान करें:
- मॉड्यूल प्रकार और ट्रांसमिशन
- आघात
- कुल गतिमान द्रव्यमान
- माउंटिंग ओरिएंटेशन
- अधिकतम गति
- त्वरण या चाल का समय
- पूरा चक्र समय
- बाह्य बल
- सटीकता और दोहराव की आवश्यकता
- पसंदीदा सर्वो या स्टेपर ब्रांड
- नियंत्रक और संचार प्रोटोकॉल
- ब्रेक की आवश्यकता
- दैनिक परिचालन समय और कर्तव्य चक्र
अंतिम मोटर को एक ही समय में चार चीजों को पूरा करना चाहिए:टोक़, गति, जड़ता और नियंत्रण आवश्यकताएँ। यदि इनमें से किसी एक को नजरअंदाज कर दिया जाता है, तो अक्ष एक साधारण परीक्षण के दौरान काम कर सकता है लेकिन स्थिर उत्पादन प्रदर्शन देने में विफल हो सकता है।
एक अच्छी तरह से मेल खाने वाली मोटर को मॉड्यूल में फिट होने वाली सबसे बड़ी मोटर होने की आवश्यकता नहीं है। इसे वास्तविक मशीन चक्र पर पर्याप्त मार्जिन, स्थिर नियंत्रण और स्वीकार्य थर्मल व्यवहार के साथ आवश्यक गति प्रदान करने की आवश्यकता है।
