 বাংলা

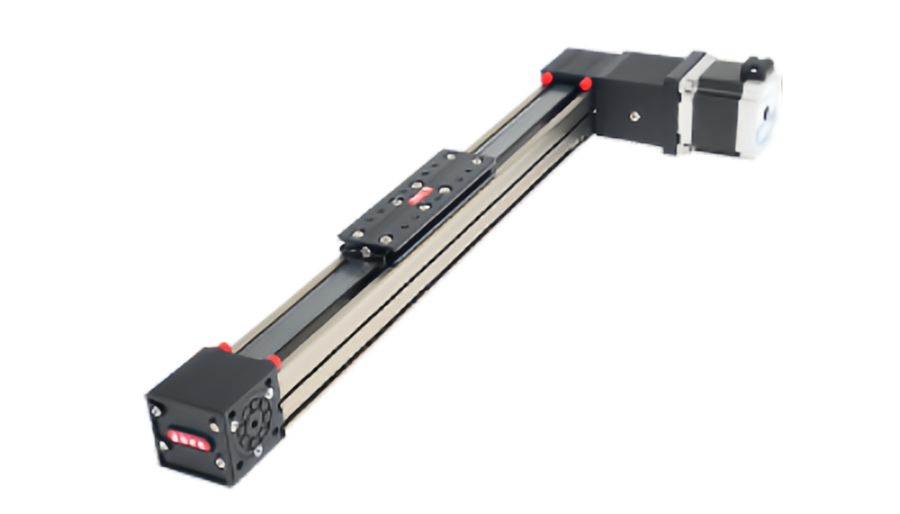
একটি রৈখিক মডিউলের জন্য একটি মোটর নির্বাচন করা কেবলমাত্র একটি উচ্চ ওয়াটেজ নির্বাচন করার বিষয় নয়। মোটর, ড্রাইভ, ফিডব্যাক সিস্টেম এবং যান্ত্রিক ট্রান্সমিশন অবশ্যই এক মোশন সিস্টেম হিসাবে একসাথে কাজ করবে।
একটি মোটর যেটি খুব ছোট তা প্রয়োজনীয় ত্বরণে পৌঁছাতে ব্যর্থ হতে পারে বা বারবার চক্রের সময় অতিরিক্ত গরম হতে পারে। অপ্রয়োজনীয়ভাবে বড় একটি মোটর মেশিনের উন্নতি ছাড়াই রটারের জড়তা, খরচ এবং টিউনিং অসুবিধা বাড়াতে পারে। সঠিকরৈখিক মডিউল মোটর নির্বাচনতাই গতির প্রয়োজনীয়তা দিয়ে শুরু হয়, পছন্দের মোটর আকার দিয়ে নয়।
এই নির্দেশিকাটি ব্যাখ্যা করে যে কীভাবে সার্ভো এবং স্টেপার মোটরগুলির মধ্যে নির্বাচন করতে হয়, কীভাবে মডিউলের সাথে মোটর টর্ক এবং গতির সাথে মেলে, যখন এনকোডার প্রতিক্রিয়া গুরুত্বপূর্ণ, এবং ড্রাইভ সিস্টেম চূড়ান্ত করার আগে কোন নিয়ন্ত্রণের বিবরণগুলি পরীক্ষা করা উচিত।
গতির প্রয়োজনীয়তা দিয়ে শুরু করুন, মোটর ক্যাটালগ নয়
মোটর প্রকারের তুলনা করার আগে, অক্ষটিকে আসলে কী করতে হবে তা নির্ধারণ করুন।
ন্যূনতম তথ্য অন্তর্ভুক্ত করা উচিত:
- লিনিয়ার মডিউল ড্রাইভের ধরন
- স্ট্রোক
- চলন্ত ভর
- অনুভূমিক, উল্লম্ব বা অন্যান্য মাউন্ট স্থিতিবিন্যাস
- সর্বোচ্চ গতি
- ত্বরণ এবং হ্রাস
- সময় সরান এবং সম্পূর্ণ চক্র সময়
- প্রয়োজনীয় অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা
- বাহ্যিক প্রক্রিয়া বল
- প্রয়োজনীয় হোল্ডিং আচরণ
- উপলব্ধ নিয়ামক এবং যোগাযোগ ইন্টারফেস
নির্বাচনের নিয়ম:সম্পূর্ণ গতি প্রোফাইল থেকে মোটর নির্বাচন করা উচিত. একা পেলোড মোটর আকার নির্ধারণ করে না।
সার্ভো বা স্টেপার: প্রথম সিদ্ধান্ত
সার্ভো মোটর এবং স্টেপার মোটর উভয়ই শিল্প চালাতে পারেলিনিয়ার মডিউল, কিন্তু তাদের অপারেটিং বৈশিষ্ট্য ভিন্ন।
| নির্বাচন ফ্যাক্টর | সার্ভো মোটর | স্টেপার মোটর |
|---|---|---|
| প্রতিক্রিয়া | এনকোডার প্রতিক্রিয়া সহ সাধারণত বন্ধ লুপ | সিস্টেমের উপর নির্ভর করে ওপেন-লুপ বা ক্লোজড-লুপ হতে পারে |
| উচ্চ গতির কর্মক্ষমতা | একটি বিস্তৃত গতি পরিসীমা জুড়ে সাধারণত শক্তিশালী | উপলব্ধ টর্ক সাধারণত গতি বাড়ার সাথে সাথে আরও দ্রুত হ্রাস পায় |
| ত্বরণ | উচ্চ গতিশীল প্রতিক্রিয়ার জন্য উপযুক্ত | মাঝারি গতিবিদ্যা জন্য উপযুক্ত যখন সঠিকভাবে মাপ |
| অবস্থান নিশ্চিতকরণ | এনকোডার ক্রমাগত মোটর অবস্থান রিপোর্ট | ওপেন-লুপ সিস্টেম নির্দেশিত পদক্ষেপ থেকে অবস্থান অনুমান করে; ক্লোজড-লুপ সংস্করণ প্রতিক্রিয়া যোগ করে |
| নিয়ন্ত্রণ জটিলতা | সার্ভো ড্রাইভ এবং টিউনিং প্রয়োজন | প্রায়শই সহজ, বিশেষ করে ওপেন-লুপ সিস্টেমে |
| খরচ | সাধারণত উচ্চতর | তুলনামূলক মৌলিক অ্যাপ্লিকেশনের জন্য সাধারণত কম |
| আদর্শ ফিট | উচ্চ গতি, উচ্চ ত্বরণ, গতিশীল অবস্থান, সমন্বিত অক্ষ | মাঝারি-গতির অবস্থান, সূচক, খরচ-সংবেদনশীল অটোমেশন |
যখন একটি সার্ভো মোটর সাধারণত ভাল পছন্দ হয়
কলিনিয়ার মডিউল সার্ভো মোটরযখন অ্যাপ্লিকেশনের প্রয়োজন হয় তখন প্রায়ই পছন্দ করা হয়:
- উচ্চ ত্বরণ এবং হ্রাস
- ওয়াইড অপারেটিং গতি পরিসীমা
- ঘন ঘন দিক বিপরীত
- ক্লোজড-লুপ পজিশন মনিটরিং
- উচ্চ চক্র হার
- সমন্বিত বহু-অক্ষ গতি
- টর্ক বা বল পর্যবেক্ষণ
- আরো উন্নত গতি প্রোফাইল
সার্ভো সিস্টেমগুলি বিশেষভাবে উপযোগী যখন অক্ষকে অবশ্যই তার গতিশীল সীমার কাছাকাছি কাজ করতে হবে এবং এখনও স্থিতিশীল নিয়ন্ত্রণ বজায় রাখতে হবে।
কেন সার্ভো সিস্টেমগুলি গতিশীল গতি ভালভাবে পরিচালনা করে
এনকোডার ক্রমাগত ড্রাইভে মোটর অবস্থান এবং গতি রিপোর্ট করে। সার্ভো কন্ট্রোলার কমান্ডের সাথে প্রকৃত গতির তুলনা করে এবং সেই অনুযায়ী মোটর কারেন্ট সামঞ্জস্য করে।
এই ক্লোজড-লুপ আচরণ ড্রাইভকে নিম্নলিখিত ত্রুটি সংশোধন করতে এবং ত্বরণ, ধ্রুব-গতির গতি এবং হ্রাস জুড়ে মোটর টর্ককে মানিয়ে নিতে দেয়।
যখন একটি স্টেপার মোটর ভাল পছন্দ হতে পারে
কলিনিয়ার মডিউল স্টেপার মোটরএকটি বাস্তব সমাধান হতে পারে যখন অ্যাপ্লিকেশনটিতে অনুমানযোগ্য লোড, মাঝারি গতি এবং তুলনামূলকভাবে সহজ অবস্থানের প্রয়োজনীয়তা থাকে।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- ইনডেক্সিং
- ফিক্সচার সমন্বয়
- হালকা বাছাই এবং স্থান গতি
- বিতরণ সরঞ্জাম
- পরিদর্শন অবস্থান
- কম থেকে মাঝারি গতির অটোমেশন
স্টেপার সিস্টেমগুলি আকর্ষণীয় কারণ নিয়ন্ত্রণ কাঠামো সহজ হতে পারে এবং স্থির অবস্থায় টর্ক ধরে রাখা কিছু অ্যাপ্লিকেশনে কার্যকর হতে পারে।
ওপেন-লুপ স্টেপার সিস্টেমের প্রধান সীমাবদ্ধতা
একটি ওপেন-লুপ স্টেপার কন্ট্রোলার অনুমান করে যে মোটর প্রতিটি নির্দেশিত পদক্ষেপ অনুসরণ করে। যদি লোড উপলব্ধ টর্ক ছাড়িয়ে যায় বা ত্বরণ খুব আক্রমনাত্মক হয়, তাহলে নিয়ামক সরাসরি সত্য শ্যাফ্ট অবস্থান না জেনে মোটর সিঙ্ক্রোনাইজেশন হারাতে পারে।
এই কারণেই স্টেপার মোটরগুলিকে শুধুমাত্র তাদের কম-গতির হোল্ডিং টর্ক থেকে নির্বাচন করা উচিত নয়।
ক্লোজড-লুপ স্টেপার মোটর কি?
একটি বন্ধ-লুপ স্টেপার সিস্টেম স্টেপার মোটর এবং ড্রাইভে এনকোডার প্রতিক্রিয়া যোগ করে। কন্ট্রোলার পরিমাপিত মোটর অবস্থানের সাথে নির্দেশিত গতির তুলনা করতে পারে এবং সিস্টেম ডিজাইনের উপর নির্ভর করে অবস্থানের ত্রুটি সনাক্ত করতে বা সংশোধন করতে পারে।
এটি ওপেন-লুপ অপারেশনের সাথে সম্পর্কিত কিছু অনিশ্চয়তা কমাতে পারে এবং পরিবর্তনশীল লোডের অধীনে ব্যবহারযোগ্য কর্মক্ষমতা উন্নত করতে পারে।
যাইহোক, একটি বন্ধ-লুপ স্টেপার স্বয়ংক্রিয়ভাবে একটি সার্ভো মোটরের সমতুল্য নয়। মোটর নির্মাণ, টর্ক-গতি আচরণ, নিয়ন্ত্রণ অ্যালগরিদম এবং গতিশীল ক্ষমতা ভিন্ন থাকে।
সিদ্ধান্ত নেওয়ার কার্যকর উপায়:"সার্ভো", "স্টেপার" বা "ক্লোজড লুপ" লেবেল থেকে নয়, প্রয়োজনীয় মোশন পারফরম্যান্স থেকে মোটরটি বেছে নিন।
মোটর পাওয়ার একা একটি সাইজিং পদ্ধতি নয়
মোটর শক্তি টর্ক এবং গতির সাথে সম্পর্কিত:
P = T × ω
কোথায়:
- পৃ= ওয়াটে যান্ত্রিক শক্তি
- টি= N·m মধ্যে টর্ক
- ওহ= rad/s এ কৌণিক গতি
অনুরূপ রেটেড পাওয়ার সহ দুটি মোটরের খুব আলাদা টর্ক-স্পিড কার্ভ, রটার জড়তা এবং পিক টর্ক ক্ষমতা থাকতে পারে। এই কারণে, প্রকৃত অপারেটিং পয়েন্ট পরীক্ষা না করে "একটি 400 W সার্ভো" নির্বাচন করা অসম্পূর্ণ।
লিনিয়ার মডিউল ট্রান্সমিশনের সাথে মোটর গতির সাথে মিল করুন
যান্ত্রিক সংক্রমণ নির্ধারণ করে কিভাবে মোটর ঘূর্ণন রৈখিক গতিতে পরিণত হয়।
বল স্ক্রু মডিউল
একটি স্ক্রু সীসা জন্যপিএবং কাঙ্ক্ষিত রৈখিক গতিv:
n = 60 × v ÷ p
যেখানেvm/s মধ্যে আছে,পিm/rev এবংnrpm-এ আছে।
একটি 10 মিমি লিড স্ক্রু 0.5 মি/সেকেন্ড গতিতে চলতে 3000 rpm প্রয়োজন। মোটর এবং স্ক্রু উভয়ই সেই গতির জন্য উপযুক্ত হতে হবে।
টাইমিং বেল্ট মডিউল
মোটর গতি পুলি পিচ পরিধি এবং মোটর এবং কপিকল মধ্যে কোনো হ্রাস অনুপাত উপর নির্ভর করে. বড় পুলি প্রতি বিপ্লবে আরও বেল্ট সরাতে পারে তবে একই রৈখিক শক্তির জন্য আরও মোটর টর্কের প্রয়োজন হয়।
র্যাক-এন্ড-পিনিয়ন মডিউল
পিনিয়ন পিচ ব্যাস এবং গিয়ারবক্স অনুপাত মোটর গতি এবং রৈখিক ভ্রমণের মধ্যে সম্পর্ক নির্ধারণ করে। লং-স্ট্রোক র্যাক সিস্টেমগুলি প্রায়ই মোটর গতি, আউটপুট টর্ক এবং প্রতিফলিত জড়তা ভারসাম্য রাখতে গিয়ার হ্রাস ব্যবহার করে।
মোটর টর্ককে সম্পূর্ণ মোশন সাইকেলের সাথে মিলিয়ে নিন
মোটর ঘূর্ণন সঁচারক বল অবশ্যই স্ট্যাটিক লোডের চেয়ে বেশি কভার করতে হবে।
গুরুত্বপূর্ণ টর্ক উপাদানগুলির মধ্যে রয়েছে:
- রৈখিক প্রতিরোধকে অতিক্রম করার জন্য টর্কের প্রয়োজন
- ত্বরণ জন্য ঘূর্ণন সঁচারক বল প্রয়োজন
- স্ক্রু, কাপলিং, পুলি বা গিয়ারবক্সের ঘূর্ণনশীল জড়তা
- উল্লম্ব অক্ষের উপর মাধ্যাকর্ষণ ঘূর্ণন সঁচারক বল
- বাহ্যিক প্রক্রিয়া বাহিনী
- প্রিলোড এবং সীল প্রতিরোধের
টর্ক প্রোফাইল গণনা করার পরে, উভয় পরীক্ষা করুন:
- পিক টর্কত্বরণ এবং স্বল্প সময়ের চাহিদার জন্য
- আরএমএস বা একটানা টর্কসম্পূর্ণ চক্রে তাপ উপযোগীতার জন্য
RMS টর্ক খুব বেশি হলে একটি মোটর যেটি সফলভাবে একটি চালনা সম্পন্ন করতে পারে সেটি ক্রমাগত উৎপাদনের সময় অতিরিক্ত গরম হতে পারে।
টর্ক-স্পিড কার্ভ উপেক্ষা করবেন না
উপলব্ধ মোটর টর্ক গতি সঙ্গে পরিবর্তন.
এটি স্টেপার মোটরগুলির জন্য বিশেষভাবে গুরুত্বপূর্ণ, যার ব্যবহারযোগ্য টর্ক সাধারণত গতি বাড়ার সাথে সাথে উল্লেখযোগ্যভাবে হ্রাস পায়। সার্ভো মোটরগুলি অবিচ্ছিন্ন এবং শীর্ষ অপারেটিং অঞ্চলগুলিকেও সংজ্ঞায়িত করেছে।
প্রতিটি প্রার্থীর মোটরের জন্য, যাচাই করুন যে:
- প্রয়োজনীয় সর্বোচ্চ গতি মোটরের অপারেটিং সীমার মধ্যে।
- সেই গতিতে প্রয়োজনীয় পিক টর্ক পাওয়া যায়।
- ক্রমাগত অপারেটিং অঞ্চলের মধ্যে অবিচ্ছিন্ন বা আরএমএস টর্ক থাকে।
- নির্বাচিত ড্রাইভ প্রয়োজনীয় বর্তমান এবং ভোল্টেজ সরবরাহ করতে পারে।
জড়তা ম্যাচিং: কেন যান্ত্রিক লোড নিয়ন্ত্রণ করা গুরুত্বপূর্ণ
মোটরকে অবশ্যই তার নিজস্ব রটার এবং রৈখিক মডিউল থেকে প্রতিফলিত জড়তা উভয়ই ত্বরান্বিত করতে হবে।
একটি বল স্ক্রু এর জন্য, স্ক্রু শ্যাফ্টের সমতুল্য ঘূর্ণন জড়তা হিসাবে অনুবাদ করা ভরকে উপস্থাপন করা যেতে পারে:
জেট্রান্স= m × (p ÷ 2π)2
স্ক্রু, কাপলিং এবং অন্যান্য উপাদান থেকে ঘোরানো জড়তা তারপর যোগ করা হয়।
যদি একটি গিয়ারবক্স ব্যবহার করা হয়, তাহলে মোটরে প্রতিফলিত লোডের জড়তা হ্রাস অনুপাতের বর্গক্ষেত্রের সাথে হ্রাস পায়।
কেন একটি oversized মোটর বিপরীত হতে পারে
একটি বড় মোটর সাধারণত একটি বড় রটার জড়তা আছে. যদি মোটরটি প্রয়োজনীয় আকারের অনেক উপরে নির্বাচন করা হয় তবে এই অতিরিক্ত জড়তা ত্বরণ দক্ষতা হ্রাস করতে পারে এবং সিস্টেমটিকে সুর করা আরও কঠিন করে তুলতে পারে।
এটি একটি কারণ যে মোটর সাইজিং একটি উপযুক্ত অপারেটিং মার্জিনের জন্য লক্ষ্য করা উচিত কেবলমাত্র সবচেয়ে বড় ফ্রেমটি উপযুক্ত যা বেছে নেওয়ার চেয়ে।
কোনো সার্বজনীন জড়তা অনুপাত নেই
গ্রহণযোগ্য লোড-টু-মোটর জড়তা অনুপাত মোটর, ড্রাইভ, নিয়ন্ত্রণ পদ্ধতি এবং গতি প্রোফাইলের উপর নির্ভর করে। প্রতিটি সার্ভো সিস্টেমে একটি নির্দিষ্ট নিয়ম প্রয়োগ করার পরিবর্তে প্রকৃত মোটর প্রস্তুতকারকের আকার নির্ধারণের মানদণ্ড অনুসরণ করুন।
এনকোডার পছন্দ: প্রতিক্রিয়া আপনাকে কী বলতে হবে?
একটি এনকোডার একটি "রেজোলিউশন" নম্বর প্রদানের চেয়ে বেশি কিছু করে। এটি নির্ধারণ করে যে নিয়ামক মোটর বা অক্ষ সম্পর্কে কী তথ্য পর্যবেক্ষণ করতে পারে।
ইনক্রিমেন্টাল এনকোডার
একটি বর্ধিত এনকোডার ডাল বা ডিজিটাল গণনার মাধ্যমে অবস্থান পরিবর্তনের প্রতিবেদন করে। পাওয়ার-আপের পরে, মেশিনের রেফারেন্স স্থাপন করার জন্য অনেক সিস্টেমে হোমিং রুটিনের প্রয়োজন হয়।
পরম এনকোডার
একটি পরম এনকোডার একটি অনন্য অবস্থানের রেফারেন্স ধরে রাখে বা পুনর্গঠন করে যাতে নিয়ন্ত্রণ ব্যবস্থা এনকোডার এবং ড্রাইভ আর্কিটেকচারের উপর নির্ভর করে পাওয়ার সাইক্লিংয়ের পরে মোটর অবস্থান জানতে পারে।
এটি নির্দিষ্ট হোমিং প্রয়োজনীয়তা কমাতে বা নির্মূল করতে পারে এবং মেশিনগুলিতে দরকারী যেখানে পুনরায় চালু করার সময় বা অক্ষ অবস্থান ধরে রাখার বিষয়।
একক-পালা এবং বহু-পালা প্রতিক্রিয়া
একক-পালা পরম প্রতিক্রিয়া একটি বিপ্লবের মধ্যে খাদ অবস্থান চিহ্নিত করে। মাল্টি-টার্ন সিস্টেমগুলি বিপ্লবের সংখ্যাও ট্র্যাক করে, যা কার্যকর হতে পারে যখন মোটর অবস্থানকে অনেকগুলি বাঁক জুড়ে সংরক্ষণ করতে হবে।
এনকোডার রেজোলিউশন রৈখিক নির্ভুলতার মতো নয়
একটি উচ্চ-রেজোলিউশন এনকোডার কন্ট্রোলারকে খুব ছোট মোটর-কোণ বৃদ্ধির প্রতিনিধিত্ব করতে দেয়, তবে এটি স্বয়ংক্রিয়ভাবে মডিউলে যান্ত্রিক ত্রুটিগুলি সরিয়ে দেয় না।
বল স্ক্রু সীসা ত্রুটি, বেল্ট স্থিতিস্থাপকতা, ব্যাকল্যাশ, গাইড স্ট্রেইটনেস, স্ট্রাকচারাল ডিফ্লেকশন এবং তাপীয় প্রসারণ সবই মোটর শ্যাফ্ট এবং প্রকৃত টুল অবস্থানের মধ্যে বিদ্যমান থাকতে পারে।
খুব চাহিদাপূর্ণ অ্যাপ্লিকেশনের জন্য, সরাসরি রৈখিক প্রতিক্রিয়া আরও সরাসরি গাড়ির অবস্থান পরিমাপ করতে ব্যবহার করা যেতে পারে।
গুরুত্বপূর্ণ পার্থক্য:এনকোডার রেজোলিউশন প্রতিক্রিয়া গ্রানুলারিটি বর্ণনা করে। সিস্টেমের অবস্থান নির্ভুলতা সম্পূর্ণ যান্ত্রিক এবং নিয়ন্ত্রণ ফলাফল বর্ণনা করে।
মোটর এনকোডার বা লিনিয়ার স্কেল?
মোটর-সাইড প্রতিক্রিয়া সহ, নিয়ামক মোটর ঘূর্ণন এবং সংক্রমণ জ্যামিতি থেকে রৈখিক অবস্থান গণনা করে। এটি অনেক অটোমেশন অ্যাপ্লিকেশনের জন্য সাধারণ এবং কার্যকর।
অক্ষ বরাবর মাউন্ট করা একটি রৈখিক স্কেল সরাসরি গাড়ির অবস্থান পরিমাপ করতে পারে। তাই এটি কিছু স্ক্রু, বেল্ট বা ট্রান্সমিশন প্রভাব সহ মোটর পরে ঘটতে থাকা অবস্থানের ত্রুটিগুলি সনাক্ত করতে পারে।
প্রত্যক্ষ রৈখিক প্রতিক্রিয়া উচ্চ-নির্ভুলতা সিস্টেমে মূল্যবান, কিন্তু এটি খরচ, ইনস্টলেশন প্রয়োজনীয়তা এবং নিয়ন্ত্রণ জটিলতা যোগ করে। এটি প্রতিটি লিনিয়ার মডিউলের জন্য প্রয়োজনীয় নয়।
উল্লম্ব রৈখিক মডিউল একটি ভিন্ন মোটর চেক প্রয়োজন
একটি উল্লম্ব অক্ষে, মাধ্যাকর্ষণ ক্রমাগত ড্রাইভকে প্রভাবিত করে।
মোটরটি অবশ্যই পরীক্ষা করা উচিত:
- ঊর্ধ্বগামী ত্বরণ ঘূর্ণন সঁচারক বল
- ক্রমাগত মাধ্যাকর্ষণ লোড
- নিম্নগামী পুনর্জন্মমূলক আচরণ
- স্থগিত রাখা প্রয়োজনীয়তা
- ব্রেক ক্ষমতা
- শক্তি ক্ষতির সময় নিরাপদ আচরণ
কখন একটি মোটর ব্রেক প্রয়োজন?
একটি ব্রেক সাধারণত বিবেচনা করা হয় যখন মোটর পাওয়ার অপসারণের পরে একটি উল্লম্ব লোড অবশ্যই অবস্থানে থাকবে। যাইহোক, মোটর হোল্ডিং ব্রেকগুলির নির্দিষ্ট রেটিং এবং উদ্দেশ্যমূলক ফাংশন রয়েছে।
যদি অনিচ্ছাকৃত বংশদ্ভুত একটি নিরাপত্তা বিপত্তি তৈরি করতে পারে, তবে শুধুমাত্র একটি স্ট্যান্ডার্ড মোটর ব্রেকের উপর নির্ভর না করে মেশিনের অতিরিক্ত নিরাপত্তা-রেটেড যান্ত্রিক ব্যবস্থার প্রয়োজন হতে পারে।
কিভাবে গিয়ারবক্স মোটর নির্বাচন প্রভাবিত করে
একটি গিয়ারবক্স আউটপুট টর্ক বাড়াতে পারে এবং মোটরে প্রতিফলিত লোডের জড়তা কমাতে পারে, তবে এটি গতিও পরিবর্তন করে এবং নিজস্ব যান্ত্রিক বৈশিষ্ট্য যোগ করে।
গিয়ারবক্স ব্যবহার করার সম্ভাব্য কারণগুলির মধ্যে রয়েছে:
- আউটপুট টর্ক বৃদ্ধি
- লোড-টু-মোটর জড়তা অনুপাত উন্নত করা
- একটি ছোট মোটর একটি আরো উপযুক্ত গতিতে কাজ করার অনুমতি দেয়
- ইনস্টলেশন জ্যামিতি অভিযোজিত
ট্রেড-অফ অন্তর্ভুক্ত:
- কার্যক্ষমতা হ্রাস
- ব্যাকল্যাশ
- অতিরিক্ত জড়তা
- গোলমাল
- খরচ
- রক্ষণাবেক্ষণ
মেশিন তৈরি হওয়ার আগে ইন্টারফেসের বিষয় নিয়ন্ত্রণ করুন
একটি যান্ত্রিকভাবে উপযুক্ত মোটর এখনও ভুল পছন্দ হতে পারে যদি এটি মেশিন কন্ট্রোলারের সাথে একীভূত না হয়।
নিশ্চিত করুন কিভাবে অক্ষ কমান্ড গ্রহণ করবে:
- পালস এবং দিক
- এনালগ বেগ বা টর্ক কমান্ড
- ইন্ডাস্ট্রিয়াল ইথারনেট বা ফিল্ডবাস
- অন্তর্নির্মিত ইন্ডেক্সিং কমান্ড
- মোশন কন্ট্রোলারনেটওয়ার্ক
সিস্টেমের সিঙ্ক্রোনাইজড মোশন, ইলেকট্রনিক গিয়ারিং, ক্যামিং, রেজিস্ট্রেশন, টর্ক কন্ট্রোল বা সমন্বিত ইন্টারপোলেশন প্রয়োজন কিনা তাও পরীক্ষা করুন।
আপনার কি পজিশন কন্ট্রোল, স্পিড কন্ট্রোল বা টর্ক কন্ট্রোল দরকার?
অবস্থান নিয়ন্ত্রণ
বেশিরভাগ লিনিয়ার পজিশনিং অ্যাপ্লিকেশন পজিশন কন্ট্রোল ব্যবহার করে। নিয়ামক একটি লক্ষ্য অবস্থান এবং গতি প্রোফাইল কমান্ড.
গতি নিয়ন্ত্রণ
গতি নিয়ন্ত্রণ কার্যকর হতে পারে যখন অক্ষকে অবশ্যই একটি সংজ্ঞায়িত বেগ বজায় রাখতে হবে যখন অন্য একটি প্রক্রিয়া অবস্থান বা প্রক্রিয়ার সময় নিয়ন্ত্রণ করে।
টর্ক নিয়ন্ত্রণ
টর্ক কন্ট্রোল টিপে, টেনশন, ক্ল্যাম্পিং বা যোগাযোগ প্রক্রিয়ার জন্য ব্যবহার করা যেতে পারে। যাইহোক, মোটর ঘূর্ণন সঁচারক বল সবসময় প্রকৃত রৈখিক প্রক্রিয়া শক্তির সাথে অভিন্ন নয় কারণ সংক্রমণ দক্ষতা, ঘর্ষণ এবং যান্ত্রিক সম্মতি সম্পর্ককে প্রভাবিত করে।
সমালোচনামূলক বল পরিমাপের জন্য, একটি ডেডিকেটেড লোড সেল বা ফোর্স সেন্সর এখনও প্রয়োজন হতে পারে।
সার্ভো টিউনিং মোটর নির্বাচনের অংশ
একটি মোটর যা প্রযুক্তিগতভাবে যথেষ্ট বড় তবে সিস্টেমটি টিউন করা কঠিন হলে এখনও খারাপভাবে কাজ করতে পারে।
সার্ভো টিউনিং দ্বারা প্রভাবিত হয়:
- লোড জড়তা
- কাঠামোগত দৃঢ়তা
- কাপলিং দৃঢ়তা
- বেল্টের স্থিতিস্থাপকতা
- ব্যাকল্যাশ
- অনুরণন
- ত্বরণ প্রোফাইল
একটি নমনীয় যান্ত্রিক সিস্টেম শুধুমাত্র সার্ভো লাভ বৃদ্ধি করে একটি অনমনীয় নির্ভুল অক্ষে রূপান্তরিত হতে পারে না। যান্ত্রিক এবং নিয়ন্ত্রণ নকশা একে অপরকে সমর্থন করতে হবে।
লিনিয়ার মডিউল টাইপ দ্বারা মোটর নির্বাচন
বল স্ক্রু রৈখিক মডিউল
স্ক্রু সীসা এবং প্রয়োজনীয় রৈখিক গতির বিপরীতে মোটরের গতি পরীক্ষা করুন। তারপর ত্বরণ ঘূর্ণন সঁচারক বল, স্ক্রু জড়তা, সমালোচনামূলক স্ক্রু গতি এবং কোনো উল্লম্ব হোল্ডিং প্রয়োজনীয়তা যাচাই করুন।
সার্ভো মোটরগুলি উচ্চ-গতির নির্ভুল অবস্থানের জন্য সাধারণ, যখন স্টেপার মোটরগুলি অনুমানযোগ্য লোড সহ মাঝারি-গতির অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত হতে পারে।
টাইমিং বেল্ট লিনিয়ার মডিউল
টাইমিং বেল্ট মডিউলপ্রায়শই উচ্চ রৈখিক গতি এবং ত্বরণে কাজ করে। মোটর নির্বাচন পুলি ব্যাস, বেল্ট টান, চলমান ভর এবং ঘন ঘন দিক বিপরীত বিবেচনা করা উচিত।
হাই-সাইকেল গ্যান্ট্রি বা পিক-এন্ড-প্লেস সিস্টেমে সার্ভো মোটরগুলি প্রায়ই সুবিধাজনক, যখন স্টেপার মোটরগুলি নিম্ন-গতিশীল স্থানান্তর অক্ষগুলিতে ভাল কাজ করতে পারে।
র্যাক-এন্ড-পিনিয়ন মডিউল
দীর্ঘ ভ্রমণ এবং উচ্চ লোড প্রায়শই গিয়ারবক্স নির্বাচনকে গুরুত্বপূর্ণ করে তোলে। মোটর টর্ক, গিয়ার অনুপাত, পিনিয়ন ব্যাস এবং পছন্দসই গতি একসাথে মূল্যায়ন করা উচিত।
লিনিয়ার মোটর মডিউল
একটি রৈখিক মোটর সরাসরি বল তৈরি করে এবং ঘূর্ণমান মোটর থেকে লিনিয়ার ট্রান্সমিশনের প্রয়োজন হয় না। এই ক্ষেত্রে, সাইজিং ঘূর্ণমান মোটর টর্কের পরিবর্তে অবিচ্ছিন্ন বল, সর্বোচ্চ শক্তি, বেগ, ত্বরণ, তাপীয় লোড এবং প্রতিক্রিয়ার উপর ফোকাস করে।
একটি ব্যবহারিক মোটর-নির্বাচন ক্রম
- সম্পূর্ণ গতি প্রোফাইল সংজ্ঞায়িত করুন.স্ট্রোক, গতি, ত্বরণ, হ্রাস এবং বাস অন্তর্ভুক্ত করুন।
- আসল চলমান ভর গণনা করুন।যেখানে প্রাসঙ্গিক সেখানে টুলিং, উপরের অক্ষ এবং তারের বাহক অন্তর্ভুক্ত করুন।
- প্রয়োজনীয় রৈখিক বল নির্ধারণ করুন।মাধ্যাকর্ষণ, ঘর্ষণ এবং প্রক্রিয়া বল অন্তর্ভুক্ত করুন।
- লোডটিকে মোটর টর্ক এবং গতিতে রূপান্তর করুন।
- প্রতিফলিত জড়তা গণনা করুন।
- শিখর এবং RMS টর্ক পরীক্ষা করুন।
- সার্ভো, স্টেপার এবং ক্লোজড-লুপ স্টিপার বিকল্পগুলির তুলনা করুন।
- প্রতিক্রিয়া টাইপ নির্বাচন করুন.
- ব্রেক এবং উল্লম্ব-অক্ষের প্রয়োজনীয়তা পরীক্ষা করুন।
- মোটর টর্ক-স্পিড বক্ররেখা পরীক্ষা করুন।
- ড্রাইভ কারেন্ট, ভোল্টেজ এবং পুনর্জন্মের ক্ষমতা নিশ্চিত করুন।
- নিয়ামক যোগাযোগ এবং গতি ফাংশন নিশ্চিত করুন.
- মুক্তির আগে যান্ত্রিক এবং বৈদ্যুতিক ইন্টারফেস যাচাই করুন।
সাধারণ মোটর-নির্বাচন ভুল
শুধুমাত্র ওয়াট দ্বারা নির্বাচন করা
মোটর পাওয়ার প্রকৃত অপারেটিং গতিতে প্রয়োজনীয় টর্ক উপলব্ধ কিনা তা দেখায় না।
ঘূর্ণন সঁচারক বল ধারণ থেকে একটি stepper নির্বাচন
হোল্ডিং টর্ক স্থবির অবস্থায় পরিমাপ করা হয় এবং উচ্চ-গতির চলমান টর্কের প্রতিনিধিত্ব করে না।
ওভারসাইজিং "নিরাপত্তার জন্য"
একটি অনেক বড় মোটর জড়তা এবং খরচ বাড়াতে পারে এবং টিউনিংকে জটিল করতে পারে। ইঞ্জিনিয়ারিং মার্জিন দরকারী; অনিয়ন্ত্রিত oversizing না.
উল্লম্ব লোড উপেক্ষা করা
উল্লম্ব অক্ষগুলির জন্য মাধ্যাকর্ষণ, ব্রেকিং, হোল্ডিং এবং পুনর্জন্ম বিবেচনা করা প্রয়োজন।
এনকোডার রেজোলিউশন অনুমান পজিশনিং নির্ভুলতার সমান
সম্পূর্ণ রৈখিক অক্ষে এখনও সংক্রমণ, কাঠামোগত এবং তাপীয় ত্রুটি রয়েছে।
ড্রাইভ এবং কন্ট্রোলার সামঞ্জস্য উপেক্ষা করা
মোটর সিস্টেমের শুধুমাত্র একটি অংশ। ড্রাইভ ভোল্টেজ, কমিউনিকেশন প্রোটোকল, I/O, ব্রেকিং রেসিস্টর এবং কন্ট্রোল মোড নির্ধারণ করতে পারে যে সমাধানটি সফলভাবে সংহত হয়েছে কিনা।
মোটর ম্যাচিং এর জন্য আপনার কি তথ্য প্রদান করা উচিত?
QRXQ একটি লিনিয়ার মডিউলের জন্য একটি মোটর সুপারিশ করার জন্য, প্রদান করুন:
- মডিউল টাইপ এবং ট্রান্সমিশন
- স্ট্রোক
- মোট চলমান ভর
- মাউন্ট স্থিতিবিন্যাস
- সর্বোচ্চ গতি
- ত্বরণ বা সরানোর সময়
- সম্পূর্ণ চক্র সময়
- বাহ্যিক শক্তি
- নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা প্রয়োজন
- পছন্দের সার্ভো বা স্টেপার ব্র্যান্ড
- কন্ট্রোলার এবং যোগাযোগ প্রোটোকল
- ব্রেক প্রয়োজনীয়তা
- দৈনিক অপারেটিং সময় এবং ডিউটি চক্র
চূড়ান্ত মোটর একই সময়ে চারটি জিনিস সন্তুষ্ট করা উচিত:টর্ক, গতি, জড়তা এবং নিয়ন্ত্রণের প্রয়োজনীয়তা। যদি এইগুলির একটিকে উপেক্ষা করা হয়, অক্ষটি একটি সাধারণ পরীক্ষার সময় কাজ করতে পারে কিন্তু স্থিতিশীল উত্পাদন কর্মক্ষমতা প্রদান করতে ব্যর্থ হয়।
একটি ভালভাবে মিলে যাওয়া মোটরকে মডিউলের সাথে মানানসই বৃহত্তম মোটর হতে হবে না। এটিকে প্রকৃত মেশিন চক্রের উপর যথেষ্ট মার্জিন, স্থিতিশীল নিয়ন্ত্রণ এবং গ্রহণযোগ্য তাপীয় আচরণ সহ প্রয়োজনীয় গতি সরবরাহ করতে হবে।
