 Русский

Выбор двигателя для линейного модуля – это не просто вопрос выбора более высокой мощности. Двигатель, привод, система обратной связи и механическая трансмиссия должны работать вместе как одна система движения.
Слишком маленький двигатель может не достичь необходимого ускорения или перегреться во время повторяющихся циклов. Неоправданно большой двигатель может увеличить инерцию ротора, стоимость и сложность настройки без улучшения машины. Правильныйвыбор двигателя линейного модуляпоэтому начинается с требований к движению, а не с предпочтительного размера двигателя.
В этом руководстве объясняется, как выбирать между серводвигателями и шаговыми двигателями, как согласовывать крутящий момент и скорость двигателя с модулем, когда важна обратная связь энкодера и какие детали управления следует проверить перед завершением работы системы привода.
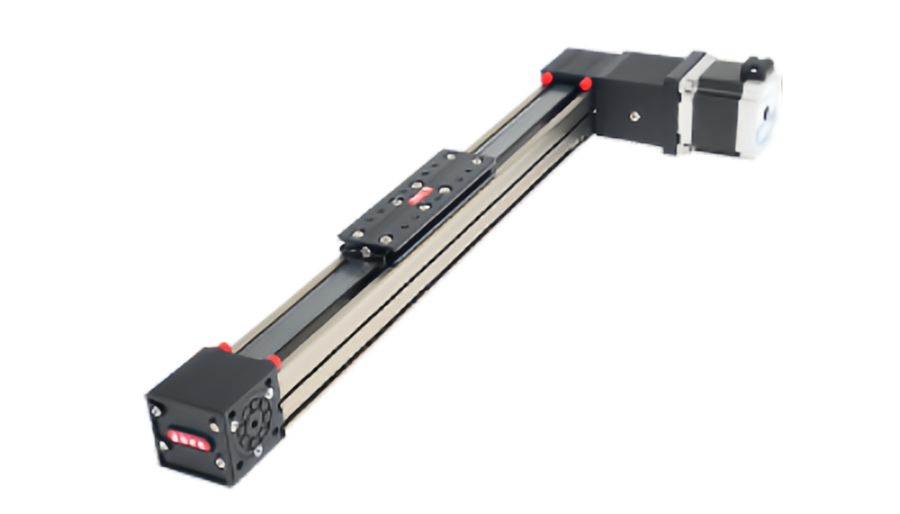
Начните с требований к движению, а не с каталога двигателей
Прежде чем сравнивать типы двигателей, определите, что на самом деле должна делать ось.
Минимальная информация должна включать:
- Тип привода линейного модуля
- Гладить
- Движущаяся масса
- Горизонтальная, вертикальная или другая ориентация монтажа
- Максимальная скорость
- Ускорение и замедление
- Время перемещения и время полного цикла
- Требуемая точность и повторяемость позиционирования
- Внешняя технологическая сила
- Обязательное поведение удержания
- Доступный контроллер и интерфейс связи
Правило выбора:двигатель следует выбирать из полного профиля движения. Полезная нагрузка сама по себе не определяет размер двигателя.
Сервопривод или шаговый двигатель: первое решение
И серводвигатели, и шаговые двигатели могут управлять промышленнымилинейные модули, но их рабочие характеристики различны.
| Фактор отбора | Сервомотор | Шаговый двигатель |
|---|---|---|
| Обратная связь | Нормально замкнутый контур с обратной связью от энкодера | Может быть разомкнутым или замкнутым в зависимости от системы. |
| Высокая скорость работы | В целом сильный в широком диапазоне скоростей. | Доступный крутящий момент обычно уменьшается быстрее с ростом скорости. |
| Ускорение | Хорошо подходит для высокодинамичного отклика | Подходит для умеренной динамики при правильном размере |
| Подтверждение позиции | Энкодер постоянно сообщает о положении двигателя | Системы с разомкнутым контуром определяют положение на основе заданных шагов; версии с замкнутым контуром добавляют обратную связь |
| Сложность управления | Требуется сервопривод и настройка. | Зачастую проще, особенно в системах с разомкнутым контуром. |
| Расходы | Обычно выше | Обычно ниже для сопоставимых базовых приложений |
| Типичная посадка | Высокая скорость, высокое ускорение, динамическое позиционирование, согласованные оси. | Среднескоростное позиционирование, индексирование, экономичная автоматизация |
Когда серводвигатель обычно является лучшим выбором
Асерводвигатель с линейным модулемчасто предпочтительнее, когда приложение требует:
- Высокое ускорение и замедление
- Широкий диапазон рабочих скоростей
- Частая смена направления
- Контроль положения с обратной связью
- Высокая скорость цикла
- Скоординированное многоосное движение
- Контроль крутящего момента или силы
- Более продвинутые профили движения
Сервосистемы особенно полезны, когда ось должна работать вблизи своих динамических пределов, сохраняя при этом стабильное управление.
Почему сервосистемы хорошо справляются с динамическим движением
Энкодер постоянно сообщает приводу положение и скорость двигателя. Сервоконтроллер сравнивает фактическое движение с командой и соответствующим образом регулирует ток двигателя.
Такое поведение с обратной связью позволяет приводу корректировать ошибку рассогласования и адаптировать крутящий момент двигателя при ускорении, движении с постоянной скоростью и замедлении.
Когда шаговый двигатель может быть лучшим выбором
Ашаговый двигатель с линейным модулемможет быть практическим решением, когда приложение имеет предсказуемые нагрузки, умеренную скорость и относительно простые требования к позиционированию.
Типичные области применения включают в себя:
- Индексирование
- Регулировка крепления
- Легкое движение захвата и размещения
- Дозирующее оборудование
- Позиционирование инспекции
- Низко- и среднескоростная автоматизация
Шаговые системы привлекательны тем, что структура управления может быть простой, а удержание крутящего момента в состоянии покоя может быть полезно в некоторых приложениях.
Основное ограничение шаговых систем с разомкнутым контуром.
Шаговый контроллер с разомкнутым контуром предполагает, что двигатель выполняет каждый заданный шаг. Если нагрузка превышает доступный крутящий момент или ускорение слишком агрессивное, двигатель может потерять синхронизацию, и контроллер напрямую не узнает истинное положение вала.
Вот почему шаговые двигатели не следует выбирать только из-за их низкоскоростного удерживающего момента.
Что такое шаговый двигатель с замкнутым контуром?
Шаговая система с замкнутым контуром обеспечивает обратную связь энкодера с шаговым двигателем и приводом. Контроллер может сравнивать заданное движение с измеренным положением двигателя и обнаруживать или исправлять ошибку положения в зависимости от конструкции системы.
Это может уменьшить некоторую неопределенность, связанную с работой в разомкнутом контуре, и улучшить эксплуатационные характеристики при изменяющихся нагрузках.
Однако шаговый двигатель с обратной связью не является автоматически эквивалентом серводвигателя. Конструкция двигателя, характеристики крутящего момента и скорости, алгоритм управления и динамические возможности остаются другими.
Полезный способ принять решение:выбирайте двигатель по требуемым характеристикам движения, а не по маркировке «сервопривод», «шаговый двигатель» или «замкнутый контур».
Мощность двигателя сама по себе не является методом определения размера
Мощность двигателя связана с крутящим моментом и скоростью:
Р = Т × ω
где:
- П= механическая мощность в ваттах
- Т= крутящий момент в Н·м
- ой= угловая скорость в рад/с
Два двигателя с одинаковой номинальной мощностью могут иметь совершенно разные кривые крутящего момента-скорости, инерцию ротора и максимальный крутящий момент. По этой причине выбор «сервопривода мощностью 400 Вт» без проверки фактической рабочей точки является неполным.
Согласуйте скорость двигателя с передачей линейного модуля
Механическая трансмиссия определяет, как вращение двигателя становится линейной скоростью.
Модуль шарико-винтовой передачи
Для винтового выводапи желаемая линейная скоростьв:
п = 60 × v ÷ р
гдевв м/с,пв м/об инэто в оборотах.
Для ходового винта диаметром 10 мм, движущегося со скоростью 0,5 м/с, требуется 3000 об/мин. Двигатель и винт должны быть пригодны для этой скорости.
Модуль ремня ГРМ
Скорость двигателя зависит от окружности шага шкива и любого передаточного числа между двигателем и шкивом. Шкивы большего размера перемещают больший ремень за один оборот, но требуют большего крутящего момента двигателя для той же линейной силы.
Реечный модуль
Диаметр шага шестерни и передаточное число коробки передач определяют взаимосвязь между скоростью двигателя и линейным ходом. Реечные системы с длинным ходом часто используют редуктор для балансировки скорости двигателя, выходного крутящего момента и отраженной инерции.
Сопоставьте крутящий момент двигателя с полным циклом движения
Крутящий момент двигателя должен превышать статическую нагрузку.
Важные компоненты крутящего момента включают в себя:
- Крутящий момент, необходимый для преодоления линейного сопротивления
- Крутящий момент, необходимый для ускорения
- Инерция вращения винта, муфты, шкива или редуктора
- Гравитационный момент на вертикальных осях
- Внешние технологические силы
- Предварительная нагрузка и сопротивление уплотнению
После расчета профиля крутящего момента проверьте оба:
- Максимальный крутящий моментдля ускорения и краткосрочного спроса
- Среднеквадратичное значение или постоянный крутящий моментдля термической пригодности в течение всего цикла
Двигатель, который может успешно выполнить один ход, все равно может перегреться во время непрерывного производства, если среднеквадратичный крутящий момент слишком высок.
Не игнорируйте кривую крутящего момента-скорости
Доступный крутящий момент двигателя изменяется в зависимости от скорости.
Это особенно важно для шаговых двигателей, полезный крутящий момент которых обычно значительно падает с увеличением скорости. Серводвигатели также имеют определенные области непрерывной и пиковой работы.
Для каждого потенциального двигателя убедитесь, что:
- Требуемая максимальная скорость находится в рабочем диапазоне двигателя.
- Требуемый пиковый крутящий момент доступен на этой скорости.
- Непрерывный или среднеквадратичный крутящий момент остается в пределах непрерывной рабочей области.
- Выбранный привод может обеспечить необходимый ток и напряжение.
Согласование инерции: почему механическая нагрузка важна для управления
Двигатель должен ускорять как собственный ротор, так и инерцию, отраженную от линейного модуля.
Для шарико-винтовой передачи перемещающую массу можно представить как эквивалентную инерцию вращения на валу винта:
Джтранс= м × (р ÷ 2π)2
Затем добавляется вращательная инерция от винта, муфты и других компонентов.
Если используется коробка передач, инерция нагрузки, отраженная на двигатель, уменьшается пропорционально квадрату передаточного числа.
Почему слишком большой двигатель может оказаться контрпродуктивным
Двигатель большего размера обычно имеет большую инерцию ротора. Если размер двигателя выбран намного больше требуемого, эта дополнительная инерция может снизить эффективность ускорения и затруднить настройку системы.
Это одна из причин, по которой при выборе двигателя следует стремиться к обеспечению подходящего рабочего запаса, а не просто к выбору подходящей рамы наибольшего размера.
Универсального коэффициента инерции не существует.
Допустимое соотношение инерции нагрузки и двигателя зависит от двигателя, привода, метода управления и профиля движения. Следуйте фактическим критериям производителя двигателя, а не применяйте одно фиксированное правило к каждой сервосистеме.
Выбор кодировщика: что вам должна сказать обратная связь?
Кодер делает больше, чем просто предоставляет число «разрешения». Он определяет, какую информацию о двигателе или оси может получить контроллер.
Инкрементальный энкодер
Инкрементальный энкодер сообщает об изменениях положения посредством импульсов или цифровых отсчетов. После включения питания многим системам требуется процедура возврата в исходное положение для установления эталонного значения машины.
Абсолютный энкодер
Абсолютный энкодер сохраняет или восстанавливает уникальное опорное положение, чтобы система управления могла знать положение двигателя после включения и выключения питания, в зависимости от энкодера и архитектуры привода.
Это может уменьшить или исключить определенные требования к возвращению в исходное положение и полезно в станках, где важно время перезапуска или сохранение положения оси.
Однооборотная и многооборотная обратная связь.
Однооборотная абсолютная обратная связь определяет положение вала за один оборот. Многооборотные системы также отслеживают количество оборотов, что может быть полезно, когда положение двигателя необходимо сохранять на протяжении многих оборотов.
Разрешение энкодера — это не то же самое, что линейная точность
Энкодер высокого разрешения позволяет контроллеру отображать очень малые приращения угла двигателя, но не устраняет автоматически механические ошибки в модуле.
Ошибка хода шарико-винтовой передачи, эластичность ремня, люфт, прямолинейность направляющей, конструктивное отклонение и тепловое расширение могут существовать между валом двигателя и фактическим положением инструмента.
Для очень требовательных приложений можно использовать прямую линейную обратную связь для более непосредственного измерения положения каретки.
Важное различие:Разрешение энкодера описывает степень детализации обратной связи. Точность позиционирования системы описывает полный механический и контрольный результат.
Энкодер двигателя или линейная шкала?
Благодаря обратной связи со стороны двигателя контроллер вычисляет линейное положение на основе вращения двигателя и геометрии трансмиссии. Это распространено и эффективно для многих приложений автоматизации.
Линейная шкала, установленная вдоль оси, может напрямую измерять положение каретки. Таким образом, он может обнаруживать ошибки положения, возникающие после двигателя, включая влияние винтов, ремней или трансмиссии.
Прямая линейная обратная связь ценна в высокоточных системах, но она увеличивает стоимость, требования к установке и сложность управления. Это необходимо не для каждого линейного модуля.
Вертикальные линейные модули требуют другой проверки двигателя
По вертикальной оси на привод постоянно действует сила тяжести.
Двигатель необходимо проверить на наличие:
- Момент ускорения вверх
- Непрерывная гравитационная нагрузка
- Нисходящее регенеративное поведение
- Удержание требований в режиме ожидания
- Тормозные возможности
- Безопасное поведение при отключении питания
Когда необходим моторный тормоз?
Тормоз обычно используется, когда вертикальная нагрузка должна оставаться на месте после отключения питания двигателя. Однако стояночные тормоза двигателя имеют определенные характеристики и предназначенные функции.
Если непреднамеренный спуск может создать угрозу безопасности, для машины могут потребоваться дополнительные механические меры, обеспечивающие безопасность, вместо того, чтобы полагаться только на стандартный моторный тормоз.
Как коробки передач влияют на выбор двигателя
Редуктор может увеличить выходной крутящий момент и уменьшить инерцию нагрузки, отражающуюся на двигателе, но он также изменяет скорость и добавляет собственные механические характеристики.
Потенциальные причины использования коробки передач включают в себя:
- Увеличение выходного крутящего момента
- Улучшение соотношения инерции нагрузки и двигателя.
- Разрешение меньшему двигателю работать на более подходящей скорости
- Адаптация геометрии установки
Компромиссы включают:
- Потеря эффективности
- Люфт
- Дополнительная инерция
- Шум
- Расходы
- Обслуживание
Интерфейс управления имеет значение до того, как машина будет построена
Механически подходящий двигатель все равно может оказаться неправильным выбором, если он не интегрирован с контроллером машины.
Подтвердите, как ось будет получать команды:
- Пульс и направление
- Аналоговая команда скорости или крутящего момента
- Промышленный Ethernet или полевая шина
- Встроенные команды индексирования
- Контроллер движениясеть
Также проверьте, нужны ли системе синхронизированное движение, электронная передача, кулачок, регистрация, контроль крутящего момента или скоординированная интерполяция.
Вам нужен контроль положения, контроль скорости или контроль крутящего момента?
Контроль положения
Большинство приложений линейного позиционирования используют управление положением. Контроллер задает целевое положение и профиль движения.
Контроль скорости
Управление скоростью может быть полезно, когда ось должна поддерживать определенную скорость, в то время как другой механизм контролирует положение или время процесса.
Контроль крутящего момента
Контроль крутящего момента может использоваться для процессов прессования, натяжения, зажима или контакта. Однако крутящий момент двигателя не всегда идентичен фактической линейной силе процесса, поскольку на соотношение влияют эффективность передачи, трение и механическая податливость.
Для измерения критической силы по-прежнему может потребоваться специальный тензодатчик или датчик силы.
Настройка сервопривода является частью выбора двигателя
Технически достаточно большой двигатель все равно может работать плохо, если систему сложно настроить.
На настройку сервопривода влияют:
- Инерция нагрузки
- Структурная жесткость
- Жесткость муфты
- Эластичность ремня
- Люфт
- Резонанс
- Профиль ускорения
Гибкая механическая система не может быть преобразована в жесткую прецизионную ось только за счет увеличения коэффициента усиления сервопривода. Механическая конструкция и конструкция системы управления должны поддерживать друг друга.
Выбор двигателя по типу линейного модуля
Линейный модуль ШВП
Проверьте скорость двигателя относительно шага винта и требуемую линейную скорость. Затем проверьте момент ускорения, инерцию винта, критическую скорость винта и любые требования к вертикальному удержанию.
Серводвигатели обычно используются для высокоскоростного точного позиционирования, а шаговые двигатели могут подойти для приложений с умеренной скоростью и предсказуемыми нагрузками.
Линейный модуль ремня ГРМ
Модули ремня ГРМчасто работают с высокой линейной скоростью и ускорением. При выборе двигателя следует учитывать диаметр шкива, натяжение ремня, движущуюся массу и частое изменение направления вращения.
Серводвигатели часто имеют преимущество в высокоцикловых портальных системах или системах захвата и перемещения, тогда как шаговые двигатели могут хорошо работать в передаточных осях с низкой динамикой.
Реечный модуль
Длинный ход и более высокие нагрузки часто делают выбор коробки передач важным. Крутящий момент двигателя, передаточное число, диаметр шестерни и желаемая скорость должны оцениваться вместе.
Модуль линейного двигателя
Линейный двигатель создает силу напрямую и не требует передачи вращательного двигателя в линейный режим. В этом случае при определении размеров основное внимание уделяется непрерывной силе, пиковой силе, скорости, ускорению, тепловой нагрузке и обратной связи, а не крутящему моменту вращающегося двигателя.
Практическая последовательность выбора двигателя
- Определите полный профиль движения.Включите ход, скорость, ускорение, замедление и задержку.
- Рассчитайте реальную движущуюся массу.Включите инструменты, верхние оси и кабельные держатели, где это необходимо.
- Определите необходимую линейную силу.Включите гравитацию, трение и технологическую силу.
- Преобразуйте нагрузку в крутящий момент и скорость двигателя.
- Рассчитайте отраженную инерцию.
- Проверьте пиковый и среднеквадратичный крутящий момент.
- Сравните варианты сервоприводов, шаговых двигателей и шаговых двигателей с замкнутым контуром.
- Выберите тип обратной связи.
- Проверьте требования к тормозам и вертикальной оси.
- Проверьте кривую крутящего момента двигателя.
- Подтвердите ток привода, напряжение и возможность рекуперации.
- Подтвердите связь контроллера и функции движения.
- Перед выпуском проверьте механические и электрические интерфейсы.
Распространенные ошибки при выборе двигателя
Выбор только по мощности
Мощность двигателя не показывает, доступен ли требуемый крутящий момент при фактической рабочей скорости.
Выбор шагового двигателя по удерживающему моменту
Удерживающий момент измеряется в состоянии покоя и не представляет собой крутящий момент при высокоскоростном движении.
Увеличение размера «в целях безопасности»
Двигатель гораздо большего размера может увеличить инерцию и стоимость, а также усложнить настройку. Инженерный запас полезен; неконтролируемого превышения размера нет.
Игнорирование вертикальной нагрузки
Вертикальные оси требуют учета гравитации, торможения, удержания и регенерации.
Предполагая, что разрешение энкодера соответствует точности позиционирования.
Полная линейная ось все еще содержит трансмиссионную, структурную и тепловую погрешность.
Игнорирование совместимости привода и контроллера
Двигатель — это только одна часть системы. Напряжение привода, протокол связи, входы/выходы, тормозной резистор и режим управления могут определять успешность интеграции решения.
Какую информацию следует предоставить для подбора двигателя?
Чтобы QRXQ рекомендовал двигатель для линейного модуля, предоставьте:
- Тип модуля и передача
- Гладить
- Общая движущаяся масса
- Ориентация монтажа
- Максимальная скорость
- Ускорение или время движения
- Полное время цикла
- Внешняя сила
- Требования к точности и повторяемости
- Предпочитаемый бренд сервопривода или шагового двигателя
- Контроллер и протокол связи
- Требование к тормозу
- Ежедневное время работы и рабочий цикл
Окончательный двигатель должен удовлетворять одновременно четырем требованиям:крутящий момент, скорость, инерция и требования к управлению. Если один из этих факторов игнорируется, ось может работать во время простого теста, но не сможет обеспечить стабильную производительность.
Хорошо подобранный двигатель не обязательно должен быть самым большим двигателем, подходящим для модуля. Он должен обеспечивать требуемое движение с достаточным запасом, стабильным управлением и приемлемым температурным поведением в течение фактического машинного цикла.
