 日本語

タイミングベルトリニアモジュール長い移動距離、高速動作、サーボ モーターまたはステッピング モーターとの柔軟な統合を実現するため、産業オートメーションで広く使用されています。ただし、ベルト駆動リニア モジュールの選択と操作には、ストロークと可搬質量を確認するだけでは不十分です。
このFAQでは、最大ストローク、動作速度、位置決め精度、垂直設置、タイミングベルト交換、メンテナンス頻度、モーターの互換性、適切な用途などに関するよくある質問に答えます。
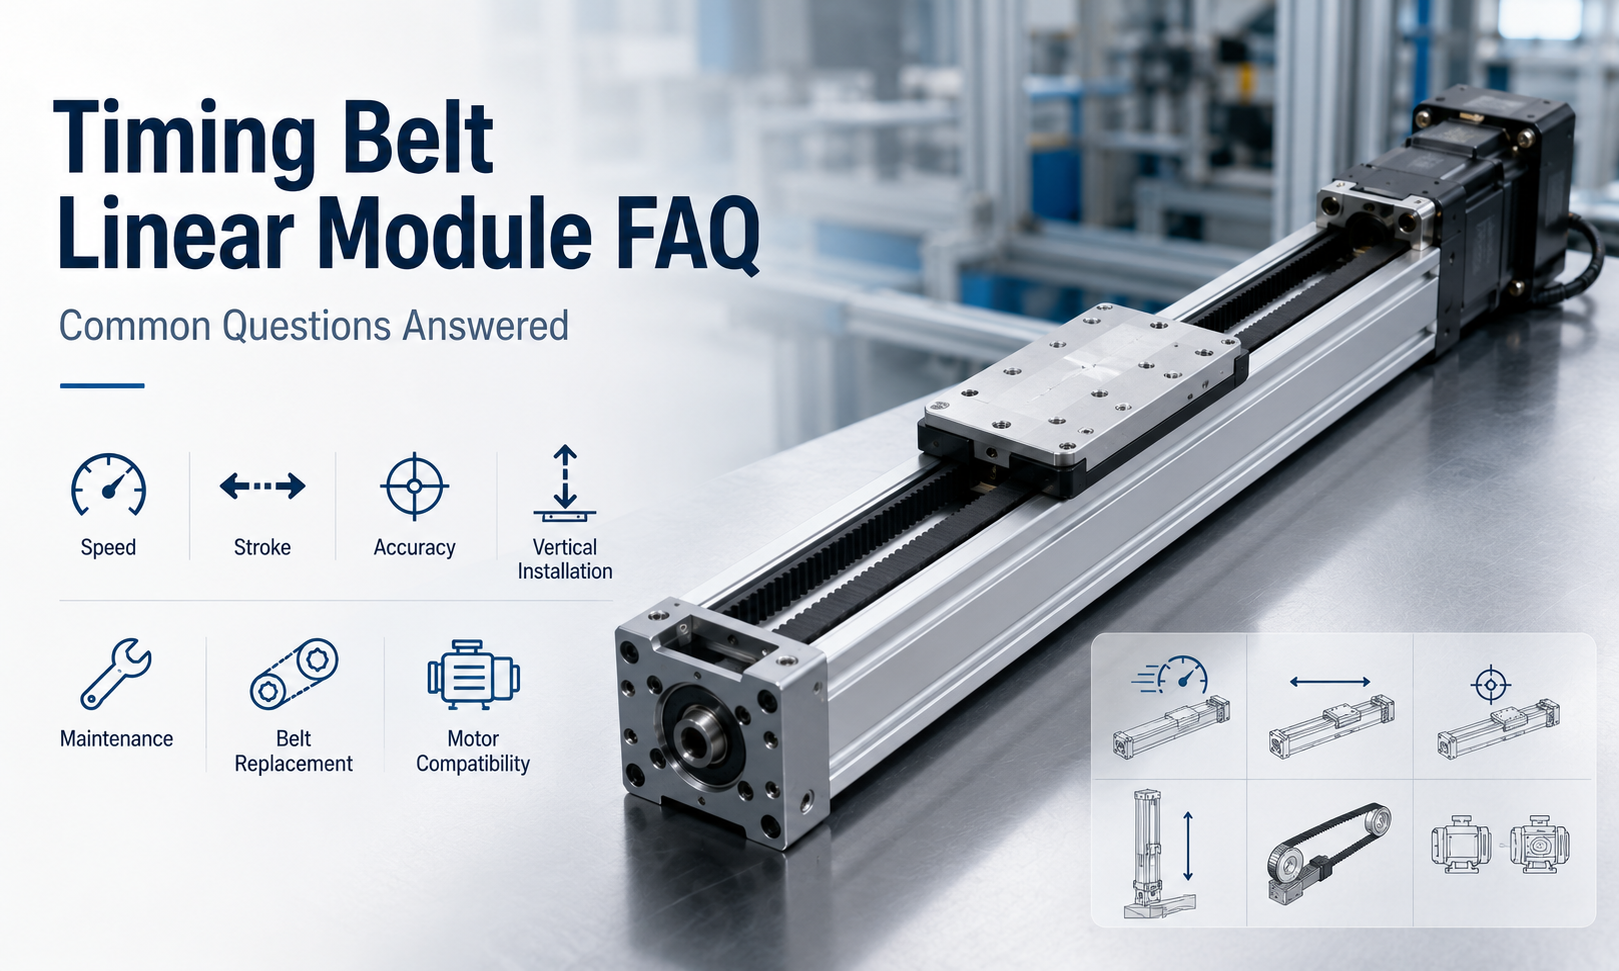
1. タイミングベルトリニアモジュールの最大ストロークはどれくらいですか?
すべての製品に適用される単一の最大ストロークはありません。タイミングベルトリニアモジュール。利用可能な移動量は、モジュールのプロファイル、ガイド構造、ベルトの長さ、構造の剛性、設置条件によって異なります。
タイミングベルトモジュールは、ベルト伝動が長いボールネジの臨界回転速度によって制限されないため、ロングストロークの動作に特に適しています。これにより、ベルト駆動モジュールは比較的高い動作速度を維持しながら、より長い移動距離を実現できます。
実際のストローク制限は、いくつかの要因の影響を受けます。
- アルミ押出材の長さと剛性
- タイミングベルト幅・ピッチ・許容張力
- リニアガイドの容量とキャリッジサポート
- 設置方向と取り付けサポート
- 可搬質量と外部モーメント荷重
- 必要な速度、加速度、位置安定性
非常に長い移動の場合、曲げ、振動、ガイドの位置ずれを防ぐために、モジュール ベースに追加のサポート ポイントが必要になる場合があります。ケーブルキャリア、センサー配線、保護カバーも、完全な移動距離に合わせて設計する必要があります。
ストロークを選択するときは、モジュール全長が有効移動量よりも大きいことに注意してください。キャリッジ、エンドブロック、モーター接続、および機械的安全余裕のためのスペースを確保する必要があります。
2. タイミングベルトリニアモジュールはどのくらいの速度で移動できますか?
タイミング ベルト リニア モジュールは、高速往復運動が必要な用途によく選択されます。軽量のトランスミッション構造と低い回転慣性により、多くのネジ駆動システムよりも迅速に加速および減速できます。
最大動作速度は次によって決まります。
- モーター定格速度
- 駆動プーリー径
- タイミングベルトのピッチと歯形
- 伝達比
- キャリッジの積載量
- ガイドレール容量
- ベルトの張力
- 必要な加減速度
- ストローク長さと移動可能時間
記載されている最大速度のみに基づいてモジュールを選択しないでください。実際の生産サイクルには、加速、定速移動、減速、整定時間、戻り動作も含まれます。
ストロークが短い場合、キャリッジには理論上の最大速度に達するのに十分な距離がない可能性があります。この状況では、最大速度よりも加速能力がサイクル タイムに大きな影響を与えることがよくあります。
速度が高すぎると、振動、騒音、ベルトの摩耗、位置変動が増加する可能性があります。したがって、選択した速度は、生産効率、耐用年数、および動作の安定性の間の合理的なバランスを提供する必要があります。
3. ベルト駆動リニア アクチュエータの精度はどの程度ですか?
タイミングベルトリニアモジュールの位置決め性能は、位置決め精度と再現性の両方を使用して評価する必要があります。
位置決め精度キャリッジが移動全体にわたって指令された座標にどれだけ近く到達するかを表します。ベルトの弾性、ベルトのピッチのばらつき、プーリーの製造精度、ガイドの真直度、構造の変形、制御の校正などの影響を受ける可能性があります。
再現性は、同じ動作条件下でキャリッジがどの程度一貫して同じ位置に戻るかを示します。多くの自動処理アプリケーションでは、絶対的な位置決め精度よりも再現性の方が重要です。
測位パフォーマンスに影響を与える要因には次のものがあります。
- タイミングベルトの材質と張力
- プーリーの加工品質
- ベルトとプーリーの噛み合い
- ガイドレール精度
- キャリッジ剛性
- 負荷位置とモーメント荷重
- サーボエンコーダの分解能
- コントローラーのチューニング
- 動作温度
- 加速および減速設定
タイミング ベルト モジュールは、高速性と信頼性の高い再現性が必要とされる包装、マテリアル ハンドリング、仕分け、積み下ろし、分配、その他の用途に最適です。
極めて高い絶対精度、非常に低い伝達弾性、または精密機械加工を必要とする用途には、ボールねじまたはリニア モーター システムの方が適している可能性があります。
4. タイミングベルトリニアモジュールは垂直に使用できますか?
はい。タイミング ベルト リニア モジュールは垂直に取り付けることができますが、システムは垂直動作用に特別に選択および構成する必要があります。
垂直設置では、モーターはペイロードと重力の両方に打ち勝つ必要があります。加速時に必要な駆動力は、同等の水平用途に比べて大きくなります。
重要な考慮事項は次のとおりです。
- 総移動質量
- 必要な上向き加速度
- モーターのトルクと伝達比
- タイミングベルト引張耐力
- 保持ブレーキ要件
- カウンターバランス機構
- 非常停止動作
- 停電時にキャリッジが落下する危険性
電磁ブレーキ付きサーボ モーターは、電源が遮断されたときに垂直軸を保持するためによく使用されます。ただし、制御不能な落下によって人が負傷したり、機器が損傷したりする可能性がある場合、ブレーキを唯一の安全装置として扱うべきではありません。
負荷とストロークに応じて、システムにはカウンタウェイト、空気圧バランスシリンダー、機械的ロック装置、または安全ブレーキも必要になる場合があります。
垂直用途では、ベルト、モーター、ブレーキ、ガイド レール、および接続コンポーネントに十分な安全係数を使用する必要があります。システムは、実稼働使用前に最大負荷および緊急停止条件下でもテストする必要があります。
5. タイミングベルトはいつ交換すべきですか?
タイミングベルトは一定の稼働時間に達したら必ず交換する必要はありません。その耐用年数は、負荷、速度、加速度、動作頻度、ベルトの張力、プーリーの位置合わせ、環境条件、メンテナンスの品質によって異なります。
ベルトは定期的に検査し、次のいずれかの状態が見つかった場合は交換する必要があります。
- ベルト表面に亀裂が見られます
- ベルトの歯が欠けている、損傷している、または変形している
- ベルトの端が擦り切れている
- ベルトの異常伸び
- 繰返し位置決め精度の低下
- 頻繁に歯が飛び跳ねたり、滑ったりする
- 異常な振動や衝撃音がする
- 油、化学物質、または過度の塵埃による汚染
- 安定したベルト張力の喪失
ベルトの早期摩耗は、多くの場合、不適切な張力、プーリーの位置ずれ、過度の加速、過負荷、汚れによって引き起こされます。本来の原因を解決せずにベルトを交換するだけでは、故障を繰り返す可能性があります。
交換用ベルトを取り付ける際は、その歯形、ピッチ、幅、材質、長さが元のシステム要件と一致していることを確認してください。ベルトの張力は主観的な感覚ではなく、モジュールの設計に従って調整する必要があります。
交換後は軸を全ストロークにわたってゆっくりと移動させてください。通常の動作を再開する前に、プーリーの係合、ベルトのトラッキング、センサーの位置、位置の再現性をチェックする必要があります。
6. タイミングベルトリニアモジュールはどのくらいの頻度でメンテナンスが必要ですか?
メンテナンスの頻度は、単一の普遍的なスケジュールではなく、動作条件に基づく必要があります。粉塵の多い環境で高速で継続的に動作するモジュールは、クリーンルームで動作する負荷の軽いモジュールよりも頻繁な検査が必要です。
メンテナンス計画では次のことを考慮する必要があります。
- 毎日の営業時間
- サイクル数
- 可搬質量とモーメント荷重
- 速度と加速度
- 周囲の塵埃や湿気
- 動作温度
- オイル、クーラント、または化学薬品の存在
- 設置方向
定期検査には通常、以下のチェックが含まれます。
- ベルトの張力とベルトの状態
- プーリーの摩耗とアライメント
- リニアガイドの潤滑
- ファスナーの締め具合
- モーターカップリングまたはギアボックス接続
- キャリッジの動きと異常なガタ
- リミットセンサーと原点センサー
- ケーブルキャリアと電気配線
- 騒音、振動、使用温度
タイミングベルト自体には通常オイルは必要ありませんが、リニアガイドには適切な潤滑が必要です。間違った潤滑剤を使用したり、互換性のないグリースを混合したり、過剰なグリースを塗布したりすると、抵抗が増加し、近くのコンポーネントが汚染される可能性があります。
メンテナンス記録には、検査日、潤滑、ベルト調整、部品交換、騒音や位置決め性能の変化を記録する必要があります。これらの記録は、予期しないダウンタイムが発生する前に、段階的な摩耗を特定するのに役立ちます。
7. タイミングベルトリニアモジュールと互換性のあるモータは何ですか?
タイミング ベルト リニア モジュールは、モーター出力が軸の機械的要件と動作要件に一致する場合、サーボ モーター、ステッピング モーター、その他の回転アクチュエーターによって駆動できます。
サーボモーター
サーボ モーターは、高速、急速な加速、閉ループ制御、正確な位置決め、および頻繁な往復運動が必要な用途に一般的に使用されます。エンコーダのフィードバックにより、コントローラは次のエラーを検出し、動作の安定性を向上させることもできます。
ステッピングモーター
ステッピング モーターは、中程度の負荷とより単純な位置決め要件を伴う低速アプリケーションに適しています。コスト効率の高いソリューションを提供できますが、回転速度が増加するとトルクが低下します。ステッピング モーターのサイズが不十分であると、急加速または過負荷時にステップが失われる可能性があります。
モーターの選択要素
モーターの互換性は以下に基づいて評価する必要があります。
- 最大積載量
- 必要な速度
- 加速と減速
- プーリー径
- 伝達比
- 機械効率
- 外部抵抗
- 縦置きまたは横置き
- 要求される位置決め性能
- デューティサイクル
- 利用可能な電源
モーターのフランジ、シャフトの直径、シャフトの長さ、キー溝、取り付け穴のパターン、およびカップリングのタイプもモジュールのインターフェースに一致する必要があります。選択したモータフレームが標準モータマウントと異なる場合、アダプタプレートが必要となる場合があります。
モーターのサイズは、静的ペイロードのみではなく、完全な動作プロファイルを使用して決定する必要があります。ピークトルク、連続トルク、モーターの慣性、負荷の慣性、熱容量はすべて許容範囲内に収まらなければなりません。
8. タイミングベルトリニアモジュールはどのような用途に適していますか?
タイミング ベルト リニア モジュールは、長い移動距離、高速、頻繁な往復運動、および柔軟な多軸統合を必要とするアプリケーションに最適です。
一般的な用途としては以下のようなものがあります。
- ピックアンドプレイス装置
- 包装機械
- 製品供給および仕分けシステム
- ラベル貼付および封緘装置
- 機械の積み込みと積み下ろし
- マテリアルハンドリングシステム
- 画像検査プラットフォーム
- 塗布および接着装置
- 軽荷重用ガントリーロボット
- 倉庫搬送装置
- 組立自動化
- 試験および測定機器
非常に高い推力、非常に高い構造剛性、大きな切削抵抗、または非常に高い絶対位置決め精度が必要なアプリケーションの場合、タイミング ベルト モジュールは最良の選択ではない可能性があります。
最終的な選択では、ストローク、可搬質量、速度、加速度、再現性、設置方向、環境条件、必要な耐用年数の完全な組み合わせを考慮する必要があります。
タイミングベルトリニアモジュールの選定まとめ
| 質問 | 主な考慮事項 |
|---|---|
| 最大ストローク | プロファイル剛性、サポート間隔、ベルト長さ、設置スペース |
| 最高速度 | モーター速度、プーリーサイズ、可搬質量、加速度、ストローク長 |
| 位置決め精度 | ベルトの弾性、ガイド精度、プーリーの品質、制御のチューニング |
| 縦置き使用 | モータートルク、ブレーキ、落下防止、安全率 |
| ベルト交換 | 亀裂、歯の損傷、伸び、滑り、再現性の低下 |
| メンテナンスの頻度 | 稼働時間、サイクル数、負荷、速度、環境 |
| モーターの互換性 | トルク、速度、慣性、フランジサイズ、シャフトおよびコントローラー |
| アプリケーションの適合性 | 長距離、高速、中負荷、高頻度往復 |
結論
タイミング ベルト リニア モジュールは、ストロークが長く、高速で反復的な位置決めアプリケーションに効果的なソリューションを提供します。それらの性能は、正しいサイズ設定、適切なベルト張力、適切なモーターの選択、安定した設置、定期的なメンテナンスによって決まります。
モジュールを選択する前に、必要なストローク、可搬質量、速度、加速度、位置決め性能、取り付け方向、デューティサイクル、動作環境を定義してください。これらの条件を合わせて評価することで、信頼性の高い動作を確保し、ベルトの早期摩耗、モーターの過負荷、位置決めの問題を防ぐことができます。
