 اردو

ٹائمنگ بیلٹ لکیری ماڈیول کا انتخاب کرتے وقت بوجھ کا درست حساب ضروری ہے۔ ماڈیول کو نہ صرف پے لوڈ کو سپورٹ کرنا چاہیے بلکہ ایکسلریشن فورسز، پروسیس فورسز، کشش ثقل، آفسیٹ بوجھ اور بار بار موشن سائیکل کا بھی مقابلہ کرنا چاہیے۔
اس لیے اکیلے پے لوڈ ویلیو اس بات کا تعین کرنے کے لیے کافی نہیں ہے کہ آیا بیلٹ سے چلنے والا لکیری ماڈیول موزوں ہے یا نہیں۔ تنصیب کی سمت، سرعت، سفر کی رفتار، مرکز کی کشش ثقل کی پوزیشن، ڈیوٹی سائیکل اور حفاظتی عنصر سب پر غور کیا جانا چاہیے۔
یہ گائیڈ بتاتا ہے کہ کس طرح افقی بوجھ، عمودی بوجھ، جامد بوجھ، متحرک بوجھ، لمحے کا بوجھ اور ٹائمنگ بیلٹ لکیری ماڈیول کے سائز کے لیے ایکسلریشن فورس کا حساب لگانا ہے۔
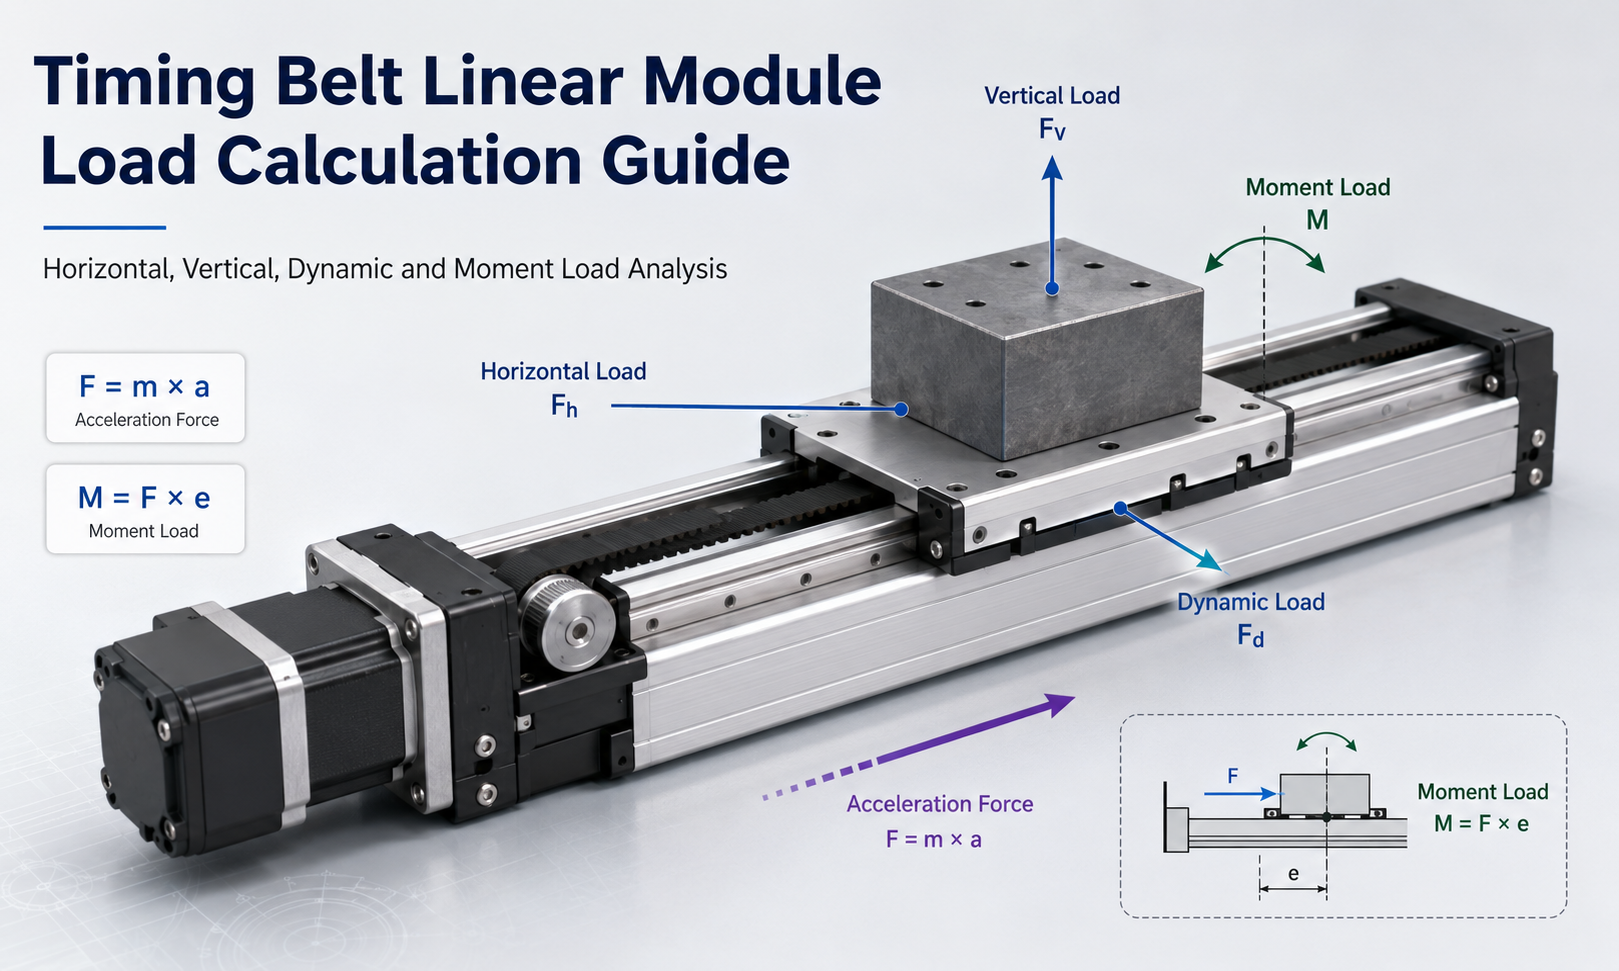
1. ٹائمنگ بیلٹ لائنر ماڈیول لوڈ کیلکولیشن کیوں اہم ہے۔
ٹائمنگ بیلٹ لکیری ماڈیول عام طور پر پک اینڈ پلیس آلات، پیکیجنگ مشینوں، اسمبلی لائنوں، میٹریل ہینڈلنگ سسٹم، بصری معائنہ کے آلات اور ملٹی ایکسس آٹومیشن سسٹم میں استعمال ہوتے ہیں۔
ان ایپلی کیشنز کو اکثر طویل اسٹروک اور تیز رفتار حرکت کی ضرورت ہوتی ہے۔ تیز رفتاری اور سستی کے دوران، گاڑی پر کام کرنے والی قوت مسلسل رفتار کے سفر کے دوران پیدا ہونے والی قوت سے کہیں زیادہ ہو سکتی ہے۔
بوجھ کے غلط حساب کتاب کا سبب بن سکتا ہے:
- ناکافی موٹر ٹارک
- بیلٹ ٹوتھ سکپنگ یا بیلٹ پھسلنا
- ضرورت سے زیادہ بیلٹ بڑھانا
- کم پوزیشننگ ریپیٹ ایبلٹی
- گاڑی کی کمپن
- قبل از وقت گائیڈ یا بیئرنگ پہننا
- موٹر اوورلوڈ الارم
- کم سروس کی زندگی
- عمودی محوروں پر بے قابو حرکت
اس لیے لوڈ کیلکولیشن کو دو مختلف پہلوؤں کا جائزہ لینا چاہیے:
- گائیڈ اور گاڑی کی گنجائش:آیا مکینیکل ڈھانچہ لاگو قوتوں اور لمحات کو سہارا دے سکتا ہے۔
- ڈرائیو فورس کی ضرورت:آیا موٹر، گیئر باکس، گھرنی اور ٹائمنگ بیلٹ سسٹم کو مطلوبہ سرعت اور رفتار سے حرکت دے سکتے ہیں۔
2. بنیادی پیرامیٹرز اور علامات
| علامت | تفصیل | عام یونٹ |
|---|---|---|
| m | کل حرکت پذیر ماس | کلو |
| mص | پے لوڈ ماس | کلو |
| mt | ٹولنگ، فکسچر اور کیریج موونگ ماس | کلو |
| جی | کشش ثقل کی سرعت، تقریباً 9.81 | m/s² |
| a | لکیری ایکسلریشن | m/s² |
| ایفa | سرعت یا جڑی قوت | ن |
| ایفf | رگڑ مزاحمت | ن |
| ایفe | بیرونی عمل کی قوت | ن |
| ایفd | کل مطلوبہ ڈرائیو فورس | ن |
| ایم | لمحہ بھر کا بوجھ | N·m |
| e | قوت اور حوالہ نقطہ کے درمیان فاصلہ | m |
| کے | حفاظتی عنصر | بے جہت |
| r | ڈرائیو گھرنی پچ رداس | m |
| یا | مکینیکل ٹرانسمیشن کی کارکردگی | بے جہت |
کل حرکت پذیر ماس میں عام طور پر شامل ہیں:
m = mص+ میٹرt
- ورک پیس یا پروڈکٹ
- گریپر، سکشن کپ یا اینڈ انفیکٹر
- بڑھتے ہوئے پلیٹ اور فکسچر
- منتقل کیبل کیریئر سیکشن
- سینسر اور بریکٹ
- اضافی متحرک محور اجزاء
صرف برائے نام پے لوڈ کے بجائے اصل حرکت پذیر ماس کا استعمال کریں۔
3. مین بوجھ ٹائمنگ بیلٹ لکیری ماڈیول پر کام کرتا ہے۔
3.1 افقی بوجھ
افقی تنصیب میں، کشش ثقل سفر کی سمت کے لیے کھڑے ہو کر کام کرتی ہے۔ گائیڈ وزن کی حمایت کرتا ہے، جبکہ بیلٹ ڈرائیو بنیادی طور پر ایکسلریشن فورس، رگڑ اور بیرونی عمل کی مزاحمت پر قابو پاتی ہے۔
3.2 عمودی بوجھ
عمودی تنصیب میں، ڈرائیو سسٹم کو مسلسل کشش ثقل کے خلاف مزاحمت کرنی چاہیے۔ اس لیے مطلوبہ اوپر کی طرف چلنے والی قوت موازنہ افقی محور کے لیے درکار قوت سے بہت زیادہ ہے۔
3.3 جامد لوڈ
جامد بوجھ وہ قوت ہے جو اس وقت لاگو ہوتی ہے جب ماڈیول روکا جاتا ہے یا بغیر کسی اہم سرعت کے مستقل رفتار سے حرکت کرتا ہے۔ اس میں پے لوڈ کا وزن، فکسچر کا وزن اور کوئی بھی مستقل بیرونی قوتیں شامل ہیں۔
3.4 متحرک لوڈ
متحرک بوجھ تیز رفتاری، کمی، سمت الٹ جانے، اثر یا تیز رفتار تبدیلیوں کے دوران ہوتا ہے۔ یہ عام طور پر جامد بوجھ سے زیادہ ہوتا ہے اور تیز رفتار ایپلی کیشنز کے لیے اہم ہے۔
3.5 لمحے کا بوجھ
ایک لمحے کا بوجھ اس وقت ہوتا ہے جب کشش ثقل یا عمل کی قوت کا مرکز گاڑی کے مرکز سے نہیں گزرتا ہے۔ نسبتاً ہلکا پے لوڈ ایک بڑا لمحہ پیدا کر سکتا ہے اگر اسے گاڑی سے بہت دور نصب کیا جائے۔
4. تجویز کردہ لوڈ کیلکولیشن کا طریقہ کار
ایک عملی ٹائمنگ بیلٹ لکیری ماڈیول سائزنگ کے عمل کو درج ذیل مراحل میں تقسیم کیا جا سکتا ہے:
- پے لوڈ اور کل حرکت پذیر ماس کا تعین کریں۔
- تصدیق کریں کہ آیا ماڈیول افقی، عمودی یا زاویہ پر نصب ہے۔
- زیادہ سے زیادہ سرعت اور کمی کا تعین کریں۔
- ایکسلریشن فورس کا حساب لگائیں۔
- رگڑ اور بیرونی عمل کی قوتیں شامل کریں۔
- جامد اور متحرک لمحے کے بوجھ کا حساب لگائیں۔
- مناسب حفاظتی عنصر کا اطلاق کریں۔
- گاڑی کے بوجھ اور قابل اجازت لمحات کو چیک کریں۔
- بیلٹ ڈرائیو فورس اور گھرنی ٹارک چیک کریں۔
- موٹر چوٹی ٹارک، مسلسل ٹارک اور زیادہ سے زیادہ رفتار چیک کریں۔
- اسٹروک، ڈیوٹی سائیکل اور آپریٹنگ ماحول کی تصدیق کریں۔
5. افقی لوڈ کیلکولیشن
5.1 ایکسلریشن فورس
بنیادی ایکسلریشن فورس کا حساب نیوٹن کے دوسرے قانون کا استعمال کرتے ہوئے کیا جاتا ہے:
ایفa= m × a
کہاں:
- ایفaنیوٹن میں ایکسلریشن فورس ہے۔
- mکلوگرام میں کل حرکت پذیر ماس ہے۔
- aمیٹر فی سیکنڈ مربع میں ایکسلریشن ہے۔
مثال کے طور پر، اگر کل حرکت پذیر ماس 30 کلوگرام ہے اور سرعت 2.5 m/s² ہے:
ایفa= 30 × 2.5 = 75 این
5.2 ٹوٹل ہوریزونٹل ڈرائیو فورس
افقی محور کے لیے کل ڈرائیو فورس کا اندازہ اس طرح لگایا جا سکتا ہے:
ایفd= ایفa+ ایفf+ ایفe
لہذا:
ایفd= m × a + Ff+ ایفe
بیرونی قوتوں میں شامل ہو سکتے ہیں:
- مزاحمت کو کاٹنا یا دبانا
- نلی اور کیبل ڈریگ
- ورک پیس رابطہ فورس
- سگ ماہی مزاحمت
- دوسرے منسلک محور سے مزاحمت
حفاظتی عنصر کو لاگو کرنے کے بعد ڈیزائن ڈرائیو فورس یہ ہے:
ایفڈیزائن= ایفd× K
5.3 گائیڈ پر عام بوجھ
افقی ماڈیول کے لیے، گائیڈ کے ذریعے تعاون یافتہ عمودی وزن تقریباً ہے:
ایفعمودی= m × g
یہ فورس بنیادی طور پر کیریج کی گنجائش، گائیڈ بیئرنگ بوجھ اور لمحے کے بوجھ کو چیک کرنے کے لیے استعمال ہوتی ہے۔ اسے افقی ڈرائیو فورس کے ساتھ الجھن میں نہیں ڈالنا چاہئے۔
6. عمودی لوڈ کیلکولیشن
عمودیٹائمنگ بیلٹ ماڈیولزخاص توجہ کی ضرورت ہے کیونکہ کشش ثقل اسی سمت میں کام کرتی ہے جس میں حرکت محور ہے۔
6.1 اوپر کی طرف سرعت
جب گاڑی اوپر کی طرف تیز ہوتی ہے:
ایفاوپر= m × (g + a) + Ff+ ایفe
یہ عام طور پر عمودی محور کے لیے ڈرائیو فورس کی اعلی ترین حالت کی نمائندگی کرتا ہے۔
6.2 مستقل رفتار اوپر کی طرف حرکت
مسلسل اوپر کی رفتار پر، سرعت صفر ہے:
ایفمسلسل= m × g + Ff+ ایفe
6.3 نیچے کی طرف تیزی
جب بوجھ نیچے کی طرف تیز ہوتا ہے اور کشش ثقل حرکت میں مدد کرتی ہے:
ایفنیچے= m × (g - a)
اصل موٹر ٹارک دوبارہ پیدا ہو سکتا ہے اگر کشش ثقل گاڑی کو حکم دی گئی حرکت سے زیادہ تیزی سے چلاتی ہے۔ اس آپریٹنگ حالت کے لیے سروو ڈرائیو اور بریک ریزسٹر کو چیک کیا جانا چاہیے۔
6.4 ہولڈنگ فورس
جب عمودی محور کو روک دیا جاتا ہے، نظام کو اب بھی کشش ثقل کے خلاف مزاحمت کرنی چاہیے:
ایفپکڑو= m × g
عمودی ایپلی کیشنز کے لیے موٹر بریک، کاؤنٹر بیلنس ڈیوائس، نیومیٹک بیلنسنگ سلنڈر یا مکینیکل اینٹی فال میکانزم پر غور کیا جانا چاہیے۔ بجلی کی ناکامی کے دوران گرنے سے بچنے کے لیے محور کو صرف موٹر ہولڈنگ ٹارک پر انحصار نہیں کرنا چاہیے۔
6.5 عمودی محور کے لیے ڈیزائن فورس
عمودی ڈیزائن فورس عام طور پر اوپر کی رفتار کی حالت پر مبنی ہے:
ایفڈیزائن= [m × (g + a) + Ff+ ایفe] × K
7. جامد لوڈ اور متحرک لوڈ
7.1 جامد لوڈ
جامد بوجھ کا تعین عام طور پر وزن اور مستقل بیرونی قوت سے کیا جاتا ہے:
ایفجامد= m × g + Fe
جامد بوجھ کا حساب کتاب چیک کرنے کے لیے استعمال کیا جاتا ہے:
- گاڑی کی اخترتی
- گائیڈ ریل کی صلاحیت
- رابطے کے دباؤ کو برداشت کرنا
- بڑھتی ہوئی پلیٹ کی طاقت
- قابل اجازت جامد لمحہ
7.2 متحرک لوڈ
افقی محور کے لیے، ایک آسان متحرک ڈرائیو فورس ہے:
ایفمتحرک= m × a + Ff+ ایفe
عمودی محور کے لیے اوپر کی طرف بڑھتے ہوئے:
ایفمتحرک= m × (g + a) + Ff+ ایفe
موشن پروفائل سے چوٹی ایکسلریشن ویلیو استعمال کریں، اوسط ایکسلریشن نہیں۔ تیز رفتاری کا مختصر وقت اور تیزی سے سمت کا الٹ جانا اونچی چوٹی کی قوتیں بنا سکتا ہے یہاں تک کہ جب آپریٹنگ کی اوسط رفتار معتدل ہو۔
7.3 روٹ مین اسکوائر فورس
زیادہ سے زیادہ ٹارک کی توثیق کے لیے چوٹی کی طاقت کا استعمال کیا جاتا ہے، جب کہ جڑ کا مطلب مربع قوت مسلسل موٹر لوڈنگ کا اندازہ لگانے کے لیے استعمال کیا جا سکتا ہے:
ایفRMS= √[(F₁²t₁ + F₂²t₂ + ... + Fn²tn) ÷ (t₁ + t₂ + ... + tn)]
جہاں ہر قوت کی قدر ایک موشن سائیکل کے اندر اسی مدت کے لیے کام کرتی ہے۔
منتخب کردہ ڈرائیو سسٹم کو دونوں کو پورا کرنا چاہیے:
- چوٹی کی طاقت یا چوٹی ٹارک کی ضرورت
- مسلسل RMS فورس یا مسلسل ٹارک کی ضرورت
8. لمحہ لوڈ کا حساب کتاب
ٹائمنگ بیلٹ لکیری ماڈیول لوڈ کی گنجائش کشش ثقل کے پے لوڈ سنٹر سے سخت متاثر ہوتی ہے۔ جب کیریج سینٹر سے بوجھ ختم ہوجاتا ہے، تو یہ ایک لمحہ پیدا کرتا ہے:
M = F × e
کشش ثقل سے متاثرہ پے لوڈ کے لیے:
ایمجامد= m × g × e
کہاں:
- ایمN·m میں لمحہ ہے۔
- ایفN میں لاگو قوت ہے۔
- eمیٹر میں کھڑا فاصلہ ہے۔
8.1 ایکسلریشن کی وجہ سے متحرک لمحہ
اگر کشش ثقل کا پے لوڈ سنٹر لائن آف موشن سے آفسیٹ ہوتا ہے تو ایکسلریشن ایک اضافی لمحہ پیدا کرتا ہے:
ایممتحرک= m × a × e
کل لمحے میں کشش ثقل اور ایکسلریشن دونوں اثرات شامل ہو سکتے ہیں:
ایمکل= ایمجامد+ ایممتحرک+ ایمعمل
ہر لمحے کی سمت پر غور کرنا چاہیے۔ ماڈیول واقفیت پر منحصر ہے، قوتیں ایک ہی سمت میں کام کر سکتی ہیں یا جزوی طور پر ایک دوسرے کو منسوخ کر سکتی ہیں۔
8.2 پچ، یاؤ اور رول لمحات
ایک لکیری ماڈیول گاڑی تین اہم لمحوں کی سمتوں کا تجربہ کر سکتی ہے:
- پچ لمحہ:قاطع محور کے گرد گردش۔
- لمحہ فکریہ:عمودی محور کے گرد گردش۔
- رول لمحہ:طول بلد سفری محور کے گرد گردش۔
محور کی تعریفیں مینوفیکچررز کے درمیان مختلف ہو سکتی ہیں۔ ہمیشہ حسابی لمحے کا موازنہ پروڈکٹ کی تفصیلات میں دکھائے گئے متعلقہ قابل اجازت لمحے سے کریں۔
8.3 مشترکہ قوت اور لمحہ چیک
جب کئی بوجھ ایک ساتھ کام کرتے ہیں، تو ایک قدامت پسند مشترکہ بوجھ کی جانچ کو اس طرح ظاہر کیا جا سکتا ہے:
U = F₁/F₁اجازت دیں+ F₂/F₂اجازت دیں+ ایمx/Mx، اجازت دیں۔+ ایمy/My، اجازت دیں۔+ ایمz/Mz، اجازت دیں۔
مشترکہ استعمال کی قدر عام طور پر 1 سے نیچے رہنی چاہیے:
U ≤ 1
یہ ایک قدامت پسند ابتدائی طریقہ ہے۔ حتمی حساب کتاب کے ذریعہ فراہم کردہ مشترکہ-لوڈ فارمولے کی پیروی کرنا چاہئے۔لکیری ماڈیول کارخانہ دار.
9. حفاظتی عنصر کا انتخاب
حفاظتی عنصر غیر یقینی پے لوڈ ڈیٹا، غیر متوقع مزاحمت، اسمبلی رواداری، کمپن، اثرات اور آپریٹنگ حالات میں تبدیلیوں کی تلافی کرتا ہے۔
| آپریٹنگ حالت | تجویز کردہ ابتدائی حفاظتی عنصر |
|---|---|
| ہموار حرکت، کم سرعت، مستحکم بوجھ | 1.2–1.5 |
| عام صنعتی آٹومیشن | 1.5–2.0 |
| بار بار سرعت اور سمت الٹ جانا | 1.8–2.5 |
| عمودی حرکت یا عملے کے لیے حساس سامان | 2.0 یا اس سے زیادہ |
| اثر، جھٹکا یا غیر یقینی بیرونی قوت | 2.5–3.0 یا اس سے زیادہ |
یہ اقدار آفاقی حدود کے بجائے ابتدائی انجینئرنگ حوالہ جات ہیں۔ حتمی حفاظتی عنصر کا انتخاب مینوفیکچرر کی وضاحتوں، مشین کے خطرے کی تشخیص اور اصل آپریٹنگ حالات کے مطابق کیا جانا چاہیے۔
صرف پے لوڈ ماس پر حفاظتی عنصر کا اطلاق ہمیشہ کافی نہیں ہوتا ہے۔ عام طور پر بہتر ہے کہ پہلے حقیقی قوتوں اور لمحات کا حساب لگائیں اور پھر نتیجے میں ڈیزائن کے بوجھ پر حفاظتی عنصر کا اطلاق کریں۔
10. ڈرائیو فورس کو پللی ٹارک میں تبدیل کرنا
ڈیزائن ڈرائیو فورس کا حساب لگانے کے بعد، مطلوبہ پللی ٹارک کا اندازہ اس طرح لگایا جا سکتا ہے:
ٹیگھرنی= ایفڈیزائن× r ÷ n
کہاں:
- ٹیگھرنیN·m میں گھرنی ٹارک ہے۔
- ایفڈیزائنN میں ڈیزائن ڈرائیو فورس ہے۔
- rپللی پچ کا رداس میٹر میں ہے۔
- یاٹرانسمیشن کی کارکردگی ہے.
اگر گیئر باکس استعمال کیا جاتا ہے:
ٹیموٹر= ٹیگھرنی÷ (i × nجی)
کہاں:
- iگیئر باکس میں کمی کا تناسب ہے۔
- یاجیگیئر باکس کی کارکردگی ہے۔
موٹر کے انتخاب پر بھی غور کرنا چاہیے:
- موٹر اور گھرنی گردشی جڑتا
- گیئر باکس کی جڑت
- چوٹی موٹر ٹارک
- مسلسل موٹر ٹارک
- زیادہ سے زیادہ موٹر کی رفتار
- سرو اوورلوڈ دورانیہ
- سستی کے دوران بریک لگانے والی توانائی
11. ٹائمنگ بیلٹ کی صلاحیت کی تصدیق
حساب کی گئی ڈرائیو فورس ٹائمنگ بیلٹ اور پللی سسٹم کے قابل اجازت ورکنگ بوجھ کے اندر رہنی چاہیے۔
درج ذیل اشیاء کی تصدیق کریں:
- قابل اجازت بیلٹ ٹینسائل فورس
- قابل اجازت دانت کترنے والی قوت
- گھرنی کے ساتھ لگے بیلٹ کے دانتوں کی تعداد
- ابتدائی بیلٹ کشیدگی
- گھرنی کا قطر
- بیلٹ کی چوڑائی
- بیلٹ مواد اور ٹینسائل کی ہڈی کی قسم
- زیادہ سے زیادہ بیلٹ کی رفتار
- ایکسلریشن فریکوئنسی
- آپریٹنگ درجہ حرارت
بیلٹ کی چوڑائی میں اضافہ طاقت کی صلاحیت کو بہتر بنا سکتا ہے، لیکن یہ خود بخود گائیڈ لمحے یا گاڑی کی سختی کے مسائل کو حل نہیں کرتا ہے۔ بیلٹ ڈرائیو کی گنجائش اور گائیڈ لوڈ کی صلاحیت کو الگ الگ چیک کیا جانا چاہیے۔
12. افقی لوڈ کیلکولیشن کی مثال
درج ذیل شرائط کے ساتھ افقی ٹائمنگ بیلٹ لکیری ماڈیول پر غور کریں:
- پے لوڈ ماس: 25 کلوگرام
- ٹولنگ اور موونگ فکسچر ماس: 8 کلو
- زیادہ سے زیادہ سرعت: 3 m/s²
- تخمینی رگڑ مزاحمت: 40 N
- بیرونی عمل کی قوت: 60 این
- حفاظتی عنصر: 1.5
- پے لوڈ سینٹر آف گریوٹی آفسیٹ: 0.18 میٹر
- موشن لائن سے کشش ثقل کے مرکز تک عمودی فاصلہ: 0.12 میٹر
12.1 کل حرکت پذیر ماس
m = 25 + 8 = 33 کلوگرام
12.2 ایکسلریشن فورس
ایفa= 33 × 3 = 99 ن
12.3 کل ڈرائیو فورس
ایفd= 99 + 40 + 60 = 199 ن
12.4 ڈیزائن ڈرائیو فورس
ایفڈیزائن= 199 × 1.5 = 298.5 این
اس لیے بیلٹ ڈرائیو، پللی، گیئر باکس اور موٹر کو مخصوص آپریٹنگ حالت کے تحت کم از کم 298.5 N ڈیزائن ڈرائیو فورس فراہم کرنی چاہیے۔
پے لوڈ وزن سے 12.5 جامد لمحہ
ایمجامد= 25 × 9.81 × 0.18 = 44.15 N·m
ایکسلریشن سے 12.6 متحرک لمحہ
ایممتحرک= 25 × 3 × 0.12 = 9 N·m
اگر دونوں لمحات ایک ہی سمت میں کام کرتے ہیں:
ایمکل= 44.15 + 9 = 53.15 N·m
منتخب کردہ ماڈیول کو 298.5 N ڈیزائن ڈرائیو فورس کی ضرورت اور قابل اطلاق قابل اجازت لمحے کی ضرورت دونوں کو پورا کرنا چاہیے۔
13. عمودی لوڈ کیلکولیشن کی مثال
مندرجہ ذیل پیرامیٹرز کے ساتھ عمودی ٹائمنگ بیلٹ لکیری ماڈیول پر غور کریں:
- پے لوڈ ماس: 12 کلوگرام
- ٹولنگ اور موونگ فکسچر ماس: 5 کلو
- اوپر کی رفتار: 2 m/s²
- رگڑ مزاحمت: 25 این
- حفاظتی عنصر: 2.0
- پللی پچ کا رداس: 0.025 میٹر
- ٹرانسمیشن کی کارکردگی: 90٪
13.1 کل حرکت پذیر ماس
m = 12 + 5 = 17 کلوگرام
13.2 اوپر کی طرف ڈرائیو فورس
ایفاوپر = 17 × (9.81 + 2) + 25
ایفاوپر= 225.77 این
13.3 ڈیزائن ڈرائیو فورس
ایفڈیزائن= 225.77 × 2.0 = 451.54 این
13.4 درکار پللی ٹارک
ٹیگھرنی = 451.54 × 0.025 ÷ 0.90
ٹیگھرنی= 12.54 N·m
13.5 جامد ہولڈنگ فورس
ایفپکڑو= 17 × 9.81 = 166.77 این
بریک اور اینٹی فال میکانزم کو موٹر کے بند ہونے یا بجلی ختم ہونے پر عمودی حرکت پذیر اسمبلی کو محفوظ طریقے سے رکھنے کے قابل ہونا چاہیے۔
14. لوڈ پر ایکسلریشن ٹائم کا اثر
رفتار کی تبدیلی اور سرعت کے وقت سے بھی سرعت کا حساب لگایا جا سکتا ہے:
a = (v₂ - v₁) ÷ t
اگر کوئی ماڈیول 0.2 سیکنڈ میں 0 سے 2 m/s تک تیز ہوجاتا ہے:
a = 2 ÷ 0.2 = 10 m/s²
اگر وہی رفتار 0.5 سیکنڈ میں پہنچ جائے:
a = 2 ÷ 0.5 = 4 m/s²
تیز رفتاری کا ایک چھوٹا وقت نمایاں طور پر جڑواں قوت، موٹر ٹارک، بیلٹ کی کشیدگی اور لمحے کے بوجھ کو بڑھاتا ہے۔ ایکسلریشن اور سست رفتاری کا وقت بڑھانا اکثر مطلوبہ ماڈیول سائز کو کم کرنے کا ایک مؤثر طریقہ ہوتا ہے۔
15. مائل انسٹالیشن کیلکولیشن
افقی سے θ زاویہ پر نصب ماڈیول کے لیے، حرکت کی سمت کے ساتھ کام کرنے والی کشش ثقل کی قوت یہ ہے:
ایفکشش ثقل محور= m × g × sin θ
تقریبا اوپر کی طرف ڈرائیو فورس ہے:
ایفd= m × a + m × g × sin θ + Ff+ ایفe
جب θ 0 ° ہے، انسٹالیشن افقی ہے۔ جب θ 90° ہے، انسٹالیشن عمودی ہے۔
16. عام لوڈ کیلکولیشن کی غلطیاں
16.1 پے لوڈ ماس کو ڈرائیو فورس کے طور پر استعمال کرنا
پے لوڈ کلوگرام میں ماپا جاتا ہے، جبکہ ڈرائیو فورس نیوٹن میں ماپا جاتا ہے. ماس کو ایکسلریشن اور انسٹالیشن کی سمت کے مطابق طاقت میں تبدیل کیا جانا چاہیے۔
16.2 فکسچر اور ٹولنگ ماس کو نظر انداز کرنا
گریپرز، بڑھتے ہوئے پلیٹیں، سینسرز، کیبل کیریئرز اور ثانوی محور کل حرکت پذیر ماس کے ایک اہم حصے کی نمائندگی کر سکتے ہیں۔
16.3 اوسط ایکسلریشن کا استعمال
زیادہ سے زیادہ سرعت اور تنزل کی قدروں کو چوٹی کی طاقت کے حساب کتاب کے لیے استعمال کیا جانا چاہیے۔
16.4 سینٹر آف گریوٹی آفسیٹ کو نظر انداز کرنا
بڑے اوور ہینگ کے ساتھ ایک چھوٹا پے لوڈ قابل اجازت گاڑی کے لمحے سے تجاوز کر سکتا ہے یہاں تک کہ جب اس کا وزن برائے نام بوجھ کی گنجائش سے کم ہو۔
16.5 افقی اور عمودی بوجھ کو برابر سمجھنا
عمودی محور کو کشش ثقل پر قابو پانا ضروری ہے اور اس کے لیے عام طور پر بریک، اضافی حفاظتی عنصر اور بریک توانائی کی تصدیق کی ضرورت ہوتی ہے۔
16.6 صرف موٹر ٹارک کی جانچ کرنا
ایک طاقتور موٹر اس بات کی ضمانت نہیں دیتی کہ بیلٹ، کیریج، گائیڈ ریل یا بڑھتا ہوا ڈھانچہ لاگو بوجھ کو برداشت کر سکتا ہے۔
16.7 ڈیوٹی سائیکل کو نظر انداز کرنا
بار بار تیز رفتار سائیکل موٹر ہیٹنگ، بیئرنگ پہننے اور بیلٹ کے درجہ حرارت میں اضافے کا سبب بن سکتے ہیں یہاں تک کہ جب انفرادی چوٹی کا بوجھ حد کے اندر ہو۔
16.8 ایمرجنسی میں کمی کو نظر انداز کرنا
ہنگامی طور پر رکنے سے سرعت پیدا ہو سکتی ہے اور عام موشن پروفائل کی نسبت زیادہ لمحہ بوجھ ہو سکتا ہے۔
17. ٹائمنگ بیلٹ لائنر ماڈیول سلیکشن چیک لسٹ
بیلٹ سے چلنے والے لکیری ماڈیول کو منتخب کرنے سے پہلے، درج ذیل معلومات کی تصدیق کریں:
- کل حرکت پذیر ماس
- پے لوڈ سینٹر آف گریویٹی پوزیشن
- افقی، عمودی یا مائل تنصیب
- اسٹروک کی ضرورت ہے۔
- زیادہ سے زیادہ سفر کی رفتار
- زیادہ سے زیادہ سرعت اور کمی
- موشن سائیکل اور ڈیوٹی سائیکل
- بیرونی عمل کی قوتیں۔
- مطلوبہ پوزیشننگ ریپیٹ ایبلٹی
- قابل اجازت پچ، یاؤ اور رول لمحات
- موٹر چوٹی اور مسلسل ٹارک
- بیلٹ قابل اجازت ٹینسائل اور دانتوں کا بوجھ
- ایمرجنسی سٹاپ سستی۔
- آپریٹنگ درجہ حرارت اور آلودگی کی سطح
- مطلوبہ خدمت زندگی
- عمودی محور بریک اور مخالف زوال کی ضروریات
18. اکثر پوچھے جانے والے سوالات
آپ ٹائمنگ بیلٹ لکیری ماڈیول کے بوجھ کا حساب کیسے لگاتے ہیں؟
پہلے کل حرکت پذیر ماس کا حساب لگائیں، پھر استعمال کرتے ہوئے ایکسلریشن فورس کا تعین کریں۔F = m × a. تنصیب کی سمت کے مطابق رگڑ، کشش ثقل اور بیرونی عمل کی قوتیں شامل کریں۔ سینٹر آف گریویٹی آفسیٹ سے لمحے کے بوجھ کا حساب لگائیں اور مناسب حفاظتی عنصر کا اطلاق کریں۔
کیا ریٹیڈ پے لوڈ قابل اجازت ڈرائیو فورس جیسا ہے؟
نمبر۔ شرح شدہ پے لوڈ مخصوص حالات کے تحت کیریج اور گائیڈ کے ذریعہ تعاون یافتہ بوجھ کی وضاحت کرتا ہے۔ قابل اجازت ڈرائیو فورس اس قوت کو بیان کرتی ہے جسے بیلٹ اور ڈرائیو سسٹم منتقل کر سکتا ہے۔ دونوں قدروں کی جانچ ہونی چاہیے۔
عمودی ٹائمنگ بیلٹ ماڈیول کا حساب کیسے لگایا جاتا ہے؟
اوپر کی رفتار کے لیے، استعمال کریں۔F = m × (g + a)، پھر رگڑ اور بیرونی قوتیں شامل کریں۔ ایک اعلی حفاظتی عنصر کا اطلاق کریں اور موٹر بریک، اینٹی فال میکانزم اور دوبارہ پیدا ہونے والی بریک کی صلاحیت کی تصدیق کریں۔
ایکسلریشن ماڈیول لوڈ کی صلاحیت کو کیسے متاثر کرتا ہے؟
زیادہ سرعت سرعت کے براہ راست تناسب میں جڑی قوت کو بڑھاتی ہے۔ یہ موٹر ٹارک، بیلٹ ٹینشن اور متحرک لمحے کے بوجھ کو بھی بڑھاتا ہے۔
لمحے کے بوجھ کا حساب کیسے لگایا جاتا ہے؟
لمحے کا بوجھ استعمال کرتے ہوئے شمار کیا جاتا ہے۔M = F × e، جہاں F لاگو قوت ہے اور e قوت اور کیریج حوالہ نقطہ کے درمیان کھڑا فاصلہ ہے۔
کون سا حفاظتی عنصر استعمال کیا جانا چاہئے؟
1.5 سے 2.0 کا ایک ابتدائی عنصر عام طور پر عام آٹومیشن کے لیے استعمال ہوتا ہے۔ عمودی، اثر یا اعلی تعدد ایپلی کیشنز کے لیے 2.0 سے 3.0 یا اس سے زیادہ کی ضرورت ہو سکتی ہے، یہ مینوفیکچرر کی تصریحات اور مشین کے خطرے کی تشخیص پر منحصر ہے۔
کیا موٹر پاور میں اضافہ اوورلوڈ کا مسئلہ حل کرسکتا ہے؟
ضروری نہیں۔ ایک بڑی موٹر زیادہ ڈرائیو فورس فراہم کر سکتی ہے، لیکن یہ گاڑی کے قابل اجازت لمحے یا گائیڈ، بیلٹ اور ماؤنٹنگ پلیٹ کی ساختی صلاحیت کو نہیں بڑھا سکتی۔
19. نتیجہ
ٹائمنگ بیلٹ لکیری ماڈیول لوڈ کیلکولیشن کے لیے پے لوڈ ماس کو چیک کرنے سے زیادہ کی ضرورت ہوتی ہے۔ ایک مکمل حساب کتاب میں کل موونگ ماس، انسٹالیشن اورینٹیشن، ایکسلریشن فورس، رگڑ، پراسیس ریزسٹنس، سٹیٹک بوجھ، ڈائنامک بوجھ، لمحے کا بوجھ اور حفاظتی عنصر پر غور کرنا چاہیے۔
افقی محور بنیادی طور پر سرعت اور بیرونی مزاحمت سے متاثر ہوتے ہیں، جبکہ عمودی محوروں کو بھی کشش ثقل پر قابو پانا چاہیے اور محفوظ بوجھ کو ہولڈنگ فراہم کرنا چاہیے۔ آف سیٹ پے لوڈز کا اندازہ پچ، یاؤ اور رول لمحات کے مطابق ہونا چاہیے۔
ڈیزائن کی قوت اور لمحات کا تعین کرنے کے بعد، ان کا موازنہ کیریج لوڈ، گائیڈ لمحات، بیلٹ کی گنجائش، پللی ٹارک اور موٹر کی کارکردگی سے کریں۔ یہ منظم طریقہ اوورلوڈ، بیلٹ سلپیج، وائبریشن، پوزیشننگ کی غلطیوں اور وقت سے پہلے اجزاء کی ناکامی کو روکنے میں مدد کرتا ہے۔
