 اردو

گینٹری آٹومیشن سسٹم بڑے پیمانے پر میٹریل ہینڈلنگ، پک اینڈ پلیس آپریشنز، مشین لوڈنگ، اسمبلی، انسپکشن، ڈسپنسنگ اور بڑے فارمیٹ پروسیسنگ کے لیے استعمال ہوتے ہیں۔ یہ نظام عام طور پر دو یا دو سے زیادہ لکیری حرکت کے محوروں کو جوڑتے ہیں تاکہ ایک مقررہ کام کرنے والے علاقے میں اختتامی اثر کو منتقل کیا جا سکے۔
ایک ٹائمنگ بیلٹ لکیری ماڈیول خاص طور پر گینٹری سسٹمز کے لیے موزوں ہے جس کے لیے طویل سفر، تیز رفتار آپریٹنگ اور متواتر باہم حرکت کی ضرورت ہوتی ہے۔ اس کا ہلکا پھلکا ٹرانسمیشن ڈھانچہ چلتی گاڑی کو تیز رفتاری سے سفر کرنے کی اجازت دیتا ہے جو عام طور پر لمبے بال اسکرو سے منسلک ہوتے ہیں۔
تاہم، ایک قابل اعتماد ٹائمنگ بیلٹ گینٹری سسٹم کے لیے فرد کے انتخاب سے زیادہ کی ضرورت ہوتی ہے۔لکیری ماڈیولز. انجینئرز کو ایک مکمل موشن سسٹم کے طور پر گینٹری ڈھانچہ، دوہری محور کی مطابقت پذیری، کراس بیم لوڈ، پوزیشننگ ریپیٹ ایبلٹی، کیبل روٹنگ اور اینڈ-ایفیکٹر انضمام کا جائزہ لینا چاہیے۔
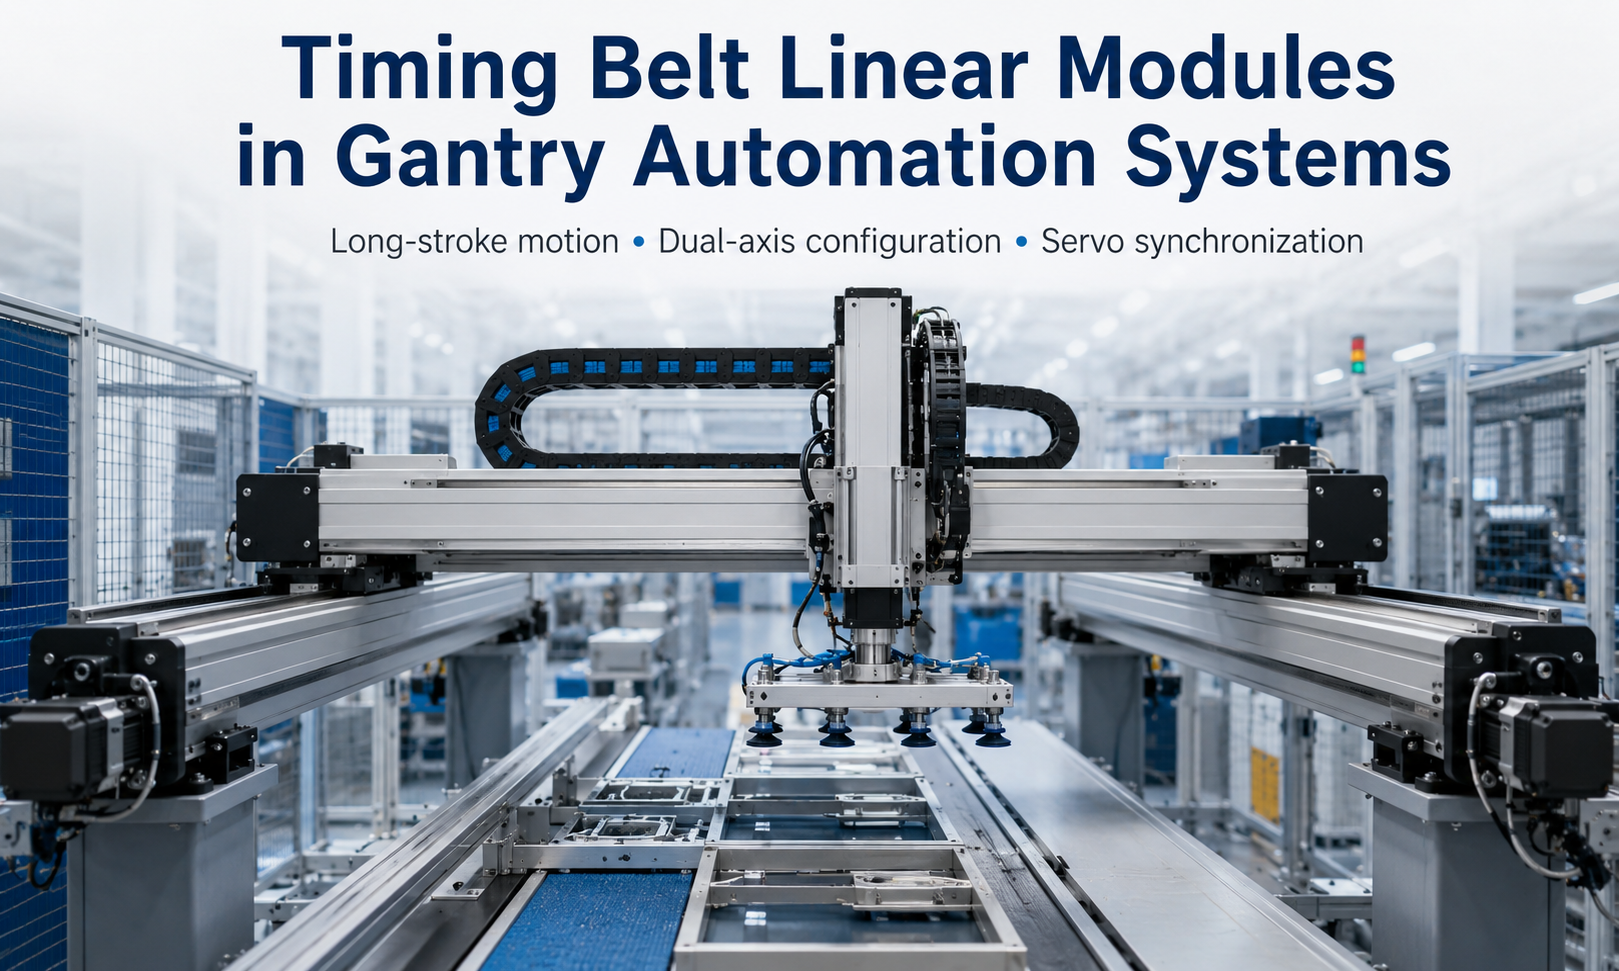
ٹائمنگ بیلٹ گینٹری سسٹم کیا ہے؟
ٹائمنگ بیلٹ گینٹری سسٹم ایک کثیر محور آٹومیشن پلیٹ فارم ہے جس میں ایک یا زیادہ محور دانتوں والی بیلٹوں اور پلیوں سے چلائے جاتے ہیں۔ ٹائمنگ بیلٹ موٹر ٹارک کو چلتی گاڑی میں منتقل کرتی ہے، جبکہ لکیری گائیڈ پے لوڈ کو سپورٹ کرتے ہیں اور حرکت کی سمت کو برقرار رکھتے ہیں۔
ایک عام گینٹری ترتیب میں شامل ہیں:
- دو متوازی افقی محور جو مرکزی سفر کی سمت بناتے ہیں۔
- متوازی محوروں کے درمیان نصب کراس بیم
- کراس بیم پر ایک ٹرانسورس محور نصب ہے۔
- اٹھانے اور کم کرنے کے لیے ایک اختیاری عمودی محور
- سرو موٹرز، کپلنگ، سینسر اور موشن کنٹرولرز
- ایک گرپر، ویکیوم ٹول، ڈسپینسنگ ہیڈ یا دوسرا اینڈ انفیکٹر
محوروں کی تعداد اور واقفیت پر منحصر ہے، نظام کو XY پلیٹ فارم، ایک XZ کینٹیلیور، ایک XYZ گینٹری روبوٹ یا مطابقت پذیر ڈوئل ڈرائیو کارٹیزین سسٹم کے طور پر ترتیب دیا جا سکتا ہے۔
گینٹری آٹومیشن میں ٹائمنگ بیلٹ لائنر ماڈیول کیوں استعمال کیے جاتے ہیں۔
ٹائمنگ بیلٹ لکیری ماڈیولزکئی خصوصیات پیش کرتے ہیں جو انہیں گینٹری آٹومیشن کے لیے موزوں بناتے ہیں۔
لانگ اسٹروک موشن
ٹائمنگ بیلٹ ٹرانسمیشن ان ایپلی کیشنز کے لیے موزوں ہے جن کو طویل سفر کی ضرورت ہوتی ہے۔ گھومنے والی گیند کے اسکرو کے برعکس، ٹائمنگ بیلٹ اسٹروک اور گھومنے والی رفتار میں اضافے کے ساتھ اسکرو وائپنگ کے مسائل کا سامنا نہیں کرتا ہے۔ یہ طویل پیداوار لائنوں، بڑے کام کرنے والے لفافوں اور منتقلی کے نظام کے لیے عملی بناتا ہے۔
قابل اجازت اسٹروک اب بھی ماڈیول پروفائل، بیلٹ کی کشیدگی، گائیڈ کے انتظام، تنصیب کا طریقہ اور مطلوبہ درستگی پر منحصر ہے۔ پروفائل کے انحراف اور کمپن کو روکنے کے لیے لمبے ماڈیولز کو صحیح طریقے سے سپورٹ کیا جانا چاہیے۔
تیز رفتار باہمی نقل و حرکت
بیلٹ سے چلنے والے ماڈیول کے متحرک اجزاء نسبتاً ہلکے ہوتے ہیں۔ کم حرکت پذیر ماس محور کو تیز اور تیزی سے کم کرنے میں مدد کرتا ہے، جو ورک سٹیشنوں کے درمیان منتقلی کا وقت کم کر سکتا ہے۔
یہ خصوصیت ایپلی کیشنز میں قابل قدر ہے جیسے چھانٹنا، پیکیجنگ، پیلیٹائزنگ اور پک اینڈ پلیس آٹومیشن، جہاں گینٹری بار بار مقررہ پوزیشنوں کے درمیان حرکت کرتی ہے۔
لچکدار ملٹی ایکسس انٹیگریشن
ٹائمنگ بیلٹ ماڈیولز کو مختلف کارٹیشین کنفیگریشنز میں ملایا جا سکتا ہے۔ ان کے ایلومینیم پروفائلز کراس بیم، موٹرز، سینسرز، کیبل کیریئرز اور معاون بریکٹ کے لیے آسان بڑھتے ہوئے سطحیں فراہم کرتے ہیں۔
معیاری انٹرفیس ایک واحد محور ماڈیول کو XY، XZ یا XYZ آٹومیشن سسٹم میں پھیلانا بھی آسان بناتے ہیں۔
رفتار اور تکرار کے درمیان مناسب توازن
مناسب طریقے سے ڈیزائن کردہ ٹائمنگ بیلٹ گینٹری بہت سے صنعتی ہینڈلنگ اور پروسیسنگ کے کاموں کے لیے مستحکم ریپیٹ پوزیشننگ فراہم کر سکتی ہے۔ اصل ریپیٹ ایبلٹی کا انحصار بیلٹ کی سختی، پری لوڈ، گھرنی کی مصروفیت، گائیڈ کی درستگی، ساختی سختی، سرو ٹیوننگ اور بوجھ کے حالات پر ہے۔
ان ایپلی کیشنز کے لیے جن کے لیے انتہائی اعلی مطلق پوزیشننگ کی درستگی کی ضرورت ہوتی ہے، انجینئرز کو بیلٹ کی لمبائی، درجہ حرارت کی تبدیلی اور بیرونی پیمائش یا معاوضے کے طریقوں کا بھی جائزہ لینا چاہیے۔
عام گینٹری کے ڈھانچے
سنگل ڈرائیو گینٹری کا ڈھانچہ
سنگل ڈرائیو ڈھانچے میں، ایک موٹر ایک طرف سے یا دونوں اطراف کو جوڑنے والی مکینیکل ٹرانسمیشن کے ذریعے مرکزی حرکت پذیر بیم کو چلاتی ہے۔ یہ ترتیب موٹروں کی تعداد کو کم کر سکتی ہے اور کنٹرول کو آسان بنا سکتی ہے۔
یہ عام طور پر نسبتاً تنگ گینٹری، اعتدال پسند بوجھ اور کافی ٹورسنل سختی کے ساتھ ڈھانچے کے لیے زیادہ موزوں ہے۔ جب کراس بیم چوڑا یا بھاری بھرکم ہوتا ہے، تو سنگل سائیڈ ڈرائیو ناہموار قوتیں بنا سکتی ہے اور ریکنگ کا خطرہ بڑھا سکتی ہے۔
دوہری ڈرائیو گینٹری کا ڈھانچہ
ایک ڈوئل ڈرائیو گینٹری دو متوازی ٹائمنگ بیلٹ ماڈیولز استعمال کرتی ہے، جس میں کراس بیم کے ہر طرف ایک ڈرائیو سسٹم نصب ہوتا ہے۔ دونوں محور ایک ساتھ حرکت کرتے ہیں اور دونوں سروں سے بیم کو سہارا دیتے ہیں۔
یہ ترتیب عام طور پر استعمال ہوتی ہے جب گینٹری میں:
- ایک وسیع کام کرنے کا دورانیہ
- ایک طویل بنیادی سفری فاصلہ
- ایک بھاری کراس بیم
- مرکزی طور پر نصب ٹرانسورس محور
- ایک بڑا اختتامی اثر پے لوڈ
- تیز رفتار یا بار بار سمت میں تبدیلی
انجینئرنگ کا اہم چیلنج دو متوازی محوروں کے درمیان ہم آہنگی کو برقرار رکھنا ہے۔
XY گینٹری سسٹم
ایک XY گینٹری دو افقی سمتوں میں حرکت فراہم کرتی ہے۔ متوازی مرکزی محور کراس بیم کو حرکت دیتے ہیں، جب کہ قاطع محور آلے کو بیم کے پار منتقل کرتا ہے۔
XY نظام عام طور پر ڈسپنسنگ، بصری معائنہ، لیزر مارکنگ، سطح کی پروسیسنگ اور پلانر پک اینڈ پلیس آپریشنز کے لیے استعمال ہوتے ہیں۔
XYZ گینٹری سسٹم
ایک XYZ گینٹری XY ڈھانچے میں عمودی محور کا اضافہ کرتی ہے۔ عمودی محور اختتامی اثر کو ورک پیس تک پہنچنے، اٹھانے یا رکھنے کی اجازت دیتا ہے۔
XYZ سسٹم بڑے پیمانے پر لوڈنگ اور ان لوڈنگ، پیلیٹائزنگ، اسمبلی، پیکیجنگ، گودام کی منتقلی اور مشین کی دیکھ بھال کے لیے استعمال ہوتے ہیں۔
کراس بیم لوڈ اور ساختی ڈیزائن
کراس بیم گینٹری آٹومیشن سسٹم میں سب سے اہم ساختی اجزاء میں سے ایک ہے۔ اس میں ٹرانسورس ایکسس، عمودی محور، اینڈ انفیکٹر، کیبلز اور بعض اوقات اضافی سامان جیسے کیمرے یا سینسر ہوتے ہیں۔
متوازی ٹائمنگ بیلٹ ماڈیولز پر لاگو کل موونگ بوجھ میں شامل ہو سکتے ہیں:
- کراس بیم کا وزن
- ٹرانسورس لکیری ماڈیول وزن
- عمودی محور کا وزن
- موٹر اور گیئر باکس کا وزن
- اختتامی اثر کا وزن
- ورک پیس پے لوڈ
- کیبل کیریئر اور نیومیٹک نلی وزن
- تیز رفتاری اور تنزلی کے دوران پیدا ہونے والی متحرک قوت
انجینئرز کو صرف جامد وزن کا استعمال کرتے ہوئے پے لوڈ کا اندازہ نہیں لگانا چاہیے۔ ایکسلریشن اضافی جڑی قوت پیدا کرتی ہے، جبکہ ایک آف سیٹ بوجھ گاڑیوں اور گائیڈز پر پچنگ، جمائی اور لڑھکنے کے لمحات پیدا کرتا ہے۔
تخمینی ایکسلریشن فورس کا اظہار اس طرح کیا جا سکتا ہے:
F = m × a
کہاںایفایکسلریشن فورس ہے،mحرکت پذیر ماس ہے اورaایکسلریشن ہے.
منتخب ٹائمنگ بیلٹ ماڈیولز میں کافی بوجھ کی گنجائش، ڈرائیو فورس اور قابل اجازت لمحے کی گنجائش ہونی چاہیے۔ غیر متوقع اثرات، بوجھ میں تغیر اور طویل مدتی آپریشن کے لیے بھی مناسب حفاظتی عنصر کا اطلاق کیا جانا چاہیے۔
کراس بیم انحراف
ایک لمبی کراس بیم اپنے وزن اور نصب محور کے وزن کے نیچے جھک سکتی ہے۔ ضرورت سے زیادہ انحراف پوزیشننگ کی مستقل مزاجی کو کم کر سکتا ہے، ٹول کی اونچائی کو تبدیل کر سکتا ہے اور کمپن کو بڑھا سکتا ہے۔
کراس بیم کی سختی کو اس طرح بہتر بنایا جا سکتا ہے:
- بیم سیکشن کا سائز بڑھانا
- ایک پربلت ایلومینیم یا سٹیل کی ساخت کا استعمال کرتے ہوئے
- غیر تعاون یافتہ مدت کو کم کرنا
- قاطع اور عمودی محور کے بڑے پیمانے پر کم کرنا
- بھاری اجزاء کو سپورٹ پوائنٹس کے قریب رکھنا
- جب ساختی سختی ناکافی ہو تو سرعت کو محدود کرنا
ڈوئل ایکسس گینٹریز میں سرو سنکرونائزیشن
جب دو ٹائمنگ بیلٹ ماڈیول ایک ہی کراس بیم کو چلاتے ہیں، تو ان کی پوزیشنز کو ہم آہنگ رہنا چاہیے۔ اگر ایک طرف دوسرے سے زیادہ دور جاتا ہے، تو کراس بیم ترچھا ہو سکتا ہے۔ اس حالت کو عام طور پر گینٹری ریکنگ کہا جاتا ہے۔
ریکنگ گائیڈ رگڑ کو بڑھا سکتی ہے، غیر معمولی شور پیدا کر سکتی ہے، گاڑیوں کو اوورلوڈ کر سکتی ہے اور پوزیشننگ کی تکرار کو کم کر سکتی ہے۔ شدید غلط ترتیب گائیڈز، بیلٹ یا بڑھتے ہوئے ڈھانچے کو نقصان پہنچا سکتی ہے۔
الیکٹرانک سنکرونائزیشن
الیکٹرانک طور پر مطابقت پذیر نظام میں، ہر ایک متوازی محور کا اپنا سروو موٹر اور انکوڈر ہوتا ہے۔ دیتحریک کنٹرولردونوں محوروں کو مربوط کمانڈ بھیجتا ہے اور ان کی پوزیشن کے فرق کو مانیٹر کرتا ہے۔
کنٹرولر صف بندی کو برقرار رکھنے کے لیے ماسٹر غلام کنٹرول، گینٹری کنٹرول یا کراس کپلڈ معاوضہ استعمال کر سکتا ہے۔ کنٹرول کی حکمت عملی میں ایک قابل اجازت پوزیشن-فرق کی حد اور اگر دونوں محور مطابقت پذیری سے باہر ہو جائیں تو غلطی کا جواب شامل ہونا چاہیے۔
مکینیکل سنکرونائزیشن
مکینیکل سنکرونائزیشن دونوں اطراف کو شافٹ، بیلٹ یا گیئر باکس کے انتظام کے ذریعے جوڑتی ہے۔ ایک موٹر جڑے ہوئے میکانزم کو چلاتی ہے تاکہ دونوں اطراف ایک ساتھ حرکت کریں۔
یہ طریقہ الیکٹرانک کنٹرول کو آسان بنا سکتا ہے، لیکن جڑنے والے اجزاء کو احتیاط سے سیدھ میں رکھنا چاہیے۔ لمبی جڑنے والی شافٹ ٹورسنل اخترتی، تنصیب کی پیچیدگی اور اضافی جڑتا متعارف کروا سکتی ہے۔
گینٹری ہومنگ اور اسکوائرنگ
ڈوئل ڈرائیو گینٹری کو عام طور پر گھر جانے کے دوران اسکوائرنگ طریقہ کار کی ضرورت ہوتی ہے۔ ہر طرف ایک آزاد ہوم سینسر یا حوالہ پوزیشن استعمال کر سکتا ہے۔ کنٹرولر محوروں کو اس وقت تک حرکت دیتا ہے جب تک کہ دونوں اطراف اپنے حوالہ جات قائم نہ کر لیں اور کراس بیم مشین کے فریم کے ساتھ منسلک نہ ہو جائے۔
ہومنگ کے بعد، کنٹرولر دو محوروں کے درمیان متعین پوزیشنی تعلق کو برقرار رکھتا ہے۔ ہوم سینسرز، لمیٹ سوئچز اور مکینیکل سٹاپ نصب کیے جائیں تاکہ نظام بجلی کی کمی یا دیکھ بھال کے بعد محفوظ طریقے سے بحال ہو سکے۔
پوزیشننگ Repeatability
پوزیشننگ ریپیٹ ایبلٹی ایک ہی آپریٹنگ حالات میں گینٹری کی اسی کمانڈڈ پوزیشن پر واپس آنے کی صلاحیت کو بیان کرتی ہے۔ یہ پک اینڈ پلیس، اسمبلی، ڈسپنسنگ اور انسپیکشن ایپلی کیشنز کے لیے ایک اہم پیرامیٹر ہے۔
گینٹری ریپیٹبلٹی کو متاثر کرنے والے عوامل میں شامل ہیں:
- ٹائمنگ بیلٹ کی سختی اور پری لوڈ
- گھرنی مینوفیکچرنگ اور تنصیب کی درستگی
- بیلٹ سے گھرنی تک دانت کی مشغولیت
- لکیری گائیڈ کی درستگی
- کراس بیم کی سختی
- سروو موٹر ریزولوشن اور کنٹرول ٹیوننگ
- لوڈ تغیر
- ایکسلریشن اور ڈیزلریشن سیٹنگز
- درجہ حرارت میں تبدیلی
- گینٹری کی مطابقت پذیری کی درستگی
بیلٹ کی کشیدگی میں اضافہ ہمیشہ کارکردگی کو بہتر نہیں کرتا. ضرورت سے زیادہ تناؤ بیئرنگ بوجھ، رگڑ اور اجزاء کے لباس کو بڑھا سکتا ہے۔ بیلٹ ٹینشن کو ماڈیول مینوفیکچرر کی تجویز کردہ رینج پر عمل کرنا چاہیے۔
گینٹری موشن کے لیے کیبل کا انتظام
ایک گینٹری سسٹم میں عام طور پر پاور کیبلز، انکوڈر کیبلز، سینسر کی تاریں، نیومیٹک ہوزز، ویکیوم نلیاں اور کمیونیکیشن لائنیں ہوتی ہیں۔ ان اجزاء کو کھینچے، مڑے یا پھنسے بغیر بار بار حرکت کرنا چاہیے۔
کیبل کیریئرز عام طور پر مین، ٹرانسورس اور عمودی محور کے ساتھ نصب ہوتے ہیں۔ ان کا سائز اور موڑنے کا رداس ان کے اندر موجود کیبلز اور ہوزز سے مماثل ہونا چاہیے۔
اچھی کیبل مینجمنٹ کو فراہم کرنا چاہئے:
- کافی موڑنے والا رداس
- جہاں ضروری ہو پاور اور سگنل کیبلز کے درمیان علیحدگی
- دونوں سروں پر مناسب تناؤ ریلیف
- ضرورت سے زیادہ بھرنے کے بغیر کافی اندرونی جگہ
- فریم یا چلتی گاڑی کے ساتھ کوئی مداخلت نہیں۔
- مکمل محور اسٹروک کے لیے موزوں کیبل کی لمبائی
- تیل، دھول، چپس یا کیمیکل سے تحفظ
کیبل کیریئر کے وزن اور ڈریگ فورس کو لوڈ کے حساب کتاب میں شامل کیا جانا چاہیے۔ تیز رفتار محوروں پر، ایک بڑا یا ناقص تعاون یافتہ کیبل کیریئر کمپن اور اضافی مزاحمت پیدا کر سکتا ہے۔
اینڈ ایفیکٹر انٹیگریشن
اختتامی اثر اس بات کا تعین کرتا ہے کہ گینٹری مصنوعات یا عمل کے ساتھ کیسے تعامل کرتی ہے۔ عام اختتامی اثرات میں شامل ہیں:
- نیومیٹک grippers
- الیکٹرک گریپرز
- ویکیوم سکشن ٹولز
- ڈسپینسنگ والوز
- ویلڈنگ کے سر
- معائنہ کرنے والے کیمرے
- لیزر پروسیسنگ ہیڈز
- سکریو ڈرائیونگ یونٹس
- کاٹنے یا نشان زد کرنے کے اوزار
اینڈ انفیکٹر کو مربوط کرتے وقت، انجینئرز کو اس کے وزن، مرکز ثقل، ورکنگ فورس، ہوا اور برقی روابط، بڑھتے ہوئے انٹرفیس اور مطلوبہ سمت بندی پر غور کرنا چاہیے۔
کیریج سے دور نصب ایک اینڈ انفیکٹر ایک بڑا لمحہ بوجھ پیدا کرتا ہے۔ اس کے لیے ایک وسیع کیریج، ڈوئل گائیڈ بلاکس، ایک مضبوط عمودی محور یا مختلف بڑھتے ہوئے انتظامات کی ضرورت ہو سکتی ہے۔
اختتامی اثر کا چکر بھی محور کی حرکت کے ساتھ مربوط ہونا چاہیے۔ مثال کے طور پر، ویکیوم گرپر کو اٹھانے سے پہلے ویکیوم پریشر کی تصدیق کی ضرورت پڑسکتی ہے، جب کہ ڈسپینسنگ ہیڈ کو مواد کو لاگو کرنے سے پہلے مستحکم طے کرنے کی مدت درکار ہوتی ہے۔
عام ایپلی کیشنز
پک اینڈ پلیس آٹومیشن
ٹائمنگ بیلٹ کارٹیشین روبوٹ کنویئرز، ٹرے اور پروسیسنگ سٹیشنوں کے درمیان مصنوعات کو تیزی سے منتقل کر سکتا ہے۔ طویل سفر اور تیز رفتاری نان پروسیسنگ وقت کو کم کرنے میں مدد کرتی ہے۔
مشین لوڈنگ اور ان لوڈنگ
XYZ گینٹری سسٹم حصوں کو CNC مشینوں، معائنہ کے آلات یا اسمبلی سٹیشنوں میں منتقل کر سکتے ہیں۔ عمودی محور لفٹنگ کو سنبھالتا ہے، جبکہ افقی محور ورک پیس کو پوزیشن میں رکھتے ہیں۔
پیکیجنگ اور چھانٹنا
ٹائمنگ بیلٹ گینٹریز کنویئر سسٹم کے ساتھ ہم آہنگی پیدا کر سکتی ہیں تاکہ مصنوعات کو ترتیب دیں، گروپ، اسٹیک یا پیکج کریں۔ سروو کنٹرول موشن پاتھ کو مختلف پروڈکٹ کے سائز اور پروڈکشن ریسیپیز کے لیے ایڈجسٹ کرنے کی اجازت دیتا ہے۔
ڈسپینسنگ اور گلونگ
XY یا XYZ پلیٹ فارم پروگرام شدہ راستوں پر ڈسپنسنگ ہیڈز کو منتقل کر سکتے ہیں۔ مالا کی مستقل مزاجی کو برقرار رکھنے کے لیے مستحکم حرکت، دہرائی جانے والی پوزیشننگ اور مناسب ساختی سختی اہم ہیں۔
بصری معائنہ
گینٹری پر نصب کیمرہ بڑی ورک پیس یا متعدد مقامات کا معائنہ کر سکتا ہے۔ نظام روشنی، تصویر کے حصول اور پیمائش کے سافٹ ویئر کے ساتھ موشن کنٹرول کو یکجا کر سکتا ہے۔
پیلیٹائزنگ اور گودام کی منتقلی۔
طویل اسٹروک ٹائمنگ بیلٹ کے محور ایک سے زیادہ پیلیٹ یا سٹوریج کی پوزیشنوں کا احاطہ کر سکتے ہیں۔ ایک گرپر یا ویکیوم ٹول کارٹن، ٹرے، اجزاء اور دیگر ہلکے یا درمیانے وزن کی مصنوعات کو سنبھال سکتا ہے۔
گینٹری سسٹم کے لیے ٹائمنگ بیلٹ ماڈیول کا انتخاب کیسے کریں۔
انتخاب کسی ایک محور کے برائے نام بوجھ کے بجائے مکمل گینٹری ڈیزائن پر مبنی ہونا چاہیے۔
| سلیکشن فیکٹر | انجینئرنگ پر غور کرنا |
|---|---|
| اسٹروک | مطلوبہ ورکنگ ایریا، اوور ٹریول، سینسر کی پوزیشن اور دیکھ بھال کی جگہ |
| حرکت پذیر بوجھ | کراس بیم، دیگر محور، اختتامی اثر، کیبلز اور ورک پیس |
| رفتار | مطلوبہ منتقلی کا وقت اور پیداوار سائیکل |
| سرعت | متحرک قوت، موٹر ٹارک، بیلٹ کا بوجھ اور ساختی کمپن |
| تکراری قابلیت | عمل کی رواداری، بیلٹ کی سختی، گائیڈ کی درستگی اور سرو ٹیوننگ |
| لمحہ بھر کا بوجھ | آفسیٹ پے لوڈ، اختتامی اثر کی توسیع اور کراس بیم کا انتظام |
| ڈرائیو کنفیگریشن | سنگل ڈرائیو، مکینیکل سنکرونائزیشن یا ڈوئل سروو ڈرائیو |
| ماحولیات | دھول، تیل، نمی، کلین روم کی ضروریات اور درجہ حرارت |
| تنصیب کی سمت | افقی، عمودی، سائیڈ ماونٹڈ یا الٹی انسٹالیشن |
| ڈیوٹی سائیکل | آپریٹنگ گھنٹے، سائیکل فریکوئنسی اور متوقع سروس لائف |
موٹر کے سائز کو کل حرکت پذیر ماس، ایکسلریشن فورس، رگڑ، ٹرانسمیشن کی کارکردگی اور مطلوبہ حفاظتی مارجن کا حساب دینا چاہیے۔ عمودی محور کے لیے، ڈیزائن کو کشش ثقل، بریک رکھنے اور بے قابو نزول کے خلاف تحفظ پر بھی غور کرنا چاہیے۔
تنصیب اور کمیشن کے تحفظات
بڑھتے ہوئے فریم کو فلیٹ، سخت اور مناسب طریقے سے منسلک ہونا چاہیے۔ متوازی ماڈیولز کو مستقل ڈیٹم کا استعمال کرتے ہوئے انسٹال کیا جانا چاہئے تاکہ ان کی گائیڈ ریل پورے اسٹروک میں متوازی رہیں۔
کمیشننگ کے دوران، انجینئرز کو تصدیق کرنی چاہیے:
- ماڈیول بڑھتے ہوئے چپٹا پن اور متوازی
- کراس بیم مربع پن
- بیلٹ کشیدگی
- گھرنی اور جوڑے باندھنا
- سینسر اور حد سوئچ آپریشن
- کیبل کیریئر کی نقل و حرکت
- امدادی سمت اور رائے
- دوہری محور کی مطابقت پذیری
- ایمرجنسی اسٹاپ رویہ
- اصل بوجھ کے تحت پوزیشننگ ریپیٹ ایبلٹی
ابتدائی جانچ کم رفتار اور سرعت سے شروع ہونی چاہیے۔ اس کے بعد کمپن، موٹر لوڈ، ٹریکنگ ایرر اور مکینیکل شور کی نگرانی کرتے ہوئے موشن کے پیرامیٹرز کو بتدریج بڑھایا جا سکتا ہے۔
ٹائمنگ بیلٹ گینٹری سسٹمز کی دیکھ بھال
احتیاطی دیکھ بھال پوزیشننگ کے استحکام کو برقرار رکھنے اور غیر منصوبہ بند وقت کو کم کرنے میں مدد کرتی ہے۔ عام دیکھ بھال کے کاموں میں شامل ہیں:
- پہننے، دراڑیں اور خراب دانتوں کے لیے ٹائمنگ بیلٹ کا معائنہ کرنا
- بیلٹ کے تناؤ کی جانچ اور ٹریکنگ
- گھرنی اور کپلنگ فاسٹنرز کا معائنہ کرنا
- دیکھ بھال کے شیڈول کے مطابق لکیری گائیڈز کو چکنا کرنا
- کیبل کیریئرز اور لچکدار کیبلز کی جانچ کرنا
- ماڈیولز سے دھول اور ملبے کو صاف کرنا
- گھر کے سینسر اور حد کے سوئچز کی تصدیق کرنا
- گنٹری مربع پن اور ہم وقت سازی کی جانچ کر رہا ہے۔
- غیر معمولی کمپن، شور یا موٹر کرنٹ کی نگرانی کرنا
دہرانے کی صلاحیت، بیلٹ کے شور یا کراس بیم کی سیدھ میں کسی بھی قسم کی تبدیلی کی فوری طور پر چھان بین کی جانی چاہیے۔ غلط ترتیب والی دوہری محور گینٹری کو جاری رکھنا متعدد اجزاء کے لباس کو تیز کر سکتا ہے۔
نتیجہ
ٹائمنگ بیلٹ لکیری ماڈیولز گینٹری آٹومیشن سسٹمز کے لیے ایک عملی حرکت کا حل فراہم کرتے ہیں جس کے لیے طویل سفر، تیز رفتاری اور لچکدار ملٹی ایکسس انضمام کی ضرورت ہوتی ہے۔ انہیں XY پلیٹ فارم، XYZ کے طور پر ترتیب دیا جا سکتا ہے۔کارٹیشین روبوٹیا ہینڈلنگ، پیکجنگ، انسپیکشن، ڈسپنسنگ اور مشین ٹینڈنگ ایپلی کیشنز کے لیے سنکرونائزڈ ڈوئل ڈرائیو گینٹری۔
قابل اعتماد آپریشن درست نظام کی سطح کی انجینئرنگ پر منحصر ہے۔ ڈیزائنر کو مکمل حرکت پذیر ماس، کراس بیم کی سختی، لمحے کے بوجھ، سرو سنکرونائزیشن، پوزیشننگ ریپیٹ ایبلٹی، کیبل مینجمنٹ اور اختتامی اثر کی ضروریات کا جائزہ لینا چاہیے۔
جب ماڈیولز، فریم، موٹرز اور کنٹرول سسٹم کو ایک مربوط حل کے طور پر منتخب کیا جاتا ہے، تو ٹائمنگ بیلٹ گینٹری مختلف آٹومیشن پراسیسز کے مطابق رہنے کے ساتھ ساتھ ایک بڑے ورکنگ ایریا میں تیز اور دہرائی جانے والی حرکت فراہم کر سکتی ہے۔
