 عربي

رف العتادالوحدات الخطيةتستخدم على نطاق واسع في أنظمة الأتمتة الصناعية التي تتطلب سفرًا طويلًا وسرعة عالية وقدرة تحميل ثقيلة وتشغيلًا مستمرًا موثوقًا. على عكس الأنظمة اللولبية الكروية، التي قد تواجه قيودًا حرجة على السرعة والطول على الأشواط الممتدة، ينقل مشغل الجريدة المسننة والترس الحركة من خلال ترس دوار يعمل برف خطي ثابت.
تجعل طريقة النقل هذه الوحدة الخطية لرف التروس مناسبة بشكل خاص للروبوتات العملاقة، ورعاية الماكينات، ومناولة المواد، وأتمتة اللحام، والمعالجة بالليزر، والقطع الكبير الحجم، والتنصت على منصات نقالة، وأتمتة المستودعات وغيرها من تطبيقات النقل لمسافات طويلة.
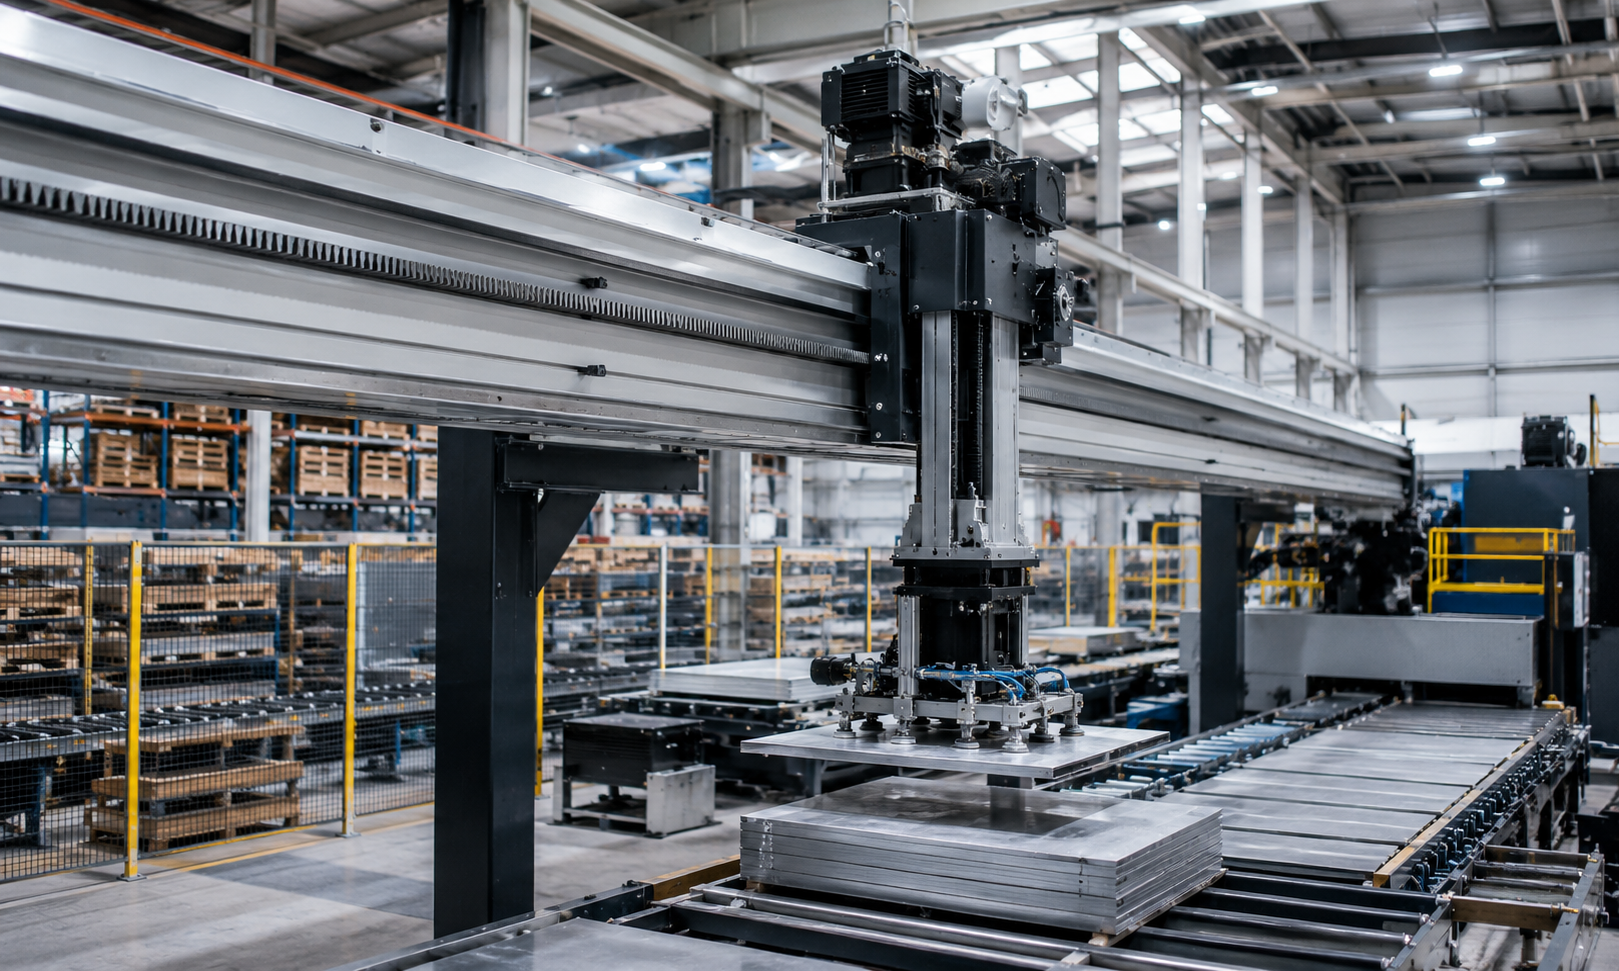
لماذا يتم استخدام الوحدات الخطية لحامل التروس في الأتمتة الصناعية
تتطلب العديد من الآلات الصناعية محاور خطية يمكنها تحريك المعدات الثقيلة لمسافة عدة أمتار مع الحفاظ على سرعة ثابتة وصلابة هيكلية. في هذه التطبيقات، غالبًا ما يكون طول الشوط والحمولة والتسارع وبيئة التثبيت ومتطلبات الصيانة أكثر أهمية من دقة تحديد المواقع العالية جدًا.
يوفر نظام التشغيل الآلي القائم على الحامل العديد من المزايا العملية:
- سفر طويل وقابل للتمديد من خلال أقسام الرف المتصلة
- قدرة تحميل عالية للعربات الثقيلة والأدوات وقطع العمل
- سرعة تشغيل عالية دون قيود السرعة الحرجة للكرة اللولبية
- صلابة هيكلية قوية للبيئات الصناعية الصعبة
- التكامل المرن في الأنظمة أحادية المحور ومتعددة المحاور
- عملية موثوقة في التكوينات الأفقية والرأسية والجسر
تسمح هذه الخصائص للوحدة الخطية للخدمة الشاقة بالعمل بفعالية في الآلات الكبيرة حيث قد لا تكون المحركات التقليدية ذات الشوط القصير مناسبة.
1. الروبوتات العملاقة
تعد الروبوتات العملاقة واحدة من أكثر تطبيقات الوحدات الخطية لرف التروس شيوعًا. نموذجيروبوت عملاقيتكون من عمودين داعمين وواحد أو أكثر من العوارض الأفقية ومحاور خطية متعددة مرتبة في اتجاهات X وY وZ.
قد يحتاج المحور الأفقي الرئيسي إلى التحرك عبر خط إنتاج كامل أو سرير الآلة. أوحدة الرف والجناحبالنسبة للروبوتات العملاقة، يمكن أن توفر السكتة الدماغية الطويلة والسرعة العالية وقدرة التحميل الثقيلة المطلوبة لتحريك العوارض المتقاطعة أو آليات الرفع أو القابضون أو أدوات المعالجة.
في أنظمة القنطرية الكبيرة ذات المحرك المزدوج، يمكن تركيب وحدات حامل التروس على جانبي الهيكل. تتم مزامنة محركين مؤازرين إلكترونيًا لمنع الانحراف والحفاظ على حركة مستقرة للعارضة المتقاطعة.
تشمل عمليات الروبوت العملاقة النموذجية ما يلي:
- تحميل وتفريغ قطع العمل الكبيرة
- نقل الأجزاء بين محطات الإنتاج
- التعامل مع ألواح الصلب ومقاطع الألمنيوم والمكونات الهيكلية
- نقل القوالب والمنصات والحاويات
- إجراء عمليات التجميع أو المعالجة الآلية
2. رعاية الآلة
تستخدم أنظمة العناية بالآلات الآلية معدات الحركة الخطية لتحميل المواد الخام إلى آلات CNC وإزالة الأجزاء النهائية بعد التشغيل الآلي. عند تركيب عدة آلات على التوالي، قد يحتاج محور المناولة إلى التحرك لمسافة طويلة.
يمكن للوحدة الخطية لرف التروس أن تحمل ذراعًا آليًا أو قابضًا أو وحدة رفع على طول مقدمة العديد من آلات CNC. تتيح السكتة الدماغية القابلة للتطوير لنظام معالجة واحد خدمة العديد من مراكز التصنيع أو المخارط أو محطات الفحص.
بالمقارنة مع استخدام روبوت فردي لكل آلة، يمكن للمحور الخطي طويل الشوط أن يقلل من تكرار المعدات ويبسط تدفق المواد عبر خلية الإنتاج.
3. التعامل مع المواد
غالبًا ما تتطلب معدات مناولة المواد نقل الأحمال الثقيلة بسرعة وبشكل متكرر بين محطات العمل. قد يحمل المحور الخطي ذو الحمل الثقيل لمناولة المواد تركيبات أو قابضات ميكانيكية أو أجهزة رفع فراغية أو صواني أو حاويات أو مكونات كبيرة.
تعتبر الوحدات الخطية لحامل التروس مناسبة لهذه المهام لأنه يمكن تكوين نظام القيادة لكل من السفر الطويل وقوة الدفع العالية. يمكن تركيب الحامل على طول هيكل من الألومنيوم أو شعاع فولاذي أو إطار الآلة، اعتمادًا على الحمولة والصلابة المطلوبة.
تشمل تطبيقات معالجة المواد الشائعة ما يلي:
- نقل المكونات بين محطات التجميع
- نقل البطاريات والمحركات وقطع غيار السيارات
- التعامل مع الصفائح المعدنية والتشكيلات الجانبية
- نقل الكراتين والصناديق والحاويات الصناعية
- معدات إنتاج وتعبئة الأعلاف
4. أتمتة اللحام
تتطلب أنظمة اللحام الآلي حركة مستقرة وسرعة يمكن التحكم فيها وصلابة كافية لحمل مشاعل اللحام أو أجهزة تحديد المواقع أو معدات الاستخراج أو تركيبات قطع العمل. يمكن استخدام وحدات حامل التروس لتحريك رأس اللحام على طول اللحامات الطويلة أو إعادة وضع المكونات الثقيلة أثناء عملية اللحام.
في خلايا اللحام الروبوتية، قد تعمل الوحدة الخطية كمحور خارجي يعمل على توسيع نطاق عمل الروبوت. يتيح ذلك لروبوت واحد معالجة قطع العمل الأطول أو الوصول إلى محطات لحام متعددة دون الحاجة إلى ذراع آلية أكبر.
وينبغي النظر في الأغطية الواقية وأنظمة التشحيم وهياكل الختم المناسبة لأن بيئات اللحام قد تحتوي على غبار معدني وشرر وحرارة.
5. المعالجة بالليزر
غالبًا ما تتطلب آلات المعالجة بالليزر حركة عالية السرعة في مناطق العمل الطويلة. يمكن لمشغل الشوط الطويل للقطع بالليزر أن يحرك رأس القطع أو العارضة المتقاطعة أو منصة المواد عبر الصفائح والمقاطع المعدنية الكبيرة.
تُستخدم الوحدات الخطية لحامل التروس بشكل شائع في أنظمة القطع بالليزر لأنها تستطيع الحفاظ على سرعة خطية عالية على مدى عدة أمتار من السفر. بالمقارنة مع البراغي الكروية الطويلة، فإن ناقل الحركة المسنن والترس أقل تأثرًا بسوط العمود وسرعة الدوران الحرجة.
يمكن أن تساعد الرفوف الأرضية أو المجهزة بدقة وعلب التروس المناسبة وأنظمة التحكم المؤازرة في تحسين أداء تحديد المواقع لمعدات القطع بالليزر واللحام بالليزر ومعدات وضع العلامات بالليزر.
6. قطع كبيرة الحجم
تقوم آلات القطع كبيرة الحجم بمعالجة المواد مثل الصفائح المعدنية والخشب والألواح البلاستيكية والألواح المركبة والحجر والمواد العازلة. قد يصل عرض وأطوال هذه الآلات إلى عدة أمتار.
يمكن للمحور الخطي الذي يتم تشغيله على حامل أن يحرك جسر القطع على طول قاعدة الماكينة مع الحفاظ على حركة مستقرة عبر منطقة المعالجة بأكملها. يسهل تصميم الحامل المعياري أيضًا تصنيع الآلات بأطوال عمل مختلفة باستخدام منصة ميكانيكية موحدة.
تشمل معدات القطع النموذجية كبيرة الحجم ما يلي:
- ماكينات قطع البلازما
- آلات القطع باللهب
- أنظمة القطع بنفث الماء
- أجهزة التوجيه باستخدام الحاسب الآلي
- ماكينات قطع الخشب والألواح
- أنظمة قطع المواد المركبة
7. أنظمة المنصات
تعمل أنظمة المنصات على نقل الكراتين أو الأكياس أو الحاويات أو المنتجات النهائية من الناقلات إلى المنصات. في المنشآت ذات مواضع المنصات المتعددة، يسمح المحور الخطي طويل الشوط لروبوت منصات نقالة أو آلية رفع بخدمة عدة مواقع تكديس.
يمكن تركيب الوحدة الخطية لرف التروس كمحور سفر أفقي أسفل أو فوق معدات منصات التحميل. تعد سعة التحميل العالية أمرًا مهمًا لأن المجموعة المتحركة قد تتضمن روبوتًا وإطارًا وقابضًا وكابلات والمنتج الذي يتم التعامل معه.
تدعم أيضًا محركات الجريدة المسننة والترس التسارع العالي والدورات المتكررة، مما يجعلها مناسبة لعمليات التعبئة والتغليف المستمرة والعمليات اللوجستية.
8. أتمتة المستودعات
تستخدم المستودعات الآلية الحركة الخطية لمسافات طويلة في أنظمة التخزين والاسترجاع والفرز والنقل. يمكن لوحدات حامل التروس نقل المكوكات وآليات الرفع وعربات النقل ووحدات المناولة الآلية على طول ممرات التخزين أو بين خطوط النقل.
في أتمتة المستودعات، قد يمتد طول الخط عبر العشرات من مواضع التخزين. تتيح أقسام الحامل المعيارية بناء أنظمة سفر طويلة دون الاعتماد على برغي أو عمود دوار واحد.
تشمل التطبيقات:
- أنظمة التخزين والاسترجاع الآلية
- محاور سفر رافعة المكدس
- أنظمة المناولة المكوكية
- معدات الفرز والتوزيع
- أنظمة نقل البليت
- أنظمة التقاط متعددة المحطات
9. المعدات الثقيلة والآلات الكبيرة
قد تتطلب الآلات الصناعية الثقيلة محاور خطية لتحريك الأدوات الكبيرة أو أجهزة الفحص أو مجموعات الرفع أو مكونات الماكينة. في هذه الأنظمة، تعد القوة الهيكلية والحمل اللحظي المسموح به أمرًا بالغ الأهمية.
يمكن بناء الوحدة الخطية لرف التروس للخدمة الشاقة باستخدام عوارض فولاذية وعربات معززة ومسارات توجيهية خطية كبيرة وعلب تروس مؤازرة ذات عزم دوران عالي. يمكن للوحدة بعد ذلك دعم التطبيقات الصعبة مثل معالجة الصلب وبناء السفن وتصنيع السكك الحديدية وإنتاج آلات البناء وتجميع المكونات الكبيرة.
يجب أن يأخذ التصميم النهائي في الاعتبار ليس فقط الحمولة ولكن أيضًا الحمل الشعاعي والقوة المحورية وعزم الانقلاب وقوة التسارع وحمل التوقف في حالات الطوارئ.
10. أنظمة النقل لمسافات طويلة
النقل لمسافات طويلة هو تطبيق أساسي للوحدات الخطية للجريدة المسننة والترس. يمكن زيادة طول السير من خلال ضم أقسام حامل متعددة وتوسيع العارضة الداعمة أو نظام التوجيه.
هذا التصميم مناسب لخطوط الإنتاج حيث يجب أن تنتقل المكونات بين محطات المعالجة البعيدة. قد تحمل العربة المتحركة منتجًا أو جهازًا أو روبوتًا أو مستشعرًا أو وحدة فحص أو آلية رفع.
تشمل تطبيقات النقل لمسافات طويلة النموذجية ما يلي:
- خطوط إنتاج السيارات
- خطوط تجميع البطاريات وتخزين الطاقة
- تصنيع مكونات كبيرة
- أنظمة التعبئة والتغليف والتوزيع
- معدات التفتيش متعددة المحطات
- لوجستيات المصنع وتداول قطع العمل
متطلبات التطبيق وتكوين الوحدة
| طلب | المتطلبات الرئيسية | التكوين النموذجي |
|---|---|---|
| روبوتات الجسر | ضربة طويلة، تحميل عالي، حركة متزامنة | محور X ثنائي المحرك مع محوري Y وZ |
| تميل الآلة | الوصول إلى محطات متعددة، والتكرار، والموثوقية | محور أفقي طويل يحمل روبوتًا أو قابضًا |
| مناولة المواد | حمولة ثقيلة، تسارع عالي، صلابة قوية | عربة معززة وعلبة تروس مؤازرة |
| أتمتة اللحام | سرعة مستقرة، وحماية البيئة، والصلابة | محور حامل محمي مع تحكم روبوت خارجي |
| معالجة الليزر | سرعة عالية، سفر طويل، رد فعل عنيف يمكن التحكم فيه | رف الدقة مع محرك سيرفو وعلبة التروس |
| قطع كبيرة الحجم | طول الآلة قابل للتطوير، وحركة متسقة | جسرية مدفوعة بالرف على حزوز توجيهية متوازية |
| منصات نقالة | دورات متكررة، حمولة عالية، سفر متعدد المواضع | محور سفر الروبوت الأفقي |
| أتمتة المستودعات | السفر لمسافات طويلة، عملية مستمرة | رف ممتد مع مكوك أو عربة رفع |
كيفية اختيار الوحدة الخطية لرف التروس للتطبيق
يتطلب تحديد الوحدة الصحيحة أكثر من مجرد التحقق من الحمولة الاسمية. يجب تقييم ظروف التشغيل الكاملة قبل تحديد حجم الحامل وقطر الترس الصغير ونسبة علبة التروس وحجم التوجيه وقوة المحرك.
طول السفر
تحديد السكتة الدماغية الفعالة والطول الإجمالي للوحدة والخلوص المطلوب عند كلا الطرفين. قد تتطلب الأنظمة الطويلة رفوفًا مجزأة ودعامات متوسطة ومحاذاة دقيقة أثناء التثبيت.
الحمولة والحمل اللحظي
حساب الكتلة المتحركة الإجمالية، بما في ذلك قطعة العمل، والنقل، والأدوات، والمحرك، وحامل الكابلات والمعدات المساعدة. يجب أيضًا أخذ مركز الجاذبية في الاعتبار لأن أحمال الإزاحة تولد لحظات الميل والانعراج والتدحرج.
السرعة والتسارع
يجب أن يوفر المحرك وعلبة التروس والترس والحامل المحدد عزم دوران كافيًا للسرعة والتسارع المطلوبين. يزيد التسارع العالي من قوة القصور الذاتي وقد يتطلب نظام قيادة أكبر حتى عندما تكون الحمولة الثابتة معتدلة.
دقة تحديد المواقع
تعتمد دقة تحديد الموضع على دقة الحامل وجودة الترس ورد الفعل العكسي وأداء علبة التروس وتركيب التوجيه وضبط المؤازرة. قد تستخدم التطبيقات التي تتطلب دقة أكبر حوامل أرضية دقيقة أو تروسًا محملة مسبقًا أو ردود فعل موضعية ذات حلقة مغلقة.
بيئة التركيب
يمكن أن يؤثر الغبار والرقائق المعدنية والرطوبة وشرارة اللحام وتغيرات درجات الحرارة على عمر الخدمة. قد تكون هناك حاجة إلى منفاخ وأغطية واقية وتزييت تلقائي ومكونات مقاومة للتآكل في ظروف التشغيل القاسية.
دورة التشغيل
يجب تقييم أنظمة الإنتاج المستمر من حيث ساعات التشغيل وتكرار الدورة ومعدل التسارع وفترات التشحيم. يجب أن يكون حجم المحركات وعلب التروس مناسبًا لعزم الدوران الأقصى والحمل الحراري المستمر.
أنظمة محرك واحد ومحرك مزدوج
تستخدم وحدة رف التروس ذات المحرك الواحد محركًا وترسًا واحدًا لتحريك العربة على طول الحامل. يتم استخدامه بشكل شائع للمحاور الأفقية القياسية والآلات ذات العرض المعتدل.
يستخدم نظام الدفع المزدوج وحدتي قيادة متزامنتين، وعادةً ما يتم تركيبهما على جوانب متقابلة لجسر عريض. يعمل هذا التكوين على تحسين توزيع القوة ويقلل من خطر التواء العارضة المتقاطعة. تعد المزامنة الإلكترونية والتحكم في المحاذاة أمرًا ضروريًا لمنع الأرفف بين الجانبين.
اعتبارات الصيانة
تساعد الصيانة الدورية في الحفاظ على التشغيل الموثوق به وتقليل تآكل ناقل الحركة. تشمل مهام الصيانة النموذجية ما يلي:
- فحص ملامسة أسنان الرف والترس
- فحص علبة التروس ومسامير تثبيت المحرك
- تشحيم الحامل والترس والحزوز الدليلية الخطية
- مراقبة رد الفعل العكسي والضوضاء غير الطبيعية
- تنظيف الغبار والرقائق والملوثات العملية
- فحص حاملات الكابلات وأجهزة الاستشعار ومفاتيح الحد
- التحقق من المحاذاة في أنظمة القيادة الطويلة أو المزدوجة
يجب تحديد نوع التشحيم وفترات الصيانة وفقًا لسرعة التشغيل والحمل والبيئة وتوصيات الشركة المصنعة.
خاتمة
تعد الوحدات الخطية لرف التروس حلاً فعالاً للآلات الصناعية التي تتطلب سفرًا طويلًا وقدرة تحميل ثقيلة وسرعة عالية وتصميمًا ميكانيكيًا قابلاً للتطوير. إن قدرتها على تمديد الشوط من خلال أقسام الرف المعيارية تجعلها مناسبة بشكل خاص للروبوتات العملاقة، ورعاية الماكينات، ومناولة المواد، وأتمتة اللحام، والمعالجة بالليزر، والقطع الكبير الحجم، ومنصات النقل، وأتمتة المستودعات، وأنظمة النقل لمسافات طويلة.
للحصول على أداء موثوق للنظام، يجب اختيار الوحدة وفقًا لطول السفر والحمولة والحمل اللحظي والسرعة والتسارع والدقة ودورة العمل والظروف البيئية. يمكن لمشغل الجريدة المسننة والترس الذي تم تكوينه بشكل صحيح أن يوفر حركة خطية مستقرة وفعالة عبر نطاق واسع من تطبيقات التشغيل الآلي للخدمة الشاقة.
الأسئلة المتداولة
ما هي التطبيقات التي تعتبر الوحدات الخطية لرف التروس مناسبة لها؟
إنها مناسبة بشكل أفضل للتطبيقات طويلة الشوط وعالية السرعة والأحمال الثقيلة مثل الروبوتات العملاقة وأنظمة مناولة المواد وآلات القطع بالليزر ومعدات منصات التحميل وأتمتة المستودعات.
هل يمكن استخدام الوحدة الخطية لرف التروس للسفر لفترة طويلة جدًا؟
نعم. يمكن ضم أقسام رفوف متعددة لإنشاء محور سفر ممتد. يجب أيضًا تصميم الهيكل الداعم والحزات الدليلية الخطية ومحاذاتها للخط الإجمالي.
هل وحدات رف التروس مناسبة للتطبيقات الدقيقة؟
نعم، ولكن الدقة التي يمكن تحقيقها تعتمد على درجة الحامل، وجودة الترس، والتحكم في رد الفعل العكسي، ودقة علبة التروس، وتركيب التوجيه ونظام التغذية الراجعة. يمكن أن تعمل الرفوف الدقيقة وترتيبات محرك الأقراص المحملة مسبقًا على تحسين أداء تحديد المواقع.
لماذا يتم استخدام محركات رفوف التروس في الروبوتات العملاقة؟
إنها توفر مسافة سفر طويلة وسرعة عالية وسعة تحميل ثقيلة وتكوينات مرنة للمحرك المزدوج، مما يجعلها مناسبة لتحريك العوارض العملاقة العريضة والتجمعات الآلية الكبيرة.
هل يمكن للوحدات الخطية لرف التروس أن تعمل عموديًا؟
نعم. تتطلب التطبيقات العمودية عزمًا كافيًا للمحرك، ونسبة مناسبة لعلبة التروس، وآلية فرملة أو تثبيت لمنع سقوط الحمل أثناء فقدان الطاقة.
