 বাংলা

কলিনিয়ার মডিউলস্ট্রোক গণনা ওয়ার্কপিস গতি, টুলিং জ্যামিতি, শেষ ছাড়পত্র, স্টপিং আচরণ এবং মেশিনের খামকে একটি প্রয়োজনীয় ভ্রমণ দৈর্ঘ্যে রূপান্তরিত করে। সংখ্যাটি কেবল দুটি প্রক্রিয়া বিন্দুর মধ্যে দূরত্ব নয়। পিকআপ পদ্ধতি, টুল ক্লিয়ারেন্স, হোমিং, নিয়ন্ত্রিত স্টপিং, ক্রমাঙ্কন এবং ভবিষ্যতের সামঞ্জস্যের জন্য মডিউল ক্যারেজে অতিরিক্ত ভ্রমণের প্রয়োজন হতে পারে।
খুব কম স্ট্রোক নির্বাচন করা একটি অন্যথায় উপযুক্ত মডিউলকে কমিশন করা অসম্ভব করে তুলতে পারে কারণ টুলটি একটি সীমা বা বাফার জোনে প্রবেশ না করে প্রতিটি অবস্থানে পৌঁছাতে পারে না। অত্যধিক স্ট্রোক নির্বাচন মডিউল দৈর্ঘ্য, চলমান ভর, স্ক্রু বা বেল্ট স্প্যান, ইনস্টলেশন স্থান, তারের-ক্যারিয়ার ভ্রমণ, এবং প্রায়ই খরচ বৃদ্ধি করে। দীর্ঘ বল-স্ক্রু অক্ষগুলিতে এটি সমালোচনামূলক-গতি এবং বকলিং চেকগুলিকে আরও চাহিদাপূর্ণ করে তুলতে পারে।
এই নির্দেশিকাটি একটি সাধারণ স্থানাঙ্ক সিস্টেম থেকে প্রয়োজনীয় স্ট্রোক তৈরি করে, উভয় প্রান্তে মার্জিন বরাদ্দ কিভাবে দেখায়, গতি-নির্ভর স্টপিং অ্যালাউন্স গণনা করে এবং একটি কাজ করা শিক্ষার উদাহরণ সম্পূর্ণ করে। উদাহরণের সমস্ত সংখ্যাসূচক তথ্য অনুমানমূলক এবং শুধুমাত্র পদ্ধতি প্রদর্শন করে; এগুলি একটি QRXQ পণ্য, পরীক্ষার ফলাফল বা গ্রাহক প্রকল্পের ডেটার স্পেসিফিকেশন নয়।
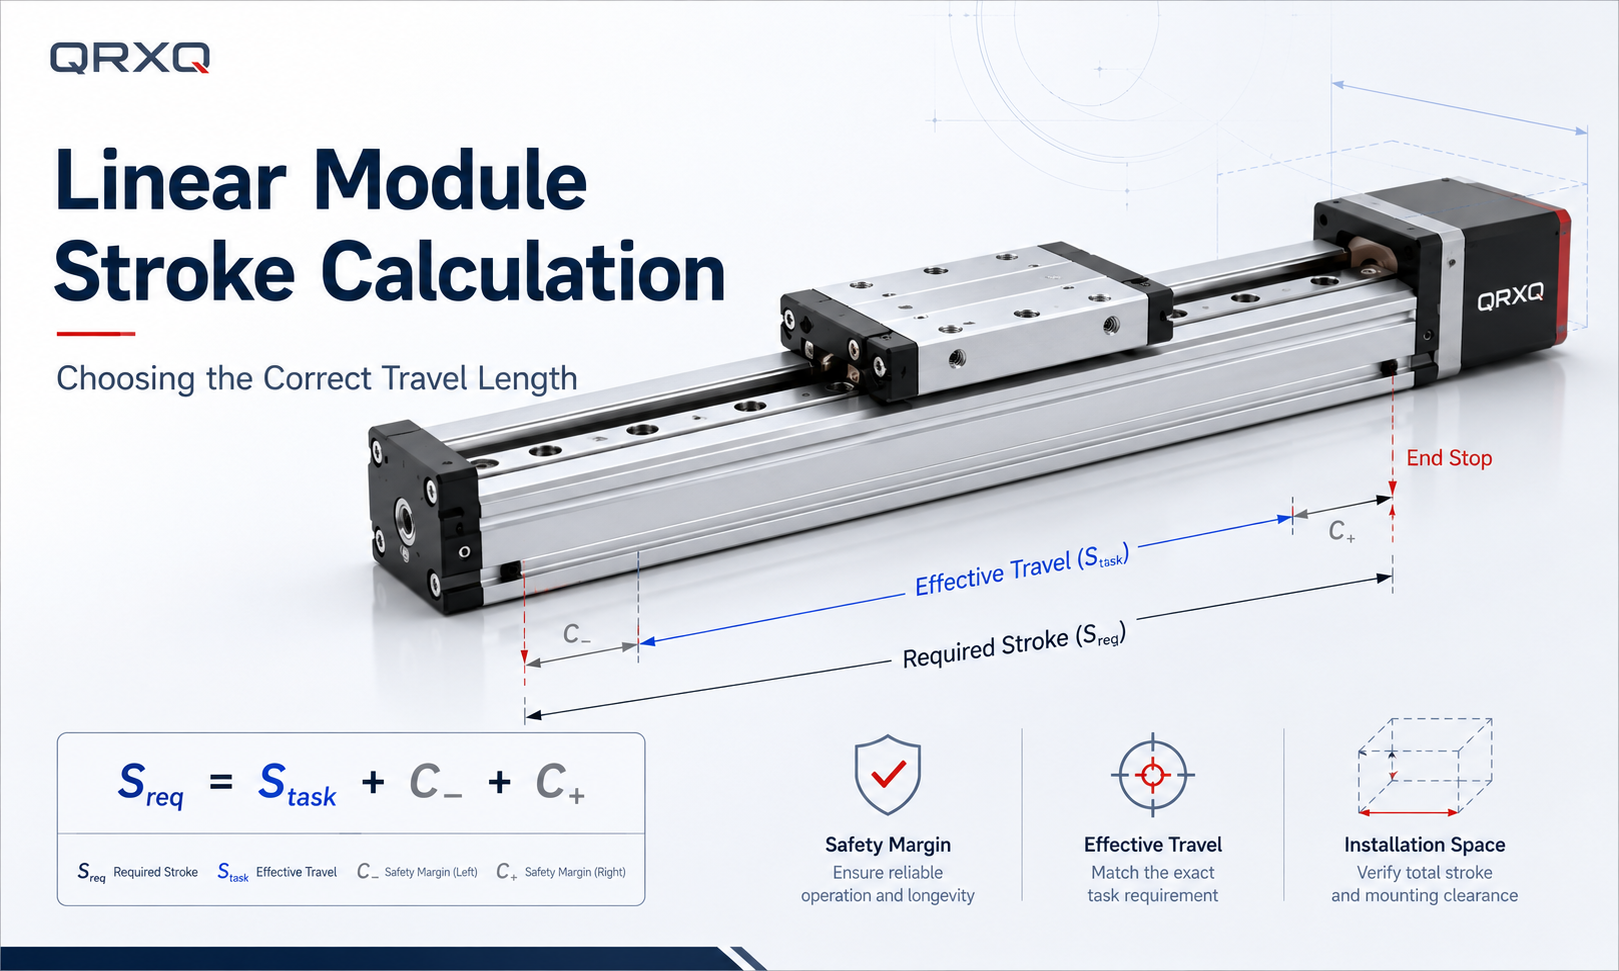
রৈখিক মডিউলে স্ট্রোক বলতে কী বোঝায়?
নামমাত্র স্ট্রোকএকটি মডিউল কনফিগারেশনের জন্য বিবৃত ভ্রমণ।কার্যকর ভ্রমণসীমা পজিশন, বাফার, হার্ড স্টপ, হোমিং কৌশল, টুলিং ক্লিয়ারেন্স এবং যেকোন সীমাবদ্ধ শেষ অঞ্চলগুলির জন্য অ্যাকাউন্টিং করার পরে মেশিনটি আসলে ব্যবহার করতে পারে এমন অংশ।প্রক্রিয়া ভ্রমণটাস্ক নিজেই সম্পূর্ণ করার জন্য প্রয়োজনীয় গাড়ি চলাচল।
এই শর্তাবলী বিনিময়যোগ্য হিসাবে বিবেচনা করা উচিত নয়. 900 মিমি নামমাত্র স্ট্রোক সহ একটি মডিউল স্বয়ংক্রিয়ভাবে একটি নিরাপদ 900 মিমি প্রক্রিয়া সরানো প্রদান করে না। ব্যবহারযোগ্য ব্যবধান সঠিক পণ্য অঙ্কন, সুইচ বিন্যাস, স্টপ জ্যামিতি, নিয়ন্ত্রণ সেটিংস, ইনস্টলেশন, এবং টুলিং খামের উপর নির্ভর করে।
| মেয়াদ | প্রকৌশল অর্থ | সাধারণ উৎস |
|---|---|---|
| প্রক্রিয়া অবস্থান | প্রতিটি অপারেটিং রেসিপি দ্বারা প্রয়োজনীয় সমস্ত টুল-সেন্টার বা ওয়ার্কপিস স্থানাঙ্ক | মেশিন লেআউট এবং প্রক্রিয়া পরিকল্পনা |
| গাড়ির অবস্থান | প্রক্রিয়া অবস্থানগুলি মডিউল ক্যারেজ ডেটামে রূপান্তরিত হয়েছে | টুলিং জ্যামিতি এবং সমন্বয় মডেল |
| প্রক্রিয়া ভ্রমণ | সর্বাধিক এবং সর্বনিম্ন প্রয়োজনীয় ক্যারেজ অবস্থানের মধ্যে পার্থক্য | অবস্থান তালিকা থেকে গণনা |
| শেষ ভাতা | প্রতিটি প্রান্তে প্রক্রিয়া পরিসীমা অতিক্রম সংরক্ষিত ভ্রমণ | প্রক্রিয়া, নিয়ন্ত্রণ, থামানো, এবং পরিষেবার প্রয়োজনীয়তা |
| প্রয়োজনীয় স্ট্রোক | প্রক্রিয়া ভ্রমণ প্লাস উভয় প্রান্তে পৃথকভাবে ন্যায়সঙ্গত ভাতা | ইঞ্জিনিয়ারিং গণনা |
| নামমাত্র স্ট্রোক | একটি নির্বাচনযোগ্য মডিউল কনফিগারেশনের জন্য ক্যাটালগ বা অঙ্কন মান | প্রস্তুতকারকের ডকুমেন্টেশন নিশ্চিত করা হয়েছে |
| ইনস্টলেশন খাম | সম্পূর্ণ মডিউল, মোটর, তার, সংযোগকারী এবং পরিষেবা অ্যাক্সেস দ্বারা স্থান দখল করা হয়েছে | পণ্য অঙ্কন এবং মেশিন বিন্যাস |
একটি স্থানাঙ্ক সিস্টেম এবং আসল টুল পয়েন্ট দিয়ে শুরু করুন
মার্জিন যোগ করার আগে একটি মেশিন স্থানাঙ্ক অক্ষ সংজ্ঞায়িত করুন। লোড, আনলোড, পরিদর্শন, প্রত্যাখ্যান, পরিষ্কার এবং রক্ষণাবেক্ষণের অবস্থান সহ একই স্থানাঙ্ক সিস্টেমে প্রতিটি প্রয়োজনীয় প্রক্রিয়া অবস্থান রেকর্ড করুন যখন তারা স্বাভাবিক স্বয়ংক্রিয় গতির অংশ। দুটি স্টেশনের মধ্যে শুধুমাত্র নামমাত্র দূরত্ব ব্যবহার করলে আরও একটি টুল-ক্লিয়ারেন্স বা পরিষেবা অবস্থান মিস করতে পারে।
প্রক্রিয়া স্পেসিফিকেশন সাধারণত মডিউল ক্যারেজ ডেটামের পরিবর্তে টুল সেন্টার পয়েন্ট, গ্রিপার আঙ্গুল, অগ্রভাগ, ক্যামেরা ফিল্ড সেন্টার বা ওয়ার্কপিস ডেটাম বর্ণনা করে। প্রতিটি প্রয়োজনীয় টুল পজিশনকে ক্যারেজ পজিশনে কনভার্ট করুন:
গাড়ির স্থানাঙ্ক:x_c,i = x_tool,i - o_i
এখানে, x_c,i হল স্টেট i, x_tool এর জন্য ক্যারেজ ডেটাম কোঅর্ডিনেট, i হল প্রয়োজনীয় টুল-পয়েন্ট কোঅর্ডিনেট, এবং o_i হল ক্যারেজ ডেটাম থেকে টুল পয়েন্ট পর্যন্ত সাইনড অফসেট। চিহ্নগুলি অবশ্যই নির্বাচিত স্থানাঙ্কের দিক অনুসরণ করবে।
যদি টুল অফসেট ধ্রুবক থাকে, তাহলে এটি মডিউলের নিখুঁত স্থান পরিবর্তন করে কিন্তু মূল পয়েন্ট-টু-পয়েন্ট স্প্যানের বাইরে বাতিল করে। যদি টুলটি ঘোরে, গ্রিপার পরিবর্তন করে, একটি স্লাইড প্রসারিত করে বা বিভিন্ন দৈর্ঘ্যের পণ্য বহন করে, o_i পরিবর্তন করতে পারে। পরিসীমা গণনা করার আগে প্রতিটি প্রাসঙ্গিক অবস্থাকে আলাদাভাবে রূপান্তরিত করতে হবে।
ন্যূনতম টাস্ক ভ্রমণ হল সমস্ত প্রয়োজনীয় ক্যারেজ স্থানাঙ্কের পরিসীমা:
টাস্ক ভ্রমণ:S_task = সর্বোচ্চ(x_c,i) - মিনিট(x_c,i)
এই পরিসর পদ্ধতিটি পৃথক চাল যোগ করার চেয়ে নিরাপদ কারণ স্ট্রোক দুটি চরম ক্যারেজ পজিশন দ্বারা নিয়ন্ত্রিত হয়, একটি চক্রের সময় ভ্রমণ করা দূরত্বের যোগফল দ্বারা নয়।
শারীরিক প্রয়োজনীয়তা থেকে দুটি শেষ ভাতা তৈরি করুন
ঋণাত্মক-শেষ ভাতা C_- এবং ধনাত্মক-শেষ ভাতা C_+ আলাদাভাবে সংরক্ষণ করুন। তাদের সমান হতে হবে না। একটি লোডিং সাইডে একটি গ্রিপার ব্যাক-অফ দূরত্বের প্রয়োজন হতে পারে, অন্যদিকে বিপরীত দিকের জন্য একটি বড় স্টপিং দূরত্ব, সংযোগকারী ছাড়পত্র বা পরিদর্শন ওভারট্রাভেলের প্রয়োজন হতে পারে।
| ভাতা উপাদান | কেন এটা ভ্রমণ গ্রাস করতে পারে | এটা কিভাবে নির্ধারণ করতে হবে |
|---|---|---|
| প্রক্রিয়া পদ্ধতি বা ব্যাক-অফ | টুলটিকে অবশ্যই কাছে যেতে হবে, প্রত্যাহার করতে হবে, একটি ফিক্সচার সাফ করতে হবে বা একটি সেন্সিং পয়েন্টের বাইরে যেতে হবে | প্রক্রিয়া ক্রম, টুলিং মডেল, এবং সংঘর্ষ অধ্যয়ন |
| অংশ এবং ফিক্সচার সহনশীলতা | পণ্যের আকার, নেস্ট সামঞ্জস্য বা সেটআপ বৈচিত্রের সাথে প্রয়োজনীয় পয়েন্টটি স্থানান্তরিত হতে পারে | সহনশীলতা স্ট্যাক এবং রেসিপি পরিসীমা |
| হোমিং এবং সীমা-সুইচ জোন | নিষিদ্ধ অঞ্চলে প্রবেশ না করে গাড়ির একটি পুনরাবৃত্তিযোগ্য হোম ক্রম প্রয়োজন | সেন্সর বিন্যাস, নিয়ন্ত্রণ যুক্তি, এবং পণ্য অঙ্কন |
| নিয়ন্ত্রিত স্টপিং ভাতা | চলমান অক্ষ কমান্ড প্রতিক্রিয়া এবং হ্রাসের সময় ভ্রমণ করে | বৈধ গতি, প্রতিক্রিয়া সময়, হ্রাস, এবং লোড অবস্থা |
| বাফার বা হার্ড-স্টপ ক্লিয়ারেন্স | স্বাভাবিক ক্রিয়াকলাপ অবশ্যই যান্ত্রিক শেষ-স্টপ ব্যস্ততার বাইরে থাকতে হবে | প্রস্তুতকারকের অঙ্কন এবং নিরাপত্তা ধারণা |
| তাপ বা ক্রমাঙ্কন রিজার্ভ | সমন্বয় সংশোধন বা তাপ বৃদ্ধি প্রয়োজনীয় গাড়ির অবস্থান পরিবর্তন করতে পারে | ত্রুটি বাজেট এবং পরিবেশগত বিশ্লেষণ |
| ভবিষ্যত প্রক্রিয়া সমন্বয় | একটি পরিচিত পণ্য-পরিবারের পরিসরের জন্য একটি বিস্তৃত অপারেটিং ব্যবধানের প্রয়োজন হতে পারে | অনুমোদিত মেশিন স্পেসিফিকেশন, একটি নির্বিচারে শতাংশ নয় |
একই অনিশ্চয়তা একাধিকবার যোগ করবেন না। উদাহরণস্বরূপ, যদি প্রক্রিয়া-সমন্বয় পরিসর ইতিমধ্যেই প্রতিটি পণ্যের আকার অন্তর্ভুক্ত করে, একটি দ্বিতীয় পূর্ণ পণ্য-আকার ভাতা যোগ করলে তা দ্বিগুণ হবে। প্রতিটি মার্জিনের একটি মালিক, একটি শারীরিক কারণ এবং একটি নথিভুক্ত মান থাকা উচিত।
যখন গতি প্রয়োজনীয় শেষ মার্জিন প্রভাবিত করে
স্ট্রোক একটি জ্যামিতিক প্রয়োজনীয়তা, তবে স্বাভাবিক প্রান্তের অবস্থান এবং একটি সীমাবদ্ধ প্রান্ত অঞ্চলের মধ্যে নিরাপদ দূরত্ব গতির উপর নির্ভর করতে পারে। একটি প্রাথমিক ধ্রুবক-মন্দন চেকের জন্য, নিয়ন্ত্রিত থামার দূরত্ব অনুমান করা যেতে পারে:
নিয়ন্ত্রিত স্টপিং দূরত্ব:d_stop = v × t_r + v² ÷ (2 × a_d)
| প্রতীক | অর্থ | ইউনিট |
|---|---|---|
| d_স্টপ | প্রতিক্রিয়া এবং নিয়ন্ত্রিত হ্রাসের সময় দূরত্ব ভ্রমণ করেছে | মি বা মিমি |
| v | স্টপ কমান্ড শুরু হলে অক্ষের গতি | m/s বা mm/s |
| t_r | অনুমান করা ক্ষয় প্রতিষ্ঠিত হওয়ার আগে মোট বৈধ প্রতিক্রিয়ার সময় | s |
| a_d | মূল্যায়ন করা লোড এবং ড্রাইভ অবস্থার অধীনে উপলব্ধ হ্রাস মাত্রা | m/s² বা mm/s² |
এই সূত্র ধরে প্রতিক্রিয়ার ব্যবধানে গতি স্থির থাকে এবং হ্রাস তখন ধ্রুবক থাকে। এটি মেশিনের নিরাপত্তা মূল্যায়ন, একটি সার্ভো ড্রাইভের যাচাইকৃত স্টপ কর্মক্ষমতা বা প্রস্তুতকারকের শেষ-স্টপ সীমার বিকল্প নয়। পাওয়ার লস, ড্রাইভ ফল্ট, উল্লম্ব লোড, ব্রেক টাইমিং, রিজেনারেটিভ লিমিট, জার্ক-লিমিটেড প্রোফাইল, কন্ট্রোলার স্ক্যান টাইম এবং যোগাযোগ বিলম্বের জন্য আলাদা মডেল এবং একটি বড় বৈধ দূরত্বের প্রয়োজন হতে পারে।
স্বাভাবিক প্রক্রিয়া গতি সফ্টওয়্যার সীমা আগে বন্ধ করার পরিকল্পনা করা উচিত. সফ্টওয়্যার সীমা সাধারণত হার্ডওয়্যার সীমা-সুইচ অবস্থানের মধ্যে থাকা উচিত এবং যান্ত্রিক বাফার বা হার্ড স্টপগুলি স্বাভাবিক নিয়ন্ত্রণ অঞ্চলের বাইরে থাকা উচিত। সঠিক ক্রম এবং দূরত্ব অবশ্যই নির্বাচিত মডিউল, নিয়ন্ত্রণ এবং ঝুঁকি মূল্যায়ন অনুসরণ করতে হবে।
প্রয়োজনীয় স্ট্রোক গণনা করুন
চরম ক্যারেজ পজিশন এবং ন্যায্য শেষ ভাতা জানার পরে, গণনা করুন:
প্রয়োজনীয় স্ট্রোক:S_req = S_task + C_- + C_+
| প্রতীক | অর্থ | ইউনিট | গণনার নিয়ম |
|---|---|---|---|
| x_tool, i | রাজ্যের জন্য প্রয়োজনীয় টুল-পয়েন্ট স্থানাঙ্ক i | মিমি | প্রক্রিয়া বিন্যাস থেকে ইনপুট |
| o_i | রাজ্যের জন্য ক্যারেজ ডেটাম থেকে স্বাক্ষরিত টুল অফসেট i | মিমি | টুলিং মডেল থেকে ইনপুট |
| x_c, i | রাজ্যের জন্য প্রয়োজনীয় ক্যারেজ কোঅর্ডিনেট i | মিমি | x_tool, i - o_i |
| S_task | চরম প্রয়োজনীয় ক্যারেজ পজিশনের মধ্যে ভ্রমণ করুন | মিমি | সর্বোচ্চ(x_c,i) - সর্বনিম্ন(x_c,i) |
| গ_- | নেতিবাচক শেষে মোট ন্যায্য ভাতা | মিমি | নন-ওভারল্যাপিং নেগেটিভ-এন্ড প্রয়োজনীয়তার সমষ্টি |
| C_+ | ইতিবাচক শেষে মোট ন্যায্য ভাতা | মিমি | নন-ওভারল্যাপিং ইতিবাচক-শেষ প্রয়োজনীয়তার সমষ্টি |
| S_req | ন্যূনতম প্রয়োজনীয় কার্যকরী স্ট্রোক | মিমি | S_task + C_- + C_+ |
| এস_নাম | নির্বাচিত নামমাত্র ক্যাটালগ স্ট্রোক | মিমি | নিশ্চিত উপলব্ধ মান S_req এর কম নয় |
একটি নামমাত্র স্ট্রোক নির্বাচন করুন যা প্রকৃত পণ্য পরিবারের জন্য উপলব্ধ এবং S_req এর চেয়ে কম নয়। অনুমান করবেন না যে প্রতিটি নির্বিচারে দৈর্ঘ্য উত্পাদনযোগ্য। নির্বাচনের পরে, দুই প্রান্তের মধ্যে ইচ্ছাকৃতভাবে অতিরিক্ত স্ট্রোক বরাদ্দ করুন এবং মডিউল মাউন্টিং স্থানাঙ্ক আপডেট করুন।
বিভিন্ন মেশিন রেসিপির জন্য, প্রতিটি রেসিপির জন্য x_c,i গণনা করুন এবং সর্বনিম্ন এবং সর্বোচ্চ ব্যবহার করুন। টুলিং ম্যানুয়ালি পরিবর্তন করা হলে, সবচেয়ে খারাপ অনুমোদিত কনফিগারেশন অন্তর্ভুক্ত করুন বা একটি নিয়ন্ত্রিত সেটআপ সংজ্ঞায়িত করুন যা একটি বেমানান টুলকে নির্বাচিত অক্ষের সাথে ব্যবহার করা থেকে বাধা দেয়।
কাজের উদাহরণ: অসম প্রান্তের মার্জিন সহ বাছাই এবং স্থান অক্ষ
শিক্ষণ-তথ্য বিবৃতি:নিম্নলিখিত মানগুলি অনুমানমূলক এবং শুধুমাত্র লিনিয়ার মডিউল স্ট্রোক সাইজিং প্রদর্শন করতে ব্যবহৃত হয়। তারা একটি QRXQ মডেল, ক্যাটালগ মাত্রা, যাচাইকৃত স্টপ দূরত্ব, বা গ্রাহক মেশিনের প্রতিনিধিত্ব করে না।
ইনপুট অবস্থান এবং টুলিং অবস্থা
একটি অনুভূমিক পিক-এন্ড-প্লেস অক্ষ একটি গ্রিপারকে বিভিন্ন মেশিনের স্থানাঙ্কের মধ্যে নিয়ে যায়। ইতিবাচক ভ্রমণ ডানদিকে। সমস্ত তালিকাভুক্ত রাজ্যে ক্যারেজ ডেটামের ডানদিকে গ্রিপার কেন্দ্রটি 40 মিমি।
| রাজ্য | টুল-পয়েন্ট স্থানাঙ্ক x_tool, i | টুল অফসেট o_i | গাড়ির স্থানাঙ্ক x_c, i |
|---|---|---|---|
| পদ্ধতি বেছে নিন | 120 মিমি | 40 মিমি | 80 মিমি |
| প্রত্যাহার বাছাই করুন | 165 মিমি | 40 মিমি | 125 মিমি |
| দৃষ্টি পরিদর্শন | 510 মিমি | 40 মিমি | 470 মিমি |
| স্থান অবস্থান | 870 মিমি | 40 মিমি | 830 মিমি |
ধাপ 1: টাস্ক ভ্রমণ গণনা করুন
চরম ক্যারেজ পজিশন হল 80 মিমি এবং 830 মিমি:
S_task = 830 - 80 =750 মিমি
মধ্যবর্তী অবস্থানগুলি গতি প্রোফাইল এবং চক্রের সময়কে প্রভাবিত করে, তবে তারা স্ট্রোক বাড়ায় না কারণ তারা দুটি চরমের ভিতরে থাকে।
ধাপ 2: একটি প্রাথমিক নিয়ন্ত্রিত স্টপিং দূরত্ব গণনা করুন
ধরে নিন ইতিবাচক-শেষ পদ্ধতিটি 0.30 m/s এ ঘটতে পারে, যাচাইকৃত নিয়ন্ত্রণ প্রতিক্রিয়া সময় 0.020 s, এবং উপলব্ধ নিয়ন্ত্রিত হ্রাসের মাত্রা মূল্যায়ন করা লোডের অধীনে 2.5 m/s²:
বিক্রিয়া দূরত্ব = 0.30 × 0.020 = 0.006 m =6 মিমি
হ্রাস দূরত্ব = 0.30² ÷ (2 × 2.5) = 0.018 মি =18 মিমি
d_stop = 6 + 18 =24 মিমি
এই শিক্ষার উদাহরণের জন্য, ইঞ্জিনিয়ারিং দল পজিটিভ-এন্ড নিয়ন্ত্রিত স্টপিং উপাদানের জন্য 30 মিমি সংরক্ষণ করে। অতিরিক্ত 6 মিমি মডেল এবং সেটিং বৈচিত্রের জন্য একটি সুস্পষ্ট প্রকল্প ভাতা; এটি একটি সার্বজনীন নিরাপত্তা ফ্যাক্টর নয়.
ধাপ 3: নেতিবাচক এবং ইতিবাচক শেষ ভাতা তৈরি করুন
| শেষ | ভাতা উপাদান | মান |
|---|---|---|
| নেতিবাচক | পিক-সাইড অ্যাপ্রোচ এবং ফিক্সচার ক্লিয়ারেন্স | 20 মিমি |
| নেতিবাচক | হোম এবং হার্ডওয়্যার-সীমা বিচ্ছেদ | 25 মিমি |
| নেতিবাচক | ক্রমাঙ্কন রিজার্ভ | 5 মিমি |
| ইতিবাচক | প্লেস-সাইড প্রত্যাহার এবং পণ্য-পরিবার সমন্বয় | 35 মিমি |
| ইতিবাচক | নিয়ন্ত্রিত স্টপিং উপাদান | 30 মিমি |
| ইতিবাচক | ক্রমাঙ্কন রিজার্ভ | 5 মিমি |
গ_- = 20 + 25 + 5 =50 মিমি
C_+ = 35 + 30 + 5 =70 মিমি
ধাপ 4: গণনা করুন এবং স্ট্রোক নির্বাচন করুন
S_req = 750 + 50 + 70 =870 মিমি
অনুমান করুন প্রার্থী পণ্য পরিবার একটি নিশ্চিত 900 মিমি নামমাত্র স্ট্রোক অফার করে। তাই প্রাথমিক নির্বাচন হল:
এস_নাম =900 মিমি, যা 900 - 870 = ছেড়ে যায়30 মিমিঅতিরিক্ত ভ্রমণের।
যদি কাজের ব্যবধানটি মডিউল স্থানাঙ্ক 50 মিমি থেকে 800 মিমি পর্যন্ত স্থাপন করা হয়, তাহলে নেতিবাচক দিকটি 50 মিমি এবং ধনাত্মক দিকটি 100 মিমি ধরে রাখে। এটি পরিকল্পিত 50 মিমি এবং 70 মিমি ভাতাগুলিকে সন্তুষ্ট করে এবং ইতিবাচক দিকে অতিরিক্ত 30 মিমি বরাদ্দ করে, যেখানে স্টপিং এবং ভবিষ্যত পণ্য সামঞ্জস্য আরও বেশি দাবি করে।
ধাপ 5: মেশিন ইনস্টলেশন খাম চেক করুন
একা স্ট্রোক প্রমাণ করে না যে মডিউল ফিট করে। অনুমান করুন প্রার্থী কনফিগারেশনের জন্য একটি অনুমানমূলক অঙ্কন তার নির্বাচিত মোটর বিন্যাস সহ 1,180 মিমি এর একটি সম্পূর্ণ মডিউল খাম দেখায়। মেশিন লেআউটের জন্য 120 মিমি ড্রাইভ-এন্ড অ্যাসেম্বলি অ্যাক্সেস এবং 60 মিমি বিপরীত প্রান্তের পরিষেবা অ্যাক্সেস প্রয়োজন:
প্রয়োজনীয় উপসাগরের দৈর্ঘ্য = 1,180 + 120 + 60 =1,360 মিমি
উপলব্ধ উপসাগর 1,420 মিমি হলে, স্ট্যাটিক দৈর্ঘ্য চেক পাতা60 মিমি. সম্পূর্ণ মোশন মডেলে তারের বাঁক ব্যাসার্ধ, সংযোগকারী অপসারণের পথ, চলন্ত তারের লুপ, গ্রিপার সুইপ, গার্ড, ফাস্টেনার এবং সংলগ্ন সরঞ্জামগুলিও পরীক্ষা করা না হওয়া পর্যন্ত নকশাটি প্রকাশিত হয় না।
কার্যকর ভ্রমণ সীমাবদ্ধ প্রান্ত অঞ্চলের বাইরে থাকতে হবে
S_nom নির্বাচন করার পরে, প্রস্তুতকারকের মাত্রাযুক্ত অঙ্কনটি পান এবং নামমাত্র স্ট্রোকের জন্য রেফারেন্স পয়েন্টগুলি সনাক্ত করুন৷ নিশ্চিত করুন যে উল্লিখিত শেষ পয়েন্টগুলি ক্যারেজ-সেন্টার অবস্থান, যান্ত্রিক যোগাযোগের অবস্থান, স্যুইচ পজিশন বা অন্য কোনো তথ্য উল্লেখ করে কিনা। এক্সট্রুশন দৈর্ঘ্য বা সামগ্রিক মডিউল দৈর্ঘ্য থেকে ব্যবহারযোগ্য পরিসর কখনই অনুমান করবেন না।
কমপক্ষে নিম্নলিখিত স্থানাঙ্কগুলির সাথে একটি অবস্থানের সময়সূচী তৈরি করুন:
- যান্ত্রিক নেতিবাচক সীমা বা বাফার-যোগাযোগ অবস্থান।
- নেতিবাচক হার্ডওয়্যার সীমা-সুইচ অবস্থান।
- নেতিবাচক সফ্টওয়্যার সীমা।
- ন্যূনতম স্বাভাবিক প্রক্রিয়া অবস্থান।
- সর্বাধিক স্বাভাবিক প্রক্রিয়া অবস্থান।
- ইতিবাচক সফ্টওয়্যার সীমা।
- ইতিবাচক হার্ডওয়্যার সীমা-সুইচ অবস্থান।
- যান্ত্রিক ইতিবাচক সীমা বা বাফার-যোগাযোগ অবস্থান।
অর্ডারটি অবশ্যই নির্বাচিত স্থানাঙ্কের দিক থেকে শারীরিক এবং যৌক্তিকভাবে সামঞ্জস্যপূর্ণ হতে হবে। এই অবস্থানগুলির মধ্যে সঠিক বিচ্ছেদ হল পণ্য- এবং নিয়ন্ত্রণ-নির্দিষ্ট। সুইচের পুনরাবৃত্তিযোগ্যতা, অ্যাকচুয়েটর প্রস্থ, সেন্সিং পতাকা জ্যামিতি, ব্রেকিং আচরণ এবং নতুন সংঘর্ষ তৈরি না করেই ওভারট্রাভেল থেকে পুনরুদ্ধার করার ক্ষমতা যাচাই করুন।
ড্রাইভের ধরন কীভাবে স্ট্রোক-নির্বাচন চেক পরিবর্তন করে
জ্যামিতিক গণনা বল-স্ক্রু, বেল্ট-চালিত, র্যাক-এন্ড-পিনিয়ন এবং রৈখিক-মোটর অক্ষের জন্য সাধারণ, কিন্তু একটি দীর্ঘ নির্বাচিত স্ট্রোক বিভিন্ন যান্ত্রিক সীমা পরিবর্তন করে।
| ড্রাইভের ধরন | জ্যামিতি সম্পূর্ণ হওয়ার পরে স্ট্রোক-সম্পর্কিত চেক | সাধারণ নকশা উদ্বেগ |
|---|---|---|
| বল স্ক্রু | উপলব্ধ স্ক্রু দৈর্ঘ্য, সমর্থন বিন্যাস, সমালোচনামূলক গতি, কম্প্রেশন বাকলিং, সীসা নির্ভুলতা, তৈলাক্তকরণ এবং জীবন | একটি দীর্ঘ স্ক্রু অনুমোদিত ঘূর্ণন গতি বা কঠোরতা কমাতে পারে |
| টাইমিং বেল্ট | বেল্টের দৈর্ঘ্য, টান, দাঁতের ব্যস্ততা, পুলি লোড, ইলাস্টিক স্ট্রেচ, প্রাকৃতিক ফ্রিকোয়েন্সি এবং স্প্যান ধরে পুনরাবৃত্তিযোগ্যতা | দীর্ঘ ভ্রমণ সম্মতি এবং নিষ্পত্তির সময় বাড়াতে পারে |
| তাক এবং পিনিয়ন | র্যাক সেকশন জয়েন্ট, লুব্রিকেশন, টুথ রেটিং, গিয়ারবক্স লোড, ব্যাকল্যাশ এবং স্ট্রাকচারাল অ্যালাইনমেন্ট | দীর্ঘ অক্ষের জন্য সতর্কতা অবলম্বন এবং যৌথ ব্যবস্থাপনা প্রয়োজন |
| লিনিয়ার মোটর | চুম্বক-ট্র্যাক বিভাজন, তারের ভ্রমণ, এনকোডার স্কেল, তাপ আচরণ, ক্রমাগত বল এবং শেষ-স্টপ শক্তি | কোন ঘূর্ণমান সংক্রমণ নেই, কিন্তু দীর্ঘ সরাসরি-ড্রাইভ ভ্রমণের জন্য এখনও সঠিক নির্দেশিকা এবং তারের ব্যবস্থাপনা প্রয়োজন |
একটি উল্লম্ব বা ঝুঁকানো ইনস্টলেশন সাধারণত জ্যামিতিক প্রক্রিয়া স্প্যান পরিবর্তন করে না, তবে এটি থামার দূরত্ব, ব্রেক আচরণ, ত্রুটিপূর্ণ ভ্রমণ এবং নিরাপদ শেষ-জোন নকশা পরিবর্তন করতে পারে। মাধ্যাকর্ষণ-সহায়তা নিম্নগামী গতি এবং শক্তি-ক্ষতির অবস্থার জন্য সুনির্দিষ্ট বিশ্লেষণ প্রয়োজন। একটি কাউন্টারব্যালেন্স তার নিজস্ব ভ্রমণ এবং সংঘর্ষের খামও তৈরি করতে পারে।
ভ্রমণের দৈর্ঘ্য থেকে আলাদাভাবে ইনস্টলেশন স্থান পরীক্ষা করুন
নির্বাচিত মডিউলটির সামগ্রিক দৈর্ঘ্য সাধারণত এটির স্ট্রোকের চেয়ে বেশি কারণ এতে শেষ সমর্থন, মোটর মাউন্ট, বিয়ারিং হাউজিং, কভার এবং অন্যান্য কাঠামো অন্তর্ভুক্ত রয়েছে। মোটর অভিযোজন প্রয়োজনীয় ড্রাইভ-এন্ড স্পেস পরিবর্তন করতে পারে: ইনলাইন, ভাঁজ-বেল্ট, সাইড-মাউন্ট করা, বা গিয়ারবক্স বিন্যাসে ভিন্ন খাম থাকতে পারে এমনকি যখন নামমাত্র স্ট্রোক অভিন্ন হয়।
সম্পূর্ণ চলমান খামে অবশ্যই ওয়ার্কপিস, গ্রিপার আঙ্গুল, পায়ের পাতার মোজাবিশেষ, বৈদ্যুতিক সংযোগকারী, তারের বাহক, সেন্সর লক্ষ্যবস্তু এবং উল্লম্বভাবে বা পার্শ্বীয়ভাবে প্রসারিত টুলিং অন্তর্ভুক্ত থাকতে হবে। মধ্যবর্তী অবস্থানের পাশাপাশি উভয় প্রান্তে খামটি পরীক্ষা করুন। একটি টুল মেশিনটিকে তার শেষ পয়েন্টে সাফ করতে পারে এবং এখনও তাদের মধ্যে ঘূর্ণন বা তির্যক গতির সময় সংঘর্ষ করতে পারে।
কাপলিং ইনস্টলেশন, তৈলাক্তকরণ, বেল্ট টেনশন, সুইচ সমন্বয়, কভার অপসারণ, ফাস্টেনার সরঞ্জাম এবং মোটর প্রতিস্থাপনের জন্য পরিষেবা অ্যাক্সেস সরবরাহ করুন। যদি সার্ভিসিং এর জন্য সম্পূর্ণ অক্ষ অপসারণের প্রয়োজন হয়, তাহলে সমাবেশের পরে এটি আবিষ্কার করার পরিবর্তে একটি ইচ্ছাকৃত রক্ষণাবেক্ষণ কৌশল হিসাবে রেকর্ড করুন।
নকশা প্রকাশ করার আগে নির্বাচিত স্ট্রোক যাচাই করুন
- প্রতিটি অপারেটিং রেসিপি নিরীক্ষণ করুন:নিশ্চিত করুন যে বিশ্বব্যাপী সর্বনিম্ন এবং সর্বোচ্চ ক্যারেজ স্থানাঙ্কের মধ্যে সমস্ত অনুমোদিত পণ্য, সরঞ্জাম, প্রত্যাখ্যান, পরিচ্ছন্নতার অবস্থান এবং পুনরুদ্ধারের পদক্ষেপ অন্তর্ভুক্ত রয়েছে।
- একটি 3D সংঘর্ষ চেক চালান:তারের এবং পায়ের পাতার মোজাবিশেষ খাম সহ গণনা করা ব্যবধানের মাধ্যমে সম্পূর্ণ চলমান সমাবেশটি ঝাড়ু দিন।
- শেষ-জোন জ্যামিতি নিশ্চিত করুন:সফ্টওয়্যার সীমা, হার্ডওয়্যার সুইচ, বাফার, এবং বাস্তব অঙ্কন থেকে হার্ড স্টপগুলিকে অনুমান করা অফসেটগুলির পরিবর্তে সনাক্ত করুন৷
- বন্ধ করার আচরণ যাচাই করুন:নিয়ন্ত্রিত কমিশনিং অবস্থার অধীনে উদ্দিষ্ট গতি, লোড, প্রতিক্রিয়া সময়, মন্থরতা, ব্রেক আচরণ এবং পুনর্জন্মের সীমা পরীক্ষা করুন।
- সংক্রমণ পরীক্ষা করুন:যাচাই করুন যে নির্বাচিত স্ট্রোক এবং গতি স্ক্রু, বেল্ট, র্যাক, লিনিয়ার-মোটর, গাইড, বিয়ারিং এবং কাঠামোর সীমা মেনে চলে।
- সম্পূর্ণ পরিসীমা জুড়ে নির্ভুলতা পরীক্ষা করুন:প্রকৃত কাজের অবস্থানে অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, সোজাতা, কঠোরতা এবং তাপীয় প্রভাব নিশ্চিত করুন।
- কমিশনিংয়ের সময় কার্যকর ভ্রমণ পরিমাপ করুন:চূড়ান্ত ব্যবহারযোগ্য প্রক্রিয়া ব্যবধান রেকর্ড করুন এবং সফ্টওয়্যার-সীমা এবং হোম-অফসেট সেটিংস সহ এটি বজায় রাখুন।
লিনিয়ার মডিউল স্ট্রোক গণনার সাধারণ ভুল
- আসল টুল পয়েন্টকে ক্যারেজ ডেটামে রূপান্তর না করে স্টেশন সেন্টারলাইনের মধ্যে দূরত্ব ব্যবহার করা।
- চরম প্রয়োজনীয় ক্যারেজ স্থানাঙ্কের মধ্যে পার্থক্য ব্যবহার না করে একটি চক্রে সমস্ত চাল যোগ করা।
- নামমাত্র স্ট্রোক, কার্যকর ভ্রমণ, প্রক্রিয়া ভ্রমণ, এক্সট্রুশন দৈর্ঘ্য এবং সামগ্রিক মডিউল দৈর্ঘ্যকে একই মাত্রা হিসাবে চিকিত্সা করা।
- এটি কভার করা শারীরিক প্রয়োজনীয়তা চিহ্নিত না করে একটি নির্বিচারে শতাংশ মার্জিন প্রয়োগ করা।
- উভয় প্রান্তে সমান মার্জিন ব্যবহার করে যখন প্রক্রিয়া, হোমিং, স্টপিং বা পরিষেবার শর্তগুলি অসমমিত হয়।
- গ্রিপার ঘূর্ণন, এক্সটেনশন, টুল পরিবর্তন বা পণ্য-আকারের পরিবর্তনের কারণে সৃষ্ট পরিবর্তনশীল টুল অফসেট উপেক্ষা করা।
- যাচাইকৃত প্রতিক্রিয়া সময়, লোড-নির্ভর হ্রাস, উল্লম্ব-অক্ষ আচরণ, বা ত্রুটি শর্ত ছাড়াই একটি স্টপিং-দূরত্ব সূত্র ব্যবহার করা।
- স্বাভাবিক প্রক্রিয়া অবস্থানগুলিকে সফ্টওয়্যার সীমা, হার্ডওয়্যার সুইচ, বাফার বা যান্ত্রিক স্টপ ওভারল্যাপ করার অনুমতি দেয়।
- সম্পূর্ণ মডিউল এবং মোটর মেশিন বে ফিট কিনা পরীক্ষা না করে পরবর্তী নামমাত্র স্ট্রোক নির্বাচন করা।
- শুধুমাত্র এন্ডপয়েন্ট সংঘর্ষ চেক করা হচ্ছে এবং টুলিং, ক্যাবল, পায়ের পাতার মোজাবিশেষ বা ঘূর্ণায়মান ওয়ার্কপিসের মধ্যবর্তী ঝাড়ু মিস করা হচ্ছে।
- ক্রিটিক্যাল স্পিড, বাকলিং, সাপোর্ট বিন্যাস এবং লাইফ চেক না করে বল-স্ক্রু স্ট্রোক বাড়ানো।
- অতিরিক্ত স্ট্রোক অনির্ধারিত রেখে যা মডিউল মাউন্টিং স্থানাঙ্ক এবং শেষ ছাড়পত্রকে অস্পষ্ট করে তোলে।
চূড়ান্ত স্ট্রোক সাইজিংয়ের জন্য প্রস্তুত করার জন্য ডেটা
- মেশিন সমন্বয় কনভেনশন এবং নির্বাচিত ক্যারেজ রেফারেন্স ডেটাম।
- সমস্ত প্রয়োজনীয় টুল-সেন্টার, ওয়ার্কপিস, পরিদর্শন, প্রত্যাখ্যান, পরিষ্কার, হোমিং এবং পুনরুদ্ধারের অবস্থান।
- প্রতিটি গ্রিপার, পণ্য, টুল ওরিয়েন্টেশন এবং এক্সটেনশন স্টেটের জন্য টুল অফসেট।
- ফিক্সচার এবং পণ্য সহনশীলতার ব্যাপ্তি যা প্রয়োজনীয় স্থানাঙ্কগুলিকে সরাতে পারে।
- প্রতিটি প্রান্তে সর্বাধিক গতি, গতি প্রোফাইল, বৈধ প্রতিক্রিয়া সময়, উপলব্ধ হ্রাস, এবং লোড পরিসীমা।
- নিশ্চিত অঙ্কন এবং নিয়ন্ত্রণ প্রয়োজনীয়তা থেকে সফ্টওয়্যার-সীমা, হার্ডওয়্যার-সুইচ, বাফার এবং হার্ড-স্টপ অবস্থান।
- নির্বাচিত ড্রাইভের ধরন, নামমাত্র স্ট্রোক বিকল্প, মডিউল সামগ্রিক মাত্রা, মোটর অভিযোজন, এবং সমর্থন ব্যবস্থা।
- কেবল-ক্যারিয়ার বেন্ড ব্যাসার্ধ, পায়ের পাতার মোজাবিশেষ এবং সংযোগকারী খাম, এবং প্রয়োজনীয় পরিষেবা অ্যাক্সেস।
- উপলব্ধ মেশিন বে মাত্রা এবং সম্পূর্ণ 3D সংঘর্ষ মডেল.
- সম্পূর্ণ ভ্রমণ জুড়ে নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, অনমনীয়তা, তাপ, পরিবেশগত, জীবন এবং নিরাপত্তার প্রয়োজনীয়তা।
নির্বাচনের উপসংহার
A defensible linear module stroke calculation starts with every required tool position, converts those positions to the carriage datum, finds the extreme carriage coordinates, and adds separately justified allowances at the negative and positive ends. ফলাফল তারপর শুধুমাত্র একটি নিশ্চিত উপলব্ধ নামমাত্র স্ট্রোক বৃত্তাকার করা হয়, ইচ্ছাকৃতভাবে বরাদ্দ কোনো অতিরিক্ত ভ্রমণ সঙ্গে.
অনুমানমূলক উদাহরণে, টাস্ক ট্র্যাভেল হল 750 মিমি, দুটি শেষ ভাতা হল 50 মিমি এবং 70 মিমি, এবং প্রয়োজনীয় স্ট্রোক হল 870 মিমি। একটি নিশ্চিত 900 মিমি নামমাত্র বিকল্প প্রাথমিক জ্যামিতিক প্রয়োজনীয়তা পূরণ করবে এবং 30 মিমি অতিরিক্ত ভ্রমণ ছেড়ে দেবে। প্রকৃত মডিউল অঙ্কন, সীমাবদ্ধ শেষ অঞ্চল, নিয়ন্ত্রিত স্টপিং আচরণ, ট্রান্সমিশন সীমা, সম্পূর্ণ ইনস্টলেশন খাম, তারের ঝাড়ু, নির্ভুলতা এবং নিরাপত্তা ফাংশনগুলি যাচাই না হওয়া পর্যন্ত নির্বাচন সম্পূর্ণ হয় না।
