 বাংলা

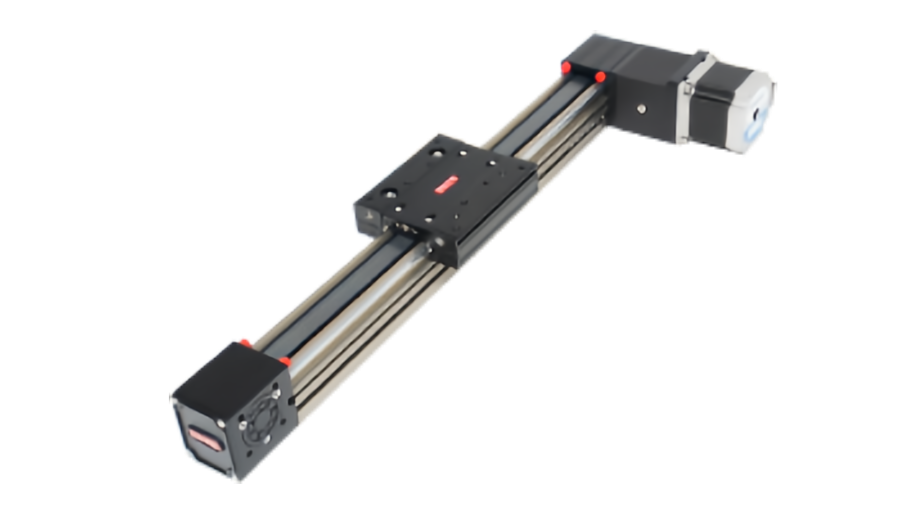
টাইমিং বেল্ট রৈখিক মডিউলগুলি সেমিকন্ডাক্টর এবং ইলেকট্রনিক্স অটোমেশনে ব্যাপকভাবে ব্যবহৃত হয় কারণ তারা দীর্ঘ ভ্রমণ, উচ্চ গতি, অপেক্ষাকৃত কম চলমান ভর এবং সাধারণ যান্ত্রিক নির্মাণকে একত্রিত করে। এই শক্তিগুলি তাদের স্থানান্তর, লোডিং, PCB আন্দোলন, পরীক্ষা পরিচালনা এবং অন্যান্য উচ্চ-চক্রের কাজগুলির জন্য বিশেষভাবে উপযুক্ত করে তোলে যেখানে পুনরাবৃত্তিযোগ্যতা এবং থ্রুপুট অতি-সূক্ষ্ম পরম অবস্থানের চেয়ে বেশি গুরুত্বপূর্ণ।
যাইহোক, প্রতিটি সেমিকন্ডাক্টর বা ইলেকট্রনিক্স অক্ষ একটি টাইমিং বেল্ট ব্যবহার করা উচিত নয়। পরিদর্শন, প্রান্তিককরণ এবং প্রক্রিয়া পর্যায়গুলি খুব শক্ত নিখুঁত নির্ভুলতা, তাপীয় স্থিতিশীলতা বা ন্যানোমিটার থেকে মাইক্রোমিটার শ্রেণীর গতির প্রয়োজনীয়তার জন্য একটি ভিন্ন ড্রাইভ আর্কিটেকচারের প্রয়োজন হতে পারে।
এই নির্দেশিকা ব্যাখ্যা করে যেখানে কসেমিকন্ডাক্টর সরঞ্জামে টাইমিং বেল্ট রৈখিক মডিউলভাল কাজ করে, যেখানে এর সীমাগুলি উপস্থিত হয় এবং বেল্ট-চালিত অক্ষ নির্বাচন করার আগে গতি, পেলোড, পরিচ্ছন্নতা, পুনরাবৃত্তিযোগ্যতা এবং সিস্টেম ইন্টিগ্রেশন কীভাবে মূল্যায়ন করা যায়।
কেন টাইমিং বেল্ট মডিউল হাই-স্পিড ইলেকট্রনিক্স হ্যান্ডলিং ফিট করে
ইলেকট্রনিক্স এবং সেমিকন্ডাক্টর মেশিনে প্রায়ই হাজার হাজার বা লক্ষাধিক বার পুনরাবৃত্ত অনেক হালকা-লোড আন্দোলন অন্তর্ভুক্ত থাকে। সাধারণ উদাহরণ অন্তর্ভুক্ত:
- পিসিবি স্থানান্তর
- ট্রে এবং ক্যারিয়ার হ্যান্ডলিং
- টেস্ট-হ্যান্ডলার পজিশনিং
- ম্যাগাজিন লোড এবং আনলোডিং
- ফিক্সচার স্থানান্তর
- ক্যামেরা বা সেন্সর আন্দোলন
- পেরিফেরাল মেশিন থেকে মেশিন স্থানান্তর
টাইমিং বেল্ট মডিউলগুলি আকর্ষণীয় কারণ ড্রাইভটি দীর্ঘ বল স্ক্রু ঘোরানো ছাড়াই উচ্চ রৈখিক গতি অর্জন করতে পারে।
আবেদনের নিয়ম:টাইমিং বেল্ট মডিউলগুলি শক্তিশালী হয় যখন মোশন টাস্ক দীর্ঘ, দ্রুত এবং পুনরাবৃত্তিমূলক হয়, যখন প্রয়োজনীয় পরম অবস্থান নির্ভুলতা মাঝারি থাকে।
PCB স্থানান্তর: বেল্ট-চালিত অক্ষের জন্য একটি প্রাকৃতিক অ্যাপ্লিকেশন
মুদ্রিত সার্কিট বোর্ড সাধারণত হালকা হয়, কিন্তু তারা বড়, নমনীয় এবং কম্পনের প্রতি সংবেদনশীল হতে পারে। একটি বেল্ট-চালিত রৈখিক পর্যায় কনভেয়র, পরিদর্শন স্টেশন এবং সমাবেশ প্রক্রিয়াগুলির মধ্যে দক্ষতার সাথে PCBs বা PCB ক্যারিয়ারগুলিকে স্থানান্তর করতে পারে।
সবচেয়ে গুরুত্বপূর্ণ কি
- দ্রুত ত্বরণ এবং হ্রাস
- স্থিতিশীল পুনরাবৃত্তিযোগ্যতা
- কম কম্পন
- নিয়ন্ত্রিত স্টপ অবস্থান
- হালকা চলন্ত কাঠামো
- নির্ভরযোগ্য সেন্সর ইন্টিগ্রেশন
বড় PCB আকার মুহূর্ত লোড তৈরি করতে পারেন
একটি বড় পিসিবি ফিক্সচারের ওজন খুব কম হতে পারে কিন্তু গাড়ির কেন্দ্রের বাইরেও প্রসারিত হতে পারে। ফলস্বরূপ পিচ এবং ইয়াও মুহূর্তগুলি নিজেই পেলোডের চেয়ে বেশি গুরুত্বপূর্ণ হয়ে উঠতে পারে।
গাইড সিস্টেম তাই মোট ভর এবং কেন্দ্র-অভিকর্ষ অবস্থান উভয় থেকে নির্বাচন করা উচিত।
সেমিকন্ডাক্টর টেস্ট হ্যান্ডলারদের দ্রুত, পুনরাবৃত্তিযোগ্য গতির প্রয়োজন
পরীক্ষা পরিচালনার সরঞ্জামগুলি বারবার পরীক্ষা চক্রের মাধ্যমে ডিভাইস, ট্রে, সকেট এবং ফিক্সচারগুলিকে সরিয়ে দেয়। এই মেশিনগুলি প্রায়শই চক্রের সময়, পুনরাবৃত্তিযোগ্যতা এবং দীর্ঘমেয়াদী নির্ভরযোগ্যতাকে অগ্রাধিকার দেয়।
কপরীক্ষা পরিচালনার জন্য বেল্ট মডিউলএর জন্য দরকারী হতে পারে:
- ট্রে ইনডেক্সিং
- ডিভাইস ক্যারিয়ার স্থানান্তর
- লোড এবং আনলোডিং
- পরীক্ষার ফিক্সচার চলন্ত
- পেরিফেরাল পরিদর্শন ইউনিটের অবস্থান
সাইকেল সময় শুধু সর্বোচ্চ গতি নয়
সংক্ষিপ্ত পুনরাবৃত্ত পদক্ষেপে, ত্বরণ, মন্থন এবং নিষ্পত্তি মোট চক্রের উপর আধিপত্য বিস্তার করতে পারে। উচ্চ সর্বোচ্চ গতির একটি মডিউল কিন্তু দুর্বল নিষ্পত্তির আচরণ থ্রুপুট উন্নত করতে পারে না।
পরীক্ষার হ্যান্ডলারদের জন্য, কমান্ড শুরু থেকে স্থিতিশীল প্রক্রিয়া-প্রস্তুত অবস্থানে সম্পূর্ণ সরানোর সময় মূল্যায়ন করুন।
ট্রে এবং ম্যাগাজিন হ্যান্ডলিং
সেমিকন্ডাক্টর এবং ইলেকট্রনিক্স সরঞ্জামগুলি প্রায়ই সরাসরি পৃথক উপাদানগুলির পরিবর্তে ট্রে, রিল, ম্যাগাজিন বা ক্যারিয়ারগুলি পরিচালনা করে।
টাইমিং বেল্ট মডিউলগুলি এই সেকেন্ডারি হ্যান্ডলিং কাজের জন্য উপযুক্ত কারণ:
- ভ্রমণ অপেক্ষাকৃত দীর্ঘ হতে পারে।
- পেলোড প্রায়ই হালকা থেকে মাঝারি।
- উচ্চ অবস্থানের ফ্রিকোয়েন্সি সাধারণ।
- পরম স্থানাঙ্ক নির্ভুলতা প্রক্রিয়া-পর্যায়ের নির্ভুলতার চেয়ে কম দাবি করতে পারে।
এই অ্যাপ্লিকেশনগুলি প্রায়শই উচ্চ-নির্ভুলতা মেট্রোলজি বা সূক্ষ্ম প্রান্তিককরণ অক্ষের চেয়ে টাইমিং বেল্ট ড্রাইভের জন্য উপযুক্ত।
স্টেশনগুলির মধ্যে ইলেকট্রনিক্স সমাবেশ স্থানান্তর
3C এবং ইলেকট্রনিক্স অ্যাসেম্বলিতে, একটি টাইমিং বেল্ট অক্ষ পণ্য বা ফিক্সচারগুলিকে বিতরণ, স্ক্রু-ড্রাইভিং, পরিদর্শন এবং সমাবেশ স্টেশনগুলির মধ্যে স্থানান্তর করতে পারে।
প্রধান প্রকৌশল সুবিধা হল:
- উচ্চ স্থানান্তর গতি
- দক্ষ দীর্ঘ স্ট্রোক গতি
- সহজ মাল্টি-অক্ষ ইন্টিগ্রেশন
- তুলনামূলকভাবে কম চলন্ত জড়তা
- পুনরাবৃত্তিমূলক স্থানান্তরের জন্য ব্যয়-কার্যকর কাঠামো
শেখান এবং পুনরাবৃত্তি অ্যাপ্লিকেশন বিশেষভাবে উপযুক্ত
যদি স্টেশনের স্থানাঙ্কগুলি মেশিন চালু করার সময় শেখানো হয়, তবে অক্ষটির প্রায়শই পুরো স্ট্রোকের উপর খুব শক্ত নিখুঁত নির্ভুলতার চেয়ে দুর্দান্ত পুনরাবৃত্তিযোগ্যতার প্রয়োজন হয়।
এটি একটি সঠিকভাবে উত্তেজনাপূর্ণ টাইমিং বেল্ট পর্যায়ের একটি শক্তির সাথে মেলে।
হাই-স্পিড পিক এবং প্লেস
টাইমিং বেল্ট মডিউলগুলি সাধারণত পিক-এন্ড-প্লেস সিস্টেমের X বা Y অক্ষগুলিতে ব্যবহৃত হয় যেখানে দীর্ঘ ভ্রমণ এবং ঘন ঘন বিপরীত প্রয়োজন হয়।
গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে:
- চলন্ত ভর
- ত্বরণ
- বেল্টের দৃঢ়তা
- পুলি আকার
- গাইড কঠোরতা
- সার্ভো টিউনিং
কেন কম চলন্ত ভর ব্যাপার
হাই-স্পিড ইলেকট্রনিক্স হ্যান্ডলিং লাইটওয়েট ক্যারেজ, কমপ্যাক্ট টুলিং এবং ছোট ক্যাবল রানের সুবিধা। নিম্ন মুভিং ভর প্রয়োজনীয় থ্রাস্ট এবং মোটর টর্ক হ্রাস করে, যা আক্রমণাত্মক চক্রের সময়গুলি অর্জন করা সহজ করে তোলে।
যেখানে টাইমিং বেল্ট মডিউল কম উপযুক্ত
টাইমিং বেল্ট ড্রাইভ প্রতিটি সেমিকন্ডাক্টর বা ইলেকট্রনিক্স মোশন টাস্কের জন্য সেরা পছন্দ নয়।
অন্য ড্রাইভ ধরনের প্রয়োজন হতে পারে এমন অ্যাপ্লিকেশনগুলির মধ্যে রয়েছে:
- অত্যন্ত উচ্চ পরম অবস্থান নির্ভুলতা
- সূক্ষ্ম মেট্রোলজি পর্যায়গুলি
- উচ্চ-কঠিনতা বন্ধন বা অক্ষ চাপা
- খুব কম গতির নির্ভুলতা স্ক্যানিং
- বেল্টের স্থিতিস্থাপকতার জন্য অত্যন্ত সংবেদনশীল অ্যাপ্লিকেশন
বল স্ক্রু বা লিনিয়ার মোটর সিস্টেমগুলি স্ট্রোক, বল, নির্ভুলতা এবং গতিশীল প্রয়োজনীয়তার উপর নির্ভর করে আরও উপযুক্ত হতে পারে।
টাইমিং বেল্ট ড্রাইভ বেছে নেবেন না কারণ এটি দ্রুত।গতি, স্ট্রোক, পুনরাবৃত্তিযোগ্যতা এবং খরচ প্রকৃত প্রক্রিয়ার প্রয়োজনীয়তার সাথে সারিবদ্ধ হলে এটি চয়ন করুন।
ইলেকট্রনিক্স সরঞ্জামের পুনরাবৃত্তিযোগ্যতা বনাম পরম অবস্থান
| আবেদন | প্রাথমিক গতির প্রয়োজনীয়তা |
|---|---|
| পিসিবি স্থানান্তর | পুনরাবৃত্তিযোগ্যতা এবং মসৃণ গতি |
| ট্রে ইনডেক্সিং | পুনরাবৃত্তিযোগ্য স্টেশন অবস্থান |
| টেস্ট হ্যান্ডলার | চক্র সময় এবং পুনরাবৃত্তিযোগ্যতা |
| দৃষ্টি পরিদর্শন স্থানান্তর | পুনরাবৃত্তিযোগ্যতা, নিষ্পত্তি এবং কখনও কখনও সোজাতা |
| যথার্থ পরিমাপ | পরম অবস্থান এবং জ্যামিতিক নির্ভুলতা |
কটাইমিং বেল্ট মডিউলপ্রথম চারটি অ্যাপ্লিকেশানে খুব ভাল পারফর্ম করতে পারে যখন অন্য প্রযুক্তি পঞ্চমটির জন্য ভাল হতে পারে।
যথার্থ অবস্থানে বেল্টের স্থিতিস্থাপকতা বিষয়
টাইমিং বেল্ট ইলাস্টিক। ড্রাইভ ফোর্স পরিবর্তনের অধীনে, বেল্টটি কিছুটা লম্বা হয়।
এই স্থিতিস্থাপক স্থানচ্যুতি এর সাথে বৃদ্ধি পায়:
- উচ্চতর ত্বরণ
- উচ্চতর পেলোড
- দীর্ঘ সক্রিয় বেল্ট দৈর্ঘ্য
- নিম্ন বেল্টের দৃঢ়তা
হ্যান্ডলিং এবং স্থানান্তর জন্য, এই প্রভাব গ্রহণযোগ্য হতে পারে. সমন্বয়-ভিত্তিক পরিদর্শনের জন্য, এটি ত্রুটি বাজেটের অংশ হয়ে উঠতে পারে।
ক্লোজড-লুপ সার্ভো কন্ট্রোল সাহায্য করে, কিন্তু ফিডব্যাক লোকেশন ম্যাটার করে
একটি এনকোডার সহ একটি সার্ভো মোটর খুব সঠিকভাবে মোটর অবস্থান নিয়ন্ত্রণ করতে পারে। যাইহোক, মোটর এনকোডার সরাসরি বেল্ট স্ট্রেচ বা ক্যারেজ ডিফ্লেকশন পরিমাপ করে না।
কঠোর পরম অবস্থানের প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য, একটি সরাসরি রৈখিক এনকোডার গাড়ির অবস্থান আরও সরাসরি পরিমাপ করতে পারে।
এটি দুটি ভিন্ন আর্কিটেকচার তৈরি করে:
- মোটর-সাইড বন্ধ লুপ: পরিচালনার জন্য সহজ এবং সাধারণ
- সরাসরি রৈখিক প্রতিক্রিয়া: উচ্চ-নির্ভুলতার পর্যায়ের জন্য আরও উপযুক্ত
ক্লিনরুম ব্যবহারের জন্য একটি আবদ্ধ কভারের চেয়ে বেশি প্রয়োজন
সেমিকন্ডাক্টর উত্পাদনের জন্য নিয়ন্ত্রিত কণার আচরণের প্রয়োজন হতে পারে, তবে একটি টাইমিং বেল্ট মডিউলকে ক্লিনরুম-উপযুক্ত হিসাবে বিবেচনা করা উচিত নয় কারণ এটিতে একটি আবদ্ধ আবাসন রয়েছে।
সম্ভাব্য কণা উত্স অন্তর্ভুক্ত:
- বেল্ট পরিধান
- গাইড তৈলাক্তকরণ
- সীল এবং কভার রেখাচিত্রমালা
- কেবল বাহক
- নমনীয় তারের এবং টিউব
- পৃষ্ঠ দূষণ
চূড়ান্ত ক্লিনরুমের উপযুক্ততা সম্পূর্ণ মডিউল ডিজাইন, উপকরণ, লুব্রিকেন্ট, ঘের এবং মেশিনের বায়ুপ্রবাহের উপর নির্ভর করে।
ইলেকট্রনিক্স ইকুইপমেন্টে ওপেন বনাম এনক্লোজড বেল্ট মডিউল
| কনফিগারেশন | আদর্শ শক্তি | সাধারণ সীমাবদ্ধতা |
|---|---|---|
| খোলা বেল্ট মডিউল | সহজ পরিদর্শন এবং রক্ষণাবেক্ষণ | কণা এবং দূষণের আরও এক্সপোজার |
| আবদ্ধ বেল্ট মডিউল | উন্নত শারীরিক সুরক্ষা | আরও কঠিন অভ্যন্তরীণ পরিদর্শন |
পরিষ্কার ইলেকট্রনিক্স হ্যান্ডলিং জন্য, ঘের দরকারী হতে পারে, কিন্তু পরিচ্ছন্নতার এখনও সিস্টেম-স্তরের বৈধতা প্রয়োজন।
পরিষ্কার ইলেকট্রনিক্স পরিবেশে তৈলাক্তকরণ কৌশল
টাইমিং বেল্ট নিজেই সাধারণত শুকিয়ে যায়, যখন রৈখিক গাইডের জন্য তৈলাক্তকরণের প্রয়োজন হয়।
সংবেদনশীল পরিবেশের জন্য, গাইড লুব্রিকেশন বিবেচনা করতে হবে:
- কম কণা প্রজন্ম
- কম অস্থিরতা
- উপাদান সামঞ্জস্য
- নিয়ন্ত্রিত গ্রীস পরিমাণ
- দীর্ঘ রক্ষণাবেক্ষণের ব্যবধান
অতিরিক্ত গ্রীস বেল্ট বা প্রক্রিয়া এলাকার দিকে স্থানান্তরিত করতে পারে, অপর্যাপ্ত তৈলাক্তকরণ গাইডের জীবনকে হ্রাস করে।
ESD প্রয়োজনীয়তা ইন্টিগ্রেশনকে প্রভাবিত করতে পারে
ইলেকট্রনিক্স সমাবেশ ইলেক্ট্রোস্ট্যাটিক-স্রাব নিয়ন্ত্রণ প্রয়োজন হতে পারে। দলিনিয়ার মডিউলনিজেই ESD কৌশলের একটি অংশ।
মেশিন ডিজাইনারদের বিবেচনা করতে হবে:
- চলমান কাঠামোর গ্রাউন্ডিং
- কভার এবং বেল্টে স্ট্যাটিক জমা
- ফিক্সচার উপকরণ
- তারের এবং সেন্সর গ্রাউন্ডিং
- অপারেটর এবং মেশিন সুরক্ষা পদ্ধতি
অনুমান করবেন না যে একটি আদর্শ টাইমিং বেল্ট মডিউল স্বয়ংক্রিয়ভাবে একটি ESD-নিয়ন্ত্রিত প্রক্রিয়াকে সন্তুষ্ট করে।
উচ্চ গতির ইলেকট্রনিক্স অক্ষের জন্য মোটর নির্বাচন
সার্ভো মোটর সাধারণ কারণ তারা উচ্চ ত্বরণ, বন্ধ-লুপ অবস্থান এবং দ্রুত দিক পরিবর্তন সমর্থন করে।
মোটর নির্বাচন পরীক্ষা করা উচিত:
- প্রয়োজন সর্বোচ্চ গতি
- ত্বরণের সময় পিক টর্ক
- চক্রের উপর RMS টর্ক
- লোড-টু-মোটর জড়তা অনুপাত
- ড্রাইভ ভোল্টেজ এবং বর্তমান
- নিয়ন্ত্রণ-নেটওয়ার্ক সামঞ্জস্য
স্টেপার বা ক্লোজড-লুপ স্টেপার মোটর এখনও নিম্ন-গতিশীল স্থানান্তর বা ফিক্সচার-অ্যাডজাস্টমেন্ট অক্ষের জন্য উপযুক্ত হতে পারে।
ইলেকট্রনিক্স অটোমেশনে মাল্টি-অ্যাক্সিস বেল্ট সিস্টেম
টাইমিং বেল্ট মডিউল XY, XZ এবং XYZ সিস্টেমে একত্রিত করা যেতে পারে।
সাধারণ সমন্বয় অন্তর্ভুক্ত:
- XY PCB স্থানান্তর টেবিল
- XZ লোডিং ইউনিট
- XYZ পরীক্ষা পরিচালনা
- ডুয়াল-এক্স গ্যান্ট্রি সিস্টেম
নিম্ন অক্ষগুলি উপরের অক্ষগুলি বহন করে
একটি XYZ সিস্টেমে, X অক্ষকে সমগ্র YZ কাঠামো সরানোর প্রয়োজন হতে পারে। চলমান ভর গণনা তাই উপরের অক্ষ, মোটর, তারের বাহক, ফিক্সচার এবং পণ্য অন্তর্ভুক্ত করা আবশ্যক.
বহু-অক্ষের নিয়ম:প্রসেস টুল থেকে সাইজ বাইরের দিকে। প্রতিটি নিম্ন অক্ষ তার উপরে মাউন্ট করা সবকিছু বহন করে।
ডুয়াল-অ্যাক্সিস গ্যান্ট্রিস এবং সিঙ্ক্রোনাইজেশন
প্রশস্ত ইলেকট্রনিক্স হ্যান্ডলিং সিস্টেমগুলি একটি ক্রসবিমকে সমর্থন করে দুটি সমান্তরাল বেল্ট অক্ষ ব্যবহার করতে পারে।
যদি উভয় পক্ষই স্বাধীনভাবে চালিত হয়, তবে তাদের অবশ্যই সুসংগত থাকতে হবে। গুরুত্বপূর্ণ বিবেচনার মধ্যে রয়েছে:
- সমান্তরাল প্রান্তিককরণ
- হোমিং কৌশল
- ইলেকট্রনিক সিঙ্ক্রোনাইজেশন
- সার্ভো টিউনিং
- ক্রসবিম দৃঢ়তা
দুর্বল যান্ত্রিক ইনস্টলেশনের জন্য ক্ষতিপূরণের জন্য নিয়ন্ত্রণ সিঙ্ক্রোনাইজেশন ব্যবহার করা উচিত নয়।
তারের বাহক উচ্চ-গতির গতিকে প্রভাবিত করতে পারে
ইলেকট্রনিক্স মেশিন প্রায়ই অনেক সিগন্যাল তার, এয়ার লাইন এবং সেন্সর তার বহন করে।
তারের বাহক যোগ করতে পারেন:
- চলন্ত ভর
- পরিবর্তনশীল ড্র্যাগ ফোর্স
- কম্পন
- কণা প্রজন্ম
উচ্চ-গতির বেল্ট মডিউলগুলির জন্য, তারের রাউটিং শুরু থেকেই মোশন ডিজাইনে অন্তর্ভুক্ত করা উচিত।
উচ্চ-সাইকেল সরঞ্জামে দীর্ঘমেয়াদী নির্ভরযোগ্যতা
হালকা পেলোড স্বয়ংক্রিয়ভাবে কম পরিধান মানে না. একটি পরীক্ষা হ্যান্ডলার বা PCB স্থানান্তর অক্ষ অত্যন্ত উচ্চ চক্র গণনা সহ দীর্ঘ সময়ের জন্য ক্রমাগত চলতে পারে।
রক্ষণাবেক্ষণ পর্যবেক্ষণ করা উচিত:
- বেল্ট টান
- বেল্ট দাঁতের অবস্থা
- গাইড তৈলাক্তকরণ
- পুলি প্রান্তিককরণ
- মোটর কারেন্ট বা সার্ভো টর্ক
- কেবল-ক্যারিয়ারের অবস্থা
- পজিশনিং পুনরাবৃত্তিযোগ্যতা
একটি ব্যবহারিক নির্বাচন ক্রম
- প্রক্রিয়া সংজ্ঞায়িত করুন।পিসিবি স্থানান্তর, পরীক্ষা পরিচালনা, লোডিং, পরিদর্শন স্থানান্তর বা অন্য কাজ?
- স্ট্রোক এবং মেশিন স্পেস সংজ্ঞায়িত করুন।
- চলমান ভর এবং মুহূর্তের লোড গণনা করুন।
- গতি, ত্বরণ এবং চক্র সময় সেট করুন।
- পুনরাবৃত্তিযোগ্যতা এবং পরম নির্ভুলতা আলাদাভাবে সংজ্ঞায়িত করুন।
- বেল্টের স্থিতিস্থাপকতা গ্রহণযোগ্য কিনা তা পরীক্ষা করুন।
- বেল্ট প্রোফাইল, প্রস্থ এবং পুলি আকার নির্বাচন করুন।
- সাইজ মোটর টর্ক, গতি এবং জড়তা।
- ক্লিনরুম বা ESD প্রয়োজনীয়তা মূল্যায়ন করুন।
- তারের এবং সেন্সর পরিকল্পনা.
- চক্র গণনার উপর ভিত্তি করে রক্ষণাবেক্ষণ সংজ্ঞায়িত করুন।
একটি সেমিকন্ডাক্টর বা ইলেকট্রনিক্স বেল্ট অক্ষের মূল্যায়ন করার জন্য QRXQ এর কী প্রয়োজন
- আবেদনের ধরন
- প্রয়োজনীয় স্ট্রোক
- চলন্ত ভর
- সর্বোচ্চ গতি এবং ত্বরণ
- লক্ষ্য চক্রের সময়
- পুনরাবৃত্তিযোগ্যতার প্রয়োজনীয়তা
- প্রযোজ্য হলে পরম নির্ভুলতা প্রয়োজন
- অনুভূমিক, উল্লম্ব বা গ্যান্ট্রি কনফিগারেশন
- ক্লিনরুম বা ESD প্রয়োজনীয়তা
- মোটর এবং কন্ট্রোলার পছন্দ
- দৈনিক চক্র গণনা
টাইমিং বেল্ট মডিউলগুলি সেমিকন্ডাক্টর এবং ইলেকট্রনিক্স সরঞ্জামগুলিতে সবচেয়ে শক্তিশালী হয় যখন কাজের জন্য অতি-উচ্চ পরম অবস্থান নির্ভুলতার পরিবর্তে দীর্ঘ ভ্রমণ, উচ্চ গতি এবং পুনরাবৃত্তিযোগ্য হ্যান্ডলিং প্রয়োজন।
QRXQ টাইমিং বেল্ট অ্যাপ্লিকেশানগুলিকে প্রকৃত প্রক্রিয়া ভূমিকার সাথে ড্রাইভের সাথে মিলিয়ে মূল্যায়ন করে - স্থানান্তর, হ্যান্ডলিং, পরীক্ষা, লোডিং বা পেরিফেরাল অটোমেশন - তারপর একটি সিস্টেম হিসাবে গতি, কঠোরতা, পরিচ্ছন্নতা, প্রতিক্রিয়া এবং দীর্ঘমেয়াদী চক্রের নির্ভরযোগ্যতা পরীক্ষা করে৷
