 Русский

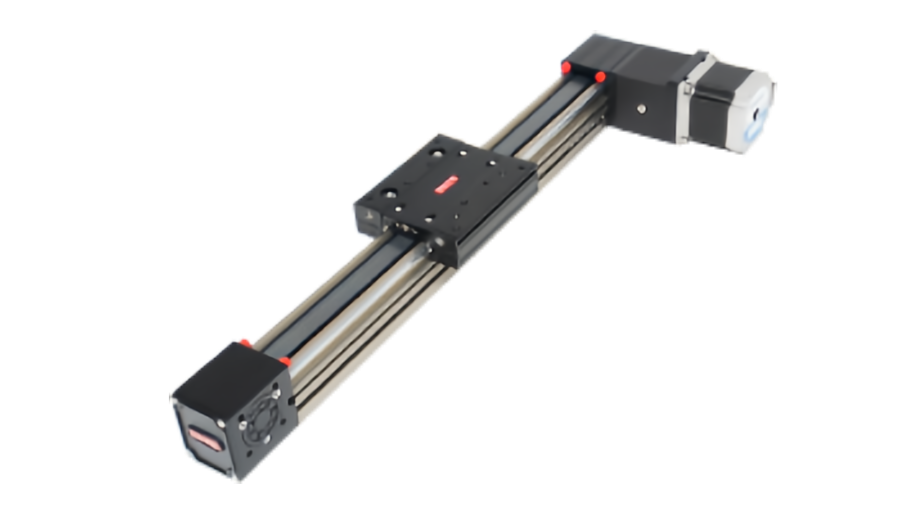
Линейные модули ремня ГРМшироко используются в автоматизации полупроводников и электроники, поскольку сочетают в себе большой ход, высокую скорость, относительно низкую движущуюся массу и простую механическую конструкцию. Эти сильные стороны делают их особенно подходящими для перемещения, загрузки, перемещения печатных плат, проведения испытаний и других задач с большим циклом работы, где повторяемость и производительность имеют большее значение, чем сверхточное абсолютное позиционирование.
Однако не каждая полупроводниковая или электронная ось должна использовать ремень ГРМ. Этапы контроля, выравнивания и обработки с очень высокой абсолютной точностью, термической стабильностью или требованиями к движению класса от нанометра до микрометра могут потребовать другой архитектуры привода.
В этом руководстве объясняется, гдеЛинейный модуль ремня ГРМ в полупроводниковом оборудованиихорошо работает, где проявляются его ограничения и как оценить скорость, полезную нагрузку, чистоту, повторяемость и системную интеграцию перед выбором оси с ременным приводом.
Почему модули ремня ГРМ подходят для высокоскоростной обработки электроники
Электронные и полупроводниковые машины часто включают в себя множество движений с небольшой нагрузкой, повторяющихся тысячи или миллионы раз. Типичные примеры включают в себя:
- Перенос печатной платы
- Обращение с лотками и носителями
- Позиционирование тест-обработчика
- Загрузка и разгрузка магазина
- Перенос приспособления
- Движение камеры или датчика
- Периферийная передача данных между машинами
Модули ремня ГРМ привлекательны тем, что привод может достигать высокой линейной скорости без вращения длинной ШВП.
Правило применения:Модули ремня ГРМ наиболее эффективны, когда задача движения является длительной, быстрой и повторяющейся, в то время как требуемая абсолютная точность позиционирования остается умеренной.
Перенос печатных плат: естественное применение осей с ременным приводом
Печатные платы обычно легкие, но могут быть большими, гибкими и чувствительными к вибрации. Линейный столик с ременным приводом позволяет эффективно перемещать печатные платы или держатели печатных плат между конвейерами, станциями контроля и процессами сборки.
Что важнее всего
- Быстрое ускорение и замедление
- Стабильная повторяемость
- Низкая вибрация
- Контролируемое положение остановки
- Легкая подвижная конструкция
- Надежная интеграция датчиков
Большой размер печатной платы может создать моментальную нагрузку
Большое приспособление для печатной платы может весить очень мало, но выходить далеко за пределы центра каретки. Возникающие в результате моменты тангажа и рыскания могут стать более важными, чем сама полезная нагрузка.
Поэтому направляющую систему следует выбирать как по общей массе, так и по расположению центра тяжести.
Операторам испытаний полупроводников необходимо быстрое и повторяемое движение
Оборудование для проведения испытаний перемещает устройства, лотки, розетки и приспособления через повторяющиеся циклы испытаний. Эти машины часто отдают приоритет времени цикла, повторяемости и долгосрочной надежности.
Апоясной модуль для проведения испытанийможет быть полезно для:
- Индексация лотков
- Перенос оператора связи
- Погрузка и разгрузка
- Перемещение испытательных приспособлений
- Расположение блоков периферийного контроля
Время цикла – это не только максимальная скорость
При коротких повторяющихся движениях ускорение, замедление и стабилизация могут доминировать в общем цикле. Модуль с высокой максимальной скоростью, но плохими характеристиками стабилизации может не улучшить пропускную способность.
Для обработчиков тестирования оцените полное время перемещения от начала команды до стабильного положения готовности к процессу.
Обращение с лотками и журналами
Полупроводниковое и электронное оборудование часто работает с лотками, катушками, магазинами или носителями, а не с отдельными компонентами напрямую.
Модули ремня ГРМ хорошо подходят для этих второстепенных задач по перемещению, потому что:
- Путешествие может быть относительно длительным.
- Полезная нагрузка часто бывает легкой или умеренной.
- Высокая частота позиционирования является обычным явлением.
- Абсолютная точность координат может быть менее требовательной, чем точность на этапе процесса.
Эти приложения часто лучше подходят для ременного привода ГРМ, чем для высокоточной метрологии или точного выравнивания осей.
Перенос сборки электроники между станциями
При сборке 3C и электроники ось зубчатого ремня может перемещать продукты или приспособления между станциями дозирования, завинчивания, проверки и сборки.
Основными инженерными преимуществами являются:
- Высокая скорость передачи
- Эффективное движение с длинным ходом
- Простая многоосная интеграция
- Относительно низкая инерция перемещения.
- Экономичная структура для повторяющихся передач
Приложения «обучай и повторяй» особенно подходят
Если координаты станции задаются во время ввода машины в эксплуатацию, оси часто требуется превосходная повторяемость, а не очень высокая абсолютная точность на всем протяжении хода.
Это соответствует одному из преимуществ правильно натянутого ремня ГРМ.
Высокоскоростной выбор и размещение
Модули ремня ГРМ обычно используются в системах захвата и перемещения по осям X или Y, где требуются большие перемещения и частые реверсы.
Важные факторы включают в себя:
- Движущаяся масса
- Ускорение
- Жесткость ремня
- Размер шкива
- Жесткость направляющей
- Настройка сервоприводов
Почему низкая движущаяся масса имеет значение
Высокая скорость работы с электроникой достигается за счет легких кареток, компактных инструментов и коротких кабелей. Меньшая движущаяся масса снижает требуемую тягу и крутящий момент двигателя, что упрощает достижение агрессивного времени цикла.
Где модули ремня ГРМ менее подходят
Ременный привод ГРМ — не лучший выбор для каждой задачи, связанной с движением полупроводников или электроники.
Приложения, для которых может потребоваться другой тип диска, включают:
- Очень высокая абсолютная точность позиционирования
- Этапы тонкой метрологии
- Оси для склеивания или прессования высокой жесткости
- Очень низкоскоростное точное сканирование
- Применение с высокой чувствительностью к эластичности ремня.
Системы с шарико-винтовой парой или линейным двигателем могут быть более подходящими в зависимости от хода, силы, точности и динамических требований.
Не выбирайте ременный привод ГРМ, потому что он быстрый.Выбирайте его, когда скорость, ход, повторяемость и стоимость соответствуют фактическим требованиям процесса.
Повторяемость и абсолютное позиционирование в электронном оборудовании
| Приложение | Основное требование к движению |
|---|---|
| Перенос печатной платы | Повторяемость и плавность движения |
| Индексация лотков | Повторяемое позиционирование станции |
| Обработчик теста | Время цикла и повторяемость |
| Передача визуального осмотра | Повторяемость, стабилизация и иногда прямолинейность |
| Точное измерение | Абсолютное позиционирование и геометрическая точность |
Модуль ремня ГРМ может очень хорошо работать в первых четырех случаях, тогда как для пятого может подойти другая технология.
Эластичность ремня имеет значение для точного позиционирования
Ремни ГРМ эластичные. При изменении приводной силы ремень слегка удлиняется.
Это упругое смещение увеличивается с:
- Более высокое ускорение
- Более высокая полезная нагрузка
- Увеличенная активная длина ремня
- Нижняя жесткость ремня
Для обработки и транспортировки этот эффект может быть приемлемым. Для проверки на основе координат это может стать частью бюджета ошибок.
Сервоуправление с замкнутым контуром помогает, но расположение обратной связи имеет значение
Серводвигатель с энкодером может очень точно контролировать положение двигателя. Однако энкодер двигателя не измеряет непосредственно растяжение ремня или отклонение каретки.
В приложениях, требующих более точного абсолютного позиционирования, прямой линейный энкодер может более точно измерять положение каретки.
Это создает две разные архитектуры:
- Замкнутый контур со стороны двигателя: более простое и распространенное управление.
- Прямая линейная обратная связь: больше подходит для стадий более высокой точности
Для использования в чистых помещениях требуется нечто большее, чем просто закрытая крышка
Производство полупроводников может потребовать контролируемого поведения частиц, но модуль зубчатого ремня не следует считать пригодным для использования в чистых помещениях только потому, что он имеет закрытый корпус.
Потенциальные источники частиц включают:
- Ремень носить
- Смазка направляющих
- Уплотнения и защитные ленты
- Кабельные операторы
- Гибкие кабели и трубки
- Загрязнение поверхности
Окончательная пригодность чистого помещения зависит от конструкции всего модуля, материалов, смазки, корпуса и воздушного потока машины.
Открытые и закрытые ременные модули в электронном оборудовании
| Конфигурация | Типичная сила | Типичное ограничение |
|---|---|---|
| Модуль открытого ремня | Простота осмотра и обслуживания | Больше воздействия частиц и загрязнений |
| Закрытый модуль ремня | Лучшая физическая защита | Более сложный внутренний контроль |
Для чистого обращения с электроникой корпус может быть полезен, но чистота по-прежнему требует проверки на уровне системы.
Стратегия смазки в среде чистой электроники
Сам ремень ГРМ обычно пересыхает, а линейная направляющая требует смазки.
В чувствительных средах при смазке направляющих может потребоваться учитывать:
- Низкое образование частиц
- Низкая волатильность
- Совместимость материалов
- Контролируемое количество смазки
- Длительный интервал технического обслуживания
Избыточная смазка может мигрировать к ремню или технологической зоне, а недостаточная смазка сокращает срок службы направляющих.
Требования ESD могут повлиять на интеграцию
Сборка электроники может потребовать контроля электростатического разряда.линейный модульсамо по себе является лишь частью стратегии ОУР.
Разработчикам машин, возможно, придется учитывать:
- Заземление движущихся конструкций
- Накопление статического электричества на чехлах и ремнях.
- Материалы крепления
- Заземление кабеля и датчика
- Методы защиты оператора и машины
Не предполагайте, что стандартный модуль ремня ГРМ автоматически удовлетворяет требованиям процесса, контролируемого ESD.
Выбор двигателя для высокоскоростных осей с электроникой
Серводвигатели распространены, поскольку они поддерживают высокое ускорение, позиционирование с обратной связью и быстрое изменение направления.
При выборе двигателя следует проверить:
- Требуемая максимальная скорость
- Пиковый крутящий момент при ускорении
- Среднеквадратичный крутящий момент в течение цикла
- Коэффициент инерции нагрузки и двигателя
- Напряжение и ток привода
- Совместимость с сетью управления
Шаговые двигатели или шаговые двигатели с обратной связью по-прежнему могут подходить для осей передачи или регулировки приспособления с более низкой динамикой.
Многоосные ременные системы в автоматизации электроники
Модули ремня ГРМ можно объединять в системы XY, XZ и XYZ.
Общие комбинации включают в себя:
- Таблицы переноса печатных плат XY
- Загрузочные устройства XZ
- Обработка теста XYZ
- Портальные системы Dual-X
Нижние оси несут верхние оси
В системе XYZ может потребоваться перемещение всей конструкции YZ по оси X. Поэтому расчет движущейся массы должен включать верхние оси, двигатели, кабельные держатели, приспособления и изделия.
Правило многоосности:размер от технологического инструмента наружу. Каждая нижняя ось несет в себе все, что установлено над ней.
Двухосные порталы и синхронизация
В широких системах перемещения электроники могут использоваться две параллельные оси ленты, поддерживающие одну поперечину.
Если обе стороны приводятся в движение независимо, они должны оставаться синхронизированными. Важные соображения включают в себя:
- Параллельное выравнивание
- Стратегия возвращения
- Электронная синхронизация
- Настройка сервоприводов
- Жесткость перекладины
Синхронизацию управления не следует использовать для компенсации плохого механического монтажа.
Кабельные носители могут влиять на высокоскоростное движение
Электронные машины часто имеют множество сигнальных кабелей, воздушных линий и проводов датчиков.
Кабельные операторы могут добавить:
- Движущаяся масса
- Переменная сила сопротивления
- Вибрация
- Генерация частиц
Для высокоскоростных ленточных модулей прокладка кабеля должна быть включена в проект движения с самого начала.
Долгосрочная надежность в многоцикловом оборудовании
Малая полезная нагрузка не означает автоматически низкий износ. Обработчик испытаний или ось передачи печатной платы могут работать непрерывно в течение длительного времени с чрезвычайно большим количеством циклов.
Техническое обслуживание должно контролировать:
- Натяжение ремня
- Состояние зубьев ремня
- Смазка направляющих
- Выравнивание шкива
- Ток двигателя или крутящий момент серводвигателя
- Состояние кабельной несущей
- Повторяемость позиционирования
Практическая последовательность выбора
- Определите процесс.Перенос печатной платы, проверка, загрузка, проверка или другая задача?
- Определите ход и машинное пространство.
- Рассчитайте движущуюся массу и моментные нагрузки.
- Установите скорость, ускорение и время цикла.
- Определите повторяемость и абсолютную точность отдельно.
- Проверьте, приемлема ли эластичность ремня.
- Выберите профиль ремня, ширину и размер шкива.
- Размер крутящего момента, скорости и инерции двигателя.
- Оцените требования к чистым помещениям или электростатическому разряду.
- Спланируйте кабели и датчики.
- Определите техническое обслуживание на основе количества циклов.
Что необходимо QRXQ для оценки оси полупроводникового или электронного ремня
- Тип приложения
- Требуемый ход
- Движущаяся масса
- Максимальная скорость и ускорение
- Целевое время цикла
- Требование повторяемости
- Требование абсолютной точности, если применимо
- Горизонтальная, вертикальная или портальная конфигурация.
- Требование к чистому помещению или ESD
- Предпочтения двигателя и контроллера
- Количество ежедневных циклов
Модули ремня ГРМ наиболее эффективны в полупроводниковом и электронном оборудовании, когда работа требует длительного перемещения, высокой скорости и повторяемости операций, а не сверхвысокой абсолютной точности позиционирования.
QRXQ оценивает применение ремня ГРМ, сопоставляя привод с реальной ролью процесса — транспортировкой, погрузочно-разгрузочными работами, тестированием, загрузкой или периферийной автоматизацией — а затем проверяя скорость, жесткость, чистоту, обратную связь и надежность долгосрочного цикла как единую систему.
