 বাংলা

কটাইমিং বেল্ট লিনিয়ার মডিউলশিল্প অটোমেশন অ্যাপ্লিকেশনগুলিতে ব্যাপকভাবে ব্যবহৃত হয় যার জন্য উচ্চ ভ্রমণ গতি, দীর্ঘ স্ট্রোক, দ্রুত ত্বরণ এবং ঘন ঘন পারস্পরিক গতির প্রয়োজন হয়। যাইহোক, সঠিক মডিউল নির্বাচন করার জন্য কেবলমাত্র পেলোড এবং স্ট্রোকের দৈর্ঘ্যের সাথে মিলের চেয়ে আরও বেশি কিছু প্রয়োজন। ইঞ্জিনিয়ারদের অবশ্যই গতি, ত্বরণ, অবস্থান নির্ভুলতা, ইনস্টলেশনের দিক, লোডের মুহূর্ত, মোটর শক্তি, অপারেটিং পরিবেশ এবং ডিউটি চক্র মূল্যায়ন করতে হবে।
একটি আন্ডারসাইজড টাইমিং বেল্ট মডিউল অত্যধিক বেল্ট টান, কম্পন, পজিশনিং ত্রুটি, অকাল বিয়ারিং পরিধান বা মোটর ওভারলোড অনুভব করতে পারে। একটি বড় আকারের মডিউল অর্থপূর্ণ কর্মক্ষমতা সুবিধা প্রদান না করেই সরঞ্জামের খরচ, চলমান ভর, ইনস্টলেশনের স্থান এবং শক্তি খরচ বাড়াতে পারে।
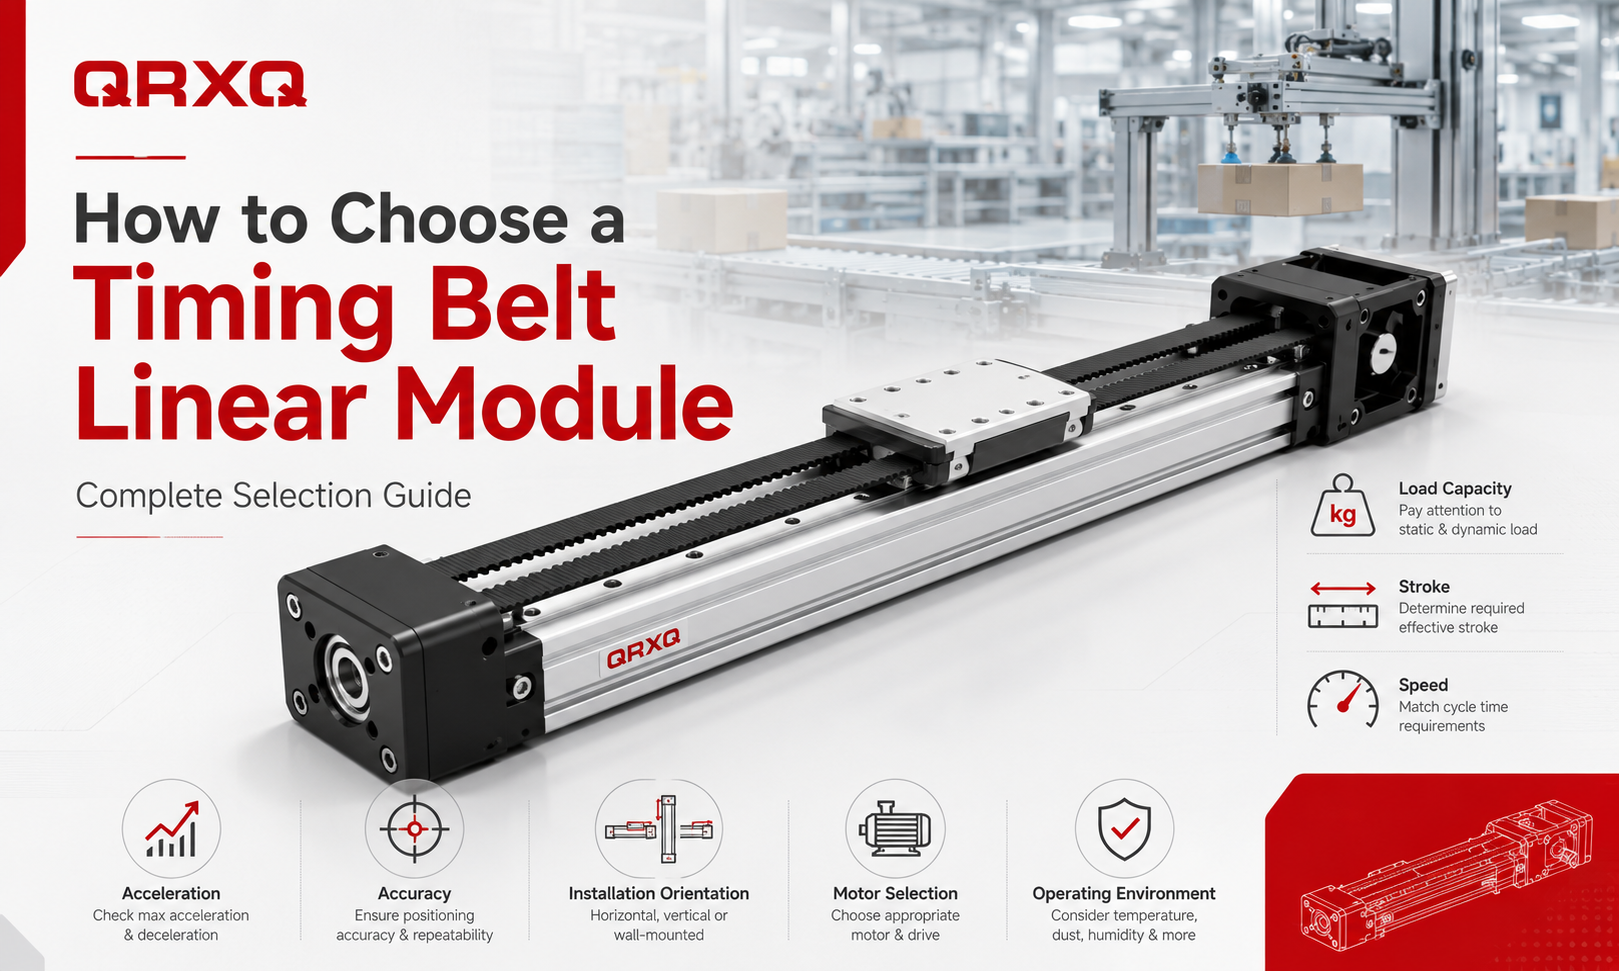
এই সম্পূর্ণটাইমিং বেল্ট রৈখিক মডিউল নির্বাচন গাইডএকটি বেল্ট চালিত রৈখিক অ্যাকচুয়েটর নির্বাচন এবং আকারের সাথে জড়িত প্রধান প্রযুক্তিগত কারণগুলি ব্যাখ্যা করে। এটি প্যাকেজিং যন্ত্রপাতি, পিক এবং প্লেস সিস্টেম, উপাদান হ্যান্ডলিং সরঞ্জাম, ইলেকট্রনিক্স সমাবেশ লাইন, দৃষ্টি পরিদর্শন সিস্টেম, লজিস্টিক অটোমেশন এবং এর জন্য একটি ব্যবহারিক নির্বাচন প্রক্রিয়া এবং চেকলিস্ট প্রদান করে।মাল্টি-অক্ষ মোশন প্ল্যাটফর্ম.
একটি মডিউল নির্বাচন করার আগে অ্যাপ্লিকেশনটি বুঝুন
টাইমিং বেল্ট রৈখিক মডিউল নির্বাচনের প্রথম ধাপ হল প্রকৃত প্রয়োগের প্রয়োজনীয়তা সংজ্ঞায়িত করা। একটি মডিউল শুধুমাত্র একটি পণ্য ক্যাটালগে তালিকাভুক্ত সর্বাধিক পেলোডের উপর ভিত্তি করে নির্বাচন করা উচিত নয়। সম্পূর্ণ মেশিনের অপারেটিং শর্ত বিবেচনা করা আবশ্যক।
মডিউল মডেল তুলনা করার আগে, নিম্নলিখিত তথ্য সংগ্রহ করুন:
- ওয়ার্কপিস, ফিক্সচার এবং ক্যারেজ পেলোড
- কার্যকরী স্ট্রোক প্রয়োজন
- সর্বোচ্চ ভ্রমণ গতি
- প্রয়োজনীয় ত্বরণ এবং হ্রাস
- লক্ষ্য চক্রের সময়
- অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতার প্রয়োজনীয়তা
- অনুভূমিক, উল্লম্ব, আনত বা প্রাচীর-মাউন্ট ইনস্টলেশন
- লোড কেন্দ্র অবস্থান এবং overhanging দূরত্ব
- বাহ্যিক বাহিনী গাড়িতে কাজ করছে
- অপারেটিং ঘন্টা এবং ডিউটি চক্র
- উপলব্ধ ইনস্টলেশন স্থান
- মোটর এবং নিয়ামক প্রকার
- তাপমাত্রা, ধুলো, আর্দ্রতা এবং ক্লিনরুমের প্রয়োজনীয়তা
এই পরামিতিগুলি সমগ্র নির্বাচন প্রক্রিয়ার ভিত্তি তৈরি করে। যদি কোনো গুরুত্বপূর্ণ তথ্য অনুপস্থিত থাকে, নির্বাচিত মডিউল বাস্তব অপারেটিং অবস্থার অধীনে নির্ভরযোগ্যভাবে কাজ নাও করতে পারে।
মোট মুভিং লোড নির্ধারণ করুন
টাইমিং বেল্ট রৈখিক মডিউল নির্বাচন করার সময় লোড ক্ষমতা সবচেয়ে গুরুত্বপূর্ণ পরামিতিগুলির মধ্যে একটি। মোট চলমান লোডের মধ্যে চলন্ত গাড়ির দ্বারা বহন করা সবকিছুই অন্তর্ভুক্ত, শুধুমাত্র পণ্য পরিবহন করা হচ্ছে না।
মোট চলমান ভর অন্তর্ভুক্ত হতে পারে:
- ওয়ার্কপিস বা পণ্য
- গ্রিপার, ভ্যাকুয়াম কাপ বা শেষ প্রভাবক
- মাউন্ট প্লেট
- টুলিং এবং ফিক্সচার
- তারের, তারের চেইন এবং বায়ুসংক্রান্ত টিউব
- অতিরিক্ত রৈখিক অক্ষ গাড়িতে মাউন্ট করা হয়েছে
- সেন্সর, ক্যামেরা, ডিসপেনসার বা প্রসেসিং হেড
উদাহরণস্বরূপ, যদি ওয়ার্কপিসের ওজন 12 কেজি হয়, ফিক্সচারের ওজন 5 কেজি, গ্রিপারের ওজন 3 কেজি এবং ক্যাবল চেইনটি 2 কেজির সমান চলমান লোড অবদান রাখে, তাহলে মোট চলন্ত লোড 12 কেজি না হয়ে 22 কেজি।
ত্বরণ শক্তি, অপারেটিং বৈচিত্র, প্রভাব লোড এবং ভবিষ্যতের নকশা পরিবর্তনের জন্য একটি নিরাপত্তা ফ্যাক্টর প্রয়োগ করা উচিত। স্থিতিশীল অনুভূমিক অ্যাপ্লিকেশনের জন্য, একটি মাঝারি নিরাপত্তা মার্জিন যথেষ্ট হতে পারে। উচ্চ ত্বরণ, উল্লম্ব ইনস্টলেশন, ঘন ঘন স্টার্ট-স্টপ চক্র বা প্রভাব-প্রবণ অ্যাপ্লিকেশনের জন্য, একটি বৃহত্তর নিরাপত্তা ফ্যাক্টর ব্যবহার করা উচিত।
ক্যাটালগ পেলোডকে কখনই একমাত্র নির্বাচন সীমা হিসাবে বিবেচনা করা উচিত নয়। ইঞ্জিনিয়ারদের অবশ্যই অনুমোদিত লোড মুহূর্ত এবং গতিশীল অপারেটিং শর্তগুলি যাচাই করতে হবে।
অনুমোদিত লোড মুহূর্তগুলি পরীক্ষা করুন৷
একটি টাইমিং বেল্ট মডিউল ক্যারেজ প্রায়ই সরাসরি নিম্নগামী লোডের চেয়ে বেশি হয়। যখন লোড কেন্দ্রটি গাড়ির কেন্দ্র থেকে দূরে অবস্থান করে, তখন মডিউলটি একটি মুহূর্ত লোড অনুভব করে।
তিনটি সাধারণ মুহূর্ত দিক হল:
- পিচিং মুহূর্ত:লোড গাড়িটিকে সামনে বা পিছনে কাত করে
- কাঁপানো মুহূর্ত:লোড গাড়িটিকে অনুভূমিকভাবে ঘোরায়
- ঘূর্ণায়মান মুহূর্ত:বোঝা ভ্রমণের দিকের চারপাশে গাড়িকে মোচড় দেয়
লোড মুহূর্তটি লোড বল এবং ওভারহ্যাংিং দূরত্ব উভয়ের সাথে সম্পর্কিত। একটি অপেক্ষাকৃত হালকা পেলোড এখনও একটি বড় মুহূর্ত তৈরি করতে পারে যদি এটি ক্যারেজ সেন্টার থেকে অনেক দূরে মাউন্ট করা হয়।
একটি মৌলিক নীতি হিসাবে:
লোড মুহূর্ত = লোড ফোর্স × ক্যারেজ সেন্টার থেকে দূরত্ব
একটি মডিউল নির্বাচন করার সময়, প্রস্তুতকারকের অনুমোদিত স্ট্যাটিক এবং গতিশীল মুহূর্ত রেটিংগুলির সাথে গণনা করা মুহূর্তটির তুলনা করুন৷ একটি পর্যাপ্ত নিরাপত্তা মার্জিন বজায় রাখা উচিত, বিশেষ করে উচ্চ-গতির অ্যাপ্লিকেশনগুলিতে।
যদি মুহূর্তের লোড খুব বেশি হয়, সম্ভাব্য সমাধানগুলির মধ্যে রয়েছে:
- একটি বিস্তৃত গাইড রেল সহ একটি বড় মডিউল নির্বাচন করা
- একটি দীর্ঘ ক্যারেজ বা ডবল ক্যারেজ কনফিগারেশন ব্যবহার করে
- overhanging দূরত্ব হ্রাস
- গাইড সিস্টেমের কাছাকাছি লোড কেন্দ্র সরানো
- দুটি সমান্তরাল মডিউল ব্যবহার করে
- একটি বহিরাগত সমর্থন গাইড যোগ করা হচ্ছে
প্রয়োজনীয় স্ট্রোক দৈর্ঘ্য নির্বাচন করুন
নির্দিষ্ট স্ট্রোকে দুটি কাজের অবস্থানের মধ্যে দূরত্বের চেয়ে বেশি অন্তর্ভুক্ত করা উচিত। ত্বরণ, হ্রাস, যান্ত্রিক ছাড়পত্র, সেন্সর সমন্বয় এবং ইনস্টলেশন সহনশীলতার জন্য সাধারণত অতিরিক্ত ভ্রমণের প্রয়োজন হয়।
প্রয়োজনীয় মডিউল স্ট্রোকের অন্তর্ভুক্ত হতে পারে:
- কার্যকর প্রক্রিয়া ভ্রমণ
- ওয়ার্কপিস লোডিং এবং আনলোডিং ক্লিয়ারেন্স
- ত্বরণ এবং হ্রাস দূরত্ব
- শেষ অবস্থান নিরাপত্তা ভাতা
- হোম সেন্সর এবং সীমা সেন্সর স্থান
- টুল বা ফিক্সচার মাত্রা
- ভবিষ্যত প্রক্রিয়া সমন্বয় ভাতা
উদাহরণস্বরূপ, যদি প্রক্রিয়াটির জন্য 1,500 মিমি কার্যকর ভ্রমণের প্রয়োজন হয়, ঠিক 1,500 মিমি স্ট্রোক সহ একটি মডিউল নির্বাচন করা যথেষ্ট ব্যবহারযোগ্য চলাচল সরবরাহ করতে পারে না। নিরাপত্তা ক্লিয়ারেন্স অন্তর্ভুক্ত করার পরে প্রকৃত প্রয়োজনীয় স্ট্রোক 1,600 মিমি বা তার বেশি হতে পারে।
টাইমিং বেল্টলিনিয়ার মডিউলবিশেষ করে লং-স্ট্রোক অ্যাপ্লিকেশানের জন্য উপযুক্ত কারণ এগুলি লম্বা বলের স্ক্রুর সমালোচনামূলক ঘূর্ণন গতি দ্বারা সীমাবদ্ধ নয়। যাইহোক, খুব দীর্ঘ মডিউলগুলির জন্য বেল্টের টান, অ্যালুমিনিয়াম প্রোফাইলের অনমনীয়তা, গাইড রেল সমর্থন, ইনস্টলেশন সোজাতা এবং কম্পনের যত্নশীল মূল্যায়ন প্রয়োজন।
প্রয়োজনীয় গতি গণনা করুন
সর্বাধিক গতি ভ্রমণের দূরত্ব এবং সাইকেল সময় অনুসারে গণনা করা উচিত নয় বরং আনুমানিক বিষয়ভিত্তিক। মডিউলটি অবশ্যই উপলব্ধ গতির সময়ের মধ্যে ত্বরণ, ধ্রুব-গতির ভ্রমণ এবং মন্থরতা সম্পূর্ণ করতে হবে।
সংক্ষিপ্ত স্ট্রোকের জন্য, মডিউলটি কখনই তার ক্যাটালগের সর্বোচ্চ গতিতে পৌঁছাতে পারে না কারণ বেশিরভাগ ভ্রমণ ত্বরণ এবং হ্রাসের জন্য ব্যবহৃত হয়। এই ক্ষেত্রে, ত্বরণ ক্ষমতা সর্বাধিক গতির তুলনায় চক্রের সময়ের উপর একটি বড় প্রভাব ফেলে।
প্রয়োজনীয় গতি নির্ধারণ করার সময়, বিবেচনা করুন:
- কার্যকর ভ্রমণ দূরত্ব
- প্রয়োজনীয় আন্দোলনের সময়
- ত্বরণ এবং হ্রাস সময়
- লোড ভর
- থেমে যাওয়ার পর সময় স্থির করা
- নিয়ন্ত্রণ সিস্টেম প্রতিক্রিয়া
- সর্বাধিক অনুমোদিত কম্পন
নির্বাচিত মডিউলটির প্রকৃত অপারেটিং গতির উপরে সর্বাধিক রেট করা গতি থাকা উচিত। পরম যান্ত্রিক সীমাতে ক্রমাগত অপারেশন পরিষেবা জীবন হ্রাস করতে পারে এবং শব্দ, কম্পন এবং বেল্ট পরিধান বৃদ্ধি করতে পারে।
ত্বরণ এবং হ্রাস মূল্যায়ন
উচ্চ-গতির বাছাই এবং স্থান, বাছাই, প্যাকেজিং এবং ইলেকট্রনিক্স সমাবেশ অ্যাপ্লিকেশনগুলিতে ত্বরণ একটি গুরুত্বপূর্ণ কারণ। উচ্চতর ত্বরণ চক্রের সময়কে সংক্ষিপ্ত করতে পারে, তবে এটি জড়তা শক্তিও বাড়ায়।
মৌলিক সম্পর্ক হল:
জড় বল = চলমান ভর × ত্বরণ
ত্বরণ বৃদ্ধির সাথে সাথে টাইমিং বেল্ট, পুলি, ক্যারেজ, গাইড ব্লক, বিয়ারিং, মোটর এবং মাউন্টিং স্ট্রাকচার বৃহত্তর গতিশীল শক্তিকে সহ্য করতে হবে।
অত্যধিক ত্বরণ হতে পারে:
- বেল্ট দাঁতের বিকৃতি বা বেল্ট জাম্পিং
- গাড়ির কম্পন
- মোটর ওভারলোড অ্যালার্ম
- পজিশনিং পুনরাবৃত্তিযোগ্যতা হ্রাস
- আলগা ফাস্টেনার
- অকাল গাইড ব্লক পরিধান
- দীর্ঘস্থায়ী সময়
সিস্টেমের প্রকৃত পেলোড এবং যান্ত্রিক অনমনীয়তা অনুযায়ী ত্বরণ এবং হ্রাস নির্বাচন করা উচিত। মসৃণ S- কার্ভ মোশন প্রোফাইলগুলি প্রায়শই আকস্মিক ত্বরণ পরিবর্তনের চেয়ে পছন্দ করে কারণ তারা যান্ত্রিক শক এবং কম্পন হ্রাস করে।
প্রয়োজনীয় নির্ভুলতা সংজ্ঞায়িত করুন
টাইমিং বেল্ট মডিউলঅতি-নির্ভুল অবস্থানের পরিবর্তে উচ্চ-গতি এবং দীর্ঘ-স্ট্রোক গতির জন্য সাধারণত নির্বাচন করা হয়। অতএব, অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং মোটর রেজোলিউশনের মধ্যে পার্থক্য করা গুরুত্বপূর্ণ।
অবস্থান নির্ভুলতা
পজিশনিং নির্ভুলতা বর্ণনা করে যে গাড়িটি সম্পূর্ণ স্ট্রোক জুড়ে নির্দেশিত পরম অবস্থানে কতটা কাছাকাছি পৌঁছেছে। এটি বেল্টের স্থিতিস্থাপকতা, বেল্ট পিচ ত্রুটি, কপিকল সঠিকতা, প্রোফাইল সোজাতা, গাইড নির্ভুলতা, লোড বৈচিত্র এবং নিয়ন্ত্রণ সিস্টেম ক্রমাঙ্কন দ্বারা প্রভাবিত হতে পারে।
পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতা একই অপারেটিং অবস্থার অধীনে বারবার একই অবস্থানে ফিরে আসার জন্য গাড়ির ক্ষমতা বর্ণনা করে। অনেক অটোমেশন প্রক্রিয়া পরম অবস্থান নির্ভুলতার চেয়ে পুনরাবৃত্তিযোগ্যতার উপর বেশি নির্ভর করে।
মোটর রেজোলিউশন
মোটর বা এনকোডার রেজোলিউশন ক্ষুদ্রতম তাত্ত্বিক কমান্ড বৃদ্ধি নির্দেশ করে। এটি গ্যারান্টি দেয় না যে যান্ত্রিক সিস্টেম একই স্তরের প্রকৃত অবস্থান নির্ভুলতা অর্জন করতে পারে।
প্যাকেজিং, উপাদান স্থানান্তর, বাছাই এবং সাধারণ বাছাই এবং স্থানের মতো অ্যাপ্লিকেশনগুলির জন্য, টাইমিং বেল্ট মডিউলগুলি প্রায়শই যথেষ্ট কর্মক্ষমতা প্রদান করে। সেমিকন্ডাক্টর প্রসেসিং, নির্ভুলতা পরিমাপ, মাইক্রো-অ্যাসেম্বলি বা মেশিনিং অপারেশনগুলির জন্য অত্যন্ত উচ্চ পরম নির্ভুলতা প্রয়োজন, একটি বল স্ক্রু বা লিনিয়ার মোটর মডিউল আরও উপযুক্ত হতে পারে।
নির্ভুলতা মূল্যায়ন করার সময়, ইঞ্জিনিয়ারদের নিশ্চিত করা উচিত:
- প্রয়োজনীয় পরম অবস্থান নির্ভুলতা
- প্রয়োজনীয় পুনরাবৃত্তিযোগ্যতা
- অনুমোদনযোগ্য নিষ্পত্তির সময়
- অপারেশন সময় লোড বৈচিত্র
- বহিরাগত অবস্থান প্রতিক্রিয়া প্রয়োজন কিনা
- ত্রুটির ক্ষতিপূরণ সম্ভব কিনা
ইনস্টলেশন ওরিয়েন্টেশন বিবেচনা করুন
টাইমিং বেল্ট রৈখিক মডিউলের লোড, মোটর টর্ক, ব্রেকিং প্রয়োজনীয়তা এবং নিরাপত্তা নকশাকে ইনস্টলেশনের দিক সরাসরি প্রভাবিত করে।
অনুভূমিক ইনস্টলেশন
অনুভূমিক ইনস্টলেশন সবচেয়ে সাধারণ কনফিগারেশন। মোটর প্রধানত জড়তা, ঘর্ষণ, তারের প্রতিরোধ এবং বাহ্যিক প্রক্রিয়া শক্তি অতিক্রম করতে হবে। পেলোড ক্ষমতা সাধারণত উল্লম্ব অ্যাপ্লিকেশনের তুলনায় বেশি।
উল্লম্ব ইনস্টলেশন
একটি উল্লম্ব ইনস্টলেশনে, মোটরকে ক্রমাগত মাধ্যাকর্ষণ প্রতিরোধ করতে হবে। প্রয়োজনীয় ড্রাইভ টর্ক বেশি, এবং সিস্টেমটিকে অবশ্যই বিদ্যুতের ক্ষতি বা জরুরী স্টপের সময় লোড পড়া থেকে বিরত রাখতে হবে।
উল্লম্ব অ্যাপ্লিকেশন সাধারণত প্রয়োজন:
- একটি ইলেক্ট্রোম্যাগনেটিক ব্রেক সহ একটি সার্ভো মোটর
- একটি পর্যাপ্ত মোটর টর্ক নিরাপত্তা মার্জিন
- নিয়ন্ত্রিত ত্বরণ এবং হ্রাস
- পতনশীল লোড বিরুদ্ধে যান্ত্রিক সুরক্ষা
- বেল্ট প্রসার্য ক্ষমতা যত্নশীল যাচাই
- জরুরী স্টপ এবং পাওয়ার-লস নিরাপত্তা ব্যবস্থা
টাইমিং বেল্ট মডিউল উল্লম্বভাবে ব্যবহার করা যেতে পারে, কিন্তু তাদের রক্ষণশীলভাবে নির্বাচন করা উচিত। ভারী উল্লম্ব উত্তোলন অ্যাপ্লিকেশনগুলি একটি বল স্ক্রু অ্যাকুয়েটরের জন্য আরও উপযুক্ত হতে পারে,বৈদ্যুতিক সিলিন্ডারবা ভারসাম্যহীন উত্তোলন সিস্টেম।
ওয়াল-মাউন্ট করা বা সাইড ইনস্টলেশন
পার্শ্ব-মাউন্ট করা মডিউল অনুভূমিক মডিউলগুলির তুলনায় বিভিন্ন ঘূর্ণায়মান এবং পিচিং মুহূর্তগুলি অনুভব করতে পারে। অনুমোদিত লোড শুধুমাত্র আদর্শ অনুভূমিক পেলোড মান ব্যবহার না করে প্রকৃত মাউন্টিং দিক অনুযায়ী পরীক্ষা করা উচিত।
আনত ইনস্টলেশন
একটি আনত মডিউল উভয় অনুভূমিক এবং উল্লম্ব বল উপাদান আছে. মোটর টর্ক এবং ব্রেকিং প্রয়োজনীয়তা ইনস্টলেশন কোণ অনুযায়ী গণনা করা উচিত।
সঠিক মোটর নির্বাচন করুন
মোটর নির্বাচন যান্ত্রিক মডিউল নির্বাচনের সাথে একসাথে সঞ্চালিত করা আবশ্যক। একটি মডিউলের পর্যাপ্ত লোড ক্ষমতা থাকতে পারে কিন্তু মোটর ছোট হলে প্রয়োজনীয় গতি অর্জন করতে ব্যর্থ হয়।
মোটরকে অবশ্যই পর্যাপ্ত টর্ক প্রদান করতে হবে:
- চলমান ভরের ত্বরণ
- ঘর্ষণ অতিক্রম
- মাধ্যাকর্ষণ বিরুদ্ধে লোড চলন্ত
- বাহ্যিক প্রক্রিয়া বাহিনী
- পুলি এবং বেল্ট সংক্রমণ ক্ষতি
- তারের চেইন প্রতিরোধের
- প্রয়োজনীয় গতি বজায় রাখা
সার্ভো মোটর
সার্ভো মোটরগুলি সাধারণত ব্যবহৃত হয় যখন অ্যাপ্লিকেশনটির জন্য উচ্চ গতি, উচ্চ ত্বরণ, বন্ধ-লুপ নিয়ন্ত্রণ, সঠিক অবস্থান এবং গতি প্রোফাইলে ঘন ঘন পরিবর্তনের প্রয়োজন হয়। শিল্প টাইমিং বেল্ট মডিউলগুলির জন্য একটি সার্ভো সিস্টেম সাধারণত পছন্দ করা হয়।
স্টেপার মোটর
স্টেপার মোটরগুলি মাঝারি লোড এবং সাধারণ অবস্থানের প্রয়োজনীয়তা সহ নিম্ন-গতির অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত হতে পারে। যাইহোক, উপলব্ধ টর্ক অতিক্রম করা হলে ওপেন-লুপ স্টেপার সিস্টেমগুলি অবস্থান হারাতে পারে।
মোটর পাওয়ার এবং টর্ক মার্জিন
মোটর তার সর্বোচ্চ ঘূর্ণন সঁচারক বল অবিরাম কাজ করা উচিত নয়. লোডের ভিন্নতা, ঘর্ষণ পরিবর্তন, ত্বরণের শিখর এবং দীর্ঘমেয়াদী অপারেশনের জন্য পর্যাপ্ত টর্ক মার্জিন প্রয়োজন।
মোটর নির্বাচন যাচাই করা উচিত:
- একটানা টর্ক
- পিক টর্ক
- সর্বাধিক ঘূর্ণন গতি
- রটার জড়তা
- লোড জড়তা অনুপাত
- ব্রেক প্রয়োজনীয়তা
- এনকোডার রেজোলিউশন
- ড্রাইভার ভোল্টেজ এবং বর্তমান
পুলি অনুপাত এবং বেল্ট গতি পরীক্ষা করুন
পুলি ব্যাস এবং ট্রান্সমিশন অনুপাত গাড়ির গতি, মোটর গতি, আউটপুট বল এবং অবস্থানের রেজোলিউশনকে প্রভাবিত করে। একটি বৃহত্তর ড্রাইভ পুলি প্রতি মোটর বিপ্লবে আরও রৈখিক ভ্রমণ তৈরি করে, গতি বাড়ায় কিন্তু একই মোটর টর্কের জন্য উপলব্ধ রৈখিক চালক শক্তি হ্রাস করে।
একটি ছোট পুলি রৈখিক বল এবং রেজোলিউশন বাড়ায় কিন্তু একই ক্যারেজ বেগ পৌঁছানোর জন্য উচ্চতর মোটর গতির প্রয়োজন হতে পারে।
নির্বাচিত কপিকল কনফিগারেশন নিশ্চিত করা উচিত যে:
- মোটর তার রেট করা গতি অতিক্রম করে না
- টাইমিং বেল্ট তার অনুমোদিত গতি অতিক্রম করে না
- উপলব্ধ রৈখিক বল যথেষ্ট
- পুলির বেল্টের সাথে যথেষ্ট দাঁত জড়িত
- বেল্ট নমন ব্যাসার্ধ গ্রহণযোগ্য
- প্রয়োজনীয় পজিশনিং রেজোলিউশন অর্জন করা যেতে পারে
ডিউটি চক্র এবং অপারেটিং ফ্রিকোয়েন্সি মূল্যায়ন করুন
একটি মডিউল যা মাঝে মাঝে সরে যায় তার একাধিক শিফটের জন্য একটানা অপারেটিং থেকে ভিন্ন প্রয়োজনীয়তা থাকে। ডিউটি চক্র মোটর তাপমাত্রা, ভারবহন জীবন, বেল্ট ক্লান্তি, তৈলাক্তকরণের ব্যবধান এবং সামগ্রিক পরিষেবা জীবনকে প্রভাবিত করে।
গুরুত্বপূর্ণ অপারেটিং কারণগুলির মধ্যে রয়েছে:
- প্রতি মিনিটে সাইকেল
- প্রতিদিন অপারেটিং ঘন্টা
- প্রতি বছর কাজের দিনের সংখ্যা
- ত্বরণ ফ্রিকোয়েন্সি
- গড় এবং সর্বোচ্চ লোড
- একটানা বা বিরতিহীন গতি
- সর্বোচ্চ গতিতে সময় কাটে
উচ্চ-ফ্রিকোয়েন্সি উত্পাদন সরঞ্জামের জন্য, মডিউলটি অতিরিক্ত যান্ত্রিক এবং মোটর ক্ষমতা সহ নির্বাচন করা উচিত। মেশিন ডিজাইনের সময় রক্ষণাবেক্ষণ অ্যাক্সেসযোগ্যতাও বিবেচনা করা উচিত।
অপারেটিং এনভায়রনমেন্ট বিবেচনা করুন
পরিবেশগত অবস্থা টাইমিং বেল্ট মডিউলের নির্ভরযোগ্যতাকে উল্লেখযোগ্যভাবে প্রভাবিত করতে পারে। স্ট্যান্ডার্ড খোলা মডিউলগুলি ধুলো, ভেজা, ক্ষয়কারী, ক্লিনরুম বা উচ্চ-তাপমাত্রা পরিবেশের জন্য উপযুক্ত নাও হতে পারে।
ধুলো এবং কণা
ধুলো গাইড রেল, বেল্ট এবং পুলি এলাকায় প্রবেশ করতে পারে, পরিধান বৃদ্ধি এবং গতির গুণমানকে প্রভাবিত করে। কাঠের কাজ, প্যাকেজিং পাউডার, মেশিনিং ধ্বংসাবশেষ বা অনুরূপ পরিবেশের জন্য একটি আচ্ছাদিত বা সম্পূর্ণরূপে আবদ্ধ মডিউল প্রয়োজন হতে পারে।
আর্দ্রতা এবং জারা
আর্দ্র বা ধোয়ার পরিবেশে জারা-প্রতিরোধী ফাস্টেনার, প্রতিরক্ষামূলক কভার, সিল করা বিয়ারিং এবং বিশেষ পৃষ্ঠ চিকিত্সার প্রয়োজন হতে পারে। স্ট্যান্ডার্ড অ্যালুমিনিয়াম এবং ইস্পাত উপাদান সরাসরি জল এক্সপোজার জন্য উপযুক্ত বলে ধরে নেওয়া উচিত নয়.
ক্লিনরুম অ্যাপ্লিকেশন
ক্লিনরুম অ্যাপ্লিকেশনের জন্য কম-কণা উপকরণ, নিয়ন্ত্রিত তৈলাক্তকরণ, পরিধানের ধ্বংসাবশেষ এবং উপযুক্ত তারের ব্যবস্থাপনা প্রয়োজন। একটি আদর্শ টাইমিং বেল্ট মডিউলের জন্য বিশেষ ক্লিনরুম প্রস্তুতির প্রয়োজন হতে পারে।
তাপমাত্রা
তাপমাত্রা বেল্ট উপাদান, লুব্রিকেন্ট সান্দ্রতা, মোটর কর্মক্ষমতা এবং অ্যালুমিনিয়াম প্রোফাইল সম্প্রসারণ প্রভাবিত করে। উচ্চ-তাপমাত্রা বা নিম্ন-তাপমাত্রার অ্যাপ্লিকেশনগুলির জন্য সামঞ্জস্যপূর্ণ বেল্ট, গ্রীস, সিল এবং সেন্সর প্রয়োজন।
ক্ষয়কারী রাসায়নিক
রাসায়নিক, অ্যাসিড, দ্রাবক বা লবণ স্প্রে যুক্ত অ্যাপ্লিকেশনগুলির জন্য স্টেইনলেস স্টিলের উপাদান, প্রতিরক্ষামূলক আবরণ বা প্রক্রিয়া পরিবেশ থেকে সম্পূর্ণ বিচ্ছিন্নতার প্রয়োজন হতে পারে।
মডিউল অনমনীয়তা এবং মাউন্ট সারফেস যাচাই করুন
একটি টাইমিং বেল্ট রৈখিক মডিউলের কার্যকারিতা শুধুমাত্র মডিউলের উপরই নয়, মেশিনের ফ্রেম এবং মাউন্টিং পৃষ্ঠের উপরও নির্ভর করে। একটি অসম বা নমনীয় কাঠামোতে ইনস্টল করা একটি কঠোর মডিউল এখনও কম্পন এবং অবস্থানগত ত্রুটি অনুভব করতে পারে।
মাউন্ট পৃষ্ঠ হতে হবে:
- সমতল এবং সোজা
- গতিশীল লোড সমর্থন করার জন্য যথেষ্ট অনমনীয়
- মোচড় এবং স্থানীয় বিকৃতি থেকে মুক্ত
- সংযুক্ত অক্ষের সাথে সঠিকভাবে সারিবদ্ধ
- উপযুক্ত বন্ধন পয়েন্ট দিয়ে সজ্জিত
লং-স্ট্রোক মডিউলগুলির অ্যালুমিনিয়াম প্রোফাইলের সম্পূর্ণ দৈর্ঘ্য বরাবর সমর্থন প্রয়োজন হতে পারে। অসমর্থিত স্প্যানগুলি প্রোফাইল ডিফ্লেকশন, গাইড মিসলাইনমেন্ট এবং কম্পনের কারণ হতে পারে।
যখন দুটি মডিউল সমান্তরালভাবে ব্যবহার করা হয়, তখন সাবধানে প্রান্তিককরণ অপরিহার্য। দুর্বল সমান্তরালতা অভ্যন্তরীণ চাপ, অসম গাইড পরিধান এবং মোটর লোড বৃদ্ধি করতে পারে।
প্ল্যান কেবল এবং বায়ুসংক্রান্ত লাইন ব্যবস্থাপনা
তারের এবং বায়ুসংক্রান্ত টিউব অতিরিক্ত প্রতিরোধের সৃষ্টি করে এবং প্রকৃত চলমান লোডকে প্রভাবিত করতে পারে। একটি তারের চেইন ভ্রমণের দৈর্ঘ্য, নমন ব্যাসার্ধ, ভরাট অনুপাত এবং অপারেটিং গতি অনুসারে নির্বাচন করা উচিত।
ভুল তারের ব্যবস্থাপনার কারণে হতে পারে:
- গতির সময় অস্থির প্রতিরোধ
- তারের ক্লান্তি এবং ভাঙ্গন
- বায়ুসংক্রান্ত টিউব kinking
- অতিরিক্ত গাড়ির কম্পন
- সেন্সর বা মেশিন গার্ডের সাথে হস্তক্ষেপ
তারের চেইন লোড এবং মোটর গণনার মধ্যে অন্তর্ভুক্ত করা উচিত, বিশেষ করে দীর্ঘ-স্ট্রোক এবং উচ্চ-গতির সিস্টেমের জন্য।
উপযুক্ত মডিউল আকার নির্বাচন করুন
নির্মাতারা সাধারণত বিভিন্ন প্রোফাইল প্রস্থ এবং গাইড আকারে টাইমিং বেল্ট মডিউল অফার করে। একটি বৃহত্তর মডিউল সাধারণত উচ্চ লোড ক্ষমতা, উচ্চ মুহূর্ত প্রতিরোধ এবং বৃহত্তর অনমনীয়তা প্রদান করে, তবে এটি খরচ, ওজন এবং ইনস্টলেশনের স্থানও বাড়ায়।
মডিউল আকারের উপর ভিত্তি করে নির্বাচন করা উচিত:
- মোট চলন্ত লোড
- লোড মুহূর্ত
- প্রয়োজনীয় স্ট্রোক
- গতি এবং ত্বরণ
- ইনস্টলেশন দিক
- প্রয়োজনীয় অনমনীয়তা
- মোটর আকার
- উপলব্ধ মেশিন স্থান
নামমাত্র পেলোড পূরণ করে এমন ক্ষুদ্রতম মডিউলটি স্বয়ংক্রিয়ভাবে নির্বাচন করবেন না। একটি সামান্য বড় মডেল আরও ভাল অনমনীয়তা, দীর্ঘ পরিষেবা জীবন এবং চাহিদাযুক্ত অ্যাপ্লিকেশনগুলিতে আরও স্থিতিশীল কর্মক্ষমতা প্রদান করতে পারে।
একক ক্যারেজ, ডাবল ক্যারেজ বা প্যারালাল মডিউল
লোড কমপ্যাক্ট এবং কেন্দ্রীভূত হলে একটি স্ট্যান্ডার্ড একক-ক্যারেজ মডিউল উপযুক্ত। বড় ফিক্সচার বা উচ্চ মুহূর্তের লোডের জন্য অন্যান্য কনফিগারেশনের প্রয়োজন হতে পারে।
ডাবল ক্যারেজ কনফিগারেশন
একটি মডিউলে দুটি গাড়ি সমর্থনের দৈর্ঘ্য বাড়ায় এবং পিচিং, হাওয়া এবং ঘূর্ণায়মান মুহুর্তগুলির প্রতিরোধের উন্নতি করে। গাড়ির মধ্যে দূরত্ব ফিক্সচার মাত্রা এবং লোড বিতরণ অনুযায়ী নির্বাচন করা উচিত।
সমান্তরাল মডিউল কনফিগারেশন
দুটি সিঙ্ক্রোনাইজড মডিউল প্রশস্ত প্ল্যাটফর্ম, গ্যান্ট্রি বিম বা ভারী ফিক্সচার সমর্থন করতে পারে। সমান্তরাল মডিউলগুলির জন্য সঠিক যান্ত্রিক প্রান্তিককরণ এবং সিঙ্ক্রোনাইজড মোটর নিয়ন্ত্রণ প্রয়োজন।
মাল্টি-অক্ষ কনফিগারেশন
টাইমিং বেল্ট মডিউলগুলিকে XY, XZ, XYZ এবং গ্যান্ট্রি সিস্টেমে একত্রিত করা যেতে পারে। যখন একটি মডিউল আরেকটি অক্ষ বহন করে, তখন উপরের অক্ষ, মোটর, তার, টুলিং এবং পেলোডের সম্পূর্ণ ওজন নিম্ন-অক্ষ লোড গণনার মধ্যে অন্তর্ভুক্ত করা আবশ্যক।
অন্যান্য ড্রাইভ প্রকারের সাথে টাইমিং বেল্ট মডিউল তুলনা করুন
একটি টাইমিং বেল্ট মডিউল প্রতিটি অ্যাপ্লিকেশনের জন্য সেরা পছন্দ নয়। প্রধান কর্মক্ষমতা অগ্রাধিকার অনুযায়ী ড্রাইভ সিস্টেম নির্বাচন করা উচিত।
| ড্রাইভের ধরন | প্রধান সুবিধা | সাধারণ সীমাবদ্ধতা | উপযুক্ত অ্যাপ্লিকেশন |
|---|---|---|---|
| টাইমিং বেল্ট | উচ্চ গতি, দীর্ঘ স্ট্রোক, কম চলন্ত ভর এবং খরচ দক্ষতা | নিখুঁত স্ক্রু সিস্টেমের চেয়ে কম পরম নির্ভুলতা এবং অনমনীয়তা | প্যাকেজিং, স্থানান্তর, বাছাই, বাছাই এবং স্থান এবং সরবরাহ |
| বল স্ক্রু | উচ্চ নির্ভুলতা, উচ্চ অনমনীয়তা এবং শক্তিশালী খোঁচা | গতি এবং স্ট্রোক স্ক্রু দৈর্ঘ্য এবং সমালোচনামূলক গতি দ্বারা সীমিত হতে পারে | যথার্থ সমাবেশ, মেশিনিং, পরীক্ষা এবং অবস্থান |
| তাক এবং পিনিয়ন | খুব দীর্ঘ স্ট্রোক, উচ্চ লোড এবং শক্তিশালী সংক্রমণ ক্ষমতা | ব্যাকল্যাশ নিয়ন্ত্রণ এবং তৈলাক্তকরণের জন্য যত্নশীল নকশা প্রয়োজন | বড় গ্যান্ট্রি, ভারী হ্যান্ডলিং এবং দীর্ঘ উত্পাদন লাইন |
| লিনিয়ার মোটর | খুব উচ্চ গতি, ত্বরণ এবং সরাসরি-ড্রাইভ নির্ভুলতা | উচ্চ খরচ, তাপ উত্পাদন এবং আরো চাহিদা নিয়ন্ত্রণ প্রয়োজনীয়তা | সেমিকন্ডাক্টর, ইলেকট্রনিক্স, উচ্চ-গতির পরিদর্শন এবং নির্ভুলতা অটোমেশন |
সাধারণ টাইমিং বেল্ট মডিউল নির্বাচন ভুল
শুধুমাত্র পেলোড দ্বারা নির্বাচন করা
একটি মডিউল উল্লিখিত ভরকে সমর্থন করতে পারে কিন্তু অত্যধিক মুহূর্ত লোড, ত্বরণ বল বা অতিরিক্ত দূরত্বের কারণে ব্যর্থ হয়।
ফিক্সচার এবং তারের ওজন উপেক্ষা করা
ওয়ার্কপিসটি চলমান ভরের অংশ মাত্র। টুলিং, মাউন্ট প্লেট, তারের চেইন এবং উপরের অক্ষগুলিও অবশ্যই অন্তর্ভুক্ত করতে হবে।
অপারেটিং গতি হিসাবে ক্যাটালগ সর্বোচ্চ গতি ব্যবহার করে
যান্ত্রিক সীমার কাছাকাছি ক্রমাগত অপারেশন কম্পন, তাপ, শব্দ এবং পরিধান বৃদ্ধি করতে পারে।
উল্লম্ব নিরাপত্তা প্রয়োজনীয়তা উপেক্ষা
উল্লম্ব অক্ষগুলির ব্রেকিং, পতন সুরক্ষা এবং পর্যাপ্ত ধারণ টর্ক প্রয়োজন।
পরম নির্ভুলতার সাথে বিভ্রান্তিকর পুনরাবৃত্তিযোগ্যতা
সম্পূর্ণ স্ট্রোক জুড়ে একটি পরম অবস্থান ত্রুটি থাকা অবস্থায় একটি মডিউল ধারাবাহিকভাবে একই অবস্থানে ফিরে আসতে পারে।
লোড মুহূর্ত উপেক্ষা
একটি হালকা কিন্তু খুব বেশি লোড গাইড সিস্টেমের মুহূর্ত ক্ষমতা অতিক্রম করতে পারে।
মোটর ছোট করা
একটি যান্ত্রিকভাবে উপযুক্ত মডিউল প্রয়োজনীয় ত্বরণে পৌঁছাতে পারে না যদি মোটরটিতে সর্বোচ্চ টর্কের অভাব থাকে।
মাউন্টিং স্ট্রাকচার উপেক্ষা করা
একটি অসম বা নমনীয় মেশিন ফ্রেম এমনকি সঠিকভাবে নির্বাচিত মডিউলের কার্যকারিতা হ্রাস করতে পারে।
ধাপে ধাপে টাইমিং বেল্ট মডিউল নির্বাচন প্রক্রিয়া
- গতির কাজ সংজ্ঞায়িত করুন:চলাচলের দিক, কার্যকর ভ্রমণ এবং মেশিন চক্র সনাক্ত করুন।
- মোট চলমান লোড গণনা করুন:ওয়ার্কপিস, টুলিং, ফিক্সচার, তার এবং অতিরিক্ত অক্ষ অন্তর্ভুক্ত করুন।
- লোড মুহূর্ত নির্ধারণ করুন:অফসেট লোড দ্বারা সৃষ্ট পিচিং, হাওয়া এবং ঘূর্ণায়মান মুহূর্ত গণনা করুন।
- প্রয়োজনীয় স্ট্রোক নিশ্চিত করুন:নিরাপত্তা ছাড়পত্র, সেন্সর স্থান এবং ত্বরণ দূরত্ব যোগ করুন।
- গতি এবং ত্বরণ লক্ষ্য নির্ধারণ করুন:প্রয়োজনীয় চক্র সময় থেকে তাদের গণনা.
- নির্ভুলতা প্রয়োজনীয়তা সংজ্ঞায়িত করুন:পৃথক অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং রেজোলিউশন।
- ইনস্টলেশন অভিযোজন নিশ্চিত করুন:অনুভূমিক, উল্লম্ব, আনত বা পার্শ্ব-মাউন্ট করা।
- পরিবেশগত অবস্থার মূল্যায়ন করুন:ধুলো, আর্দ্রতা, ক্লিনরুমের স্তর, তাপমাত্রা এবং জারা।
- মডিউল আকার নির্বাচন করুন:পেলোড, মুহূর্তের ক্ষমতা, অনমনীয়তা এবং স্ট্রোকের প্রাপ্যতা যাচাই করুন।
- মোটর এবং কপিকল অনুপাত নির্বাচন করুন:ক্রমাগত টর্ক, পিক টর্ক, গতি এবং জড়তা পরীক্ষা করুন।
- পরিষেবা জীবন এবং কর্তব্য চক্র যাচাই করুন:অপারেটিং ঘন্টা এবং আন্দোলনের ফ্রিকোয়েন্সি বিবেচনা করুন।
- ইনস্টলেশন প্রয়োজনীয়তা পর্যালোচনা করুন:মাউন্ট সমতলতা, প্রান্তিককরণ এবং তারের ব্যবস্থাপনা নিশ্চিত করুন।
- একটি নিরাপত্তা মার্জিন প্রয়োগ করুন:ক্যাটালগ সীমাতে ক্রমাগত কাজ করা এড়িয়ে চলুন।
- চূড়ান্ত কনফিগারেশন নিশ্চিত করুন:একটি সম্পূর্ণ সিস্টেম হিসাবে মডিউল, মোটর, কন্ট্রোলার, সেন্সর, ব্রেক এবং আনুষাঙ্গিক পর্যালোচনা করুন।
টাইমিং বেল্ট লিনিয়ার মডিউল নির্বাচন চেকলিস্ট
- মোট চলমান ভর কত?
- লোড সেন্টার কোথায় অবস্থিত?
- পিচিং, yawing এবং ঘূর্ণায়মান মুহূর্ত কি?
- কি কার্যকর স্ট্রোক প্রয়োজন?
- কি অতিরিক্ত নিরাপত্তা ভ্রমণ প্রয়োজন?
- প্রয়োজনীয় সর্বোচ্চ গতি কি?
- কি ত্বরণ এবং হ্রাস প্রয়োজন?
- লক্ষ্য চক্র সময় কি?
- কি পজিশনিং নির্ভুলতা প্রয়োজন?
- কি পুনরাবৃত্তিযোগ্যতা প্রয়োজন?
- মডিউলটি কি অনুভূমিকভাবে বা উল্লম্বভাবে ইনস্টল করা আছে?
- উল্লম্ব অক্ষের জন্য কি মোটর ব্রেক প্রয়োজন?
- কোন বাহ্যিক প্রক্রিয়া শক্তি গাড়িতে কাজ করে?
- মডিউলটি প্রতিদিন কতটি চক্র সম্পূর্ণ করবে?
- পরিবেশ কি ধুলোবালি, ভেজা, ক্ষয়কারী বা ক্লিনরুম-নিয়ন্ত্রিত?
- মাউন্ট পৃষ্ঠ যথেষ্ট সমতল এবং অনমনীয়?
- ক্যাবল চেইন এবং বায়ুসংক্রান্ত টিউব গণনার অন্তর্ভুক্ত?
- মোটর কি পর্যাপ্ত একটানা এবং সর্বোচ্চ টর্ক প্রদান করে?
- মোটরের গতি কি পুলি অনুপাতের সাথে মেলে?
- একটি একক গাড়ি, ডবল ক্যারেজ বা সমান্তরাল-অক্ষ কনফিগারেশন প্রয়োজন?
- পর্যাপ্ত ক্ষমতা ভবিষ্যতে পরিবর্তনের জন্য সংরক্ষিত আছে?
টাইমিং বেল্ট মডিউল নির্বাচনের উদাহরণ
নিম্নলিখিত প্রয়োজনীয়তা সহ একটি উপাদান হ্যান্ডলিং অ্যাপ্লিকেশন বিবেচনা করুন:
- ওয়ার্কপিস ওজন: 18 কেজি
- ফিক্সচার এবং গ্রিপার ওজন: 7 কেজি
- তারের চেইন সমতুল্য চলন্ত লোড: 3 কেজি
- কার্যকরী স্ট্রোক: 2,000 মিমি
- সর্বোচ্চ গতি: 1,500 মিমি/সেকেন্ড
- ত্বরণ: 4 m/s²
- অনুভূমিক ইনস্টলেশন
- মাঝারি অবস্থান নির্ভুলতা প্রয়োজন
- ক্রমাগত দুই শিফট অপারেশন
একটি নিরাপত্তা ফ্যাক্টর প্রয়োগ করার আগে মোট চলন্ত লোড কমপক্ষে 28 কেজি। প্রকৌশলীকে তখন ত্বরণের সময় উত্পন্ন জড়তা শক্তি গণনা করতে হবে, লোড কেন্দ্র এবং মুহূর্তের মান যাচাই করতে হবে, কার্যকর স্ট্রোকে শেষ ছাড়পত্র যোগ করতে হবে এবং পর্যাপ্ত গতিশীল ক্ষমতা সহ একটি মডিউল নির্বাচন করতে হবে।
ঘর্ষণ এবং তারের চেইন প্রতিরোধকে অতিক্রম করার সময় মোটরটি সম্পূর্ণ চলমান ভরকে ত্বরান্বিত করতে সক্ষম হতে হবে। যেহেতু অ্যাপ্লিকেশনটি দুটি শিফটে কাজ করে, মডিউলটি তার সম্পূর্ণ লোড এবং গতি সীমাতে নির্বাচন করা উচিত নয়। একটি বড় প্রোফাইল বা গাইড আকার আরও ভাল নির্ভরযোগ্যতা এবং দীর্ঘ পরিষেবা জীবন প্রদান করতে পারে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি টাইমিং বেল্ট লিনিয়ার মডিউল নির্বাচন করার সময় সবচেয়ে গুরুত্বপূর্ণ ফ্যাক্টর কি?
কোন একক প্যারামিটার যথেষ্ট নয়। মোট চলমান লোড, লোড মোমেন্ট, স্ট্রোক, গতি, ত্বরণ, নির্ভুলতা এবং ইনস্টলেশন অভিযোজন একসাথে মূল্যায়ন করা আবশ্যক।
একটি টাইমিং বেল্ট মডিউল উল্লম্ব উত্তোলনের জন্য ব্যবহার করা যেতে পারে?
হ্যাঁ, কিন্তু মোটরকে অবশ্যই মাধ্যাকর্ষণ অতিক্রম করতে হবে এবং সাধারণত একটি ব্রেক অন্তর্ভুক্ত করা উচিত। বেল্টের ক্ষমতা, ঘূর্ণন সঁচারক বল এবং পতন-সুরক্ষা ব্যবস্থাও যাচাই করা আবশ্যক।
কত নিরাপত্তা মার্জিন সংরক্ষিত করা উচিত?
প্রয়োজনীয় মার্জিন ত্বরণ, শুল্ক চক্র, প্রভাব, ইনস্টলেশন দিক এবং পরিবেশগত অবস্থার উপর নির্ভর করে। উচ্চ-ফ্রিকোয়েন্সি বা উল্লম্ব অ্যাপ্লিকেশনের জন্য সাধারণত স্থিতিশীল অনুভূমিক অ্যাপ্লিকেশনের চেয়ে বড় মার্জিনের প্রয়োজন হয়।
সর্বোচ্চ ক্যাটালগ পেলোড কি সর্বোচ্চ গতিতে বৈধ?
অগত্যা. ক্যাটালগ সীমা নির্দিষ্ট পরীক্ষার শর্তে নির্দিষ্ট করা যেতে পারে। পেলোড, গতি, ত্বরণ এবং লোডের মুহূর্তগুলিকে সম্মিলিত অপারেটিং শর্ত হিসাবে মূল্যায়ন করা উচিত।
টাইমিং বেল্ট মডিউল কি নির্ভুল অবস্থানের জন্য উপযুক্ত?
তারা অনেক শিল্প অটোমেশন কাজের জন্য ভাল পুনরাবৃত্তিযোগ্যতা প্রদান করে, কিন্তু তারা সাধারণত অতি-উচ্চ পরম অবস্থান নির্ভুলতার জন্য বল স্ক্রু বা রৈখিক মোটর মডিউলের চেয়ে কম উপযুক্ত।
আমি কিভাবে মোটর আকার নির্বাচন করব?
ত্বরণ, ঘর্ষণ, মাধ্যাকর্ষণ এবং বাহ্যিক শক্তির জন্য প্রয়োজনীয় টর্ক গণনা করুন। তারপর ক্রমাগত টর্ক, পিক টর্ক, সর্বোচ্চ গতি, লোড জড়তা অনুপাত এবং ব্রেক প্রয়োজনীয়তা যাচাই করুন।
দুটি গাড়ি কখন ব্যবহার করা উচিত?
যখন ফিক্সচারটি দীর্ঘ হয়, লোড খুব বেশি অফসেট হয় বা অ্যাপ্লিকেশনটি উল্লেখযোগ্য পিচিং, হাওয়া বা ঘূর্ণায়মান মুহূর্ত তৈরি করে তখন দুটি ক্যারেজ দরকারী।
উপসংহার
সঠিক টাইমিং বেল্ট রৈখিক মডিউল নির্বাচন করার জন্য সম্পূর্ণ গতি সিস্টেমের একটি পদ্ধতিগত মূল্যায়ন প্রয়োজন। পেলোড এবং স্ট্রোক শুধুমাত্র শুরু পয়েন্ট. গতি, ত্বরণ, লোডের মুহূর্ত, ইনস্টলেশনের দিক, নির্ভুলতা, মোটর টর্ক, ডিউটি চক্র, পরিবেশগত অবস্থা এবং মাউন্টিং দৃঢ়তা সবই মডিউলের চূড়ান্ত কর্মক্ষমতা এবং পরিষেবা জীবনকে প্রভাবিত করে।
একটি সঠিকভাবে নির্বাচিত টাইমিং বেল্ট মডিউল প্যাকেজিং যন্ত্রপাতি, উপাদান পরিচালনা, বাছাই এবং স্থান, ইলেকট্রনিক্স সমাবেশ, দৃষ্টি পরিদর্শন, লজিস্টিক অটোমেশন এবং মাল্টি-অক্ষ সিস্টেমের জন্য দ্রুত, স্থিতিশীল এবং সাশ্রয়ী রৈখিক গতি সরবরাহ করে। প্রকৃত অপারেটিং অবস্থার গণনা করে, যথাযথ নিরাপত্তা মার্জিন প্রয়োগ করে এবং মডিউল এবং মোটরকে একটি সমন্বিত সিস্টেম হিসাবে যাচাই করে, প্রকৌশলীরা নির্বাচনের ঝুঁকি কমাতে এবং নির্ভরযোগ্য দীর্ঘমেয়াদী অপারেশন অর্জন করতে পারে।
