 Français

Sélection d'unmodule linéaire à vis à billesnécessite plus que comparer les spécifications de charge maximale et de course. Le modèle correct doit satisfaire à la fois à la charge, au déplacement, à la vitesse, à la précision du positionnement, à l'orientation de l'installation, à la capacité du moteur et à l'environnement de fonctionnement de l'application.
Un module surdimensionné peut augmenter le coût de l'équipement et la masse en mouvement, tandis qu'un module sous-dimensionné peut provoquer des vibrations excessives, des erreurs de positionnement, une usure prématurée des vis à billes ou une surcharge du moteur. Un processus de sélection systématique permet d’équilibrer les performances, la fiabilité et les coûts.
Ce guide explique comment choisir un module linéaire à vis à billes en évaluant les exigences de l'application, la capacité de charge, la course, le diamètre de la vis, l'avance, la vitesse, la précision, l'orientation de l'installation, la sélection du moteur et les conditions environnementales.
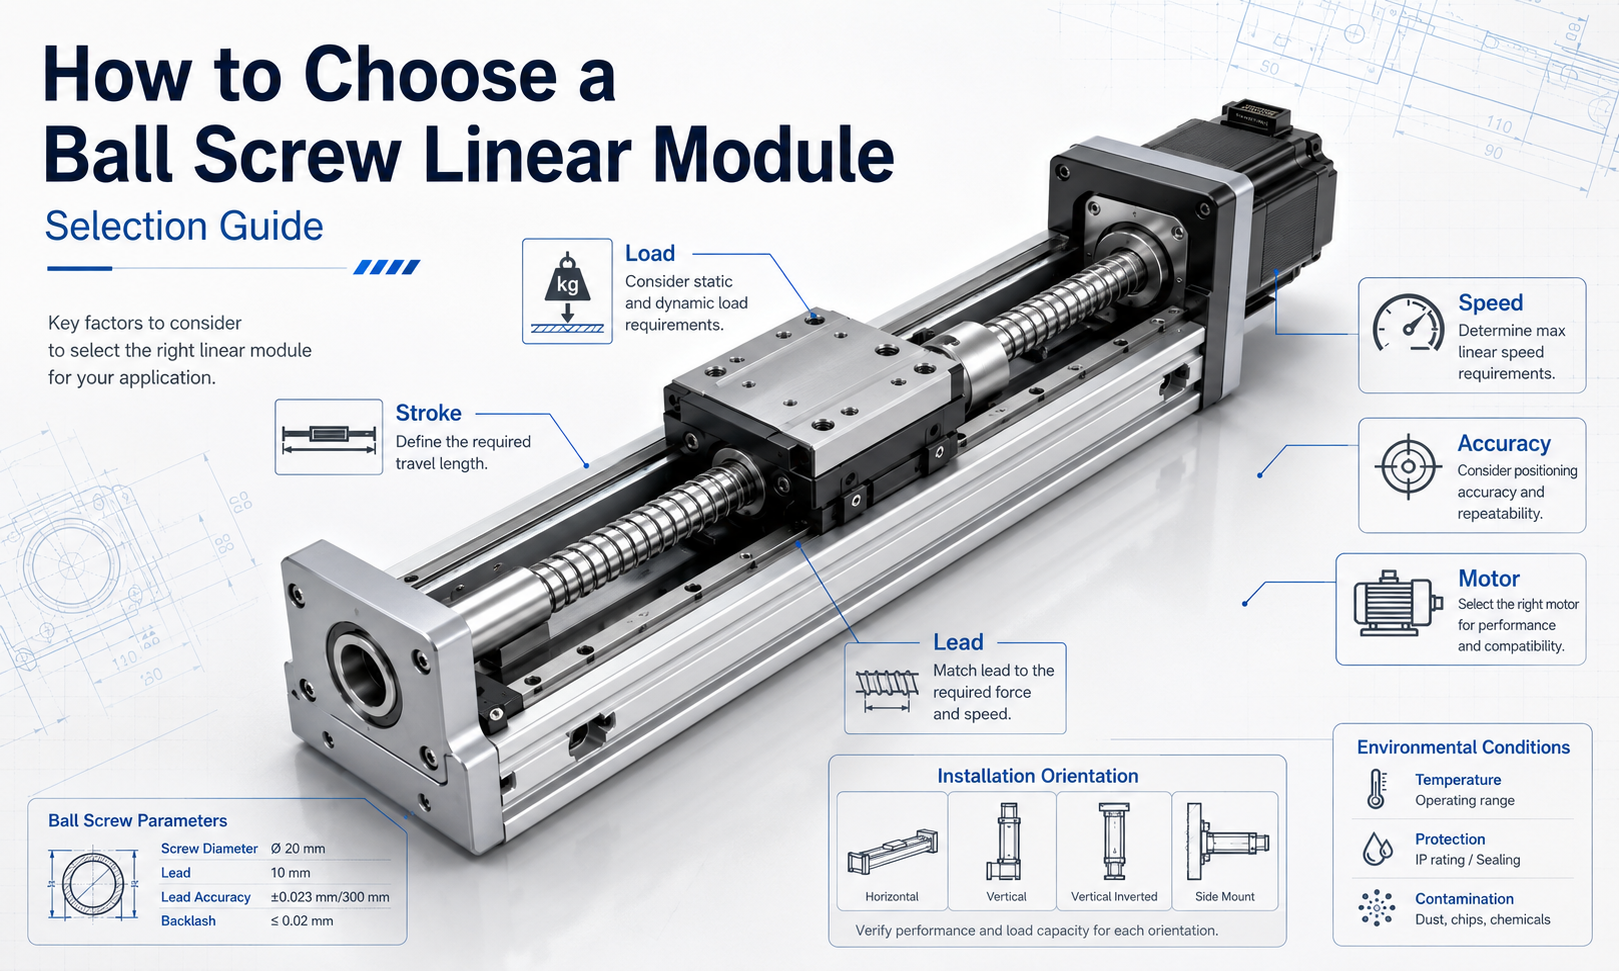
1. Définir les exigences de la candidature
La première étape consiste à définir clairement ce quemodule linéairedoit accomplir. La sélection doit commencer par le cycle de mouvement réel plutôt que par une taille de module ou un modèle de moteur préféré.
Collectez les informations de candidature suivantes :
- Poids de la pièce, du montage et de l'outillage
- Course efficace requise
- Installation horizontale, verticale ou inclinée
- Vitesse de fonctionnement maximale
- Accélération et décélération
- Précision de positionnement requise
- Répétabilité requise
- Temps de cycle et heures de fonctionnement quotidiennes
- Forces externes agissant sur le chariot
- Moments radiaux, de tangage, de lacet et de roulis
- Espace d'installation disponible
- Exigences relatives au moteur et au contrôleur
- Conditions de température, de poussière, d’humidité et de salle blanche
Un profil de mouvement complet doit inclure la distance parcourue, le temps d'accélération, le temps à vitesse constante, le temps de décélération et le temps de séjour. Ces paramètres déterminent la vitesse du moteur, le couple et la vitesse de fonctionnement de la vis à billes requis.
2. Calculez la charge mobile totale
La charge mobile totale n'est pas limitée à la pièce à usiner. Il comprend tous les composants montés sur le chariot.
La masse en mouvement peut comprendre :
- Pièce à usiner
- Luminaire ou palette
- Pince ou effecteur final
- Support de capteur
- Module axe secondaire
- Moteur ou réducteur monté sur l'axe mobile
- Forces des câbles et des supports de câbles
La force d’accélération de base peut être estimée comme suit :
F = m × une
Où:
- Fest la force d'accélération en newtons
- mest la masse totale en mouvement en kilogrammes
- unest l'accélération en mètres par seconde au carré
Pour une installation horizontale, la vis à billes surmonte principalement la force d'accélération, la friction et les forces externes du processus.
Pour une installation verticale, le variateur doit également vaincre la gravité :
Fverticale= m × g + m × a + Ffriction+Fexterne
Pour une accélération vers le bas, la gravité peut faciliter le mouvement, mais le moteur et le frein doivent toujours contrôler la charge en toute sécurité pendant la décélération et la perte de puissance.
Appliquer un facteur de sécurité approprié
La poussée calculée ne doit pas être égale à la poussée nominale maximale du module. Un facteur de sécurité est nécessaire pour tenir compte de la variation de charge, de l'impact, de l'écart d'assemblage et de la résistance inattendue.
Pour les applications stables et à faible impact, un facteur de sécurité d'environ 1,5 à 2,0 est généralement considéré. Les applications impliquant des charges de choc, des accélérations élevées, des démarrages et arrêts fréquents ou des forces externes incertaines peuvent nécessiter un facteur plus élevé.
Vérifiez toujours à la fois la charge utile autorisée du module et la charge dynamique nominale de la vis à billes.
3. Évaluer les charges de moment
Un chariot de module linéaire peut être soumis à plus qu'une charge verticale directe. Une charge décalée crée des forces de moment qui agissent sur le guide linéaire et le chariot.
Les principales directions du moment comprennent :
- Moment de lancement :rotation autour de l'axe transversal
- Moment de lacet :rotation autour de l'axe vertical
- Moment de roulis :rotation autour de l'axe de déplacement
Un calcul de moment simplifié est :
M = F × L
Où:
- M.est le moment appliqué
- Fest la force appliquée
- Lest la distance entre la force et le centre du chariot
Même une charge modérée peut générer un moment important lorsqu'elle est montée loin du centre du chariot. Par conséquent, la capacité de charge utile à elle seule n’est pas suffisante pour la sélection des modules.
Lorsque le moment appliqué s'approche de la limite admissible du module, considérez :
- Augmenter la longueur du chariot
- Utiliser un module plus large
- Installation de deux modules parallèles
- Réduire le décalage de charge
- Ajout d'un guide de support externe
4. Déterminez la course requise
La course spécifiée doit être basée sur la course de travail réelle plus la distance supplémentaire requise pour un fonctionnement en toute sécurité.
La course du module requise peut inclure :
- Déplacement de processus efficace
- Dédouanement de chargement et de déchargement
- Distance d'activation du capteur
- Distance d'accélération et de décélération
- Marge de sécurité mécanique
- Indemnité de maintien à domicile
Un module ne doit pas être sélectionné avec son chariot fonctionnant en permanence contre les limites mécaniques. Réservez une course appropriée aux deux extrémités pour les capteurs de limite, la décélération d'urgence et le réglage de l'installation.
La course n'est pas la même que la longueur totale
La longueur totale du module est supérieure à la course effective car le corps doit accueillir le chariot, les supports de roulements, le support moteur et les structures d'extrémité.
Avant de confirmer le coup, vérifiez :
- Longueur totale du module
- Longueur d'extension du moteur
- Dimensions d'accouplement et de montage moteur
- Espace de courbure du support de câble
- Accès à la maintenance et à la lubrification
5. Sélectionnez le diamètre de la vis à billes
Le diamètre de la vis à billes affecte la capacité de poussée, la rigidité, la vitesse critique, la résistance au flambage et la durée de vie. Un diamètre de vis plus grand offre généralement une plus grande rigidité axiale et supporte des charges plus élevées, mais il augmente également l'inertie de rotation, la taille du module et le coût.
Le diamètre de la vis doit être choisi en fonction de :
- Charge axiale
- Course du module
- Vitesse de rotation maximale
- orientation d'installation
- Rigidité requise
- Disposition de support
- Durée de vie prévue
Applications à longue course
À mesure que la vis s’allonge, sa vitesse de rotation critique diminue. Si la vis tourne trop rapidement, elle peut produire des vibrations, du bruit et des fouettements.
Pour un trait long, le concepteur devra peut-être :
- Utiliser un diamètre de vis plus grand
- Sélectionnez un pas plus grand pour réduire la vitesse de la vis
- Réduire la vitesse linéaire maximale
- Améliorer la disposition du support de vis
- Utiliser une configuration de roulement fixe-fixe
- Envisagez une autre méthode de transmission pour les très longs déplacements
Applications verticales
Les installations verticales exercent une charge axiale continue sur la vis à billes. Le diamètre de la vis et la charge nominale de l'écrou à bille doivent supporter la masse suspendue tout en maintenant une sécurité adéquate contre le flambage et le mouvement vers le bas inattendu.
6. Choisissez le bon fil de vis à billes
Le pas de vis à billes est la distance linéaire parcourue par l'écrou pendant un tour de vis. Le plomb affecte directement la vitesse, la poussée, le couple moteur, la résolution et les performances de contrôle.
La relation entre la vitesse linéaire, le pas de vis et la vitesse de rotation est la suivante :
n = v × 60 ÷ L
Où:
- nest la vitesse de la vis en tours par minute
- vest la vitesse linéaire en millimètres par seconde
- Lest le pas de vis en millimètres par tour
Par exemple, lorsque la vitesse linéaire requise est de 500 mm/s et que le pas de vis est de 10 mm :
n = 500 × 60 ÷ 10 = 3000 tr/min
Vis à billes à petit plomb
Une avance plus petite fournit généralement :
- Avantage mécanique plus élevé
- Une plus grande poussée pour le même couple moteur
- Mouvement théorique plus fin par tour de moteur
- Meilleur contrôle à basse vitesse
Cependant, un petit pas nécessite une vitesse de rotation de vis plus élevée pour atteindre la même vitesse linéaire.
Vis à billes à gros plomb
Une avance plus importante fournit généralement :
- Vitesse linéaire plus élevée à une vitesse de vis inférieure
- Moins de risque de dépassement de la vitesse critique de la vis
- Temps de cycle plus courts pour les longs trajets
Cependant, une avance plus importante nécessite plus de couple moteur pour la même poussée axiale et permet un mouvement linéaire plus important par tour de moteur.
Solde de sélection des leads
La bonne avance doit équilibrer :
- Vitesse requise
- Poussée requise
- Vitesse nominale du moteur
- Couple moteur
- Résolution de positionnement
- Vitesse de vis critique
- Performances d'accélération
7. Vérifiez la vitesse maximale
La vitesse maximale du module est limitée par une valeur supérieure à la vitesse de rotation maximale du moteur. Le système complet doit rester dans la plage de fonctionnement autorisée de la vis à billes, des roulements, de l'accouplement, du guidage linéaire et du système de lubrification.
Vérifiez les limites suivantes :
- Vitesse critique de la vis à billes
- Vitesse de rotation admissible de la vis à billes
- Vitesse nominale et vitesse maximale du moteur
- Vitesse admissible d'accouplement
- Vitesse admissible du roulement
- Vitesse de fonctionnement du guide linéaire
- État de lubrification
- Exigences en matière de bruit et de vibrations
Un module ne doit pas fonctionner en continu à sa spécification maximale théorique. La sélection d’une marge opérationnelle raisonnable améliore la stabilité et la durée de vie.
Accélération et temps de cycle
Une vitesse élevée ne garantit pas à elle seule un temps de cycle court. Sur une course courte, le module peut ne pas avoir suffisamment de distance pour atteindre sa vitesse maximale.
Le cycle de mouvement doit être évalué en utilisant :
- Temps d'accélération
- Temps de trajet à vitesse constante
- Temps de décélération
- Temps de stabilisation
- Temps de séjour du processus
- Temps de trajet aller-retour
Pour les mouvements courts et à haute fréquence, la capacité d'accélération et le comportement de stabilisation peuvent être plus importants que la vitesse maximale.
8. Définir la précision requise
Les spécifications de précision doivent être basées sur les exigences réelles du processus. Choisir une précision inutilement élevée peut augmenter les coûts sans améliorer les performances de production.
Les termes importants en matière de précision incluent :
Précision de positionnement
La précision du positionnement décrit la différence entre la position commandée et la position réelle sur la course du module.
Répétabilité
La répétabilité décrit la capacité du module à revenir à la même position à plusieurs reprises dans les mêmes conditions de fonctionnement.
Contrecoup
Le jeu est une perte de mouvement qui peut se produire lorsque le sens de déplacement s'inverse. Les écrous à billes préchargés peuvent réduire le jeu axial et améliorer les performances de marche arrière.
Résolution
La résolution est le plus petit mouvement théorique pouvant être commandé par le moteur et le système de commande. Cela dépend du pas de vis, de la résolution du codeur et de l'interpolation électronique.
Une résolution de commande élevée ne garantit pas automatiquement une précision de positionnement élevée. La précision réelle est également affectée par :
- Erreur de pas de vis à billes
- Contrecoup
- Rectitude du guidage
- Précision de la surface de montage
- Déformation structurelle
- dilatation thermique
- Alignement du couplage
- Performances de l'encodeur
- Réglage du contrôleur
Adaptez la précision au processus
| Application | Priorité de sélection principale |
|---|---|
| Manutention générale des matériaux | Répétabilité, fiabilité et capacité de charge |
| Inspection visuelle | Mouvement fluide, répétabilité et stabilité de stabilisation |
| Distribution de précision | Précision du chemin, stabilité à basse vitesse et répétabilité |
| Équipement semi-conducteur | Précision, propreté, rigidité et stabilité thermique |
| Traitement laser | Précision de trajectoire, stabilité de vitesse et rigidité |
| Équipement de mesure | Précision de positionnement, rectitude et compensation d'erreur |
9. Tenez compte de l'orientation de l'installation
L'orientation de l'installation modifie la charge agissant sur la vis à billes, les guides et le moteur.
Installation horizontale
Dans une configuration horizontale, le guide linéaire supporte le poids tandis que la vis à billes assure principalement l'accélération et la poussée du processus. Il s'agit généralement de l'orientation la moins exigeante pour le système d'entraînement.
Installation verticale
Dans une configuration verticale, le moteur doit continuellement vaincre la gravité. La sélection doit prendre en compte :
- Couple de levage continu
- Couple d'accélération maximal
- Frein moteur
- Arrêt d'urgence
- Protection contre les pertes de puissance
- Résistance au flambage des vis à billes
- Exigences de contrepoids
Un moteur équipé de freins est normalement envisagé lorsqu'un mouvement vers le bas incontrôlé pourrait créer des dommages à l'équipement ou un risque pour la sécurité.
Installation latérale
Lorsque le module est monté sur le côté, la direction de la charge par rapport aux blocs de guidage change. Vérifiez les valeurs nominales de charge et de moment admissibles pour la direction d'installation réelle.
Installation inclinée
Un axe incliné combine les composantes de force horizontale et verticale. La force gravitationnelle dans le sens du déplacement peut être estimée en fonction de l'angle d'installation et doit être incluse dans le calcul de la poussée.
10. Sélectionnez le moteur
Le moteur doit fournir une vitesse, un couple continu, un couple maximal et une capacité d'accélération suffisants pour l'ensemble du cycle de mouvement.
La sélection du moteur doit inclure :
- Vitesse de rotation maximale
- Couple de fonctionnement continu
- Couple d'accélération maximal
- Inertie de charge
- Inertie de rotation de la vis à billes
- Efficacité du couplage
- Charge de gravité verticale
- Friction et résistance externe
- Cycle de service
- Exigences en matière de frein de maintien
Estimer le couple d'entraînement
Le couple nécessaire pour générer une force axiale à travers une vis à billes peut être estimé comme suit :
T = F × L ÷ (2π × η)
Où:
- Test le couple requis
- Fest la force axiale
- Lest le fil de la vis à billes
- ouest l'efficacité de la transmission par vis à billes
Le couple total du moteur doit également inclure le couple d'accélération de la masse en mouvement et des composants rotatifs.
Vérifier la vitesse du moteur
La vitesse du moteur requise est déterminée par la vitesse linéaire cible et le pas de vis. Le moteur doit être capable de maintenir la vitesse de fonctionnement requise sans fonctionner continuellement à sa limite maximale absolue.
Vérifier la correspondance d'inertie
Un rapport d'inertie charge/moteur élevé peut rendre le réglage du servo difficile et réduire la stabilité de la réponse. Lorsque l’inertie est excessive, les solutions possibles incluent :
- Utiliser un moteur plus gros
- Réduire l'accélération
- Changement du pas de vis à billes
- Ajout d'une boîte de vitesses
- Réduire la masse en mouvement
Servomoteur ou moteur pas à pas
| Facteur de sélection | servomoteur | Moteur pas à pas |
|---|---|---|
| Plage de vitesse | Convient pour une vitesse plus élevée et une variation de vitesse plus large | Plus adapté aux mouvements à vitesse faible à moyenne |
| Retour | Retour d'information du codeur en boucle fermée | Généralement en boucle ouverte ou fermée selon la configuration |
| Accélération | Mieux adapté aux fortes accélérations et aux cycles dynamiques | Convient aux accélérations modérées |
| Variation de charge | Meilleure adaptabilité aux charges changeantes | Nécessite une marge de couple prudente |
| Coût | Généralement plus élevé | Généralement inférieur |
| Utilisation typique | Automatisation de précision et production à grande vitesse | Positionnement simple et équipement sensible aux coûts |
11. Évaluer les conditions environnementales
L'environnement d'exploitation affecte l'étanchéité du module, la lubrification, la sélection des matériaux et la durée de vie.
Poussière et particules
La poussière peut pénétrer dans le chemin de roulement de la vis à billes et dans le guide linéaire, provoquant une usure et un mouvement instable. Des couvercles de protection, des soufflets, des joints ou des modules entièrement fermés peuvent être nécessaires.
Humidité et conditions corrosives
Les environnements humides, soumis à des lavages ou chimiquement agressifs peuvent nécessiter :
- Composants résistants à la corrosion
- Traitement de surface spécial
- Roulements étanches
- Capteurs résistants à l'eau
- Housses de protection adaptées
- Lubrifiant respectueux de l'environnement
Applications en salle blanche
Les équipements de salle blanche peuvent nécessiter des matériaux à faible teneur en particules, une lubrification contrôlée, des composants de transmission fermés et une gestion des câbles compatible.
Température élevée ou basse
Les changements de température peuvent affecter la viscosité du lubrifiant, le jeu des composants, la fiabilité du capteur et la dilatation thermique. Les applications de précision doivent évaluer l'effet de la température sur la précision du positionnement.
Applications sous vide
Les environnements sous vide nécessitent des graisses, des matériaux, des câbles et des traitements de surface compatibles. Les modules standards ne doivent pas être considérés comme appropriés sans confirmation.
12. Vérifier la rigidité du module et la précision du montage
Une vis à billes de haute précision ne peut pas compenser un châssis de machine faible ou une surface de montage inégale.
La structure de montage doit fournir :
- Planéité suffisante
- Rigidité structurelle adéquate
- Points de fixation sécurisés
- Alignement correct
- Résistance aux vibrations
- Stabilité thermique
Lorsque deux modules sont installés en parallèle, l'alignement devient particulièrement important. Un mauvais alignement peut créer une friction supplémentaire, une charge inégale du guide et une usure prématurée.
13. Vérifier la durée de vie et le cycle de service
La durée de vie des vis à billes et des guides linéaires dépend de l'ampleur de la charge, de la direction de la charge, de la vitesse, de l'accélération, de la lubrification et de la fréquence de fonctionnement.
La sélection doit prendre en compte :
- Nombre de cycles par minute
- Heures de fonctionnement par jour
- Durée de vie prévue de l'équipement
- Charge moyenne et pointe
- Impacts et vibrations
- Intervalle de lubrification
- Accessibilité pour la maintenance
Un module qui répond aux exigences de charge maximale peut toujours ne pas être adapté à un fonctionnement continu à haute fréquence si sa durée de vie en fatigue calculée est insuffisante.
14. Exemple de sélection de module linéaire à vis à billes
Considérez une application de positionnement horizontal avec les exigences suivantes :
- Masse totale en mouvement : 35 kg
- Course effective : 800 mm
- Vitesse maximale : 600 mm/s
- Accélération : 3 m/s²
- Répétabilité requise : ±0,02 mm
- Installation : horizontale
- Fonctionnement : mouvement alternatif fréquent
La force d’accélération de base est :
F = 35 × 3 = 105N
Des forces de friction, de résistance du câble et de processus supplémentaires doivent alors être ajoutées. Après avoir appliqué un facteur de sécurité approprié, la poussée requise peut être utilisée pour sélectionner la vis à billes et le moteur.
Si un pas de 10 mm est sélectionné, la vitesse de vis à 600 mm/s est :
n = 600 × 60 ÷ 10 = 3600 tr/min
Le concepteur doit vérifier que cette vitesse est inférieure à la vitesse admissible de la vis à billes et à la vitesse critique pour le diamètre et la course de vis sélectionnés.
Si la vitesse de la vis est trop élevée, les ajustements possibles incluent :
- Utiliser une laisse plus grande
- Augmenter le diamètre de la vis
- Réduire la vitesse maximale
- Modification de la configuration des supports
La sélection finale doit également confirmer la capacité du moment de guidage, le couple maximal du moteur, le cycle de service, la longueur du module et les exigences en matière d'espace d'installation.
15. Liste de contrôle de sélection du module linéaire à vis à billes
| Élément de sélection | Informations à confirmer |
|---|---|
| Application | Positionnement, distribution, inspection, assemblage, usinage ou manutention |
| Masse en mouvement | Forces de la pièce, du montage, de l'outillage, de l'axe secondaire et du câble |
| Force externe | Force de processus, friction, impact et résistance |
| Charge de moment | Moments de tangage, de lacet et de roulis causés par le décalage de charge |
| Accident vasculaire cérébral | Déplacement efficace plus capteur et allocation de sécurité |
| Vitesse | Vitesse de fonctionnement maximale et normale |
| Accélération | Exigences en matière d'accélération, de décélération et d'arrêt d'urgence |
| Diamètre de la vis à billes | Exigences de charge, de rigidité, de flambage et de vitesse critique |
| Fil de vis à billes | Vitesse, poussée, résolution et équilibre vitesse moteur |
| Précision | Précision de positionnement, répétabilité, jeu et résolution |
| orientation d'installation | Horizontal, vertical, latéral ou incliné |
| Moteur | Vitesse nominale, couple continu, couple maximal, inertie et freinage |
| Environnement | Poussière, humidité, température, salle blanche, vide et corrosion |
| Cycle de service | Cycles par minute, heures de travail et durée de vie prévue |
| Espace d'installation | Longueur hors tout, position du moteur, porte-câble et accès de maintenance |
Erreurs courantes de sélection du module linéaire à vis à billes
- Sélection d'un module uniquement en fonction de la charge utile
- Ignorer les charges de moment causées par un dispositif décalé
- Utilisation de la course effective comme longueur totale d'installation
- Sélection d'un petit pas sans vérifier la vitesse de rotation de la vis
- Sélection d'un avance importante sans vérifier le couple moteur
- Ignorer la vitesse critique dans les applications à course longue
- Utilisation des données de charge horizontale pour une installation verticale
- Ignorer le couple d'accélération et de décélération
- Résolution de l'encodeur confuse avec précision de positionnement réelle
- Installation d'un module de précision sur une surface de montage imprécise
- Fonctionnement continu selon les spécifications maximales du catalogue
- Ignorer les exigences en matière de protection contre la poussière et de lubrification
Conclusion
Le choix d'un module linéaire à vis à billes nécessite une évaluation complète de la charge mécanique, du profil de mouvement, de la course, du diamètre de la vis, de l'avance, de la vitesse, de la précision, de l'orientation de l'installation, du moteur et de l'environnement de fonctionnement.
Commencez par la masse mobile réelle de l'application, les forces externes et les moments de charge. Calculez ensuite la poussée requise, déterminez la course, sélectionnez un diamètre et un pas de vis appropriés, et vérifiez la vitesse de la vis, la vitesse critique et la capacité du moteur. Enfin, confirmez les exigences en matière de précision, de conditions de montage, de protection de l'environnement, de cycle de service et de durée de vie.
Un module linéaire à vis à billes correctement sélectionné offre un positionnement stable, un mouvement fluide, une rigidité suffisante et un fonctionnement fiable à long terme sans surdimensionnement inutile.
