 日本語

を選択するボールねじリニアモジュール最大荷重とストロークの仕様を比較するだけでは不十分です。適切なモデルは、アプリケーションの負荷、移動量、速度、位置決め精度、取り付け方向、モータ容量、使用環境を同時に満たす必要があります。
モジュールが大きすぎると、装置のコストと移動質量が増加する可能性があり、モジュールが小さすぎると、過度の振動、位置決めエラー、ボールねじの早期摩耗、またはモーターの過負荷が発生する可能性があります。体系的な選択プロセスにより、パフォーマンス、信頼性、コストのバランスをとることができます。
このガイドでは、アプリケーション要件、負荷容量、ストローク、ねじ径、リード、速度、精度、取り付け方向、モータの選択、環境条件を評価してボールねじリニアモジュールを選択する方法について説明します。
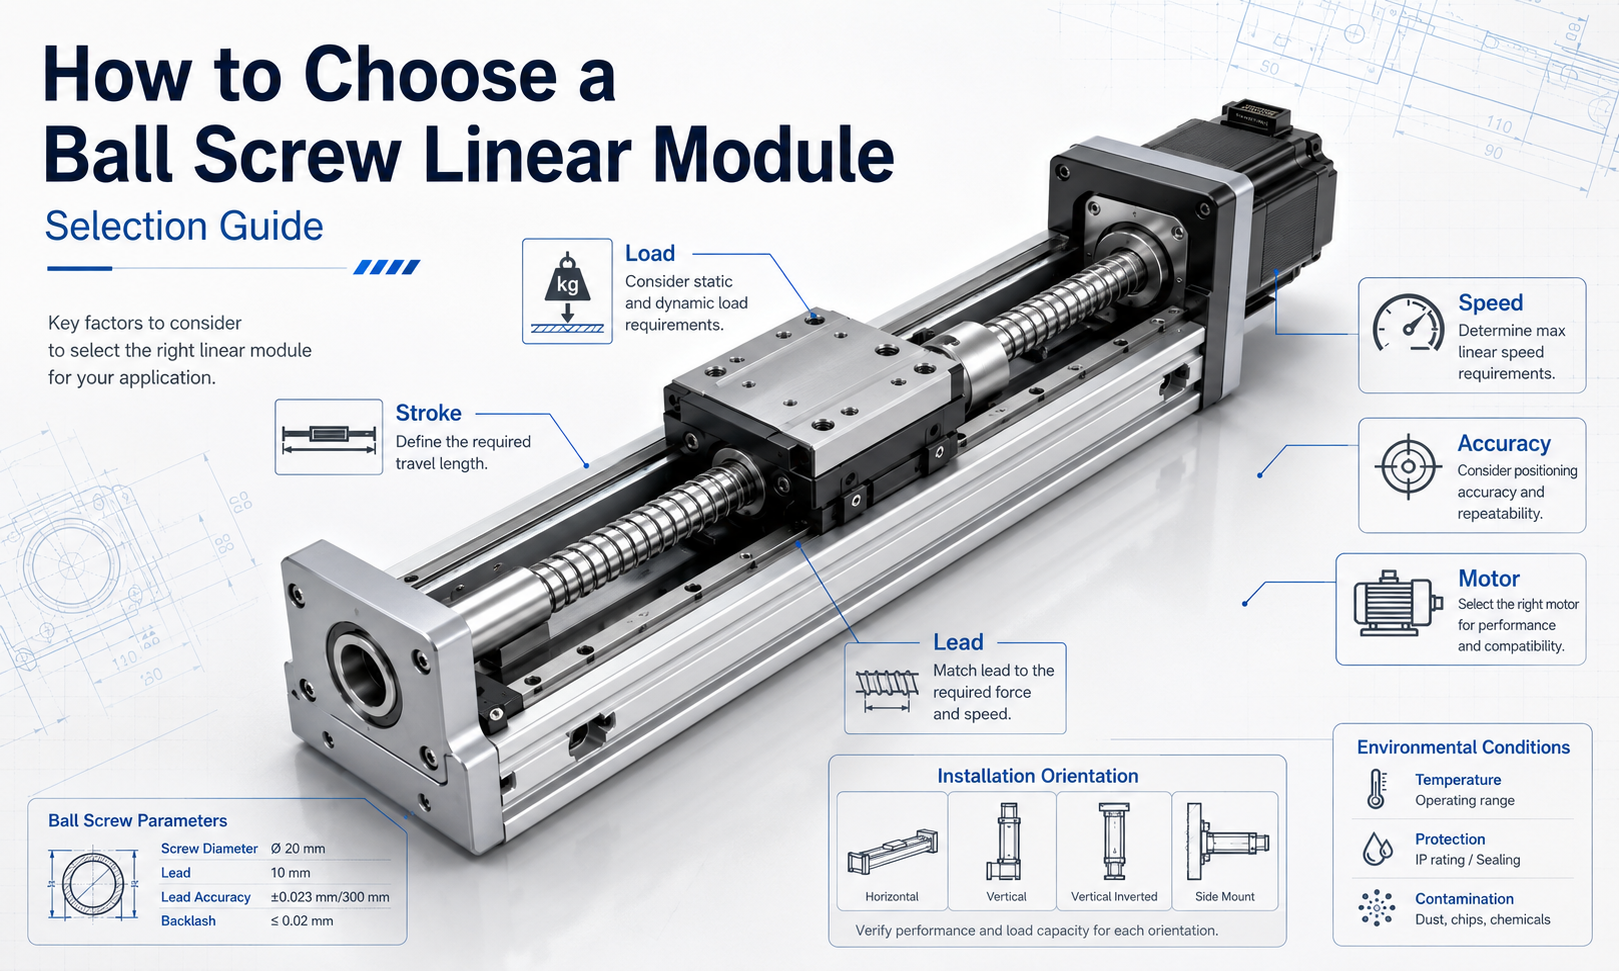
1. アプリケーション要件を定義する
最初のステップは、何をするかを明確に定義することです。リニアモジュール達成しなければなりません。選択は、推奨されるモジュール サイズやモーター モデルではなく、実際の動作サイクルから始める必要があります。
次のアプリケーション情報を収集します。
- ワーク、治具、工具の重量
- 必要有効ストローク
- 水平、垂直、傾斜設置
- 最高動作速度
- 加速と減速
- 必要な位置決め精度
- 要求される再現性
- サイクルタイムと毎日の稼働時間
- キャリッジに作用する外力
- ラジアルモーメント、ピッチモーメント、ヨーモーメント、ロールモーメント
- 設置可能スペース
- モーターとコントローラーの要件
- 温度、粉塵、湿気、クリーンルームの状態
完全な動作プロファイルには、移動距離、加速時間、定速時間、減速時間、および滞留時間を含める必要があります。これらのパラメータは、必要なモーター速度、トルク、ボールねじの動作速度を決定します。
2. 総移動荷重の計算
移動総荷重はワークに限定されません。これには、キャリッジに取り付けられたすべてのコンポーネントが含まれます。
移動質量には次のものが含まれる場合があります。
- ワーク
- 治具またはパレット
- グリッパーまたはエンドエフェクター
- センサーブラケット
- 副軸モジュール
- 可動軸に取り付けられたモーターまたはギアボックス
- ケーブルとケーブルキャリアの力
基本加速力は次のように推定できます。
F = m × a
どこ:
- Fニュートン単位の加速力です
- メートル総移動質量 (キログラム単位)
- あるメートル/秒の二乗で表した加速度です
水平設置の場合、ボールねじは主に加速力、摩擦、プロセスの外部力に打ち勝ちます。
垂直設置の場合、ドライブは重力も克服する必要があります。
F垂直= m × g + m × a + F摩擦+F外部の
下向きの加速の場合、重力が動きを補助する可能性がありますが、減速中や電力損失中にもモーターとブレーキが負荷を安全に制御する必要があります。
適切な安全率を適用する
計算された推力は、モジュールの最大定格推力と等しくないはずです。負荷の変動、衝撃、組み立てのずれ、予期せぬ抵抗を考慮するには、安全係数が必要です。
安定した低衝撃アプリケーションの場合、一般に約 1.5 ~ 2.0 の安全係数が考慮されます。衝撃荷重、高加速、頻繁な起動と停止、または不確実な外力を伴うアプリケーションでは、より高い係数が必要になる場合があります。
モジュールの許容可搬質量とボールねじの動定格荷重の両方を必ず確認してください。
3. モーメント荷重の評価
リニア モジュール キャリッジには、直接の垂直荷重以上の負荷がかかる可能性があります。オフセット荷重によりモーメント力が発生し、リニアガイドとキャリッジに作用します。
主なモーメントの方向は次のとおりです。
- ピッチモーメント:横軸を中心とした回転
- ヨーモーメント:垂直軸を中心とした回転
- ロールモーメント:移動軸を中心とした回転
簡略化されたモーメントの計算は次のとおりです。
M = F × L
どこ:
- M適用された瞬間です
- F加えられた力です
- L力とキャリッジ中心の間の距離です
キャリッジの中心から遠く離れた場所に取り付けると、中程度の荷重でも大きなモーメントが発生する可能性があります。したがって、ペイロード容量だけではモジュールを選択するのに十分ではありません。
適用されるモーメントがモジュールの許容限界に近づいた場合は、次のことを考慮してください。
- キャリッジの長さを長くする
- 幅の広いモジュールを使用する
- 2 つの並列モジュールの取り付け
- 負荷オフセットの低減
- 外部サポート ガイドの追加
4. 必要なストロークの決定
指定されたストロークは、実際の作業行程に安全な操作に必要な追加距離を加えたものに基づく必要があります。
必要なモジュール ストロークには次のものが含まれる場合があります。
- 効果的なプロセス移動
- 積み降ろしのクリアランス
- センサー作動距離
- 加減速距離
- 機械的安全マージン
- ホームポジション手当
キャリッジが機械的端の制限に反して連続的に動作するモジュールを選択しないでください。リミットセンサー、緊急減速、設置調整のために両端で適切な移動量を確保してください。
ストロークは全長と同じではありません
本体はキャリッジ、ベアリングサポート、モーターマウント、および端部構造を収容する必要があるため、モジュールの全長は有効ストロークより大きくなります。
ストロークを確認する前に、次のことを確認してください。
- モジュール全長
- モーター延長長さ
- カップリングとモーターマウントの寸法
- ケーブルベア曲げスペース
- メンテナンスと潤滑へのアクセス
5. ボールねじ径の選択
ボールねじの直径は、推力容量、剛性、臨界速度、座屈抵抗、耐用年数に影響します。一般に、ネジの直径が大きいほど、軸方向の剛性が向上し、より高い負荷をサポートできますが、回転慣性、モジュールのサイズ、コストも増加します。
ネジの直径は次に従って選択する必要があります。
- アキシアル荷重
- モジュールストローク
- 最高回転速度
- 設置方向
- 必要剛性
- サポートベアリングの配置
- 期待耐用年数
ロングストローク用途
スクリューが長くなると、臨界回転速度が低下します。スクリューの回転が速すぎると、振動、異音、鞭打ちが発生する場合があります。
ストロークが長い場合、設計者は次のことを行う必要がある場合があります。
- より大きなネジ径を使用する
- ネジの速度を下げるには、より大きなリードを選択してください
- 最大線速度を下げる
- ネジサポートの配置を改善する
- 固定-固定ベアリング構成を使用する
- 非常に長い移動の場合は別の伝送方法を検討してください
垂直用途
垂直設置では、ボールねじに継続的にアキシアル荷重がかかります。ねじの直径とボールナットの定格荷重は、座屈や予期せぬ下方への動きに対する適切な安全性を維持しながら、吊り下げられた質量をサポートする必要があります。
6. 正しいボールねじリードの選択
ボールねじのリードは、ねじが 1 回転する間にナットが移動する直線距離です。鉛は速度、推力、モータートルク、分解能、制御性能に直接影響します。
線速度、ねじリード、回転速度の関係は次のとおりです。
n = v × 60 ÷ L
どこ:
- nスクリュー速度(毎分回転数)
- v線速度 (ミリメートル/秒)
- L1回転あたりのネジのリードをミリメートルで表したものです
たとえば、必要な線速度が 500 mm/s、ねじリードが 10 mm の場合、次のようになります。
n = 500 × 60 ÷ 10 = 3000 rpm
小リードボールねじ
リードが小さいと、一般に次のような効果が得られます。
- より高いメカニカルアドバンテージ
- 同じモータートルクでより大きな推力
- モーター1回転あたりの理論上の微細な動き
- 低速制御の向上
ただし、リードが小さいと、同じ線速度を達成するためにより高いスクリュー回転速度が必要になります。
大リードボールねじ
リードが大きいと、一般に次のような効果が得られます。
- より低いスクリュー速度でより高い線速度
- スクリューの臨界速度を超えるリスクの低減
- 長距離移動時のサイクルタイムの短縮
ただし、リードが大きいほど、同じ軸方向推力に対してより多くのモーター トルクが必要となり、モーター 1 回転あたりの直線運動が大きくなります。
リード選択バランス
正しいリードは以下のバランスをとる必要があります。
- 必要な速度
- 必要推力
- モーター定格速度
- モーターのトルク
- 位置決め分解能
- 限界スクリュー速度
- 加速性能
7. 最高速度の確認
モジュールの最大速度は、モーターの最大回転速度を超えて制限されます。システム全体は、ボールねじ、ベアリング、カップリング、リニアガイド、および潤滑システムの許容動作範囲内に収まっていなければなりません。
次の制限を確認してください。
- ボールねじの危険速度
- ボールねじ許容回転速度
- モーターの定格と最高速度
- カップリング許容速度
- 軸受の許容回転数
- リニアガイド作動速度
- 潤滑状態
- 騒音と振動の要件
モジュールは理論上の最大仕様で連続的に動作しないでください。適切な動作マージンを選択すると、安定性と耐用年数が向上します。
加速度とサイクルタイム
高速であるだけでは短いサイクルタイムが保証されるわけではありません。ストロークが短い場合、モジュールは最大速度に達するのに十分な距離がない場合があります。
モーション サイクルは以下を使用して評価する必要があります。
- 加速時間
- 定速走行時間
- 減速時間
- 整定時間
- プロセス滞留時間
- 往復の所要時間
短く高頻度の動きの場合、最大速度よりも加速能力と整定動作の方が重要な場合があります。
8. 必要な精度を定義する
精度の仕様は実際のプロセス要件に基づく必要があります。不必要に高い精度を選択すると、生産パフォーマンスが向上せずにコストが増加する可能性があります。
重要な精度用語には次のものが含まれます。
位置決め精度
位置決め精度は、モジュールの移動量にわたる指令された位置と実際の位置との差を表します。
再現性
再現性は、同じ動作条件下で繰り返し同じ位置に戻るモジュールの能力を表します。
バックラッシュ
バックラッシュとは、進行方向が反転する際に発生するロストモーションのことです。予圧されたボールナットは軸方向のすきまを減らし、逆転性能を向上させます。
解決
分解能は、モーターと制御システムによって制御できる理論上の最小の動きです。それはネジのリード、エンコーダの分解能、および電子補間によって異なります。
コマンド分解能が高くても、自動的に高い位置決め精度が保証されるわけではありません。実際の精度は次の影響も受けます。
- ボールねじリード異常
- バックラッシュ
- ガイド真直度
- 取付面精度
- 構造変形
- 熱膨張
- カップリングの位置合わせ
- エンコーダの性能
- コントローラーのチューニング
精度をプロセスに合わせる
| 応用 | 主な選択の優先順位 |
|---|---|
| 一般的なマテリアルハンドリング | 再現性、信頼性、耐荷重性 |
| 目視検査 | スムーズな動作、再現性、沈下安定性 |
| 精密塗布 | 経路精度、低速安定性、再現性 |
| 半導体装置 | 精度、清浄度、剛性、熱安定性 |
| レーザー加工 | 弾道精度、速度安定性、剛性 |
| 測定機器 | 位置決め精度、真直度、誤差補正 |
9. 設置方向を考慮する
取付方向によりボールねじ、ガイド、モータにかかる負荷が変化します。
水平設置
水平構成では、リニアガイドが重量を支え、ボールねじが主に加速とプロセス推力を提供します。これは通常、駆動システムにとって最も要求の少ない方向です。
垂直設置
垂直構成では、モーターは継続的に重力に打ち勝つ必要があります。選択には次の点を考慮する必要があります。
- 連続リフトトルク
- ピーク加速トルク
- モーターブレーキ
- 非常停止
- 停電保護
- ボールねじの耐座屈性
- カウンターバランスの要件
通常、ブレーキ付きモーターは、制御されていない下向きの動きが機器の損傷や安全上のリスクを引き起こす可能性がある場合に検討されます。
側面取り付けの設置
モジュールを横向きに取り付けると、ガイドブロックに対する荷重の方向が変わります。実際の取り付け方向における許容荷重と定格モーメントをご確認ください。
傾斜設置
傾斜した軸は、水平方向の力の成分と垂直方向の力の成分を組み合わせます。進行方向に沿った重力は設置角度に応じて推定でき、推力の計算に含める必要があります。
10. モーターの選択
モーターは、動作サイクル全体にわたって十分な速度、連続トルク、ピークトルク、加速能力を提供する必要があります。
モーターの選択には以下を含める必要があります。
- 最高回転速度
- 連続作動トルク
- ピーク加速トルク
- 負荷イナーシャ
- ボールねじの回転慣性
- 結合効率
- 垂直重力荷重
- 摩擦と外部抵抗
- デューティサイクル
- 保持ブレーキの要件
駆動トルクの推定
ボールねじを介して軸力を生成するために必要なトルクは、次のように見積もることができます。
T = F × L ÷ (2π × η)
どこ:
- T必要なトルクです
- Fは軸力です
- Lボールネジのリードです
- またははボールねじの伝達効率です
モーターの合計トルクには、移動質量と回転コンポーネントの加速トルクも含まれている必要があります。
モーター速度をチェックする
必要なモータ速度は目標線速度とネジリードによって決まります。モーターは、絶対最大限界で連続稼働することなく、必要な動作速度を維持できる必要があります。
イナーシャマッチングの確認
負荷とモーターの慣性比が高いと、サーボのチューニングが困難になり、応答の安定性が低下する可能性があります。慣性が過剰な場合、次のような解決策が考えられます。
- より大きなモーターを使用する
- 加速を減らす
- ボールねじリードの変更
- ギアボックスの追加
- 移動質量の低減
サーボモーターまたはステッピングモーター
| 選考基準 | サーボモーター | ステッピングモーター |
|---|---|---|
| 速度範囲 | 高速化と幅広い速度バリエーションに対応 | 低速から中速の動作に最適 |
| フィードバック | 閉ループエンコーダフィードバック | 通常、構成に応じて開ループまたは閉ループ |
| 加速度 | 高加速とダイナミックサイクルに最適 | 適度な加速に適しています |
| 負荷変動 | 負荷の変化に対する適応性の向上 | 十分なトルクマージンが必要 |
| 料金 | 一般に高い | 一般に低い |
| 一般的な使用方法 | 精密な自動化と高速生産 | シンプルな位置決めとコスト重視の機器 |
11. 環境条件の評価
動作環境は、モジュールのシール、潤滑、材料の選択、耐用年数に影響します。
粉塵と粒子
ボールねじ軌道面やリニアガイドにゴミが侵入し、磨耗や動作不安定の原因となります。保護カバー、ベローズ、シール、または完全に密閉されたモジュール設計が必要になる場合があります。
湿気と腐食性の条件
湿気の多い環境、洗浄環境、または化学的に攻撃的な環境では、以下が必要になる場合があります。
- 耐食性コンポーネント
- 特殊表面処理
- シールドベアリング
- 耐水センサー
- 適切な保護カバー
- 環境対応潤滑剤
クリーンルーム用途
クリーンルーム機器には、低粒子材料、制御された潤滑、密閉された伝送コンポーネント、および互換性のあるケーブル管理が必要な場合があります。
高温または低温
温度変化は、潤滑剤の粘度、コンポーネントのクリアランス、センサーの信頼性、熱膨張に影響を与える可能性があります。精密アプリケーションでは、位置決め精度に対する温度の影響を評価する必要があります。
真空用途
真空環境では、互換性のあるグリース、材料、ケーブル、表面処理が必要です。確認なしに標準モジュールが適切であると想定すべきではありません。
12. モジュールの剛性と取付精度の確認
高精度のボールねじでは、機械フレームの強度や取り付け面の凹凸を補うことはできません。
取り付け構造は以下を提供する必要があります。
- 十分な平面度
- 適切な構造剛性
- 確実な固定ポイント
- 正しい位置合わせ
- 耐振動性
- 熱安定性
2 つのモジュールを並列に取り付ける場合、位置合わせが特に重要になります。アライメントのずれにより、追加の摩擦、不均一なガイド負荷、早期摩耗が発生する可能性があります。
13. 耐用年数とデューティサイクルの検証
ボールねじおよびリニアガイドの寿命は、負荷の大きさ、負荷の方向、速度、加速度、潤滑、使用頻度によって異なります。
選択には次の点を考慮する必要があります。
- 1 分あたりのサイクル数
- 1日あたりの稼働時間
- 装置の予想耐用年数
- 平均負荷とピーク負荷
- 衝撃と振動
- 給油間隔
- メンテナンスのアクセシビリティ
最大負荷要件を満たすモジュールであっても、計算された疲労寿命が不十分な場合は、連続高周波動作には適さない可能性があります。
14. ボールねじリニアモジュール選定例
次の要件を持つ水平配置アプリケーションを考えてみましょう。
- 総移動質量:35kg
- 有効ストローク:800mm
- 最高速度:600mm/s
- 加速度: 3 m/s²
- 要求繰返し精度:±0.02mm
- 設置: 水平
- 動作:頻繁な往復運動
基本的な加速力は次のとおりです。
F=35×3=105N
その後、追加の摩擦、ケーブル抵抗、およびプロセス力を追加する必要があります。適切な安全係数を適用した上で、必要な推力を使用してボールねじとモータを選択できます。
10 mm リードを選択した場合、600 mm/s でのネジ速度は次のようになります。
n = 600 × 60 ÷ 10 = 3600 rpm
設計者は、この速度が、選択したネジの直径とストロークの許容ボールネジ速度と臨界速度を下回っていることを確認する必要があります。
スクリュー速度が高すぎる場合は、次のような調整が可能です。
- 大きめのリードを使用する
- ネジ径を大きくする
- 最高速度を下げる
- サポートベアリング構成の変更
最終的な選択では、ガイドのモーメント容量、モーターのピークトルク、デューティサイクル、モジュールの長さ、設置スペースの要件も確認する必要があります。
15. ボールねじリニアモジュール選定チェックリスト
| 選択項目 | 確認事項 |
|---|---|
| 応用 | 位置決め、塗布、検査、組立、加工、取り扱い |
| 移動する質量 | ワークピース、治具、ツーリング、二次軸およびケーブルの力 |
| 外力 | 加工力、摩擦、衝撃、抵抗 |
| モーメント荷重 | 荷重オフセットによって生じるピッチ、ヨー、ロールモーメント |
| 脳卒中 | 効果的な移動量とセンサーおよび安全許容量 |
| スピード | 最大および通常の動作速度 |
| 加速度 | 加速、減速、緊急停止の要件 |
| ボールねじ径 | 荷重、剛性、座屈、臨界速度の要件 |
| ボールねじリード | 速度、推力、分解能、モーター速度のバランス |
| 正確さ | 位置決め精度、再現性、バックラッシュ、分解能 |
| 設置方向 | 水平、垂直、横置き、または傾斜 |
| モーター | 定格速度、連続トルク、ピークトルク、慣性およびブレーキ |
| 環境 | 塵埃、湿気、温度、クリーンルーム、真空、腐食 |
| デューティサイクル | 1 分あたりのサイクル、作業時間、および予想される耐用年数 |
| 設置スペース | 全長、モーターの位置、ケーブルキャリア、メンテナンスアクセス |
ボールねじリニアモジュールのよくある選択ミス
- ペイロードのみに応じてモジュールを選択する
- オフセット治具によって生じるモーメント荷重を無視する
- 有効ストロークを取付全長とする
- ネジの回転速度を確認せずに細いリードを選択する
- モーターのトルクを確認せずに太いリードを選択する
- ロングストローク用途での臨界速度の無視
- 垂直設置のための水平荷重データの使用
- 加減速トルク無視
- エンコーダの分解能と実際の位置決め精度を混同する
- 精密モジュールを不正確な取り付け面に取り付ける
- カタログ仕様の最大値で連続動作
- 防塵および潤滑要件の無視
結論
ボールねじリニアモジュールを選択するには、機械的負荷、動作プロファイル、ストローク、ねじ径、リード、速度、精度、取り付け方向、モーター、動作環境を完全に評価する必要があります。
アプリケーションの実際の移動質量、外力、モーメント荷重から始めます。次に、必要な推力を計算し、ストロークを決定し、適切なスクリュー径とリードを選択し、スクリュー速度、臨界速度、モーター容量を検証します。最後に、精度、取り付け条件、環境保護、デューティサイクル、耐用年数の要件を確認します。
適切に選択されたボールねじリニアモジュールは、不必要な大型化をすることなく、安定した位置決め、スムーズな動作、十分な剛性、信頼性の高い長期動作を実現します。
