 中文

滚珠丝杆模组的选型不能只比较最大负载和有效行程。合适的模组需要同时满足应用负载、运行行程、速度、定位精度、安装方向、电机能力以及工作环境等多项要求。
模组选得过大,会增加设备成本、安装空间和运动部件质量;模组选得过小,则可能出现振动增大、定位误差、丝杆提前磨损、电机过载等问题。通过系统化的选型流程,可以在性能、可靠性和成本之间取得合理平衡。
本文将从应用需求、负载能力、行程、丝杆直径、导程、速度、精度、安装方向、电机选型以及环境条件等方面,说明滚珠丝杆模组如何选型。
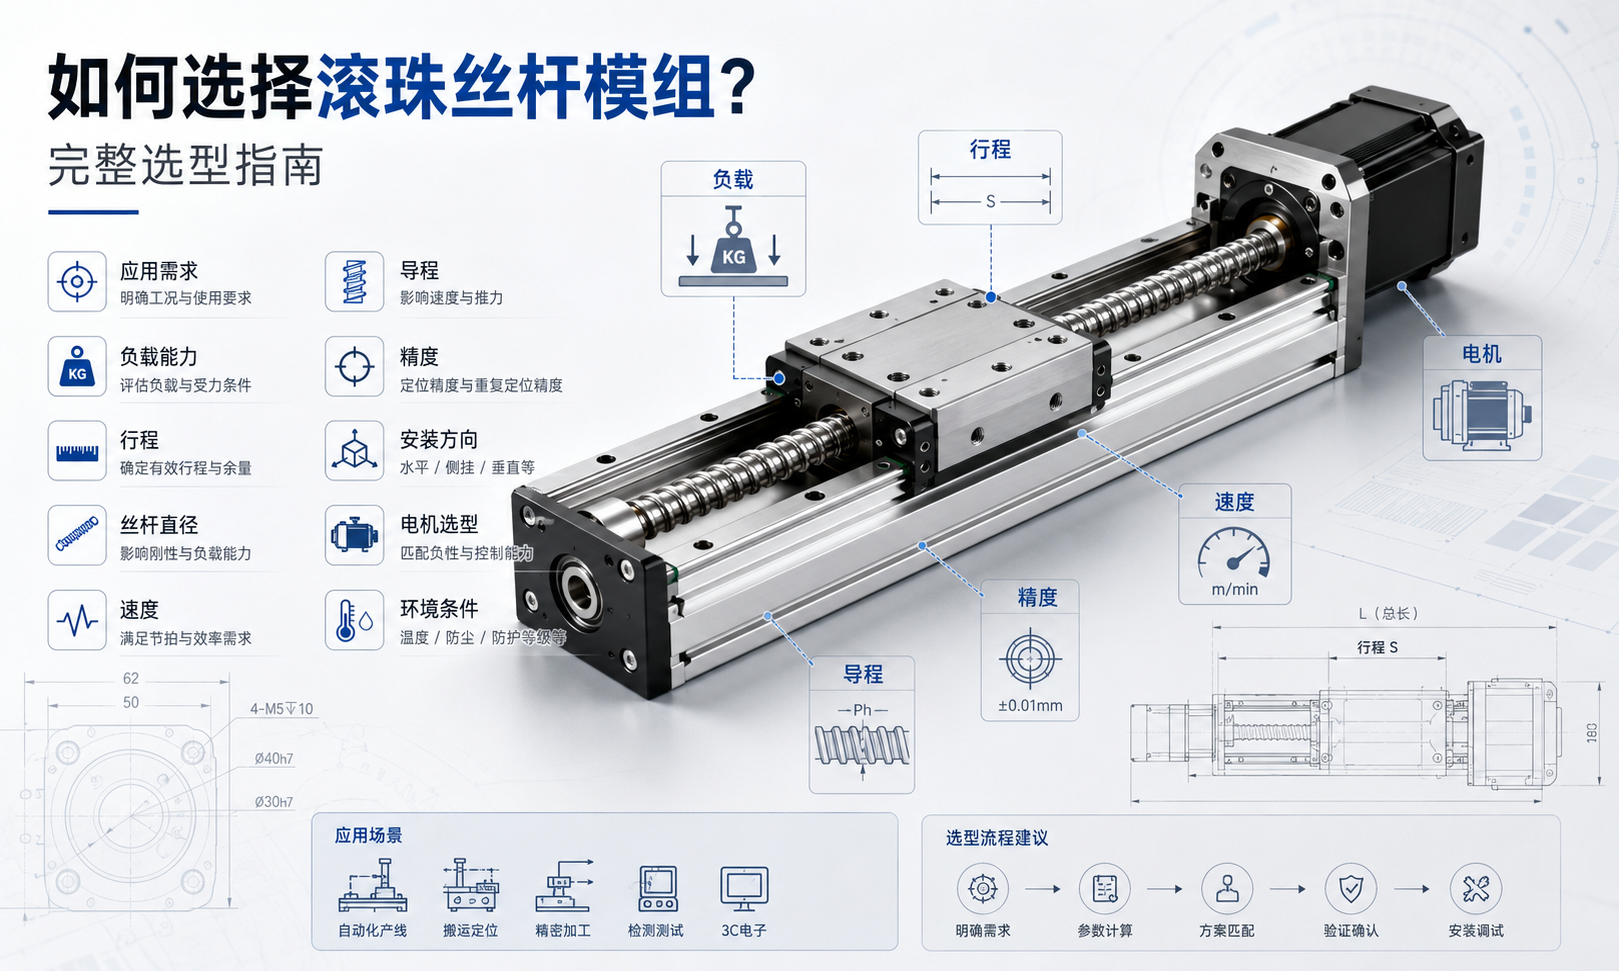
1. 明确实际应用需求
选型的第一步是明确滚珠丝杆模组需要完成什么运动任务。应当从实际运行节拍和运动曲线出发,而不是先确定模组尺寸或电机型号。
选型前需要收集以下应用参数:
- 工件、夹具和工具的重量
- 所需有效行程
- 水平、垂直、侧装或倾斜安装
- 最高运行速度
- 加速度和减速度
- 所需定位精度
- 所需重复定位精度
- 运行节拍和每日工作时间
- 滑台承受的外部作用力
- 径向载荷及俯仰、偏摆、滚转力矩
- 设备可用安装空间
- 电机及控制系统要求
- 温度、粉尘、湿度及洁净环境要求
完整的运动曲线通常应包括运行距离、加速时间、匀速时间、减速时间和停留时间。这些参数会直接影响电机转速、电机扭矩以及滚珠丝杆的实际运行转速。
2. 计算总运动负载
运动负载不能只计算工件重量,还应包括所有安装在滑台上的运动部件。
总运动质量可能包括:
- 工件
- 夹具或托盘
- 夹爪或末端执行器
- 传感器支架
- 安装在滑台上的第二轴模组
- 随动安装的电机或减速机
- 线缆及拖链产生的阻力
加速过程中产生的基本惯性力可以按照以下公式估算:
F = m × a
其中:
- F为加速惯性力,单位为牛顿
- m为总运动质量,单位为千克
- a为加速度,单位为米每二次方秒
在水平安装情况下,滚珠丝杆主要需要克服加速惯性力、摩擦阻力以及外部工艺作用力。
在垂直安装情况下,还需要克服重力:
F垂直 = m × g + m × a + F摩擦 + F外部
向下加速时,重力可能会辅助运动,但在减速、停止或突然断电时,电机和制动器仍然需要可靠控制负载。
设置合理的安全系数
计算得到的推力不能直接等于模组标注的最大推力。选型时需要设置安全系数,以应对负载波动、冲击、安装偏差和额外阻力。
对于运行平稳、冲击较小的设备,通常可以考虑约1.5至2.0的安全系数。对于高加速度、频繁启停、冲击负载明显或外部阻力不确定的应用,应适当提高安全系数。
除模组容许负载外,还需要核对滚珠丝杆的额定动载荷及预期使用寿命。
3. 检查力矩载荷
模组滑台承受的通常不只是垂直向下的负载。负载中心与滑台中心存在距离时,会形成作用于直线导轨和滑块的力矩。
主要力矩方向包括:
- 俯仰力矩:绕横向轴产生的旋转力矩
- 偏摆力矩:绕垂直轴产生的旋转力矩
- 滚转力矩:绕模组运动方向产生的旋转力矩
力矩可以通过以下简化公式计算:
M = F × L
其中:
- M为作用力矩
- F为作用力
- L为作用力与滑台中心之间的距离
即使负载重量不大,当负载距离滑台中心较远时,也可能产生较大的力矩。因此,仅根据模组负载能力选型并不充分。
当实际力矩接近模组容许力矩时,可以考虑:
- 增加滑台长度
- 选择宽度更大的模组
- 采用两套模组平行支撑
- 缩短负载中心与滑台中心之间的距离
- 增加外部辅助导轨
4. 确定所需行程
模组行程应根据实际工作距离和安全运行所需的附加距离确定。
所需行程可能包括:
- 实际加工或搬运距离
- 上下料避让距离
- 传感器触发距离
- 加速和减速距离
- 机械安全余量
- 回原点预留距离
不应让滑台在正常运行过程中频繁撞击机械极限位置。模组两端需要保留适当距离,用于安装限位传感器、紧急减速及现场调整。
有效行程不等于模组总长
模组总长度通常大于有效行程,因为模组两端还需要安装滑台、丝杆支撑座、电机座及端部结构。
确认模组行程时,还需要检查:
- 模组总长度
- 电机伸出长度
- 联轴器及电机座尺寸
- 拖链弯曲空间
- 维护和润滑操作空间
5. 选择滚珠丝杆直径
滚珠丝杆直径会影响推力能力、轴向刚性、临界转速、抗压屈曲能力及使用寿命。丝杆直径越大,通常刚性和承载能力越高,但同时也会增加旋转惯量、模组尺寸和成本。
丝杆直径需要根据以下条件确定:
- 轴向负载
- 模组行程
- 最高旋转速度
- 安装方向
- 所需结构刚性
- 支撑轴承安装方式
- 预期使用寿命
长行程应用
随着丝杆长度增加,丝杆允许的临界转速通常会降低。当丝杆旋转速度过高时,可能出现振动、噪声和甩动现象。
长行程应用可以考虑:
- 增加丝杆直径
- 选择更大的丝杆导程,降低丝杆转速
- 降低最高直线运行速度
- 优化丝杆支撑方式
- 采用固定端与固定端支撑结构
- 在超长行程条件下考虑其他传动方式
垂直安装应用
垂直安装时,滚珠丝杆需要持续承受轴向负载。选型时需要确保丝杆直径和螺母额定载荷能够支撑悬挂质量,并具有足够的抗压屈曲安全余量。
6. 选择合适的滚珠丝杆导程
滚珠丝杆导程是丝杆每旋转一圈时,螺母沿轴向移动的距离。导程会直接影响模组速度、推力、电机扭矩、运动分辨率和控制性能。
直线速度、丝杆导程和丝杆转速之间的关系为:
n = v × 60 ÷ L
其中:
- n为丝杆转速,单位为转每分钟
- v为直线速度,单位为毫米每秒
- L为丝杆导程,单位为毫米每转
例如,模组所需直线速度为500 mm/s,丝杆导程为10 mm:
n = 500 × 60 ÷ 10 = 3000 rpm
小导程滚珠丝杆
较小的丝杆导程通常具有以下特点:
- 机械增益较高
- 相同电机扭矩下可以产生更大推力
- 电机每旋转一圈对应的直线位移更小
- 低速控制更加容易
但在达到相同直线速度时,小导程丝杆需要更高的旋转速度。
大导程滚珠丝杆
较大的丝杆导程通常具有以下特点:
- 较低丝杆转速下即可获得较高直线速度
- 更容易避免超过丝杆临界转速
- 适合长行程和较短运行节拍
但在产生相同轴向推力时,大导程丝杆需要更大的电机扭矩,并且电机每旋转一圈产生的直线位移更大。
导程选择需要综合平衡
选择丝杆导程时,应综合考虑:
- 所需运行速度
- 所需推力
- 电机额定转速
- 电机扭矩
- 定位分辨率
- 丝杆临界转速
- 加速性能
7. 核对最高运行速度
滚珠丝杆模组的最高速度不只受到电机最高转速限制。滚珠丝杆、轴承、联轴器、直线导轨和润滑系统都必须在允许范围内运行。
选型时需要核对:
- 滚珠丝杆临界转速
- 滚珠丝杆允许转速
- 电机额定转速和最高转速
- 联轴器允许转速
- 支撑轴承允许转速
- 直线导轨允许运行速度
- 润滑条件
- 设备噪声和振动要求
不建议模组长期在理论最高参数下连续运行。保留合理的运行余量,可以提高运动稳定性并延长使用寿命。
加速度与运行节拍
最高速度高,并不一定代表运行节拍短。对于短行程运动,模组可能还没有达到最高速度就已经开始减速。
完整运行节拍应包括:
- 加速时间
- 匀速运行时间
- 减速时间
- 定位稳定时间
- 工艺停留时间
- 返回运行时间
对于短行程、高频往复运动,加速能力和定位稳定时间可能比最高速度更加重要。
8. 确定所需精度
精度要求应根据实际工艺确定。盲目选择过高精度的模组,会增加采购和维护成本,但不一定能改善设备的实际生产效果。
常见精度参数包括:
定位精度
定位精度表示模组实际到达位置与控制系统指令位置之间的差值。
重复定位精度
重复定位精度表示模组在相同运行条件下,多次返回同一位置时的位置一致性。
反向间隙
反向间隙是模组改变运动方向时可能出现的空行程。采用预压滚珠螺母可以减小轴向间隙,提高往复换向性能。
分辨率
分辨率表示电机和控制系统理论上能够控制的最小移动距离,主要与丝杆导程、编码器分辨率以及电子细分有关。
控制系统分辨率高,并不代表模组实际定位精度一定高。实际精度还会受到以下因素影响:
- 滚珠丝杆导程误差
- 反向间隙
- 导轨直线度
- 安装基面精度
- 结构变形
- 温度变化和热膨胀
- 联轴器安装同轴度
- 编码器性能
- 控制系统参数调试
根据应用匹配精度等级
| 应用场景 | 主要选型重点 |
|---|---|
| 普通物料搬运 | 重复定位精度、可靠性和负载能力 |
| 视觉检测 | 运动平稳性、重复定位精度和停止稳定性 |
| 精密点胶 | 轨迹精度、低速稳定性和重复定位精度 |
| 半导体设备 | 精度、洁净度、刚性和热稳定性 |
| 激光加工 | 轨迹精度、速度稳定性和结构刚性 |
| 测量设备 | 定位精度、直线度和误差补偿能力 |
9. 考虑模组安装方向
不同安装方向会改变滚珠丝杆、直线导轨和电机承受的负载。
水平安装
水平安装时,负载重量主要由直线导轨承担,滚珠丝杆主要提供加速推力和工艺推力。相对于其他安装方式,水平安装通常对驱动系统的要求较低。
垂直安装
垂直安装时,电机需要持续克服负载重力。选型时需要考虑:
- 连续提升扭矩
- 加速峰值扭矩
- 电机制动器
- 紧急停止能力
- 断电防坠措施
- 滚珠丝杆抗压屈曲能力
- 是否需要配重或平衡机构
当负载意外下落可能造成设备损坏或安全风险时,通常需要考虑配置带制动器的电机。
侧装方式
模组侧装时,负载相对于导轨滑块的作用方向会发生变化。应根据实际安装方向核对导轨的容许载荷和容许力矩。
倾斜安装
倾斜安装同时包含水平和垂直方向的受力。需要根据模组倾斜角度,计算沿运动方向作用的重力分量,并将其计入所需推力。
10. 选择驱动电机
电机需要在整个运动周期内提供足够的转速、连续扭矩、峰值扭矩和加速能力。
电机选型需要考虑:
- 最高旋转速度
- 连续运行扭矩
- 加速峰值扭矩
- 负载惯量
- 滚珠丝杆旋转惯量
- 联轴器传动效率
- 垂直安装时的重力负载
- 摩擦和外部阻力
- 设备运行占空比
- 是否需要电磁制动器
估算丝杆驱动扭矩
通过滚珠丝杆产生轴向推力所需的电机扭矩,可以按照以下公式估算:
T = F × L ÷(2π × η)
其中:
- T为所需驱动扭矩
- F为轴向作用力
- L为滚珠丝杆导程
- η为滚珠丝杆传动效率
电机总扭矩还需要包括运动负载和丝杆等旋转部件产生的加速扭矩。
检查电机转速
所需电机转速由目标直线速度和滚珠丝杆导程决定。电机应当能够稳定保持所需运行转速,而不是长期运行在绝对最高转速附近。
检查惯量匹配
负载惯量与电机惯量之间的比值过大,会增加伺服调试难度,并降低运动响应稳定性。
当负载惯量过大时,可以考虑:
- 选择更大功率的电机
- 降低加速度
- 调整滚珠丝杆导程
- 增加减速机
- 减小运动部件质量
伺服电机与步进电机
| 对比项目 | 伺服电机 | 步进电机 |
|---|---|---|
| 速度范围 | 适合高速及较宽的速度变化范围 | 更适合低速至中速运动 |
| 反馈方式 | 通常采用编码器闭环反馈 | 根据配置可采用开环或闭环控制 |
| 加速性能 | 适合高加速度和动态运行节拍 | 适合中等加速度 |
| 负载变化 | 对变化负载的适应能力较强 | 需要预留充分的扭矩余量 |
| 成本 | 通常较高 | 通常较低 |
| 典型应用 | 高精度自动化和高速生产设备 | 简单定位及成本敏感型设备 |
11. 评估工作环境
工作环境会影响模组的密封结构、润滑方式、材料选择和使用寿命。
粉尘和颗粒物
粉尘进入滚珠丝杆滚道和直线导轨后,可能造成磨损、噪声和运行不稳定。粉尘环境可以考虑防护盖、风琴罩、密封结构或全封闭模组。
潮湿和腐蚀环境
潮湿、冲洗或存在腐蚀性介质的环境可能需要:
- 耐腐蚀零部件
- 特殊表面处理
- 密封轴承
- 防水传感器
- 合适的防护罩
- 与环境兼容的润滑剂
洁净室应用
洁净设备可能需要低发尘材料、受控润滑、封闭式传动部件以及符合洁净要求的线缆管理结构。
高温或低温环境
温度变化会影响润滑脂黏度、零部件配合间隙、传感器可靠性和结构热膨胀。高精度应用需要评估温度变化对定位精度的影响。
真空环境
真空环境需要使用兼容的润滑脂、材料、线缆及表面处理。未经确认,不能直接将普通滚珠丝杆模组用于真空设备。
12. 检查模组刚性和安装精度
高精度滚珠丝杆无法弥补设备机架刚性不足或安装基面不平的问题。
模组安装结构应具备:
- 足够的安装平面度
- 足够的结构刚性
- 可靠的固定位置
- 正确的安装对齐
- 良好的抗振能力
- 合理的热稳定性
两套模组平行安装时,对齐精度尤其重要。平行度误差可能造成额外摩擦、导轨受力不均以及零部件提前磨损。
13. 核对使用寿命和运行频率
滚珠丝杆和直线导轨的使用寿命与负载大小、负载方向、速度、加速度、润滑状态和运行频率有关。
选型时应考虑:
- 每分钟运行次数
- 每日运行时间
- 设备预期使用寿命
- 平均负载和峰值负载
- 冲击和振动
- 润滑周期
- 维护操作是否方便
即使某个模组满足最大负载要求,如果计算疲劳寿命不足,也可能不适合连续、高频运行的设备。
14. 滚珠丝杆模组选型示例
以一套水平定位设备为例,应用参数如下:
- 总运动质量:35 kg
- 有效行程:800 mm
- 最高速度:600 mm/s
- 加速度:3 m/s²
- 重复定位精度要求:±0.02 mm
- 安装方向:水平
- 运行方式:频繁往复运动
基本加速惯性力为:
F = 35 × 3 = 105 N
在此基础上,还需要增加摩擦阻力、拖链阻力以及工艺作用力。设置合理的安全系数后,即可根据所需推力选择滚珠丝杆和电机。
如果选择10 mm导程,模组在600 mm/s速度下的丝杆转速为:
n = 600 × 60 ÷ 10 = 3600 rpm
选型人员需要确认该转速低于所选丝杆直径和行程对应的允许转速及临界转速。
如果丝杆转速过高,可以考虑:
- 选择更大的丝杆导程
- 增加丝杆直径
- 降低最高运行速度
- 调整丝杆支撑轴承结构
最终还需要核对直线导轨容许力矩、电机峰值扭矩、运行频率、模组总长度和安装空间。
15. 滚珠丝杆模组选型检查清单
| 选型项目 | 需要确认的内容 |
|---|---|
| 应用类型 | 定位、点胶、检测、装配、加工或物料搬运 |
| 运动质量 | 工件、夹具、工具、第二轴模组和线缆阻力 |
| 外部作用力 | 工艺力、摩擦力、冲击及其他阻力 |
| 力矩载荷 | 负载偏置产生的俯仰、偏摆和滚转力矩 |
| 有效行程 | 工作距离以及传感器和安全预留距离 |
| 运行速度 | 最高速度及正常工作速度 |
| 加速度 | 加速、减速和紧急停止要求 |
| 丝杆直径 | 负载、刚性、抗压屈曲和临界转速要求 |
| 丝杆导程 | 速度、推力、分辨率和电机转速之间的平衡 |
| 精度要求 | 定位精度、重复定位精度、反向间隙和分辨率 |
| 安装方向 | 水平、垂直、侧装或倾斜安装 |
| 驱动电机 | 额定转速、连续扭矩、峰值扭矩、惯量和制动器 |
| 工作环境 | 粉尘、湿度、温度、洁净室、真空和腐蚀条件 |
| 运行频率 | 每分钟循环次数、每日工作时间及预期寿命 |
| 安装空间 | 模组总长、电机位置、拖链及维护空间 |
滚珠丝杆模组选型常见错误
- 只根据最大负载选择模组
- 忽略偏心安装产生的力矩载荷
- 将有效行程误认为模组总长度
- 选择小导程丝杆但未核对丝杆转速
- 选择大导程丝杆但未核对电机扭矩
- 长行程应用中忽略丝杆临界转速
- 垂直安装时仍按照水平负载参数选型
- 忽略加速和减速过程所需的峰值扭矩
- 将编码器分辨率等同于实际定位精度
- 将高精度模组安装在精度不足的基面上
- 让模组长期在目录最大参数下运行
- 忽略粉尘防护和润滑要求
结论
滚珠丝杆模组选型需要综合评估机械负载、运动曲线、行程、丝杆直径、导程、速度、精度、安装方向、电机和工作环境。
选型时应先确定实际运动质量、外部作用力和力矩载荷,再计算所需推力和行程,选择适合的丝杆直径与导程,并核对丝杆转速、临界转速和电机能力。最后还需要确认精度、安装条件、环境防护、运行频率和使用寿命。
合理选型的滚珠丝杆模组能够在不过度放大规格的情况下,提供稳定定位、平稳运行、足够刚性和可靠的长期工作性能。
