 Français

Une vis à billesmodule linéaireest un système de mouvement linéaire de précision qui convertit le mouvement du moteur rotatif en déplacement linéaire contrôlé. Sa précision de positionnement, sa capacité de charge, sa rigidité, sa durée de vie et sa stabilité de fonctionnement dépendent non seulement de la vis à billes elle-même, mais également de la relation mécanique entre la base, les guidages linéaires, le chariot, les roulements de support, l'accouplement, le support moteur, le capot de protection et les capteurs.
Comprendre la structure interne d'un module linéaire à vis à billes aide les ingénieurs à évaluer la qualité du module, à sélectionner la configuration correcte et à identifier la source des erreurs de positionnement, des vibrations, du bruit ou de l'usure prématurée.
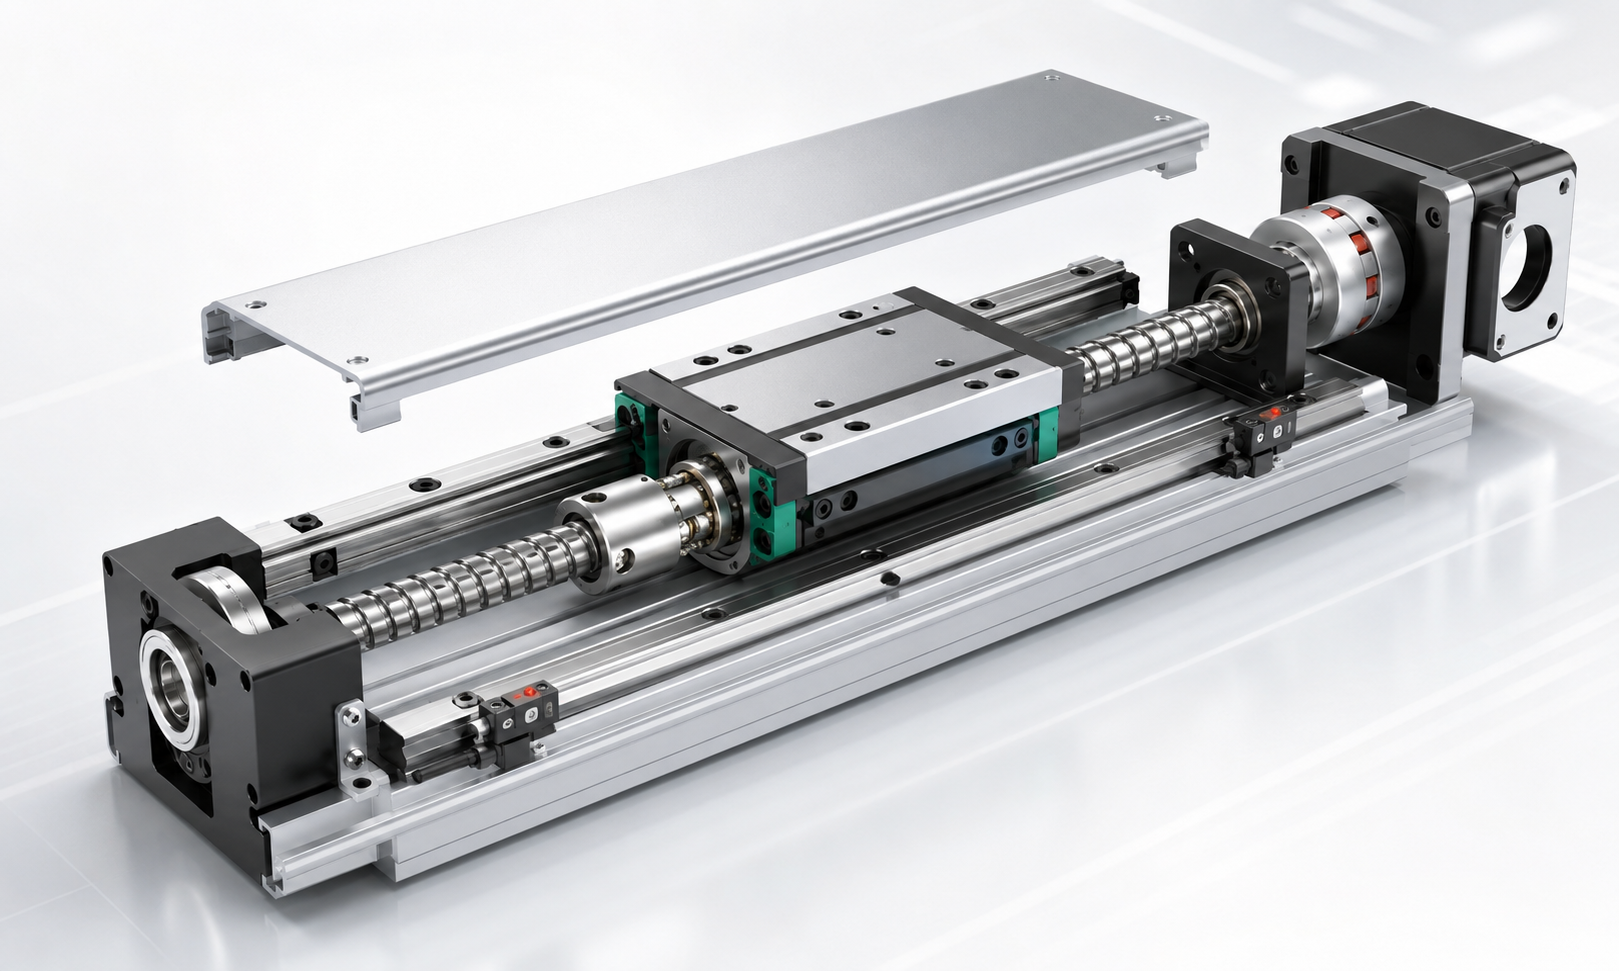
Présentation structurelle d'un module linéaire à vis à billes
Un module linéaire à vis à billes typique se compose des composants principaux suivants :
- Base ou corps structurel en aluminium
- Arbre de vis à billes de précision
- Assemblage d'écrou à bille
- Rails de guidage linéaires et blocs de guidage
- Chariot ou table de travail mobile
- Support de roulement à extrémité fixe
- Support de roulement à extrémité flottante
- Accouplement flexible ou rigide
- Support de montage du moteur
- Capot de protection ou système d'étanchéité
- Capteurs de limite, d'origine et de position
Pendant le fonctionnement, le moteur fait tourner la vis à billes à travers l'accouplement. L'écrou à bille se déplace le long de l'arbre de la vis et transfère le mouvement axial au chariot. Les guides linéaires soutiennent le chariot et le contraignent à se déplacer en ligne droite, tandis que les supports de roulement maintiennent l'alignement des vis et absorbent les forces axiales ou radiales.
Chaque composant remplit une fonction mécanique différente. La vis à billes génère un mouvement linéaire, le système de guidage supporte les charges externes et la base maintient l'alignement de l'ensemble complet.
1. Socle en aluminium
La base en aluminium est le principal corps porteur du module linéaire. Il fournit des surfaces de montage pour la vis à billes, les guides linéaires, les supports de roulements, les capots de protection et l'ensemble moteur.
Principales fonctions de la base en aluminium
- Maintient la relation parallèle entre la vis à billes et les rails de guidage
- Prend en charge les composants mobiles et fixes
- Transfère les forces externes au châssis de la machine
- Protège les pièces internes de la transmission
- Fournit des trous de montage et des surfaces de référence
- Améliore la rigidité globale en flexion et en torsion du module
La plupart des modules de vis à billes standard utilisent des profilés en alliage d'aluminium extrudé car l'aluminium offre un équilibre utile entre rigidité structurelle, faible poids, résistance à la corrosion et coût de fabrication.
Les nervures internes et la géométrie transversale du profil affectent fortement la rigidité du module. Un profil plus grand n'offre pas automatiquement de meilleures performances à moins que l'épaisseur de la paroi, les nervures de renforcement et les surfaces de montage des guides ne soient correctement conçues.
Les surfaces de montage du guide et les surfaces de montage de l'unité de support nécessitent normalement un usinage de précision après extrusion. Une précision d'usinage inadéquate peut entraîner un désalignement du guide, une précharge inégale et une résistance accrue pendant le déplacement.
2. Vis à billes
La vis à billes est le principal composant de transmission du module. Il convertit la rotation du moteur en déplacement linéaire grâce au contact roulant entre le chemin de roulement de la vis, les billes de recirculation et l'écrou à bille.
Par rapport à une vis mère coulissante conventionnelle, une vis à billes offre un frottement moindre, une efficacité de transmission plus élevée, une meilleure précision de positionnement et une usure réduite.
Paramètres importants de la vis à billes
- Diamètre de vis :Influence la capacité de charge axiale, la rigidité et la vitesse critique.
- Plomb:Détermine le déplacement linéaire produit par un tour de vis.
- Degré de précision :Influe sur l’erreur d’avance et la précision du positionnement.
- Préchargement :Réduit le jeu axial et améliore la rigidité.
- Course efficace :Définit le déplacement du chariot disponible.
- Vitesse critique :Limite la vitesse de rotation maximale pour une longueur de vis donnée.
- Capacité de flambage :Détermine la résistance à la compression axiale sur des courses longues.
Un petit pas de vis offre une résolution mécanique plus élevée et une plus grande poussée pour un couple moteur donné, mais entraîne normalement une vitesse linéaire maximale inférieure. Une avance plus grande augmente la vitesse de déplacement mais peut réduire la poussée disponible et la résolution de positionnement.
Pour les applications à course longue, le diamètre de la vis, la configuration du support et la vitesse de rotation doivent être soigneusement évalués. Lorsque la vis tourne trop rapidement, elle peut produire des coups de fouet, des vibrations et un bruit excessif.
3. Écrou à bille
L'écrou à bille entoure la vis à billes et contient les billes d'acier en recirculation. Lorsque la vis tourne, les billes roulent dans les chemins de roulement et reviennent continuellement par un système de circulation interne ou externe.
L'écrou à bille est normalement relié à un boîtier d'écrou ou directement fixé au chariot mobile. Il est responsable de la transmission de la force axiale de la vis à la table de travail.
Configurations courantes d'écrous à billes
- Configuration à un seul écrou
- Écrou simple préchargé
- Configuration de précharge à double écrou
- Écrou à bille à bride
- Ecrou à bille cylindrique
Les écrous à billes préchargés sont couramment utilisés dans les équipements d'automatisation de précision. La précharge supprime ou réduit le jeu axial entre l'écrou et la vis, améliorant ainsi la répétabilité du positionnement bidirectionnel et la rigidité axiale.
Cependant, une précharge excessive augmente la friction, la charge du moteur et la génération de chaleur. Le niveau de précharge doit donc correspondre à la précision, au cycle de service et à la durée de vie requis plutôt que d'être sélectionné aussi haut que possible.
4. Guide linéaire
Le système de guidage linéaire soutient le chariot et contrôle sa direction de mouvement. Il se compose généralement d'un ou deux rails de guidage et de plusieurs blocs de guidage à recirculation de billes.
La vis à billes doit principalement transmettre la force d'entraînement axiale. Les charges verticales externes, les charges latérales et les charges de moment doivent être supportées par les guides linéaires plutôt que par l'arbre à vis.
Fonctions du guide linéaire
- Supporte la charge utile et le poids du chariot
- Maintient un mouvement en ligne droite
- Résiste aux charges radiales, latérales et de moment
- Réduit la friction de glissement
- Améliore la fluidité des mouvements
- Empêche le chariot de tourner autour de l'axe de la vis
La taille du rail de guidage, la quantité de blocs, le niveau de précharge et l'espacement d'installation déterminent la capacité de charge et de moment du module. Un espacement plus large entre les blocs de guidage améliore généralement la résistance aux moments de tangage, de lacet et de roulis.
Le parallélisme entre le rail de guidage et la vis à billes est particulièrement important. Un mauvais alignement peut créer une charge inégale du guide, une flexion des vis et une usure anormale.
5. Chariot mobile
Le chariot, également appelé table de travail ou curseur, est la plate-forme mobile utilisée pour monter une pièce à usiner, une pince, une tête de distribution, une caméra d'inspection ou tout autre équipement d'automatisation.
Le chariot relie l'écrou à bille aux blocs de guidage, permettant au mouvement axial généré par la vis de déplacer la charge utile complète le long des rails de guidage.
Considérations sur la conception du chariot
- Schéma des trous de montage
- Longueur et largeur du tableau
- Épaisseur du matériau
- Planéité de la surface de montage
- Espacement des blocs de guidage
- Rigidité du montage des écrous à billes
- Charge utile et moment de charge admissibles
Un chariot plus long peut offrir un espace de montage plus grand et une meilleure résistance au moment, mais il augmente également la masse mobile. Une masse mobile plus élevée nécessite plus de couple moteur lors de l'accélération et de la décélération.
Le chariot doit être suffisamment rigide pour éviter toute déformation sous charge. La déviation du chariot peut affecter la position de l'outil même lorsque la vis à billes et l'encodeur indiquent que la position commandée a été atteinte.
6. Supports à extrémité fixe et flottante
La vis à billes est normalement soutenue par des roulements aux deux extrémités. L'extrémité d'entraînement est généralement conçue comme extrémité fixe, tandis que le côté opposé fait office d'extrémité flottante ou de support.
Support fixe
L'extrémité fixe contient généralement une paire de roulements à contact oblique installés dos à dos ou face à face. Ce jeu de roulements contrôle le déplacement axial et fournit un support radial à la vis.
Le support fixe remplit plusieurs fonctions importantes :
- Localise la vis à billes axialement
- Absorbe la poussée axiale dans les deux sens
- Maintient la précision de rotation
- Améliore la rigidité axiale
- Relie l'arbre à vis au côté moteur
Prise en charge des extrémités flottantes
L'extrémité flottante utilise généralement un roulement radial. Il soutient la vis radialement tout en permettant un petit mouvement axial provoqué par la dilatation thermique.
Si les deux extrémités des vis sont complètement contraintes sans tenir compte de la croissance thermique, les changements de température peuvent générer des contraintes axiales indésirables et augmenter la charge sur les roulements.
Configurations de support courantes
- Fixe-libre
- Fixe-pris en charge
- Fixe-fixe
Une disposition à support fixe est courante dans les modules linéaires standard. Une configuration fixe-fixe peut fournir une rigidité et une vitesse critique plus élevées, mais elle nécessite un assemblage et un contrôle de précharge plus précis.
7. Couplage
L'accouplement relie l'arbre du moteur à l'arbre de la vis à billes. Il transmet le couple tout en compensant de petits désalignements angulaires, parallèles ou axiaux.
Types d'accouplements courants
- Couplage de poutre hélicoïdale
- Accouplement à soufflet
- Accouplement Oldham
- Accouplement à disque
- Accouplement à mâchoires
Les modules de vis à billes de précision utilisent souvent des accouplements à faible jeu. La rigidité de torsion du couplage affecte la réponse du servo et les performances de positionnement, en particulier lors d'accélérations, de décélérations et d'inversions de direction rapides.
Un accouplement trop flexible peut introduire un enroulement en torsion et un retard de réponse. Un accouplement trop rigide peut transférer le désalignement de l'ensemble directement aux roulements du moteur et aux roulements de support des vis à billes.
La profondeur d'insertion de l'arbre, le couple de serrage et l'alignement corrects sont essentiels lors de l'assemblage. Des vis d'accouplement desserrées peuvent entraîner une perte de mouvement, un bruit anormal et un positionnement incohérent.
8. Support moteur
Le support moteur fixe le servomoteur ou le moteur pas à pas au corps du module et maintient l'alignement entre l'arbre du moteur et la vis à billes.
La structure de montage du moteur peut être agencée comme suit :
- Connexion directe du moteur en ligne
- Moteur latéral avec transmission par courroie de distribution
- Configuration du moteur plié
- Moteur avec réducteur planétaire
Une connexion directe en ligne offre un chemin de transmission compact et minimise le jeu supplémentaire. Une configuration latérale réduit la longueur totale du module et peut être utile lorsque l'espace d'installation est limité.
Le support moteur doit avoir une rigidité suffisante. Si la plaque de montage se plie sous le couple du moteur, l'alignement de l'arbre peut changer et produire une usure ou des vibrations de l'accouplement.
9. Couvercle de protection et système d'étanchéité
Le capot de protection empêche la poussière, les copeaux métalliques, les gouttelettes d'huile et les corps étrangers de pénétrer dans la vis à billes et le système de guidage.
Structures de protection communes
- Bande de recouvrement en acier inoxydable
- Plaque de recouvrement en aluminium
- Couvercle à soufflet
- Couverture télescopique
- Profil entièrement fermé
- Bandes d'étanchéité résistantes à la poussière
Le niveau de protection doit être choisi en fonction de l'environnement de travail. Un couvercle standard peut suffire pour un équipement d'assemblage ou d'inspection propre, tandis que les lignes d'usinage, de soudage ou de production poussiéreuses peuvent nécessiter une conception plus entièrement fermée.
Le couvercle doit protéger les composants internes sans générer de friction excessive. Des bandes d'étanchéité mal ajustées peuvent augmenter la résistance au roulement et réduire la poussée utilisable.
10. Capteurs
Les capteurs fournissent des références de position et une protection contre les déplacements du module linéaire. Ils sont normalement montés le long du corps du module ou à l'intérieur de rainures de capteur dédiées.
Fonctions communes des capteurs
- Capteur d'origine :Établit la position de référence de la machine.
- Capteur de limite positive :Empêche tout déplacement au-delà de la limite de course positive.
- Capteur de limite négative :Empêche le déplacement au-delà de la limite de course négative.
- Capteur de position intermédiaire :Confirme l'arrivée à une position de processus spécifiée.
Des capteurs photoélectriques, des capteurs de proximité inductifs et des capteurs magnétiques sont couramment utilisés. Le capteur sélectionné doit être compatible avec l'entrée du contrôleur, la tension d'alimentation, le type de sortie et la répétabilité de détection requise.
Des butées mécaniques peuvent également être installées comme mesure de sécurité secondaire. Cependant, ils ne doivent pas être utilisés comme méthode d’arrêt normale pendant les opérations de production.
Comment les composants fonctionnent ensemble
La relation structurelle d'un module linéaire à vis à billes peut être résumée comme suit :
- Le moteur est installé sur le support moteur.
- L'arbre du moteur se connecte à la vis à billes via l'accouplement.
- La vis à billes est repérée par le support fixe et stabilisée par le support flottant.
- L'écrou à bille est monté à l'intérieur ou sous le chariot mobile.
- Le chariot est soutenu par des blocs de guidage fonctionnant sur les rails de guidage linéaires.
- La base en aluminium maintient la position relative des rails de guidage et des supports de vis.
- Le capot de protection isole le système de transmission des contaminants.
- Les capteurs fournissent des signaux de référence, de limite et de position au contrôleur.
Lorsque le moteur tourne, le couple passe à travers l'accouplement jusqu'à la vis à billes. La vis rotative entraîne l'écrou dans une direction linéaire. Étant donné que l'écrou est relié au chariot et que le chariot est contraint par les guides linéaires, le chariot se déplace le long d'une trajectoire droite contrôlée.
La vis et l'écrou génèrent un mouvement axial, tandis que le système de guidage supporte la charge utile externe. Cette séparation des fonctions de transmission et de support de charge est l'un des principes les plus importants dansmodule à vis à billesconception.
Facteurs de conception structurelle importants
Parallélisme entre la vis à billes et le guide linéaire
L'axe de la vis et la direction du guidage doivent rester parallèles tout au long de la course effective. Un mauvais parallélisme augmente la résistance de fonctionnement et peut provoquer une charge inégale des écrous à billes.
Espacement des rails de guidage
Un espacement de guide plus large peut améliorer la capacité de charge de moment. Cependant, cela augmente également la largeur des modules et le coût de fabrication.
Précharge du support
Une précharge correcte des roulements améliore la rigidité axiale et la précision de rotation. Une précharge excessive augmente la chaleur et réduit la durée de vie des roulements, tandis qu'une précharge insuffisante peut créer un mouvement axial.
Précharge de l'écrou à bille
La précharge de l'écrou améliore le positionnement bidirectionnel et réduit le jeu. Il doit être équilibré par rapport aux exigences de friction, d’échauffement et de couple moteur.
Rigidité structurelle
La rigidité de la base, du chariot, des boîtiers de support et du support moteur affecte les performances réelles de positionnement. Une vis de haute précision ne peut pas compenser une structure mécanique flexible.
Accès à la lubrification
La structure doit permettre une lubrification régulière de l'écrou à bille et des blocs de guidage. Certains modules utilisent des raccords de graissage externes ou des ports de lubrification centralisés pour simplifier la maintenance.
dilatation thermique
La chaleur du moteur, la friction des roulements et les mouvements répétés peuvent augmenter la température de la vis et du corps du module. La dilatation thermique peut produire une dérive de positionnement, en particulier dans les systèmes à course longue ou à cycle de service élevé.
Accessibilité pour la maintenance
Les capteurs, les ports de graissage, les pinces d'accouplement et les vis de montage doivent rester accessibles une fois le module installé dans la machine.
Comment la structure affecte les performances du module
| Élément structurel | Principale influence sur les performances |
|---|---|
| Diamètre et pas de vis à billes | Vitesse, poussée, résolution, rigidité et vitesse critique |
| Précharge de l'écrou à bille | Jeu, répétabilité, friction et durée de vie |
| Taille du guide et espacement des blocs | Capacité de charge, moment de résistance et stabilité de mouvement |
| Section de base | Rigidité en flexion, rigidité en torsion et stabilité d'alignement |
| Disposition de support | Rigidité axiale, stabilité en rotation et vitesse critique de la vis |
| Rigidité d'accouplement | Réponse servo, retard de positionnement et vibration |
| Structure de protection | Résistance à la contamination et intervalle de maintenance |
| Disposition des capteurs | Précision de référence, sécurité des déplacements et contrôle des processus |
Problèmes structurels courants
Désalignement de la vis à billes et du guide
Cela peut provoquer une résistance élevée au fonctionnement, une surcharge du moteur, des vibrations et une usure inégale.
Connexion de couplage lâche
Un accouplement lâche peut produire une perte de mouvement, un bruit d'impact ou un positionnement instable lors des changements de direction.
Précharge incorrecte des roulements
Une précharge excessive génère de la chaleur, tandis qu'une précharge insuffisante réduit la rigidité axiale.
Guide ou chemins de vis contaminés
La poussière et les copeaux peuvent endommager les surfaces roulantes et réduire la durée de vie.
Rigidité du chariot insuffisante
Un chariot flexible peut se déformer sous des charges décalées, produisant des erreurs de position de l'outil même lorsque la course de la vis est précise.
Mauvaise installation du capteur
Des supports desserrés ou des espaces de détection incohérents peuvent provoquer des signaux de référence ou de limite peu fiables.
Liste de contrôle de sélection de la structure du module de vis à billes
Avant de sélectionner un module linéaire à vis à billes, évaluez les exigences structurelles suivantes :
- Course efficace requise
- Orientation horizontale, verticale et latérale
- Masse de la charge utile et position du centre de gravité
- Charges axiales, radiales et de moment
- Précision et répétabilité de positionnement requises
- Vitesse et accélération maximales
- Espace d'installation disponible
- Sens de montage du moteur
- Conditions environnementales de poussière, d’huile et d’humidité
- Accès pour la lubrification et la maintenance
- Quantité de capteur et type de sortie
- Cycle de service et durée de vie attendus
Un module correctement conçu combine la vis, le guide, le support et la base en un seul système mécanique complet. La sélection de composants individuels uniquement en fonction de leurs charges nominales peut ne pas fournir des performances fiables au niveau du système.
Foire aux questions
Quelle est la structure principale d’un module linéaire à vis à billes ?
La structure principale comprend une base en aluminium, une vis à billes, un écrou à billes, des rails de guidage linéaires, des blocs de guidage, un chariot mobile, des supports de roulements fixes et flottants, un accouplement, un support moteur, un capot de protection et des capteurs de position.
La vis à billes supporte-t-elle la charge utile ?
La vis à billes transmet principalement la force d'entraînement axiale. Le système de guidage linéaire doit supporter la charge utile, les forces radiales et les moments de charge.
Pourquoi un module à vis à billes a-t-il besoin d'un support fixe et flottant ?
Le support fixe contrôle la position axiale de la vis, tandis que le support flottant assure un support radial et permet une dilatation thermique limitée.
Qu'est-ce qui relie l'écrou à bille au chariot ?
L'écrou à bille est normalement relié via un boîtier d'écrou, une bride ou une structure de montage intégrée à l'intérieur du chariot mobile.
Pourquoi deux rails de guidage sont-ils utilisés dans certains modules ?
Deux rails de guidage peuvent offrir une capacité de charge plus élevée, une rigidité en torsion améliorée et une meilleure résistance aux moments de tangage, de lacet et de roulis.
Comment la structure du module affecte-t-elle la précision ?
La précision est affectée par l'erreur de pas de vis, la précharge de l'écrou, la précharge du roulement, la rectitude du guide, le parallélisme de l'assemblage, la rigidité de la base, la déformation du chariot, la rigidité de l'accouplement et la dilatation thermique.
Le moteur peut-il être installé sur le côté du module ?
Oui. Un moteur plié ou monté sur le côté peut entraîner la vis à travers une courroie de distribution et des poulies. Cet agencement réduit la longueur totale du module mais introduit des composants de transmission supplémentaires.
Quelle structure de protection est adaptée aux environnements poussiéreux ?
Un corps entièrement fermé, un couvercle en bande d'acier inoxydable, un soufflet ou un système d'étanchéité supplémentaire sont généralement plus adaptés qu'un module ouvert. La configuration exacte doit correspondre au type et à la quantité de contaminants.
Conclusion
Un module linéaire à vis à billes est un système mécanique intégré plutôt qu'une vis à billes installée à l'intérieur d'un profilé en aluminium. La base en aluminium maintient l'alignement structurel, la vis à billes et l'écrou génèrent un mouvement linéaire, les guides supportent la charge utile, les roulements localisent la vis et l'accouplement et le support moteur transmettent le couple d'entraînement.
Les capots de protection et les capteurs améliorent encore la fiabilité, la sécurité des déplacements et la résistance à l'environnement. Pour une sélection précise des modules, les ingénieurs doivent évaluer l'ensemble complet, y compris la rigidité, la précharge, la configuration du support, la lubrification, le comportement thermique et l'orientation du montage.
Une structure de module linéaire à vis à billes bien conçue offre un positionnement précis, un support de charge stable, un fonctionnement fluide et une longue durée de vie dans l'assemblage automatisé, l'inspection, la distribution, le chargement de machine, l'équipement semi-conducteur et d'autres applications de mouvement de précision.
