 हिंदी

रैखिक मॉड्यूलऔर रैखिक मोटर्स दोनों का व्यापक रूप से औद्योगिक स्वचालन प्रणालियों में नियंत्रित रैखिक गति बनाने के लिए उपयोग किया जाता है। वे असेंबली उपकरण, सेमीकंडक्टर मशीनरी, पैकेजिंग लाइन, निरीक्षण सिस्टम, लेजर प्रोसेसिंग मशीन, सामग्री हैंडलिंग उपकरण और मल्टी-एक्सिस पोजिशनिंग प्लेटफॉर्म में पाए जा सकते हैं।
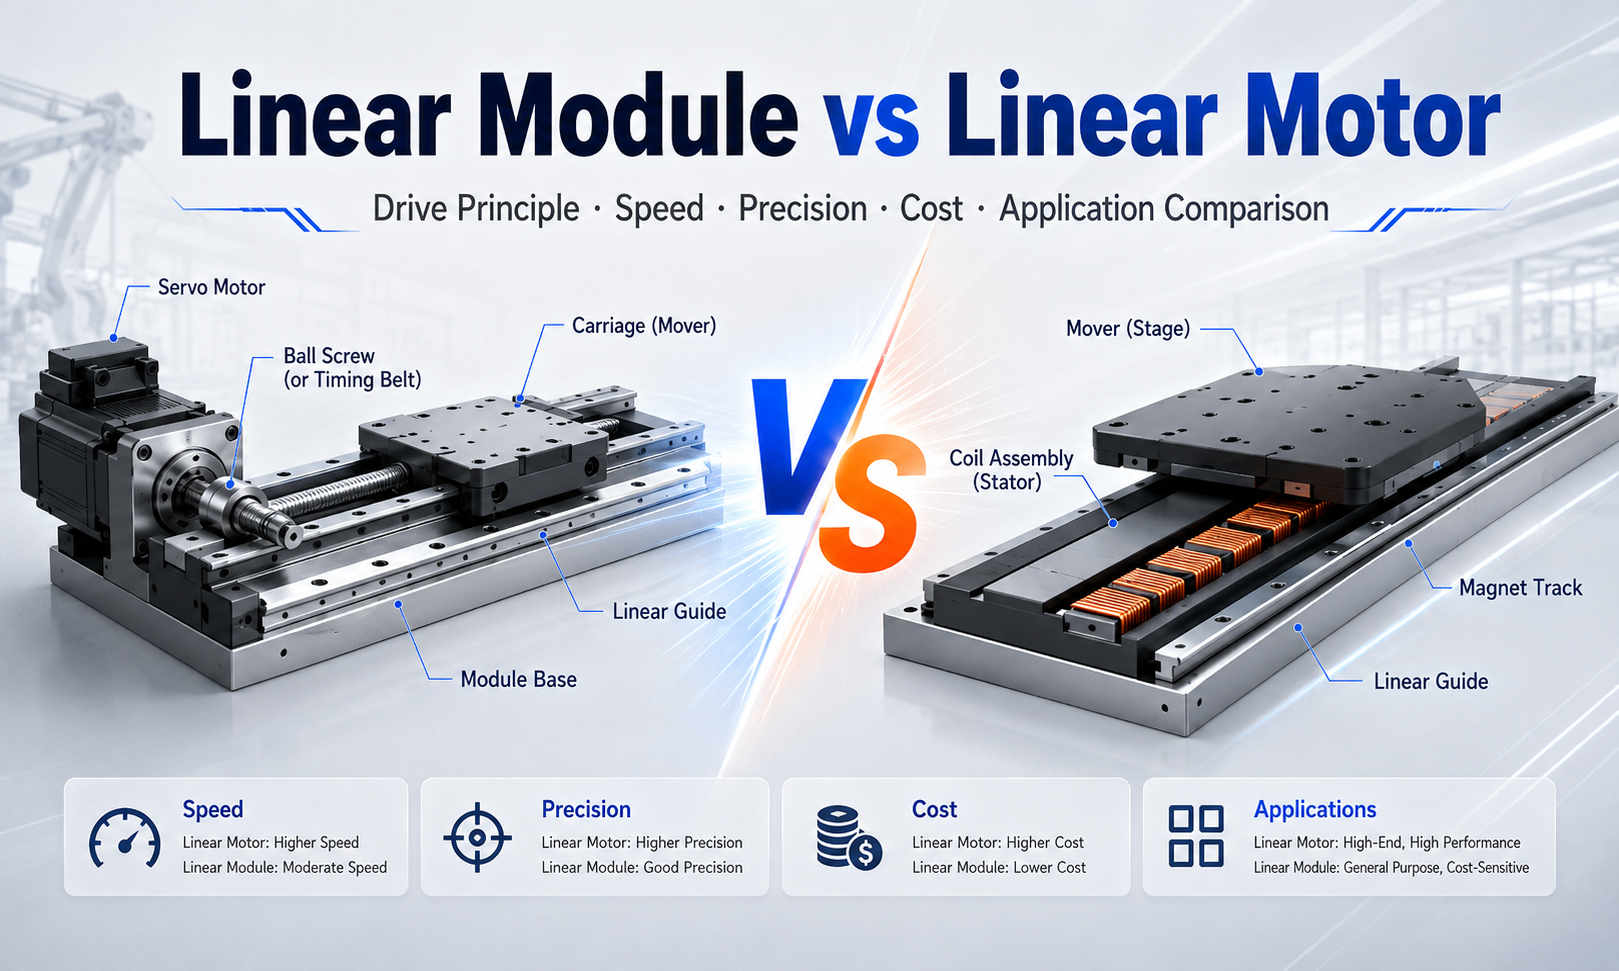
यद्यपि दोनों प्रौद्योगिकियां समान गति कार्य कर सकती हैं, उनके आंतरिक ड्राइव सिद्धांत, गति सीमाएं, स्थिति प्रदर्शन, रखरखाव आवश्यकताएं और समग्र लागत काफी भिन्न हैं। एक पारंपरिकरैखिक मॉड्यूलआमतौर पर बॉल स्क्रू, टाइमिंग बेल्ट या रैक-एंड-पिनियन ट्रांसमिशन के साथ संयुक्त रोटरी मोटर का उपयोग किया जाता है। एरैखिक मोटरइसके विपरीत, यांत्रिक संचरण तंत्र की आवश्यकता के बिना सीधे विद्युत चुम्बकीय संपर्क के माध्यम से रैखिक बल उत्पन्न करता है।
यह ध्यान रखना महत्वपूर्ण है कि एक रैखिक मोटर को पूर्ण रैखिक मोटर मॉड्यूल में भी एकीकृत किया जा सकता है। इस लेख में, शब्द "रैखिक मॉड्यूल" मुख्य रूप से पारंपरिक यांत्रिक रूप से संचालित मॉड्यूल को संदर्भित करता है, जबकि "रैखिक मोटर" एक प्रत्यक्ष-ड्राइव रैखिक गति प्रणाली को संदर्भित करता है।
यह मार्गदर्शिका तुलना करती हैरैखिक मॉड्यूल बनाम रैखिक मोटर्सकार्य सिद्धांत, गति, त्वरण, परिशुद्धता, स्ट्रोक, भार क्षमता, रखरखाव, ऊर्जा खपत, लागत और उपयुक्त औद्योगिक अनुप्रयोगों के संदर्भ में।
एक पारंपरिक रैखिक मॉड्यूल क्या है?
एक पारंपरिक रैखिक मॉड्यूल एक एकीकृत गति इकाई है जो सर्वो मोटर या स्टेपर मोटर की रोटरी गति को नियंत्रित रैखिक गति में परिवर्तित करती है। मॉड्यूल में आमतौर पर एक बेस प्रोफाइल, रैखिक गाइड रेल, गाइड ब्लॉक, एक चलती गाड़ी, ड्राइव घटक, बीयरिंग, सेंसर और एक मोटर माउंटिंग संरचना शामिल होती है।
ट्रांसमिशन विधि के आधार पर, पारंपरिक रैखिक मॉड्यूल को कई मुख्य प्रकारों में विभाजित किया जा सकता है:
- बॉल स्क्रू रैखिक मॉड्यूल:सटीक रैखिक गति उत्पन्न करने के लिए घूमने वाले बॉल स्क्रू और बॉल नट का उपयोग करें।
- टाइमिंग बेल्ट रैखिक मॉड्यूल:उच्च गति, लंबे स्ट्रोक गति के लिए दांतेदार टाइमिंग बेल्ट और चरखी प्रणाली का उपयोग करें।
- रैक-एंड-पिनियन रैखिक मॉड्यूल:लंबी दूरी की यात्रा और भारी-भरकम अनुप्रयोगों का समर्थन करने के लिए गियर मेशिंग का उपयोग करें।
- लीड स्क्रू रैखिक मॉड्यूल:किफायती, कम गति वाले पोजिशनिंग कार्यों के लिए स्लाइडिंग स्क्रू ट्रांसमिशन का उपयोग करें।
इन प्रणालियों में, मोटर गाड़ी को सीधे सीधी रेखा में नहीं ले जाती है। इसके बजाय, मोटर पहले घूर्णी गति उत्पन्न करती है, जिसे बाद में यांत्रिक ट्रांसमिशन द्वारा रैखिक गति में परिवर्तित किया जाता है।
एक रैखिक मोटर क्या है?
एक रैखिक मोटर एक विद्युत चुम्बकीय एक्चुएटर है जो सीधे रैखिक गति उत्पन्न करता है। इसे एक पारंपरिक रोटरी मोटर के रूप में समझा जा सकता है जिसे खोलकर समतल कर दिया गया है। घूमने वाले शाफ्ट के चारों ओर टॉर्क पैदा करने के बजाय, यह सीधे यात्रा पथ पर जोर पैदा करता है।
एक विशिष्ट रैखिक मोटर प्रणाली में शामिल हैं:
- एक प्राथमिक विद्युत चुम्बकीय कुंडल असेंबली
- एक द्वितीयक चुंबक ट्रैक या प्रतिक्रिया प्लेट
- उच्च परिशुद्धता रैखिक गाइड रेल
- एक रैखिक एनकोडर या स्थिति प्रतिक्रिया प्रणाली
- एक सर्वो ड्राइव औरगति नियंत्रक
- एक मशीन आधार या संरचनात्मक समर्थन
जब करंट कॉइल से होकर गुजरता है, तो विद्युत चुम्बकीय क्षेत्र स्थायी चुंबक ट्रैक के साथ संपर्क करता है और रैखिक जोर उत्पन्न करता है। चूँकि बल सीधे गतिमान घटक पर लगाया जाता है, इसलिए किसी बॉल स्क्रू, टाइमिंग बेल्ट, पुली, गियरबॉक्स या रैक-एंड-पिनियन तंत्र की आवश्यकता नहीं होती है।
यह डायरेक्ट-ड्राइव संरचना यांत्रिक ट्रांसमिशन त्रुटियों को कम करती है और सिस्टम को बहुत उच्च गति, त्वरण और गति प्रतिक्रिया प्राप्त करने की अनुमति देती है।
रैखिक मॉड्यूल बनाम रैखिक मोटर: मुख्य अंतर
पारंपरिक लीनियर मॉड्यूल और लीनियर मोटर के बीच मूलभूत अंतर यह है कि ड्राइविंग बल को चलती गाड़ी में कैसे स्थानांतरित किया जाता है।
एक पारंपरिक रैखिक मॉड्यूल इस गति श्रृंखला का अनुसरण करता है:
रोटरी मोटर → कपलिंग या पुली → पेंच, बेल्ट या रैक ट्रांसमिशन → चलती गाड़ी
एक रैखिक मोटर बहुत छोटी गति श्रृंखला का अनुसरण करती है:
विद्युत चुम्बकीय बल → चलती गाड़ी
पारंपरिक मॉड्यूल में उपयोग किया जाने वाला यांत्रिक ट्रांसमिशन बल गुणन, संरचनात्मक सादगी और अपेक्षाकृत कम लागत प्रदान कर सकता है। हालाँकि, यह प्रतिक्रिया, लोच, घर्षण, घिसाव और गति सीमाएँ भी प्रस्तुत कर सकता है।
एक डायरेक्ट-ड्राइव लीनियर मोटर अधिकांश ट्रांसमिशन-संबंधी सीमाओं को समाप्त कर देती है, लेकिन इसके लिए अधिक उन्नत फीडबैक नियंत्रण, बेहतर कूलिंग, मजबूत मशीन निर्माण और बड़े प्रारंभिक निवेश की आवश्यकता होती है।
रैखिक मॉड्यूल बनाम रैखिक मोटर तुलना
| तुलना कारक | पारंपरिक रैखिक मॉड्यूल | रैखिक मोटर प्रणाली |
|---|---|---|
| ड्राइव सिद्धांत | स्क्रू, बेल्ट या रैक ट्रांसमिशन के साथ रोटरी मोटर | प्रत्यक्ष विद्युत चुम्बकीय रैखिक ड्राइव |
| यांत्रिक संचरण | आवश्यक | आवश्यक नहीं |
| अधिकतम गति | संचरण के आधार पर मध्यम से उच्च | बहुत ऊँचा |
| त्वरण | घूर्णन और संचरण घटकों द्वारा सीमित | अत्यंत ऊंचा |
| स्थिति निर्धारण सटीकता | उच्च से अच्छा, विशेष रूप से बॉल स्क्रू के साथ | सटीक एनकोडर फीडबैक के साथ बहुत उच्च |
| repeatability | अच्छा है, लेकिन प्रतिक्रिया और टूट-फूट से प्रभावित है | उत्कृष्ट |
| प्रतिक्रिया | संचरण के आधार पर संभव है | कोई मैकेनिकल ट्रांसमिशन बैकलैश नहीं |
| स्ट्रोक क्षमता | मॉड्यूल प्रकार के आधार पर छोटा से बहुत लंबा | चुंबक ट्रैक अनुभागों के माध्यम से बढ़ाया जा सकता है |
| भार क्षमता | हल्के से भारी भार के लिए उपयुक्त | मोटर थ्रस्ट और गाइड संरचना पर निर्भर करता है |
| रखरखाव | ट्रांसमिशन भागों के निरीक्षण और स्नेहन की आवश्यकता है | कम ट्रांसमिशन रखरखाव |
| शीतलन की आवश्यकता | आमतौर पर सीमित | हवा या तरल शीतलन की आवश्यकता हो सकती है |
| जटिलता पर नियंत्रण रखें | अपेक्षाकृत सरल | अधिक मांग वाली सर्वो ट्यूनिंग और फीडबैक नियंत्रण |
| प्रारंभिक लागत | निम्न से मध्यम | उच्च |
| विशिष्ट अनुप्रयोग | सामान्य स्वचालन और लागत-संवेदनशील उपकरण | उच्च गति, उच्च-गतिशील और अति-सटीक प्रणालियाँ |
ड्राइव सिद्धांत में अंतर
रैखिक मॉड्यूल में यांत्रिक संचरण
पारंपरिक रैखिक मॉड्यूल मोटर रोटेशन को रैखिक गति में परिवर्तित करने के लिए यांत्रिक ट्रांसमिशन घटक पर निर्भर करते हैं।
में एकबॉल स्क्रू मॉड्यूल, मोटर स्क्रू शाफ्ट को घुमाती है। बॉल नट स्क्रू के साथ चलता है और वर्कटेबल को ले जाता है। घूमने वाली गेंदें घर्षण को कम करती हैं और सटीक स्थिति की अनुमति देती हैं।
में एकटाइमिंग बेल्ट मॉड्यूल, मोटर एक ड्राइव पुली को घुमाती है। टाइमिंग बेल्ट ड्राइव पुली और आइडलर पुली के बीच घूमती है, गाड़ी को गाइड रेल के साथ खींचती है।
रैक-एंड-पिनियन मॉड्यूल में, मोटर एक पिनियन गियर को घुमाता है जो एक निश्चित या चलती गियर रैक के साथ जुड़ता है। गियर एंगेजमेंट लंबे स्ट्रोक वाली रैखिक गति उत्पन्न करता है।
प्रत्येक मैकेनिकल ट्रांसमिशन की अलग-अलग विशेषताएं होती हैं। बॉल स्क्रू सटीकता और जोर प्रदान करते हैं, टाइमिंग बेल्ट गति और लंबी यात्रा प्रदान करते हैं, जबकि रैक-एंड-पिनियन सिस्टम लंबे स्ट्रोक और भारी-भार क्षमता प्रदान करते हैं।
लीनियर मोटर्स में डायरेक्ट ड्राइव
एक रैखिक मोटर कॉइल असेंबली और चुंबक ट्रैक के बीच सीधे जोर पैदा करती है। विद्युत चुम्बकीय बल और चलती गाड़ी के बीच कोई मध्यवर्ती संचरण तंत्र नहीं है।
यह डायरेक्ट-ड्राइव व्यवस्था कई महत्वपूर्ण लाभ प्रदान करती है:
- कोई स्क्रू लीड त्रुटि नहीं
- कोई बेल्ट स्ट्रेचिंग नहीं
- कोई गियर बैकलैश नहीं
- कोई युग्मन मरोड़ विकृति नहीं
- कोई संचरण घर्षण उत्क्रमण नहीं
- नियंत्रण आदेशों पर तेज़ प्रतिक्रिया
हालाँकि, मोटर यांत्रिक कमी प्रदान नहीं करती है। रैखिक मोटर को सीधे आवश्यक जोर उत्पन्न करना चाहिए, जिससे मोटर का आकार, वर्तमान मांग, गर्मी उत्पादन और सिस्टम लागत बढ़ सकती है।
गति और त्वरण तुलना
पारंपरिक रैखिक मॉड्यूल की गति
एक पारंपरिक रैखिक मॉड्यूल की प्राप्य गति ट्रांसमिशन प्रकार पर काफी हद तक निर्भर करती है।
बॉल स्क्रू मॉड्यूल स्क्रू घूर्णी गति, महत्वपूर्ण गति, शाफ्ट व्यास, स्क्रू लीड और स्ट्रोक लंबाई द्वारा सीमित होते हैं। जैसे-जैसे यात्रा की लंबाई बढ़ती है, पेंच कंपन और पिटाई का खतरा भी बढ़ता है। हाई-लीड बॉल स्क्रू तेज़ गति प्रदान कर सकते हैं, लेकिन वे यांत्रिक रिज़ॉल्यूशन और उपलब्ध जोर को कम कर सकते हैं।
टाइमिंग बेल्ट मॉड्यूल आमतौर पर बॉल स्क्रू मॉड्यूल की तुलना में तेज़ होते हैं और लंबे-स्ट्रोक आंदोलन के लिए उपयुक्त होते हैं। उनके पास लंबे घूमने वाले स्क्रू के समान महत्वपूर्ण-गति सीमा नहीं है। हालाँकि, बेल्ट की लोच, चरखी की गति, बेल्ट की ताकत और गाड़ी की स्थिरता अभी भी अधिकतम प्रदर्शन को सीमित करती है।
रैक-एंड-पिनियन मॉड्यूल बहुत लंबी यात्रा दूरी पर उच्च गति का समर्थन कर सकते हैं, लेकिन गियर मेशिंग गुणवत्ता, गियरबॉक्स प्रदर्शन, स्नेहन और संरचनात्मक कंपन को सावधानीपूर्वक नियंत्रित किया जाना चाहिए।
लीनियर मोटर्स की गति
रैखिक मोटरें उन अनुप्रयोगों के लिए विशेष रूप से उपयुक्त हैं जिनमें बहुत अधिक यात्रा गति और त्वरण की आवश्यकता होती है। क्योंकि इसमें घूमने वाले पेंच, बेल्ट, पुली या गियरबॉक्स नहीं हैं, सिस्टम में ट्रांसमिशन जड़ता कम है और यह सर्वो कमांड पर अधिक तेज़ी से प्रतिक्रिया कर सकता है।
वास्तविक अधिकतम गति आमतौर पर निम्नलिखित कारकों द्वारा सीमित होती है:
- रैखिक एनकोडर पढ़ने की आवृत्ति
- सर्वो ड्राइव क्षमता
- उपलब्ध यात्रा लंबाई
- केबल प्रबंधन
- गाइड रेल प्रदर्शन
- मशीन कंपन
- ऊष्मा उत्पन्न करना
- निपटान का आवश्यक समय
केवल उच्च अधिकतम गति उच्च मशीन उत्पादकता की गारंटी नहीं देती है। सिस्टम को उपलब्ध यात्रा दूरी के भीतर तेजी, मंदी और सटीक रूप से स्थिर होना चाहिए। रैखिक मोटरें लघु-चक्र मशीनों में विशेष रूप से मूल्यवान होती हैं जहां तीव्र त्वरण और तेज़ गति सीधे चक्र के समय को कम कर देती है।
परिशुद्धता और पुनरावृत्ति तुलना
पारंपरिक रैखिक मॉड्यूल की सटीकता
पारंपरिक रैखिक मॉड्यूल की स्थिति सटीकता कई यांत्रिक कारकों से प्रभावित होती है:
- बॉल स्क्रू लीड सटीकता
- ट्रांसमिशन बैकलैश
- बेल्ट की लोच
- गियर मेशिंग त्रुटि
- युग्मन विकृति
- बियरिंग क्लीयरेंस
- गाइड रेल सीधापन
- थर्मल विस्तार
- विधानसभा संरेखण
प्रीलोडेड बॉल स्क्रू मॉड्यूल उच्च स्थिति सटीकता और दोहराव प्राप्त कर सकते हैं। कई औद्योगिक स्वचालन अनुप्रयोगों के लिए, उनका प्रदर्शन पर्याप्त से अधिक है।
हालाँकि, बार-बार त्वरण, भार परिवर्तन, स्नेहन की स्थिति और दीर्घकालिक घिसाव धीरे-धीरे ट्रांसमिशन सटीकता को प्रभावित कर सकते हैं। त्रुटि क्षतिपूर्ति स्थिति प्रदर्शन में सुधार कर सकती है, लेकिन यांत्रिक ट्रांसमिशन गति श्रृंखला का हिस्सा बना हुआ है।
लीनियर मोटर्स की सटीकता
एक रैखिक मोटर स्थिति निर्धारित करने के लिए स्क्रू पिच या बेल्ट मूवमेंट पर निर्भर नहीं होती है। वास्तविक कैरिज स्थिति को सीधे एक रैखिक एनकोडर द्वारा मापा जाता है, और सर्वो सिस्टम एनकोडर फीडबैक के आधार पर गति को लगातार सही करता है।
यह बंद-लूप प्रत्यक्ष माप रैखिक मोटर सिस्टम को उत्कृष्ट स्थिति सटीकता, दोहराव और समोच्च प्रदर्शन प्राप्त करने की अनुमति देता है।
फिर भी, समग्र सटीकता अभी भी मोटर से कहीं अधिक पर निर्भर करती है। महत्वपूर्ण कारकों में शामिल हैं:
- एनकोडर रिज़ॉल्यूशन और सटीकता
- गाइड रेल परिशुद्धता
- मशीन आधार समतलता
- तापीय स्थिरता
- सर्वो ट्यूनिंग
- केबल बल
- बाहरी कंपन
- पर्यावरण का तापमान
एक अस्थिर या थर्मल रूप से विकृत मशीन संरचना पर स्थापित एक रैखिक मोटर स्वचालित रूप से अति-उच्च सटीकता प्रदान नहीं करेगी। मैकेनिकल डिज़ाइन, फीडबैक प्रदर्शन और पर्यावरण नियंत्रण को एक साथ काम करना चाहिए।
बैकलैश और यांत्रिक अनुपालन
बैकलैश खोई हुई गति है जो गति की दिशा बदलने पर घटित हो सकती है। यह उन अनुप्रयोगों में विशेष रूप से महत्वपूर्ण है जिनमें लगातार आगे और पीछे की स्थिति शामिल होती है।
पारंपरिक यांत्रिक ट्रांसमिशन में विभिन्न प्रकार की खोई हुई गति का अनुभव हो सकता है:
- स्क्रू और नट के बीच क्लीयरेंस
- टाइमिंग बेल्ट का लोचदार विरूपण
- गियर टूथ बैकलैश
- युग्मन मरोड़ विकृति
- असर और समर्थन निकासी
प्रीलोडिंग बॉल स्क्रू और गियर सिस्टम में बैकलैश को काफी कम कर सकती है, लेकिन इससे घर्षण, गर्मी और घटक तनाव बढ़ सकता है।
एक लीनियर मोटर में ट्रांसमिशन बैकलैश नहीं होता है क्योंकि इसमें किसी यांत्रिक रूपांतरण तंत्र का उपयोग नहीं किया जाता है। इसलिए दिशा परिवर्तन तेज़ और अधिक सुसंगत हो सकते हैं। हालाँकि, मशीन की संरचना और गाइड प्रणाली अभी भी लोड के तहत ख़राब हो सकती है, इसलिए पूरे अक्ष को पूरी तरह से कठोर नहीं माना जाना चाहिए।
भार और जोर क्षमता
पारंपरिक रैखिक मॉड्यूल का जोर
जब मध्यम गति पर बड़े अक्षीय जोर की आवश्यकता होती है तो बॉल स्क्रू मॉड्यूल अत्यधिक प्रभावी होते हैं। स्क्रू लीड एक यांत्रिक ट्रांसमिशन अनुपात के रूप में कार्य करता है, जिससे मोटर टॉर्क को पर्याप्त रैखिक बल में परिवर्तित किया जा सकता है।
रैक-एंड-पिनियन सिस्टम भारी भार और लंबी यात्रा के लिए भी उपयुक्त हैं, खासकर जब एक ग्रहीय गियरबॉक्स के साथ जोड़ा जाता है।
टाइमिंग बेल्ट मॉड्यूल आमतौर पर हल्के से मध्यम भार के लिए चुने जाते हैं, हालांकि बड़ी बेल्ट चौड़ाई और प्रबलित संरचनाएं उच्च पेलोड का समर्थन कर सकती हैं।
लीनियर मोटर्स का जोर
एक रैखिक मोटर को सीधे जोर उत्पन्न करना चाहिए। इसे स्क्रू लीड या गियरबॉक्स कमी से कोई लाभ नहीं होता है। इसलिए, निरंतर जोर, शिखर जोर, कर्तव्य चक्र और गर्मी अपव्यय की सावधानीपूर्वक गणना की जानी चाहिए।
रैखिक मोटरें तीव्र त्वरण के लिए उच्च शिखर बल प्रदान कर सकती हैं, लेकिन निरंतर बल कुंडल तापमान द्वारा सीमित हो सकता है। भारी भार, ऊर्ध्वाधर गति या लंबी होल्डिंग अवधि वाले अनुप्रयोगों के लिए बड़ी मोटर, शीतलन प्रणाली, ब्रेक या काउंटरबैलेंस तंत्र की आवश्यकता हो सकती है।
ऊर्ध्वाधर अक्षों के लिए, एक पारंपरिक बॉल स्क्रू कभी-कभी अधिक व्यावहारिक हो सकता है क्योंकि स्क्रू ट्रांसमिशन लोड का समर्थन करने में मदद करता है। बिजली हटाए जाने पर अनियंत्रित गति को रोकने के लिए एक रैखिक मोटर ऊर्ध्वाधर अक्ष को अतिरिक्त ब्रेक, वायवीय संतुलन सिलेंडर या काउंटरवेट की आवश्यकता हो सकती है।
स्ट्रोक की लंबाई और लंबी यात्रा का प्रदर्शन
पारंपरिक रैखिक मॉड्यूल और रैखिक मोटर्स दोनों को लंबी यात्रा के लिए डिज़ाइन किया जा सकता है, लेकिन वे इसे अलग-अलग तरीकों से हासिल करते हैं।
जैसे-जैसे स्क्रू की लंबाई बढ़ती है बॉल स्क्रू मॉड्यूल को उच्च गति पर संचालित करना अधिक कठिन हो जाता है। लंबे स्क्रू को कंपन को नियंत्रित करने के लिए बड़े व्यास, अतिरिक्त समर्थन या घूर्णन-नट डिज़ाइन की आवश्यकता होती है।
टाइमिंग बेल्ट मॉड्यूल का उपयोग आमतौर पर लंबी यात्रा के लिए किया जाता है क्योंकि बेल्ट घूमने वाले पेंच की महत्वपूर्ण-गति सीमाओं के बिना बड़ी दूरी तय कर सकता है।
रैक-एंड-पिनियन मॉड्यूल विशेष रूप से बहुत लंबी कुल्हाड़ियों के लिए उपयुक्त हैं क्योंकि रैक अनुभागों को मशीन फ्रेम के साथ जोड़ा जा सकता है।
कई चुंबक ट्रैक अनुभाग स्थापित करके रैखिक मोटर यात्रा को भी बढ़ाया जा सकता है। हालाँकि, लंबी यात्रा से चुंबक ट्रैक, एनकोडर स्केल, केबल सिस्टम, मशीन बेस और सुरक्षात्मक संरचना की लागत बढ़ जाती है।
अत्यधिक लंबी, लागत-संवेदनशील यात्रा के लिए, टाइमिंग बेल्ट या रैक-एंड-पिनियन मॉड्यूल अधिक किफायती हो सकता है। बहुत तेज़ गति और गतिशील प्रदर्शन के साथ लंबी यात्रा के लिए, एक रैखिक मोटर उच्च निवेश को उचित ठहरा सकती है।
रखरखाव आवश्यकताएँ
पारंपरिक रैखिक मॉड्यूल का रखरखाव
पारंपरिक रैखिक मॉड्यूल में ट्रांसमिशन घटक होते हैं जिन्हें समय-समय पर निरीक्षण और रखरखाव की आवश्यकता होती है। मॉड्यूल प्रकार के आधार पर, रखरखाव कार्यों में शामिल हो सकते हैं:
- बॉल स्क्रू और लीनियर गाइड को लुब्रिकेट करना
- टाइमिंग बेल्ट तनाव की जाँच करना
- बेल्ट टूथ घिसाव का निरीक्षण करना
- चरखी संरेखण की जाँच करना
- लुब्रिकेटिंग रैक-एंड-पिनियन जुड़ाव
- गियरबॉक्स बैकलैश का निरीक्षण करना
- कपलिंग और बियरिंग की जाँच करना
- सुरक्षात्मक आवरणों की सफाई
- सेंसर की स्थिति का सत्यापन
समय के साथ, स्क्रू, नट, बेल्ट, गियर, बियरिंग और कपलिंग खराब हो सकते हैं और समायोजन या प्रतिस्थापन की आवश्यकता हो सकती है।
लीनियर मोटर्स का रखरखाव
एक रैखिक मोटर में कम ट्रांसमिशन घटक होते हैं, जो यांत्रिक रखरखाव को कम करता है। चिकनाई देने के लिए कोई बॉल स्क्रू नहीं है, तनाव देने के लिए कोई बेल्ट नहीं है और समायोजित करने के लिए कोई गियर जोड़ी नहीं है।
हालाँकि, संपूर्ण रैखिक मोटर अक्ष को अभी भी रखरखाव की आवश्यकता है। इंजीनियरों को निरीक्षण करना होगा:
- रैखिक गाइड स्नेहन
- एनकोडर की सफाई और संरेखण
- शीतलन प्रणाली की स्थिति
- केबल कैरियर घिसाव
- सुरक्षात्मक आवरण अखंडता
- चुंबक ट्रैक संदूषण
- बांधनेवाला पदार्थ की जकड़न
- सर्वो अलार्म और तापमान रिकॉर्ड
रैखिक मोटर चुंबक ट्रैक लौहचुंबकीय कणों को आकर्षित कर सकते हैं। मशीनिंग, पीसने या धातु-प्रसंस्करण वातावरण में, प्रभावी सीलिंग और सुरक्षात्मक आवरण विशेष रूप से महत्वपूर्ण हैं।
गर्मी उत्पन्न करना और ठंडा करना
लीनियर मोटर्स के लिए ताप प्रबंधन सबसे महत्वपूर्ण डिज़ाइन विचारों में से एक है।
क्योंकि विद्युत चुम्बकीय कॉइल सीधे जोर उत्पन्न करते हैं, विद्युत हानि चलती धुरी और मशीन संरचना के करीब गर्मी पैदा करती है। यदि गर्मी को नियंत्रित नहीं किया जाता है, तो यह थर्मल विस्तार, एनकोडर बहाव, संरचनात्मक विरूपण और कम स्थिति सटीकता का कारण बन सकता है।
उच्च-प्रदर्शन रैखिक मोटर सिस्टम स्थिर कुंडल तापमान बनाए रखने के लिए मजबूर-वायु शीतलन या तरल शीतलन का उपयोग कर सकते हैं।
पारंपरिक रैखिक मॉड्यूल मोटर, बियरिंग्स, स्क्रू घर्षण, नट प्रीलोड, गियरबॉक्स और गाइड सिस्टम के माध्यम से भी गर्मी उत्पन्न करते हैं। हालाँकि, ताप स्रोत को अक्सर सटीक कार्य क्षेत्र से दूर स्थित किया जा सकता है, और शीतलन आवश्यकताओं की मांग आमतौर पर कम होती है।
सटीक उपकरणों में, केवल नाममात्र स्थिति विनिर्देशों पर विचार करने के बजाय दोनों प्रौद्योगिकियों के लिए थर्मल व्यवहार का मूल्यांकन किया जाना चाहिए।
ऊर्जा की खपत और दक्षता
ऊर्जा दक्षता तुलना काफी हद तक परिचालन चक्र पर निर्भर करती है।
एक डायरेक्ट-ड्राइव लीनियर मोटर स्क्रू, बेल्ट, गियर और कपलिंग से होने वाली ऊर्जा हानि को समाप्त करती है। उच्च गति प्रत्यागामी गति के दौरान, यह उत्कृष्ट गतिशील दक्षता प्रदान कर सकता है।
हालाँकि, एक रैखिक मोटर भार को स्थिति में बनाए रखने के लिए निरंतर धारा का उपभोग कर सकती है, विशेष रूप से ऊर्ध्वाधर अक्ष पर। शीतलन उपकरण कुल ऊर्जा खपत को भी बढ़ा सकते हैं।
एक बॉल स्क्रू मोटर टॉर्क को कुशलतापूर्वक उच्च रैखिक जोर में परिवर्तित कर सकता है। कुछ होल्डिंग या कम गति वाले अनुप्रयोगों में, इसे कम निरंतर मोटर करंट की आवश्यकता हो सकती है। मैकेनिकल ट्रांसमिशन लोड के तहत स्थिति बनाए रखना भी आसान बना सकता है।
इसलिए, ऊर्जा खपत का मूल्यांकन संपूर्ण कर्तव्य चक्र का उपयोग करके किया जाना चाहिए, जिसमें त्वरण, निरंतर गति यात्रा, मंदी, धारण समय, भार दिशा और शीतलन आवश्यकताएं शामिल हैं।
नियंत्रण प्रणाली और सर्वो ट्यूनिंग
पारंपरिक रैखिक मॉड्यूल आमतौर पर एकीकृत करना और ट्यून करना आसान होता है क्योंकि उनका यांत्रिक संचरण लोड गड़बड़ी के प्रभाव को कम कर सकता है। मानक सर्वो मोटर्स, स्टेपर मोटर्स और मोशन कंट्रोलर का उपयोग कई अनुप्रयोगों में किया जा सकता है।
रैखिक मोटर्स को उच्च-प्रदर्शन बंद-लूप नियंत्रण की आवश्यकता होती है। क्योंकि मोटर और लोड के बीच कोई यांत्रिक कमी नहीं होती है, बल की गड़बड़ी सीधे चलती गाड़ी पर कार्य करती है।
सफल रैखिक मोटर नियंत्रण की आवश्यकता हो सकती है:
- उच्च-रिज़ॉल्यूशन रैखिक एनकोडर प्रतिक्रिया
- हाई-बैंडविड्थ सर्वो ड्राइव
- सटीक रूपांतरण
- सावधान लाभ ट्यूनिंग
- फ़ीडफ़ॉरवर्ड नियंत्रण
- संरचनात्मक अनुनाद के लिए नॉच फिल्टर
- कंपन दमन
- थर्मल मुआवजा
मशीन का फ्रेम भी पर्याप्त रूप से कठोर होना चाहिए। खराब संरचनात्मक कठोरता प्रतिध्वनि का कारण बन सकती है और मोटर की पूर्ण त्वरण क्षमता का उपयोग करना मुश्किल बना सकती है।
स्थापना और मशीन डिज़ाइन आवश्यकताएँ
पारंपरिक रैखिक मॉड्यूल आमतौर पर एकीकृत इकाइयों के रूप में आपूर्ति किए जाते हैं। गाइड रेल, ट्रांसमिशन, कैरिज और एंड सपोर्ट को निर्माता द्वारा इकट्ठा और संरेखित किया जाता है। इससे स्थापना अपेक्षाकृत सरल हो जाती है.
रैखिक मोटर सिस्टम को पूर्ण मॉड्यूल के रूप में भी आपूर्ति की जा सकती है, लेकिन कस्टम-निर्मित सिस्टम को मशीन डिजाइन पर अधिक ध्यान देने की आवश्यकता होती है। इंजीनियरों को नियंत्रित करना होगा:
- चुंबक ट्रैक सीधापन
- कुंडल-से-चुंबक वायु अंतराल
- गाइड रेल समानता
- एनकोडर संरेखण
- मशीन आधार समतलता
- केबल रूटिंग
- कूलिंग कनेक्शन
- चुंबकीय आकर्षण बल
मजबूत चुंबकीय क्षेत्र असेंबली के दौरान हैंडलिंग जोखिम पैदा कर सकता है। चोट या क्षति को रोकने के लिए विशेष उपकरण, स्पेसर और स्थापना प्रक्रियाओं की आवश्यकता हो सकती है।
शोर और कंपन
मैकेनिकल ट्रांसमिशन बॉल सर्कुलेशन, बेल्ट एंगेजमेंट, पुली रोटेशन, गियर मेशिंग, बियरिंग्स और गियरबॉक्स ऑपरेशन से शोर उत्पन्न कर सकता है।
एक अच्छी तरह से डिज़ाइन की गई रैखिक मोटर चुपचाप काम कर सकती है क्योंकि इसमें स्क्रू, बेल्ट या गियर ट्रांसमिशन नहीं होता है। हालाँकि, विद्युत चुम्बकीय बल तरंग, सर्वो ट्यूनिंग त्रुटियाँ, गाइड रेल कंपन और संरचनात्मक अनुनाद अभी भी शोर उत्पन्न कर सकते हैं।
बहुत उच्च त्वरण पर, मशीन बेस में प्रेषित प्रतिक्रिया बल पर्याप्त हो सकता है। फ़्रेम को अत्यधिक कंपन को पड़ोसी अक्षों, सेंसरों या सटीक प्रक्रियाओं को प्रभावित करने से रोकने के लिए डिज़ाइन किया जाना चाहिए।
लागत तुलना
प्रारंभिक उपकरण लागत
पारंपरिक रैखिक मॉड्यूल की प्रारंभिक खरीद लागत आम तौर पर कम होती है। मानक बॉल स्क्रू और टाइमिंग बेल्ट मॉड्यूल बड़ी मात्रा में उत्पादित होते हैं और इन्हें सामान्य मोटर्स, सेंसर और नियंत्रकों का उपयोग करके कॉन्फ़िगर किया जा सकता है।
रैखिक मोटर सिस्टम को सामान्यतः आवश्यकता होती है:
- रैखिक मोटर कॉइल्स
- स्थायी चुंबक ट्रैक
- उच्च-रिज़ॉल्यूशन एनकोडर
- उन्नत सर्वो ड्राइव
- परिशुद्धता मशीन आधार
- ठंडा करने वाले घटक
- सुरक्षात्मक आवरण
- अधिक जटिल कमीशनिंग
परिणामस्वरूप, प्रारंभिक सिस्टम कीमत आमतौर पर अधिक होती है।
मालिकाने की कुल कीमत
प्रारंभिक कीमत ही एकमात्र निर्णय कारक नहीं होनी चाहिए। उच्च-थ्रूपुट उपकरण में, एक रैखिक मोटर चक्र समय को कम कर सकती है, उत्पादन क्षमता बढ़ा सकती है और ट्रांसमिशन रखरखाव कम कर सकती है। ये लाभ उच्च खरीद लागत की भरपाई कर सकते हैं।
दूसरी ओर, ऐसे एप्लिकेशन में लीनियर मोटर का उपयोग करना जिसमें उच्च गति या अत्यधिक परिशुद्धता की आवश्यकता नहीं होती है, उत्पादन परिणामों में सुधार किए बिना अनावश्यक लागत पैदा कर सकता है।
स्वामित्व की कुल लागत में शामिल होना चाहिए:
- प्रारंभिक हार्डवेयर लागत
- इंजीनियरिंग और कमीशनिंग का समय
- ऊर्जा की खपत
- शीतलन आवश्यकताएँ
- प्रतिस्थापन घटक लागत
- निवारक रखरखाव
- उत्पादन चक्र का समय
- मशीन डाउनटाइम
- अपेक्षित सेवा जीवन
पारंपरिक रैखिक मॉड्यूल के लाभ
- कम प्रारंभिक निवेश
- मानक आकारों और विन्यासों की विस्तृत श्रृंखला
- सामान्य मोटरों और नियंत्रकों के साथ सरल एकीकरण
- बॉल स्क्रू ट्रांसमिशन के साथ उच्च थ्रस्ट क्षमता
- बेल्ट या रैक का उपयोग करके किफायती लॉन्ग-स्ट्रोक समाधान
- सामान्य यांत्रिक तकनीशियनों द्वारा आसान रखरखाव
- क्षैतिज, ऊर्ध्वाधर और बहु-अक्ष प्रणालियों के लिए उपयुक्त
- सामान्य औद्योगिक स्वचालन में सिद्ध विश्वसनीयता
पारंपरिक रैखिक मॉड्यूल की सीमाएँ
- मैकेनिकल ट्रांसमिशन घिसाव
- संभावित प्रतिक्रिया और लोचदार विरूपण
- लंबी बॉल स्क्रू के लिए गति सीमाएँ
- आवधिक स्नेहन या बेल्ट तनाव समायोजन
- अधिक संचरण जड़ता
- तीव्र दिशा परिवर्तन के दौरान प्रतिक्रिया में कमी
- घटकों के खराब होने पर सटीकता बदल सकती है
लीनियर मोटर्स के फायदे
- प्रत्यक्ष विद्युत चुम्बकीय ड्राइव
- बहुत तेज़ यात्रा गति
- अत्यधिक उच्च त्वरण
- कोई मैकेनिकल ट्रांसमिशन बैकलैश नहीं
- उत्कृष्ट पुनरावृत्ति
- तेजी से दिशात्मक उलटाव
- कम ट्रांसमिशन रखरखाव
- उच्च-थ्रूपुट और परिशुद्धता उपकरणों के लिए उपयुक्त
- एकाधिक चुंबक ट्रैक का उपयोग करके लचीला यात्रा विस्तार
रेखीय मोटरों की सीमाएँ
- प्रारंभिक लागत अधिक
- बेहतर नियंत्रण और कमीशनिंग जटिलता
- गति अक्ष के निकट ऊष्मा उत्पन्न होना
- तरल या वायु शीतलन की संभावित आवश्यकता
- उच्च-रिज़ॉल्यूशन एनकोडर की आवश्यकता है
- मजबूत मशीन संरचना की आवश्यकता है
- चुंबक ट्रैक धातु के कणों को आकर्षित कर सकता है
- असेंबली के दौरान अतिरिक्त सुरक्षा उपायों की आवश्यकता
- ऊर्ध्वाधर अक्षों को ब्रेक या प्रतिसंतुलन की आवश्यकता हो सकती है
पारंपरिक रैखिक मॉड्यूल के लिए उपयुक्त अनुप्रयोग
पारंपरिक रैखिक मॉड्यूल आम तौर पर उन अनुप्रयोगों के लिए बेहतर विकल्प होते हैं जहां मानक औद्योगिक स्थिति प्रदर्शन, लागत नियंत्रण और रखरखाव में आसानी अधिकतम गतिशील प्रदर्शन से अधिक महत्वपूर्ण होती है।
विशिष्ट अनुप्रयोगों में शामिल हैं:
- पैकेजिंग और लेबलिंग मशीनें
- पिक-एंड-प्लेस उपकरण
- सामग्री की लोडिंग और अनलोडिंग
- सामान्य सभा स्वचालन
- डिस्पेंसिंग और स्क्रूड्राइविंग सिस्टम
- गोदाम स्थानांतरण उपकरण
- पैलेटाइजिंग सिस्टम
- निरीक्षण जुड़नार
- वेल्डिंग और काटने के उपकरण
- कार्टेशियन रोबोट
- गैन्ट्री हैंडलिंग सिस्टम
- लागत-संवेदनशील बहु-अक्ष प्लेटफ़ॉर्म
लीनियर मोटर्स के लिए उपयुक्त अनुप्रयोग
जब मशीन की उत्पादकता या प्रक्रिया की गुणवत्ता असाधारण गति, त्वरण, दोहराव और प्रतिक्रिया पर निर्भर करती है तो रैखिक मोटर्स सबसे मूल्यवान होते हैं।
विशिष्ट अनुप्रयोगों में शामिल हैं:
- सेमीकंडक्टर वेफर हैंडलिंग
- इलेक्ट्रॉनिक घटक प्लेसमेंट
- हाई-स्पीड ऑप्टिकल निरीक्षण
- परिशुद्धता लेजर प्रसंस्करण
- पीसीबी विनिर्माण उपकरण
- हाई-स्पीड सॉर्टिंग सिस्टम
- परिशुद्धता माप मशीनें
- उन्नत मशीन टूल्स
- उच्च-गतिशील स्कैनिंग प्लेटफ़ॉर्म
- स्वचालित परीक्षण उपकरण
- फ्लैट-पैनल डिस्प्ले निर्माण
- उच्च-थ्रूपुट चिकित्सा स्वचालन
लीनियर मॉड्यूल और लीनियर मोटर के बीच चयन कैसे करें
उच्चतम विशिष्टता वाली प्रौद्योगिकी का चयन करने के बजाय सही विकल्प वास्तविक गति आवश्यकताओं पर आधारित होना चाहिए।
एक पारंपरिक रैखिक मॉड्यूल चुनें जब:
- एप्लिकेशन का उपकरण बजट सीमित है।
- मध्यम गति और त्वरण पर्याप्त हैं.
- आवश्यक स्थिति सटीकता बॉल स्क्रू या बेल्ट सिस्टम द्वारा प्राप्त की जा सकती है।
- मध्यम गति पर उच्च जोर की आवश्यकता होती है।
- मशीन को एक सरल और मानकीकृत अक्ष की आवश्यकता है।
- रखरखाव सामान्य तकनीशियनों द्वारा किया जाना चाहिए।
- यात्रा बहुत लंबी है और लागत संवेदनशीलता महत्वपूर्ण है।
- एप्लिकेशन में वर्टिकल लिफ्टिंग या स्टैटिक लोड होल्डिंग शामिल है।
एक लीनियर मोटर चुनें जब:
- चक्र समय एक महत्वपूर्ण उत्पादन आवश्यकता है।
- बहुत अधिक त्वरण और तीव्र दिशा परिवर्तन की आवश्यकता होती है।
- यांत्रिक प्रतिक्रिया को स्वीकार नहीं किया जा सकता.
- कई चक्रों में उच्च पुनरावृत्ति बनाए रखी जानी चाहिए।
- इस प्रक्रिया के लिए सुचारू, उच्च-बैंडविड्थ कंटूरिंग की आवश्यकता होती है।
- ट्रांसमिशन घिसाव से अस्वीकार्य डाउनटाइम पैदा होगा।
- मशीन संरचना उच्च गतिशील प्रतिक्रिया बलों का समर्थन कर सकती है।
- उत्पादकता में सुधार उच्च निवेश को उचित ठहराता है।
मुख्य चयन पैरामीटर
किसी भी सिस्टम को चुनने से पहले, इंजीनियरों को निम्नलिखित मापदंडों को परिभाषित करना चाहिए:
- प्रभावी पेलोड
- आवश्यक स्ट्रोक
- अधिकतम यात्रा गति
- त्वरण और मंदी
- समय चक्र
- स्थिति निर्धारण सटीकता
- repeatability
- निपटान समय
- निरंतर और चरम जोर
- स्थापना अभिविन्यास
- स्वीकार्य क्षण भार
- साइकिल शुल्क
- पर्यावरण का तापमान
- सफ़ाई कक्ष या धूल संरक्षण आवश्यकताएँ
- अपेक्षित सेवा जीवन
- रखरखाव क्षमता
- उपकरण बजट
केवल अधिकतम गति या रेटेड पेलोड पर विचार करने के बजाय संपूर्ण गति प्रोफ़ाइल का मूल्यांकन करना भी आवश्यक है। एक प्रणाली में पर्याप्त नाममात्र का जोर हो सकता है लेकिन फिर भी अपर्याप्त त्वरण, अत्यधिक निपटान समय या थर्मल सीमाओं के कारण चक्र समय को पूरा करने में विफल रहता है।
क्या एक लीनियर मोटर प्रत्येक लीनियर मॉड्यूल की जगह ले सकती है?
नहीं, प्रत्येक रैखिक गति अनुप्रयोग के लिए एक रैखिक मोटर स्वचालित रूप से सबसे अच्छा समाधान नहीं है।
उच्च गति, उच्च परिशुद्धता और उच्च-थ्रूपुट मशीनों के लिए, सीधी ड्राइव प्रमुख प्रदर्शन लाभ प्रदान कर सकती है। हालाँकि, सामान्य सामग्री प्रबंधन, पैकेजिंग, उठाने, वितरण और सामान्य स्थिति के लिए, एक पारंपरिक रैखिक मॉड्यूल बहुत कम लागत पर आवश्यक प्रदर्शन प्रदान कर सकता है।
मैकेनिकल ट्रांसमिशन भी फायदेमंद हो सकता है। बॉल स्क्रू और गियरबॉक्स बल को कई गुना बढ़ा सकते हैं, टाइमिंग बेल्ट किफायती लंबी यात्रा प्रदान कर सकते हैं, और रैक-एंड-पिनियन सिस्टम बड़े कार्य क्षेत्रों पर भारी भार का समर्थन कर सकते हैं।
सबसे अच्छी तकनीक वह है जो अनावश्यक जटिलता पैदा किए बिना आवश्यक गति प्रदर्शन, विश्वसनीयता और सेवा जीवन को पूरा करती है।
अक्सर पूछे जाने वाले प्रश्नों
क्या लीनियर मोटर बॉल स्क्रू लीनियर मॉड्यूल से अधिक सटीक है?
एक रैखिक मोटर उच्च स्थिति सटीकता और दोहराव प्राप्त कर सकती है क्योंकि यह प्रत्यक्ष एनकोडर फीडबैक का उपयोग करती है और इसमें कोई यांत्रिक ट्रांसमिशन बैकलैश नहीं होता है। हालाँकि, एक सटीक बॉल स्क्रू मॉड्यूल अभी भी अधिकांश औद्योगिक स्वचालन अनुप्रयोगों के लिए पर्याप्त सटीकता प्रदान कर सकता है। वास्तविक प्रदर्शन एनकोडर, गाइड रेल, मशीन संरचना, तापमान और नियंत्रण प्रणाली पर निर्भर करता है।
क्या एक लीनियर मोटर टाइमिंग बेल्ट मॉड्यूल से तेज़ है?
रैखिक मोटर्स आम तौर पर उच्च त्वरण, तेज प्रतिक्रिया और बेहतर दिशात्मक उत्क्रमण प्रदान करते हैं। टाइमिंग बेल्ट मॉड्यूल उच्च यात्रा गति और लंबे स्ट्रोक को भी प्राप्त कर सकते हैं, लेकिन बेल्ट लोच और चरखी गतिशीलता उनके अंतिम प्रदर्शन को सीमित करती है।
भारी भार के लिए कौन सी प्रणाली बेहतर है?
मध्यम गति से चलने वाले भारी भार के लिए, बॉल स्क्रू या रैक-एंड-पिनियन मॉड्यूल अक्सर अधिक किफायती होता है क्योंकि मैकेनिकल ट्रांसमिशन बल को कई गुना बढ़ा सकता है। एक रैखिक मोटर भारी भार को स्थानांतरित कर सकती है, लेकिन मोटर, ड्राइव और शीतलन प्रणाली का आकार आवश्यक निरंतर और चरम जोर के लिए होना चाहिए।
क्या लीनियर मोटर को रखरखाव की आवश्यकता होती है?
हाँ। हालाँकि इसमें स्क्रू, बेल्ट या गियर रखरखाव की आवश्यकता नहीं होती है, फिर भी लीनियर गाइड, एनकोडर, कूलिंग सिस्टम, केबल और सुरक्षात्मक कवर को निरीक्षण और रखरखाव की आवश्यकता होती है।
ऊर्ध्वाधर गति के लिए कौन सी प्रणाली बेहतर है?
बॉल स्क्रू मॉड्यूल आमतौर पर ऊर्ध्वाधर आंदोलन के लिए उपयोग किए जाते हैं क्योंकि वे उच्च जोर प्रदान करते हैं और लोड को कुशलतापूर्वक समर्थन कर सकते हैं। रैखिक मोटर ऊर्ध्वाधर अक्षों को बिजली हानि के दौरान भार को गिरने से रोकने के लिए आमतौर पर ब्रेक, काउंटरबैलेंस या सुरक्षा तंत्र की आवश्यकता होती है।
क्या लीनियर मोटरें धूल भरे वातावरण के लिए उपयुक्त हैं?
उचित रूप से संरक्षित होने पर इनका उपयोग धूल भरे वातावरण में किया जा सकता है। हालांकि, स्थायी चुंबक ट्रैक धातु के कणों को आकर्षित कर सकते हैं, इसलिए प्रभावी सीलिंग, कवर और सफाई प्रक्रियाएं विशेष रूप से महत्वपूर्ण हैं।
किस समाधान की कुल लागत कम है?
सामान्य स्वचालन के लिए, पारंपरिक रैखिक मॉड्यूल की कुल लागत आमतौर पर कम होती है। उच्च मात्रा में उत्पादन के लिए जहां तेज़ चक्र उत्पादन में उल्लेखनीय वृद्धि करते हैं, एक रैखिक मोटर अपनी उच्च प्रारंभिक कीमत के बावजूद बेहतर दीर्घकालिक रिटर्न प्रदान कर सकती है।
निष्कर्ष
ए के बीच मुख्य अंतररैखिक मॉड्यूल और एक रैखिक मोटरसंचरण विधि में निहित है। पारंपरिक रैखिक मॉड्यूल रोटरी मोटर गति को रैखिक गति में परिवर्तित करने के लिए बॉल स्क्रू, टाइमिंग बेल्ट या रैक-एंड-पिनियन तंत्र का उपयोग करते हैं। रैखिक मोटरें विद्युत चुम्बकीय बल के माध्यम से सीधे रैखिक जोर उत्पन्न करती हैं।
पारंपरिक रैखिक मॉड्यूल कम लागत, उच्च जोर, परिपक्व प्रौद्योगिकी और आसान एकीकरण प्रदान करते हैं। वे अधिकांश पैकेजिंग, हैंडलिंग, असेंबली, लिफ्टिंग और सामान्य पोजिशनिंग अनुप्रयोगों के लिए उपयुक्त हैं।
लीनियर मोटर्स बिना किसी मैकेनिकल ट्रांसमिशन बैकलैश के उच्च गति, त्वरण, दोहराव और प्रतिक्रियाशीलता प्रदान करते हैं। वे अर्धचालक उपकरण, सटीक निरीक्षण, उच्च गति इलेक्ट्रॉनिक्स विनिर्माण, लेजर प्रसंस्करण और अन्य उच्च प्रदर्शन स्वचालन प्रणालियों के लिए बेहतर अनुकूल हैं।
कोई भी तकनीक सार्वभौमिक रूप से श्रेष्ठ नहीं है। सही समाधान पेलोड, स्ट्रोक, गति, त्वरण, सटीकता, कर्तव्य चक्र, पर्यावरण, रखरखाव क्षमता और कुल परियोजना बजट पर निर्भर करता है। संपूर्ण गति चक्र का सावधानीपूर्वक विश्लेषण उपयुक्त औद्योगिक रैखिक गति प्रौद्योगिकी का चयन करने का सबसे विश्वसनीय तरीका है।
